


Leszek Chodor, 26 września 2014
15 czerwca 2025 start naprawy awarii portalu
11 sierpnia 2026 dodano teorię operatorową (rotora) do opisu pręta cienkościennego
25 sierpnia 2026 wprowadzono układ równań równowagi
10 pażdziernik 2026 przebudowa do konsekwentnej indeksacji technicznej ze wskaźnikowej. Artkuł zostaje skierowany do inżynierów
Trwa przebudowa
W przypadku nieczytelnych treści, proszę powiadomić: leszek@chodor.co
W ciągu ostatnich 24 godzin z artykułu korzystało 5 Czytelników
Wprowadzenie
Przedstawiono klasyczną teorię Saint Venanta belki skręcanej swobodnie i teorię Wlasowa belki-słupa (pręta) skręcanego nieswobodnie, ale w nowoczesnym zapisie operatorowym z użyciem rotorów. Teoria Własowa stanowi podstawę współczesnej analizy cienkościennych konstrukcji stalowych, mostów skrzynkowych, elementów żelbetowych, konstrukcji zespolonych, masztów, wież oraz budynków wysokich. Wykorzystywana jest wszędzie tam, gdzie oprócz zginania i ściskania istotną rolę odgrywa skręcanie przekroju. Jej największą zaletą jest możliwość uwzględnienia skręcania skrępowanego, wyboczenia giętno-skrętnego oraz zwichrzenia, których opis nie jest możliwy w klasycznej teorii zginania Bernoulliego lub skręcania Saint-Venanta. W praktyce niemal każdy pręt konstrukcyjny pracuje w warunkach częściowo skrępowanej deplanacji przekroju, natomiast idealne skręcanie swobodne występuje jedynie w nielicznych przypadkach, na przykład dla wałów o przekroju kołowym podpartych w łożyskach i obciążonych wyłącznie momentem skręcającym.
Rozdział rozpoczyna omówienie klasycznej teorii skręcania Saint-Venanta, stanowiącej fundament współczesnej teorii cienkościennych prętów. Klasyczna teoria skręcania Saint-Venanta, rozwinięta następnie przez Prandtla stała się podstawą teorii skręcania nieswobodnego Za początek współczesnej teorii skręcania pręta cienkościennego uznaje się pracę Marguerre (1940) [1], natomiast jej pełne sformułowanie zostało przedstawione przez Własowa (1959) [2]
Element oetowy Własowa jest elementem skończonym przeznaczonym do analizy cienkościennych prętów poddanych jednoczesnemu zginaniu, ściskaniu oraz skręcaniu. W odróżnieniu od klasycznych elementów petowych posiada dodatkowy stopień swobody opisujący deplanację (spaczenie) przekroju. Dzięki temu możliwe jest modelowanie skręcania skrępowanego oraz sprzężonych zjawisk zginania i skręcania cienkościennych prętów. Podczas skręcania swobodnego w przekroju występują wyłącznie naprężenia styczne. Jeżeli jednak deplanacja przekroju zostanie częściowo lub całkowicie skrępowana, pojawiają się dodatkowe naprężenia normalne wywołane bimomentem $B_\omega$ oraz dodatkowe naprężenia styczne związane ze skręcaniem skrępowanym. Wielkości te stanowią charakterystyczną cechę teorii Własowa i nie występują w klasycznej teorii Saint-Venanta. Rozkład naprężeń zależy ponadto od rodzaju przekroju (otwartego lub zamkniętego), jego geometrii oraz grubości ścianek.
Współczesne analizy wytrzymałościowe i statecznościowe konstrukcji prętowych prowadzone są niemal wyłącznie z wykorzystaniem elementów belkowych opartych na teorii Własowa lub jej uogólnieniach, takich jak Generalized Beam Theory (GBT) [3]. Teoria GBT umożliwia jednoczesny opis globalnych, lokalnych oraz dystorsyjnych postaci odkształcenia cienkościennych prętów przy zachowaniu jednowymiarowego modelu obliczeniowego. Rozwój teorii znalazł również odzwierciedlenie we współczesnych programach komputerowych, takich jak ConSteel [4], [5] oraz LTBeam [6], umożliwiających analizę skręcania skrępowanego, zwichrzenia oraz wyboczenia giętno-skrętnego cienkościennych elementów konstrukcyjnych.
W pracy punktem wyjścia do dalszego rozwoju teorii jest uogólniony model peta cienkościennego poddanego jednoczesnemu zginaniu, ściskaniu i skręcaniu. Prezentowane uogólnienie nie polega jedynie na uwzględnieniu deplanacji przekroju, która występuje również w klasycznej teorii Własowa, lecz przede wszystkim na zmianie jej statusu kinematycznego deplanacji. Uogólnieine klasycznej teorii Własowa polega na tym, że skręcanie przekroju i jego deplanacja opisywane jako dwa odrębne, lecz wzajemnie sprzężone mechanizmy kinematyczne. Model obejmuje w ramach jednego pola przemieszczeń podstawowe mechanizmy pracy pręta: przemieszczenie osi, zginanie w dwóch płaszczyznach, ściskanie lub rozciąganie, skręcanie oraz deplanację przekroju. Tak sformułoana kinematyka stanowi podstawę do wyprowadzenia uogólnionych równań równowagi i zależności konstytutywnych, a następnie pozwala traktować klasyczną teorię Własowa jako szczególny przypadek uzyskiwany po wprowadzeniu dodatkowego ograniczenia. kinematycznego wiążącego amplitudę deplanacji z kątem skręcenia Pokazano, że klasyczna zależność Własowa $\psi= varphi’$ może być traktowana tylko jako dodatkowe założenie modelowe, którego przydatność wymaga uzasadnienia i nie jest aksjomatem teorii
W niniejszej części IV opracowana jest liniowa teoria I rzędu. Natomiast zagadnienia II rzędu, w tym stateczność i zwichrzenie pręta jest przedstawiona w części V. Artykuł jest kierowany do inżynierów, więc w obu częściach wraz z dodatkami zastosowano spójny zapis w notacji technicznej.
Tablice projektowe
Charakterystyki przekrojów skręcanych
Tab. IV.1 Charakterystyki geometryczne skrętne wybranych przekrojów zwartych stosowanych w budownictwie
| Przekrój | Moment bezwładności przy skręcaniu $I_V$ |
Wskaźnik wytrzymałości przy skręcaniu $W_v$ |
Maksymalne naprężenie styczne $\tau_{\max}$ |
|---|---|---|---|
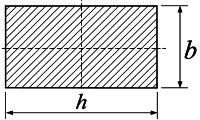 |
$\beta bh^3$ $\beta$ wg tab. 2 |
$\alpha bh^2$ $\alpha$ wg tab. 2 |
$\alpha\cdot G\cdot\Theta\cdot h$ w środku $h$ $h>b$ |
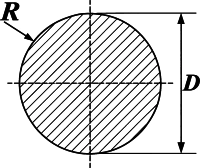 |
$\dfrac{\pi}{2}R^4=\dfrac{\pi}{32}D^4$ | $\dfrac{\pi}{2}R^3=\dfrac{\pi}{16}D^3$ | $G\cdot\Theta\cdot R$ w punktach konturu przekroju |
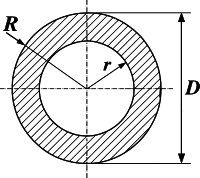 |
$\dfrac{\pi}{2}(R^4-r^4)$ | $\dfrac{\pi}{2R}(R^4-r^4)$ | $G\cdot\Theta\cdot R$ w punktach zewnętrznego konturu przekroju |
W przypadku swobodnego skręcania jednostkowy kąt skręcenia $\Theta$ wyznacza się z zależności ($\ref{IV.10} $).
Tab.IV.2 Współczynniki $\alpha$ wskaźnika wytrzymałości $W_v$ i $\beta$ momentu bezwładności $I_V$ na skręcanie dla różnych stosunków boku prostokąta (opracowano na podstawie [7] )

\[ \begin{array}{|c|c|c|}
\hline\quad h/b \quad & \,\beta \, & \, \alpha \, \\
\hline 1{,}0 & 0{,}1406 & 0{,}6753\\
1{,}2 & 0{,}1661 & 0{,}7587\\
1{,}4 & 0{,}1869 & 0{,}8228\\
1{,}5 & 0{,}1960 & 0{,}8477\\
1{,}6 & 0{,}2037 & 0{,}8695\\
1{,}8 & 0{,}2174 & 0{,}9044\\
2{,}0 & 0{,}2287 & 0{,}9301\\
2{,}3 & 0{,}2422 & 0{,}9564\\
2{,}5 & 0{,}2494 & 0{,}9681\\
3{,}0 & 0{,}2633 & 0{,}9855\\
3{,}5 & 0{,}2735 & 0{,}9930\\
4{,}0 & 0{,}2810 & 0{,}9970\\
4{,}5 & 0{,}2868 & 0{,}9985\\
5{,}0 & 0{,}2914 & 0{,}9993\\
5{,}5 & 0{,}2952 & 0{,}9997\\
6{,}0 & 0{,}2984 & 0{,}9999\\
7{,}0 & 0{,}3035 & 1{,}00\\
8{,}0 & 0{,}3071 & 1{,}00\\
10{,}0 & 0{,}3124 & 1{,}00\\
\infty & 0{,}3333 & 1{,}00\\
\hline\end{array} \]
Tab.IV.3. Formuły obliczeniowe wspólne dla przekrojów otwartych i zamkniętych
\[ \begin{array}{|c|c|c|c|c|c|}
\hline \mathrm{Lp.} & \mathrm{Nazwa} & \mathrm{Symbol} & \iint_A^{(a)} & \int_\Gamma^{(a)} & \sum_i^{(a)} \\
\hline \mathrm{(1)} & \mathrm{(2)} & \mathrm{(3)} & \mathrm{(4)} & \mathrm{(5)} & \mathrm{(6)} \\
\hline 1 & \mathrm{Pole\ powierzchni} & A & \iint_A dA & \int_\Gamma \delta(s)\,ds & \sum_i l_i \delta_i \\
\hline 2 & \mathrm{Moment\ statyczny\ względem\ osi}\ y & S_Y & \iint_A Z\,dA & \int_\Gamma Z(s)\delta(s)\,ds & \sum_i Z_{c,i}l_i \delta_i \\
\hline 3 & \mathrm{Moment\ statyczny\ względem\ osi}\ z & S_Z & \iint_A Y\,dA & \int_\Gamma Y(s)\delta(s)\,ds & \sum_i Y_{c,i}l_i \delta_i \\
\hline 4 & \mathrm{Współrzędne\ środka\ ciężkości} & (Y_C,Z_C) & Y_C=\cfrac{S_Z}{A},\quad Z_C=\cfrac{S_Y}{A} & & \\
\hline 5 & \mathrm{Moment\ bezwładności\ względem\ osi}\ y_c & I_{y_C} & \iint_A z_c^2\,dA & \int_\Gamma z_c^2(s)\delta(s)\,ds & \sum_i I_{y1,i}^{*} +\sum_i z_{c,i}^{\,2}l_i \delta_i
\\
\hline 6 & \mathrm{Moment\ bezwładności\ względem\ osi}\ z_c & I_{z_C} & \iint_A y_c^2\,dA & \int_\Gamma y_c^2(s)\delta(s)\,ds & \sum_i I_{z1,i}^{*} +\sum_i y_{c,i}^{\,2}l_i \delta_i \\
\hline 7 & \mathrm{Moment\ odśrodkowy\ względem\ osi}\ y_c,z_c & I_{y_Cz_C} & \iint_A y_cz_c\,dA & \int_\Gamma y_c(s)z_c(s)\delta(s)\,ds & \sum_i\left(I_{y_1z_1,i}^{\ast}+y_{c,i}z_{c,i}l_i\delta_i\right) \\
\hline 8 & \mathrm{Kąt\ nachylenia\ osi\ głównych}^{(b)} & \alpha & & \alpha=\cfrac{\operatorname{arctg}(T)}{2} & \\
\hline 9 & \mathrm{Główny\ moment\ bezwładności}\ I_y^{(c)} & I_y & I_y=I_{\max}=I_m+I_\Delta & \int_\Gamma z^2(s)\delta(s)\,ds & \sum_i I_{y1,i}^{*} +\sum_i z_i^{\,2}l_i \delta_i \\
\hline 10 & \mathrm{Główny\ moment\ bezwładności}\ I_z^{(c)} & I_z & I_z=I_{\min}=I_m-I_\Delta & \int_\Gamma y^2(s)\delta(s)\,ds & \sum_i I_{z1,i}^{*} +\sum_i y_i^{\,2}l_i \delta_i \\
\hline \end{array} \]
Uwagi
(a) W kolumnie (4) podano ogólną definicję charakterystyki geometrycznej jako całki po polu przekroju, natomiast w kolumnie (5) — definicję dla przekroju cienkościennego jako całki po konturze $\Gamma$, czyli linii środkowej ścianek. W kolumnie (6) przedstawiono odpowiadającą postać numeryczną w postaci sumy po poszczególnych ściankach.
(b) Pomocniczą wielkością służącą do wyznaczenia kąta nachylenia osi głównych jest $T=tg (2\alpha)= (2I_{y_Cz_C})/(I_{y_C} – I_{z_C}) $, przy czym $\alpha= arctg (T)/2$.
(c) Średni moment bezwładności $I_m$ oraz różnica momentów bezwładności $I_\Delta$ są określone zależnościami $ I_m=( I_{y_C}+I_{z_C}))/2$ oraz $ I_\Delta= \sqrt{ [ ( I_{y_C} -I_{z_C})/2] ^2+I_{y_C, z_C}^2}$
(d) Gwiazdka $\ast$ oznacza własny moment bezwładności lub własny moment odśrodkowy pojedynczej ścianki względem osi przechodzących przez jej środek ciężkości i równoległych do odpowiednich osi układu centralnego. Wartości $I_{y1,i}^{\ast}$, $I_{z1,i}^{\ast}$ oraz $I_{y1z1,i}^{\ast}$ uwzględniają wpływ wymiarów własnych ścianki na odpowiednio momenty bezwładności oraz moment odśrodkowy całego przekroju.
(e) Wielkie litery $(Y,Z)$ oznaczają współrzędne w układzie globalnym. Małe litery odnoszą się do układów współrzędnych związanych z przekrojem. Układ $(y_c,z_c)$ jest układem centralnym, którego początek znajduje się w środku ciężkości $C$. Układ $(y,z)$ jest układem głównym, również o początku w punkcie $C$, obróconym względem układu centralnego o kąt $\alpha$.
(f) Współrzędne $(y_{c,i},z_{c,i})$ oznaczają współrzędne środka ciężkości $i$-tej ścianki w układzie centralnym $(y_c,z_c)$, natomiast $(y_i,z_i)$ — współrzędne tego punktu w układzie głównym $(y,z)$.
(g) Wielkości $I_{y1,i}^{}$ oraz $I_{z1,i}^{}$ oznaczają własne momenty bezwładności $i$-tej ścianki względem osi przechodzących przez jej środek ciężkości i równoległych odpowiednio do osi $y_c$ i $z_c$.
Tab.IV.4. Formuły obliczeniowe dla przekrojów otwartych
\[ \begin{array}{|c|c|c|c|c|c|l|}
\hline \mathrm{Lp.} & \begin{array}{c}\mathrm{Nazwa}\end{array} & \mathrm{Układ\ współrzędnych} & \mathrm{Symbol} & \begin{array}{l}\mathrm{Całka\ po\ konturze}\\\Gamma\end{array} & \begin{array}{c}\mathrm{Numeryczna}\\\mathrm{suma\ po\ ściankach}\ i\end{array} \\
\hline \mathrm{(1)} & \begin{array}{c}\mathrm{(2)}\end{array} & \mathrm{(3)} & \mathrm{(4)} & \mathrm{(5)} & \mathrm{(6)} \\
\hline 1 & \begin{array}{l} \mathrm{Moment\ bezwładności}\\ \mathrm{na\ skręcanie} \end{array} & \begin{array}{c}\mathrm{dowolny}\end{array} & I_V & & I_V=\cfrac{k}{3}\sum_i l_i\,\delta_i^3\\
\hline 2 & \begin{array}{l} \mathrm{Pomocnicza\ współrzędna}\\ \mathrm{wycinkowa} \end{array} & \begin{array}{c} \mathrm{pomocniczy}\ (B,O’)^{(a)} \end{array} & \omega’=\omega_B(s) &
\int_0^s d\omega_B(s) & \begin{array}{l} \sum_i\left| (y_p-y_B)(z_k-z_B) \right. \\[-1mm] \left.-(z_p-z_B)(y_k-y_B) \right|_i^{(d)} \end{array}\\
\hline3 &\begin{array}{l}\mathrm{Wycinkowy\ moment}\\\mathrm{odśrodkowy}\\\mathrm{względem\ osi}\ y\end{array}&\begin{array}{c}\mathrm{główny}\ (y,z)\end{array}&I_{\omega y}’ & \int_\Gamma\omega’ z\,\delta(s)\,ds
&\begin{array}{l} \sum_i\cfrac{l_i}{6}\left[2(\omega’_p z_p+\omega’_k z_k)\right.\\[-1mm] \left.+\omega’_p z_k+\omega’_k z_p\right]\delta_i \end{array} \\
\hline4 & \begin{array}{l} \mathrm{Wycinkowy\ moment}\\ \mathrm{odśrodkowy}\\ \mathrm{względem\ osi}\ z \end{array} & \begin{array}{c} \mathrm{główny}\ (y,z) \end{array} & I_{\omega z}’ & \int_\Gamma\omega’ y\,\delta(s)\,ds
&\begin{array}{l} \sum_i\cfrac{l_i}{6} \left[ 2(\omega’_p y_p+\omega’_k y_k) \right.\\[-1mm] \left. +\omega’_p y_k+\omega’_k y_p \right]\delta_i \end{array} \\
\hline 5 & \begin{array}{l} \mathrm{Moment\ bezwładności}\\ \mathrm{względem\ osi}\ y \end{array} & \begin{array}{c} \mathrm{główny}\ (y,z) \end{array} & I_y & \int_\Gamma z^2(s)\delta(s)\,ds & \begin{array}{l}
\sum_i\cfrac{l_i}{6} \left[ 2(z_{i,p}^2+z_{i,k}^2) \right. \\[-1mm] \left. +2z_{i,p}z_{i,k} \right]\delta_i \end{array} \\
\hline 6 & \begin{array}{l} \mathrm{Moment\ bezwładności}\\ \mathrm{względem\ osi}\ z \end{array} & \begin{array}{c} \mathrm{główny}\ (y,z) \end{array} & I_z & \int_\Gamma y^2(s)\delta(s)\,ds & \begin{array}{l} \sum_i\cfrac{l_i}{6} \left[ 2(y_{i,p}^2+y_{i,k}^2) \right. \\[-1mm] \left. +2y_{i,p}y_{i,k} \right]\delta_i \end{array} \\
\hline 7 & \begin{array}{l} \mathrm{Współrzędne\ środka}\\ \mathrm{zginania}\ S(y_s,z_s) \end{array} & \begin{array}{c} \mathrm{główny}\ (y,z) \end{array} & (y_s,z_s) & & \begin{array}{l} y_s=y_B-\cfrac{I_{\omega’z}}{I_y}, \\
z_s=z_B+\cfrac{I_{\omega’y}}{I_z} \end{array} \\
\hline 8 & \begin{array}{l} \mathrm{Główna,\ pomocnicza}\\ \mathrm{współrzędna\ wycinkowa} \end{array} & \begin{array}{c} \mathrm{główny}\ (S,O’)^{(a)}\\ \mathrm{zliczana\ od\ punktu}\ (O’) \end{array} & \omega’_S & &
\begin{array}{l} \omega’_S=\omega’_B+(z_s-z_B)y \\[-1mm] -(y_s-y_B)z \end{array} \\
\hline 9 & \begin{array}{l} \mathrm{Wycinkowy\ moment}\\ \mathrm{statyczny} \end{array} & \begin{array}{c} \mathrm{główny}\ (S,O’) \end{array} & S’_B & \int_A\omega’_S\,dA &\begin{array}{l} \sum_i
\cfrac{\omega’_{S,i,p}+\omega’_{S,i,k}}{2}\, l_i \delta_i \end{array} \\
\hline 10 & \begin{array}{l} \mathrm{Główna,\ pomocnicza}\\ \mathrm{współrzędna\ wycinkowa} \end{array} & \begin{array}{c} \mathrm{główny}\ (S,O)^{(b)} \end{array} & \omega_S & &
\omega_S=\omega’_S-\cfrac{S’_B}{A}\\
\hline 11 & \begin{array}{c} \mathrm{Wycinkowy}\\ \mathrm{moment\ bezwładności} \end{array} & \begin{array}{c} \mathrm{główny}\ (S,O)^{(b)}\end{array} & I_\omega & \int_\Gamma\omega_S^2\,\delta(s)\,ds &
\sum_i\Omega_{\omega_S t,i}\,\omega_{S,c,i}\\
\hline \end{array} \]
Uwagi:
(a) Punkt $B$ jest biegunem pomocniczej współrzędnej wycinkowej $\omega’_B$, natomiast $O’$ jest pomocniczym punktem początkowym, od którego zliczana jest współrzędna wycinkowa. Wybór punktów $B$ i $O’$ jest pomocniczy i służy do wygodnego wyznaczenia współrzędnej $\omega’_B$.
(b) Punkt $S$ jest środkiem zginania (środkiem ścinania) przekroju. Współrzędna $\omega_S$ jest główną współrzędną wycinkową, otrzymaną przez odpowiednie przesunięcie pomocniczej współrzędnej $\omega’_S$, tak aby spełniony był warunek normalizacji $\int_A\omega_S,dA=0$. W konsekwencji stała przesunięcia wynosi $S’_B/A$, a zatem $\omega_S=\omega’_S-S’_B/A$. Punkt $O$ oznacza główny punkt początkowy związany z tak znormalizowaną współrzędną wycinkową.
(c) Indeksy $S$ i $k$ oznaczają odpowiednio początek i koniec $i$-tej ścianki, zgodnie z przyjętym kierunkiem obiegu konturu $\Gamma$. Wielkości występujące w węzłach ścianki wyznacza się z wartości przypisanych jej punktom początkowym i końcowym.
(d) W przypadku wyznaczania przyrostu pomocniczej współrzędnej wycinkowej pomiędzy punktami $S$ i $k$ stosuje się wartość bezwzględną pola równoległoboku, tj. $\left|(y_p-y_B)(z_k-z_B)-(z_p-z_B)(y_k-y_B)\right|$. Znak współrzędnej wycinkowej jest następnie określany zgodnie z przyjętym kierunkiem obiegu konturu.
Tab.IV.5. Współczynniki kształtu profili stalowych
\[ \begin{array}{|l|c|c|}
\hline \begin{array}{c} \mathrm{Rodzaj\ profilu}\\ \mathrm{Nazwa} \end{array} & \begin{array}{c} \mathrm{wg\ badań\ Föppla}^{(2)}\\ k^{(1)}\ \mathrm{od}\div\mathrm{do} \end{array} & \begin{array}{c}
\mathrm{Niezgodziński}^{(3)}\\ k^{1)} \end{array} \\
\hline \mathrm{Kątownik\ L} & 0{,}86\div1{,}10 & 1{,}00 \\
\hline \mathrm{Ceownik\ C\ (U)} & 0{,}98\div1{,}25 &1{,}12 \\
\hline \mathrm{Teownik\ T} & 0{,}92\div1{,}45 & \\
\hline \mathrm{Dwuteownik\ IPN,\ IPE} & 1{,}16\div1{,}34 & 1{,}20 \\
\hline \mathrm{Dwuteownik\ HE\ldots} & 1{,}21\div1{,}47 & \\
\hline \mathrm{Zetownik\ Z} & 1{,}13\div1{,}20 & \\
\hline \mathrm{Przekrój\ krzyżowy\ X} & 0{,}92\div1{,}45 & 1{,}17 \\
\hline \mathrm{Dwuteownik\ spawany \ HKS, IKS\ z\ przeponami} & & 1{,}50 \\
\hline \mathrm{Teownik\ spawany \ TKS \ z\ przeponami} & & 1{,}40 \\
\hline \end{array}\]
Uwagi:
(1) Moment bezwładności na skręcanie z badań $ I_V=k \cdot\cfrac{1}{3}\sum_i l_i \delta_i^3 $ $l_i$,$ \delta_i$ – wysokość i grubość $i$-tego segmentu (prostokąta) przekroju.
(2) Wyniki badań Föppla przedstawiono w poradniku Birger i in (1998) [7]. Eksperymenty Föppla zostały przeprowadzone tylko dla profili cienkościennych $ l_i/\delta_i\leq 10$, ale dla profili grubościennych przy $l_i/\delta_i\leq 2$ błąd oszacowania nie przekracza 20%.
(3) Niezgodziński (2004) [8]
(4) Dla przekrojów cienkościennych zlożonych ze ścianek płaskich bez wyokrągleń i spoin w narożach, a tkaże dla profili nie wymienonych w tabeli należy przyjmować $k=1$
Tab.IV.6 Wykresy współrzędnych wycinkowych wybranych dla profili stalowych

Tab. IV.7. Formuły obliczeniowe dla cienkościennych przekrojów zamkniętych jednokomorowych
\[ \style{0.70em}{ \begin{array}{|c|l|c|c|c|c|}
\hline \text{Lp.} & \begin{array}{c} \text{Nazwa} \end{array} & \begin{array}{c} \text{Układ}\\
\text{wsp.} \end{array} & \text{Symbol} & \begin{array}{c} \text{Całka po konturze}\\ \Gamma \end{array}
& \begin{array}{c} \text{Numeryczna suma}\\ \text{po ściankach }i \end{array} \\
\hline 1 & \begin{array}{l} \text{Podwojone pole}\\ \text{powierzchni} \end{array} & \text{dowolny} & \Omega & \Omega=\oint_\Gamma(y\,dz-z\,dy) &
\Omega=\sum_i(y_{i,p}z_{i,k}-z_{i,p}y_{i,k}) \\
\hline 2 & \begin{array}{l} \text{Moment bezwładności}\\ \text{na skręcanie} \end{array} & \text{dowolny} & I_V & & I_V=\cfrac{\Omega^2}{ \sum_i l_i/\delta_i} \\
\hline 3 & \begin{array}{l} \text{Przepływ ścinający}\\ \text{od skręcania} \end{array} & \text{dowolny} & q_T & & q_T=\cfrac{M_T}{\Omega} \\
\hline 4 & \begin{array}{l} \text{Pomocnicza współrzędna}\\ \text{wycinkowa} \end{array} & \begin{array}{c} \text{pomocniczy}\\ (B,O’) \end{array} & \omega’_B &
\begin{array}{l} d\omega_B=(y-y_B)\,dz\\ \,-(z-z_B)\,dy \end{array} & \begin{array}{l} \omega’_{i,k}=\omega’_{i,p}+\Delta\omega_{B,i}\\ \Delta\omega_{B,i} =(y_{i,p}-y_B)(z_{i,k}-z_{i,p})\\ \,-(z_{i,p}-z_B)(y_{i,k}-y_{i,p}) \end{array} \\ \hline 5 & \begin{array}{l} \text{Wycinkowy moment}\\ \text{odśrodkowy}\\ \text{względem osi }y \end{array}
& (y,z) & I_{\omega’y} & I_{\omega’y}=\int_\Gamma\omega’_Bz\,\delta(s)\,ds & \sum_i\cfrac{l_i\delta_i}{6} \left[ 2(\omega’_pz_p+\omega’_kz_k) +\omega’_pz_k+\omega’_kz_p
\right] \\
\hline 6 & \begin{array}{l} \text{Wycinkowy moment}\\ \text{odśrodkowy}\\ \text{względem osi }z \end{array} & (y,z) & I_{\omega’z} & I_{\omega’z}=\int_\Gamma\omega’_By\,\delta(s)\,ds
& \sum_i\cfrac{l_i\delta_i}{6} \left[ 2(\omega’_py_p+\omega’_ky_k) +\omega’_py_k+\omega’_ky_p \right] \\
\hline 7 & \begin{array}{l} \text{Współrzędne środka}\\
\text{zginania }S(y_s,z_s) \end{array} & (y,z) & (y_s,z_s) & & \begin{array}{l} y_s=y_B-\cfrac{I_{\omega’z}}{I_y}\\ z_s=z_B+\cfrac{I_{\omega’y}}{I_z} \end{array} \\
\hline 8 & \begin{array}{l} \text{Pomocnicza współrzędna}\\ \text{wycinkowa}\\ \text{względem środka zginania }S \end{array} & (S,O’) & \omega’_S &
& \omega’_S=\omega’_B+(z_s-z_B)y-(y_s-y_B)z \\
\hline 9 & \begin{array}{l} \text{Wycinkowy moment}\\ \text{statyczny} \end{array} & (S,O’) & S’_B & S’_B=\int_A\omega’_S\,dA & \sum_i \cfrac{\omega’_{S,i,p}+\omega’_{S,i,k}}{2}\,l_i\delta_i \\
\hline 10 & \begin{array}{l} \text{Główny punkt}\\ \text{początkowy }(O) \end{array} & (S,O) & \omega_O & & \omega_O=\cfrac{S’_B}{A} \\
\hline 11 & \begin{array}{l} \text{Główna współrzędna}\\ \text{wycinkowa} \end{array} & (S,O) & \omega_S & & \omega_S=\omega’_S-\omega_O \\
\hline 12 & \begin{array}{l} \text{Wycinkowy moment statyczny}\\ \text{odciętej części przekroju} \end{array} & (S,O) & S_{w1} & S_{w1}=\int_{A_1}\omega_{w1}\,dA &
\sum_i \cfrac{\omega_{w1,i,p}+\omega_{w1,i,k}}{2}\,l_i\delta_i \\
\hline 13 & \begin{array}{l} \text{Wycinkowy moment}\\ \text{bezwładności} \end{array} & (S,O) & I_\omega & I_\omega=\int_\Gamma\omega_S^2\delta(s)\,ds & \sum_i\cfrac{l_i\delta_i}{3}
\left( \omega_{S,i,p}^2 +\omega_{S,i,p}\omega_{S,i,k} +\omega_{S,i,k}^2\right) \\
\hline\end{array}}\]
Uwagi:
(a) Współrzędna pomocnicza $\omega’$ jest wyznaczana względem bieguna $B$ i punktu początkowego $O’$. Dla konturu zamkniętego obliczenia prowadzi się po konturze rozciętym w celu jednoznacznego określenia wartości współrzędnej wycinkowej.
(b) Stała całkowania jest dobierana tak, aby główna współrzędna wycinkowa $\omega_S$ spełniała warunek $\int_A\omega_S\,dA=0.$
(c) Wartości $p$ i $k$ oznaczają odpowiednio początek i koniec $i$-tej ścianki.
(d) Wartości $\omega’_p,\omega’_k$ oznaczają wartości pomocniczej współrzędnej wycinkowej na początku i końcu $i$-tej ścianki.
(e) Wartość $ \Omega=\oint_\Gamma(y\,dz-z\,dy)$ jest podwojonym polem powierzchni ograniczonej linią środkową, to jest $ \Omega=\Omega_o$.
W konsekwencji moment bezwładności na skręcanie ma postać $ I_V = \cfrac{\Omega^2} { \sum_i\cfrac{l_i}{\delta_i}},$ a stały przepływ ścinający od momentu skręcającego wynosi $ q_T = \cfrac{M_x}{\Omega}.$
(f) Wartości $S_{w1}$ wyznacza się techniką sumowania kolejnych wkładów całkowych wzdłuż odciętej części przekroju, tak jak dla przekroju otwartego, zgodnie z przybliżeniem trapezowym dla liniowego przebiegu $\omega_S$ na każdej ściance; por. przykład IV.5.
Tab. IV.8. Formuły obliczeniowe dla cienkościennych przekrojów zamkniętych wielokomorowych
 $A= \cfrac{b\cdot t_2\cdot (t_1\cdot cos 2\alpha+ t_2 \cdot cos \alpha) \cdot tg \alpha}{4 \cdot (t_1 \cdot cos \alpha + t_2)\cdot (t_1+ t_2 \cdot cos \alpha} \quad ; \quad B= \cfrac{b^3}{8} \cdot \cfrac{t_1 \cdot t_2 \cdot sin \alpha }{t_1 + t_2 \cdot cos \alpha}, \\ C= \cfrac{2 \cdot b^2 \cdot h^2 \cdot t_1 \cdot t_2}{b \cdot t_2 + h \cdot t_1} \quad ; \quad D= \cfrac{ b^2 \cdot h^2}{66}\cdot \cfrac{(b\cdot t_2 – h \cdot t_1)^2}{(b\cdot t_2 + h \cdot t_1)^2}\cdot (b\cdot t_1 + h \cdot t_2) $
Tab. IV.9. Formuły obliczeniowe dla cienkościennych przekrojów zamkniętych wielokomorowych
\[\begin{array}{|c|c|c|c|}
\hline \mathrm{Lp.} & \mathrm{Wielkość} & \mathrm{Opis} & \mathrm{Zależność}\\
\hline (1) & (2) & (3) & 4\\
\hline 1 & q_{jk} & \begin{array}{l} \mathrm{Przepływ\ w\ ściance}\\ \mathrm{wspólnej\ komór}\ j\ \mathrm{i}\ k \end{array} & q_{jk}=q_j-q_k \\
\hline 2 & M_x & \begin{array}{l} \mathrm{Całkowity\ moment}\\ \mathrm{skręcający\ przekroju} \end{array} & M_x=2\sum_{j=1}^{n}A_jq_j \\
\hline 3 & \theta’_j & \begin{array}{l} \mathrm{Warunek\ zgodności}\\ \mathrm{dla}\ j\mathrm{-tej\ komory} \end{array} & \begin{array}{l} \theta’_j= \cfrac{1}{2GA_j} \oint_{\Gamma_j}\cfrac{q}{t}\,ds\\[4pt] =\cfrac{1}{2GA_j}
\left[ \sum_{i\in\Gamma_j^{o}}\cfrac{q_jl_i}{\delta_i} + \sum_{i\in\Gamma_j^{w}} \cfrac{(q_j-q_k)l_i}{\delta_i} \right] \end{array} \\
\hline 4 & \theta’ & \begin{array}{l} \mathrm{Wspólny\ kąt\ skręcenia}\\ \mathrm{na\ jednostkę\ długości} \end{array} & \theta’_1=\theta’_2=\ldots=\theta’_n=\theta’ \\
\hline 5 & I_V & \begin{array}{l} \mathrm{Wskaźnik\ skręcania}\\ \mathrm{przekroju\ wielokomorowego} \end{array} & I_V=\cfrac{M_x}{G\theta’} \\
\hline\end{array}\]
Uwagi:
(a) $q_j$ oznacza stały przepływ obiegowy przypisany do $j$-tej komory,
(b) $M_x$ oznacza całkowity moment skręcający przekroju względem osi $x$.
(c) $q_{jk}=q_j-q_k$ oznacza przepływ w ściance wspólnej komór $j$ i $k$.
(d) $\Gamma_j^{o}$ oznacza odcinki konturu należące wyłącznie do komory $j$, natomiast $\Gamma_j^{w}$ oznacza odcinki ścianek wspólnych z sąsiednimi komorami.
(e) $A_j$ jest polem powierzchni ograniczonej linią środkową $j$-tej komory.
Tab. IV.10. Bimomenty, momenty giętno-skrętne, momenty swobodnego skręcania i kąty skręcenia dla wybranych przypadków prętów cienkościennych – opracowano na podstawie g [9]
| Lp. | Schemat Warunki brzegowe |
Siły przekrojowe $B_\omega$ ; $M_\omega$ ; $M_V$ ; maksymalny kąt skręcenia $\varphi_{\max}$ |
|---|---|---|
| 1 | 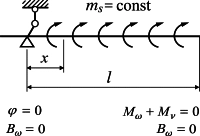 |
\[ \begin{aligned} B_\omega&= \frac{m_s}{\alpha^2} \left[ 1- \frac{\operatorname{ch}\alpha\left(\frac{l}{2}-x\right)} {\operatorname{ch}\frac{\alpha l}{2}} \right] & M_\omega&= \frac{m_s} {\alpha\operatorname{ch}\frac{\alpha l}{2}} \operatorname{sh}\alpha\left(\frac{l}{2}-x\right) \\[8pt] M_V&= m_s\left[ (l-x)- \frac{ \operatorname{sh}\alpha\left(\frac{l}{2}-x\right)} {\alpha\operatorname{ch}\frac{\alpha l}{2}} \right] & \varphi_{\max}&=\varphi(l)= \frac{m_s l^2}{2\alpha^2EI_\omega} \end{aligned} \] |
| 2 | 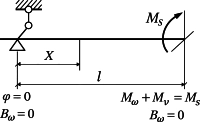 |
\[ \begin{aligned} B_\omega&=0 & M_\omega&=0 \\[8pt] M_V&=M_s & \varphi_{\max}&=\varphi(l)= \frac{M_s l}{\alpha^2EI_\omega} \end{aligned} \] |
| 3 | 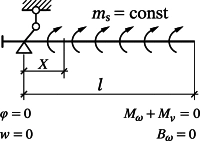 |
\[ \begin{aligned} B_\omega&= \frac{m_s}{\alpha^2\operatorname{ch}\alpha l} \left[ \alpha l\,\operatorname{sh}\alpha(l-x) -\operatorname{ch}\alpha l +\operatorname{ch}\alpha x \right] & M_\omega&= \frac{m_s}{\alpha\operatorname{ch}\alpha l} \left[ \operatorname{sh}\alpha x -\alpha l\,\operatorname{ch}\alpha(l-x) \right] \\[8pt] M_V&= m_s\left[ (l-x)- \frac{ \operatorname{sh}\alpha x -\alpha l\,\operatorname{ch}\alpha(l-x)} {\alpha\operatorname{ch}\alpha l} \right] & \varphi_{\max}&=\varphi(l)= \frac{M_s} {\alpha^4EI_\omega\operatorname{ch}\alpha l} \\ &&& \quad\times \left[ \left(\frac{(\alpha l)^2}{2}+1\right) \operatorname{ch}\alpha l -\alpha l\,\operatorname{sh}\alpha l-1 \right] \end{aligned} \] |
| 4 | |
\[ \begin{aligned} B_\omega&= -\frac{M_s}{\alpha} \frac{\operatorname{sh}\alpha(l-x)} {\operatorname{ch}\alpha l} & M_\omega&= M_s \frac{\operatorname{ch}\alpha(l-x)} {\operatorname{ch}\alpha l} \\[8pt] M_V&= M_s\left[ 1- \frac{\operatorname{ch}\alpha(l-x)} {\operatorname{ch}\alpha l} \right] & \varphi_{\max}&=\varphi(l)= \frac{M_s}{\alpha^3EI_\omega} (\alpha l-\operatorname{th}\alpha l) \end{aligned} \] |
| 5 | 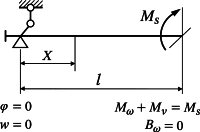 |
\[ \begin{aligned} B_\omega&= \frac{m_s}{\alpha^2} \left[ 1- \frac{ \operatorname{ch}\alpha\left(\frac{l}{2}-x\right)} {\operatorname{ch}\frac{\alpha l}{2}} \right] & M_\omega&= \frac{m_s}{\alpha} \frac{ \operatorname{sh}\alpha\left(\frac{l}{2}-x\right)} {\operatorname{ch}\frac{\alpha l}{2}} \\[8pt] M_V&= m_s\left[ \frac{1}{2}-\frac{x}{l} – \frac{ \operatorname{sh}\alpha\left(\frac{l}{2}-x\right)} {\alpha l\,\operatorname{ch}\frac{\alpha l}{2}} \right] & \varphi_{\max}&= \varphi\left(\frac{l}{2}\right)= \frac{m_s} {\alpha^4EI_\omega\operatorname{ch}\frac{\alpha l}{2}} \\ &&& \quad\times \left[ \frac{(\alpha l)^2}{8} + \left(\operatorname{ch}\frac{\alpha l}{2}\right)^{-1} -1 \right] \end{aligned} \] |
| 6 | 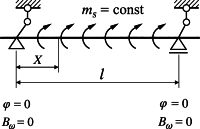 |
\[ \begin{aligned} B_{\omega[I]}&= \frac{M_s}{2\alpha} \frac{\operatorname{sh}\alpha x} {\operatorname{ch}\frac{\alpha l}{2}} & M_{\omega[I]}&= \frac{M_s}{2} \frac{\operatorname{sh}\alpha x} {\operatorname{ch}\frac{\alpha l}{2}} \\[8pt] M_{v[I]}&= \frac{M_s}{2} \left[ 1- \frac{\operatorname{ch}\alpha x} {\operatorname{ch}\frac{\alpha l}{2}} \right] & \varphi_{\max}&= \varphi\left(\frac{l}{2}\right)= \frac{M_s}{2\alpha^3EI_\omega} \left( \frac{\alpha l}{2} -\operatorname{th}\frac{\alpha l}{2} \right) \end{aligned} \] |
| 7 | 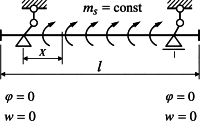 |
\[ \begin{aligned} B_\omega&= \frac{m_s}{\alpha^2} \left[ 1- \frac{ \alpha l\,\operatorname{ch}\alpha\left(\frac{l}{2}-x\right)} {2\operatorname{sh}\frac{\alpha l}{2}} \right] & M_\omega&= \frac{m_sl} {2\operatorname{sh}\frac{\alpha l}{2}} \operatorname{sh}\alpha\left(\frac{l}{2}-x\right) \\[8pt] M_V&= \frac{m_sl}{2} \left[ 1-\frac{2x}{l} – \frac{ \operatorname{sh}\alpha\left(\frac{l}{2}-x\right)} {\operatorname{sh}\frac{\alpha l}{2}} \right] & \varphi_{\max}&= \varphi\left(\frac{l}{2}\right)= \frac{m_s}{\alpha^2EI_\omega} \left[ \frac{(\alpha l)^2}{8} -\alpha l \frac{\operatorname{sh}^2\frac{\alpha l}{4}} {\operatorname{sh}\frac{\alpha l}{2}} \right] \end{aligned} \] |
| 8 | 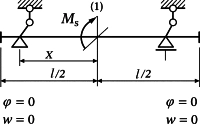 |
\[ \begin{aligned} B_{\omega[I]}&= \frac{M_s}{2\alpha} \frac{ \operatorname{ch}\alpha x -\operatorname{ch}\alpha\left(\frac{l}{2}-x\right)} {\operatorname{sh}\frac{\alpha l}{2}} & M_{\omega[I]}&= \frac{M_s}{2} \frac{ \operatorname{sh}\alpha x +\operatorname{sh}\alpha\left(\frac{l}{2}-x\right)} {\operatorname{sh}\frac{\alpha l}{2}} \\[8pt] M_{v[I]}&= \frac{M_s}{2} \left[ 1- \frac{ \operatorname{sh}\alpha x +\operatorname{sh}\alpha\left(\frac{l}{2}-x\right)} {\operatorname{sh}\frac{\alpha l}{2}} \right] & \varphi_{\max}&= \varphi\left(\frac{l}{2}\right)= \frac{M_s} {\alpha^3EI_\omega\operatorname{sh}\frac{\alpha l}{2}} \\ &&& \quad\times \left[ \frac{\alpha l}{4} \operatorname{sh}\frac{\alpha l}{2} – 2\operatorname{sh}^2\frac{\alpha l}{4} \right] \end{aligned} \] |
| $M_s$, $m_s$ – obciążenie belki zewnętrznym momentem skręcającym; $\alpha^2=\frac{GI_V}{EI_\omega}$ | ||
Tab. V.10a. Siły przekorojowe dla wybranych przypadków prętów cienkościennych uzyskane metodą UOGÓLNIONĄ (opis w tekście)
w opracowaniu
Skręcanie prętów
Skręcanie prętów stanowi jedno z podstawowych zagadnień mechaniki konstrukcji. Współczesne analizy wytrzymałościowe i statecznościowe prowadzone są z wykorzystaniem modeli prętowych uwzględniających jednocześnie zginanie, ściskanie oraz skręcanie. W praktyce inżynierskiej dominującym przypadkiem jest skręcanie skrępowane, w którym swoboda deplanacji przekroju jest częściowo lub całkowicie ograniczona. Klasyczna teoria skręcania skrępowanego Własowa stanowi rozwinięcie teorii skręcania swobodnego Saint-Venanta i wykorzystuje jej podstawowe zależności jako szczególny przypadek.
W celu pełnego zrozumienia teorii Własowa należy rozróżnić cztery podstawowe pojęcia: skręcanie czyste, skręcanie proste, skręcanie swobodne oraz skręcanie nieswobodne (skrępowane). Skręcanie czyste opisuje idealny model obciążenia prowadzący wyłącznie do skręcania pręta. Skręcanie proste odnosi się do technicznego sposobu obciążenia pręta parą momentów skręcających. Skręcanie swobodne określa przypadek, w którym przekrój może ulegać swobodnej deplanacji, natomiast skręcanie nieswobodne występuje wówczas, gdy deplanacja przekroju zostaje częściowo lub całkowicie ograniczona. Rozróżnienie tych pojęć ma podstawowe znaczenie dla dalszego wyprowadzenia równań klasycznej teorii Własowa.
Skręcanie czyste
Skręcanie czyste jest idealnym stanem obciążenia pręta pryzmatycznego, w którym pręt poddany jest wyłącznie działaniu momentu skręcającego. Stan ten realizuje się przez odpowiednio dobrany rozkład obciążenia powierzchniowego
\[ q_v=[\,0,\;q_{vy},\;q_{vz}\,], \tag{IV.1} \label{IV.1} \]
przyłożonego do ścianek czołowych pręta (rys. IV.1a). Rozkład ten nie jest dowolny, lecz wynika z warunków równowagi oraz zgodności odkształceń. Statyczną wypadkową obciążenia powierzchniowego $q_v$ stanowi para momentów skręcających $M_s$ działająca na obu końcach pręta.
Statyczna redukcja obciążenia zewnętrznego do dowolnego przekroju poprzecznego prowadzi do całkowitego momentu skręcającego $M_x$. W ogólnym przypadku moment ten jest sumą momentu skręcania swobodnego Saint-Venanta $M_V$ oraz momentu skręcania skrępowanego $M_\omega$
\[ M_x=M_V+M_\omega. \tag{IV.2} \label{IV.2} \]
Przy skręcaniu swobodnym zachodzi $M_\omega=0$, dlatego całkowity moment skręcający jest równy momentowi Saint-Venanta, czyli $M_x=M_V$. Dopiero ograniczenie swobody deplanacji powoduje pojawienie się dodatkowego momentu skręcania skrępowanego $M_\omega$.
Można wykazać [10], że rozkład obciążenia powierzchniowego prowadzący do czystego skręcania musi mieć postać
\[ q_v= \begin{cases} q_{vx}=0,\\ q_{vy}=\pm\Theta G\left(\dfrac{\partial\varphi}{\partial y}-z\right),\\ q_{vz}=\pm\Theta G\left(\dfrac{\partial\varphi}{\partial z}+y\right), \end{cases} \tag{IV.3} \label{IV.3} \]
gdzie $\Theta$ jest nieznanym jeszcze parametrem proporcjonalnym do intensywności skręcania, natomiast $\varphi=\varphi(y,z)$ jest funkcją Prandtla (funkcją skręcania), opisującą rozkład odkształceń w przekroju poprzecznym.
Funkcja $\varphi(y,z)$ jest funkcją harmoniczną i spełnia równanie Laplace’a
\[ \nabla^2\varphi=0. \tag{IV.4} \label{IV.4} \]
Jest ona tak dobrana, aby spełniała statyczne warunki równowagi na pobocznicy pręta oraz kinematyczne warunki brzegowe. W dalszych rozważaniach przyjęto ponadto, że $\varphi=0$ w przekroju utwierdzenia $S$ (rys. IV.1a).

Rys. IV.1 Rodzaje skręcania prętów: a) skręcanie czyste, b) skręcanie proste, c) skręcanie swobodne, d) skręcanie skrępowane (rysunek opracowano na podstawie ilustracji zamieszczonych w pracy [10]
Skręcanie proste
Skręcanie proste (rys. IV.1b) odpowiada technicznemu sposobowi obciążenia pręta parami momentów skręcających $M_s$ przyłożonych do jego powierzchni czołowych. Momenty te mogą być wywołane dowolnym rozkładem obciążenia powierzchniowego $q_v$, niekoniecznie spełniającym warunek (\ref{IV.3}), pod warunkiem że jest on statycznie równoważny momentowi $M_s$. Warunek równoważności obciążenia powierzchniowego $q_v$ oraz pary momentów $M_s$ prowadzi do zależności
\[ M_s= \iint_A \left( q_{vz}y-q_{vy}z \right)dA = \Theta G \iint_A \left( \cfrac{\partial\varphi}{\partial z}y- \cfrac{\partial\varphi}{\partial y}z+ y^2+z^2 \right)dA = \Theta G I_V. \tag{IV.5} \label{IV.5} \]
Wprowadzono tutaj wielkość
\[ I_V \overset{\mathrm{def}}{=} \iint_A \left( \cfrac{\partial\varphi}{\partial z}y- \cfrac{\partial\varphi}{\partial y}z+ y^2+z^2 \right)dA, \tag{IV.6} \label{IV.6} \]
nazywaną stałą skręcania Saint-Venanta (momentem bezwładności przekroju na skręcanie). Wielkość $I_V$ jest parametrem geometrycznym przekroju i stanowi podstawową charakterystykę jego sztywności przy skręcaniu swobodnym.
Skręcanie swobodne
Skręcanie swobodne występuje wówczas, gdy deplanacja przekrojów poprzecznych pręta nie jest ograniczona. Przekroje zachowują swój kształt w płaszczyźnie przekroju, mogą jednak ulegać przemieszczeniom w kierunku osi pręta, związanym z paczeniem. W takim przypadku nie powstają naprężenia normalne wywołane ograniczeniem deplanacji, a moment skręcający jest równy momentowi Saint-Venanta:
\[ M_x=M_V, \qquad M_\omega=0. \tag{IV.7}\label{IV.7} \]
Skręcanie swobodne stanowi w dalszych rozważaniach podstawowy przypadek odniesienia dla teorii skręcania prętów cienkościennych.
Zasada sztywnego konturu i deplanacja
W teorii cienkościennych prętów przyjmuje się, że kontur przekroju nie zmienia swojego kształtu w jego płaszczyźnie, natomiast jego punkty mogą przemieszczać się w kierunku osi pręta. Przekrój może zatem utracić płaskość, zachowując jednocześnie niezmienność własnego konturu, co pokazano na rys. IV.2. Zjawisko to określa się jako deplanację lub paczenie przekroju. Dla skręcania swobodnego paczenie nie jest ograniczone, dlatego nie powstają naprężenia normalne związane z jego skrępowaniem. Ten przypadek stanowi naturalny punkt wyjścia do późniejszego opisu skręcania nieswobodnego i bimomentu.

Ścisłe rozwiązanie zagadnienia skręcania swobodnego dla pręta pryzmatycznego opiera się na półodwrotnej metodzie Saint-Venanta. Przyjmuje się w niej postać pola przemieszczeń zawierającą początkowo nieznany parametr $\Theta$:
\[ u=\Theta\,\varphi(y,z),\, v=-\Theta xz,\, w=\Theta xy.\tag{IV.8} \label{IV.8} \]
Funkcja $\varphi(y,z)$ opisuje paczenie przekroju i zależy wyłącznie od jego geometrii. Na tym etapie $\Theta$ traktujemy jedynie jako parametr występujący w przyjętym polu przemieszczeń. Jego interpretacja fizyczna zostanie określona dopiero po rozwiązaniu zagadnienia. Z rozwiązania wynika zależność (\ref{IV.5}), skąd otrzymujemy
\[ \Theta=\cfrac{M_V}{GI_V}\tag{IV.9} \label{IV.9} \]
i dopiero teraz można nadać temu parametrowi znaczenie fizyczne:
\[ \Theta=\cfrac{d\varphi}{dx}= \varphi’,\tag{IV.10} \label{IV.10} \]
gdzie $\varphi(x)$ oznacza kąt obrotu przekroju wokół osi pręta, $\Theta$ jednostkowy kąta skręcenia równy pochodnej kąta skręcenia, który dla czystego skrećania jest stały po długości pręta. Dla czystego skręcania moment Saint-Venanta jest stały i równy momentowi przyłożonemu $ M_V = M_s.$. Zatem $ \varphi’ = M_s/(GI_V).$
Rozwiązania referencyjne
Dla dalszej konstrukcji teorii istotne są dwa klasyczne rozwiązania: dla przekroju kołowego oraz prostokątnego (rys.IV.3) .
Przekrój kołowy
Dla przekroju kołowego funkcja paczenia zanika $ \varphi(y,z)=0$. Stała skręcania jest wtedy równa biegunowemu momentowi bezwładności:
\[ I_V=\iint_A r^2\,dA=\cfrac{\pi R^4}{2}=I_0. \tag{IV.11} \label{IV.11} \]

RysI IV.3. Rozkład naprężeń stycznych podczas skręcania swobodnego: a) przekrój kołowy, b) przekrój prostokątny.
Przekrój prostokątny
Dla przekroju prostokątnego $b\times h$ funkcja paczenia jest niezerowa i może być przedstawiona w postaci szeregu Fouriera:
\[ \varphi(y,z) = yz- \sum_{n=0}^{\infty} \cfrac{B_n}{k_n\cosh(k_nh/2)} \sin(k_ny)\cosh(k_nz), \tag{IV.12} \label{IV.12}\]
gdzie
\[ k_n=\cfrac{(2n+1)\pi}{b}, \, B_n=(-1)^n\cfrac{8b}{(2n+1)^2\pi^2}. \tag{IV.13} \label{IV.13} \]
Z rozwiązania otrzymuje się stałą skręcania
\[ I_V=\beta(h/b) b^3 h \tag{IV.14} \label{IV.14} \]
oraz wskaźnik wytrzymałości
\[ W_v=\gamma (h/b) b^2 h. \tag{IV.15}\label{IV.15} \]
W konsekwencji
\[ M_V = \Theta \, GI_V, \, \tau_{\max}= \alpha \cfrac{M_V}{W_v}. \tag{IV.16} \label{IV.16} \]
gdzie: $\alpha= \cfrac{\beta}{\gamma}$ – współczynniki $\beta$ $\alpha$ stabelaryzowano w tab. IV.2 .
Przekrój cienkościenny otwarty
Do rozwiązań referencyjnych zaliczymy też klasyczne rozwiązanie dla przekroju cienkosciennego otwartego złożonego z wąskich ścianek prostokątnych , który zosyał pokazany na rys. IV.5b .Przekrój otwarty można traktować jako układ prostokątnych ścianek cienkościennych spełniających warunek cienkościenności. Przyjmuje się dwa podstawowe założenia: 1) jednostkowy kąt skręcenia wszystkich ścianek jest jednakowy, 2) moment skręcający przekroju jest sumą momentów skręcających poszczególnych ścianek. Z założenia 1) otrzymujemy
\[ \Theta= \frac{M_V}{GI_V} = \frac{M_{V,i}}{GI_{V,i}}, \tag{IV.17} \label{IV.17} \]
przy czym dla pojedynczej i-tej ścianki prostokątnej otrzymaliśmy już wynik (\ref{IV.14}), który po podstawieniu $h =l_i,\, b=\delta_i$ przyjmie postać
\[ I_{V,i} = \beta_i \, \delta_i^3\,l_i. \tag{IV.18} \label{IV.18} \]
Po zsumowaniu wkładów wszystkich $n$ ścianek otrzymuje się stałą skręcania całego przekroju
\[ I_V = \sum_{i=1}^{n}I_{V,i} = \sum_{i=1}^{n} \beta_i \delta _i^3 \, l_i \approx \frac{k}{3} \sum_{i=1}^{n} \delta_i^3l_i. \tag{IV.19} \label{IV.19} \]
Współczynnik korekcyjny $k$ uwzględnia wpływ wyokrągleń naroży oraz pochylenia półek walcowanych profili stalowych i jest zestawiony w tab IV.5.
Maksymalne naprężenia styczne w i-tej ściance wynoszą
\[ \tau_{\max,i} = \pm \frac{M_V}{I_V}\, \delta _i, \tag{IV.20} \label{IV.20} \]
osiągając wartości maksymalne na przeciwległych krawędziach ścianki.
Kratowy model skręcania
Dodatkowej interpretacji zjawiska deplanacji dostarcza kratowy model skręcania przedstawiony na rys. IV.3. Model ten jest powszechnie wykorzystywany w analizie skręcania elementów żelbetowych, gdzie rzeczywisty stan naprężenia zastępuje się przestrzennym układem ściskanych krzyżulców betonowych oraz rozciąganych cięgien zbrojenia podłużnego i poprzecznego.
Na rys. IV.3 oznaczono kąt nachylenia krzyżulców symbolem $\gamma$. W teorii konstrukcji żelbetowych odpowiada mu zwykle kąt $\Theta$, określający nachylenie betonowych krzyżulców ściskanych. Zgodnie z Eurokodem 2 (EC2) [11] (polski załacznik do EC2) przyjmuje się najczęściej zakres
\[ 1.0\le\operatorname{ctg}\Theta \le 2.0. \tag{IV.21} \label{IV.21} \]
Zmienna $\Theta$ występująca we wzorze (\ref{IV.21}) oznacza kąt nachylenia betonowych krzyżulców modelu kratowego i nie należy go utożsamiać z parametrem $\Theta$ wprowadzonym wcześniej formułą (\ref{IV.9}), a w oryginalnej wersji EC2 górna granica $\operatorname{ctg}\Theta$ wynosi 2,5.

Model kratowy pozwala również wyjaśnić fizyczny mechanizm deplanacji przekroju. Jeżeli swoboda deplanacji na końcu pręta zostanie ograniczona, w zbrojeniu podłużnym pojawiają się dodatkowe siły rozciągające w pasach górnym i dolnym. Są one bezpośrednim skutkiem wydłużania i skracania włókien podłużnych przekroju podczas skręcania oraz stanowią fizyczny przejaw deplanacji przedstawionej na rys. IV.3. Mechanizm ten jest analogiczny do powstawania bimomentu w klasycznej teorii Własowa i stanowi jego prostą interpretację mechaniczną. Zależność ta pokazuje, że ograniczenie swobody deplanacji prowadzi do pojawienia się sił podłużnych, których odpowiednikiem w teorii cienkościennych prętów jest bimoment.
Przybliżona formuła Saint-Venanta dla sztywności skrętnej
W praktyce projektowej często zachodzi potrzeba szybkiego oszacowania sztywności skrętnej przekroju o złożonym kształcie, na przykład podczas doboru wariantu przekroju lub wstępnego wymiarowania elementu konstrukcyjnego. W takich przypadkach można wykorzystać przybliżoną formułę zaproponowaną przez Saint-Venanta
\[ I_V \approx \cfrac{A^4}{40\,I_0}, \tag{IV.22} \label{IV.22} \]
\[ I_o = I_x+ I_y \tag{IV.23} \label{IV.23} \]
gdzie:
$A$ – pole przekroju zwartego lub pole ograniczone konturem przekroju zamkniętego,
$ I_0 $ – biegunowy moment bezwładności przekroju równy sumie momentów bezwładności względem osi głównych.
Formuła (\ref{IV.22}) wynika z analizy ścisłego rozwiązania dla przekroju eliptycznego, dla którego stała skręcania wynosi $I_V= \pi \cfrac{a^3b^3}{a^2+b^2} $ , gdzie $a$ i $b$ oznaczają półosie elipsy. Pole przekroju eliptycznego jest równe $ A=\pi ab, $ natomiast biegunowy moment bezwładności wynosi $I_0= \cfrac{\pi ab}{4} \left(a^2+b^2\right). $ Po skorzytaniu z tych zależności otrzymujemy $I_V= \cfrac{A^4} {4\pi^2I_0}.$. Ponieważ $ 4\pi^2=39.48\approx40,$ otrzymuje się przybliżenie Soint-Venanta. Formuł znajduje zastosowanie przede wszystkim do szybkiego szacowania sztywności skrętnej przekrojów zwartych oraz zamkniętych. Nie zastępuje ona jednak ścisłego rozwiązania zagadnienia Neumanna ani wzorów opartych na funkcji Prandtla. Należy również pamiętać, że dokładność oszacowania (\ref{IV.22}) zależy od geometrii przekroju. Dla przekrojów o znacznej smukłości, przekrojów z otworami oraz przekrojów z nacięciami błąd może być znaczny. Przykładowo, dla wału kołowego z podłużnym nacięciem zawyżenie sztywności skrętnej może dochodzić nawet do około 80% [12].
Na tym kończy się klasyczny opis skręcania swobodnego. W dalszej części zostanie on wykorzystany jako rozwiązanie odniesienia dla reformulacji kinematyki w języku rotorów.
Opis geometryczny pręta. Układy współrzędnych
W pracy rozróżniamy kilka poziomów opisu geometrycznego, zilustrowanych na rys. IV.6 :
Globalny układ odniesienia $(X,Y,Z)$ ,
Lokalny układ pręta $(x,y,z)$ gdzie $x$ jest osią pręta, a $(y,z)$ są osiami klasycznego układu przekroju,
Lokalny układ przekroju $(n,t)$,gdzie $n$ jest kierunkiem normalnym, a $t$ kierunkiem stycznym do linii środkowej ścianki. Kierunki $n$ i $t$ są zatem związane lokalnie z geometrią ścianki i nie stanowią dodatkowego układu osi pręta.
Reprezentacje skończonego obrotu
Reprezentacja skończonego obrotu jest sposobem matematycznego opisu zmiany orientacji przekroju pręta przy przejściu z konfiguracji odniesienia do konfiguracji aktualnej. W mechanice prętów położenie i orientacja przekroju stanowią dwa odrębne składniki jego konfiguracji. Położenie opisuje wektor $\mathbf r(x)$ oraz przemieszczenie $\mathbf u(x)$, natomiast orientację opisuje obrót przekroju. Geometryczne rozdzielenie tych dwóch składników oraz interpretację skończonego obrotu przedstawiono na rys. IV.6.
W konfiguracji odniesienia orientację przekroju określa jego baza $ \{\mathbf e_x,\mathbf e_y,\mathbf e_z\},$ związana z układem $(x,y,z)$. W konfiguracji aktualnej baza ta zostaje obrócona do $ \{ \boldsymbol{\ell}_x,\boldsymbol{\ell}_y, \boldsymbol{\ell}_z\}. $
Klasyczna reprezentacja skończonego obrotu
Najbardziej bezpośrednim geometrycznie opisem orientacji przekroju jest klasyczne przedstawienie jego aktualnej bazy za pomocą trzech wzajemnie prostopadłych wersorów $\boldsymbol{\ell}_x,\boldsymbol{\ell}_y,\boldsymbol{\ell}_z$. Jeżeli $\{\mathbf E_X,\mathbf E_Y,\mathbf E_Z\}$ oznacza bazę odniesienia, orientację aktualnego przekroju można zapisać w postaci
\[ \boldsymbol{\ell}_i=\mathbf C\,\mathbf e_i, \, i=x,y,z. \tag{IV.24} \label{IV.24} \]
Macierz $\mathbf C$ jest macierzą obrotu opisującą orientację aktualnego przekroju względem jego konfiguracji odniesienia. Jeżeli jej elementy oznaczymy przez $c_{ij}$, to
\[ \mathbf C= \begin{bmatrix} c_{xx}&c_{xy}&c_{xz}\\ c_{yx}&c_{yy}&c_{yz}\\ c_{zx}&c_{zy}&c_{zz} \end{bmatrix}. \tag{IV.25} \label{IV.25} \]
Przy takim zapisie elementy macierzy są cosinusami kierunkowymi pomiędzy bazą odniesienia i bazą aktualną,
\[ c_{ij}=\mathbf e_i\cdot\boldsymbol{\ell}_j. \]
Każda kolumna macierzy $\mathbf C$ zawiera zatem składowe odpowiedniego aktualnego wersora w bazie odniesienia:
\[ \boldsymbol{\ell}_x= \begin{Bmatrix} c_{xx}\\ c_{yx}\\ c_{zx} \end{Bmatrix}, \, \boldsymbol{\ell}_y= \begin{Bmatrix} c_{xy}\\ c_{yy}\\ c_{zy} \end{Bmatrix},
\, \boldsymbol{\ell}_z= \begin{Bmatrix} c_{xz}\\ c_{yz}\\ c_{zz} \end{Bmatrix}. \]
Ponieważ aktualna baza pozostaje ortonormalna i prawoskrętna, macierz $\mathbf C$ spełnia warunki
\[ \mathbf C^{T}\mathbf C=\mathbf I, \, \det\mathbf C=1. \]
Macierz $\mathbf C$ należy zatem do grupy obrotów $SO(3)$. Warunki te oznaczają, że obrót zachowuje długości, kąty oraz orientację układu. Macierz cosinusów kierunkowych stanowi więc pełną reprezentację orientacji przekroju. Macierz $\mathbf C$ zawiera dziewięć elementów, lecz nie są one niezależne. Warunki ortogonalności i właściwej orientacji ograniczają liczbę niezależnych parametrów skończonego obrotu do trzech. Macierz jest więc reprezentacją nadmiarową względem liczby niezależnych parametrów orientacji, ale jej istotną zaletą jest bezpośrednia interpretacja geometryczna każdego elementu.
Takie ujęcie orientacji stanowi podstawę geometrycznie dokładnych teorii prętów, w których położenie oraz orientacja przekroju są traktowane jako odrębne składniki konfiguracji pręta. Przykładem jest sformułowanie Simo i Vu-Quoca (1986) [13].
Prostym przykładem macierzy obrotu jest obrót układu $(y,z)$ w płaszczyźnie przekroju. Niech układ $(y,z)$ zostanie obrócony o kąt $\alpha$, prowadząc do układu $(y’,z’)$. Przy przyjętej konwencji orientacji obrotu otrzymujemy
\[ \begin{bmatrix} \mathbf e_{y’}\\ \mathbf e_{z’} \end{bmatrix} = \begin{bmatrix} \cos\alpha&\sin\alpha\\
-\sin\alpha&\cos\alpha \end{bmatrix} \begin{bmatrix} \mathbf e_y\\ \mathbf e_z \end{bmatrix}. \tag{IV.26} \label{IV.26} \]
Obrót nie zmienia geometrii przekroju, lecz zmienia orientację jego osi względem przyjętego układu odniesienia.
Ten sam rodzaj transformacji stosuje się przy poszukiwaniu głównych osi bezwładności przekroju. Odpowiedni kąt $\alpha$ można wyznaczyć tak, aby w obróconym układzie zniknął iloczyn bezwładności $[I_{y’z’}=0.$ Osie $y’$ i $z’$ są wówczas głównymi osiami bezwładności przekroju. Jest to szczególny przypadek wykorzystania reprezentacji obrotu do wyznaczania kierunków wyróżnionych przez właściwości geometryczne przekroju.
W przestrzeni trójwymiarowej analogiczną rolę pełni macierz $ \mathbf C\in SO(3),$ która opisuje orientację całej bazy aktualnego przekroju.
Inne reprezentacje i wybór reprezentacji stosowanej w pracy
Macierz cosinusów kierunkowych nie jest jedynym sposobem opisu skończonego obrotu. Orientację można również opisywać za pomocą osi i kąta obrotu, kątów Eulera, jednostkowego kwaternionu lub rotora. Reprezentacje te opisują tę samą geometrię skończonego obrotu, lecz różnią się sposobem parametryzacji oraz właściwościami algebraicznymi.
Do reprezentacji skończonych obrotów stosowane są również jednostkowe kwaterniony oraz rotory. Stanowią one alternatywne reprezentacje tej samej geometrii obrotu, lecz pozwalają na inne, bardziej odpowiednie dla dalszego wyprowadzenia operowanie orientacją. W pracy klasyczną macierz cosinusów kierunkowych przedtawiono do wprowadzenia pojęcia reprezentacji skończonego obrotu oraz jego interpretacji geometrycznej. Nie będzie ona jednak stosowana jako podstawowe narzędzie dalszego wyprowadzenia. Orientacja przekroju oraz skończony obrót będą opisywane za pomocą rotora.
Szczegółowe przedstawienie jednostkowych kwaternionów, rotorów oraz zależności pomiędzy tymi reprezentacjami zamieszczono w dodatku IV.A. Podano tam proste przyklady zastosowania reprezebntacji rotorowej w zastosowaniu do skręcenia prętów: Podstawowe_rownania skręcania Saint-Venanta , Obrót przekroju wokól osi pręta, oraz Rotorowy opis deplanacji przekroju. Ten ostatni przykład dodyxzy opisu deplanacji pokazanej na rys IV1.c oraz IV.2 ale jest ważny też dla skręcania niesobodnego, bo przy opisie pręta cienkościnnego pozostaniemy przy reprezentacji rotorowej, która pozwala zachować bezpośredni związek pomiędzy operacją algebraiczną a geometrią skończonego obrotu przy skręcamiu.
Skręcanie nieswobodne (skrępowane)
Skręcanie nieswobodne (skrępowane) jest przedmiotem klasycznej technicznej teorii cienkościennych prętów. Występuje ono wówczas, gdy deplanacja przekroju jest częściowo lub całkowicie ograniczona przez warunki podparcia, połączenia z innymi elementami konstrukcji lub sposób przyłożenia obciążenia. Ograniczenie swobody deplanacji prowadzi do powstania dodatkowych naprężeń normalnych oraz związanych z nimi sił przekrojowych. W teorii Własowa zasadę zachowania płaskości przekroju, właściwą dla klasycznej teorii Bernoulliego, zastępuje <strong>zasada sztywnego konturu</strong>. Kontur cienkościennego przekroju nie ulega odkształceniu w swojej płaszczyźnie, natomiast jego punkty mogą przemieszczać się wzdłuż osi pręta. Przekrój zachowuje więc swój kształt w płaszczyźnie, lecz może ulegać deplanacji (paczeniu). skręcaniu nieswobodnym podstawowe zależności skręcania swobodnego Saint-Venanta pozostają zachowane, lecz jednostkowy kąt skręcenia $\Theta(x)$ jest funkcją położenia przekroju wzdłuż osi pręta.
Całkowity moment skręcający można przedstawić jako sumę momentu skręcania Saint-Venanta $M_V$ oraz momentu związanego ze skrępowaniem deplanacji $M_\omega$ zgodnie z podstawową zależnością teorii skręcania (\ref{IV.2}).
Podczas skręcania nieswobodnego następuje ograniczenie deplanacji, co wywołuje naprężenia normalne oraz związaną z nimi uogólnioną siły przekrojową zwaną bimomentem Fundamentalna dla teorii skręcania nieswodobego skręcania jest zasada sztywnego konturu oraz opis deplanacji za pomocą współrzędnej wycinkowej, która określa rozkład przemieszczeń podłużnych na konturze przekroju. Jej postać zależy od geometrii przekroju a w szczególności tego, przektój jest otwarty czy zamknięty.
Zależność pomiędzy przemieszczeniami podłużnymi punktu przekroju $u(x,y,z)$ pręta skręcanego nieswobodnie, a współrzędną wycinkową $\omega(y,z)$ zdefiniowaną w dalszej cześci artykułu formułą (\ref{IV.34}) i jednostkowym kątem skręcenia $\Theta(x)$ (\ref{IV.10}) znajduje w postaci iloczynu tych funkcji analogicznie jak dla skręcania swobocnego (\ref{IV.A.18}), który zapiszemy w postaci:
\[ u(x,y,z)= \, – \Theta(x) \cdot \omega(y,z). \tag{IV.27} \label{IV.27} \]
Następuje więc rozdzielenie zmiennych:
– współrzędna osi pręta $x$ wpływa na przemieszczenie osiowe punktu pręta $u$ przez jednostkowy kąt skręcenia $\Theta$ pozostający tylko funkcją $x$, a
– współrzędne punktu przekroju P(y,z) wpływają na to przmiszczenie poprzez współrzędną wycinkową $\omega$$ zależną tylko od współrzędnej poziomej $y$ i pionowej $z$ prostopadłych do osi $x$ w rozpatrywanym punkcie pręta.
Pręty cienkościenne
Teorie pręta zwartego a pręta cienkościnnnego
Klasyczna teoria skręcania Saint-Venanta znajduje zastosowanie przede wszystkim do prętów o przekrojach zwartych. W przypadku prętów cienkościennych skręcanie przebiega odmiennie, ponieważ przekrój poprzeczny ulega deplanacji, a przy ograniczeniu swobody deplanacji pojawiają się dodatkowe naprężenia normalne oraz nowe siły przekrojowe. Zjawiska te stanowią przedmiot klasycznej teorii cienkościennych prętów Własowa.
Podstawową różnicą pomiędzy klasyczną teorią belki Bernoulliego a teorią Własowa jest sposób opisu przemieszczeń przekroju poprzecznego. W teorii Bernoulliego przekrój pozostaje płaski, a przemieszczenia podłużne jego punktów wynikające z rozciągania i zginania mogą być zróżnicowane w obrębie przekroju. W teorii Własowa przekrój zachowuje swój kontur, lecz w wyniku skręcania nie zachowuje płaskości. Punkty przekroju mogą przemieszczać się wzdłuż osi pręta o różne wartości, co prowadzi do zjawiska deplanacji (paczenia). Pole przemieszczeń przekroju pręta cienkościennego przedstawiono na rys. IV.7. Przekrój początkowy oznaczono symbolem $\Omega^{(0)}$, natomiast przekrój po odkształceniu symbolem $\Omega^{(N)}$. Przemieszczenia osi pręta w kierunkach poprzecznych opisują funkcje $v(x)$ oraz $w(x)$, natomiast poszczególne punkty linii środkowej przekroju mogą przemieszczać się wzdłuż osi pręta o różne wartości $u_1,u_2,\ldots,u_5$. Zróżnicowanie przemieszczeń podłużnych wynikające z paczenia przekroju jest charakterystyczną cechą teorii Własowa. Na rysunku nie zaznaczono kątów obrotu przekroju oraz szczegółowych wielkości opisujących paczenie, aby zachować czytelność ilustracji. Przemieszczenia poprzeczne do osi pręta: pionowe $w$ oraz poziome $v$ rozpatruje się zgodnie z klasyczną teorią belki Bernoulliego.
W celu uzyskania pola przemieszczeń odpowiedniego dla cienkościennego pręta Własowa–Timoshenki przyjęto następujące założenia upraszczające:
# założenia Własowa, dotyczące kinematyki cienkościennego przekroju, w szczególności zachowania nieodkształcalnego konturu przekroju oraz uwzględnienia jego skręcania i deplanacji;
#uzupełniające założenie Timoshenk0, dotyczące kinematyki przekroju poprzecznego pręta, polegające na dopuszczeniu małych, lecz niepomijalnych odkształceń postaciowych poprzez niezależność obrotu przekroju od obrotu stycznej do osi pręta, a przedtawione w części III pracy.
Rys historyczny teorii prętów cienkościennych
Teoria prętów cienkościennych rozwijała się jako rozszerzenie klasycznej teorii prętów o wpływ geometrii cienkościennego przekroju na rozkład naprężeń, przemieszczeń oraz sił przekrojowych. Szczególne znaczenie uzyskały przekroje otwarte, w których skręcanie jest związane nie tylko z momentem Saint-Venanta, lecz również z deplanacją przekroju. Podstawy technicznej teorii cienkościennych prętów skręcanych nieswobodnie sformułował Własow, wprowadzając do opisu przekroju współrzędną wycinkową, funkcję deplanacji oraz bimoment jako uogólnioną wielkość statyczną [2]. W klasycznej teorii Własowa przyjmuje się zasadę sztywnego konturu: kontur cienkościennego przekroju zachowuje swój kształt w płaszczyźnie przekroju, natomiast jego punkty mogą przemieszczać się w kierunku osi pręta. Umożliwia to opis deplanacji oraz naprężeń normalnych powstających wskutek jej ograniczenia. W konsekwencji stan skręcania może być opisany przez współistnienie momentu Saint-Venanta i efektów skrępowania deplanacji, których miarą jest bimoment.
Ważny etap rozwoju polskiej teorii prętów cienkościennych stanowią prace Stefana Piechnika, dotyczące kinematycznej równoważności oraz statyki i kinematyki prętów cienkościennych. Szczególne znaczenie ma jego ujęcie prętów cienkościennych o przekrojach otwartych, obejmujące charakterystyki geometryczne przekroju, współrzędną wycinkową oraz wielkości statyczne związane z deplanacją i skręcaniem skrępowanym [14]. Rozwinięciem tego kierunku jest algebraiczne ujęcie układów sił przyłożonych do płaskiej linii materialnej, w którym kinematyczna równoważność została przedstawiona w sposób umożliwiający jej bezpośrednie zastosowanie do teorii prętów cienkościennych [15]. Ujęcie to stanowi istotny element rozwoju opisu wielkości statycznych i kinematycznych prętów cienkościennych oraz ich wzajemnych zależności. W niniejszej pracy stanowi ono bezpośredni punkt odniesienia dla klasycznego opisu pręta cienkościennego. Zachowane zostają podstawowe wielkości geometryczne i mechaniczne, w szczególności charakterystyki przekroju, współrzędna wycinkowa, deplanacja oraz bimoment, natomiast rozszerzeniu podlega aparat matematyczny stosowany do opisu orientacji przekroju. Nie chodzi zatem o zastąpienie klasycznej teorii cienkościennej ani o zmianę znaczenia występujących w niej wielkości mechanicznych, lecz o jej geometryczne uogólnienie w zakresie opisu orientacji i skończonych obrotów.
Klasyczne zależności teorii Własowa pozostają punktem odniesienia, natomiast rotorowy opis orientacji pozwala przedstawić je w ramach jednolitego aparatu geometrycznego również wtedy, gdy obrót przekroju nie może być traktowany jako mały.
Równolegle z rozwojem klasycznych teorii cienkościennych prętów rozwijały się sformułowania uwzględniające duże przemieszczenia i skończone obroty. Klasyczny opis oparty na przemieszczeniach i parametrach obrotu został w tych teoriach uzupełniony o bezpośredni opis orientacji przekroju. Istotny etap stanowiły prace Simo, w których konfigurację przestrzennego pręta opisano z uwzględnieniem skończonych odkształceń i obrotów. W pierwszej pracy przedstawiono trójwymiarowe sformułowanie dynamiczne pręta, następnie rozwinięto jego aspekty wariacyjne i obliczeniowe, a w kolejnej pracy przedstawiono geometrycznie ścisłe ujęcie dynamiki prętów wykonujących duże ruchy [16]; [17]; [18].
W geometrycznie ścisłych teoriach prętów orientacja przekroju jest traktowana jako niezależna wielkość kinematyczna związana z przestrzenią obrotów $SO(3)$. Oznacza to, że konfiguracja pręta nie jest już opisywana wyłącznie za pomocą liniowego pola przemieszczeń. Położenie osi pręta oraz orientacja przekroju tworzą odrębne, lecz wzajemnie powiązane składniki opisu konfiguracji. Takie ujęcie pozwala konsekwentnie opisywać skończone obroty i stanowi podstawę współczesnych geometrycznie ścisłych teorii prętów.
Rozwój tych teorii doprowadził również do problemu wyboru odpowiedniej reprezentacji skończonego obrotu. Macierz cosinusów kierunkowych zapewnia pełny opis orientacji, lecz wykorzystuje dziewięć składowych związanych więzami ortogonalności. Alternatywne parametryzacje wykorzystują mniejszą liczbę parametrów, lecz mogą wykazywać osobliwości zależne od przyjętej reprezentacji. Zagadnienia te były przedmiotem analizy w pracach dotyczących wyboru parametrów skończonych obrotów [19]; [20].
Jedną z najważniejszych alternatyw stały się jednostkowe kwaterniony. Ich matematyczne podstawy sięgają prac Williama Rowana Hamiltona, którego <em>Elements of Quaternions</em> ukazało się w 1866 r. [21]. W zastosowaniach do mechaniki i teorii prętów kwaterniony umożliwiają zwarty opis skończonych obrotów. Zagadnienia kwaternionowej reprezentacji obrotów zostały szeroko przedstawione przez Kuipersa [22].
W mechanice prętów kwaterniony zostały wykorzystane bezpośrednio w geometrycznie ścisłych sformułowaniach trójwymiarowej teorii belek. Jelenić i Crisfield analizowali geometrycznie ścisłą teorię belek oraz problem obiektywności miar odkształcenia w jej implementacji numerycznej [23]; [24]. Z kolei Zupan, Saje i Zupan przedstawili sformułowanie trójwymiarowej teorii belki wykorzystujące kwaterniony rotacyjne jako podstawowe zmienne orientacji [25].
Rozwój geometrycznie ścisłych teorii prętów nie oznaczał jednak odejścia od klasycznych podstaw mechaniki. Równania równowagi, związki konstytutywne, definicje sił przekrojowych oraz charakterystyki geometryczne przekroju zachowują swoje znaczenie. Zmianie ulega przede wszystkim sposób reprezentacji orientacji oraz związanych z nią transformacji geometrycznych.
Na tym tle proponowane w niniejszej pracy podejście stanowi kolejny etap rozwoju opisu geometrycznego. Nie jest proponowana zmiana podstawowych praw mechaniki pręta ani zastąpienie klasycznych wielkości mechanicznych. Rozszerzeniu podlega przede wszystkim <strong>aparat matematyczny opisu orientacji przekroju</strong>. Klasyczny aparat skalarno–wektorowo–tensorowy pozostaje podstawą opisu przemieszczeń, odkształceń, naprężeń, sił przekrojowych i równań równowagi. Uzupełniony zostaje natomiast o obiekty geometryczne związane z obrotem, w szczególności pseudowektory, biwektory oraz rotor jako operator orientacji.
Istotą proponowanego podejścia jest rozdzielenie opisu ruchu przekroju na dwa składniki: <strong>jego położenie</strong> oraz <strong>jego orientację</strong>. Położenie pozostaje opisane klasycznie za pomocą wektora osi pręta, natomiast orientacja zostaje potraktowana jako samodzielny obiekt geometryczny. W przyjętym dalej formalizmie obiektem tym będzie rotor $R(x)$, którego działanie określa orientację lokalnego układu przekroju względem układu odniesienia. Takie ujęcie nie prowadzi do powstania nowej mechaniki prętów, lecz do zmiany sposobu jej zapisu geometrycznego. Równania równowagi, charakterystyki geometryczne przekroju, współrzędna wycinkowa, funkcja deplanacji, bimoment oraz momenty skręcania zachowują swoją klasyczną interpretację. Rozszerzeniu ulega jedynie aparat matematyczny wykorzystywany do opisu orientacji przekroju i transformacji związanych z geometrią obrotu
W konsekwencji klasyczna teoria Własowa może zostać potraktowana jako szczególny przypadek szerszego opisu geometrycznego. Dla małych obrotów zachowane zostają klasyczne zależności teorii prętów, natomiast zastosowanie operatora orientacji umożliwia zachowanie tej samej interpretacji geometrycznej również dla obrotów skończonych. Pozwala to przygotować jednolity opis skręcania, zginania, deplanacji oraz ich wzajemnego sprzężenia bez zmiany podstawowych praw mechaniki pręta. W kolejnych częściach zostanie pokazane, w jaki sposób klasyczne charakterystyki przekroju cienkościennego można połączyć z rotorowym opisem orientacji. Następnie rotorowy opis zostanie zestawiony ze współrzędną wycinkową, deplanacją i bimomentem teorii Własowa, prowadząc do uogólnienia klasycznego opisu pręta na przypadek skończonych obrotów.
Definicja pręta cienkościennego
Prętem nazywa się ciało stałe, którego długość jest znacznie większa od wymiarów przekroju poprzecznego. Jeżeli przekrój poprzeczny zachowuje niezmienny kształt na całej długości elementu, pręt nazywa się pryzmatycznym, natomiast gdy jego oś jest linią prostą – prętem prostym. Pręty mogą mieć przekroje zwarte lub cienkościenne oraz osie proste albo krzywoliniowe. Pręt cienkościenny można geometrycznie traktować jako cienkościenną powłokę cylindryczną lub pryzmatyczną, której trzy charakterystyczne wymiary są różnych rzędów wielkości. Długość pręta $L$ jest o rząd większa od charakterystycznego wymiaru przekroju poprzecznego $l$, natomiast wymiar przekroju $l$ jest o rząd większy od grubości ścianki $t$ [26].
Jak pokazują doświadczenia oraz analiza statyczno-wytrzymałościowa oparta na hipotezach Własowa, pręt można traktować jako cienkościenny, jeżeli spełnione są warunki [2]), [27], [28]
\[ \delta \le\cfrac{l}{N_{th}}, \, l\le\cfrac{L}{N_b}, \tag{IV.28} \label{IV.28} \]
gdzie:
$N_{th}=N_b=10$,
$\delta$ – grubość ścianki,
$l$ – charakterystyczny wymiar przekroju poprzecznego (długość ścianki),
$L$ – długość pręta.
Pierwszy warunek określa cienkościenność przekroju, natomiast drugi jest ogólnym kryterium teorii prętów i wyraża wymóg odpowiedniej smukłości elementu. Elementy o mniejszej smukłości powinny być analizowane jako tarcze lub powłoki. W praktyce projektowej wymaganie to jest często łagodzone, przyjmując $N_b=8$, natomiast w konstrukcjach żelbetowych spotyka się nawet $N_b=4$. Wraz ze zmniejszaniem smukłości ścianek $l/t$ lub smukłości pręta $L/l$ dokładność klasycznej teorii cienkościennej stopniowo maleje.
Ze względu na geometrię przekroju poprzecznego pręty cienkościenne dzieli się na:
przekroje otwarte – których linia środkowa ścianki nie tworzy zamkniętego obwodu (np. dwuteowniki, ceowniki, kątowniki, teowniki), (rys. IV.b)
przekroje zamknięte – których linia środkowa tworzy jeden lub więcej zamkniętych obwodów (np. rury, profile skrzynkowe jedno- i wielokomorowe), (rys. IV.a)
przekroje mieszane – zawierające jednocześnie części otwarte i zamknięte,
przekroje quasi-zamknięte – w których zamknięcie przekroju uzyskuje się dzięki elementom podatnym lub połączeniom nieciągłym.
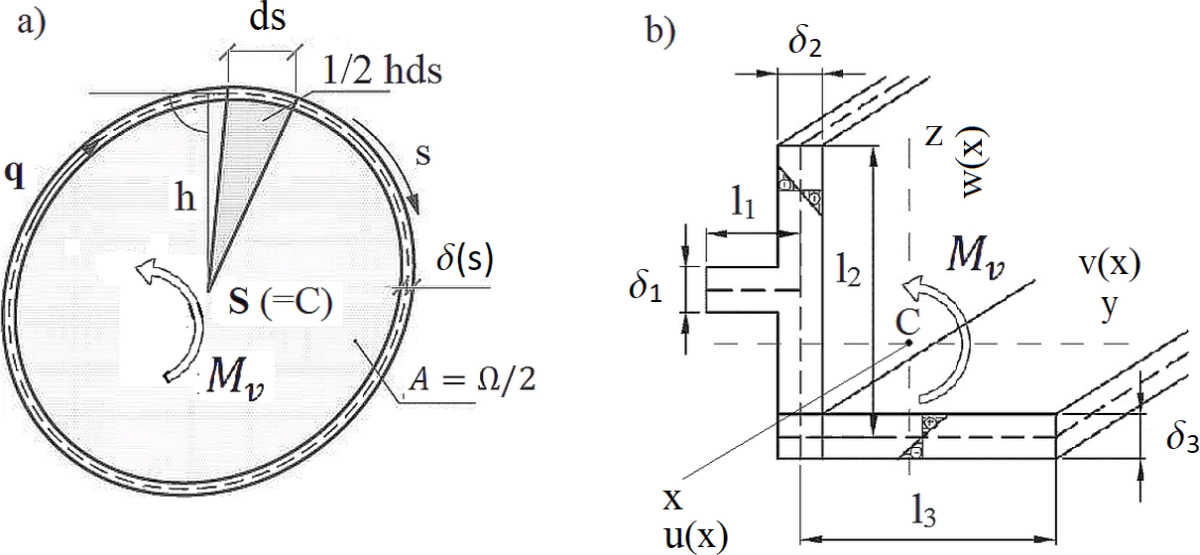
Rys.IV.5 Przekroje cienkościenne: a) zamkniętym b) otwarty; x, u(x) -współrzędna bieżaca osi pręta i przmieszxcaenie wzduż rtej osi, y, v(x) – oś wgłoena pozioma i przmieszczwnie poziome, z, w(x) – oś główna pionowa i przmieszczenie pionowe wzdłuż tej osi (dodatnie skierowane do góry)
Przedstawiony podział odpowiada stopniowi złożoności zagadnienia skręcania. W prcy teoria zostanie rozwinięta w kolejności od przekrojów zamkniętych jednokomorowych, poprzez przekroje wielokomorowe, aż do przekrojów otwartych. Taki układ różni się od stosowanego w większości podręczników, jednak z punktu widzenia mechaniki jest bardziej naturalny. Teoria prętów o przekrojach otwartych stanowi bowiem szczególny przypadek ogólniejszej teorii przekrojów zamkniętych, w której liczba zamkniętych obwodów ulega redukcji. Ujęcie takie pozwala przedstawić w jednolity sposób charakterystyki geometryczne przekroju, przepływ sił stycznych oraz dalsze wyprowadzenia klasycznej teorii Własowa dla przekrojów jedno- i wielokomorowych.
Parametryzacja konturu przekroju
Korzystamy z parametryzacji konturu przekroju cienkościennego wprowadzonej w dodatku IV.E, równania (\ref{IV.E.1})–(\ref{IV.E.24}). Współrzędna konturowa $s$ określa położenie punktu na linii środkowej ścianki, a jego położenie w płaszczyźnie przekroju opisują funkcje $y(s)$ i $z(s)$. Wektor położenia punktu konturu ma postać
\[ \mathbf r_c(s)= \begin{Bmatrix} y(s)\\ z(s) \end{Bmatrix}. \tag{IV.29} \label{IV.29} \]
Współrzędną $s$ przyjmujemy jako długość łuku mierzoną wzdłuż linii środkowej ścianki. Wektor jednostkowy styczny do konturu jest zatem określony zależnością
\[ \mathbf t(s)= \begin{Bmatrix} t_y(s)\\ t_z(s) \end{Bmatrix} = \begin{Bmatrix} \dfrac{dy}{ds}\\[4pt] \dfrac{dz}{ds} \end{Bmatrix}, \qquad \left(\dfrac{dy}{ds}\right)^2+ \left(\dfrac{dz}{ds}\right)^2=1. \tag{IV.30} \label{IV.30} \]
Grubość ścianki oznaczamy przez $\delta(s)$. W przybliżeniu cienkościennym element pola przekroju wyraża się wzorem
\[ dA=\delta(s)\,ds. \tag{IV.31} \label{IV.31} \]
Parametryzacja pozwala zastąpić całkowanie po rzeczywistym polu przekroju $A$ całkowaniem po linii środkowej konturu $\Gamma$, z uwzględnieniem lokalnej grubości ścianki. W szczególności podstawowe charakterystyki geometryczne można zapisać jako
\[ \begin{aligned} A&=\int_\Gamma \delta(s)\,ds,\, S_y =\int_\Gamma z(s)\delta(s)\,ds, S_z =\int_\Gamma y(s)\delta(s)\,ds,\\ I_y&=\int_\Gamma z^2(s)\delta(s)\,ds,
\, I_z=\int_\Gamma y^2(s)\delta(s)\,ds,\, I_{yz}=\int_\Gamma y(s)z(s)\delta(s)\,ds. \end{aligned} \tag{IV.32} \label{IV.32} \]
W opisie przekroju wykorzystujemy również współrzędną wycinkową $\omega(s)$, której pochodna względem współrzędnej konturowej wynosi
\[ \frac{d\omega}{ds} = z(s)\, t_y(s )- y(s)\, t_z(s) \tag{IV.33}\label{IV.33} \]
skąd mamy definicję różniczkową współrzędnej wycinkowej $\omega(y,z)$
\[ d\omega \overset{\mathrm{def}}{=} z\,dy-y\,dz. \tag{IV.34}\label{IV.34} \]
Po całkowaniu {(IV.49a}) od przyjętego punktu początkowego $s_0$ otrzymujemy
\[ \omega(s)=\omega(s_0)+ \int_{s_0}^{s} \left[z(\xi)t_y(\xi)-y(\xi)t_z(\xi)\right]d\xi. \tag{IV.35} \label{IV.35} \]
Stała $\omega(s_0)$ określa addytywną normalizację współrzędnej wycinkowej. Należy zachować tę samą normalizację przy wyznaczaniu charakterystyk geometrycznych zawierających $\omega$, w szczególności $ S_\omega$, $I_{y\omega}$, $I_{z\omega}$ i $I_\omega$.
Wszystkie wielkości określone na konturze traktujemy jako funkcje współrzędnej $s$. W szczególności przyjmujemy $\omega=\omega(s)$, $q=q(s)$ oraz $\delta=\delta(s)$, gdzie $q$ jest przepływ em ścinającym. Zasady redukcji pozostałych charakterystyk geometrycznych, pochodne funkcji geometrycznych oraz reguły przekształcania całek konturowych przedstawiono w dodatku IV.E.
Założenia kinematyczne pręta cienkościennego Własowa
Wyprowadzenie pola przemieszczeń cienkościennego pręta rozpoczynamy od założeń teorii Własowa, uzupełnionych o uściśloną kinematykę Timoshenki. Przyjęte założenia mają prowadzić do jednego, wspólnego pola przemieszczeń, z którego wynikają zarówno odkształcenia normalne, jak i postaciowe. Nie wprowadzamy zatem niezależnych pól dla tych dwóch rodzajów odkształceń.
Założenie 1 — sztywny kontur przekroju i deplanacja.
Kontur cienkościennego przekroju pozostaje nieodkształcony w swojej płaszczyźnie.
Może on wykonywać ruch sztywny, obejmujący przesunięcia oraz obrót wokół osi pręta. Jednocześnie, zgodnie z teorią Własowa, dopuszcza się deplanację przekroju w kierunku osi pręta. Rozkład deplanacji w przekroju opisuje funkcja wycinkowa $\omega(y,z)$, natomiast jej amplituda wzdłuż osi pręta jest opisywana funkcją $\psi(x)$. Funkcja $\omega(y,z)$ opisuje geometryczny rozkład deplanacji w przekroju, podczas gdy $\psi(x)$ opisuje jej zmienność wzdłuż osi pręta.
Założenie 2 — małe odkształcenia postaciowe i uściślenie kinematyki Timoshenko
Kąty odkształcenia postaciowego są małe.
Nie zakłada się jednak ich całkowitego zaniku. Wprowadza się niezależne obroty przekroju, dzięki czemu kierunek normalny do przekroju nie musi pokrywać się z kierunkiem osi pręta. Jest to uściślenie klasycznej kinematyki Timoshenko,
Jest to uściślenie klasycznej kinematyki Timoshenko, umożliwiające uwzględnienie odkształceń postaciowych. Odkształcenia postaciowe nie są jednak wprowadzane jako niezależne pola kinematyczne. Wynikają one z tego samego pola przemieszczeń, które opisuje rozciąganie, zginanie, skręcanie, ścinanie oraz deplanację.
Założenie 3 — cienkość ścianek (pomijalność naprężeń normalnych poprzecznych)
W modelu cienkościennego pręta pomija się naprężenie normalne działające w kierunku $n$, prostopadłym do powierzchni ścianki
Przyjmujemy zatem
\[ \sigma_n=0. \tag{IV.36} \label{IV.36} \]
Nie oznacza to zaniku naprężenia $\sigma_s$ działającego w kierunku stycznym do linii środkowej ścianki. Naprężenie $\sigma_s$ pozostaje związane z naprężeniem $\sigma_x$ poprzez trójwymiarowe prawo Hooke’a i założenia modelu cienkościennego.
Konsekwencje założeń Własowa
Konsekwencje kinematyczne
Założenia Własowa określają klasę dopuszczalnych pól przemieszczeń pręta. Pole to będzie zawierało jednocześnie składniki związane z rozciąganiem, zginaniem, skręcaniem, ścinaniem oraz deplanacją. Dopiero z tego pola wyznaczane są składowe tensora odkształcenia. Rozróżniamy trzy funkcje związane ze skręcaniem i deplanacją przekroju: $ \varphi(x)$ — kąt skręcenia przekroju, $\psi(x)$ — amplituda deplanacji} $\omega(y,z)$— funkcja wycinkowa przekroju}. Kąt skręcenia $\varphi(x)$ oraz amplituda deplanacji $\psi(x)$ są odrębnymi zmiennymi kinematycznymi i nie należy ich utożsamiać.
Konsekwencje materiałowe
Założenia kinematyczne oraz założenie cienkościenności prowadzą również do odpowiedniej redukcji trójwymiarowego prawa materiałowego. Dla cienkościennego modelu Własowa zależność pomiędzy odkształceniem normalnym $\varepsilon_x$ i naprężeniem osiowym $\sigma_x$ może być zapisana w postaci
\[ \sigma_x=\bar E\,\varepsilon_x. \tag{IV.37} \label{IV.37} \]
Cienkościenny moduł Younga wynosi
\[ \bar E=\cfrac{E}{1-\nu^2}, \tag{IV.38} \label{IV.38} \]
gdzie $E$ jest modułem Younga materiału, a $\nu$ jest współczynnikiem Poissona.
Cinekościenny moduł Younga $\bar E$ nie jest dodatkową właściwością materiału, bo jest wnioskiem z trójwymiarowego prawa Hooke’a po zastosowaniu założeń modelu cienkościennego Własowa i stanowi użyteczne uproszczenie opisu osiowego pola odkształceń i naprężeń. Dla stali, przy $\nu=0{,}3$, otrzymujemy $ \bar E= \cfrac{E}{1-0{,}3^2}\approx1{,}099\,E, $, a więc zastępczy moduł Younga jest około $10\%$ większy od modułu Younga materiału. Wyprowadzenie zależnosći (\ref{IV.37}), (\ref{IV.38}) z pełnego przestrzennego prawa materiałowego, z uwzględnieniem warunków $\sigma_n=0$ i $\varepsilon_s=0$, przedstawiono w Dodatku IV.A, w rozdziale Prętowa,cienkościenna redukcja prawa_Hooke’a.
Geometryczny opis pręta cienkościennego
Zaprezentowane ujęcie teorii rozwijanej we wcześniejszych pracach autora, w szczególności w pracy [29], zachowuje zasadniczą strukturę modelu pręta cienkościennego oraz jego klasyczne założenia mechaniczne. Zmianie podlega aparat matematyczny stosowany do opisu orientacji przekroju: klasyczny opis transformacji zostaje zastąpiony opisem operatorowym wykorzystującym rotor. Nie zmienia to sposobu definiowania odkształceń, naprężeń ani sił przekrojowych, lecz pozwala przedstawić orientację przekroju i jej zmianę w ramach jednego formalizmu geometrycznego. Podstawowe zależności operatora rotorowego zostały już zestawione w Dodatku IV.A tab. IV.A.1, a jego działanie na wersory przekroju określono zależnością (\ref{IV.40}).
Opis konfiguracji
Konfigurację pręta cienkościennego opisuje się przez rozdzielenie położenia punktu odniesienia przekroju od orientacji przekroju, co przedstawiono na rys. IV.6. Globalny układ $(X,Y,Z)$ służy do opisu położenia pręta w przestrzeni, natomiast układ $(x,y,z)$ jest związany z osią pręta i jego przekrojem. Współrzędne $(y,z)$ określają położenie punktu na linii środkowej ścianki, a kierunki styczny i normalny do tej linii oznaczono przez $t$ i $n$. Układ osi przekroju oraz składowe przemieszczenia przedstawiono też na rys. IV.5. W pracy w sposób konsekwentny stosowane są układy techniczne osi i w konsekwencji techniczne oznaczenia zmiennych wraz z indeksacją stanu pręta i przekroju.
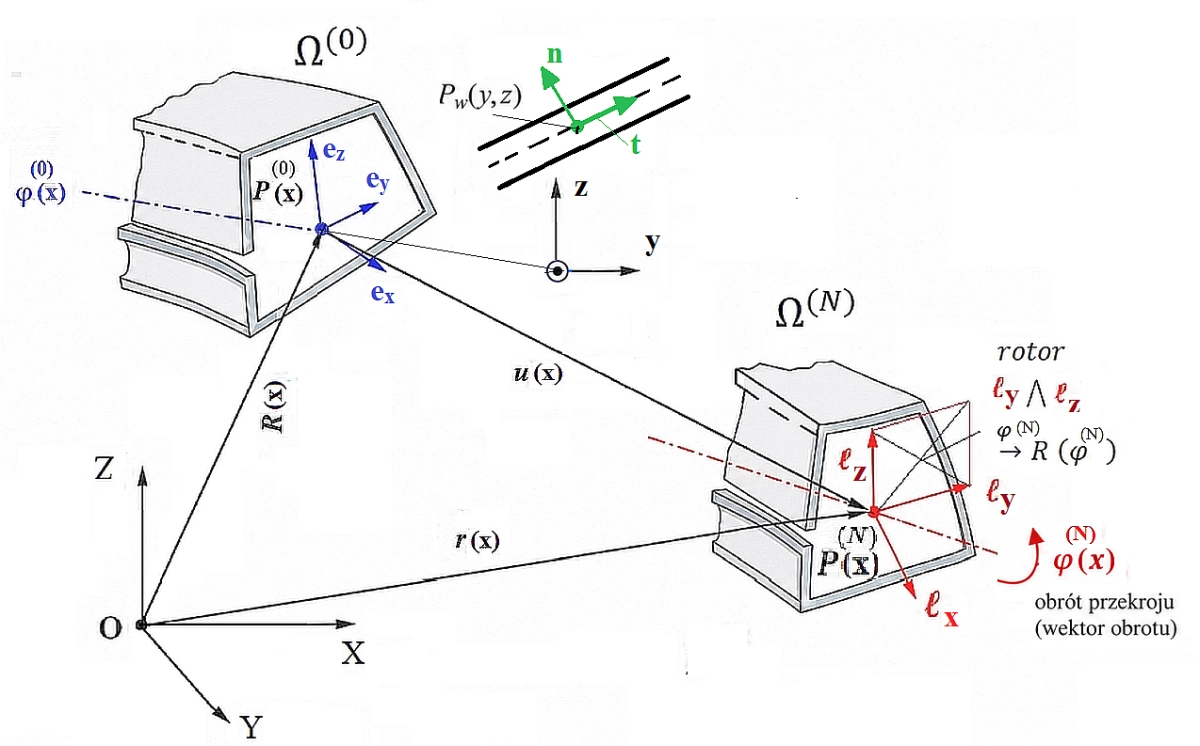
Rys. IV.6. Opis położenia przekroju pręta cienkościennego w konfiguracji początkowej $\Omega^{(0)}$ oraz po przemieszczeniu, w konfiguracji aktualnej $\Omega^{(N)}$. Na przekroju odkształconym naniesiono rotor opisujący jego aktualną orientację.
W konfiguracji odniesienia $\Omega^{(0)}$ punkt odniesienia przekroju oznaczono przez $P^{(0)}(x)$, a jego orientację określa baza $\{\mathbf e_x,\mathbf e_y,\mathbf e_z\}$. W konfiguracji aktualnej $\Omega^{(N)}$ odpowiada mu punkt $P^{(N)}(x)$, a aktualne kierunki osi opisują wersory $\{\boldsymbol{\ell}_x,\boldsymbol{\ell}_y,\boldsymbol{\ell}_z\}$. Położenie punktu odniesienia przekroju opisuje zależność
\[ \mathbf r(x)=\mathbf r^{(0)}(x)+\mathbf u(x). \tag{IV.39} \label{IV.39} \]
gdzie:
$\mathbf r^{(0)}(x)$ – wektor położenia w konfiguracji odniesienia $\Omega^{(0)}$,
$\mathbf u(x)$ — wektor przemieszczenia,
$\mathbf r(x)$ — wektor położenia w konfiguracji aktualnej $\Omega^{(N)}$.
Orientację przekroju opisuje rotor $R^{(N)}(x)$, którego działanie na wersory bazy odniesienia zapisuje się jako
\[ \boldsymbol{\ell}_i =R^{(N)}(x)\,\mathbf e_i\,\widetilde R^{(N)}(x), \qquad i=x,y,z. \tag{IV.40} \label{IV.40} \]
Konfigurację przekroju można zatem przedstawić w postaci
\[ \mathcal C(x)=\left\{\mathbf r(x),R^{(N)}(x)\right\}. \tag{IV.41} \label{IV.41} \]
Wektor $\mathbf r(x)$ określa położenie punktu odniesienia przekroju, natomiast rotor $R^{(N)}(x)$ opisuje jego orientację. Są to odrębne składniki geometryczne konfiguracji, które w opisie mechanicznym mogą być ze sobą sprzężone. Rotor $R^{(0)}(x)$, opisujący orientację przekroju w konfiguracji odniesienia, pominięto na rys. IV.6 ze względu na czytelność. Jeżeli $R_\Delta(x)$ oznacza rotor obrotu względnego, to przy przyjętej konwencji składania obrotów zachodzi</p>
\[ R^{(N)}(x)=R_\Delta(x)R^{(0)}(x). \tag{IV.42} \label{IV.42} \]
Rotor jest geometrycznym sposobem reprezentacji orientacji i jej zmiany. Nie jest dodatkowym wektorem przemieszczenia, lecz operatorem obrotu działającym na wersory lokalnej bazy przekroju.
Opis orientacji przekroju. Lokalny układ współrzędnych przekroju
Orientację przekroju opisuje się względem lokalnej bazy ortonormalnej związanej z przekrojem w konfiguracji odniesienia. Bazę tę tworzą wersory
\[ \{\mathbf e_x,\mathbf e_y,\mathbf e_z\},\qquad \mathbf e_i\cdot\mathbf e_j=\delta_{ij}, \quad i,j=x,y,z. \tag{IV.43} \label{IV.43} \]
<p>Wersor $\mathbf e_x$ określa kierunek osi pręta, a $\mathbf e_y$ i $\mathbf e_z$ — kierunki osi przekroju. Wektor położenia punktu przekroju względem punktu odniesienia ma postać</p>
\[ \mathbf x_\perp=y\mathbf e_y+z\mathbf e_z. \tag{IV.44} \label{IV.44} \]
W konfiguracji aktualnej odpowiadającą bazę tworzą wersory $\{\boldsymbol{\ell}_x,\boldsymbol{\ell}_y,\boldsymbol{\ell}_z\}$. Zmianę orientacji opisuje rotor względny $R_\Delta(x)$, natomiast rotor $R^{(0)}(x)$ określa orientację przekroju w konfiguracji odniesienia. Rotor początkowy pominięto na rys. IV.6 ze względu na czytelność schematu. Przy przyjętej konwencji składania obrotów rotor aktualny spełnia zależność
\[ R^{(N)}(x)=R_\Delta(x)R^{(0)}(x). \tag{IV.45} \label{IV.45} \]
Aktualne wersory otrzymuje się przez działanie rotora względnego na wersory bazy początkowej:
\[ \boldsymbol{\ell}_i(x) =R_\Delta(x)\,\mathbf e_i\,\widetilde R_\Delta(x), \qquad i=x,y,z. \tag{IV.46} \label{IV.46} \]
Rotor jest operatorem geometrycznym opisującym orientację przekroju i jej zmianę. Pozwala przedstawiać zarówno małe, jak i skończone obroty. Nie stanowi dodatkowego parametru przemieszczenia ani wielkości mechanicznej. Jego własności, działanie na wektory i składanie obrotów przedstawiono w tab. IV.A.1, a pełny formalizm podano w dodatku IV.A.
Przyjęty lokalny układ współrzędnych stanowi podstawę dalszego opisu kinematyki pręta. Składowe przemieszczenia oznacza się przez $u(x)$, $v(x)$ i $w(x)$, zgodnie z kierunkami osi $x$, $y$ i $z$. W następnym kroku zostanie wprowadzone wspólne pole przemieszczeń, z którego wyznacza się składowe odkształcenia pręta cienkościennego.
Przedstawione na rys. IV.7 pole przemieszczeń punktów przekroju pręta cienkościennego jest funkcją przyporządkowującą każdemu punktowi pręta jego przemieszczenie po odkształceniu.
Geometryczny opis orientacji przekroju wymaga jednoznacznego określenia lokalnego układu współrzędnych związanego z przekrojem pręta. Układ techniczny przekroju oraz składowe przemieszczenia w konwencji technicznej przedstawiono wcześniej na rys. IV.5, natomiast jego położenie i orientację w konfiguracji początkowej i aktualnej przedstawiono na rys. IV.6. W konfiguracji początkowej z przekrojem przechodzącym przez punkt $P^{(0)}(x)$ związana jest lokalna baza
\[ \{\mathbf e_x,\mathbf e_y,\mathbf e_z\}, \, \mathbf e_i \cdot\mathbf e_j = \delta_{ij}, \, i,j=x,y,z. \tag{IV.47} \label{IV.47} \]
Wersor $\mathbf e_x$ określa kierunek osi pręta, natomiast $\mathbf e_y$ i $\mathbf e_z$ określają dwa kierunki w płaszczyźnie przekroju. Współrzędna $x$ określa bieżące położenie przekroju wzdłuż osi pręta, natomiast $y$ i $z$ są współrzędnymi punktu w płaszczyźnie przekroju. Wektor położenia punktu przekroju względem punktu odniesienia można zatem zapisać jako
\[ \mathbf x_\perp = y\mathbf e_y+z\mathbf e_z. \tag{IV.38} \label{IV.48} \]
Lokalna baza przekroju jest więc ortonormalna, a kierunek osiowy pręta jest odróżniony od dwóch kierunków leżących w płaszczyźnie przekroju. W konfiguracji aktualnej odpowiadające bazie początkowej wersory przyjmują postać $ \{\boldsymbol{\ell}_x,\boldsymbol{\ell}_y,\boldsymbol{\ell}_z\},$ gdzie $\boldsymbol{\ell}_x$ określa aktualny kierunek osi pręta, natomiast $\boldsymbol{\ell}_y$ i $\boldsymbol{\ell}_z$ określają aktualne kierunki osi przekroju. Na rys. IV.6 pokazano zmianę orientacji płaszczyzny przekroju, wyznaczonej przez kierunki $\boldsymbol{\ell}_y$ i $\boldsymbol{\ell}_z$.
Zmianę orientacji pomiędzy konfiguracją początkową i aktualną opisuje rotor względny $R_{\Delta}(x)$. Rotor odpowiadający konfiguracji początkowej $R^{(0)}(x)$ nie został przedstawiony na rys. IV.6 ze względu na czytelność schematu. Jest on konstruowany analogicznie do rotora uogólnionego dla przekroju w konfiguracji aktualnej i opisuje orientację lokalnego układu przekroju w konfiguracji początkowej. Rotor przedstawiony na rysunku dla konfiguracji aktualnej oznaczono przez $R^{(N)}(x)$. Przy przyjętej konwencji składania obrotów aktualny rotor opisujący orientację przekroju względem układu odniesienia jest związany z rotorem początkowym i rotorem względnym zależnością
\[ R^{(N)}(x) = R_{\Delta}(x)R^{(0)}(x). \tag{IV.49} \label{IV.49} \]
Aktualne wersory przekroju otrzymuje się natomiast z wersorów konfiguracji początkowej przez działanie rotora względnego:
\[ \boldsymbol{\ell}_i(x) = R_{\Delta}(x)\,\mathbf e_i\, \widetilde{R}_{\Delta}(x), \, i=x,y,z. \tag{IV.50} \label{IV.50} \]
Zależność ta ma bezpośrednią interpretację geometryczną: rotor względny przekształca każdy wersor lokalnego układu przekroju z konfiguracji początkowej w odpowiadający mu wersor w konfiguracji aktualnej. Oznaczenie rotora na rys. IV.6 należy zatem rozumieć jako geometryczną reprezentację obrotu przekroju. Rotor opisuje orientację przekroju poprzez działanie na jego lokalne osie i pozwala w jednym aparacie matematycznym opisywać zarówno małe, jak i skończone obroty. Nie jest on dodatkowym parametrem przemieszczenia ani nową wielkością mechaniczną, lecz operatorem opisującym zmianę orientacji lokalnego układu przekroju. Takie przedstawienie zachowuje zasadnicze rozdzielenie dwóch składników konfiguracji. Wektor $\mathbf r(x)$ opisuje \textbf{położenie} punktu odniesienia przekroju, natomiast rotor $R^{(N)}(x)$ opisuje jego \textbf{orientację}. Rozdzielenie to nie oznacza niezależności mechanicznej obu opisów. W rzeczywistym stanie pręta zmiana położenia i zmiana orientacji są związane z tym samym stanem deformacji, jednak w opisie geometrycznym pełnią odmienne role. Rotor będzie wykorzystywany przede wszystkim jako jednoznaczny sposób opisu orientacji przekroju. Formalne własności rotora, sposób jego działania na wektory, składanie obrotów oraz szczegółowe przejście pomiędzy orientacją początkową i aktualną zostały zestawione wcześniej w tab. IV.A.1, a ich pełny formalizm zostanie wykorzystany w Dodatku IV.A. Dzięki temu zasadniczy opis pręta może pozostać związany z intuicyjną interpretacją geometryczną przedstawioną na rys. IV.6.
Przyjęta konwencja lokalnego układu współrzędnych stanowi również podstawę późniejszego zapisu analitycznego. Kierunek $x$ odpowiada osi pręta, natomiast $y$ i $z$ określają kierunki w płaszczyźnie przekroju. W konsekwencji składowe przemieszczenia oznaczane są odpowiednio przez $u(x)$, $v(x)$ i $w(x)$, a składowe odkształcenia i naprężenia odnoszone są bezpośrednio do kierunków $x$, $y$ i $z$. Tak zdefiniowany lokalny układ współrzędnych oraz operatorowy opis jego orientacji stanowią podstawę dalszego opisu pola przemieszczeń, odkształceń i naprężeń pręta cienkościennego. W następnym kroku zostanie wprowadzone wspólne pole przemieszczeń, z którego wynikają wszystkie składowe odkształcenia pręta.
Pole przemieszczeń pręta cienkościennego Własowa–Timoshenko
Podstawowe pole przemieszczeń
Wektor przemieszczenia punktu w przekroju ma składowe, opisujące przemieszczenie osi odniesienia odpowiednio w kierunkach osi $x$, $y$ i $z$.
\[ \mathbf u(x,y,z)= \begin{Bmatrix} u(x,y,z)\\ v(x,y,z)\\ w(x,y,z) \end{Bmatrix}. \tag{IV.51} \label{IV.51} \]
Pole przemieszczeń dowolnego punktu przekroju pręta o współrzędnych $(x,y,z)$ jest zobrazowane łącznie na rys. IV.6 oraz rys. IV.7 i jest opisane zależnością
\[ \boxed{ \mathbf u(x,y,z) = \begin{Bmatrix} u_x(x)+z\Theta_y(x)-y\Theta_z(x)-\psi(x)\omega(y,z)\\ v(x)-z\varphi(x)\\ w(x)+y\varphi(x) \end{Bmatrix} } \tag{IV.52} \label{IV.52} \]
Pole przemieszczeń (\ref{IV.52}) zawiera wszystkie składniki niezbędne do opisu przyjętej kinematyki. Składniki $z\Theta_y(x)-y\Theta_z(x)$ opisują zmianę przemieszczenia osiowego wynikającą z obrotów przekroju związanych ze zginaniem. Funkcje $\Theta_y(x)$ i $\Theta_z(x)$ opisują odpowiednio obroty przekroju wokół osi $y$ i $z$. Składniki $-z\varphi(x)$ oraz $y\varphi(x)$ opisują przemieszczenia poprzeczne wynikające ze skręcenia przekroju o kąt $\varphi(x)$ wokół osi pręta. Składnik $-\psi(x)\omega(y,z)$ opisuje deplanację przekroju w kierunku osi pręta. Funkcja $\omega(y,z)$ określa rozkład deplanacji w przekroju, natomiast $\psi(x)$ określa amplitudę tego rozkładu wzdłuż osi pręta.
Równanie (\ref{IV.52}) opisuje jedno pole przemieszczeń. Nie wprowadza się osobnych pól kinematycznych dla odkształceń normalnych i postaciowych ani dodatkowego pola opisującego skręcanie lub deplanację. Wszystkie wielkości odkształceniowe są wyznaczane z tego samego pola przez odpowiednie różniczkowanie i operacje kinematyczne. W szczególności $\varphi(x)$ i $\psi(x)$ są odrębnymi zmiennymi kinematycznymi. $\varphi(x)$ opisuje obrót przekroju związany ze skręcaniem, natomiast $\psi(x)$ jest niezależną amplitudą deplanacji. Na poziomie pola przemieszczeń nie przyjmuje się zależności $\psi(x)=\varphi'(x)$. To jedno pole przemieszczeń stosuje się zarówno w teorii I rzędu jak i wyższych rzędów , a rozóznienie rzędu analizy dokonywane ejst dopiero na etapie wyznaczanie pola odkształceń dla przyjętej miary odskzatałcenia.
Geometryczne uzupełnienie pola przemieszczeń
Położenie punktu $P$ w konfiguracji aktualnej $\Omega^{(N)}$ opisuje się przez położenie osi odniesienia, aktualną orientację przekroju oraz przemieszczenie wynikające z deplanacji:
\[ \mathbf r_P(x,y,z)=\mathbf r(x)+y\boldsymbol{\ell}_y(x)+z\boldsymbol{\ell}_z(x)-\psi(x)\omega(y,z)\boldsymbol{\ell}_x(x). \tag{IV.53} \label{IV.53} \]
Wektor $\mathbf r(x)$ określa położenie osi odniesienia w konfiguracji aktualnej, a wersory $\boldsymbol{\ell}_x(x)$, $\boldsymbol{\ell}_y(x)$ i $\boldsymbol{\ell}_z(x)$ wyznaczają aktualne kierunki osi pręta i przekroju. Ostatni składnik opisuje przemieszczenie punktu wzdłuż aktualnej osi pręta, wynikające z deplanacji. Funkcja $\omega(y,z)$ określa rozkład deplanacji w przekroju, natomiast $\psi(x)$ jest amplitudą tego rozkładu wzdłuż osi pręta. Geometryczną interprwetację tych składników przedstawiono na rys. IV.7. Rozróżniono na nim przemieszczenie osi pręta oraz przemieszczenia punktów przekroju, w tym przemieszczenie linii środkowej przekroju wynikające z deplanacji. Pozwala to odróżnić ruch przekroju jako całości od dodatkowego przemieszczenia jego punktów w kierunku osi pręta.
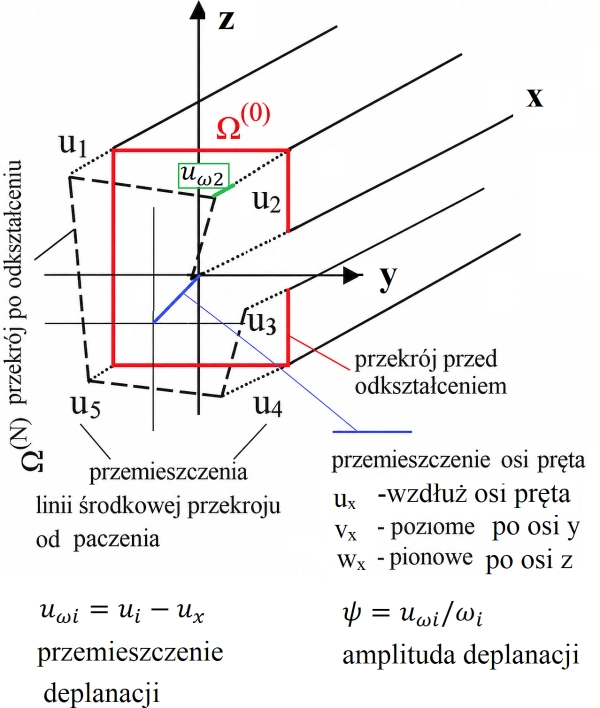
Aktualne wersory wynikają z transformacji rotorowej opisanej wcześniej. Przy przyjętej konwencji składania obrotów zachodzi $ R^{(N)}(x)=R_\Delta(x)R^{(0)}(x). $ Działanie rotora względnego na bazę odniesienia określa aktualną orientację przekroju; zależności te nie wymagają ponownego wyprowadzania w tym miejscu. Pole (\ref{IV.52}) wraz z (\ref{IV.53})opisuje podstawowe mechanizmy kinematyczne pręta cienkościennego: przemieszczenie osi, zginanie w dwóch kierunkach, skręcanie oraz deplanację. Nie przesądza ono jednak jeszcze o postaci nieliniowych składników pola przemieszczeń. Te zostaną określone w kolejnym etapie poprzez ez analizę pełnej, nieliniowej miary odkształcenia
Pole przemieszczeń jest kinematycznym punktem wyjścia do analizy zachowania pręta.
Model uogólniony a klasyczna teoria Własowa
Zmienne kinematyczne skręcania
Przyjęte pole przemieszczeń (\ref{IV.52})+(\ref{IV.53}) różni się od klasycznego opisu Własowa przede wszystkim sposobem uwzględnienia deplanacji przekroju. W modelu klasycznym amplituda eplanacji jest związana z kątem obrotu przekroju i jego pochodną wzdłuż osi pręta. W prezentowanym modelu uogólnionym kąt obrotu przekroju $\varphi(x)$ oraz amplituda deplanacji $\psi(x)$ są przyjmowane jako niezależne zmienne kinematyczne:
\[ \boxed{\psi=\psi(x),\qquad \varphi=\varphi(x).} \tag{IV.54}\label{IV.54} \]
Amplituda deplanacji $\psi(x)$ nie jest bezpośrednio przemieszczeniem pojedynczego punktu przekroju. Jest skalarną zmienną określającą intensywność pola przemieszczeń podłużnych związanego z deplanacją. Geometryczny rozkład tego pola opisuje funkcja wycinkowa $\omega(y,z)$. Przemieszczenie podłużne punktu przekroju wynikające z deplanacji jest zatem proporcjonalne do iloczynu $\psi(x)\omega(y,z)$, przy czym dokładna postać zależności i jej znak wynikają z przyjętej definicji pola przemieszczeń.
Odmienne znaczenie mają kąt obrotu i jego pochodna. Kąt $\varphi(x)$ opisuje orientację przekroju jako sztywnego konturu w przestrzeni (rys. IV.8), natomiast pochodna $ \varphi'(x)=\frac{d\varphi}{dx} $ określa zmianę tej orientacji wzdłuż osi pręta. Amplituda $\psi(x)$ określa natomiast intensywność deplanacji (rys. IV.7). Nie należy więc utożsamiać jej z pochodną kąta obrotu wyłącznie na podstawie geometrycznego znaczenia tych wielkości.
Na potrzeby zwartego zapisu wybranych zależności modelu wprowadza się łączny parametr skręcania:
\[ \boxed{\Theta_{(+)} (x) =\varphi'(x)+\psi(x).} \tag{IV.55}\label{IV.55} \]
który został wyprowadzony w dodatku IV. H definicją (\ref{IV.H.101}).
Parametr $\Theta_{(+)}$ łączy zmianę orientacji przekroju wzdłuż pręta z amplitudą deplanacji, zgodnie z przyjętą definicją kinematyczną. Jest wielkością pomocniczą, a nie dodatkową niezależną zmienną pola. Wprowadzenie $\Theta_{(+)}$ nie oznacza zatem ani utożsamienia $\psi$ z $\varphi’$, ani możliwości zastąpienia obu tych funkcji samym $\Theta_{(+)}$ we wszystkich równaniach. Jeżeli w danej zależności występują oddzielnie $\varphi$ i $\psi$, ich odrębne znaczenie należy zachować.
Rozdzielenie zmiennych ma szczególne znaczenie przy skręcaniu nieswobodnym. W klasycznym ujęciu skręcania swobodnego przyjęte ograniczenie kinematyczne $\psi=\varphi’$ wiąże amplitudę deplanacji ze zmianą kąta obrotu. Gdy deplanacja jest ograniczana przez podpory, przepony lub inne więzy, w stanie pręta pojawia się bimoment $B_\omega$, a amplituda deplanacji zależy również od równowagi, właściwości przekroju oraz warunków brzegowych. W takim przypadku zależność $\psi=\varphi’$ nie musi być zachowana jako narzucone założenie kinematyczne. Niezależność $\psi$ i $\varphi$ pozwala opisywać różne warunki brzegowe i węzłowe dla obrotu przekroju oraz jego deplanacji. W węźle ramy przestrzennej obrót może być dopuszczony przy jednoczesnym ograniczeniu deplanacji albo deplanacja może być częściowo uwolniona niezależnie od warunku dotyczącego obrotu. Warunki te można formułować z uwzględnieniem wielkości sprzężonych z odpowiednimi zmiennymi, w szczególności momentu skręcającego $M_x$ oraz bimomentu $B_\omega$. Ma to znaczenie przy opisie połączeń prętów, przejść pomiędzy różnymi układami odniesienia oraz węzłów o złożonych więzach kinematycznych.
Rozdzielenie zmiennych jest również zgodne z przyjętym w pracy opisem rotorowym. Rotor opisuje transformację orientacji przekroju, natomiast deplanacja stanowi odrębny składnik pola przemieszczeń, zależny od położenia punktu w przekroju poprzez funkcję $\omega(y,z)$. Sama transformacja orientacji nie określa tego dodatkowego rozkładu przemieszczeń podłużnych, dlatego pole deplanacji wymaga osobnego opisu kinematycznego.
W modelu uogólnionym ewentualna zależność pomiędzy $\psi(x)$ i $\varphi'(x)$ może wynikać z równań modelu, przyjętych związków konstytutywnych i warunków brzegowych, ale nie jest narzucona przez samo pole przemieszczeń. Klasyczny opis Własowa można zatem rozpatrywać jako szczególny przypadek modelu uogólnionego, uzyskany po nałożeniu odpowiedniego ograniczenia na niezależne zmienne kinematyczne. Porównanie rozwiązań obu modeli, w szczególności przebiegów $\psi(x)$, $\varphi(x)$, $B_\omega(x)$ i $M_x(x)$, pozwala ocenić wpływ tego ograniczenia na analizę pręta cienkościennego. Rozszerzenie kinematyki nie oznacza wprowadzenia drugiego pola przemieszczeń. Przemieszczenia osi pręta, zginanie, obrót przekroju i deplanacja pozostają składnikami jednego pola przemieszczeń (\ref{IV.52})–(\ref{IV.53}). Dodatkowa funkcja $\psi(x)$ wprowadza jedynie niezależny stopień swobody opisujący amplitudę deplanacji.
-
Kąt obrotu ($\varphi(x)$) opisuje orientację przekroju jako sztywnego konturu w przyjętym opisie rotorowym. Jego zmiana odpowiada obrotowi przekroju w przestrzeni (rys. IV.8).
-
Amplituda deplanacji ($\psi(x)$) określa intensywność pola przemieszczeń podłużnych związanych z deplanacją przekroju (rys. IV.7). Jej wartość nie określa orientacji przekroju, lecz skalę przemieszczeń rozłożonych w przekroju zgodnie z funkcją wycinkową (\omega).
-
Pochodna (\varphi'(x)) opisuje zmianę kąta obrotu kolejnych przekrojów wzdłuż osi pręta. Nie jest ona sama w sobie amplitudą pola deplanacji. Z kolei (\psi(x)) nie opisuje bezpośrednio zmiany orientacji przekroju. Z geometrycznego punktu widzenia są to zatem odrębne wielkości kinematyczne.
-
łączny parametr skręcania ($\Theta_{(+)}$) łączy oba składniki zgodnie z zależnością ({IV.51}) jest wielkością pomocniczą, która umożliwia zwarty zapis określonych zależności kinematycznych i równań modelu. Nie należy jednak interpretować jej jako nowej, niezależnej zmiennej, jeżeli została zdefiniowana przez (\varphi’) i (\psi).
Modele skręcania i paczenia prętów cienkościennych
Różnice między modelami obejmują charakterystyki przekroju i odpowiadające im sztywności. Zestawiono je w tab. IV.M.
Tab. IV.M. Model klasyczny i uogólniony – zestawienie różnic
\[ \begin{array}{|l|c|c|}
\hline \textbf{Wielkość} & \textbf{Model klasyczny Własowa}& \textbf{Model uogólniony}\\
\hline \text{Układ odniesienia przekroju} & \text{klasyczny układ główny} & \text{układ cienkościenny }(P)\\
\hline \text{Niezależne zmienne kinematyczne} & \varphi(x)& \varphi(x),\ \psi(x)\\
\hline \text{Związek opisujący deplanację} & \psi=\varphi’ & \psi(x)\text{ niezależna}\\
\hline \text{Parametr skręcania} & \varphi’ & \Theta_{(+)}=\varphi’+\psi\\
\hline \text{Prawo momentu skręcającego} & M_x=GI_V\varphi’+B_\omega’ & M_x^{(P)}=GI_0^{(P)}(\varphi’+\psi)\\
\hline \text{Sztywność Saint-Venanta} & GI_V & GI_0^{(P)}\\
\hline \text{Prawo bimomentu} & B_\omega=-\bar E I_\omega\varphi” & B_\omega=-\bar E I_\omega^{(P)}\psi’\\
\hline \text{Sztywność na paczenie} & \bar E I_\omega & \bar E I_\omega^{(P)}\\
\hline \end{array} \tag{IV.56}\label{IV.56} \]
Przyjęte oznaczenia wynikają z odmiennych założeń kinematycznych oraz sposobu opisu charakterystyk przekroju. W modelu klasycznym Własowa niezależną zmienną kinematyczną jest kąt obrotu przekroju $\varphi(x)$, natomiast amplituda deplanacji jest związana z jego pochodną zależnością $\psi=\varphi’$. W modelu uogólnionym funkcje $\varphi(x)$ i $\psi(x)$ są niezależnymi zmiennymi kinematycznymi. Różnice dotyczą również prawa konstytutywnego. W modelu klasycznym składowa Saint-Venanta momentu skręcającego jest opisana przez $GI_V\varphi’$, a składowa związana z paczeniem wynika z pochodnej bimomentu. W modelu uogólnionym moment skręcający jest określony przez łączny parametr $\Theta_{(+)}=\varphi’+\psi$ i charakterystykę $I_0^{(P)}$. Bimoment zależy natomiast od pochodnej niezależnej amplitudy deplanacji $\psi$.
Charakterystyki $I_V$ i $I_0^{(P)}$ odnoszą się zatem do różnych praw konstytutywnych i nie należy ich utożsamiać ani stosować zamiennie bez odpowiedniego wyprowadzenia. Analogicznie należy rozróżniać charakterystyki $I_\omega$ oraz $I_\omega^{(P)}$, odnoszące się do odpowiednich układów odniesienia i przyjętych opisów paczenia.
Rozdzielenie momentu skręcającego
W obu modelach wewnętrzny moment skręcający $M_x$ jest siłą przekrojową, natomiast sposób jego rozdzielenia na składowe wynika z przyjętego prawa konstytutywnego.
W klasycznym modelu Własowa całkowity moment skręcający jest sumą momentu Saint-Venanta i składowej związanej z paczeniem:
\[ M_x=M_V+M_\omega, \qquad M_V=GI_V\varphi’, \qquad M_\omega=B_\omega’. \tag{IV.57}\label{IV.57} \]
Ponieważ w tym modelu $\psi=\varphi’$, bimoment przyjmuje postać $ B_\omega=-\bar E I_\omega\varphi”,$ a zatem
\[ M_x=GI_V\varphi’-\bar E I_\omega\varphi”’. \tag{IV.58}\label{IV.58} \]
W modelu uogólnionym punkt wyjścia stanowi natomiast prawo konstytutywne
\[ M_x^{(P)}=GI_0^{(P)}(\psi+\varphi’), \qquad B_\omega=-\bar E I_\omega^{(P)}\psi’.\]
a podział momentu skręcającego zapisujemy w postaci
\[ M_x^{(P)}=M_V^{(P)}+M_\omega, \qquad M_\omega=B_\omega’, \tag{IV.59}\label{IV.59} \]
skąd
\[ M_V^{(P)}=M_x^{(P)}-B_\omega’.\tag{IV.60}\label{IV.60} \]
Dla stałych charakterystyk przekroju otrzymujemy
\[M_\omega=-\bar E I_\omega^{(P)}\psi”,\]
oraz
\[ M_V^{(P)}= GI_0^{(P)}(\psi+\varphi’) +\bar E I_\omega^{(P)}\psi”.\]
Widać zatem, że w modelu uogólnionym składowa $M_V^{(P)}$ nie jest z definicji równa $GI_0^{(P)}\varphi’$. Wynika ona z przyjętego podziału całkowitego momentu skręcającego i uwzględnia również pochodną bimomentu. Rozróżnienie to ma znaczenie przy porównywaniu obu modeli. Zależność $\psi=\varphi’$ jest dodatkowym założeniem kinematycznym modelu klasycznego Własowa, a nie ogólnym prawem kinematycznym obowiązującym w modelu uogólnionym. W opisie skręcania prętów cienkościennych należy rozróżnić dwa modele, które różnią się zarówno przyjętymi założeniami kinematycznymi, jak i układem odniesienia, do którego odnoszone są charakterystyki geometryczne przekroju. Pierwszy z nich jest klasycznym modelem Własowa, w którym pole przemieszczeń związane ze skręcaniem opisuje jedna niezależna funkcja – kąt obrotu przekroju $\varphi(x)$. Deplanacja przekroju jest w tym modelu związana z pochodną kąta obrotu.
Drugi model ma charakter uogólniony. Wprowadza dwie niezależne funkcje kinematyczne: kąt obrotu przekroju $\varphi(x)$ oraz amplitudę deplanacji $\psi(x)$. Pozwala to opisać skręcanie i paczenie z zachowaniem ich odrębności kinematycznej. W modelu tym występuje również łączny parametr skręcania, zdefiniowany zależnością $\Theta_{(+)}=\varphi’+\psi$, zgodnie z równaniem (IV.55).
Pole odkształceń I rzędu pręta cienkościennego
Pole odkształceń pręta cienkościennego wyznacza się z gradientu pola przemieszczeń (\ref{IV.52}), przyjmując założenia kinematyczne Własowa–Timoshenki oraz liniową część miary Biota $\mathbf E_B$ ora zpo rekucjicienkościennej pola odkształcenia. Redukcja cienkościenna polega na opisaniu przestrzennego pola odkształceń za pomocą uogólnionych miar kinematycznych osi odniesienia i charakterystyk geometrycznych przekroju. Wybór miary Biota oraz jej związek z miarą Greena–Lagrange’a omówiono w dodatku IV.B .
Osiowa składowa pola odkształcenia w dowolnym punkcie przekroju ma postać
\[ \varepsilon_x(y,z)= \varepsilon_0+z\kappa_y-y\kappa_z-\psi'(x)\omega(y,z). \tag{IV.61} \label{IV.61} \]
Pierwszy składnik $\varepsilon_0$ opisuje odkształcenie osiowe osi odniesienia, składniki $z\kappa_y-y\kappa_z$ — zmianę odkształcenia osiowego wynikającą ze zginania względem obu osi przekroju, a składnik $-\psi'(x)\omega(y,z)$ — odkształcenie osiowe związane ze zmianą amplitudy deplanacji wzdłuż pręta.
Odkształcenia postaciowe wynikają z różnicy między obrotem przekroju a obrotem stycznej do osi pręta i można je zapisać w postaci
\[ \gamma_{xy}=v'(x)-\Theta_z(x),\qquad \gamma_{xz}=w'(x)+\Theta_y(x). \tag{IV.62} \label{IV.62} \]
Wielkości $v'(x)$ i $w'(x)$ opisują nachylenie osi pręta w płaszczyznach odpowiednio $xy$ i $xz$, natomiast $\Theta_z(x)$ i $\Theta_y(x)$ opisują obroty przekroju związane ze zginaniem. Odkształcenia postaciowe są zatem równe różnicy między nachyleniem osi pręta a odpowiednim obrotem przekroju, z uwzględnieniem przyjętej konwencji znaków. >Równoważnie, w lokalnej bazie przekroju, uogólnione miary kinematyczne można zapisać jako ($\ref{IV.C.5}).
Szczegółowe definicje miar kinematycznych, wyprowadzenie składowych pola odkształcenia oraz ich związek z liniową częścią miary Biota przedstawiono w dodatku IV.C.
Cienkościenne prawo materialne Hooka
Redukcja cienkościenna prawa materiałowego wynika z przyjętych założeń teorii prętów cienkościennych Własowa. Punktem wyjścia jest trójwymiarowe prawo Hooke’a dla izotropowego materiału sprężystego, zapisane w lokalnym układzie współrzędnych ścianki: (x) wzdłuż osi pręta, (t) stycznie do linii środkowej ścianki oraz (n) w kierunku normalnym do jej powierzchni. Zgodnie z przyjętym modelem naprężenie normalne do powierzchni ścianki pomija się, przyjmując (\sigma_n=0). Dla rozpatrywanego stanu materiałowego prawo Hooke’a prowadzi do zależności między naprężeniami normalnymi i odkształceniami w kierunkach (x) i (t). W szczególności, przy dodatkowym założeniu braku odkształcenia wzdłuż ścianki, (\varepsilon_t=0), otrzymuje się
\[ \sigma_t=\nu\sigma_x,\qquad \sigma_x=\frac{E}{1-\nu^2}\varepsilon_x =\bar E,\varepsilon_x, \tag{IV.63} \label{IV.63} \]
gdzie:
$ \bar E=\frac{E}{1-\nu^2} $ – cienkościenny moduł Young
$E$, $\nu$ i $G moduł Younga, współczynnik Poissona i moduł postaciowy materiału odpowiednio .
W konsekwencji osiowe naprężenie normalne jest wyznaczane z osiowego odkształcenia pręta za pomocą modułu (\bar E), a zależności postaciowe zachowują moduł (G). Para $ ( \bar E,G) $ stanowi zatem podstawowy zestaw stałych materiałowych wykorzystywany w opisie pręta cienkościennego.
Pełne wyprowadzenie tych zależności z trójwymiarowego prawa Hooke’a, wraz z zapisem macierzowym i omówieniem redukcji składowych normalnych oraz postaciowych, przedstawiono w dodatku D.
Pole naprężeń w pręcie cienkościennym
Pole naprężeń w pręcie cienkościennym wyznacza się na podstawie pola odkształceń oraz zredukowanego prawa Hooke’a. Zależności określające składowe naprężeń normalnych i stycznych przedstawiono w dodatku IV.F, równanie (\ref{IV.F.2}).
Główne charakterystyki geometryczne przkroju
W dalszej analiziwe pręta cenkościnnego wprowadzono główne charakterystyki geometryczne przekroju, które umolżiwiają stosowanie zwartych formuł nasiły przekrojowe, równania równowagi, warunki wytrzymałościowe, przemiszczenia oraz stateczność. Istotne ejst to, że dalsza analiza wymaga uprzedniego przprowadzenia diagonalizacji macierzy charaktertyk geometrycznech, a stosowane związki sa ważne wyłacznie w tak uzyskanym układzie głównym.
Wektor współrzędnych uogólnionych przekroju przyjmujemy w postaci $\mathbf q=(y,z,\omega)^T$.(\ref{IV.G.1}) Macierz charakterystyk geometrycznych I rzędu definiujemy jako (\ref{IV.G.2})
\[ \mathbf C^{(I)}=\int_A \mathbf q\mathbf q^T\,dA = \begin{bmatrix}
I_z&I_{yz}&I_{y\omega}\\ I_{yz}&I_y&I_{z\omega}\\ I_{y\omega}&I_{z\omega}&I_\omega \end{bmatrix}. \tag{IV.64} \label{IV.64} \]
Konstrukcję głównego układu przekroju cienkościennego (P) oraz wyznaczanie głównych charakterystyk geometrycznych I rzędu przedstawiono szczegółowo w Dodatku IV.G, równania (\ref{IV.G.2})–(\ref{IV.G.4} ). W głównym układzie przekroju macierz charakterystyk geometrycznych I rzędu przyjmuje postać diagonalną:
\[ \mathbf C_P^{(I)} = \operatorname{diag}\left(I_y^{(P)},I_z^{(P)},I_\omega\right).\tag{IV.65} \label{IV.65} \]
Charakterystyki główne wyrażają się przez charakterystyki w układzie wyjściowym następująco (\ref{IV.G.8}) :
\[ I_y^{(P)}=I_y – \frac{I_{yz}^2}{I_z}, \qquad I_z^{(P)} = I_z, \qquad I_\omega = I_\omega-\frac{I_{y\omega}^2}{I_z} -\frac{\left(I_{z\omega}-\dfrac{I_{yz}I_{y\omega}}{I_z}\right)^2} {I_y-\dfrac{I_{yz}^2}{I_z}}. \tag{IV.66} \label{IV.66} \]
Zależnosći te w przypadku konwencjonalanego układu wyjściowego, osi centralnych głównych, czyli dla $I_{yz}=0$, upraszczają się do postaci
\[ I_y^{(P)}=I_y,\qquad I_z^{(P)}=I_z, \qquad I_\omega = I_\omega-\frac{I_{y\omega}^2}{I_z} -\frac{I_{z\omega}^2}{I_y}. \tag{IV.67} \label{IV.67} \]
Wynika stąd że charakterystyki główne (P) zachowują wartosci konwencjonalnych charaktertyk giętnych, ale wycinkowy moment bezwładności zmienia wartość.
Osie fizyczne $y^{(P)}$ i $z^{(P)}$ odpowiadają klasycznym centralnym osiom głównym przekroju. Jeżeli charakterystyki wyjściowe określono w globalnym układzie $(Y,Z)$, osie te przechodzą przez środek ciężkości przekroju i są obrócone względem układu globalnego o kąt $\alpha$. Trzecia współrzędna, $\omega$, ma charakter uogólniony i jest związana z charakterystyką wycinkową przekroju. Nie jest ona współrzędną fizyczną równoważną $y$ lub $z$. Kierunek ten nie musi być ortogonalny względem kierunków fizycznych. Dla dalszych rozważań istotne jest uzyskanie diagonalnej postaci macierzy charakterystyk, a nie ortogonalność wszystkich kierunków uogólnionego układu. Związek trzeciego kierunku głównego z wyborem początku głównej współrzędnej wycinkowej należy rozumieć jako równoważność opisów tej samej własności geometrycznej, a nie utożsamienie kierunku z punktem przekroju. Wyprowadzenie i interpretację tego związku przedstawiono w Dodatku IV.G.
Macierz wejściowa nie musi być zestawiona w klasycznym układzie centralnych osi głównych. W celu uproszczenia i przyspieszenia obliczeń zaleca się przyjmować charakterystyki wyznaczone w początkowym, dowolnie założonym układzie osi fizycznych $(X,Y)$. Początek tego układu może być umieszczony w dowolnym punkcie, a jego osie mogą mieć dowolną orientację względem przekroju. Przy budowie macierzy wejściowej należy uwzględnić również charakterystyki związane ze współrzędną wycinkową $\omega$ oraz sprzężenia między nią a współrzędnymi fizycznymi. Współrzędna konturowa $s$ określa położenie punktu na linii środkowej ścianki i służy między innymi do definiowania współrzędnej wycinkowej $\omega(s)$. Nie zastępuje zatem $\omega$ w macierzy charakterystyk ani nie stanowi dodatkowej osi fizycznej.
Analogiczną procedurę można zastosować do macierzy charakterystyk geometrycznych wyższych rzędów. W przypadku charakterystyk II rzędu wymaga to odpowiedniego rozszerzenia rozpatrywanej przestrzeni współrzędnych i przeprowadzenia rozkładu kanonicznego właściwej macierzy. Szczegóły postępowania przedstawiono w Cześci V pracy.
Prawo sił przekrojowych w pręcie cienkościennym w cienkościennym układzie głównym (P)
W cienkościennym układzie głównym $(P)$ zależności między siłami przekrojowymi a uogólnionymi miarami odkształcenia formułujemy w postaci prawa sił przekrojowych:
\[ \underbrace{ \left\{ \begin{array}{c} N^{(P)}\\ M_y^{(P)}\\ M_z^{(P)}\\ B_\omega \end{array}\right\} }_{\mathbf N^{(P)}}
= \bar E \underbrace{ \begin{bmatrix} A&0&0&0\\ 0&I_y^{(P)}&0&0\\ 0&0&I_z^{(P)}&0\\ 0&0&0&I_\omega^{(P)} \end{bmatrix} }_{\mathbf C_N^{(P)}}
\underbrace{ \left\{ \begin{array}{c} \varepsilon_0^{(P)}\\ \kappa_y^{(P)}\\ \kappa_z^{(P)}\\ \psi’^{(P)} \end{array} \right\} }_{\boldsymbol{\varepsilon}_N^{(P)}}
\tag{IV.68}\label{IV.68}\]
\[\underbrace{ \left\{ \begin{array}{c} V_y^{(P)}\\ V_z^{(P)}\\ M_x^{(P)} \end{array} \right\} }_{\mathbf T^{(P)}} = G \underbrace{ \begin{bmatrix}
A&0&0\\ 0&A&0\\ 0&0&I_0^{(P)} \end{bmatrix} }_{\mathbf C_T^{(P)}} \underbrace{ \left\{ \begin{array}{c} v’^{(P)}-\Theta_z^{(P)}\\
w’^{(P)}+\Theta_y^{(P)}\\ \Theta_{(+)}^{(P)} \end{array} \right\} }_{\boldsymbol{\varepsilon}_T^{(P)}}
\tag{IV.69}\label{IV.69}\]
W bloku sił normalnych (\ref{IV.68}) występują następujące pary sił przekrojowych i odpowiadających im miar odkształcenia:
– siła osiowa $N^{(P)}$ – odkształcenie osiowe $\varepsilon_0^{(P)}$;
– moment zginający $M_y^{(P)}$ – krzywizna $\kappa_y^{(P)}$;
– moment zginający $M_z^{(P)}$ – krzywizna $\kappa_z^{(P)}$;
– bimoment $B_\omega$ – pochodna amplitudy deplanacji $\psi’^{(P)}$.
W bloku sił stycznych (\ref{IV.69}) występują następujące pary:
– siła poprzeczna $V_y^{(P)}$ – odkształcenie postaciowe $v’^{(P)}-\Theta_z^{(P)}$;
– siła poprzeczna $V_z^{(P)}$ – odkształcenie postaciowe $w’^{(P)}+\Theta_y^{(P)}$;
– moment skręcający $M_x^{(P)}$ – uogólniona miara skręcania $\Theta_{(+)}^{(P)}$.
Prawo sił przekrojowych ma postać diagonalną. Należy zaznaczyć, że przedstawiona zwarta postać obowiązuje wyłącznie w cienkościennym układzie głównym $(P)$, uzyskanym przez diagonalizację macierzy charakterystyk geometrycznych $\mathbf C^{(I)}$. W konsekwencji w przedstawionych zależnościach nie występują sprzężenia między poszczególnymi uogólnionymi miarami odkształcenia a odpowiadającymi im siłami przekrojowymi.
Prawo sił przekrojowych uzupełniamy przyjętym rozdzieleniem momentu skręcającego $M_x^{(P)}$ na składową związaną z czystym skręcaniem Saint-Venanta $M_V^{(P)}$ oraz składową związaną ze skręcaniem giętno-skrętnym $M_\omega^{(P)}$:
\[ \left\{ \begin{aligned} M_x^{(P)} &= M_V^{(P)}+M_\omega,\\ M_\omega^{(P)} &= \frac{dB_\omega^{(P)}}{dx},\\
M_V^{(P)} &= M_x^{(P)}-\frac{dB_\omega^{(P)}}{dx}. \end{aligned} \right. \tag{IV.70}\label{IV.70} \]
Z prawa sił przekrojowych (\ref{IV.69}) wynika zależność:
\[ M_x^{(P)} = GI_0^{(P)}\Theta_{(+)}^{(P)}. \]
Natomiast bimoment jest określony przez zależność:
\[ B_\omega^{(P)} =-\bar E I_\omega^{(P)}\psi’^{(P)}. \]
Przy stałych charakterystykach geometrycznych przekroju wzdłuż osi pręta otrzymujemy:
\[ M_\omega^{(P)} =\frac{dB_\omega^{(P)}}{dx} =-\bar E I_\omega^{(P)}\psi”^{(P)}. \]
Wobec tego składowa Saint-Venanta przyjmuje postać:
\[\boxed{ M_V^{(P)} =GI_0^{(P)}\Theta_{(+)}^{(P)} +\bar E I_\omega^{(P)}\psi”^{(P)} } \]
W modelu uogólnionym obie składowe momentu skręcającego są zatem wyznaczane na podstawie prawa sił przekrojowych i zależności definiującej bimoment. Nie wprowadza się odrębnej zależności konstytutywnej dla momentu Saint-Venanta, takiej jak stosowana w klasycznym modelu Własowa.
Więcej szczegółów dotyczących sił przekrojowych w pręcie cienkościennym można znaleźć w dodatku H.
Poziomy redukcji opisu sił przekrojowych
W opisie sił przekrojowych pręta cienkościennego należy rozróżnić trzy poziomy redukcji charakterystyk geometrycznych przekroju:
\[\begin{array}{ll}
\text{centralny układ fizyczny przekroju}& S_y=S_z=0,\\[2mm]
\text{klasyczny główny układ fizyczny przekroju} & S_y=S_z=0,\quad I_{yz}=0,\\[2mm]
\text{cienkościenny układ główny charakterystyk} & S_y=S_z=S_\omega=0,\quad
I_{yz}=I_{y\omega}=I_{z\omega}=0. \end{array} \tag{IV.71}\label{IV.71} \]
Pierwszy poziom odpowiada centralizacji przekroju względem fizycznych osi $y,z$. Warunki $S_y=S_z=0$ oznaczają, że początek układu znajduje się w środku ciężkości przekroju. Eliminuje to sprzężenie odkształcenia osiowego z momentami zginającymi.
Drugi poziom uzyskuje się przez obrót osi centralnych do klasycznych osi głównych. Dodatkowy warunek $I_{yz}=0$ eliminuje sprzężenie między dwoma kierunkami zginania. Jest to klasyczny główny układ przekroju, określony wyłącznie przez geometrię pola przekroju w płaszczyźnie $y,z$.Warunki te nie eliminują jednak sprzężenia zginania z deplanacją. Opis sprzężenia zginania z deplanacją wymaga uwzględnienia współrzędnej wycinkowej $\omega$, która nie jest trzecią fizyczną współrzędną przestrzenną, lecz dodatkową charakterystyką geometryczną przekroju cienkościennego. Klasyczny główny układ fizyczny otrzymuje się przez obrót osi w płaszczyźnie przekroju. Natomiast cienkościenny układ główny charakterystyk uwzględnia dodatkowo sprzężenia związane z $\omega$. Nie należy zatem utożsamiać obu układów: pierwszy rozdziela klasyczne kierunki zginania, a drugi zapewnia rozdzielenie charakterystyk geometrycznych związanych również z deplanacją.
Samo przyjęcie głównego punktu początkowego współrzędnej wycinkowej, określonego przez warunek $S_\omega=0$, nie gwarantuje zerowania $I_{y\omega}$ i $I_{z\omega}$. Pełny cienkościenny układ główny wymaga spełnienia wszystkich warunków podanych w trzecim wierszu równania (\ref{IV.71}), zgodnie z definicją przedstawioną w równaniu (\ref{IV.H.25}).
Trzeci poziom stanowi cienkościenny układ główny charakterystyk (P). Obejmuje on zarówno fizyczne współrzędne $y,z$, jak i współrzędną wycinkową $\omega$. Warunki $I_{y\omega}=I_{z\omega}=0$ eliminują sprzężenia geometryczne między zginaniem a deplanacją, natomiast $S_\omega=0$ oznacza normalizację współrzędnej wycinkowej, która eliminuje sprzężenie odkształcenia osiowego z bimomentem.
Prezentowany w pracy opis pręta cienkościennego, w tym opis sił przekrojowych i warunków równowagi, wymaga sprowadzenia charakterystyk geometrycznych do cienkościennego układu głównego $(P)$.
Natura bimomentu
Bimoment – skalar czy biwektor ?
W dodatku IV.L przedstawiono biwektorową interpretację bimomentu zdefiniowanego całką $B_\omega$ (por. równanie \ref{IV.K.24}). Analiza ta prowadzi do wniosku, że powszechnego stwierdzenia „bimoment transformuje się jak skalar” nie należy stosować bez dodatkowych zastrzeżeń. W opisie przekrojowym $B_\omega$ jest skalarną wielkością statyczną, której znak i wartość zależą od przyjętej konwencji oraz definicji współrzędnej wycinkowej. Nie oznacza to jednak, że bimoment zachowuje swoją wartość przy dowolnej zmianie orientacji przekroju lub układu odniesienia. W ujęciu geometrycznym należy rozróżnić transformację obiektu reprezentującego bimoment od transformacji jego współczynnika $B_\omega$.
Warunkiem przeniesienia bimomentu między elementami konstrukcji nie jest zatem sama transformacja geometryczna. Konieczne są również mechaniczna równoważność przekazywanych oddziaływań oraz zgodność pola deplanacji łączonych elementów. Twierdzenie Piechnika określa warunek równoważności mechanicznej, ale samo nie rozstrzyga o zgodności kinematycznej pól paczenia. Możliwość transmisji bimomentu zależy więc także od geometrii rzeczywistego połączenia i warunków ograniczenia deplanacji.
W dodatku IV.L wartość $B_\omega$ pozostaje w tym zapisie współczynnikiem przy transformowanym obiekcie bazowym. W takim zapisie wartość $B_\omega$ występuje jako współczynnik przy odpowiednio transformowanym obiekcie bazowym. Zagadnienie to zilustrowano dla kilku przypadków węzłów ram cienkościennych:: prostego ciągłego pręta, załamanieh pręta, pręty pod kątem węzel załamany
Techniczna interpretacja bimomentu jako pary momentów
Podejście przedstawione na rys. IV.8 jest powszechnie stosowane w analizach technicznych. Bimoment przedstawia się w nim jako parę momentów, nazywaną również „momentem momentów” [30]. Dla dwuteownika bimoment $B_\omega$ można odwzorować za pomocą dwóch przeciwnie skierowanych momentów zginających działających w płaszczyznach pasów. Jeżeli odległość między liniami środkowymi pasów wynosi $h_0$, to wartość każdego z tych momentów jest równa
\[ M_{f\omega}=\frac{B_\omega}{h_0},\qquad h_0=h-t_f. \]
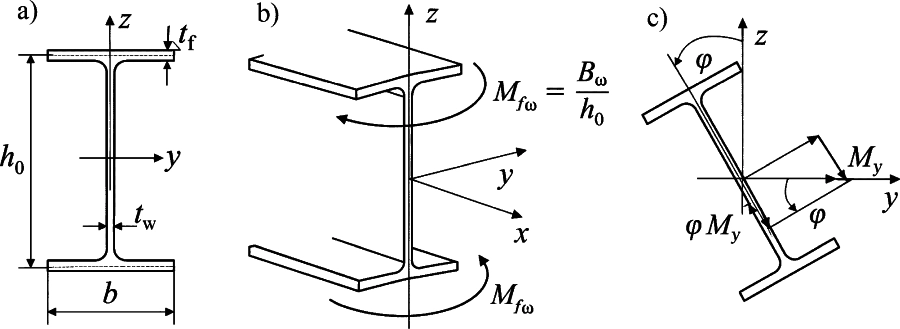
Rys. IV.8. Skrećenie przętacienkościennego [31]
Interpretacja ta odwołuje się do związku bimomentu ze stanem naprężeń normalnych wywołanym deplanacją przekroju. Bimoment jest wielkością przekrojową określaną na podstawie rozkładu tych naprężeń, a nie zwykłym momentem zginającym względem jednej osi. Można go definiować przez całkowanie pola naprężeń lub uwzględniać w warunkach równoważności układów sił i momentów.
Przedstawienie bimomentu jako pary przeciwnie skierowanych momentów pozwala zastąpić abstrakcyjną wielkość przekrojową konkretnym układem oddziaływań. W przypadku dwuteownika naturalnym miejscem ich przyłożenia są pasy. Taka reprezentacja jest szczególnie użyteczna w analizie przekrojowej, przy określaniu obciążeń końcowych prętów, przekazywaniu oddziaływań przez pasy oraz formułowaniu warunków równowagi w klasycznych modelach prętowych. Para momentów odwzorowuje efekt statyczny związany z wywołaniem lub ograniczeniem deplanacji przekroju. Jej podstawową zaletą jest bezpośrednia interpretacja mechaniczna: pozwala wskazać konkretny układ oddziaływań równoważny zadanemu bimomentowi w określonym przekroju.
Nie należy jednak utożsamiać reprezentacji $B_\omega$ za pomocą pary momentów z pełną definicją bimomentu. Jest ona sposobem odwzorowania jego efektu mechanicznego, a nie wyczerpującym opisem jego właściwości geometrycznych. Przy zmianie orientacji przekroju, załamaniu osi pręta lub analizie węzła należy dodatkowo uwzględnić transformację geometryczną oraz zgodność pól deplanacji.
Podsumowując, interpretacja bimomentu jako pary momentów jest użyteczna w klasycznych zadaniach przekrojowych, natomiast w analizie połączeń prętów cienkościennych konieczne jest rozpatrywanie odrębnie jego wartości, orientacji geometrycznej, równoważności mechanicznej oraz zgodności deplanacji. Przy zginaniu nieswobodnym pojawia się ponadto dodatkowa wielkość przekrojowa – moment giętno-skrętny $M_\omega$ (por. równanie \ref{IV.85}), który należy uwzględnić w odpowiednim modelu równowagi.
Równania równowagi I rzędu pręta cienkościennego
Podstawowy układ równań równowagi
Po uwzględnieniu zależności konstytutywnych równania równowagi pręta cienkościennego tworzą układ siedmiu równań różniczkowych obejmujący równowagę siły osiowej, momentów zginających, bimomentu, sił poprzecznych oraz momentu skręcającego. W głównym cienkościennym układzie przekroju $(P)$ podstawowy układ siedmiu równań równowagi I rzędu można zapisać w postaci macierzowej
\[ \frac{d\mathbf S^{(P)}(x)}{dx}
= \begin{Bmatrix}
\bar E A u”(x)\\
\bar E I_y^{(P)}\theta_y”(x)-GA\bigl(w”(x)+\theta_y'(x)\bigr)\\
\bar E I_z^{(P)}\theta_z”(x)+GA\bigl(v”(x)-\theta_z'(x)\bigr)\\
-\bar E I_\omega^{(P)}\psi”(x)\\
GA\bigl(w”(x)+\theta_y'(x)\bigr)\\
GA\bigl(v”(x)-\theta_z'(x)\bigr)\\
GI_0^{(P)}\bigl(\psi'(x)+\varphi”(x)\bigr) \end{Bmatrix}
= \begin{Bmatrix} p_x(x)\\ -m_y(x)\\ -m_z(x)\\ -b_\omega(x)\\ p_z(x)\\ p_y(x)\\ m_x(x) \end{Bmatrix}. \tag{IV.72}\label{IV.72} \]
gdzie $\mathbf S^{(P)}$ oznacza wektor sił przekrojowych zdefiniowany prawami (\ref{IV.68}) i (\ref{IV.69}). Poszczególne równania opisują kolejno równowagę osiową, zginanie względem obu osi przekroju, paczenie, ścinanie w dwóch kierunkach oraz skręcanie. W równaniu skręcania występuje pochodna łącznego parametru skręcania (\ref{IV.55}) $\Theta_{(+)}(x)=\psi(x)+\varphi'(x)$.
Wielkości po prawej stronie układu oznaczają odpowiednie obciążenia rozłożone, przy czym znaki wynikają z przyjętej konwencji znaków sił przekrojowych i obciążeń.
Szczegółowe wyprowadzenie układu równań równowagi wraz z opisem przedstawiono w dodatku IV.K.
Uogólnione równania skręcania i paczenia
W modelu uogólnionym kąt skręcenia $\varphi(x)$ i amplituda deplanacji $\psi(x)$ są niezależnymi funkcjami kinematycznymi. Ich zachowanie opisuje układ dwóch równań różniczkowych wynikających z równań równowagi:
\[ \left\{ GI_0^{(P)}\bigl(\psi'(x)+\varphi”(x)\bigr) =m_x(x),\\
\bar E I_\omega^{(P)}\psi”(x) =b_\omega(x). \right.
\tag{IV.73}\label{IV.73} \]
Pierwsze równanie opisuje równowagę momentu skręcającego, natomiast drugie — równowagę bimomentu. Wielkości $m_x(x)$ i $b_\omega(x)$ oznaczają odpowiednio rozłożone obciążenie momentem skręcającym oraz rozłożone obciążenie związane z równowagą bimomentu.
Rozwiązanie układu wyznacza się z uwzględnieniem warunków brzegowych i warunków ciągłości, bez narzucania z góry związku kinematycznego $\psi(x)=\varphi'(x)$.
Klasyczne równanie skręcania Własowa
W klasycznej teorii Własowa skręcanie i paczenie opisuje się za pomocą jednej funkcji kąta skręcenia $\varphi(x)$. Prowadzi to do czwartego rzędu równania różniczkowego równowagi:
\[ GI_V\varphi”(x)-\bar E I_\omega\varphi””(x)=m_x(x). \tag{IV.74}\label{IV.74} \]
Równanie to uwzględnia zarówno skręcanie Saint-Venanta, jak i wpływ paczenia. Jego rozwiązanie wymaga czterech niezależnych warunków brzegowych. Wyprowadzenie oraz rozwiązania równania jednorodnego i szczególnego przedstawiono w dodatku IV.K, równania (\ref{IV.K.19})–(\ref{IV.K.44}). Klasyczne równanie Własowa służy tu jako sformułowanie porównawcze względem modelu uogólnionego, w którym $\varphi(x)$ i $\psi(x)$ pozostają niezależnymi funkcjami kinematycznymi.
Dokładnosć klasycznej terii Własowa przez porównania z modelem uogólniomym
Obserwuje się istotne różnice pomiędzy wynikami uzyskanymi z klasycznej teorii Własowa a wynikami modelu uogólnionego. Na rys. IV.9 przedstawiono porównanie rozkładu bezwymiarowego kąta skręcenia $\bar{\varphi}$ wzdłuż belki cienkościennej dla obu modeli. W analizowanym przypadku przyjęto: z$a=l/2$ $. oraz parametr $ \alpha=\sqrt{\frac{GI_o}{\bar E I_\omega}}=2$.
W obu modelach maksymalny kąt skręcenia występuje w punkcie przyłożenia momentu skupionego, tj. dla $\xi=\eta=0{,}5$. Wartość maksymalna uzyskana według klasycznej teorii Własowa wynosi $\bar{\varphi}_{\max}=0{,}121$, natomiast model uogólniony daje $\bar{\varphi}_{\max}=0{,}233$. Oznacza to, że klasyczna teoria Własowa przewiduje w tym przypadku wartość maksymalnego kąta skręcenia mniejszą o około $48\%$ w stosunku do modelu uogólnionego. Różnica ta jest szczególnie widoczna w pobliżu punktu przyłożenia momentu skupionego oraz na drugim odcinku belki. Przy tych samych warunkach obciążenia model uogólniony wykazuje większą podatność skrętną belki. Maksymalna wartość bezwymiarowego kąta skręcenia wynosi $\bar{\varphi}_{\max}=0{,}233$, podczas gdy w klasycznym modelu Własowa $\bar{\varphi}_{\max}=0{,}121$. Oznacza to, że podatność skrętna określona w modelu uogólnionym jest około $1{,}93$ razy większa od podatności uzyskanej według teorii Własowa.
Przy tych samych warunkach obciążeniach model uogólniony wykazuje większą podatność skrętną belki. Maksymalna wartość bezwymiarowego kąta skręcenia wynosi $\bar{\varphi}_{\max}=0{,}233$, podczas gdy w klasycznym modelu Własowa $\bar{\varphi}_{\max}=0{,}121$. Oznacza to, że podatność skrętna określona w modelu uogólnionym jest około $1{,}93$ razy większa od podatności uzyskanej według teorii Własowa. Większej podatności odpowiada mniejsza sztywność skrętna, jednak nie oznacza to zmniejszenia wszystkich sił przekrojowych. W analizowanym przypadku model uogólniony prowadzi do zmniejszenia wartości momentu skręcającego $M_x$, przy jednoczesnym zwiększeniu wartości bimomentu $B_\omega$. Wynika to z odmiennego udziału skręcania i deplanacji w przenoszeniu obciążenia, możliwego dzięki niezależnemu stopniowi swobody $\psi(x)$.
Uzyskana różnica jest bezpośrednią konsekwencją założeń kinematycznych przyjętych na wcześniejszym etapie wyprowadzenia. W przedstawionym polu przemieszczeń I rzędu funkcje $\varphi(x)$ i $\psi(x)$ zostały wprowadzone jako niezależne zmienne kinematyczne. Oznacza to, że deplanacja przekroju nie jest z góry utożsamiana z pochodną kąta skręcenia. W klasycznej teorii Własowa przyjmuje się natomiast dodatkowe założenie $\psi=\varphi’$, które ogranicza opis kinematyczny i prowadzi do klasycznego modelu skręcania nieswobodnego.
Rozróżnienie to jest konsekwencją przyjętego wcześniej jednego pola przemieszczeń I rzędu, w którym skręcanie i deplanacja są opisane w ramach tej samej kinematyki, lecz za pomocą odrębnych zmiennych. Zastosowanie pełnej miary odkształcenia do tego pola prowadzi następnie do odpowiednich równań równowagi i zależności konstytutywnych. W modelu uogólnionym prowadzi to do układu, w którym amplituda deplanacji $\psi(x)$ zachowuje swoją niezależność, natomiast przejście do teorii Własowa wymaga dodatkowego ograniczenia tej kinematyki. Wprowadzenie niezależnej amplitudy deplanacji wpływa zatem nie tylko na sam opis kinematyczny, lecz również na wynikające z niego związki pomiędzy kątem skręcenia, deplanacją, bimomentem $B_\omega$ i momentem skręcającym $M_x$. Model uogólniony pozwala uwzględnić możliwość niezależnego rozwoju deplanacji przekroju, podczas gdy model Własowa narzuca jej związek z przebiegiem kąta skręcenia. Teoria Własowa stanowi w tym ujęciu szczególny, uproszczony przypadek modelu uogólnionego.
Przeprowadzone porównanie pokazuje, że przyjęcie klasycznego modelu Własowa może prowadzić do istotnego przeszacowania sztywności skrętnej, a w konsekwencji do zaniżenia podatności oraz odmiennego wyznaczenia sił przekrojowych. W analizowanym przypadku model uogólniony przewiduje prawie dwukrotnie większą podatność skrętną. Wynik ten wskazuje, że dodatkowy stopień swobody związany z niezależną amplitudą deplanacji $\psi(x)$ ma istotny wpływ na odpowiedź cienkościennej belki poddanej skręcaniu. Porównanie to stanowi jednocześnie weryfikację znaczenia założeń przyjętych we wcześniejszej części pracy. Pokazuje, że różnica pomiędzy modelem uogólnionym i klasycznym nie wynika ze zmiany geometrii, obciążenia ani właściwości materiałowych, lecz z odmiennego poziomu opisu kinematycznego. Tym samym uzyskane wyniki stanowią podstawę do dalszej oceny zakresu stosowalności klasycznej teorii Własowa oraz znaczenia jej założenia upraszczającego w analizie prętów cienkościennych.
Pręty wielogałęziowe oraz kratownice wielopasowe
Pręty (kratownice) wielopasowe można przystosować do przenoszenia momentu skręcającego poprzez stosowny dobór zamykającego skratowania lub przewiązek. Przykładem skręcanych kratownic są galerie przenośnikowe, bramki nad autostradami lub słupy energetyczne. W ścianach takich kratownic powstają siły typowe dla swobodnego skręcania prętów o przekroju zamkniętym [9], [32], [33].
Pręty wielogałęziowe
Na rys.IV.10 pokazano cienkościenny przekrój quasi-zamknięty oraz przykłady prętów o dwu gałęziach, które mogą być łączone skratowaniem lub przewiązkami w sposób często stosowany przy konstruowaniu dwugałęziowych slupów. Przekrój pozornie zamknięty skratowaniem lub przewiązkami można zamodelować zastępczym przekrojem cienkościennym i zastosować analogię prętową.
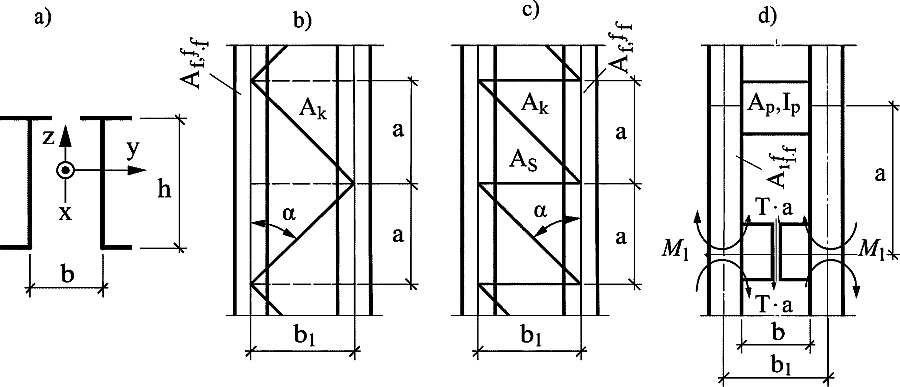
Rys. IV.10 Pręty wielogałęziowe: a) przekrój b), c) skratowany, d) z przewiązkami [9]
Sztywność przekroju na czyste skręcanie bez uwzględnienia pozornego zamknięcia wyznacza się standardowo z zależności ($\ref{IV.19}$). Oznaczymy go jako moment bezwładności czystego skręcania przekroju otwartego
\[ I_{v,open} =k/3 \sum_i l_i \cdot \delta_i^3 \tag{IV.75} \label{IV.75} \]
Zwiększenie sztywności przekroju na skutek zamknięcia go skratowaniem lub przewiązkami można oszacować z zależności [9]:
\[ \overline I_{v,close} =\begin {cases}
\cfrac{E}{G}\left ( \cfrac{\Omega}{b} \right )^2 \cdot \ A_k \cdot \ sin^2\alpha\cos\alpha , & \text { dla skratowania typu N (bezsłupkowe) – rys.IV.10c }\\
\cfrac{E}{G} \left( \cfrac{\Omega}{b} \right )^2 \cdot \cfrac {A_s \cdot A_k \cdot \ sin^2\alpha \cdot cos\alpha} {A_s + A_k \ sin^3\alpha}, & \text {dla skratowania typu V – rys.IV.10b }\\
24 \cfrac{E}{G} \cdot \left ( \cfrac{\Omega}{b} \right )^2\cdot \cfrac{I_f}{a^2}\left ( 1+2\cfrac{b_1\cdot I_f}{a \cdot I_p}+28,8 \cdot \cfrac{E}{G} \cfrac{I_f}{ab_1 A_p} \right )^{-1} , & \text { dla przewiązek – rys.IV.10d }\\
\end {cases} \tag{IV.76} \label{IV.76} \]
gdzie:
$E, \, G$ – moduł Younga i moduł Kirchoffa materiału;
$\Omega= 2 \cdot b \cdot h$
$b, b_1$- prześwit i odległość osiowa między gałęziami pręta;
$a$- odległość osiowa między przewiązkami lub węzłami skratowania.
$A_k$, $A_s$ , $A_f$ – pole przekroju krzyżulca, słupka, gałęzi;
$I_f$- moment bezwładności giętnej pojedynczej gałęzi
Całkowity moment bezwładności czystego skręcania przekroju quasi-zamkniętego jest szacunkowo sumą powyższych części
\[ I_V = I_{v,open} + I_{V,close} \tag{IV.77} \label{IV.77} \]
Równanie różniczkowe pręta cienkościnnego należy rozwiązać dla całkowitego momentu bezwładności (\ref{IV.77}).
W wyniku uzyskujemy siły przekrojowe $B$, $M_\omega$ $M_V$ , przy czym należy uwzględnić, że uzyskany moment $M_V$ odpowiada swobodnemu skręcaniu pręta quasi-zamkniętego o zwiększonej sztywności w stosunku do pręta nie zamkniętego skratowaniem lub przewiązkami. W4
W celu obliczenia naprężeń stycznych wywołanych swobodnym skręcaniem należy rozdzielić moment skręcający $M_V$ na część przypadającą na przekrój otwarty i część przypadającą na przekrój zamknięty: $M_{v,open} = M_V \cdot I_{v,open}/ I_V,$ $M_{v,close} = M_V – M_{v,open}.$ Dla tak wyznaczonych momentów można stosować wzory wutrzymłaosciowe odpowiednie dla danego rodzaju przekroju.
Siły w prętach skratowań zamykających przekrój pręta (rys. 15 b,c) wyznacza się uwzględniając fakt, że są wywołane przez rozłożone obciążenie działające na ściankę o wartości
\[ q_v = \cfrac{I{v,close} }{I_V} \cdot \cfrac{M_V}{\Omega} \tag{IV.78}\label{IV.78} \]
W przypadku stężenia przewiązkami (rys. IV.10 d) należy ponadto uwzględnić wpływ miejscowych momentów zginających
\[ M_1 = \cfrac{1}{4} q_v \cdot a \cdot b_1 \tag{IV.79} \label{IV.79} \]
gdzie $q_v$ wg ($\ref{IV.78}$).
Kratownice wielopasowe
Metoda analogii pręta cienkościennego może by stosowana do wstępnego zaprojektowania skręcanej kratownicy wielopasowej w sposób pokazany na rys. IV.11.
Do wstępnego wymiarowania prętów kratownic przestrzennych można pomijać zmniejszający wpływ quasi-zamknięcia pręta skratowaniem. Przy takim założeniu dla kratownicy czteropasowej lub trójpasowej pokazanych na rys. 16, kraty płaskie kratownic przestrzennych pokazanych na rys. 2 sa poddane równomiernie rozłożonemu obciążeniu zewnętrznemu Q :
\[ Q=\begin {cases}
\cfrac{M_V\cdot a }{\Omega b}=\cfrac{M_V }{2b} , & \text { dla kraty pionowej K1 i K2 kratownicy czteropasowej }\\
\cfrac{M_V\cdot b }{\Omega b}=\cfrac{M_V }{\Omega} , & \text { dla kraty poziomej K3 i K4 kratownicy czteropasowej }\\
\cfrac{M_V }{a\cdot\sqrt{3}} , & \text { dla krat K1, K2 i K3 kratownicy trójpasowej}\\
\end {cases} \tag{IV.80} \label{IV.80} \]
Rys.IV.11. Typowe przekroje kratownic wielopasowych
Obciążenia poprzeczne $Q$ są przyłożone do wydzielonej kratownicy płaskiej zgodnie z przebiegiem momentu skręcającego $M_V(x) $ po długości pręta x. Siły w prętach kratownicy wyznacza się poprzez rozwiązanie kratownic płaskich pod takim obciążeniem. Należy pamiętać o sumowaniu sił w pasach od poszczególnych kratownic składowych z uwzględnieniem kierunku obciążenia Q, skąd wynika, że w szczególności, że przypadku przekroju kwadratowego a=b siły osiowe w pasach będą zerowe, a całkowity moment skręcający przenosi skratowanie ścian.
Kratownica przestrzenna, przenosząca skręcanie powinna być skratowana na wszystkich płaszczyznach bocznych oraz powinna być wyposażona w poprzeczne przepony w miejscach przyłożenia momentów (w tym w zamocowaniu) oraz nie rzadziej niż co 8-me pole kratownicy. Do wyznaczania przemieszczeń kratownicy od wpływu skręcania należy uwzględniać współczynnik $k_v <1$. Analizując kratownice w modelu zastępczym pręta w złożonym stanie obciążenia (zginanie, ścinanie, skręcanie) należy stosować element Timoshenko.
Dodatek IV.A. Współczesne reprezentacje skończonych obrotów
Reprezentacje klasyczne
Reprezentacja klasyczna skończonych obrotów omówiona w tekście głównym w rozdziale Klasyczna_reprezentacjaskończonego obrotu
Reprezentacja jednostkowymi kwaternionami
Jednostkowe kwaterniony, omówione między innymi przez Kuipersa [34], stanowią alternatywną reprezentację skończonego obrotu przekroju. Obrót można wówczas przedstawić za pomocą czterech parametrów $q_0,q_1,q_2,q_3$ spełniających warunek
\[q_0^2+q_1^2+q_2^2+q_3^2=1. \tag{IV.A.1} \label{IV.A.1} \]
Kwaterniony umożliwiają opis skończonych obrotów bez osobliwości charakterystycznych dla wielu trójparametrowych parametryzacji. Z punktu widzenia niniejszej pracy istotny jest jednak nie tylko fakt, że kwaterniony pozwalają reprezentować obrót, lecz również ich związek z innymi reprezentacjami geometrycznymi. W szczególności jednostkowy kwaternion i rotor stanowią w przestrzeni trójwymiarowej równoważne reprezentacje skończonego obrotu, co wiąże rachunek kwaternionowy z formalizmem algebry geometrycznej Hestenesa i Sobczyka (1984) [35]. W teoriach geometrycznie dokładnych prętów orientację przekroju można zatem opisywać za pomocą macierzy obrotu $\mathbf C$, parametrów obrotu, jednostkowego kwaternionu lub rotora. Wszystkie te sposoby opisują tę samą orientację przekroju; różnią się jedynie sposobem zapisu oraz operacjami wykonywanymi na wybranej reprezentacji. Można to symbolicznie zapisać jako
\[ \{\boldsymbol{\ell}_1,\boldsymbol{\ell}_2,\boldsymbol{\ell}_3\} \;\Longleftrightarrow\; \mathbf C\in SO(3) \;\Longleftrightarrow\; \text{parametry obrotu} \;\Longleftrightarrow\; \text{jednostkowy kwaternion} \;\Longleftrightarrow\; \text{rotor}. \tag{IV.A.2} \label{IV.A.2} \]
Nie chodzi więc o różne rodzaje obrotu. Każda z tych reprezentacji opisuje tę samą orientację przekroju. Różnica polega na tym, jaki obiekt przyjmujemy jako podstawowy oraz jakie operacje możemy na nim bezpośrednio wykonywać.
Rotor jako operator orientacji
W pracy wybieramy rotor jako podstawową reprezentację skończonego obrotu. Jest on ściśle związany z jednostkowym kwaternionem, ale jego interpretacja jest szczególnie dogodna w języku geometrii algebraicznej. Jednostkowy kwaternion można traktować jako algebraiczny zapis obrotu za pomocą zestawu liczb, natomiast rotor opisuje obrót jako operator, którego działanie prowadzi obiekt geometryczny do jego obróconego odpowiednika. Interpretację tę można odnieść bezpośrednio do geometrii przedstawionej na rys. IV.6. W konfiguracji początkowej przekrój posiada lokalną bazę $\{\mathbf E_x,\mathbf E_y,\mathbf E_z\}$, natomiast w konfiguracji aktualnej bazę $\{\boldsymbol{\ell}_x,\boldsymbol{\ell}_y,\boldsymbol{\ell}_z\}$. Rotor względny opisuje zmianę orientacji pomiędzy tymi konfiguracjami. Jeżeli $R_\Delta(x)$ oznacza rotor względny, to jego działanie na wersory początkowego układu przekroju ma postać
\[\boldsymbol{\ell}_i(x) = R_\Delta(x)\,\mathbf e_i\,\widetilde{R}_\Delta(x), \, i=1,2,3. \tag{IV.A.3} \label{IV.A.3} \]
Rotor nie jest więc dodatkowym parametrem przemieszczenia ani nową wielkością mechaniczną. Jest operatorem geometrycznym opisującym zmianę orientacji lokalnego układu przekroju. Macierz cosinusów kierunkowych, jednostkowy kwaternion i rotor nie oznaczają różnych orientacji, lecz stanowią różne reprezentacje tej samej transformacji geometrycznej. W przyjętym ujęciu podstawową reprezentacją operatora orientacji jest rotor, ponieważ pozwala bezpośrednio wyrazić jego działanie na wektory i wersory przekroju.
Proste rozróżnienie pomiędzy kwaternionem a rotorem można przedstawić następująco. Kwaternion stanowi algebraiczny zapis obrotu za pomocą określonego zestawu liczb, natomiast rotor jest operatorem, którego działanie na obiekcie geometrycznym daje jego obrócony odpowiednik. Oba opisy dotyczą tego samego obrotu, lecz akcentują różne aspekty tej samej transformacji. Z kolei grupa $SO(3)$ jest zbiorem wszystkich właściwych obrotów przestrzeni trójwymiarowej.
Podstawowe własności operatora rotorowego zestawiono w tabeli IV.A.1.
Tab. IV.A.1. Podstawowe własności rotora
\[\begin{array}{|c|l|l|}
\hline\textbf{Lp.} & \textbf{Własność} & \textbf{Zależność}\\
\hline 1 & \text{Jednostkowy rotor i operator odwrotny} & R\widetilde{R}=\widetilde{R}R=1, \, R^{-1}=\widetilde{R} \\
\hline 2 & \text{Transformacja wektora} & \mathbf a^{*}=R\mathbf a\widetilde{R} \\
\hline 3 & \text{Transformacja wersorów przekroju} & \boldsymbol{\ell}_i=R\mathbf e_i\widetilde{R}, \, i=1,2,3 \\
\hline 4 & \text{Zachowanie iloczynu skalarnego} & (R\mathbf a\widetilde{R})\!\cdot\! (R\mathbf b\widetilde{R}) =\mathbf a\!\cdot\!\mathbf b \\
\hline 5 & \text{Składanie obrotów} & R=R_2R_1, \, R_2R_1\neq R_1R_2 \\
\hline 6 & \text{Zmienność orientacji wzdłuż osi pręta} & R=R(x) \\
\hline 7 & \text{Rozdzielenie orientacji początkowej i aktualnej} & R^{(N)}(x)=R_\Delta(x)R^{(0)}(x) \\
\hline \end{array} \tag{IV.A.4} \label{IV.A.4} \]
W przedstawionym opisie rotor względny $R_\Delta(x)$ odpowiada za przejście od orientacji początkowej do aktualnej, natomiast rotor $R^{(0)}(x)$ opisuje orientację przekroju w konfiguracji początkowej. W konsekwencji aktualną orientację można zapisać jako
\[ R^{(N)}(x)=R_\Delta(x)R^{(0)}(x). \tag{IV.A.5} \label{IV.A.5} \]
Tak zdefiniowany operator rotorowy stanowi bezpośrednie przejście od geometrycznego opisu orientacji uogólnionego na rys. IV.6 do równań mechaniki pręta.
Przykłady opisu rotorowego w zastosowaniu do skręcania prętów
Podstawowe równania skręcania Saint-Venanta
Przyjmujemy , że obrót jest traktowany jako pierwotna operacja geometryczna, a jego reprezentację zbudujemy za pomocą rotora algebry geometrycznej. Podstawy takiego ujęcia zostały rozwinięte w ramach algebry geometrycznej i rachunku geometrycznego przez Hestenesa i Sobczyka [35] którzy przedstawili jednolity formalizm obejmujący między innymi algebrę wektorową, kwaternionową i macierzową oraz reprezentacje obrotów . Formalizm algebry geometrycznej został następnie przedstawiony w zastosowaniach do fizyki przez Dorana i Lasenby [36] ze szczególnym uwzględnieniem rotorów, spinorów i ich zastosowań do opisu geometrii i ruchu W przypadku przestrzeni trójwymiarowej rotor stanowi równoważną reprezentację skończonego obrotu względem reprezentacji przez jednostkowy kwaternion. Jednocześnie zachowuje bezpośrednią interpretację geometryczną poprzez biwektor określający płaszczyznę obrotu [37], [36]. Właśnie ta właściwość będzie dla nas istotna przy przejściu od orientacji przekroju do lokalnej miary jego zmiany wzdłuż osi pręta. Rotor nie będzie więc traktowany jako kolejna parametryzacja macierzy obrotu, lecz jako podstawowy obiekt geometryczny opisujący obrót.
Celem nie jest zatem zastąpienie jednej parametryzacji obrotu inną. Chodzi o sprawdzenie, czy wybór rotora jako podstawowego obiektu geometrycznego pozwoli w sposób bardziej naturalny sformułować kinematykę skręcania, a następnie rozszerzyć ją na paczenie przekroju i skręcanie nieswobodne.
Wprowadzenie rotora pozwala opisać orientację przekroju oraz jej zmianę wzdłuż osi pręta bez posługiwania się macierzą cosinusów kierunkowych jako podstawowym obiektem kinematycznym. Nie zmienia to jednak samego rozwiązania zagadnienia Saint-Venanta uogólnionego wcześniej. Niech $R(x)$ oznacza rotor opisujący orientację przekroju pręta względem konfiguracji odniesienia. Jednostkowość rotora wyraża zależność
\[ R\widetilde R=1. \tag{IV.A.6} \label{IV.A.6} \]
Aktualne wersory przekroju otrzymuje się przez działanie rotora:
\[ \mathbf e_i(x)=R(x)\mathbf E_i\widetilde R(x), \, i=1,2,3. \tag{IV.A.7} \label{IV.A.7} \]
W ten sposób klasyczna orientacja opisana w tekśćie głónym za pomocą wersorów i cosinusów kierunkowych $(\ref{IV.24})$–$(\ref{IV.26})$ zostaje zastąpiona jednym obiektem geometrycznym $R(x)$. Dla ciągłej zmiany orientacji przekroju wzdłuż osi pręta naturalną lokalną miarą obrotu jest biwektor
\[ \widehat{\boldsymbol{\kappa}} =2R'(x)\widetilde R(x). \tag{IV.A.8} \label{IV.A.8} \]
Jest on generatorem lokalnej zmiany orientacji rotora Doran i Lasenby [36]. Dla czystego skręcania wokół osi pręta jego płaszczyzna jest stała i odpowiada płaszczyźnie przekroju. Parametr $\Theta$ nie jest tutaj wprowadzany jako niezależny parametr pola przemieszczeń, lecz wynika z lokalnej zmiany orientacji przekroju. W tym sensie rotorowa kinematyka prowadzi bezpośrednio do parametru, który w klasycznym rozwiązaniu półodwrotnym został zidentyfikowany jako jednostkowy kąt skręcenia $(\ref{IV.10})$.
Dla stałego $\Theta$ rotor spełnia równanie
\[ R'(x) = \cfrac{1}{2}\Theta\,\mathbf E_y\mathbf E_z R(x), \tag{IV.A.9} \label{IV.A.9} \]
którego rozwiązaniem jest
\[ R(x) = \exp\left( \cfrac{1}{2}\Theta x\,\mathbf E_y\mathbf E_z \right)R(0). \tag{IV.A.10} \label{IV.A.10} \]
Ponieważ $(\mathbf E_y\mathbf E_z)^2=-1$, otrzymujemy
\[ R(x) = \left( \cos\cfrac{\Theta x}{2} + \mathbf E_y\mathbf E_z\sin\cfrac{\Theta x}{2} \right)R(0). \tag{IV.A.11} \label{IV.A.11} \]
Wynik ten pokazuje, że rzeczywisty obrót przekroju wynosi $\Theta x$, podczas gdy rotor zawiera połowę tego kąta. Jest to konsekwencja dwustronnego działania rotora na wektor.
Na tym kończy się konieczne przekształcenie kinematyczne. Pole paczenia $\varphi(y,z)$, warunki brzegowe na konturze przekroju oraz rozwiązania dla przekrojów kołowego i prostokątnego zostały już przedstawione w ramach klasycznej teorii Saint-Venanta (\ref{IV.5})–(\ref{IV.16}) i nie wymagają ponownego wyprowadzania.
W szczególności zachowujemy wcześniej otrzymaną zależność (\ref{IV.5}) $M_V = GI_V \Theta$, lecz $\Theta$ jest teraz interpretowane jako skalarna część rotorowej miary lokalnej zmiany orientacji. W konsekwencji rotorowa reformulacja nie tworzy nowego rozwiązania Saint-Venanta. Jej znaczenie polega na zmianie podstawowego opisu kinematycznego: orientacja przekroju oraz jej zmiana są reprezentowane bezpośrednio przez rotor i jego lokalny generator.
Obrót przekroju wokół osi pręta
Rozważmy przekrój pręta, którego bazę odniesienia stanowią wersory $ \mathbf E_X,\, \mathbf E_Y,\, \mathbf E_Z. $ Bez uyaty ogólmności możemy przyjąć $ \mathbf E_X\equiv\mathbf e_x,\, \mathbf E_Y\equiv\mathbf e_y,\, \mathbf E_Z\equiv\mathbf e_z, $ przy czym oś $x$ jest osią pręta. Załóżmy, że w punkcie $x=0$ przekrój nie jest obrócony, czyli $R(0)=1$, a następnie obraca się wokół osi $x$ ze stałym jednostkowym kątem skręcenia $\Theta$.
Rotor opisujący tę orientację ma postać
\[ R(x)= \cos\cfrac{\Theta x}{2} +\mathbf e_y\mathbf e_z\sin\cfrac{\Theta x}{2}. \tag{IV.A.12} \label{IV.A.12} \]
Rozważmy teraz wersor $\mathbf e_y$, który w konfiguracji odniesienia wskazuje kierunek osi $y$. Jego aktualny kierunek otrzymujemy przez działanie rotora:
\[ \boldsymbol{\ell}_y(x) = R(x)\mathbf e_y\widetilde R(x). \tag{IV.A.13} \label{IV.A.13} \]
Po wykonaniu iloczynu otrzymujemy
\[ \boldsymbol{\ell}_y(x) = \cos(\Theta x)\,\mathbf e_y -\sin(\Theta x)\,\mathbf e_z. \tag{IV.A.14} \label{IV.A.14} \]
Oznacza to, że podczas skręcania pręta kierunek $\boldsymbol{\ell}_y$ aktualnej bazy przekroju obraca się w płaszczyźnie przekroju $yz$. Analogicznie
\[ \boldsymbol{\ell}_z(x) = \sin(\Theta x)\,\mathbf e_y +\cos(\Theta x)\,\mathbf e_z. \tag{IV.A.15} \label{IV.A.15} \]
Rotor zawiera więc połowę rzeczywistego kąta obrotu $\Theta x$, natomiast jego działanie powoduje obrót przekroju o pełny kąt $\Theta x$. Nie jest to nowa miara skręcenia, lecz inny sposób zapisania tego samego obrotu.
Dla dwóch przekrojów oddalonych o $dx$ przyrost kąta obrotu wynosi $ d\varphi=\Theta\,dx, $ stąd otrzymujemy klasyczny związek (\ref{IV.10}) $\Theta=\cfrac{d\varphi}{dx}$.
Parametr $\Theta$ jest więc jednostkowym kątem skręcenia: określa, o jaki kąt obraca się przekrój na jednostkę długości pręta. Otrzymujemy tę samą interpretację parametru $\Theta$, która została uzyskana wcześniej w klasycznym rozwiązaniu Saint-Venanta. Rotor nie wprowadza więc nowej fizyki ani nowej miary skręcenia. Pozwala jedynie opisać ten sam obrót przekroju za pomocą jednego obiektu geometrycznego, zamiast rozpisywać jego orientację za pomocą dziewięciu cosinusów kierunkowych.
W przypadku skręcania swobodnego przekroju rzeczywistego dochodzi następnie spaczenie opisane funkcją $\varphi(y,z)$. Jego rozwiązanie dla przekrojów kołowego i prostokątnego zostało już przedstawione wcześniej. Kolejnym krokiem będzie więc połączenie rotorowego opisu orientacji przekroju z jego deplanacją.
Rotorowy opis deplanacji przekroju
W przypadku skręcania swobodnego przekrój nie tylko zmienia swoją orientację, lecz może również ulegać deplanacji. W klasycznym opisie zjawisko to zostało przedstawione za pomocą funkcji paczenia $\varphi(y,z)$. Nie ma potrzeby ponownego wyprowadzania tej funkcji — jej rozwiązanie dla przekroju kołowego i prostokątnego zostało już przedstawione w równaniach (\ref{IV.11})–(\ref{IV.15}).
Wprowadźmy położenie punktu przekroju względem jego środka w konfiguracji odniesienia:
\[ \mathbf x_\perp = y\mathbf e_y+z\mathbf e_z. \tag{IV.A.16} \label{IV.A.16} \]
W klasycznym opisie paczenie oznacza dodatkowe przemieszczenie punktu przekroju w kierunku osi pręta. W opisie rotorowym nie zmieniamy tego znaczenia fizycznego. Zmieniamy jedynie sposób opisu orientacji całego przekroju. Położenie punktu przekroju można zatem zapisać w postaci
\[ \mathbf r(x,y,z) = \mathbf r_0(x) + R(x) \left[ \mathbf x_\perp + u_\omega(x,y,z)\mathbf e_x \right], \tag{IV.A.17} \label{IV.A.17} \]
gdzie $u_\omega$ oznacza przemieszczenie związane z paczeniem, natomiast $\mathbf r_0(x)$ określa położenie środka przekroju.
Dla skręcania swobodnego paczenie jest związane z jednostkowym kątem skręcenia $\Theta$ oraz funkcją deplanacji $\phi(y,z)$. Przyjmujemy zatem
\[ u_\omega(x,y,z) = \Theta\,\phi(y,z). \tag{IV.A.18} \label{IV.A.18} \]
W konsekwencji pole położenia przyjmuje postać
\[ \mathbf r(x,y,z) = \mathbf r_0(x) + R(x) \left[ y\mathbf e_y + z\mathbf e_z + \Theta\phi(y,z)\mathbf e_x \right]. \tag{IV.A.19} \label{IV.A.19} \]
Zapis ten ma istotne znaczenie. Rotor $R(x)$ opisuje orientację całego przekroju jako obiektu sztywnego, natomiast funkcja $\varphi(y,z)$ opisuje jego deplanację. Oba zjawiska zostają więc rozdzielone kinematycznie:
\[ \text{orientacja przekroju} \;\longleftrightarrow\; R(x), \, \text{deplanacja przekroju} \;\longleftrightarrow\; \phi(y,z). \tag{IV.A.20} \label{IV.A.20} \]
Dla przekroju kołowego $\varphi(y,z)=0$, a więc cała kinematyka skręcania jest opisana przez rotor. Jest to szczególny przypadek skręcania, w którym przekrój nie ulega paczeniu. Dla przekroju prostokątnego $\varphi(y,z)\neq0$. Paczenie nie jest jednak dodatkowym obrotem przekroju. Jest przestrzennym przemieszczeniem jego punktów wzdłuż osi pręta, którego rozkład po przekroju określa funkcja $\varphi(y,z)$. W skręcaniu swobodnym amplituda paczenia jest związana z lokalną zmianą orientacji przekroju. Dlatego funkcja $\varphi(y,z)$ nie jest niezależną zmienną kinematyczną, lecz charakterystyką geometryczną przekroju. Jej postać wynika z warunków Saint-Venanta, natomiast skala paczenia wynika z wartości $\Theta$.
Otrzymujemy w ten sposób naturalny rozdział dwóch poziomów opisu:
\[ \Rightarrow\quad \text{rotor }R(x) \quad\text{opisuje ruch i orientację przekroju,} \]
\[ \Rightarrow\quad \text{funkcja paczenia }\phi(y,z) \quad\text{ opisuje jego właściwość przekrojową związaną z paczeniem.} \tag{IV.A.21} \label{IV.A.21} \]
W przypadku skręcania swobodnego nie występuje ograniczenie paczenia. Dlatego nie pojawia się dodatkowy stan naprężenia normalnego związany ze skrępowaniem deplanacji, zgodnie z klasycznym wynikiem przedstawionym wcześniej w (\ref{IV.5}). Tak skonstruowany zapis pozwala zachować klasyczne rozwiązanie Saint-Venanta, a jednocześnie przygotowuje rozdzielenie dwóch zjawisk, które w teorii mają odmienne znaczenie: zmiany orientacji przekroju oraz jego deplanacji. Dopiero ograniczenie tej drugiej prowadzi do skręcania nieswobodnego i pojawienia się bimomentu.
Dodatek IV.B. Miary odkształceń i miara Biota
Przegląd miar odkształceń
Gradient pola położenia zawiera jednocześnie informację o zmianie kształtu i orientacji elementu. Przy skończonych obrotach konieczne jest zatem rozdzielenie rzeczywistej deformacji materiału od sztywnej zmiany orientacji. Podstawą takiego rozdzielenia jest rozkład polarny gradientu pola położenia:
\[ \mathbf F = \mathbf Q\,\mathbf U = \mathbf V\,\mathbf Q^T, \tag{IV.B.1} \label{IV.B.1} \]
gdzie $\mathbf Q$ jest tensorem rotacji, natomiast $\mathbf U$ i $\mathbf V$ są odpowiednio prawym i lewym tensorem rozciągnięcia.
Tensor $\mathbf Q$ opisuje zmianę orientacji elementu, natomiast tensory $\mathbf U$ i $\mathbf V$ opisują jego deformację po oddzieleniu składowej rotacyjnej. W przyjętym w pracy opisie rotorowym tensor rotacji $\mathbf Q$ jest reprezentowany przez rotor $R$. Pozwala to opisywać skończone obroty niezależnie od miary odkształcenia materiału.
W mechanice ciała stałego stosuje się różne obiektywne miary odkształcenia. Różnią się one sposobem odniesienia deformacji do konfiguracji początkowej lub aktualnej oraz sposobem wykorzystania tensorów rozciągnięcia. Wybrane miary zestawiono w tab. IV.B.2.
Tab. IV.B.2. Wybrane miary odkształcenia stosowane w opisie pręta
\[ \begin{array}{|c|c|c|}
\hline \textbf{Miara} & \textbf{Definicja} & \textbf{Charakterystyka}\\
\hline \text{Green–Lagrange} & \mathbf E= \cfrac{1}{2} \left( \mathbf U^2-\mathbf I \right) & \text{miara materialna} \\
\hline \text{Almansi} & \mathbf e= \cfrac{1}{2} \left( \mathbf I-\mathbf V^{-2} \right) & \text{miara przestrzenna} \\
\hline \text{Biota} & \mathbf E_B= \mathbf U-\mathbf I & \text{miara oparta na rozciągnięciu} \\
\hline \text{Hencky’ego} & \mathbf E_H= \ln\mathbf U & \text{miara logarytmiczna} \\
\hline \text{małych odkształceń} & \boldsymbol{\varepsilon}_0= \cfrac{1}{2} \left( \nabla\mathbf u+ \nabla\mathbf u^T \right) & \text{miara liniowa}\\
\hline \end{array} \tag{IV.B.2} \label{IV.B.2} \]
Miara Green–Lagrange’a jest miarą materialną, odnoszoną do konfiguracji początkowej. Miara Almansi’ego jest miarą przestrzenną, odnoszoną do konfiguracji aktualnej i wykorzystującą lewy tensor rozciągnięcia $\mathbf V$. Miara Hencky’ego jest miarą logarytmiczną, opartą na prawym tensorze rozciągnięcia $\mathbf U$. Miara Biota również opiera się na prawym tensorze rozciągnięcia $\mathbf U$, lecz wykorzystuje jego bezpośrednią różnicę względem tensora jednostkowego:
\[ \mathbf E_B=\mathbf U-\mathbf I. \tag{IV.B.3} \label{IV.B.3} \]
W zakresie małych odkształceń wymienione obiektywne miary skończonych odkształceń mają tę samą część liniową. Różnice pomiędzy nimi pojawiają się w wyrazach wyższych rzędów. W niniejszej pracy interesuje nas szczególny przypadek kinematyki pręta, w którym dopuszczamy skończone przemieszczenia i skończone obroty, natomiast odkształcenia materiału pozostają małe. Duża zmiana orientacji przekroju nie może być zatem utożsamiana z dużym odkształceniem materiału.
Wybór miary Biota
W wyprowadzeniu jako podstawową miarę odkształcenia przyjmujemy miarę Biota (\ref{IV.B.3}). Wybór ten wynika z przyjętej konstrukcji kinematycznej pręta, w której orientacja przekroju i jego deformacja są opisywane jako dwa rozdzielone elementy opisu. Z rozkładu polarnego (\ref{IV.B.1}) wynika, że tensor $\mathbf Q$ opisuje zmianę orientacji, natomiast tensor $\mathbf U$ opisuje zmianę rozciągnięcia po oddzieleniu składowej rotacyjnej. W przyjętym opisie rotorowym część rotacyjna jest reprezentowana przez rotor $R$. Takie rozdzielenie jest szczególnie istotne w przypadku pręta Własowa–Timoshenki. Przekrój pręta może wykonywać skończone obroty, podczas gdy materiał przekroju pozostaje w stanie małych odkształceń. Obrót przekroju nie powinien być zatem traktowany jako odkształcenie materiału. Jest on opisany przez część rotacyjną $\mathbf Q$, reprezentowaną przez rotor $R$, natomiast rzeczywista deformacja materiału wynika z części rozciągającej $\mathbf U$.
Miara Biota ma w tym ujęciu bezpośrednią interpretację: opisuje zmianę rozciągnięcia po oddzieleniu składowej rotacyjnej. Jest więc zgodna z przyjętym w pracy rozdzieleniem skończonej zmiany orientacji od deformacji materiału. Wybór miary Biota nie oznacza, że pozostałe miary przedstawione w tab. IV.A.1 są niewłaściwe. Każda z nich zapewnia obiektywny opis deformacji, lecz odpowiada innemu sposobowi jej pomiaru. Wybór Biota wynika z przyjętej kinematyki oraz z celu dalszego wyprowadzenia, którym jest redukcja trójwymiarowego pola odkształceń do uogólnionych miar kinematycznych pręta Własowa–Timoshenki.
Liniowa część miary Biota
W części IV oznaczenie $(I)$ stosujemy dla liniowej części tensora odkształcenia, wynikającej z przyjęcia małych odkształceń materiału. Oznaczenie $(I)$ odnosi się zatem do linearyzacji miary odkształcenia i nie oznacza ogólnie pierwszego rzędu rozwinięcia perturbacyjnego ani rzędu teorii pręta. W przypadku miary Biota jej liniowa część ma postać
\[ \mathbf E_B^{(I)} = \cfrac{1}{2} \left[ \nabla\mathbf u+ (\nabla\mathbf u)^T \right]. \tag{IV.B.4} \label{IV.B.4} \]
Jeżeli w innym miejscu rozważania są prowadzone jako rozwinięcie względem parametru małych odkształceń, liniowa część miary może być utożsamiona ze składnikiem pierwszego rzędu tego rozwinięcia. Jest to jednak wynik przyjętego rozwinięcia, a nie definicja oznaczenia $(I)$.
Liniowość tego opisu odnosi się wyłącznie do odkształceń materiału i nie oznacza przyjęcia małych obrotów. Materiał pręta pozostaje w stanie małych odkształceń, natomiast jego przemieszczenia i orientacja mogą ulegać zmianom skończonym. Skończone obroty są opisywane niezależnie przez rotor $R$. Tak określona liniowa część miary Biota stanowi podstawę dalszej redukcji trójwymiarowego pola odkształceń do uogólnionych miar kinematycznych pręta Własowa–Timoshenki.
Dodatek IV.C. Podstawa kinematyczna analizy pręta cienkościennego
Pole przemieszczeń pręta cienkościennego
Punktem wyjścia dalszego wyprowadzenia jest pole przemieszczeń pręta Własowa–Timoshenki przedstawione w tekście głównym, zgodnie z geometrią pokazaną na rys. IV.6. Pole to uwzględnia przemieszczenie osi odniesienia, zmianę orientacji przekroju oraz deplanację przekroju i zostało zapisane w równaniu (\ref{IV.52}). Położenie dowolnego punktu przekroju w konfiguracji aktualnej, wynikające z przyjętej kinematyki, określa równanie (\ref{IV.53}). To pole położenia przyjmujemy w wyprowadzeniu jako podstawę obliczenia gradientu $\mathbf F$. Nie wprowadzamy ponownie pola przemieszczeń ani pola położenia. Przyjęty opis rozdziela trzy elementy kinematyki: położenie osi odniesienia $\mathbf r(x)$, orientację przekroju opisaną przez aktualne wersory $\boldsymbol{\ell}_i(x)$ oraz deplanację opisaną przez funkcję $\psi(x)\omega(y,z)$. Szczegółowe znaczenie tych wielkości oraz ich związek z geometrią pręta przedstawiono w tekście głównym.
Gradient pola położenia
W celu wyznaczenia gradientu pola położenia (\ref{IV.53}) wykorzystujemy zależności opisujące zmianę orientacji lokalnej bazy przekroju. Punktem wyjścia jest pole położenia pręta przedstawione w tekście głównym w równaniu (\ref{IV.53}) oraz zilustrowane na rys. IV.6. Współrzędne $y$ i $z$ traktujemy jako stałe współrzędne materiałowe punktu w przekroju, natomiast zmianę orientacji lokalnej bazy opisują wektory $\boldsymbol{\ell}_i(x)$. Przyjmujemy
\[ \frac{d\boldsymbol{\ell}_i}{dx} = \boldsymbol{\kappa}\times\boldsymbol{\ell}_i, \qquad i=x,y,z. \tag{IV.C.1} \label{IV.C.1} \]
gdzie $\boldsymbol{\kappa}(x)$ jest wektorem lokalnej zmiany orientacji przekroju. Zgodnie z polem położenia (\ref{IV.53}) jego pochodna względem bieżącej współrzędnej osiowej $x$ wynosi
\[ \frac{\partial\mathbf r_P}{\partial x} = \mathbf r’ + y\,\boldsymbol{\kappa}\times\boldsymbol{\ell}_y + z\,\boldsymbol{\kappa}\times\boldsymbol{\ell}_z – \psi’\omega\,\boldsymbol{\ell}_x – \psi\omega\,\boldsymbol{\kappa}\times\boldsymbol{\ell}_x. \tag{IV.C.2} \label{IV.C.2} \]
Pochodne względem współrzędnych przekroju mają postać
\[ \frac{\partial\mathbf r_P}{\partial y} = \boldsymbol{\ell}_y – \psi\,\omega_{,y}\boldsymbol{\ell}_x, \qquad \frac{\partial\mathbf r_P}{\partial z} = \boldsymbol{\ell}_z – \psi\,\omega_{,z}\boldsymbol{\ell}_x. \tag{IV.C.3} \label{IV.C.3} \]
gdzie
\[ \omega_{,y}=\frac{\partial\omega}{\partial y}, \qquad \omega_{,z}=\frac{\partial\omega}{\partial z}. \]
W konsekwencji gradient pola położenia względem współrzędnych $(x,y,z)$ przyjmuje postać
\[ \mathbf F = \left[ \frac{\partial\mathbf r_P}{\partial x} \quad \frac{\partial\mathbf r_P}{\partial y} \quad \frac{\partial\mathbf r_P}{\partial z} \right]. \tag{IV.C.4} \label{IV.C.4} \]
Gradient $\mathbf F$ zawiera jednocześnie informacje o zmianie orientacji przekroju oraz o jego deformacji. Stanowi zatem wielkość wyjściową do określenia przestrzennego pola odkształcenia. Wszystkie jego składniki wynikają bezpośrednio z przyjętego pola położenia (\ref{IV.53}) oraz z opisu zmiany orientacji przekroju. Równanie (\ref{IV.C.4}) stanowi podstawę do wyznaczenia lokalnych składowych miary odkształcenia w układzie $\{\boldsymbol{\ell}_x,\boldsymbol{\ell}_y,\boldsymbol{\ell}_z\}$.
Pole odkształcenia
Pole odkształcenia pręta określamy w aktualnym lokalnym układzie $ \{\boldsymbol{\ell}_x,\boldsymbol{\ell}_y,\boldsymbol{\ell}_z\}.$
Dla przyjętej kinematyki Własowa–Timoshenki podstawowe uogólnione miary kinematyczne osi odniesienia wynikają z pola położenia oraz z opisu zmiany orientacji przekroju. Szczegółowe wyprowadzenie lokalnych składowych pola odkształcenia z gradientu pola położenia (\ref{IV.C.4}) prowadzi do zależności przedstawionych poniżej. Osiowe odkształcenie osi odniesienia oraz odkształcenia postaciowe w kierunkach lokalnej bazy przekroju definiujemy jako
\[ \varepsilon_0 = \boldsymbol{\ell}_x\cdot\mathbf r’, \qquad \gamma_{xy} = \boldsymbol{\ell}_y\cdot\mathbf r’, \qquad \gamma_{xz} = \boldsymbol{\ell}_z\cdot\mathbf r’. \tag{IV.C.5}
\label{IV.C.5} \]
Wielkość $\varepsilon_0$ opisuje osiowe odkształcenie osi odniesienia, natomiast $\gamma_{xy}$ i $\gamma_{xz}$ są odpowiednio odkształceniami postaciowymi w kierunkach $\boldsymbol{\ell}_y$ i $\boldsymbol{\ell}_z$. Ich niezerowe wartości wynikają z przyjęcia kinematyki Timoshenki, w której orientacja przekroju nie jest utożsamiana z kierunkiem stycznej do osi pręta. Należy przy tym rozróżnić tensorowe składowe miary odkształcenia od odkształceń postaciowych w konwencji technicznej. Z definicji liniowej części miary Biota (\ref{IV.B.3\4}) wynika dla składowych stycznych
\[ E_{xy} = \cfrac{1}{2}\gamma_{xy}, \qquad E_{xz} = \cfrac{1}{2}\gamma_{xz}, \qquad E_{yz} = \cfrac{1}{2}\gamma_{yz}. \]
W zapisie technicznym odkształcenia postaciowe definiujemy zatem jako
\[ \gamma_{xy}=2E_{xy}, \qquad \gamma_{xz}=2E_{xz}, \qquad \gamma_{yz}=2E_{yz}. \]
Współczynnik $1/2$ wynika bezpośrednio z symetryzacji gradientu przemieszczenia w definicji tensora odkształcenia. Nie występuje on natomiast w wielkościach $\gamma_{xy}$ i $\gamma_{xz}$, ponieważ są one odkształceniami postaciowymi w konwencji technicznej. Dla składowych normalnych nie występuje analogiczny współczynnik: w szczególności $ E_{xx}=\varepsilon_x.$ Zmianę orientacji przekroju wzdłuż osi pręta opisuje wektor
\[ \boldsymbol{\kappa} = \varphi'(x)\boldsymbol{\ell}_x +\kappa_y\boldsymbol{\ell}_y +\kappa_z\boldsymbol{\ell}_z, \tag{IV.C.6} \label{IV.C.6} \]
gdzie $ \kappa_x=\varphi'(x)=\cfrac{d\varphi}{dx}$ jest składową wektora zmiany orientacji związaną ze skręcaniem, natomiast $\kappa_y$ i $\kappa_z$ opisują zmiany orientacji przekroju związane ze zginaniem. Składowa $\kappa_x$ nie jest więc niezależną miarą kinematyczną, lecz jest określona przez kąt skręcenia $\varphi(x)$.
W przypadku skręcania nieswobodnego dodatkową miarą kinematyczną jest pochodna amplitudy deplanacji
\[ \psi’=\cfrac{d\psi}{dx}. \tag{IV.C.7} \label{IV.C.7} \]
Wynika ona bezpośrednio z osiowego składnika pola położenia związanego z deplanacją. Po uwzględnieniu zależności (\ref{IV.C.1}) osiową składową liniowej części miary Biota w dowolnym punkcie przekroju otrzymujemy w postaci
\[ \varepsilon_x(y,z) = \varepsilon_0 +z\kappa_y -y\kappa_z -\psi'(x)\omega(y,z). \tag{IV.C.8} \label{IV.C.8} \]
Pierwszy składnik opisuje rozciąganie lub ściskanie osiowe, dwa kolejne opisują zmianę odkształcenia osiowego wynikającą ze zmiany orientacji przekroju podczas zginania względem obu osi przekroju, natomiast ostatni składnik opisuje nierównomierny po przekroju rozkład odkształcenia normalnego wynikający ze zmienności amplitudy deplanacji wzdłuż osi pręta. Ten ostatni składnik stanowi podstawę powstania bimomentu w przypadku skręcania nieswobodnego.
Składowe postaciowe liniowej części miary Biota wynikają z tego samego pola położenia. Nie są zatem przyjmowane niezależnie, lecz wynikają z przyjętej kinematyki Własowa–Timoshenki. W dalszej redukcji są interpretowane jako lokalne składowe odkształceń postaciowych. W szczególności odpowiadają im uogólnione miary $\gamma_{xy}$ i $\gamma_{xz}$ określone w równaniu (\ref{IV.C.5}).
Uogólnione miary kinematyczne pręta można zatem zestawić w postaci
\[ \boldsymbol{\eta} = \left\{ \varepsilon_0,\, \gamma_{xy},\, \gamma_{xz},\, \varphi’,\, \kappa_y,\, \kappa_z,\, \psi’ \right\}^{T}. \tag{IV.C.9} \label{IV.C.9} \]
Wektor $\boldsymbol{\eta}$ zawiera miary osiowego rozciągania, ścinania, zmiany orientacji przekroju oraz deplanacji i stanowi podstawowy zbiór wielkości kinematycznych wykorzystywany w dalszej redukcji przestrzennego pola odkształceń i naprężeń do sił i momentów przekrojowych.
Redukcja tensora Biota do miar prętowych
Po rozdzieleniu zmiany orientacji od deformacji materiału za pomocą rozkładu polarnego (\ref{IV.B.1}) przyjmujemy w wyprowadzeniu miarę Biota. Ponieważ rozważamy teorię małych odkształceń materiałowych przy dopuszczeniu skończonych przemieszczeń i skończonych obrotów, wykorzystujemy liniową część miary Biota (\ref{IV.B.4}) Liniowość opisu odnosi się do odkształceń liniowych i nie oznacza przyjęcia małych obrotów. Skończone obroty są opisywane niezależnie przez rotor $R$, W zapisie technicznym składowe liniowej części miary Biota mają postać
\[ E_{xx}^{(I)}=\varepsilon_x, \qquad E_{xy}^{(I)}=\cfrac{1}{2}\gamma_{xy}, \qquad E_{xz}^{(I)}=\cfrac{1}{2}\gamma_{xz}, \qquad E_{yz}^{(I)}=\cfrac{1}{2}\gamma_{yz}. \tag{IV.C.10}
\label{IV.C.10} \]
Zapis ten określa związek pomiędzy składowymi tensora odkształcenia a technicznymi odkształceniami postaciowymi. Składowe normalne mają bezpośrednie znaczenie jako odkształcenia normalne, natomiast techniczne odkształcenia postaciowe są dwa razy większe od odpowiadających im składowych tensora.
Dla dowolnego punktu $(y,z)$ przekroju składowa osiowa przyjmuje postać
\[ \varepsilon_x(y,z) = \varepsilon_0 +z\kappa_y -y\kappa_z -\psi'(x)\omega(y,z). \tag{IV.C.11} \label{IV.C.11} \]
Można ją rozdzielić na składniki odpowiadające poszczególnym mechanizmom deformacji:
\[ \varepsilon_x(y,z) = \underbrace{\varepsilon_0}_{\text{rozciąganie osiowe}} + \underbrace{z\kappa_y-y\kappa_z}_{\text{zginanie}} – \underbrace{\psi'(x)\omega(y,z)}_{\text{deplanacja}}.
\tag{IV.C.12} \label{IV.C.12} \]
Pierwszy składnik opisuje odkształcenie osiowe osi odniesienia. Dwa kolejne opisują zmianę odkształcenia osiowego wynikającą ze zmiany orientacji przekroju związanej ze zginaniem, natomiast ostatni składnik opisuje nierównomierny po przekroju rozkład odkształcenia osiowego wynikający ze zmienności amplitudy deplanacji wzdłuż osi pręta.
Pozostałe składowe pola odkształcenia, w szczególności $E_{xy}^{(I)}$ i $E_{xz}^{(I)}$, wyznaczane są bezpośrednio z tego samego pola kinematycznego. Nie przyjmujemy zatem z góry wartości technicznych odkształceń postaciowych. Wynikają one z przyjętej kinematyki Własowa–Timoshenki. Dla odpowiednich składowych mamy
\[ \gamma_{xy}=2E_{xy}^{(I)}, \qquad \gamma_{xz}=2E_{xz}^{(I)}. \tag{IV.C.13} \label{IV.C.13} \]
W ten sposób przestrzenne pole liniowej części miary Biota zostaje powiązane z uogólnionymi miarami kinematycznymi pręta cienkościennego. Obejmują one odkształcenie osiowe, odkształcenia postaciowe, zmiany orientacji przekroju związane ze zginaniem i skręcaniem oraz zmienność amplitudy deplanacji wzdłuż osi pręta.
Dalsza redukcja nie polega na zastąpieniu przestrzennego pola naprężeń jednowymiarowym prawem materiałowym. Przeciwnie, zredukowanemu opisowi kinematyki pręta towarzyszy przestrzenny stan naprężenia wynikający z trójwymiarowego prawa Hooke’a. Odpowiednie siły i momenty przekrojowe zostaną uzyskane przez całkowanie tego pola naprężeń po rzeczywistym polu przekroju.
Dodatek IV.D Podstawa fizyczna analizy pręta cienkościennego
Prętowa, cienkościenna redukcja prawa Hooke’a
Nawet zredukowanemu opisowi kinematyki pręta będzie towarzyszył pełny, przestrzenny stan naprężenia wynikający z trójwymiarowego prawa Hooke’a. Punktem wyjścia do cienkościennej redukcji, wynikającej z trzeciego założenia Własowa o cienkości ścianek, jest izotropowe, trójwymiarowe prawo Hooke’a. Rozważamy lokalny układ współrzędnych związany ze ścianką przekroju cienkościennego. Kierunek $x$ pokrywa się z osią pręta, kierunek $t$ jest styczny do linii środkowej ścianki, natomiast kierunek $n$ jest normalny do jej powierzchni. Dla składowych normalnych trójwymiarowe prawo Hooke’a przyjmuje postać
\[ \left\{ \begin{array}{c} \varepsilon_x\\[2pt] \varepsilon_t\\[2pt] \varepsilon_n \end{array} \right\}
= \cfrac{1}{E} \left\{ \begin{array}{c} \sigma_x-\nu(\sigma_t+\sigma_n)\\[2pt] \sigma_t-\nu(\sigma_x+\sigma_n)\\[2pt] \sigma_n-\nu(\sigma_x+\sigma_t)\end{array} \right\}.
\tag{IV.D.1} \label{IV.D.1} \]
Z trzeciego założenia Własowa (\ref{IV.33}) o cienkości ścianek wynika, że $ \sigma_n=0, \qquad \varepsilon_t=0. $ Wobec tego z (\ref{IV.D.1}) $ \sigma_t=\nu\sigma_x. $ Po podstawieniu tej zależności oraz warunku $\sigma_n=0$ do (\ref{IV.D.1}) otrzymujemy $ \varepsilon_x = \cfrac{1-\nu^2}{E}\sigma_x, $ a więc
\[ \sigma_x = \cfrac{E}{1-\nu^2}\varepsilon_x = \bar E\,\varepsilon_x. \tag{IV.D.2} \label{IV.D.2} \]
Stąd bezpośrednio wynika zależność na cienkościenny moduł Younga (\ref{IV.38}) $ \bar E=\cfrac{E}{1-\nu^2}.$ W celu wyprowadzenia cienkościennej macierzy materiałowej zapiszmy trójwymiarowe prawo Hooke’a dla izotropowego materiału sprężystego w reprezentacji stałych Lamégo:
\[ \mathbf C= \begin{bmatrix}
\lambda+2G & \lambda & \lambda & 0 & 0 & 0\\
\lambda & \lambda+2G & \lambda & 0 & 0 & 0\\
\lambda & \lambda & \lambda+2G & 0 & 0 & 0\\
0 & 0 & 0 & 2G & 0 & 0\\
0 & 0 & 0 & 0 & 2G & 0\\
0 & 0 & 0 & 0 & 0 & 2G
\end{bmatrix}, \tag{IV.D.3} \label{IV.D.3} \]
gdzie $ \lambda= \cfrac{E\nu}{(1+\nu)(1-2\nu)} = \cfrac{2G\nu}{1-2\nu} $ jest pierwszą stałą Lamégo, natomiast $G$ jest modułem postaciowym. Macierz tę, z uwzględnieniem trzeciego założenia Własowa, czyli warunku $\sigma_n=0$, oraz zależności pomiędzy stałymi materiałowymi, można zredukować do postaci cienkościennej.
Pierwsze trzy wiersze i kolumny tworzą blok normalny, w którym występują sprzężenia pomiędzy trzema odkształceniami normalnymi. Ostatnie trzy wiersze i kolumny tworzą blok postaciowy, związany z odkształceniami postaciowymi. W izotropowym materiale oba bloki są rozdzielone, tzn. odkształcenia normalne nie są sprzężone materiałowo z odkształceniami postaciowymi. Redukcję cienkościenną wykonujemy zgodnie z trzecim założeniem Własowa, przyjmując $\sigma_n=0$. Oznacza to, że z pełnego bloku normalnego eliminujemy składową odpowiadającą kierunkowi $n$. Pozostały blok normalny opisuje więc zależność pomiędzy składowymi związanymi z kierunkami $x$ i $t$, natomiast blok postaciowy pozostaje bez zmian. Po zastosowaniu warunku $\sigma_n=0$ trzecie równanie części normalnej prawa Hooke’a pozwala wyeliminować składową odpowiadającą kierunkowi $n$. Podstawienie wynikającej z tego zależności do dwóch pozostałych równań normalnych prowadzi do zmodyfikowania ich współczynników, natomiast blok postaciowy pozostaje niezmieniony. Następnie, po zastosowaniu zależności pomiędzy stałymi Lamégo, modułem Younga $E$, współczynnikiem Poissona $\nu$ oraz modułem postaciowym $G$, otrzymujemy cienkościenną macierz materiałową
\[ \begin{Bmatrix}
\sigma_x\\ \sigma_t\\ \tau_{xt}\\ \tau_{xn} \end{Bmatrix} =
\begin{bmatrix}
\bar E & \bar E\,\nu & 0 & 0\\
\bar E\,\nu & \bar E & 0 & 0\\
0 & 0 & G & 0\\
0 & 0 & 0 & G
\end{bmatrix} \begin{Bmatrix}
\varepsilon_x\\ \varepsilon_t\\ \gamma_{xt}\\ \gamma_{xn} \end{Bmatrix}. \tag{IV.D.4} \label{IV.D.4} \]
W macierzy zastosowano techniczne odkształcenia postaciowe, zdefiniowane jako $\gamma_{xt}=2\varepsilon_{xt}$ i $\gamma_{xn}=2\varepsilon_{xn}$, gdzie $\varepsilon_{xt}$ i $\varepsilon_{xn}$ oznaczają tensorowe składowe odkształcenia. Z tego względu współczynniki materiałowe w dwóch ostatnich wierszach macierzy są równe $G$. Współczynnik $2G$ występuje w zapisie prawa Hooke’a, gdy jako zmienne odkształcenia wykorzystuje się składowe tensorowe a nie techniczne.
Macierz (\ref{IV.D.4}) zachowuje strukturę blokową pełnej macierzy trójwymiarowej: jej lewy górny blok stanowi część normalną, natomiast prawy dolny blok część postaciową. Redukcja cienkościenna zmienia zatem część normalną prawa materiałowego, podczas gdy współczynnik przy odkształceniach postaciowych pozostaje równy $2G$.
W części normalnej pojawia się cienkościenny moduł Younga (\ref{IV.38}), natomiast podstawową parę stałych materiałowych w cienkościennym stanie prętowym stanowią $(\bar E,G)$. W ten sposób pełna trójwymiarowa macierz materiałowa zostaje sprowadzona do postaci właściwej dla cienkościennego stanu prętowego.
Dodatek IV.E Parametryzacja konturu przekroju cienkościennego
Parametryzacja konturu stanowi podstawę analiz dotyczących przepływu ścinającego oraz charakterystyk geometrycznych przekroju cienkościennego. Wielkości określone na konturze traktuje się jako funkcje współrzędnej $s$. W szczególności współrzędna wycinkowa, przepływ ścinający i grubość ścianki są zapisywane jako:
\[ \omega=\omega(s),\qquad q=q(s),\qquad \delta=\delta(s). \tag{IV.E.1} \label{IV.E.1} \]
Parametryzacja konturu i element pola
W opisie przekroju cienkościennego położenie punktu linii środkowej ścianki można określić za pomocą jednej współrzędnej konturowej $s$, zamiast dwóch współrzędnych przekroju $y$ i $z$. Przyjmujemy zatem, że $ y=y(s), \,z=z(s). $ Położenie punktu linii środkowej konturu w płaszczyźnie przekroju opisuje wektor
\[ \mathbf r_c(s)= \begin{Bmatrix} y(s)\\ z(s) \end{Bmatrix}. \tag{IV.E.2} \label{IV.E.2} \]
Współrzędna $s$ jest mierzona wzdłuż linii środkowej ścianki, zgodnie z kierunkiem parametryzacji przyjętym na rys. IV.5. Jeżeli $s$ oznacza długość łuku, wektor jednostkowy styczny do konturu ma postać
\[ \mathbf t(s)= \begin{Bmatrix} t_y(s)\\ t_z(s) \end{Bmatrix} = \begin{Bmatrix} \dfrac{dy}{ds}\\[4pt] \dfrac{dz}{ds} \end{Bmatrix}, \qquad \left(\dfrac{dy}{ds}\right)^2+ \left(\dfrac{dz}{ds}\right)^2=1. \tag{IV.E.3} \label{IV.E.3} \]
W przybliżeniu cienkościennym element pola przekroju wyraża się przez lokalną grubość ścianki $\delta(s)$ i element długości konturu:
\[ dA=\delta(s)\,ds. \tag{IV.E.4} \label{IV.E.4} \]
Parametryzacja ta umożliwia zastąpienie całkowania po polu przekroju $A$ całkowaniem po linii środkowej konturu $\Gamma$, z uwzględnieniem grubości ścianki.
Redukcja całek powierzchniowych do całek konturowych
Pole przekroju oraz jego charakterystyki geometryczne pierwszego rzędu:moent statyczne $S_y$, $S_z$, można zapisać w postaci całek konturowych:
\[ \begin{aligned}
A&=\int_A dA
=\int_\Gamma \delta(s)\,ds,\\[4pt]
S_y&=\int_A z\,dA
=\int_\Gamma z(s)\delta(s)\,ds,\\[4pt]
S_z&=\int_A y\,dA
=\int_\Gamma y(s)\delta(s)\,ds,\\[4pt]
\end{aligned}
\tag{IV.E.5} \label{IV.E.5} \]
Momenty bezwładności względem osi przekroju oraz imoment dewiacji mają postać
\[ \begin{aligned}
I_y&=\int_A z^2\,dA
=\int_\Gamma z^2(s)\delta(s)\,ds,\\[4pt]
I_z&=\int_A y^2\,dA
=\int_\Gamma y^2(s)\delta(s)\,ds,\\[4pt]
I_{yz}&=\int_A yz\,dA
=\int_\Gamma y(s)z(s)\delta(s)\,ds.
\end{aligned}
\tag{IV.E.6} \label{IV.E.6} \]
Charakterystyki geometryczne związane ze współrzędną wycinkową $\omega$ wyrażają się zależnościami
\[ \begin{aligned}
S_\omega&=\int_A\omega\,dA =\int_\Gamma\omega(s)\delta(s)\,ds.\\[4pt]
I_{y\omega}&=\int_A y\omega\,dA =\int_\Gamma y(s)\omega(s)\delta(s)\,ds,\\[4pt]
I_{z\omega}&=\int_A z\omega\,dA =\int_\Gamma z(s)\omega(s)\delta(s)\,ds,\\[4pt]
I_\omega&=\int_A\omega^2\,dA =\int_\Gamma\omega^2(s)\delta(s)\,ds.
\end{aligned} \tag{IV.E.7} \label{IV.E.7} \]
Wzory te obowiązują również dla przekrojów o zmiennej grubości ścianek. Wielkości występujące pod całkami wyznacza się na linii środkowej, a ich wkład do całek powierzchniowych uwzględnia się przez mnożenie przez lokalną grubość $\delta(s)$.
Współrzędna wycinkowa
W równaniach pręta cienkościennego występuje geometryczna kombinacja $z\, t_y – y\, t_z$. Określa ona pochodną współrzędnej wycinkowej $\omega(s)$ względem współrzędnej konturowej:
\[ \frac{d\omega}{ds}=z(s)t_y(s)-y(s)t_z(s). \tag{IV.E.8} \label{IV.E.8} \]
Ponieważ $ t_y =dy/ds,\, t_z=dz/ds ,$ więc zależność tę można równoważnie zapisać w postaci różniczkowej:
\[ d\omega = z\, dy\, -\, y\,dz. \tag{IV.E.9} \label{IV.E.9} \]
Po całkowaniu od wybranego punktu początkowego $s_0$ otrzymujemy
\[ \omega(s)=\omega(s_0)+ \int_{s_0}^{s} \left[z(\xi)t_y(\xi)-y(\xi)t_z(\xi)\right]d\xi. \tag{IV.E.10} \label{IV.E.10} \]
Wartość $\omega(s_0)$ określa stałą addytywną współrzędnej wycinkowej. Zmiana tej stałej nie zmienia pochodnej $d\omega/ds$, ale wpływa na wartości charakterystyk geometrycznych zawierających $\omega$. Przy wyznaczaniu i porównywaniu tych charakterystyk należy zatem zachować tę samą definicję oraz normalizację współrzędnej wycinkowej.
Dla cienkościennego przekroju otwartego element pola zapisujemy jako
\[ dA=\delta(s)\,ds, \tag{IV.E.11} \label{IV.E.11} \]
gdzie $\delta(s)$ oznacza grubość ścianki, a $s$ jest współrzędną łukową wzdłuż linii środkowej przekroju.
Redukcja charakterystyk związanych z pochodnymi funkcji wycinkowej
Z definicji współrzędnej wycinkowej (\ref{IV.E.9}) wynikają formalne zależności
\[ \omega_{,y}=z,\qquad \omega_{,z}= – y. \tag{IV.E.12} \label{IV.E.12} \]
które znajdują zastosowanie w redukcji charakterystyk przekroju cienkościennego. Symbole $\omega_{,y}$ i $\omega_{,z}$ oznaczają formalne reguły redukcyjne dla charakterystyk geometrycznych, zgodne z definicją współrzędnej wycinkowej. Nie należy interpretować ich jako pochodnych zwykłej, globalnie określonej funkcji dwóch niezależnych zmiennych $y$ i $z$.
W analizie pręta cienkościennego występują charakterystyki $I_{\omega_y}$, $I_{\omega_z}$ $K_w$, $J_\omega$ , które po podstawieniu zależności (IV.E.15) redukują się do postaci:
\[ I_{\omega_y}=\int_A\omega_{,y}\,dA,\qquad I_{\omega_z}=\int_A\omega_{,z}\,dA, =\int_A z\,dA=S_y, \qquad I_{\omega_z} =-\int_A y\,dA = -S_z. \tag{IV.E.13} \label{IV.E.13} \]
\[ K_w=\int_A \left(y\omega_{,y}+z\omega_{,z}\right)dA =\int_A \left(y\omega_{,y}+z\omega_{,z}\right)dA =\int_A(yz-zy)\,dA=0. \tag{IV.E.14} \label{IV.E.14} \]
\[ J_\omega=\int_A \left(\omega_{,y}^{\,2}+\omega_{,z}^{\,2}\right)dA.=\int_A \left(\omega_{,y}^{\,2}+\omega_{,z}^{\,2}\right)dA =\int_A(z^2+y^2)\,dA =I_y+I_z. \tag{IV.E.15} \label{IV.E.15} \]
W tym wyrażeniu identyfikujemy bieginowy moment bezwładności (\ref{IV.23}) względem początku przyjętego układu współrzędnych, $ I_0=\int_A(y^2+z^2)\,dA= Iy+I_z$ i otrzymujemy tożsamość
\[ J_\omega=I_y+I_z=I_0. \tag{IV.E.16} \label{IV.E.16} \]
Jest to tożsamość geometryczna wynikająca z definicji $J_\omega$ i przyjętych reguł redukcyjnych. W układzie centralnym, w którym $S_y=S_z=0$, zachodzą również
\[ I_{\omega_y}=I_{\omega_z} = K_w=0, \qquad J_\omega=I_y+I_z=I_0. \tag{IV.E.17} \label{IV.E.17} \]
Znaczenie związku $J_\omega=I_0$ w opisie skręcania
Tożsamość (\ref{IV.E.16}) wiąże charakterystykę wynikającą z pochodnych funkcji wycinkowej z biegunowym momentem bezwładności pola przekroju $I_o$ (\ref{IV.23}), który opisuje geometryczny rozkład pola względem początku przyjętego układu współrzędnych, a charakterystyka $J_\omega$ (\ref{IV.E.15})odtwarza tę samą wielkość poprzez pochodne funkcji wycinkowej.
Związek ten stanowi geometryczne powiązanie między opisem obrotu przekroju a charakterystykami stosowanymi w rozszerzonym modelu pręta cienkościennego. W skręcaniu swobodnym deplanacja przekroju nie jest ograniczona przez więzy skrępowania. W skręcaniu nieswobodnym ograniczenie deplanacji lub jej zmienność wzdłuż pręta prowadzi do dodatkowych efektów siłowych, w szczególności do bimomentu i momentu związanego ze skrępowaniem deplanacji. Charakterystyki funkcji wycinkowej pozwalają opisać te efekty, jednak ich pełne równania wymagają uwzględnienia odpowiednich zależności konstytutywnych, kinematycznych i równowagi.
Należy rozróżniać biegunowy moment bezwładności $I_0$ (\ref{IV.23}) od stałej skręcania Saint-Venanta $I_V$ (\ref{IV.6}) Są to odrębne charakterystyki geometryczne. Równość $J_\omega=I_0$ nie oznacza równości $I_0 = I_V$ i nie zastępuje stałej skręcania $I_V$ w opisie skręcania swobodnego. Równość $Iv=I_o$ (\ref{IV.11}) zachodzi tylko w przypadku przekroju kołowgo skręcanego swobodnie
Pochodne funkcji geometrycznych wzdłuż konturu
Dla wyznaczania pochodnych funkcji geometrycznych stosowanych w całkach konturowych wykorzystujemy zależności
\[ \frac{dy}{ds}=t_y,\qquad \frac{dz}{ds}=t_z,\qquad \frac{d\omega}{ds}=zt_y-yt_z. \tag{IV.E.12} \label{IV.E.18} \]
Reguła różniczkowania iloczynu prowadzi do wzorów
\[ \begin{aligned} \frac{d(y^2)}{ds}&=2yt_y,\\
\frac{d(z^2)}{ds}&=2zt_z,\\
\frac{d(yz)}{ds}&=zt_y+yt_z,\\
\frac{d(y\omega)}{ds}
&=(\omega+yz)t_y-y^2t_z,\\
\frac{d(z\omega)}{ds}
&=z^2t_y+(\omega-yz)t_z,\\
\frac{d(\omega^2)}{ds}
&=2\omega(zt_y-yt_z).
\end{aligned} \tag{IV.E.19} \label{IV.E.19} \]
Dla funkcji geometrycznej $F=F(y,z,\omega)$, określonej wzdłuż konturu, reguła łańcuchowa przyjmuje postać
\[ \frac{dF}{ds} = \frac{\partial F}{\partial y}t_y +\frac{\partial F}{\partial z}t_z +\frac{\partial F}{\partial\omega}(zt_y-yt_z). \tag{IV.E.20} \label{IV.E.20} \]
Pochodne te można wykorzystywać przy przekształcaniu całek konturowych przez całkowanie przez części. Dla funkcji różniczkowalnych $F(s)$ i $G(s)$ zachodzi
\[ \int_{s_a}^{s_b}F(s)\frac{dG}{ds}\,ds = \left[F(s)G(s)\right]_{s_a}^{s_b} -\int_{s_a}^{s_b}\frac{dF}{ds}G(s)\,ds. \tag{IV.E.21} \label{IV.E.21} \]
W przypadku konturu złożonego z kilku odcinków całkowanie przeprowadza się odcinkami, uwzględniając wyrazy brzegowe na końcach konturu oraz w punktach połączeń, jeżeli wynikają one z przyjętego sposobu całkowania lub z nieciągłości rozpatrywanych funkcji. Wyrazów brzegowych nie należy pomijać bez uzasadnienia.
Przedstawione definicje i redukcje stanowią podstawę do dalszego porządkowania charakterystyk geometrycznych. W części V zostaną wykorzystane przy redukcji charakterystyk wyższych rzędów oraz przy przekształceniach macierzy charakterystyk geometrycznych.
Z definicji współrzędnej konturowej i współrzędnej wycinkowej wynikają w szczególnosci pochodne podstawowych funkcji geometrycznych:
\[\begin{array}{c|c|l}
\text{Funkcja} & \text{Pochodna względem }s & \text{Postać rozwinięta}\\
\hline y & \dfrac{dy}{ds} & t_y\\[6pt]
z & \dfrac{dz}{ds} & t_z\\[6pt]
\omega & \dfrac{d\omega}{ds} & zt_y-yt_z\\[6pt]
y^2 & \dfrac{d(y^2)}{ds} & 2yt_y\\[6pt]
z^2 & \dfrac{d(z^2)}{ds} & 2zt_z\\[6pt]
yz & \dfrac{d(yz)}{ds} & zt_y+yt_z\\[6pt]
y\omega & \dfrac{d(y\omega)}{ds} & (\omega+yz)t_y-y^2t_z\\[6pt]
z\omega & \dfrac{d(z\omega)}{ds} & z^2t_y+(\omega-yz)t_z\\[6pt]
\omega^2 & \dfrac{d(\omega^2)}{ds} & 2\omega(zt_y-yt_z)
\end{array} \tag{IV.E.22}\label{IV.E.22} \]
Jeżeli grubość ścianki zmienia się wzdłuż konturu, przy różniczkowaniu iloczynu grubości i funkcji geometrycznej należy dodatkowo uwzględnić regułę
\[ \frac{d}{ds}\bigl[\delta(s)F(s)\bigr] = \frac{d\delta}{ds}F(s) + \delta(s)\frac{dF}{ds}. \tag{IV.E.23} \label{IV.E.23} \]
Na odcinkach o stałej grubości zachodzi $d\delta/ds=0$. Jeżeli grubość zmienia się skokowo, całkowanie i różniczkowanie należy rozpatrywać odcinkami, uwzględniając warunki na granicach odcinków.
Zastosowanie pochodnych w redukcji charakterystyk geometrycznych
Pochodne funkcji geometrycznych umożliwiają przekształcanie całek konturowych przez całkowanie przez części. Dla dowolnych funkcji różniczkowalnych $F(s)$ i $G(s)$ zachodzi
\[ \int_{s_a}^{s_b} F(s)\frac{dG}{ds}\,ds = \left[F(s)G(s)\right]_{s_a}^{s_b} – \int_{s_a}^{s_b} \frac{dF}{ds}G(s)\,ds. \tag{IV.E.24} \label{IV.E.24} \]
W przypadku konturu złożonego z kilku odcinków całkowanie przeprowadza się na każdym odcinku osobno. Należy uwzględnić wyrazy brzegowe na końcach konturu oraz w punktach połączeń odcinków, jeśli wynikają one z nieciągłości rozpatrywanych funkcji lub z przyjętego sposobu całkowania. Wyrazów brzegowych nie można pomijać bez uzasadnienia.
Dodatek IV.F Pole naprężeń
Z wcześniej wyprowadzonego pola odkształceń (\ref{IV.C.11}) i (\ref{IV.C.13}) oraz zredukowanego trójwymiarowego prawa Hooke’a (\ref{IV.D.4}) otrzymujemy przestrzenne pole naprężeń w kolejności składowych
\[ \left\{ \sigma_x,\,\sigma_y,\,\tau_{xy},\,\tau_{xz} \right\}. \tag{IV.F.1} \label{IV.F.1} \]
Po wykonaniu mnożenia macierzy materiałowej przez wektor odpowiednich składowych liniowej części miary Biota otrzymujemy
\[ \begin{aligned}
\sigma_x&=\bar E\left(u’ +z\Theta_y’ -y\Theta_z’ -\omega\psi’ \right),\\
\sigma_y&=\bar E\nu\left( u’ +z\Theta_y’ -y\Theta_z’ -\omega\psi’ \right),\\
\tau_{xy}&=G\left( v’-\Theta_z-z\varphi’ -\psi\omega_{,y} \right),\\
\tau_{xz}&=G\left( w’+\Theta_y+y\varphi’ -\psi\omega_{,z} \right).
\end{aligned} \tag{IV.F.2} \label{IV.F.2} \]
Pierwsza składowa jest zgodna z wcześniej wyprowadzoną zależnością (\ref{IV.D.2}), natomiast składowe $\tau_{xy}$ i $\tau_{xz}$ wynikają bezpośrednio z odpowiednich składowych postaciowych pola odkształcenia (\ref{IV.C.13}) oraz relacji
$E_{xy}^{(I)}=\frac12\gamma_{xy}, \, E_{xz}^{(I)}=\frac12\gamma_{xz},$
i zredukowanego prawa Hooke’a
$\tau_{xy}=2GE_{xy}^{(I)}=G\gamma_{xy},\, \tau_{xz}=2GE_{xz}^{(I)}=G\gamma_{xz}.$
Otrzymane pole naprężeń stanowi bezpośrednie przejście od przestrzennego opisu kinematycznego do wielkości mechanicznych przekroju. W dalszej części poszczególne składowe tego pola będą redukowane niezależnie: $\sigma_x$ do siły osiowej, momentów zginających i bimomentu, natomiast $\tau_{xy}$ i $\tau_{xz}$ do sił poprzecznych oraz momentu skręcającego. W ten sposób zachowana zostaje podstawowa zasada przyjętego podejścia: wielkości przekrojowe nie są wprowadzane jako niezależne parametry modelu, lecz wynikają bezpośrednio z całkowania wcześniej określonego przestrzennego pola naprężeń po rzeczywistym polu przekroju.
Pole naprężeń określa rozkład naprężeń normalnych i stycznych w przekroju pręta. Jego całkowanie po polu przekroju prowadzi do sił przekrojowych i momentów uogólnionych, które stanowią podstawę dalszego opisu równowagi i pracy mechanicznej pręta. W szczególności naprężenie normalne $\sigma_x$ służy do wyznaczenia siły osiowej, momentów zginających i bimomentu, natomiast naprężenia styczne $\tau_{xy}$ i $\tau_{xz}$ uczestniczą w wyznaczaniu sił poprzecznych oraz momentu skręcającego.
Dodatek IV.G. Główny układ cienkościenny (P) i główne charakterystyki geometryczne I rzędu
Główny układ cienkościenny oznaczamy indeksem górnym $(P)$, pochodzącym od słowa Primary. Charakterystyki geometryczne wyznaczone w tym układzie, otrzymane przez diagonalizację macierzy charakterystyk geometrycznych, oznaczamy indeksem górnym $^(P)4.
Rozszerzona przestrzeń charakterystyk
Klasyczny opis geometryczny przekroju cienkościennego wykorzystuje współrzędne punktów przekroju y i z. W teorii prętów cienkościennych opis ten rozszerza się o funkcję wycinkową ω, która uwzględnia właściwości geometryczne przekroju związane ze skręcaniem i deplanacją. Przyjmujemy zatem rozszerzoną przestrzeń charakterystyk C = {y, z, ω} oraz odpowiadający jej wektor współrzędnych uogólnionych
\[ \mathbf q=\begin{Bmatrix}y\\z\\\omega\end{Bmatrix}. \tag{IV.G.1}\label{IV.G.1} \]
Charakterystyki geometryczne I rzędu definiujemy jako całki z iloczynów par funkcji składowych wektora q. Ich uporządkowany zbiór zapisujemy w postaci symetrycznej macierzy
\[ \mathbf C^{(I)}=\int_A\mathbf q\mathbf q^T\,dA. \tag{IV.G.2}\label{IV.G.2} \]
Po wykonaniu mnożenia macierzowego otrzymujemy
\[ \mathbf C^{(I)}= \begin{bmatrix} I_z&I_{yz}&I_{y\omega}\\ I_{yz}&I_y&I_{z\omega}\\ I_{y\omega}&I_{z\omega}&I_\omega \end{bmatrix}. \tag{IV.G.3}\label{IV.G.3}
\]
Występujące w macierzy charakterystyki definiujemy zależnościami
\[ \begin{aligned}
I_y&=\int_A z^2\,dA, & I_z&=\int_A y^2\,dA,\\
I_{yz}&=\int_A yz\,dA, & I_{y\omega}&=\int_A y\omega\,dA,\\
I_{z\omega}&=\int_A z\omega\,dA, & I_\omega&=\int_A\omega^2\,dA.
\end{aligned} \tag{IV.G.4}\label{IV.G.4} \]
W macierzy tej nie występuje pole przekroju $A$, ponieważ jest ono osobną charakterystyką geometryczną, a nie elementem trójwymiarowej macierzy $\mathbf C^{(I)}$. Wielkości $I_y^{(P)}$ i $I_z^{(P)}$ opisują charakterystyki dwóch fizycznych kierunków zginania, natomiast $I_\omega$ jest wycinkowym momentem bezwładności związanym ze współrzędną wycinkową w układzie głównym.
Macierz C^(I) jest symetryczna i dodatnio półokreślona, ponieważ dla dowolnego wektora a zachodzi
\[ \mathbf a^T\mathbf C^{(I)}\mathbf a =\int_A(\mathbf a^T\mathbf q)^2\,dA\geq0. \tag{IV.G.5}\label{IV.G.5} \]
Własność ta stanowi podstawę algebraicznego rozprzężenia macierzy charakterystyk. Geometryczna interpretacja otrzymanej transformacji wymaga uwzględnienia rodzaju i wymiarów funkcji składowych wektora q.
Algorytm wyznaczania głównego układu współrzędnych
Procedurę wyznaczania głównego układu współrzędnych stosujemy zarówno do macierzy charakterystyk geometrycznych I rzędu, jak i do macierzy II rzędu. Rozpatrujemy ogólną symetryczną macierz charakterystyk $\mathbf C$ wymiaru $N\times N$. Dla macierzy charakterystyk geometrycznych I rzędu przyjmujemy $N=N^{(I)}=3$, natomiast dla macierzy II rzędu $N=N^{(II)}=10$.
Krok 1. Rozprzężenie macierzy charakterystyk
Macierz $\mathbf C$ sprowadzamy do postaci kanonicznej za pomocą rozkładu Pugaczowa
\[ \mathbf C=\mathbf A\mathbf D\mathbf A^T,\qquad
\mathbf D=\operatorname{diag}(d_1,\ldots,d_N).
\tag{IV.G.6}\label{IV.G.6} \]
Macierz $\mathbf D$ zawiera charakterystyki diagonalne uzyskane w wyniku rozkładu, natomiast macierz $\mathbf A$ opisuje transformację związaną z tym rozkładem. Charakterystyki główne w przyjętej procedurze oznaczamy indeksem górnym $(P)$. Rozkład Pugaczowa wykorzystujemy jako podstawową metodę obliczeniową. Rozkład Cholesky’ego może być stosowany do uzyskania trójkątnej postaci rozkładu macierzy dodatnio określonej.
Krok 2. Wyznaczenie macierzy odtwarzającej macierz charakterystyk
Macierz diagonalna $ \boldsymbol{\Lambda}=\mathbf D =\operatorname{diag}(\lambda_1,\lambda_2,\ldots,\lambda_N) $ jest znana z rozkładu Pugaczowa. Poszukujemy macierzy $\mathbf E$, która dla ustalonej macierzy $\boldsymbol{\Lambda}$ spełnia równanie
\[ \mathbf C=\mathbf E\boldsymbol{\Lambda}\mathbf E^T. \tag{IV.G.7}\label{IV.G.7} \]
Nie wyznaczamy zatem elementów diagonalnych z klasycznego problemu własnego macierzy $\mathbf C$. Przyjmujemy charakterystyki diagonalne uzyskane w rozkładzie Pugaczowa i poszukujemy macierzy $\mathbf E$, która odtwarza macierz wyjściową $\mathbf C$. Sposób rozwiązania tego równania przedstawiono w dalszej części dodatku.
Krok 3. Zapis charakterystyk w układzie głównym
Po wyznaczeniu macierzy $\mathbf E$ sprawdzamy spełnienie równania odtwarzającego macierz $\mathbf C$. Jeżeli równanie jest spełnione, macierz $\boldsymbol{\Lambda}$ stanowi diagonalną reprezentację charakterystyk w przyjętej procedurze. Jej elementy diagonalne zapisujemy jako charakterystyki główne z indeksem górnym $(P)$.
Algorytm numeryczny
Dane wejściowe: symetryczna macierz charakterystyk geometrycznych $\mathbf C$ wymiaru $N\times N$.
1. Wyznaczyć rozkład kanoniczny Pugaczowa: $ \mathbf C=\mathbf A\mathbf D\mathbf A^T. $
2. Przyjąć macierz charakterystyk diagonalnych: $ \boldsymbol{\Lambda}=\mathbf D =\operatorname{diag}(\lambda_1,\ldots,\lambda_N). $
3. Wyznaczyć macierz pomocniczą $\mathbf B$, spełniającą równanie $ \mathbf C=\mathbf B\mathbf B^T. $
4. Wyznaczyć macierz $ \mathbf E=\mathbf B\boldsymbol{\Lambda}^{-1/2},$
5. Zweryfikować dokładność numeryczną rozwiązania, obliczając resztę równania macierzowego. Sprawdzić warunek $\mathbf E^T\mathbf E=\mathbf I$.
Diagonalizacja macierzy $C$ charakterystyk przekroju
Rozprzężenie charakterystyk przeprowadza się na pełnej macierzy $ \mathbf C$, która ma wymiary ${N \times N}$ , jest symetryczna i dodatnio półokreślona, co pozwala na diagonalizację i rozprzężenie charakterystyk metodami algebry liniowej.
Ze względu na różną naturę oraz różne wymiary współrzędnych $y,z,\omega$ nie wprowadza się uprzedniej normalizacji tych współrzędnych ani nie traktuje się ich jako współrzędnych tego samego rodzaju. Do rozprzężenia charakterystyk można wykorzystać metodę rozkładu kanonicznego stosowaną przez Pugaczewa do macierzy momentów, znaną z zastosowania do usuwania korelacji wektorów losowych [38], opisaną przez autora w artykule Kanoniczna reprezentacja wektora losowego (Pugaczew). Rozkład kanoniczny Pugaczowa ma postać (\ref{IV.G.6}). Dla macierzy chrakterystyk I rzędu $\mathbf C^{(I)}$ można podać jawną postać mcierzy po diagonal;izacji Pugaczowa:
\[ \mathbf C^{(I)_P}= \begin{bmatrix}
I_y^{(P)} & 0 & 0\\ 0 & I_z^{(P)} & 0\\0 & 0 & I_\omega \end{bmatrix} =
\begin{bmatrix}
I_y-\dfrac{I_{yz}^2}{I_z} & 0 & 0\\[8pt]
0 & I_z & 0\\[4pt]
0 & 0 & I_\omega-\dfrac{I_{y\omega}^2}{I_z} -\dfrac{\left(I_{z\omega}-\dfrac{I_{yz}I_{y\omega}}{I_z}\right)^2} {I_y-\dfrac{I_{yz}^2}{I_z}}
\end{bmatrix}. \tag{IV.G.8}\label{IV.G.8} \]
Macierz diagonalna będąca wynikiem rozkładu Pugaczowa ma na diagonali charakterystyki główne w przyjętej procedurze, które NIE są ie są wartościami własnymi wyjściowej macierzy $\mathbf C^{(I)}$.
Z postaci macierzy diagonalnej (\ref{IV.G.8}) wynikają następujące wnioski:
(1) W najczęstszym przypasku, gdy wyjściowa macierz charaktertyk została podana w ukłdzie konwencjonalnych osi, centralnych, glównych $(y,z)$ , to $I_{yz}=0$, otrzymujemy uproszczone zależności:
$ I_y^{(P)}=I_y,$
$I_z^{(P)}=I_z, $
$I_\omega =I_\omega-\cfrac{I_{y\omega}^2}{I_z} -\frac{I_{z\omega}^2}{I_y}.$
Oznacza to , że momenty $I_y,\, I_z$ główne w konwencjonalnym układzie, zachowują wartości w układzie głównym I rzędu $\mathbf C^{(I)}_P$. Natomiast moment wycinkowy $I_w$ nawet, gdy został wyznaczony w układzie znormalizowanym ($S_\omega=0$) zostaje zmniejszony o składnik $ I_{y\omega}^2/ I_z – I_{z\omega}^2/ I_y$, uwaględniający sprzężenie zginania i skręcania ( momentu bezwłaności wycinkowego $I_\omega$ z momentami bezwładności giętnej $I_y$ oraz $I_z$. w zamian za wyzerowanie elemntów pozadiagona;lnych macierzy. W konsekwencji wykzaliśmy, że wytrzymałosc przekroju cinkościennego na skręcanie nieswobodne jest mniejsza niżby to wynikało z klasycznej teorii prętów cienkościennych.
(2) Diagonalizacja Pugaczowa prowadzi do trzech charakterystyk głównych I rzędu: $I_y^{(P)}$, $I_z^{(P)}$ oraz $I_\omega$. Ich, których wartości zależą od kolejności zmiennych przyjętej w rozkładzie macierzy.
(3) Przy dodatnio określonej macierzy $\mathbf C^{(I)}$ wszystkie trzy charakterystyki główne są dodatnie. W przypadku macierzy dodatnio półokreślonej mogą wystąpić charakterystyki zerowe, co wskazuje na liniową zależność odpowiednich zmiennych uogólnionych.
Główne wektory (kierunki osi głównych przekroju)
Z rozkładu Pugaczowa (\ref{IV.G.6}) otrzymujemy macierz diagonalną $\mathbf D$ (\ref{IV.G.7}). Baza główna
\[ \mathbf q^{(P)}=\mathbf A^T\mathbf q. \tag{IV.G.9}\label{IV.G.9} \]
będąca wynikiem rozkładu Pugaczowa, nie zapewnia ortogonalności bazy transformowanych współrzędnych uogólnionych. Do wyznaczenia ortogonalnej macierzy przejścia korzystamy z własności rozkładu spektralnego macierzy, przyjmując znaną już diagonalną macierz charakterystyk głównych (\ref{IV.G.7}) . W celu rozwiązania równania macierzowego
\[ \mathbf C=\mathbf E\boldsymbol{\Lambda}\mathbf E^T, \tag{IV.G.10}\label{IV.G.10} \]
ze względu na macierz $\mathbf E$, [ dla znanych $ \boldsymbol{\Lambda}$ (\ref{IV.G.7}) oraz $\mathbf C$ (\ref{IV.G.3})] – wprowadzamy macierz pomocniczą
\[ \mathbf B=\mathbf E\boldsymbol{\Lambda}^{1/2}. \tag{IV.G.11}\label{IV.G.11} \]
gdzie:
$ \boldsymbol{\Lambda} =\operatorname{diag}(\lambda_1,\lambda_2,\ldots,\lambda_N)$ diagonalną macierzą o dodatnich elementach,
$ \boldsymbol{\Lambda}^{1/2} =\operatorname{diag}(\sqrt{\lambda_1},\sqrt{\lambda_2},\ldots,\sqrt{\lambda_N}). $ – pierwiastek macierzy diagonalnej
Wówczas równanie (\ref{IV.G.10}) przyjmuje postać
\[ \mathbf C=\mathbf B\mathbf B^T. \tag{IV.G.12}\label{IV.G.12} \]
Rozwiązania poszukujemy wśród trójkątnych dolnych macierzy $\mathbf B$:
\[ \mathbf B= \begin{bmatrix} b_{11}&0&\cdots&0\\ b_{21}&b_{22}&\cdots&0\\ \vdots&\vdots&\ddots&\vdots\\ b_{N1}&b_{N2}&\cdots&b_{NN} \end{bmatrix}. \]
Z porównania elementów macierzy $ \mathbf C=\mathbf B\mathbf B^T$ otrzymujemy zależności $ C_{ij}=\sum_{k=1}^{\min(i,j)}b_{ik}b_{jk}. $
Rozwiązanie wyznacza kolejne elementy macierzy $\mathbf B$ według zależności
\[ b_{ii}=\sqrt{C_{ii}-\sum_{k=1}^{i-1}b_{ik}^{\,2}}. \tag{IV.G.13}\label{IV.G.13} \]
\[ b_{ji}=\frac{C_{ji}-\displaystyle\sum_{k=1}^{i-1}b_{jk}b_{ik}}{b_{ii}},\qquad j>i. \tag{IV.G.14}\label{IV.G.14} \]
Po wyznaczeniu macierzy $\mathbf B$ obliczamy ortogonalną macierz przejścia $\mathbf E$:
\[ \mathbf E=\mathbf B\boldsymbol{\Lambda}^{-1/2}. \tag{IV.G.15}\label{IV.G.15} \]
W ten sposób otrzymujemy rozwiązanie równania macierzowego przez kolejne pierwiastkowanie i dzielenie. Uzyskany algorytm jest podobny do algorytmu rozkładu Cholesky’ego.
Otrzymana macierz $\mathbf E$ opisuje ortogonalne kierunki w przyjętym układzie głównym charakterystyk geometrycznych. Ich interpretacja fizyczna wymaga jednak uwzględnienia szczególnej natury funkcji wycinkowej $\omega$, która nie jest współrzędną przestrzenną tego samego rodzaju co $y$ i $z$.
Trzeci główny kierunek a główny punkt początkowy funkcji wycinkowej
Funkcja wycinkowa $\omega$ jest określona z dokładnością do stałej. Wybór poziomu odniesienia ustala się przez odpowiednie położenie punktu początkowego jej zliczania. W rozszerzonym opisie geometrycznym przekroju warunek ten zapisujemy w postaci $ S_\omega=\int_A\omega\,dA=0. $ Łącznie z warunkami centralizacji fizycznych współrzędnych przekroju, $ S_y=\int_A y\,dA=0,\qquad S_z=\int_A z\,dA=0, $ warunek $S_\omega=0$ określa centralny układ rozszerzonej przestrzeni charakterystyk $(y,z,\omega)$.
Rozkład kanoniczny macierzy $\mathbf C^{(I)}$ pozwala opisać tę samą właściwość geometryczną za pomocą trzeciego głównego kierunku. Kierunek ten zapisujemy w postaci
\[ \mathbf E_z=\begin{Bmatrix}l_3\\M_z\\n_3\end{Bmatrix}. \tag{IV.G.16}\label{IV.G.16} \]
Składowe tego wektora odnoszą się do rozszerzonej przestrzeni charakterystyk, a nie do trzech fizycznych osi przekroju. Trzeci główny kierunek należy zatem interpretować w powiązaniu z kanoniczną reprezentacją macierzy charakterystyk oraz wyborem poziomu odniesienia funkcji wycinkowej.
Wykazana równoważność obu opisów prowadzi do wniosku, że główny punkt początkowy zliczania funkcji wycinkowej oraz trzeci główny kierunek rozszerzonej przestrzeni charakterystyk stanowią równoważne opisy tej samej właściwości geometrycznej przekroju. W pierwszym opisie właściwość ta jest określona przez położenie punktu początkowego w fizycznym przekroju, w drugim zaś — przez trzeci główny kierunek w kanonicznej reprezentacji macierzy $\mathbf C^{(I)}$.
Nie oznacza to utożsamienia wektora $\mathbf E_z$ z punktem $O=(y_0,z_0)$. Są to obiekty należące do różnych przestrzeni matematycznych. Ich równoważność dotyczy opisywanej właściwości geometrycznej i stanowi podstawę przejścia pomiędzy klasycznym opisem głównego punktu początkowego funkcji wycinkowej a opisem w rozszerzonej przestrzeni charakterystyk.
Klasyczny opis głównego punktu początkowego zliczania funkcji wycinkowej przedstawiono w rozffziale
scinana/#Glowny_uklad_wspolrzednej_wycinkowej_Normalizacja_wspolrzednej_wycinkowej). W niniejszym ujęciu opis ten zostaje powiązany z trzecim głównym kierunkiem $\mathbf E_z$ w rozszerzonej przestrzeni charakterystyk.
Wnioski dotyczące układu głównego przekroju cienkościennego
(1) Główny układ $(P)$ przekroju cienkościennego charakteryzuje się dwoma powiązanymi ze sobą właściwościami: głównymi charakterystykami geometrycznymi $I_y^{(P)}$, $I_z^{(P)}$, $I\_\omega$ oraz głównymi osiami rozszerzonego układu $(y,z,\omega)^{(P)}$.
- W głównym układzie charakterystyk geometrycznych momenty statyczne i pozostałe charakterystyki mieszane objęte diagonalizacją przyjmują wartości zerowe. Sprowadzenie macierzy charakterystyk geometrycznych do postaci kanonicznej prowadzi do wyznaczenia głównych wartości charakterystyk, które mogą różnić się od wartości uzyskiwanych w klasycznej analizie przekroju. W przypadku charakterystyk I rzędu różnica ta dotyczy wycinkowego momentu bezwładności $I\_\omega$. Zastosowanie głównych charakterystyk geometrycznych pozwala uprościć zależności opisujące naprężenia, odkształcenia, przemieszczenia i warunki równowagi przez wyeliminowanie sprzężeń między odpowiednimi uogólnionymi współrzędnymi pręta.
- Osie fizyczne $y^{(P)}$ i $z^{(P)}$ pokrywają się z klasycznymi osiami głównymi przekroju. Trzeci kierunek, związany z funkcją wycinkową $\omega$, ma charakter abstrakcyjny i odpowiada głównemu punktowi początkowemu funkcji wycinkowej w klasycznej analizie przekroju cienkościennego.
- Klasyczna normalizacja funkcji wycinkowej nie wystarcza do usunięcia sprzężeń między skręcaniem i zginaniem. W rozpatrywanym podejściu uzyskanie odpowiedniego rozprzężenia wymaga sprowadzenia pełnej macierzy charakterystyk geometrycznych do postaci kanonicznej.
(2) Nieortogonalność rozszerzonego układu osi. Kierunek główny $\omega$, związany z funkcją wycinkową, nie jest ortogonalny do pozostałych osi fizycznych. Nieortogonalność ta jest naturalną cechą rozszerzonego układu $(y,z,\omega)^{(P)}$, obejmującego współrzędne fizyczne oraz funkcję wycinkową. Nie wpływa ona jednak na dalszą analizę pręta cienkościennego, ponieważ w kolejnych etapach obliczeń nie wykorzystuje się ortogonalności tego układu. Znaczenie ma natomiast rozprzężenie uzyskane przez sprowadzenie macierzy charakterystyk geometrycznych do postaci kanonicznej. W dalszej analizie należy konsekwentnie stosować główne wartości charakterystyk geometrycznych, w szczególności wycinkowy moment bezwładności $I\_\omega$, a nie wartość $I\_\omega$ wyznaczoną w klasycznej analizie przekroju. Rozróżnienie tych wartości jest niezbędne do zachowania zgodności między przyjętym opisem geometrycznym a uproszczonymi zależnościami wykorzystywanymi w analizie wytrzymałościowej pręta cienkościennego.
(3) Kanoniczny opis charakterystyk geometrycznych I rzędu. Rozkład kanoniczny macierzy charakterystyk geometrycznych I rzędu rozszerza klasyczny opis głównych charakterystyk przekroju na zbiór obejmujący współrzędne fizyczne $y,z$ oraz funkcję wycinkową $\omega$. Otrzymany układ pozwala przedstawić relacje między tymi wielkościami w postaci kanonicznej, uwzględniającej sprzężenia występujące w wyjściowym opisie geometrycznym i umożliwiającej ich eliminację w odpowiednio przekształconych zależnościach.
(4) Znaczenie kierunku związanego z funkcją wycinkową. Szczólne znaczenie ma trzeci kierunek główny, związany z funkcją wycinkową. Wykazana równoważność tego kierunku i głównego punktu początkowego funkcji wycinkowej łączy opis algebraiczny, oparty na rozkładzie macierzy charakterystyk, z klasyczną interpretacją geometryczną przekroju cienkościennego. Dzięki temu wynik rozkładu można interpretować nie tylko jako przekształcenie macierzy, lecz także przez odniesienie do geometrii funkcji wycinkowej.
(5) Przekroje zamknięte. W przypadku przekrojów zamkniętych wyznaczenie głównego układu charakterystyk wymaga uwzględnienia warunków geometrycznych wynikających z zamknięcia konturu oraz definicji funkcji wycinkowej właściwej dla rozpatrywanego przekroju. Podstawę obliczeń stanowi pełna macierz charakterystyk geometrycznych. Ogólna zasada sprowadzenia jej do postaci kanonicznej pozostaje taka sama jak dla przekrojów otwartych, natomiast interpretacja uzyskanych charakterystyk, w szczególności ich związku z głównym punktem początkowym funkcji wycinkowej, musi uwzględniać specyfikę przekroju zamkniętego.
Dodatek IV.H. Siły przekrojowe i związane charakterystyki geometryczne przekroju
Przekrojowe siły normalne
Siła osiowa i centralny układ współrzędnych
Całkowanie naprężenia osiowego wynikającego z pola naprężeń (\ref{IV.F.2}) po polu przekroju prowadzi do zależności określającej siłę osiową:
\[ \begin{aligned}
N &=\int_A \sigma_x\,dA\\ &=\bar E\int_A \left(\varepsilon_0+z\kappa_y-y\kappa_z-\psi’\omega\right)dA\\
&=\bar E\left[ \varepsilon_0\int_A dA +\kappa_y\int_A z\,dA -\kappa_z\int_A y\,dA -\psi’\int_A\omega\,dA \right]\\
&=\bar E\left( A\varepsilon_0+S_y\kappa_y-S_z\kappa_z-S_\omega\psi’ \right). \end{aligned} \tag{IV.H.1}\label{IV.H.1} \]
gdzie $\bar E$ oznacza zastępczy moduł Younga dla modelu cienkościennego, określony zależnością (\ref{IV.38}) i przyjęty w zredukowanym prawie materiałowym.
Charakterystyki geometryczne związane z siłą osiową
W równaniu (\ref{IV.H.1}) występują następujące charakterystyki geometryczne przekroju:
\[ \begin{aligned}
A&=\int_A dA=\int_\Gamma \delta(s)\,ds, &&\text{pole przekroju},\\
S_y&=\int_A z\,dA=\int_\Gamma z(s)\delta(s)\,ds, &&\text{moment statyczny względem osi }y,\\
S_z&=\int_A y\,dA=\int_\Gamma y(s)\delta(s)\,ds, &&\text{moment statyczny względem osi }z,\\
S_\omega&=\int_A\omega(y,z)\,dA =\int_\Gamma\omega(s)\delta(s)\,ds, &&\text{moment statyczny współrzędnej wycinkowej}.
\end{aligned} \tag{IV.H.2}\label{IV.H.2} \]
Charakterystyki te wynikają bezpośrednio z całkowania po rzeczywistym polu przekroju. Dla przekroju cienkościennego całkowanie po polu zastępuje się zwykle całkowaniem po linii środkowej konturu $\Gamma$, z uwzględnieniem grubości ścianki $\delta(s)$ i parametryzacji przedstawionej w Dodatku IV.E.
Środek ciężkości i centralny układ współrzędnych
Układ współrzędnych $(y,z)$ jest układem centralnym, gdy jego początek znajduje się w środku ciężkości przekroju. Warunek ten oznacza
\[S_y=0,\qquad S_z=0. \tag{IV.H.3}\label{IV.H.3} \]
Współrzędne środka ciężkości w dowolnym układzie współrzędnych wyznacza się bezpośrednio z definicji momentów statycznych:
\[ y_C=\frac{S_z}{A},\qquad z_C=\frac{S_y}{A}. \tag{IV.H.4}\label{IV.H.4} \]
Po przejściu do układu centralnego, w którym spełnione są warunki (\ref{IV.H.3}), równanie (\ref{IV.H.1}) redukuje się do postaci
\[ N=\bar E\left(A\varepsilon_0-S_\omega\psi’\right). \tag{IV.H.5}\label{IV.H.5} \]
Przejście do układu centralnego eliminuje zatem sprzężenie siły osiowej z krzywiznami $\kappa_y$ i $\kappa_z$, lecz nie eliminuje sprzężenia z pochodną amplitudy deplanacji $\psi’$. Dopiero przyjęcie współrzędnej wycinkowej znormalizowanej tak, aby
\[ S_\omega=\int_A\omega\,dA=0, \] prowadzi do zależności
\[ N=\bar E A\varepsilon_0. \tag{IV.H.6}\label{IV.H.6} \]
W centralnym układzie współrzędnych, przy znormalizowanej współrzędnej wycinkowej, siła osiowa jest zatem związana wyłącznie z odkształceniem osiowym $\varepsilon_0$.
Momenty zginające i główny centralny układ przekroju
Momenty zginające definiujemy przez całkowanie osiowej składowej naprężenia (\ref{IV.F.2}) po polu przekroju. Otrzymujemy
\[\begin{aligned}
M_y &=\int_A z\,\sigma_x\,dA\\ &=\bar E\int_A z\left(\varepsilon_0+z\kappa_y-y\kappa_z-\psi’\omega\right)dA\\ &=\bar E\left(S_y\varepsilon_0+I_y\kappa_y-I_{yz}\kappa_z-I_{y\omega}\psi’\right). \end{aligned} \tag{IV.H.7}\label{IV.H.7} \]
\[\begin{aligned}
M_z &=-\int_A y\,\sigma_x\,dA\\ &=-\bar E\int_A y\left(\varepsilon_0+z\kappa_y-y\kappa_z-\psi’\omega\right)dA\\ &=\bar E\left(-S_z\varepsilon_0 I_{yz}\kappa_y+I_z\kappa_z+I_{z\omega}\psi’\right). \end{aligned} \tag{IV.H.8}\label{IV.H.8} \]
W równaniach (\ref{IV.H.7}) i (\ref{IV.H.8}) występują następujące charakterystyki geometryczne przekroju:
\[ \begin{aligned}
I_y&=\int_A z^2\,dA =\int_\Gamma z^2(s)\delta(s)\,ds, &&\text{moment bezwładności względem osi }y,\\ I_z&=\int_A y^2\,dA =\int_\Gamma y^2(s)\delta(s)\,ds,
&&\text{moment bezwładności względem osi }z,\\
I_{yz}&=\int_A yz\,dA =\int_\Gamma y(s)z(s)\delta(s)\,ds, &&\text{iloczyn bezwładności względem osi }y,z,\\
I_{y\omega}&=\int_A z\,\omega(y,z)\,dA =\int_\Gamma z(s)\omega(s)\delta(s)\,ds, &&\text{charakterystyka sprzężenia zginania względem osi }y \text{ z deplanacją},\\
I_{z\omega}&=\int_A y\,\omega(y,z)\,dA =\int_\Gamma y(s)\omega(s)\delta(s)\,ds, &&\text{charakterystyka sprzężenia zginania względem osi }z \text{ z deplanacją}.
\end{aligned} \tag{IV.H.9}\label{IV.H.9} \]
Charakterystyki $S_y$ i $S_z$ zdefiniowano wcześniej w równaniu (\ref{IV.H.2}).
Główny centralny układ współrzędnych przekroju
Centralny układ współrzędnych staje się klasycznym układem głównym po obrocie osi wokół środka ciężkości $C$ w taki sposób, aby w nowym układzie zanikł iloczyn bezwładności:
\[ I_{y’z’}=0. \tag{IV.H.10}\label{IV.H.10} \]
Niech $\alpha$ oznacza kąt obrotu układu centralnego do układu głównego. Przyjmujemy konwencję obrotu
\[ y’=y\cos\alpha+z\sin\alpha,\qquad z’=-y\sin\alpha+z\cos\alpha. \]
Po obrocie iloczyn bezwładności przyjmuje postać
\[ I_{y’z’} =I_{yz}\cos 2\alpha +\frac{1}{2}(I_y-I_z)\sin 2\alpha. \tag{IV.H.11}\label{IV.H.11} \]
Warunek osi głównych (\ref{IV.H.10}) prowadzi do równania
\[ \tan 2\alpha=\frac{2I_{yz}}{I_z-I_y}. \tag{IV.H.12}\label{IV.H.12} \]
Aby prawidłowo określić orientację osi głównych, należy uwzględnić znaki licznika i mianownika. Wygodnie można to zrobić za pomocą funkcji $\operatorname{atan2}$:
\[ \alpha=\frac{1}{2}\operatorname{atan2} \left(2I_{yz},I_z-I_y\right). \tag{IV.H.13}\label{IV.H.13} \]
Funkcja ta uwzględnia znaki obu argumentów i pozwala określić właściwą ćwiartkę kąta $2\alpha$. Gdy $I_y=I_z$ oraz $I_{yz}=0$, iloczyn bezwładności jest równy zeru dla dowolnego kąta obrotu, a kierunki osi głównych nie są jednoznacznie określone.
Główne momenty bezwładności, niezależnie od przyporządkowania ich do konkretnych osi, wynoszą
\[ I_{\pm}= \frac{I_y+I_z}{2} \pm\frac{1}{2} \sqrt{(I_y-I_z)^2+4I_{yz}^2}. \tag{IV.H.14}\label{IV.H.14} \]
Wartości $I_+$ i $I_-$ odpowiadają odpowiednio większemu i mniejszemu głównemu momentowi bezwładności. Ich przyporządkowanie do osi $y’$ i $z’$ wynika z przyjętej konwencji obrotu i wyznaczonego kąta $\alpha$.
Po przejściu do klasycznego centralnego układu głównego można pominąć primy w oznaczeniach osi i odpowiadających im charakterystyk. Zachodzą wówczas warunki
\[ S_y^{(P)}=S_z^{(P)}=0,\qquad I_{yz}^{(P)}=0. \tag{IV.H.15}\label{IV.H.15} \]
Wybór klasycznych głównych osi bezwładności rozdziela zatem dwa kierunki klasycznego zginania, ale nie musi rozdzielać zginania od deplanacji. Sprzężenia tych mechanizmów opisują charakterystyki $I_{y\omega}$ i $I_{z\omega}$. Również sprzężenie siły osiowej z deplanacją pozostaje obecne, jeżeli $S_\omega\ne 0$.
Dopiero przejście do cienkościennego układu głównego (P) , w którym dodatkowo $ S_\omega=I_{y\omega}=I_{z\omega}=0,$ eliminuje sprzężenie rozciągania i zginania z deplanacją. Przy spełnieniu tych warunków zależności na siłę osiową i momenty zginające przyjmują postać
\[ N=\bar E A\varepsilon_0,\qquad M_y=\bar E I_y\kappa_y,\qquad M_z=\bar E I_z\kappa_z. \tag{IV.H.16}\label{IV.H.16} \]
Charakterystyki sprzężenia wynikają bezpośrednio z całkowania przestrzennego pola naprężeń po przekroju. Nie są dodatkowymi założeniami materiałowymi, lecz konsekwencją przyjętego pola odkształceń i geometrii przekroju. Szczegółowe omówienie cienkościennego układu głównego i związanych z nim charakterystyk geometrycznych przedstawiono w dodatku IV.G poświęconym głównemu układowi i głównym charakterystykom geometrycznym I rzędu przekroju cienkościennego.
Bimoment i charakterystyki geometryczne związane ze współrzędną wycinkową
Bimoment wynika z tego samego pola naprężeń normalnych $\sigma_x$, określonego w równaniu (\ref{IV.F.2}). Przy przyjętej konwencji znaków definiujemy go jako
\[ B_\omega= – \int_A\omega(y,z)\,\sigma_x\,dA. \tag{IV.H.17}\label{IV.H.17} \]
Po podstawieniu zależności na naprężenie normalne otrzymujemy
\[ \begin{aligned} B_\omega & =-\bar E\int_A\omega\left(\varepsilon_0+z\kappa_y-y\kappa_z-\psi’\omega\right)dA\\
&=\bar E\left(-S_\omega\varepsilon_0-I_{y\omega}\kappa_y +I_{z\omega}\kappa_z+I_\omega\psi’\right). \end{aligned} \tag{IV.H.18}\label{IV.H.18} \]
Występujące w tym równaniu charakterystyki geometryczne definiujemy następująco:
\[ \begin{aligned} S_\omega&=\int_A\omega\,dA =\int_\Gamma\omega(s)t(s)\,ds,\\
I_{y\omega}&=\int_A z\omega\,dA =\int_\Gamma z(s)\omega(s)t(s)\,ds,\\
I_{z\omega}&=\int_A y\omega\,dA =\int_\Gamma y(s)\omega(s)t(s)\,ds,\\
I_\omega&=\int_A\omega^2\,dA =\int_\Gamma\omega^2(s)t(s)\,ds.
\end{aligned} \tag{IV.H.19}\label{IV.H.19} \]
Wielkości $S_\omega$, $I_{y\omega}$ i $I_{z\omega}$ opisują sprzężenie współrzędnej wycinkowej odpowiednio z odkształceniem osiowym oraz z krzywiznami zginania. Charakterystyka $I_\omega$ jest wycinkowym momentem bezwładności przekroju. W całkach po konturze $\Gamma$ przyjęto przybliżenie cienkościenne $dA\approx t(s)\,ds$.
Główny punkt początkowy współrzędnej wycinkowej i jej normalizacja
Współrzędna wycinkowa $\omega$ jest określona z dokładnością do stałej addytywnej. Jej wartość zależy zatem od przyjętego punktu początkowego całkowania wzdłuż konturu przekroju. Wybór tego punktu wpływa na wartości charakterystyk geometrycznych zawierających $\omega$, nie zmieniając samej geometrii przekroju. Wprowadzamy normalizację współrzędnej wycinkowej przez warunek
\[ S_\omega=\int_A\omega\,dA=0. \tag{IV.H.20}\label{IV.H.20} \]
Punkt początkowy związany z tak znormalizowaną współrzędną wycinkową nazywamy głównym punktem początkowym współrzędnej wycinkowej. Nie należy utożsamiać go automatycznie ze środkiem ciężkości przekroju ani z początkiem fizycznego układu osi $y,z$. Warunek $S_\omega=0$ dotyczy średniej wartości współrzędnej wycinkowej na polu przekroju, a nie położenia środka ciężkości w płaszczyźnie przekroju. Jeżeli $\omega’$ oznacza współrzędną wycinkową określoną względem pomocniczego punktu początkowego, to zmianę jej poziomu odniesienia zapisujemy jako
\[ \omega=\omega’+\omega_O, \tag{IV.H.21}\label{IV.H.21} \]
gdzie $\omega_O$ jest stałą addytywną. Z warunku normalizacji wynika
\[ 0=\int_A(\omega’+\omega_O)\,dA =S_\omega’+\omega_O A, \tag{IV.H.22}\label{IV.H.22} \]
a zatem
\[ \omega_O=-\frac{S_\omega’}{A}, \qquad S_\omega’=\int_A\omega’\,dA. \tag{IV.H.23}\label{IV.H.23} \]
Znormalizowana współrzędna wycinkowa ma więc postać
\[ \omega=\omega’ – \omega_O . \tag{IV.H.24}\label{IV.H.24} \]
Po spełnieniu warunku $S_\omega=0$ równanie bimomentu upraszcza się do postaci
\[ B_\omega=\bar E\left(-I_{y\omega}\kappa_y +I_{z\omega}\kappa_z+I_\omega\psi’\right). \tag{IV.H.25}\label{IV.H.25} \]
Normalizacja eliminuje zatem składnik bimomentu związany z odkształceniem osiowym $\varepsilon_0$. Nie oznacza jednak automatycznie wyeliminowania sprzężenia bimomentu z krzywiznami zginania, ponieważ charakterystyki $I_{y\omega}$ i $I_{z\omega}$ mogą być niezerowe.
Znaczenie głównego punktu początkowego w głównym układzie charakterystyk geometrycznych
Interpretację współrzędnej wycinkowej należy rozpatrywać łącznie z macierzą charakterystyk geometrycznych pierwszego rzędu. Dla wektora $ \mathbf = \begin{bmatrix} y& z& \omega\end{bmatrix}^{T} $ macierz ta ma postać
\[ \mathbf C^{(I)}=\int_A\mathbf q\mathbf q^T\,dA
=\begin{bmatrix} I_z&I_{yz}&I_{z\omega}\\ I_{yz}&I_y&I_{y\omega}\\ I_{z\omega}&I_{y\omega}&I_\omega \end{bmatrix}. \tag{IV.H.26}\label{IV.H.26} \]
Macierz obejmuje zarówno klasyczne charakterystyki geometryczne przekroju, jak i charakterystyki związane ze współrzędną wycinkową. Jej wyrazy pozadiagonalne opisują sprzężenia między poszczególnymi składowymi uogólnionego opisu geometrycznego. Przejście do klasycznego głównego centralnego układu fizycznego zapewnia
\[ S_y=S_z=0,\qquad I_{yz}=0, \tag{IV.H.27}\label{IV.H.27} \]
ale nie gwarantuje wyzerowania $I_{y\omega}$ ani $I_{z\omega}$. Z kolei sama normalizacja współrzędnej wycinkowej zapewnia $S_\omega=0$, lecz również nie gwarantuje wyzerowania tych dwóch charakterystyk. Pełny cienkościenny układ główny charakterystyk otrzymuje się przez odpowiednie przekształcenie uogólnionego układu geometrycznego, tak aby macierz charakterystyk pierwszego rzędu była diagonalna. W takim układzie
\[ \mathbf C_P^{(I)}
=\begin{bmatrix} I_z^{(P)}&0&0\\ 0&I_y^{(P)}&0\\ 0&0&I_\omega \end{bmatrix}, \tag{IV.H.28}\label{IV.H.28} \]
a więc
\[ I_{yz}^{(P)}=I_{y\omega}^{(P)}=I_{z\omega}^{(P)}=0. \tag{IV.H.29}\label{IV.H.29} \]
W tym zapisie kolejność składowych odpowiada wektorowi $\mathbf q=(y,z,\omega)^T$. Współrzędna wycinkowa występuje jako składowa uogólnionego opisu geometrycznego, nie zaś jako trzecia fizyczna współrzędna przestrzenna równoważna $y$ i $z$.
Główny punkt początkowy współrzędnej wycinkowej i główny układ charakterystyk $\mathbf C^{(I)}$ opisują zatem dwa powiązane, lecz odrębne zagadnienia. Punkt początkowy określa poziom odniesienia współrzędnej wycinkowej i pozwala spełnić warunek $S_\omega=0$. Diagonalizacja macierzy $\mathbf C^{(I)}$ służy natomiast wyeliminowaniu sprzężeń geometrycznych między jej składowymi. Nie należy utożsamiać samej normalizacji współrzędnej wycinkowej z pełnym przejściem do układu głównego.
W pełnym cienkościennym układzie głównym zależność bimomentu od uogólnionych miar odkształcenia przyjmuje postać
\[ B_\omega=\bar E I_\omega\psi’^{(P)}. \tag{IV.H.30}\label{IV.H.30} \]
Wynika stąd, że bimoment jest w tym układzie związany bezpośrednio z miarą deplanacji, bez sprzężenia z krzywiznami zginania i odkształceniem osiowym. Jest to konsekwencja pełnego rozdzielenia charakterystyk geometrycznych, a nie samego warunku $S_\omega=0$.
Przekrojowe siły styczne
Naprężenia styczne w przekroju można zredukować do sił poprzecznych związanych ze zginaniem oraz momentu skręcającego, wywołującego skręcanie przekroju.
Siły poprzeczne
Podejście bezpośrednie – calkowanie naprężeń stycznych
Siły poprzeczne wynikają z całkowania składowych naprężeń stycznych określonych w (\ref{IV.F.2}) po polu przekroju:
\[ V_y=\int_A \sigma_{xy}\,dA,\qquad V_z=\int_A \sigma_{xz}\,dA. \tag{IV.H.31} \label{IV.H.31} \]
Po podstawieniu składowych tensora naprężeń i rozdzieleniu składników pola otrzymujemy:
\[ V_y=G\left[A(v’-\Theta_z)-S_y\varphi’-\psi S_{\omega y}\right],\qquad V_z=G\left[A(w’+\Theta_y)+S_z\varphi’-\psi S_{\omega z}\right]. \tag{IV.H.32} \label{IV.H.32} \]
Charakterystyki geometryczne związane z formalnymi pochodnymi współrzędnej wycinkowej definiujemy zgodnie z Dodatkiem IV.E, równanie (\ref{IV.E.13}):
\[ S_{\omega y}=\int_A\omega_{,y}\,dA,\qquad S_{\omega z}=\int_A\omega_{,z}\,dA. \tag{IV.H.33} \label{IV.H.33} \]
Z reguł redukcyjnych (IV.E.12) oraz zależności (\ref{IV.E.13})–(\ref{IV.E.17}) wynika:
\[ S_{\omega y}=S_y,\qquad S_{\omega z}=-S_z. \]
W układzie centralnym, w którym $S_y=S_z=0$, zachodzi zatem
\[ S_{\omega y}=S_{\omega z}=0. \tag{IV.H.34} \label{IV.H.34} \]
Zależności (\ref{IV.H.32}) upraszczają się wówczas do postaci:
\[ V_y=GA(v’-\Theta_z),\qquad V_z=GA(w’+\Theta_y). \tag{IV.H.35} \label{IV.H.35} \]
Podejście oparte na przepływach stycznych od sił poprzecznych
Zależności (\ref{IV.H.35}) określają w układzie centralnym związki pomiędzy siłami poprzecznymi a uogólnionymi odkształceniami postaciowymi. Do wyznaczenia rozkładu naprężeń stycznych wzdłuż konturu należy jednak wykorzystać lokalne składowe tensora naprężeń, a nie tylko ich całki wypadkowe.
Przepływ styczny definiujemy jako iloczyn naprężenia stycznego w kierunku stycznej do linii środkowej i grubości ścianki:
\[ q(s)=\delta(s)\tau_{xs}(s). \tag{IV.H.36} \label{IV.H.36} \]
Jeżeli wektor jednostkowy stycznej do konturu ma składowe $t_y$ i $t_z$, to
\[ \tau_{xs}(s)=t_y(s)\sigma_{xy}(s)+t_z(s)\sigma_{xz}(s). \tag{IV.H.37} \label{IV.H.37} \]
Stąd przepływ styczny można zapisać w postaci
\[ q(s)=\delta(s)\left[t_y(s)\sigma_{xy}(s)+t_z(s)\sigma_{xz}(s)\right]. \tag{IV.H.38} \label{IV.H.38} \]
W podejściu opartym na równaniu Żurawskiego przepływ wywołany siłami poprzecznymi wyznacza się przez całkowanie równowagi elementu ścianki. Dla osi centralnych będących zarazem osiami głównymi przekroju, gdy $I_{yz}=0$, można zapisać
\[ q_V(s)=q_0(s) +\frac{\bar S_y(s)}{I_y}V_z -\frac{\bar S_z(s)}{I_z}V_y, \tag{IV.H.39} \label{IV.H.39} \]
gdzie $\bar S_y(s)$ i $\bar S_z(s)$ oznaczają odpowiednie częściowe momenty statyczne pola przekroju, a $q_0(s)$ uwzględnia przepływ wynikający z pozostałych oddziaływań i warunków przyjętych przy całkowaniu równania równowagi.
Wzór (\ref{IV.H.39}) wymaga stosowania zgodnych definicji częściowych charakterystyk i znaków sił poprzecznych. Dla osi centralnych, które nie są osiami głównymi, należy uwzględnić iloczyn bezwładności $I_{yz}$ i zastosować pełny układ równań wynikający z równowagi.
W przypadku przekroju zamkniętego wyznaczony w ten sposób przepływ należy uzupełnić o stałą składową obiegową $q_c$, której wartość wynika z warunku zgodności skręcania. Ostatecznie
\[ q(s)=q_V(s)+q_c. \tag{IV.H.40} \label{IV.H.40} \]
W przypadku przekroju otwartego nie występuje niezależna stała składowa obiegowa charakterystyczna dla zamkniętej komórki. Rozkład przepływu wyznacza się z równowagi poszczególnych ścianek oraz odpowiednich warunków brzegowych.
Środek ścinania (zginania)
Środek ścinania wyznacza się w ramach obliczania charakterystyk geometrycznych przekroju cienkościennego, wykorzystując zasadę momentu wycinkowego. W klasycznej procedurze wprowadza się biegun pomocniczy (B) o współrzędnych $y_B$, $z_B$, a następnie wyraża moment wycinkowy względem tego bieguna przez charakterystyki geometryczne przekroju. Przeniesienie bieguna do środka ścinania prowadzi do zależności określających jego współrzędne.
Dla współrzędnej $y_S$ śodka ściannia otrzymujemy
Współrzędne środka ścinania wyznaczamy na podstawie zasady trandformacji momentu wycinkowego, np. [27]
\[ y_S = y_B-\frac{I_{\omega_B z}}{I_y}, \qquad z_S=z_B-\frac{I_{\omega_B y}}{I_z} \tag{IV.H.41} \label{IV.H.41} \]
Momenty wycinkowe względem bieguna pomocniczego $B$ definiujemy przez całki
$I _{\omega_B z}=\int_A \omega_B(s)\,z(s)\,dA =\int_\Gamma \omega_B(s)\,z(s)\,\delta(s)\,ds,$
$ I_{\omega_B y}=\int_A \omega_B(s)\,y(s)\,dA =\int_\Gamma \omega_B(s)\,y(s)\,\delta(s)\,ds,$
gdzie $\omega_B(s)$ jest współrzędną wycinkową odniesioną do bieguna $B$, a $\delta(s)$ oznacza grubość ścianki. Wzory konturowe wynikają z przybliżenia cienkościennego $ dA=\delta(s)\,ds$. W mianownikach występują centralne momenty bezwładności przekroju względem osi głównych: $ I_y=\int_A z^2\,dA,\qquad I_z=\int_A y^2\,dA.$
Wielkość $I_{\omega_B y}$ oraz $I_{\omega_B z}$ oznacza charakterystykęi wycinkową względem bieguna pomocniczego B, zdefiniowaną zgodnie z przyjętą konwencją oznaczeń. Drugą współrzędną z_S wyznacza się analogicznie, z odpowiedniej zależności momentowej.
Fizyczne znaczenie środka ścinania można uzasadnić przez warunek równoważności momentów. Moment wypadkowy naprężeń stycznych względem początku układu współrzędnych przekroju wynosi
\[ M_x^{(\tau)} =\int_A\left(y\sigma_{xz}-z\sigma_{xy}\right)dA. \tag{IV.H.42} \label{IV.H.42} \]
Dla przekroju cienkościennego, przy założeniu równomiernego rozkładu naprężeń w kierunku grubości ścianki, całkowanie po polu przekroju można zastąpić całkowaniem wzdłuż linii środkowej konturu:
\[ M_x^{(\tau)} =\int_\Gamma \left(y\sigma_{xz}-z\sigma_{xy}\right) \delta(s)\,ds. \]
Korzystając z definicji przepływu stycznego (\ref{IV.H.36}) oraz zależności (\ref{IV.H.37}), otrzymujemy
\[ M_x^{(\tau)} =\int_\Gamma q(s) \left[y(s)t_z(s)-z(s)t_y(s)\right]ds. \tag{IV.H.43} \label{IV.H.43} \]
Moment sił poprzecznych V_y i V_z przyłożonych w środku ścinania względem początku układu współrzędnych wynosi
\[ M_x^{(V)}=y_SV_z-z_SV_y. \tag{IV.H.44} \label{IV.H.44} \]
Z warunku równoważności momentów otrzymujemy
\[ y_SV_z-z_SV_y=M_x^{(\tau)}. \tag{IV.H.45} \label{IV.H.45} \]
Dla dwóch niezależnych przypadków obciążenia poprzecznego powstaje układ równań
\[ \begin{cases}
y_SV_z^{(1)}-z_SV_y^{(1)}=M_x^{(\tau,1)},\\
y_SV_z^{(2)}-z_SV_y^{(2)}=M_x^{(\tau,2)}.
\end{cases} \tag{IV.H.46} \label{IV.H.46} \]
Jeżeli macierz tego układu jest nieosobliwa, jego rozwiązanie wyznacza współrzędne środka ścinania. W szczególności, dla obciążenia wyłącznie siłą V_z, przy V_y=0 i V_z≠0, otrzymujemy
\[ y_S=\frac{M_x^{(\tau)}}{V_z}. \tag{IV.H.47} \label{IV.H.47} \]
Analogicznie, dla obciążenia wyłącznie siłą V_y, przy V_z=0 i V_y≠0, zachodzi
\[ z_S=-\frac{M_x^{(\tau)}}{V_y}. \tag{IV.H.48} \label{IV.H.48} \]
Uzasadnienie mechaniczne potwierdza sens fizyczny klasycznej definicji środka ścinania: siła poprzeczna przyłożona w tym punkcie nie wywołuje dodatkowego momentu skręcającego. Całkowanie naprężeń stycznych służy tu uzasadnieniu równoważności momentów, natomiast klasyczne wyznaczanie współrzędnych środka ścinania odbywa się przez charakterystyki geometryczne i zasadę momentu wycinkowego. Położenie środka ścinania zależy od geometrii przekroju i przyjętego modelu, a nie od wartości sił poprzecznych użytych do jego wyznaczenia. Środek ścinania nie musi leżeć wewnątrz materiału; w szczególności w przekrojach otwartych może znajdować się poza obrysem przekroju.
Moment skręcający
Moment skręcający $M_x$ można wyznaczyć przez bezpośrednie całkowanie pola naprężeń stycznych, przez redukcję tego pola za pomocą przepływu ścinającego lub na podstawie zależności równowagi wiążącej bimoment z momentem związanym z paczeniem. Zgodność tych podejść wymaga zachowania spójności pola naprężeń oraz przyjętych konwencji znaków.
Podejście bezpośrednie — całkowanie pola naprężeń stycznych
Moment skręcający wyznaczamy przez całkowanie momentów składowych naprężeń stycznych względem osi $x$:
\[ M_x=\int_A\left(y\,\tau_{xz}-z\,\tau_{xy}\right)dA. \tag{IV.H.49} \label{IV.H.49} \]
Po podstawieniu składowych pola naprężeń określonych równaniem (\ref{IV.F.2}) otrzymujemy:
\[ \begin{aligned}
M_x &=G\int_A\Big[ y\left(w’+\Theta_y+y\varphi’-\psi\omega_{,z}\right)\\
&\qquad-z\left(v’-\Theta_z-z\varphi’-\psi\omega_{,y}\right) \Big]dA\\
&=G\Big[ S_z(w’+\Theta_y)-S_y(v’-\Theta_z)+I_0\varphi’\\
&\qquad+\psi\int_A\left(z\omega_{,y}-y\omega_{,z}\right)dA
\Big]. \end{aligned}
\tag{IV.H.60} \label{IV.H.50} \]
Wprowadzamy charakterystykę geometryczną:
\[ J_\omega=\int_A\left(z\omega_{,y}-y\omega_{,z}\right)dA. \tag{IV.H.51} \label{IV.H.51} \]
Zgodnie z regułami redukcyjnymi podanymi w Dodatku IV.E, równanie (\ref{IV.E.12}), otrzymano tożsamość geometryczną ( ref{IV.E.16}) $ J_\omega=I_y+I_z=I_0.$.
Wielkość $I_0$ oznacza biegunowy moment bezwładności pola przekroju względem początku przyjętego układu współrzędnych. Nie należy utożsamiać jej z wycinkowym momentem bezwładności $I_\omega=\int_A\omega^2\,dA$ ani ze stałą skręcania Saint-Venanta $I_V$. W układzie centralnym, w którym $S_y=S_z=0$, równanie (\ref{IV.H.37}) przyjmuje postać:
\[ M_x=GI_0(\varphi’+\psi)= GI_0\Theta_{(+)}. \tag{IV.H.52} \label{IV.H.52} \]
gdzie zaroaowano łącznyparametr skręcania (\ref{IV.H.101})
Definicja $M_x$ (\ref{IV.H.52}) stanowi ważny wynik tego rozdziału i będziwe miało swoje konsekwencje
Podejście strumieniowe — przepływ naprężeń stycznych
Drugą drogę redukcji pola naprężeń stanowi opis cienkościenny za pomocą przepływu ścinającego. Przepływ wynika z rzutu tego samego pola naprężeń na kierunek styczny do linii środkowej ścianki. Jednostkowy wektor styczny do konturu ma postać:
\[ \mathbf t_s(s)=t_y(s)\mathbf e_y+t_z(s)\mathbf e_z,\qquad t_y=\frac{dy}{ds},\quad t_z=\frac{dz}{ds},\quad t_y^2+t_z^2=1. \]
Definicje składowych wektora stycznego i ich związek z parametryzacją konturu podano w Dodatku IV.E, równaniu (IV.E.3). Składowa naprężenia stycznego w kierunku konturu wynosi:
\[ \tau_s(s)=\tau_{xy}t_y+\tau_{xz}t_z. \tag{IV.H.54} \label{IV.H.54} \]
Przepływ ścinający definiujemy jako siłę styczną przypadającą na jednostkę długości konturu:
\[ q(s)=\delta(s)\tau_s(s). \tag{IV.H.55} \label{IV.H.55} \]
Po podstawieniu pola naprężeń (\ref{IV.H.3}) otrzymujemy:
\[ \begin{aligned}
q(s)=G\delta(s)\Big[ &t_y\left(v’-\Theta_z-z\varphi’-\psi\omega_{,y}\right)\\
&+t_z\left(w’+\Theta_y+y\varphi’-\psi\omega_{,z}\right) \Big].
\end{aligned} \tag{IV.H.56} \label{IV.H.56} \]
Przepływ rozdzielamy na składniki odpowiadające poszczególnym częściom pola kinematycznego:
\[ q=q_s+q_V+q_\omega. \tag{IV.H.57} \label{IV.H.57} \]
Składnik związany z odkształceniami postaciowymi ma postać:
\[ q_s=G\delta(s)\left[t_y(v’-\Theta_z)+t_z(w’+\Theta_y)\right]. \tag{IV.H.58} \label{IV.H.58} \]
Składnik wynikający z obrotu skrętnego przekroju wynosi:
\[ q_V = G\delta(s) (y t_z – z t_y)\varphi’. \tag{IV.H.59} \label{IV.H.59} \]
Składnik związany z deplanacją jest określony zależnością:
\[ q_\omega=-G\delta(s)\left(t_y\omega_{,y}+t_z\omega_{,z}\right)\psi. \tag{IV.H.60} \label{IV.H.60} \]
Zgodnie z regułami redukcyjnymi (\ref{IV.E.12}) oraz definicją współrzędnej wycinkowej (\ref{IV.E.8}), wyrażenie w nawiasie jest pochodną współrzędnej wycinkowej względem długości łuku. Zależności te zostały wyprowadzone w Dodatku IV.E, równania (\ref{IV.E.18})–(\ref{IV.E.22}). Stąd:
\[ q_\omega=-G\delta(s)\frac{d\omega}{ds}\,\psi. \tag{IV.H.61} \label{IV.H.61} \]
Elementarna siła styczna działająca na odcinku konturu $ds$ wynosi:
\[ d\mathbf F_t=q(s)\mathbf t_s(s)\,ds. \tag{IV.H.62} \label{IV.H.62} \]
Wypadkowe siły poprzeczne i moment skręcający wyznacza się przez całkowanie przepływu po konturze. Po rozdzieleniu przepływu na składniki otrzymujemy:
\[ M_x=M_x^{(s)}+M_x^{(V)}+M_x^{(\omega)}. \tag{IV.H.63} \label{IV.H.63} \]
Podejście strumieniowe jest zgodne z podejściem bezpośrednim. Przepływ $q(s)$ wynika z tego samego pola naprężeń stycznych. Wielkości przekrojowe otrzymuje się przez odpowiednią redukcję całkową. W układzie centralnym zanik wkładu momentów statycznych $S_y$ i $S_z$ nie oznacza automatycznie zaniku pozostałych składników momentu.
Przepływ wynikający z obrotu skrętnego przekroju i jego deplanacji można połączyć, wykorzystując zastępczy parametr skręcania $\Theta_{(+)}=\varphi’+\psi$. Wówczas
\[ q_V+q_\omega=G\delta(s)(y t_z-z t_y)\Theta_{(+)}. \]
Całkowity przepływ ścinający otrzymuje zatem postać
\[ \begin{aligned} q(s)=G\delta(s)\Big[ &t_y(v’-\Theta_z)+t_z(w’+\Theta_y) +(y t_z-z t_y)\Theta_{(+)} \Big]. \end{aligned} \tag{IV.H.54} \label{IV.H.64} \]
Podejście bimomentowe — wyznaczanie momentu z paczenia
Składnik momentu związany z paczeniem można wyznaczyć na podstawie zależności równowagi wiążącej bimoment z jego zmianą wzdłuż osi pręta. Przy przyjętej konwencji znaków zachodzi:
\[ M_\omega=\frac{dB_\omega}{dx}. \tag{IV.H.65} \label{IV.H.65} \]
Bimoment wyznaczony z pola naprężeń normalnych został wcześniej zapisany w równaniu (\ref{IV.79}) za pomocą charakterystyk geometrycznych związanych ze współrzędną wycinkową. Różniczkowanie tej zależności względem $x$ prowadzi do:
\[ M_\omega=\bar E\left(I_{y\omega}\Theta_y”-I_{z\omega}\Theta_z”-I_\omega\psi”\right). \tag{IV.H.66} \label{IV.H.66} \]
gdzie: $ \bar E=\frac{E_m}{1-\nu^2}. $
Zależność ta opisuje sprzężenie momentu z paczeniem z obydwoma kierunkami zginania poprzez składniki $I_{y\omega}\Theta_y”$ i $I_{z\omega}\Theta_z”$, a także z drugą pochodną amplitudy deplanacji poprzez $I_\omega\psi”$.
W szczególnym przypadku przyjęcia związku kinematycznego $\psi=\varphi’$ otrzymujemy:
\[ M_\omega=\bar E\left(I_{y\omega}\Theta_y”-I_{z\omega}\Theta_z”-I_\omega\varphi”’\right). \tag{IV.H.67} \label{IV.H.67} \]
Nie jest to ogólne założenie pola przemieszczeń, lecz szczególny przypadek, w którym amplituda deplanacji zostaje związana z kątem skręcenia.
Przedstawione podejścia opisują różne drogi wyznaczania mozmentu skręcającego i składników związanych z paczeniem. Podejście bezpośrednie i strumieniowe wynikają z pola naprężeń stycznych, natomiast podejście bimomentowe wykorzystuje pole naprężeń normalnych oraz zależność równowagi łączącą bimoment z momentem związanym z paczeniem. Ich zgodność wymaga uwzględnienia odpowiednich równań równowagi i spójności przyjętych konwencji znaków.
Bimoment wyznaczony z pola naprężeń normalnych prowadzi, na podstawie zależności równowagi (\ref{IV.H.50}), do wyrażenia
\[ M_\omega=\bar E\left(I_{y\omega}\Theta_y”-I_{z\omega}\Theta_z”-I_\omega\psi”\right).\tag{IV.H.68} \label{IV.H.68} \]
Po wprowadzeniu zastępczego parametru skręcania (\ref{IV.I.3}), dla którego $\psi=\Theta_{(+)}-\varphi’$, zależność tę można zapisać w postaci
\[ M_\omega=\bar E\left[I_{y\omega}\Theta_y”-I_{z\omega}\Theta_z”-I_\omega\left(\Theta_{(+)}”-\varphi”’\right)\right].\tag{IV.H.69} \label{IV.H.69} \]
Rozdzielenie momentu skręcającego
Klasyczny rozdział na składowe związane ze skręcaniem i paczeniem
W klasycznej teorii Własowa całkowity moment skręcający rozdziela się na moment Saint-Venanta $M_V$ oraz składową związaną z paczeniem $M_\omega$. Moment Saint-Venanta określa zależność:
\[ M_V = GI_V\varphi’. \tag{IV.H.72} \label{IV.H.72} \]
gdzie $G$ jest modułem Kirchhoffa, $I_V$ — stałą skrętną Saint-Venanta przekroju, a $\varphi’=d\varphi/dx$ — jednostkowym kątem skręcenia. Składową związaną z paczeniem wyznacza się z pochodnej bimomentu:
\[ M_\omega=\frac{dB_\omega}{dx}. \tag{IV.H.73} \label{IV.H.73} \]
Przy przyjętej konwencji znaków klasyczny zapis momentu wewnętrznego ma zatem postać:
\[ M_x^{\mathrm{int}}=GI_V\varphi’+\frac{dB_\omega}{dx}. \tag{IV.H.74} \label{IV.H.74} \]
Rozdział momentu skręcającego w modelu uogólnionym
W modelu uogólnionym rozdzielenie momentu przeprowadzamy na podstawie wyników całkowania pola naprężeń stycznych oraz bimomentu wyznaczonego z pola naprężeń normalnych. W układzie głównym $P$ całkowity moment skręcający otrzymuje postać:
\[ M_x^P=GI_o\Theta_{(+)},\, \Theta_{(+)}=\varphi’+\psi. \tag{IV.H.75} \label{IV.H.75} \]
Bimoment wyznaczony z pola naprężeń normalnych wynosi:
\[ B_\omega^P= – \bar E I_\omega^P\psi’. \tag{IV.H.76} \label{IV.H.76} \]
Po zróżniczkowaniu względem współrzędnej osiowej otrzymujemy składową momentu związaną z paczeniem:
\[ M_\omega^P=\frac{dB_\omega^P}{dx}
=-\bar E I_\omega^P\psi”. \tag{IV.H.77} \label{IV.H.77} \]
Uogólnioną składową Saint-Venanta definiujemy jako różnicę między momentem całkowitym a składową związaną z paczeniem:
\[ M_V^P=M_x^P-M_\omega^P. \tag{IV.H.78} \label{IV.H.78} \]
Po podstawieniu otrzymanych zależności dostajemy:
\[ M_V^P=GI_o\Theta_{(+)}+\bar E I_\omega^P\psi”. \tag{IV.H.79} \label{IV.H.79} \]
Wynik ten różni się od klasycznej zależności $M_V=GI_V\varphi’$. W modelu uogólnionym moment całkowity zależy od zastępczego parametru skręcania $\Theta_{(+)}$, natomiast składowa związana z paczeniem zależy od drugiej pochodnej amplitudy deplanacji $\psi$. W konsekwencji uogólniona składowa $M_V^P$ zawiera zarówno składnik $GI_o\Theta_{(+)}$, jak i składnik wynikający z odjęcia pochodnej bimomentu.
Porównanie obu opisów prowadzi do warunku:
\[ GI_V\varphi’ =GI_o\Theta_{(+)} +\bar E I_\omega^P\psi”. \tag{IV.H.80} \label{IV.H.80} \]
Zależność ta nie jest tożsamością geometryczną ani automatycznym wynikiem redukcji charakterystyk przekroju. Określa warunek, jaki musiałby spełniać model uogólniony, aby jego składowa $M_V^P$ była równa klasycznemu momentowi Saint-Venanta. W szczególności nie można utożsamiać $I_o$ ze stałą skrętną $I_V$. Pierwsza wielkość jest biegunowym momentem bezwładności pola przekroju, druga zaś jest stałą skrętną wynikającą z rozwiązania zagadnienia skręcania Saint-Venanta.
Rozdzielenie momentu skręcającego ze względu na sposób obciążenia
Znając położenie środka ścinania $S=(y_S,z_S)$, można określić moment skręcający wywołany mimośrodowym przyłożeniem siły poprzecznej. Dla siły $ \mathbf V=V_y\mathbf E_y+V_z\mathbf E_z $ przyłożonej w punkcie $P=(y_P,z_P)$ moment względem środka ścinania wynosi:
\[ M_x^{(V)}=(y_P-y_S)V_z-(z_P-z_S)V_y. \tag{IV.H.70}\label{IV.H.70} \]
Całkowity zewnętrzny moment skręcający oznaczamy przez $M_s$. Obejmuje on zarówno moment przyłożony bezpośrednio, jak i moment wywołany mimośrodowym działaniem siły poprzecznej. Jeżeli linia działania siły poprzecznej przechodzi przez środek ścinania, siła ta nie wywołuje dodatkowego momentu skręcającego. Należy odróżniać zewnętrzny moment skręcający $M_s$ od wewnętrznego momentu skręcającego $M_x$, będącego siłą przekrojową, oraz od rozłożonego obciążenia skręcającego $m_s=m_x$, gdzie $M_s^{(0)}$ oznacza moment skręcający przyłożony bezpośrednio, natomiast $M_x^{(V)}$ jest momentem wywołanym mimośrodowym działaniem siły poprzecznej. Jeżeli linia działania siły poprzecznej przechodzi przez środek ścinania, to $M_x^{(V)}=0$.
Należy też pdróżniać zewnętrzne obciążenie ciągłe $m_x=m_s$ od wewnętrznego momentu skręcającego $M_x$, będącego siłą przekrojową.
Warunek zgodności skręcania przekroju zamkniętego
Dla cienkościennego przekroju zamkniętego sam warunek równowagi nie wystarcza do wyznaczenia przepływu ścinającego $q(s)$. Brakującą informację dostarcza warunek zgodności kinematycznej skręcania. Wprowadzamy $\varphi(x)$ jako kąt obrotu przekroju wokół osi pręta, a jednostkowy kąt skręcenia określamy przez
\[ \varphi’=\frac{d\varphi}{dx}. \tag{IV.H.79}\label{IV.H.79} \]
W cienkościennej ściance odkształcenie postaciowe jest związane z przepływem ścinającym przez zależność
\[ \gamma_{xs}=\frac{q(s)}{G\,\delta(s)}, \tag{IV.H.80}\label{IV.H.80} \]
gdzie $G$ jest modułem Kirchhoffa, a $\delta(s)$ oznacza grubość ścianki.
Dla zamkniętej linii środkowej ścianki otrzymujemy warunek zgodności
\[ \oint_\Gamma \frac{q(s)}{G\,\delta(s)}\,ds=\Omega\varphi’, \tag{IV.H.81}\label{IV.H.81} \]
gdzie $A$ jest polem powierzchni ograniczonej przez linię środkową zamkniętej komórki. Przepływ ścinający rozkładamy na przepływ podstawowy $q_0(s)$ oraz stałą składową obiegową $q_c$: przy czym $q(s)=q_0(s)+q_c.$. Po podstawieniu do warunku zgodności otrzymujemy
\[ \oint_\Gamma \frac{q_0(s)}{G\,\delta(s)}\,ds +q_c\oint_\Gamma\frac{1}{G\,\delta(s)}\,ds =\Omega\varphi’. \tag{IV.H.82}\label{IV.H.82} \]
Dla stałego modułu Kirchhoffa $G$ wartość przepływu obiegowego wynosi
\[ q_c= \frac{ \OmegaG\varphi’-\displaystyle\oint_\Gamma\frac{q_0(s)}{\delta(s)}\,ds }{ \displaystyle\oint_\Gamma\frac{1}{\delta(s)}\,ds }.\tag{IV.H.83}\label{IV.H.83}\]
Wartość $q_c$ nie jest więc dodatkowym parametrem przyjmowanym niezależnie. Wynika z warunku zgodności skręcania i zależy zarówno od geometrii przekroju, jak i od rozkładu przepływu podstawowego $q_0(s)$.
W przedstawionym wyprowadzeniu siły poprzeczne występują w kolejności składowych $V_z$ i $V_y$, zgodnie z przyjętym układem współrzędnych pręta oraz macierzą charakterystyk przekroju. Dla ogólnego układu charakterystyk przekroju przyjęta w modelu zależność na przepływ ma postać
\[ q(s)=q_0(s) +\frac{\bar A(s)}{A}\,p_x +\frac{\bar S_y(s)}{I_y}\,V_z -\frac{\bar S_z(s)}{I_z}\,V_y +\frac{\bar S_\omega(s)}{I_\omega}\,M_\omega. \tag{IV.H.84}\label{IV.H.84} \]
Wielkości $\bar A(s)$, $\bar S_y(s)$, $\bar S_z(s)$ i $\bar S_\omega(s)$ oznaczają częściowe charakterystyki przekroju zdefiniowane dla odcinka konturu od przyjętego punktu początkowego do punktu $s$. Szczegółowe definicje tych charakterystyk oraz wielkości $p_x$ należy przyjąć zgodnie z definicjami wprowadzonymi w odpowiedniej części dodatku.
Naprężenie styczne otrzymujemy z zależności
\[ \tau_{xs}(s)=\frac{q(s)}{\delta(s)}. \tag{IV.H.85}\label{IV.H.85} \]
Przypadek czystego skręcania przekroju zamkniętego
W przypadku klasycznego czystego skręcania, gdy przepływ podstawowy nie występuje, $q_0(s)=0$, a pozostałe oddziaływania poprzeczne nie wywołują dodatkowych składowych przepływu, otrzymujemy
\[ q(s)=q_c=\mathrm{const}. \tag{IV.H.86}\label{IV.H.86} \]
Warunek zgodności przyjmuje wówczas postać
\[ q_c\oint_\Gamma\frac{ds}{G\,\delta(s)}=\Omega\varphi’. \tag{IV.H.87}\label{IV.H.87} \]
Dla stałego modułu Kirchhoffa $G$:
\[ q_c= \frac{\OmegaG}{\displaystyle\oint_\Gamma ds/\delta(s)} \,\varphi’. \tag{IV.H.88}\label{IV.H.88} \]
Moment Saint-Venanta wynikający ze stałego przepływu obiegowego wynosi
\[ M_V=\Omegaq_c. \tag{IV.H.89}\label{IV.H.89} \]
Jest to klasyczna zależność Bredta. Po połączeniu jej z warunkiem zgodności otrzymujemy
\[ M_V= \frac{\Omega^2G}{\displaystyle\oint_\Gamma ds/\delta(s)} \,\varphi’. \tag{IV.H.90}\label{IV.H.90} \]
Wprowadzając stałą skrętną $I_V$ przez zależność $M_V=GI_V\varphi’$ oraz oznaczając przez $\Omega$ podwojone pole powierzchni ograniczonej linią środkową zamkniętego przekroju, $\Omega=\Omega$, otrzymujemy
\[ I_V=\frac{\Omega^2}{\displaystyle\oint_\Gamma ds/\delta(s)}. \tag{IV.G.93}\label{IV.G.93} \]
Dla stałej grubości ścianki $\delta$:
\[ I_V=\frac{\delta\,\Omega^2}{L_\Gamma}, \qquad L_\Gamma=\oint_\Gamma ds. \tag{IV.H.91}\label{IV.H.91} \]
Rozszerzenie zależności Bredta na skręcanie nieswobodne
Klasyczna zależność Bredta opisuje moment skręcający przenoszony przez przepływ obiegowy związany ze skręcaniem Saint-Venanta. W przypadku skręcania nieswobodnego należy dodatkowo uwzględnić wpływ paczenia przekroju, które może prowadzić do powstania naprężeń normalnych, bimomentu i dodatkowej składowej momentu skręcającego.
W klasycznym ujęciu Własowa rozróżniamy moment Saint-Venanta $ M_V=GI_V\varphi’,$ oraz składową momentu związaną z paczeniem $ M_\omega=\frac{dB_\omega}{dx}, $ gdzie $B_\omega$ jest bimomentem. Całkowity wewnętrzny moment skręcający, będący siłą przekrojową, zapisujemy jako $ M_x=M_V+M_\omega.$ Po podstawieniu otrzymujemy
\[M_x=GI_V\varphi’+\frac{dB_\omega}{dx}. \tag{IV.H.92}\label{IV.H.92}\]
Z zależności Bredta wynika, że przepływ obiegowy odpowiada składowej Saint-Venanta:
\[ M_V= \Omega q_c. \tag{IV.H.93}\label{IV.H.93} \]
gdzie: $\Omega = 2A$ – podwojone pole zawarte wewnątrz linii środkowych przekroju
Zatem $ q_c=\frac{M_V}{\Omega}. $
Po uwzględnieniu paczenia otrzymujemy
\[ q_c= \frac{1}{\Omega} \left( M_x-\frac{dB_\omega}{dx} \right). \tag{IV.H.94}\label{IV.H.94} \]
Równanie (\ref{IV.H.94}) stanowi rozszerzenie zależności Bredta w zakresie równowagi momentów: całkowity wewnętrzny moment skręcający rozdziela się na składową Saint-Venanta, reprezentowaną przez przepływ obiegowy, oraz składową związaną z paczeniem. Należy jednak odróżnić tę zależność równowagi od warunku zgodności. Wartość $q_c$ musi spełniać warunek zgodności, a bimoment i jego pochodna wynikają z przyjętego modelu paczenia oraz warunków brzegowych. Samo równanie (\ref{IV.H.94}) nie wyznacza pełnego rozkładu naprężeń stycznych ani nie zastępuje równań kinematycznych i konstytutywnych.
W szczególności nie należy utożsamiać przepływu obiegowego $q_c$ z całym przepływem $q(s)$, gdy występują dodatkowe oddziaływania poprzeczne lub niejednorodny rozkład przepływu. W takich przypadkach należy zachować rozkład $q(s)=q_0(s)+q_c$ i wyznaczyć jego składniki z warunku równowagi oraz warunku zgodności.
Sztywność skrętna przekroju otwartego
Dla przekroju otwartego nie występuje zamknięty obwód, a więc nie występuje również niezależna składowa obiegowa $q_c$, charakterystyczna dla jednokomórkowego przekroju zamkniętego. W klasycznym modelu Saint-Venanta skręcanie jest przenoszone przez naprężenia styczne rozwijające się w poszczególnych ściankach przekroju.
Dla prostokątnej ścianki o długości $b$ i grubości $\delta$, przy dużej smukłości $b/\delta$, klasyczne przybliżenie różniczkowego wkładu do stałej skrętnej ma postać
\[ dI_V=\frac{1}{3}\delta^3(s)\,ds. \tag{IV.H.95}\label{IV.H.95} \]
Przybliżenie to odpowiada rozwiązaniu dla prostokąta, gdy jego długość jest znacznie większa od grubości. Zakres stosowalności należy przyjmować zgodnie z dokładnością wymaganą w modelu i danymi przyjętymi w tab. IV.2.
Po całkowaniu wzdłuż linii środkowej $\Gamma$ przekroju otwartego otrzymujemy
\[ I_V=\frac{1}{3}\int_\Gamma \delta^3(s)\,ds. \tag{IV.H.96}\label{IV.H.96} \]
Sztywność skrętna przekroju jest zatem określona zależnością
\[ M_V=GI_V\varphi’. \tag{IV.H.97}\label{IV.H.97} \]
Dla stałej grubości ścianki otrzymujemy
\[ I_V=\frac{\delta^3}{3}L_\Gamma, \qquad L_\Gamma=\int_\Gamma ds. \tag{IV.H.98}\label{IV.H.98} \]
W klasycznym ujęciu zależność (\ref{IV.H.97}) można otrzymać, traktując poszczególne ścianki jako elementy przekroju podlegające temu samemu jednostkowemu kątowi skręcenia i sumując ich wkłady do momentu skręcającego.
Wspólna formuła dla przekroju cienkościennego
W klasycznym modelu Saint-Venanta stała skrętna przekroju cienkościennego przyjmuje dwie podstawowe postacie:
\[ I_V= \begin{cases} \displaystyle\frac{\Omega^2}{\oint_\Gamma ds/\delta(s)}, & \text{przekrój zamknięty jednokomorowy},\\[12pt]
\displaystyle\frac{1}{3}\int_\Gamma \delta^3(s)\,ds, & \text{przekrój otwarty}.\end{cases}
\tag{IV.H.99}\label{IV.H.99} \]
gdzie $\Omega=\Omega$, a $A$ jest polem obszaru ograniczonego linią środkową ścianki przekroju zamkniętego.
W obu przypadkach składowa momentu Saint-Venanta spełnia zależność
\[ M_V=GI_V\varphi’. \tag{IV.H.100}\label{IV.H.100} \]
Zależności te wynikają z różnych warunków kinematycznych i topologii przekroju. Dla przekroju zamkniętego występuje przepływ obiegowy, natomiast dla przekroju otwartego stała skrętna jest sumą wkładów poszczególnych ścianek. W przypadku skręcania nieswobodnego równanie (\ref{IV.H.100}) opisuje jedynie składową Saint-Venanta. Całkowity wewnętrzny moment skręcający należy wówczas wyznaczać z uwzględnieniem składowej związanej z paczeniem.
Łączny parametr skręcania w równania momentu skręcającego
W zależności (\refIV.H.55}) otrzymanej z wyprowadzeniu momentu skrecającego $M_x = I_0 (\varphi’+\psi)$ ]występują dwie niezależne funkcje kinematyczne: kąt obrotu przekroju $\varphi(x)$ oraz amplituda deplanacji $\psi(x)$. W celu zwartego zapisu zależności na moment skręcający można wprowadzić parametr łączący wpływ obu tych funkcji.
Wprowadzamy łączny parametr skręcania:
\[ \Theta_{(+)}=\varphi’+\psi. \tag{IV.H.101} \label{IV.H.101} \]
Równanie momentu skręcającego przyjmuje wówczas postać:
\[ M_x=G\,I_0\Theta_{(+)}. \tag{IV.H.102} \label{IV.H.102} \]
Parametr $\Theta_{(+)}$ jest kombinacją pochodnej kąta obrotu przekroju i amplitudy deplanacji. Obie wielkości składowe mają wymiar odwrotności długości [1/m], dlatego ich suma jest jednorodna wymiarowo.
Wprowadzenie parametru $\Theta_{(+)}$ upraszcza zapis równania momentu skręcającego, ale nie zmienia liczby niezależnych funkcji kinematycznych modelu. Nie oznacza również przyjęcia związku $\psi=\varphi’$. Takie utożsamienie stanowiłoby dodatkowe założenie kinematyczne, którego nie wprowadzamy w modelu podstawowym.
Dodatek IV.J Inżynierskie uogólnienie wzoru Żurawskiego dla pręta cienkościennego
Należy rozróżnić poziom globalny i lokalny opisu. Równania różniczkowe pręta wyznaczają w przekroju $S$ wartości sił przekrojowych, natomiast lokalne równanie równowagi ścianki służy do wyznaczenia ich rozkładu wzdłuż konturu w postaci przepływu $q(s)$. Po ustaleniu $x=x_S=\mathrm{const}$ nie wprowadzamy ponownie zależności od zmiennej osiowej do lokalnego rozwiązania. Dzięki temu wynik globalny i lokalny opisują ten sam stan przekroju, lecz na dwóch różnych poziomach redukcji.
W artykule Belka Bernoulli. Wzór Zurawskiego przedstawiono klasyczne ujęcie wzoru Żurawskiego. W tym rozdziale zależność tę uogólniamy na cienkościenny pręt opisany teorią Własowa, przyjmując inżynierski sposób wyznaczania naprężeń stycznych w wybranym przekroju pręta. Na rys. IV.5 zewnętrzny moment skręcający oznaczono przez $M_V$. W rozpatrywanym przekroju jego wypadkową jest całkowity moment skręcający $M_x$, który rozdzielamy na składnik Saint-Venanta i składnik giętno-skrętny związany z paczeniem $ M_x=M_V+M_\omega.$ Znaczenie obu składników oraz zależności między momentem Saint-Venanta, momentem giętno-skrętnym i bimomentem określono wcześniej w (\ref{IV.K.24})–(\ref{IV.K.26}). Dla przyjętych wcześniej zależności teorii Własowa obowiązuje $ M_\omega = dB_\omega \ dx.$
Wzór Żurawskiego dla pręta cienkościennego
Rozpatrujemy przekrój $P_0$, którego stan siłowy został wcześniej wyznaczony w ramach globalnego rozwiązania pręta, również w przypadku rozwiązania nieliniowego. W przekroju tym znany jest wektor sił przekrojowych $ \mathbf F_{P_0}= \left\{ N_{P_0},\,V_{yP_0},\,V_{zP_0},\,M_{xP_0},\,M_{yP_0},\,M_{zP_0},\,B_{\omega P_0} \right\}^{T}.$ Po ustaleniu x=x_{P_0}=\mathrm{const}$ wielkości te traktujemy jako znane parametry lokalnego zagadnienia. Zmienną lokalną pozostaje współrzędna $s$ opisująca położenie punktu na konturze przekroju. Nie rozwiązujemy zatem ponownie globalnego problemu pręta ani nie wprowadzamy do lokalnego zagadnienia zależności od zmiennej $x$.
Podstawą wyprowadzenia jest lokalne równanie równowagi cienkiej ścianki, zapisane wcześniej w postaci (\ref{IV.80}):
\[ \cfrac{dq}{ds}-\delta(s)\cfrac{\partial\sigma_x}{\partial x}=0. \tag{IV.J.1} \label{IV.J.1} \]
W rozszerzonym ujęciu pole naprężenia normalnego nie ogranicza się do pojedynczego składnika zginającego. Jego pochodną względem osi pręta zapisujemy w postaci liniowej
\[ \cfrac{\partial\sigma_x}{\partial x} = \bar E\left( C_1+zC_2-yC_3-\omega C_4 \right), \tag{IV.J.2} \label{IV.J.2} \]
gdzie $C_1,\ldots,C_4$ są stałe względem $s$ dla rozpatrywanego przekroju $P_0$.
Po całkowaniu równania (\ref{IV.J.2}) od punktu $s_0$ do punktu $s$, przy wykorzystaniu charakterystyk geometrycznych odciętej części przekroju
\[ \bar A(s)=\int_{s_0}^{s}t(\xi)\,d\xi,\qquad \bar S_y(s)=\int_{s_0}^{s}z(\xi)t(\xi)\,d\xi,\qquad \bar S_z(s)=\int_{s_0}^{s}y(\xi)t(\xi)\,d\xi,\qquad
\bar S_\omega(s)=\int_{s_0}^{s}\omega(\xi)t(\xi)\,d\xi. \tag{IV.J.3}\label{IV.J.3} \]
otrzymujemy
\[ q(s)=q_0+ \bar E\left( \bar A C_1+\bar S_y C_2-\bar S_z C_3-\bar S_\omega C_4 \right). \tag{IV.J.4} \label{IV.J.4} \]
Współczynniki $C_i$ są związane z wielkościami wynikającymi z globalnej równowagi. W klasycznym układzie głównym przekroju otrzymujemy
\[ \left\{ \begin{array}{c} p_x\\ V_z\\ V_y\\ M_\omega \end{array} \right\} = K_{\mathrm{normal}} \left\{ \begin{array}{c} C_1\\ C_2\\ C_3\\ C_4 \end{array} \right\},
\tag{IV.J.5} \label{IV.J.5} \]
gdzie
\[ K_{\mathrm{normal}} = \bar E \begin{bmatrix} A&0&0&0\\ 0&I_y&0&0\\ 0&0&I_z&0\\ 0&0&0&-I_\omega \end{bmatrix}. \tag{IV.J.6} \label{IV.J.6} \]
Stąd
\[ \left\{ \begin{array}{c} C_1\\ C_2\\ C_3\\ C_4 \end{array} \right\} = K_{\mathrm{normal}}^{-1} \left\{ \begin{array}{c} p_x\\ V_z\\ V_y\\ M_\omega \end{array}\right\},
\tag{IV.J.7} \label{IV.J.7} \]
gdzie
\[ K_{\mathrm{normal}}^{-1} = \begin{bmatrix} \dfrac{1}{A\bar E}&0&0&0\\ 0&\dfrac{1}{\bar E I_y}&0&0\\ 0&0&\dfrac{1}{\bar E I_z}&0\\ 0&0&0&-\dfrac{1}{\bar E I_\omega}
\end{bmatrix}. \tag{IV.J.8} \label{IV.J.8} \]
Macierz $K_{\mathrm{normal}}^{-1}$ pozwala wyznaczyć współczynniki $C_1,C_2,C_3,C_4$ pola $\partial\sigma_x/\partial x$ na podstawie sił przekrojowych ustalonych w rozpatrywanym przekroju $P_0$. W szczególności:
\[ C_1=\cfrac{p_x}{A\bar E}, \qquad C_2=\cfrac{V_z}{\bar E I_y}, \qquad C_3=\cfrac{V_y}{\bar E I_z}, \qquad C_4=-\cfrac{M_\omega}{\bar E I_\omega}. \tag{IV.J.9} \label{IV.J.9} \]
Po podstawieniu do (\ref{IV.J.7}) otrzymujemy zwartą postać rozszerzonego wzoru Żurawskiego:
\[ q(s)=q_0+ \bar E \begin{bmatrix} \bar A&\bar S_y&-\bar S_z&-\bar S_\omega \end{bmatrix} K_{\mathrm{normal}}^{-1} \begin{bmatrix} p_x\\ V_z\\ V_y\\ M_\omega \end{bmatrix}.
\tag{IV.J.10} \label{IV.J.10} \]
Po wykonaniu mnożenia otrzymujemy bezpośrednio
\[ q(s)=q_0+ \cfrac{\bar A(s)}{A}p_x+ \cfrac{\bar S_y(s)}{I_y}V_z- \cfrac{\bar S_z(s)}{I_z}V_y+ \cfrac{\bar S_\omega(s)}{I_\omega}M_\omega. \tag{IV.J.11} \label{IV.J.11} \]
Równanie (\ref{IV.J.11}) uwzględnia wpływ siły osiowej $p_x$, obu składowych sił poprzecznych $V_y$ i $V_z$ oraz wielkości $M_\omega$ związanej z bimomentem na lokalny rozkład przepływu ścinającego w rozpatrywanym przekroju. Charakterystyki $\bar A$, $\bar S_y$, $\bar S_z$ i $\bar S_\omega$ opisują geometrię odciętej części przekroju, natomiast $K_{\mathrm{normal}}^{-1}$ opisuje zależności przekrojowe wynikające z klasycznego układu głównego przekroju.
Moment Saint-Venanta $M_V$ stanowi odrębną składową przepływu ścinającego i należy go wyznaczać zgodnie z wcześniej przedstawionym opisem skręcania (\ref{IV.117})–(\ref{IV.121}).
Zastosowanie do przekrojów cienkościennych otwartych i zamkniętych
Dla przekroju cienkościennego otwartego punkt $s_0$ można wybrać na swobodnej krawędzi ścianki. Warunek brzegowy $ q(s_0)=0$ wyznacza stałą całkowania $q_0=0$. Przepływ wynikający z rozszerzonego wzoru Żurawskiego (\ref{IV.G.49}) ma wówczas postać
\[ q_Z(s)= \cfrac{\bar A(s)}{A}p_x+ \cfrac{\bar S_y(s)}{I_y}V_z- \cfrac{\bar S_z(s)}{I_z}V_y+ \cfrac{\bar S_\omega(s)}{I_\omega}M_\omega. \tag{IV.J.12} \label{IV.J.12} \]
Odpowiadające naprężenie styczne wynosi
\[ \tau_Z(s)=\cfrac{q_Z(s)}{\delta(s)}. \tag{IV.J.13} \label{IV.J.13} \]
Całkowity przepływ w przekroju otwartym jest sumą przepływu wynikającego z równania Żurawskiego oraz składowej Saint-Venanta:
\[ q(s)=q_Z(s)+q_V(s). \tag{IV.J.14} \label{IV.J.14} \]
W przekroju cienkościennym zamkniętym nie występuje swobodna krawędź, dlatego stała $q_0$ nie może zostać wyznaczona z warunku $q(s_0)=0$. Po formalnym przecięciu konturu przepływ można zapisać w postaci
\[ q(s)=q_Z(s)+q_c, \]
gdzie $q_Z(s)$ jest przepływem podstawowym wynikającym z rozszerzonego wzoru Żurawskiego, natomiast $q_c$ jest stałą składową obiegową. Jej wartość wyznacza się z warunku zgodności zamkniętej ścianki (\ref{IV.107})–(\ref{IV.109}).
Dla jednokomorowego przekroju zamkniętego składowa Saint-Venanta przy czystym skręcaniu jest określona wzorem Bredta
\[ q_V=\cfrac{M_V}{\Omega_m}, \tag{IV.J.15} \label{IV.J.15} \]
gdzie $A_m$ jest polem ograniczonym przez linię środkową ścianki. Odpowiadające naprężenie styczne wynosi
\[ \tau_V(s)=\cfrac{q_V}{\delta(s)} =\cfrac{M_V}{\Omega_m\,\delta(s)}. \tag{IV.J.16} \label{IV.J.16} \]
W ogólnym przypadku przepływ w przekroju zamkniętym ma zatem postać
\[ q(s)=q_Z(s)+q_c+q_V(s). \tag{IV.J.17} \label{IV.J.17} \]
W szczególnym przypadku czystego skręcania Saint-Venanta przepływ Żurawskiego i składowa obiegowa nie występują, a więc
\[ q_Z(s)=0,\qquad q_c=0,\qquad q(s)=q_V=\cfrac{M_V}{\Omega_m}. \tag{IV.J.18} \label{IV.J.18} \]
Pozostałe wielkości przekrojowe, w szczególności $B_\omega$ i $M_\omega$, należy traktować zgodnie z wcześniejszym opisem teorii Własowa. Bimoment $B_\omega$ jest wielkością siłową związaną z paczeniem przekroju, natomiast moment giętno-skrętny $M_\omega$ wynika z jego zmienności wzdłuż osi pręta:
\[M_\omega=\cfrac{dB_\omega}{dx}. \tag{IV.J.19} \label{IV.J.19} \]
Nie zwiększa to liczby niezależnych wielkości siłowych przekroju.
Dodatek IV.K Różniczkowy układ równań równowagi I rzędu pręta cienkościennego
Różniczkowy układ równowagi uogólnionej belki cienkościennej
Różniczkowy układ siedmiu równań równowagi cienkościennego pręta otrzymujemy przez podstawienie prawa sił przekrojowych (\ref{IV.63}) do równań równowagi. Wektor sił przekrojowych zapisujemy w postaci
\[ \mathbf S(x)= \begin{Bmatrix} N\\ M_y\\ M_z\\ B_\omega\\ V_z\\ V_y\\ M_x \end{Bmatrix}
= \begin{Bmatrix} \bar E A\varepsilon_0\\ \bar E I_y^{(P)}\kappa_y\\ \bar E I_z^{(P)}\kappa_z\\ -\bar E I_\omega^{(P)}\psi’\\ GA(w’+\theta_y)\\ GA(v’-\theta_z)\\
GI_0^{(P)}\Theta_{(+)} \end{Bmatrix}. \tag{IV.K.1}\label{IV.K.1} \]
W powyższym zapisie poszczególne wielkości oznaczają:
$N$ — siłę osiową;
$M_y$ i $M_z$ — momenty zginające;
$V_y$ i $V_z$ — siły poprzeczne;
$B_\omega$ — bimoment;
$M_x$ — moment skręcający;
$u(x)$ — przemieszczenie osi pręta w kierunku osi podłużnej $x$;
$v(x)$ — przemieszczenie poprzeczne osi pręta w kierunku osi $y$;
$w(x)$ — przemieszczenie poprzeczne osi pręta w kierunku osi $z$;
$\varepsilon_0=u’$ — uogólnione odkształcenie osiowe;
$\theta_y(x)$ i $\theta_z(x)$ — obroty przekroju związane odpowiednio ze zginaniem względem osi $y$ i $z$;
$\kappa_y=\theta_y’$ i $\kappa_z=\theta_z’$ — krzywizny związane odpowiednio ze zginaniem względem osi $y$ i $z$;
$\psi(x)$ — amplituda deplanacji przekroju;
$\varphi(x)$ — kąt skręcenia przekroju wokół osi podłużnej $x$;
$\gamma_{xz}=w’+\theta_y$ — odkształcenie postaciowe w płaszczyźnie $xz$;
$\gamma_{xy}=v’-\theta_z$ — odkształcenie postaciowe w płaszczyźnie $xy$;
$\Theta(x)=\varphi'(x)$ — jednostkowy kąt skręcenia przekroju;
$\Theta_{(+)}(x)=\psi(x)+\varphi'(x)$ — łączny parametr skręcania.
Wektor $\mathbf S(x)$ obejmuje zatem siedem sił przekrojowych: siłę osiową $N$, dwa momenty zginające $M_y$ i $M_z$, bimoment $B_\omega$, dwie siły poprzeczne $V_y$ i $V_z$ oraz moment skręcający $M_x$.
Prawo sił przekrojowych w cienkościennym układzie głównym $(P)$ jest diagonalne. Oznacza to, że w przyjętym układzie nie występują sprzężenia między poszczególnymi uogólnionymi miarami odkształcenia a odpowiadającymi im siłami przekrojowymi. W szczególności bimoment $B_\omega$ jest związany z pochodną amplitudy deplanacji $\psi’$, natomiast moment skręcający $M_x^{(P)}$ zależy od łącznego parametru skręcania $\Theta_{(+)}$.
Rozdzielenie momentu skręcającego wewnętrznego na składową $M_V^{(P)}$ oraz składową związaną z paczeniem $M_\omega$ zapisujemy w postaci
\[ \left\{ \begin{aligned}
M_x^{(P)}&=M_V^{(P)}+M_\omega,\\
M_\omega&=\frac{dB_\omega}{dx},\\
M_V^{(P)}&=M_x^{(P)}-\frac{dB_\omega}{dx}.
\end{aligned} \right. \tag{IV.K.2}\label{IV.K.2}
\]
Po uwzględnieniu prawa sił przekrojowych (\ref{IV.K.1}), czyli zależności $M_x^{(P)}=GI_0^{(P)}\bigl(\psi+\varphi’\bigr), \qquad B_\omega=-\bar E I_\omega^{(P)}\psi’, $ oraz przy stałych charakterystykach przekroju otrzymujemy $M_\omega= -\bar E I_\omega^{(P)}\psi”, $
a zatem
\[ M_V^{(P)} = GI_0^{(P)}\bigl(\psi+\varphi’\bigr) +\bar E I_\omega^{(P)}\psi”. \tag{IV.K.3}\label{IV.K.3}
Tak zdefiniowane składowe spełniają przyjęty podział całkowitego momentu skręcającego. Nie wprowadzamy tutaj dodatkowej zależności $M_V^{(P)}=GI_V\varphi’$, która należy do klasycznego sformułowania teorii Własowa.
Ogólną zależność definiującą wektor równań równowagi zapisujemy w postaci:
\[ \mathrm{EQ1}= \begin{Bmatrix} N’\\ M_y’-V_z\\ M_z’+V_y\\ B_\omega’\\ V_z’\\ V_y’\\ M_x’ \end{Bmatrix}.
\tag{IV.K.4}\label{IV.K.4} \]
Po podstawieniu składowych wektora sił przekrojowych (\ref{IV.K.1}) otrzymujemy układ siedmiu równań równowagi w rozwiniętej postaci różniczkowej:
\[ \begin{Bmatrix} \mathrm{EQ1N}\\
\mathrm{EQ1M_y}\\
\mathrm{EQ1M_z}\\
\mathrm{EQ1B_\omega}\\
\mathrm{EQ1V_z}\\
\mathrm{EQ1V_y}\\
\mathrm{EQ1M_x}
\end{Bmatrix}
= \begin{Bmatrix}
\bar E A\,u”\\
\bar E I_y^{(P)}\theta_y”-GA(w’+\theta_y)\\
\bar E I_z^{(P)}\theta_z”+GA(v’-\theta_z)\\
-\bar E I_\omega^{(P)}\psi”\\
GA(w”+\theta_y’)\\
GA(v”-\theta_z’)\\
GI_0^{(P)}\Theta_{(+)}’
\end{Bmatrix}
= \begin{Bmatrix} p_x\\ -m_y\\ -m_z\\ -b_\omega\\ p_z\\ p_y\\ m_x \end{Bmatrix}.
\tag{IV.K.5}\label{IV.K.5} \]
W ostatnim równaniu zastosowano zapis zwarty z wykorzystaniem zastępczego parametru skręcania $\Theta_{(+)}=\psi+\varphi’$, a zatem $\Theta_{(+)}’=\psi’+\varphi”$.
Pomocniczy układ równań równowagi otrzymujemy przez ponowne różniczkowanie równań momentowych układu (\ref{IV.K.5}) i wykorzystanie równań równowagi sił poprzecznych. Otrzymujemy:
\[ \begin{Bmatrix}
\mathrm{EQ2M_y}\\ \mathrm{EQ2M_z}\\ \mathrm{EQ2B_\omega} \end{Bmatrix}
=\begin{Bmatrix} \bar E I_y^{(P)}\theta_y”’\\ \bar E I_z^{(P)}\theta_z”’\\ \bar E I_\omega^{(P)}\psi”’ \end{Bmatrix} =
\begin{Bmatrix} p_z-m_y’\\ -p_y-m_z’\\ b_\omega’ \end{Bmatrix}. \tag{IV.K.6}\label{IV.K.6} \]
W układzie pomocniczym wykorzystano równania $V_z’=p_z$, $V_y’=p_y$ oraz $B_\omega’=-b_\omega$. Ostatnia zależność wynika z czwartego równania układu (\ref{IV.K.5}) i przyjętej definicji bimomentu.
Jednoznaczność rozwiązania równań równowagi
W przyjętym głównym układzie przekroju $(P)$ prawo sił przekrojowych jest diagonalne, a sprzężenia geometryczne zostały wyeliminowane przez odpowiedni dobór układu odniesienia. Nie ma zatem potrzeby wprowadzania dodatkowego wyznacznika $D_\theta$ w celu uwzględnienia tych sprzężeń. Jednoznaczność wyznaczania wielkości uogólnionych na podstawie prawa konstytutywnego wynika z niezerowości odpowiednich charakterystyk sztywności przekroju. Natomiast jednoznaczność rozwiązania całego układu różniczkowych równań równowagi zależy również od warunków brzegowych oraz struktury przyjętego układu równań. Z tego względu warunek $D_\theta\neq0$ należy sprawdzać dopiero dla konkretnego układu algebraicznego, zestawionego z uwzględnieniem warunków brzegowych belki-słupa.
Redukcja ogólnego układu równań równowagi
Po wyznaczeniu drugich pochodnych $u”$, $\theta_y”$, $\theta_z”$ i $\psi”$ z pierwszych czterech równań układu (\ref{IV.K.5}) otrzymujemy:
\[ \begin{Bmatrix} u”(x)\\[6pt] \theta_y”(x)\\[6pt] \theta_z”(x)\\[6pt] \psi”(x) \end{Bmatrix}
= \begin{Bmatrix}
\dfrac{p_x(x)}{A\bar E}\\[10pt]
\dfrac{GA\left(w”(x)+\theta_y'(x)\right)-m_y(x)}
{\bar E I_y^{(P)}}\\[12pt]
-\dfrac{m_z(x)+GA\left(v”(x)-\theta_z'(x)\right)}
{\bar E I_z^{(P)}}\\[12pt]
\dfrac{b_\omega(x)}{\bar E I_\omega^{(P)}}
\end{Bmatrix}. \tag{IV.K.7}\label{IV.K.7} \]
Otrzymane zależności podstawiamy do trzech pozostałych równań układu (\ref{IV.K.5}). W ten sposób uzyskujemy zredukowany układ trzech równań równowagi sił poprzecznych oraz momentu skręcającego:
\[ \begin{Bmatrix} \mathrm{EQ3V_z}\\ \mathrm{EQ3V_y}\\ \mathrm{EQ3M_x} \end{Bmatrix} =
\begin{Bmatrix} GA\left(w”(x)+\theta_y'(x)\right)\\ GA\left(v”(x)-\theta_z'(x)\right)\\ GI_0^{(P)}\Theta_{(+)}'(x) \end{Bmatrix}
=\begin{Bmatrix} p_z(x)\\ p_y(x)\\ m_x(x) \end{Bmatrix}. \tag{IV.K.8}\label{IV.K.8} \]
W trzecim równaniu zastosowano zapis zwarty z wykorzystaniem zastępczego parametru skręcania $\Theta_{(+)}=\psi+\varphi’$. Zatem $\Theta_{(+)}’=\psi’+\varphi”$, a równanie momentu jest tożsame z siódmym równaniem układu podstawowego. Układ (\ref{IV.K.8}) zawiera równania równowagi sił poprzecznych w kierunkach osi $z$ i $y$ oraz momentu skręcającego względem osi pręta.
Równania zginania i paczenia
W głównym układzie osi przekroju sprzężenia geometryczne między zginaniem a paczeniem zanikają. Nie oznacza to jednak rozprzężenia równań różniczkowych belki, ponieważ w modelu uwzględniającym odkształcenia postaciowe równania zginania nadal zawierają siły poprzeczne:
\[ \left\{ \begin{aligned} \bar E I_y^{(P)}\theta_y”(x) -GA\bigl(w”(x)+\theta_y'(x)\bigr) &=-m_y(x),\\
\bar E I_z^{(P)}\theta_z”(x) +GA\bigl(v”(x)-\theta_z'(x)\bigr) &=-m_z(x),\\
\bar E I_\omega^{(P)}\psi”(x) &=b_\omega(x).\end{aligned} \right. \tag{IV.K.9}\label{IV.K.9} \]
Równania skręcania i paczenia
Skręcanie i paczenie belki uogólnionej
Skręcanie i paczenie belki uogólnionej opisuje układ dwóch równań, w którym występują dwie niezależne funkcje kinematyczne: kąt skręcenia $\varphi(x)$ oraz amplituda deplanacji $\psi(x)$. Łączny parametr skręcania definiujemy zależnością $ \Theta_{(+)}(x)=\psi(x)+\varphi'(x).$
Moment skręcający wewnętrzny jest określony przez zależność $ M_x(x)=GI_0^{(P)}\Theta_{(+)}(x) =GI_0^{(P)}\bigl(\psi(x)+\varphi'(x)\bigr).$
Bimoment definiujemy zgodnie z przyjętą konwencją znaków jako $ B_\omega(x)=-\bar E I_\omega^{(P)}\psi'(x),$
a jego pochodna wynosi $B_\omega'(x)=-\bar E I_\omega^{(P)}\psi”(x).$
Równanie równowagi momentu skręcającego otrzymujemy przez różniczkowanie momentu wewnętrznego: $ M_x'(x)=GI_0^{(P)} \bigl(\psi'(x)+\varphi”(x)\bigr)=m_x(x). $
Równanie równowagi bimomentu ma postać $ B_\omega'(x)=-b_\omega(x), $ czyli $ \bar E I_\omega^{(P)}\psi”(x)=b_\omega(x). $$
W modelu uogólnionym równania skręcania i paczenia przyjmują zatem postać
\[ \left\{ \begin{aligned}
GI_0^{(P)}\bigl(\psi'(x)+\varphi”(x)\bigr) &=m_x(x),\\ \bar E I_\omega^{(P)}\psi”(x) &=b_\omega(x).\end{aligned} \right.
\tag{IV.K.10}\label{IV.K.10}\]
Wielkości $m_x(x)$ i $b_\omega(x)$ oznaczają odpowiednio zewnętrzne obciążenie rozłożone momentem skręcającym oraz zewnętrzne obciążenie rozłożone związane z równowagą bimomentu. Nie są one siłami przekrojowymi.
Przy stałych charakterystykach przekroju układ można zapisać w postaci
\[ \left\{ \begin{aligned} \psi”(x)&=\frac{b_\omega(x)} {\bar E I_\omega^{(P)}},\\[2mm]
\varphi”(x)&=\frac{m_x(x)} {GI_0^{(P)}}-\psi'(x). \end{aligned} \right. \tag{IV.K.11}\label{IV.K.11} \]
Rozwiązanie można prowadzić kolejno. Najpierw całkuje się równanie paczenia, wyznaczając funkcję $\psi(x)$. Następnie z pierwszego równania wyznacza się drugą pochodną kąta skręcenia $\varphi(x)$. Stałe całkowania określa się na podstawie warunków brzegowych i warunków ciągłości wynikających z rozpatrywanego przypadku obciążenia.
Układ obejmuje dwie niezależne funkcje kinematyczne, a więc jego rozwiązanie wymaga czterech niezależnych warunków brzegowych. Ich dobór zależy od sposobu podparcia i zamocowania końców belki oraz od tego, czy deplanacja przekrojów końcowych jest swobodna, czy ograniczona. Warunki brzegowe mogą obejmować zadane wartości kąta skręcenia $\varphi$, amplitudy deplanacji $\psi$ oraz wielkości siłowych związanych z paczeniem i skręcaniem. Przy swobodnym paczeniu odpowiedni warunek naturalny dotyczy braku reakcji związanej z ograniczeniem deplanacji, natomiast przy paczeniu ograniczonym należy uwzględnić reakcję brzegową.
W odróżnieniu od klasycznej teorii Własowa w modelu uogólnionym nie przyjmuje się z góry związku kinematycznego $\psi(x)=\varphi'(x)$. Obie funkcje pozostają niezależne, a ich relacja wynika z rozwiązania równań wraz z warunkami brzegowymi.
Klasyczne równanie skręcania Własowa
W klasycznej teorii Własowa przyjmuje się dodatkowy związek kinematyczny $\psi(x)=\varphi'(x).$
Wówczas bimoment przyjmuje postać $ B_\omega(x)=-\bar E I_\omega\varphi”(x),$ a moment giętno-skrętny, będący pochodną bimomentu, wynosi $ M_\omega(x)=B_\omega'(x) =-\bar E I_\omega\varphi”'(x).
\]
Moment Saint-Venanta jest określony zależnością $ M_V(x)=GI_V\varphi'(x).$ Całkowity moment wewnętrzny jest sumą obu składników:
\[M_x(x)=M_V(x)+M_\omega(x) =GI_V\varphi'(x)-\bar E I_\omega\varphi”'(x). \]
Z równania równowagi momentu skręcającego $M_x'(x)=m_x(x)$ otrzymujemy klasyczne równanie skręcania Własowa:
\[ GI_V\varphi”(x)-\bar E I_\omega\varphi””(x) =m_x(x). \tag{IV.K.12}\label{IV.K.12} \]
Równanie to uwzględnia zarówno skręcanie Saint-Venanta, jak i wpływ paczenia. Jego rozwiązanie wymaga czterech niezależnych warunków brzegowych. Wyprowadzenie oraz rozwiązania równania jednorodnego i szczególnego przedstawiono w równaniach (\ref{IV.K.19})–(\ref{IV.K.44}).
Szczególny przypadek $b_\omega(x)=0$
W wielu zagadnieniach praktycznych nie występuje bezpośrednie rozłożone obciążenie uogólnione związane z paczeniem. Odpowiada to warunkowi $ b_\omega(x)=0.$ Układ równań (\ref{IV.K.11}) przyjmuje wówczas postać
\[ \left\{ \begin{aligned} GI_0^{(P)}\bigl(\psi'(x)+\varphi”(x)\bigr)&=m_x(x),\\ \psi”(x)&=0. \end{aligned} \right. \tag{IV.K.13}\label{IV.K.13} \]
Drugie równanie po dwukrotnym całkowaniu daje $ \psi(x)=C_1x+C_2,$ gdzie $C_1$ i $C_2$ są stałymi wyznaczanymi z warunków brzegowych. W konsekwencji $ \psi'(x)=C_1,$ a pierwsze równanie prowadzi do zależności
\[ \varphi”(x)=\frac{m_x(x)}{GI_0^{(P)}} – C_1.\tag{IV.K.14}\label{IV.K.14}\]
Po dwukrotnym całkowaniu otrzymujemy
\[ \varphi(x)= \frac{1}{GI_0^{(P)}}\int_{x_0}^{x}(x-s)m_x(s)\,ds -\frac{C_1}{2}(x-x_0)^2 +C_3(x-x_0)+C_4, \tag{IV.K.15}\label{IV.K.15} \]
gdzie $C_3$ i $C_4$ są kolejnymi stałymi całkowania, a $x_0$ oznacza początek rozpatrywanego przedziału belki. Stałe $C_1, C_2, C_3, C_4$ wyznacza się łącznie z warunków brzegowych dotyczących skręcania i paczenia.
Brak obciążenia $b_\omega(x)$ oznacza, że bimoment jest stały wzdłuż belki, ponieważ $ B_\omega(x)=\bar E I_\omega^{(P)}\psi'(x) =\bar E I_\omega^{(P)}C_1.$ Nie oznacza to jednak, że bimoment musi być równy zeru. Jego wartość zależy od warunków brzegowych i może być niezerowa, na przykład wtedy, gdy deplanacja jest ograniczona na końcach belki. Dodatkowy warunek $C_1=0$ prowadzi do $\psi'(x)=0$, a więc do stałej amplitudy deplanacji $\psi(x)=C_2$. Aby uzyskać $\psi(x)=0$, trzeba ponadto narzucić warunek eliminujący stałą $C_2$, na przykład $\psi(x_0)=0$. Należy zatem odróżnić brak rozłożonego obciążenia związanego z paczeniem od braku bimomentu oraz od całkowitego wyeliminowania deplanacji. Są to różne warunki fizyczne i nie należy ich utożsamiać.
Całkowa zależność między amplitudą deplanacji a kątem skręcenia
Rozważmy ponownie przypadek $b_\omega(x)=0$, przy zachowaniu dowolnego rozkładu obciążenia skrętnego $m_x(x)$. Pierwsze równanie układu (\ref{IV.K.11}) można zapisać w postaci
\[ \frac{d}{dx}\bigl(\psi(x)+\varphi'(x)\bigr) =\frac{m_x(x)}{GI_0^{(P)}}. \]
Całkując obustronnie od $x_0$ do $x$, otrzymujemy
\[ \psi(x)+\varphi'(x) =\psi(x_0)+\varphi'(x_0) +\frac{1}{GI_0^{(P)}}\int_{x_0}^{x}m_x(s)\,ds.\]
Wprowadzając stałą $ C_0=\psi(x_0)+\varphi'(x_0), $ uzyskujemy całkową zależność
\[ \psi(x)= -\varphi'(x)+C_0 +\frac{1}{GI_0^{(P)}}\int_{x_0}^{x}m_x(s)\,ds. \tag{IV.K.16}\label{IV.K.16} \]
Zależność ta pokazuje, że amplituda deplanacji $\psi(x)$ nie jest na ogół równa pochodnej kąta skręcenia $\varphi'(x)$. Ich relacja zależy od rozkładu obciążenia skrętnego oraz od wartości obu funkcji w punkcie początkowym, określonych przez warunki brzegowe.
Klasyczna zależność Własowa $\psi=\varphi’$ nie wynika bezpośrednio z równań równowagi modelu uogólnionego. Aby taka zależność zachodziła w przybliżeniu, musi być spełniony warunek
\[ -\varphi'(x)+C_0 +\frac{1}{GI_0^{(P)}}\int_{x_0}^{x}m_x(s)\,ds \approx\varphi'(x), \tag{IV.K.17}\label{IV.K.17} \]
czyli równoważnie
\[ 2\varphi'(x)\approx C_0+\frac{1}{GI_0^{(P)}}\int_{x_0}^{x}m_x(s)\,ds. \tag{IV.K.18}\label{IV.K.18} \]
Warunek ten nie jest tożsamością modelu, lecz kryterium, które można sprawdzić dla konkretnego obciążenia i warunków brzegowych. Porównanie obu stron pozwala ocenić, czy klasyczna zależność Własowa stanowi w danym przypadku uzasadnione przybliżenie rozwiązania uogólnionego.
Warunek ten nie jest tożsamością wynikającą z ogólnego modelu. Jego zasadność należy oceniać dla konkretnego przypadku obciążenia i warunków brzegowych. W ten sposób klasyczna zależność Własowa może być traktowana jako dodatkowe założenie modelowe, którego przydatność wymaga uzasadnienia, a nie jest aksjomatem narzuconym modelowi uogólnionemu.
W modelu uogólnionym skręcanie i paczenie belki opisuje się za pomocą dwóch niezależnych funkcji kinematycznych: kąta skręcenia $\varphi(x)$ oraz amplitudy deplanacji $ \psi(x)$. Odpowiadający im układ równań różniczkowych pozwala wyznaczać obie funkcje bez narzucania z góry dodatkowego związku kinematycznego między nimi. Po uwzględnieniu zależności konstytutywnych oraz warunków brzegowych rozwiązanie uzyskuje się przez rozwiązanie sprzężonego układu równań niższego rzędu. W klasycznej teorii Własowa przyjmuje się natomiast dodatkowy związek kinematyczny $ \psi(x)=\varphi'(x).$ Porównanie obu sformułowań umożliwia ocenę konsekwencji przyjęcia klasycznego związku Własowa. W szczególności rozwiązanie modelu uogólnionego może służyć do badania warunków, w których zależność $\psi=\varphi’$ stanowi uzasadnione przybliżenie, oraz zakresu, w którym jej narzucenie prowadzi do istotnych różnic w otrzymanych wynikach. Klasyczne równanie skręcania czwartego rzędu Własowa jest w niniejszej pracy zachowane wyłącznie do celów porównawczych.
Podstawowym sformułowaniem pozostaje model uogólniony, w którym kąt skręcenia $ \varphi(x)$ i amplituda deplanacji $\psi(x)$ są traktowane jako niezależne funkcje kinematyczne. Związek $\psi=\varphi’$ nie jest przyjmowany jako aksjomat modelu, lecz jako dodatkowe założenie klasycznej teorii, którego zasadność można oceniać przez porównanie rozwiązań obu sformułowań.
Klasyczne równanie skręcania
W klasycznym sformułowaniu teorii Własowa całkowity moment skręcający jest sumą momentu Saint-Venanta oraz momentu związanego z paczeniem, zgodnie z zależnościami (\ref{IV.70}). Na tym etapie charakterystyki geometryczne przekroju zapisuje się bez indeksu $(P)$, ponieważ nie stosuje się jeszcze głównego cienkościennego układu przekroju pręta. Rozróżnienie to jest szczególnie istotne w przypadku wycinkowego momentu bezwładności $I_\omega$, gdyż w ogólności $I_\omega\neq I_\omega^{(P)}$.
Całkowity moment skręcający zapisujemy jako
\[ M_x(x)=M_V(x)+M_\omega(x). \tag{IV.K.19}\label{IV.K.19} \]
Moment Saint-Venanta wyraża się zależnością
\[ M_V(x)=GI_V\varphi'(x), \tag{IV.K.20}\label{IV.K.20} \]
Natomiast moment związany z paczeniem jest pochodną bimomentu:
\[ M_\omega(x)=\frac{dB_\omega(x)}{dx}. \tag{IV.K.21}\label{IV.K.21} \]
Przyjmując zależność konstytutywną
\[ B_\omega(x)=-\bar E I_\omega\psi'(x) \tag{IV.K.22}\label{IV.K.22} \]
oraz zakładając stałość charakterystyk przekroju wzdłuż belki, otrzymujemy
\[ M_\omega(x)=-\bar E I_\omega\psi”(x). \tag{IV.K.23}\label{IV.K.23} \]
Po podstawieniu zależności (\ref{IV.K.20}) i (\ref{IV.K.23}) do równania (\ref{IV.K.19}) całkowity moment skręcający przyjmuje postać
\[ M_x(x)=GI_V\varphi'(x)-\bar E I_\omega\psi”(x). \tag{IV.K.24}\label{IV.K.24} \]
Równanie równowagi całkowitego momentu skręcającego ma postać
\[ \frac{dM_x(x)}{dx}=m_x(x). \tag{IV.K.25}\label{IV.K.25} \]
Po zróżniczkowaniu zależności (\ref{IV.K.24}) i uwzględnieniu równania równowagi (\ref{IV.K.25}) otrzymujemy
\[ GI_V\varphi”(x)-\bar E I_\omega\psi”'(x)=m_x(x). \tag{IV.K.26}\label{IV.K.26} \]
Równanie (\ref{IV.K.26}) wiąże kąt skręcenia $\varphi(x)$ z amplitudą deplanacji $\psi(x)$, lecz samo nie wystarcza do wyznaczenia obu funkcji. W ujęciu, w którym są one niezależnymi zmiennymi kinematycznymi, konieczne jest uzupełnienie równania równowagi o dodatkowe równanie opisujące paczenie oraz odpowiednie warunki brzegowe.
W klasycznej teorii Własowa przyjmuje się dodatkowy związek kinematyczny
\[ \psi(x)=\varphi'(x). \tag{IV.K.27}\label{IV.K.27} \]
Wówczas bimoment i moment związany z paczeniem wyrażają się zależnościami
\[ B_\omega(x)=-\bar E I_\omega\varphi”(x), \qquad M_\omega(x)=-\bar E I_\omega\varphi”'(x). \tag{IV.K.28}\label{IV.K.28} \]
Podstawienie związku $\psi=\varphi’$ do równania (\ref{IV.K.26}) prowadzi do klasycznego równania różniczkowego czwartego rzędu:
\[ GI_V\varphi”(x)-\bar E I_\omega\varphi””(x)=m_x(x). \tag{IV.K.29}\label{IV.K.29} \]
Równanie (\ref{IV.K.29}) opisuje skręcanie belki z uwzględnieniem wpływu paczenia. Jego rozwiązanie zależy od rozkładu obciążenia i warunków brzegowych. Jako równanie czwartego rzędu wymaga czterech niezależnych warunków brzegowych, dotyczących kąta skręcenia oraz wielkości siłowych związanych ze skręcaniem i ograniczeniem paczenia. Redukcja do równania (\ref{IV.K.29}) wynika z przyjęcia więzu kinematycznego $\psi=\varphi’$. Bez tego założenia należy zachować niezależne funkcje $\varphi(x)$ i $\psi(x)$ oraz rozpatrywać pełny układ równań. Rozróżnienie obu ujęć pozwala porównać model uogólniony z klasycznym sformułowaniem Własowa bez utożsamiania ich założeń kinematycznych.
Metoda parametrów początkowych
Róhwnania równowagi bajczęściej są całkowane metodą paramterów początkowych. Wyczerpujące informacje na ten temat podanow dodatku IV.P
Dodatek IV.L Bimoment jako biwektor
Bimoment należy rozpatrywać jako wielkość wynikającą z pola naprężeń normalnych pręta i związaną z ograniczeniem jego deplanacji. Wcześniej zdefiniowaliśmy go przez całkę $ [B_\omega=\int_A\omega\,\sigma_x\,dA.$. (\ref{IV.H.17). W przyjętej prezentacji wartość $B_\omega$ jest skalarnym współczynnikiem określającym intensywność efektu bimomentowego, natomiast pełna reprezentacja geometryczna bimomentu wymaga uwzględnienia jego orientacji. W przestrzeni trójwymiarowej naturalnym obiektem reprezentującym zorientowaną parę momentów jest biwektor. Przez dualność w przestrzeni trójwymiarowej może on być przedstawiony również za pomocą odpowiadającego mu pseudowektora osiowego. Nie należy zatem utożsamiać bimomentu wyłącznie z liczbą (skalarem) $B_\omega$.
W zastosowanym w pracy rotorowym opisie deplanacji przekroju należy rozdzielić obiekt geometryczny od operatora, który zmienia jego orientację. Rotor nie jest wektorem ani pseudowektorem. Jest elementem algebry reprezentującym obrót. Doran (1994) [39] zapisuje transformację wektora przez rotor w postaci $\mathbf a’=R\,\mathbf a\,\widetilde R,$ przy czym zachodzi $ R\widetilde R=\widetilde R R=1,\, R^{-1}=\widetilde R.$ Istotna dla naszej analizy jest własność, że transformacja rotorowa zachowuje strukturę iloczynu geometrycznego:
\[(R\mathbf a\widetilde R)(R\mathbf b\widetilde R)=R(\mathbf a\mathbf b)\widetilde R.\tag{IV.79} \label{IV.79} \]
Oznacza to, że działanie rotora nie ogranicza się do pojedynczych wektorów. Ta sama operacja może być stosowana do obiektów wyższego stopnia, w szczególności do biwektorów. Jest to bezpośrednia konsekwencja własności iloczynu geometrycznego przedstawionych przez Dorana.
Wniosek dotyczący „skalarnej” transformacji bimomentu
Przeprowadzona analiza pozwala zastąpić zbyt ogólne stwierdzenie „bimoment transformuje się jak skalar” twierdzeniem bardziej precyzyjnym:
Wartość $B_\omega$ może być zachowana przy zmianie orientacji wtedy, gdy transformacji geometrycznej towarzyszą mechaniczna równoważność oraz zgodność pola paczenia.
Sam rotor opisuje zmianę orientacji geometrycznej bimomentu $ \mathcal B_\omega’=R\mathcal B_\omega\widetilde R.$. Twierdzenie Piechnika określa natomiast mechaniczny warunek równoważności, w którym bimoment musi być zachowany. Warunek zgodności deplanacji określa z kolei, czy geometria połączenia rzeczywiście pozwala na taką transmisję. Dopiero połączenie tych trzech poziomów daje pełny model:
$[ \text{geometria} \longrightarrow R]$
$ [\text{mechanika} \longrightarrow \text{równowaga i równoważność} \longrightarrow B_\omega]$
$[ \text{kinematyka} \longrightarrow \text{zgodność paczenia} \longrightarrow \Theta]$
a dla rzeczywistego węzła:
$(\Theta_1-\Theta_2)\;\longrightarrow\;K_\omega\;\longrightarrow\;B_J.$
Dalszy rozwój teorii transformacji bimomentu
Najważniejszym rezultatem przeprowadzonej analizy jest rozdzielenie trzech pojęć, które w prostym modelu pręta mogą występować razem, lecz w węźle konstrukcyjnym nie mogą być utożsamiane:
$ \text{transformacja geometryczna} \neq \text{transmisja mechaniczna} \neq \text{zgodność kinematyczna}. $
Transformacja geometryczna jest określona przez rotor. Transmisja mechaniczna wynika z równowagi i rozszerzonego warunku równoważności. Zgodność kinematyczna wynika natomiast z nierozdzielności rzeczywistego pola przemieszczeń. Właśnie to rozdzielenie stanowi podstawę naszego dalszego modelu węzła prętowego. W przypadku prostego pręta ciągłego wszystkie trzy poziomy mogą zostać opisane jednym ciągłym modelem. W przypadku ostrego załamania osi lub skoku sztywności konieczne staje się jawne sformułowanie warunków w miejscu połączenia. W przypadku rzeczywistego węzła konstrukcyjnego należy natomiast dopuścić lokalną deformację paczenia i albo opisać ją bezpośrednio modelem płytowo-tarczowym lub powłokowym, albo zastąpić jej działanie odpowiednią charakterystyką węzłową $K_\omega$. Ostatecznie otrzymujemy spójny ciąg:
$ \text{pole naprężeń} \;\longrightarrow\; B_\omega \;\longrightarrow\; \text{równoważność Piechnika} \;\longrightarrow\;\text{zgodność paczenia} \;\longrightarrow\; \text{transmisja prze
węzeł}$
oraz równolegle
$ \text{zmiana orientacji} \;\longrightarrow\; R \;\longrightarrow\; \mathcal B_\omega’ =R\mathcal B_\omega\widetilde R.$
Dopiero połączenie obu ciągów daje pełny opis transformacji bimomentu w teorii pręta cienkościennego: algebra Clifforda opisuje jego transformację geometryczną, mechanika teoretyczna i twierdzenie Piechnika określają warunki jego równoważności mechanicznej, natomiast warunek zgodności deplanacji określa możliwość jego rzeczywistej transmisji przez połączenie.
Jeżeli lokalna baza przekroju ma postać $(\mathbf e_x,\mathbf e_y,\mathbf e_z)$, przy czym $\mathbf e_x$ jest kierunkiem osi pręta, geometryczną reprezentację bimomentu można zapisać jako
\[\mathcal B_\omega=B_\omega\,\mathbf e_y\wedge\mathbf e_z. \tag{IV.L.1} \label{IV.L.1} \]
Biwektor $\mathbf e_y\wedge\mathbf e_z$ określa zorientowaną płaszczyznę przekroju, natomiast liczba $B_\omega$ określa wartość bimomentu. W ten sposób rozdzielone zostają dwie informacje:wartość oraz orientacja geometryczna
W przestrzeni trójwymiarowej biwektor $\mathbf e_y\wedge\mathbf e_z$ ma dualną reprezentację osiową związaną z kierunkiem $\mathbf e_x$. Można więc wprowadzić odpowiadający mu pseudowektor $ \mathbf b_\omega=B_\omega\mathbf e_x. $ . Biwektor i pseudowektor nie są dwiema różnymi wielkościami mechanicznymi. Są dwiema reprezentacjami tego samego obiektu geometrycznego, związanymi operacją dualności.
Transformacja biwektorowej reprezentacji bimomentu
Jeżeli zmianę orientacji lokalnego układu przekroju opisuje rotor $R$, to biwektorowa reprezentacja bimomentu transformuje się zgodnie z ogólnym prawem algebry Clifforda:
\[\mathcal B_\omega^{\,\prime}=R\,\mathcal B_\omega\,\widetilde R.\tag{IV.L.2} \label{IV.L.2} \]
Jest to transformacja geometrycznej reprezentacji bimomentu. Nie jest ona dodatkowym prawem mechanicznym określającym wartość bimomentu przekazywanego przez rzeczywisty węzeł. Jeżeli
\[ \mathcal B_\omega = B_\omega\,\mathbf e_y\wedge\mathbf e_z, \, \mathcal B_\omega’ = B_\omega’\, R\!\left(\mathbf e_y\wedge\mathbf e_z\right)\widetilde R. \tag{IV.L.3} \label{IV.L.3} \]
Wartość $B_\omega$ pozostaje w tym zapisie współczynnikiem przy transformowanym obiekcie bazowym. Rotor zmienia jego orientację, ale sam w sobie nie stanowi prawa zmiany wartości bimomentu.
Rotor i biwektor generatora obrotu
Należy przy tym odróżnić biwektor bimomentu $\mathcal B_\omega$ od biwektora generatora obrotu, który występuje w definicji rotora. Doran przedstawia rotor w postaci wykładniczej $ R=\exp(\mathbf B_R/2),$ , gdzie $\mathbf B_R$ jest biwektorem określającym płaszczyznę i wielkość obrotu. Dla obrotu o kąt $\theta$ wokół osi $x$ otrzymujemy
\[ R= \cos\cfrac{\theta}{2} + \mathbf e_y\mathbf e_z \sin\cfrac{\theta}{2}. \tag{IV.L.4} \label{IV.L.4} \]
Występujący tutaj czynnik $1/2$ jest właściwością reprezentacji obrotu przez rotor i nie oznacza, że rzeczywisty obrót przekroju wynosi $\theta/2$. Rzeczywisty obrót wektora uzyskuje się dopiero przez działanie $ \mathbf a’=R\mathbf a\widetilde R. $. W naszej teorii występują zatem dwa różne biwektory: $ \mathbf B_R \,\text{— biwektor określający obrót,} $, $ \mathcal B_\omega \,\text{— biwektor reprezentujący bimoment.} $ Nie należy ich utożsamiać. Pierwszy określa transformację orientacji, drugi opisuje geometryczną reprezentację wielkości statycznej.
Reprezentacja pseudowektorowa
W przestrzeni trójwymiarowej tę samą transformację można przedstawić w reprezentacji dualnego pseudowektora. Jeżeli $\mathbf b_\omega=B_\omega\mathbf e_x,$ to po obrocie opisanym przez rotor $R$ otrzymujemy
\[ \mathbf b_\omega^{\,\prime}=R\,\mathbf b_\omega\,\widetilde R=B_\omega R\mathbf e_x\widetilde R.\tag{IV.L.5} \label{IV.L.5} \]
Jeżeli obrócony kierunek osi oznaczymy przez $\mathbf e_x^{\,\prime} = R\mathbf e_x\widetilde R, $, to otrzymujemy
\[ \mathbf b_\omega^{\,\prime} = B_\omega\mathbf e_x^{\,\prime}. \tag{IV.L.6} \label{IV.L.6} \]
Zatem przy samym obrocie zmienia się orientacja pseudowektorowej reprezentacji bimomentu, natomiast jego współczynnik $B_\omega$ nie jest przez ten obrót zmieniany.
Transformacja geometryczna a transmisja mechaniczna
W tym miejscu należy wprowadzić zasadnicze rozróżnienie, które ma podstawowe znaczenie dla dalszej teorii. Równanie $ \mathcal B_\omega^{\,\prime}=R\mathcal B_\omega\widetilde R$ opisuje geometryczną transformację reprezentacji bimomentu. Nie określa natomiast, jaka wartość bimomentu wystąpi po drugiej stronie rzeczywistego połączenia. W szczególności nie można na jego podstawie przyjąć automatycznie $B_{\omega2}=B_{\omega1}.$.Relacja ta jest zagadnieniem mechaniki pręta i połączenia. Musi wynikać z warunków równowagi oraz z warunków kinematycznych określających zgodność pola przemieszczeń, w tym zgodność paczenia przekrojów. Możemy więc rozdzielić dwa zagadnienia:
$ \text{rotor} \;\longrightarrow\;\text{transformacja orientacji reprezentacji bimomentu}$ oraz
$ \text{kinematyka + równowaga}\;\longrightarrow\;\text{transmisja wartości bimomentu}.$
Jest to jeden z najważniejszych wniosków naszej analizy. Pozwala uniknąć utożsamienia geometrycznego prawa transformacji z prawem mechanicznym dotyczącym rzeczywistego połączenia.
Bimoment w ujęciu mechaniki teoretycznej
Przejście od algebry Clifforda do mechaniki teoretycznej pozwala nadać transformacji bimomentu pełne znaczenie mechaniczne. W klasycznej mechanice teoretycznej dwa układy sił są równoważne, jeżeli mają tę samą wypadkową siłę oraz ten sam moment wypadkowy względem przyjętego punktu redukcji. Dla pręta cienkościennego taki opis nie wyczerpuje jednak informacji mechanicznej związanej z paczeniem przekroju. Oprócz siły osiowej, sił poprzecznych i momentów pojawia się dodatkowa wielkość statyczna — bimoment. Możemy więc zapisać uogólniony zestaw wielkości przekrojowych jako
\[ \mathcal S=\left(N,\,V_y,\,V_z,\,M_y,\,M_z,\,M_x,\,B_\omega\right).\tag{IV.L.7} \label{IV.L.7} \]
Bimoment nie jest kolejną składową klasycznego wektora siły ani klasycznego wektora momentu. Jest dodatkową wielkością statyczną wynikającą ze specyficznej kinematyki pręta cienkościennego i z rozkładu naprężeń normalnych po przekroju.
Równoważność układów sił i bimomentu według Piechnika
Wprowadzenie bimomentu można uzasadnić również poprzez rozszerzenie pojęcia równoważności układów sił. Takie ujęcie zostało przedstawione przez Piechnika (1978) [40] z 1978 r., a następnie rozwinięte w pracy [15]. W ujęciu Piechnika dla pręta cienkościennego sama równość wypadkowych sił i momentów nie wyczerpuje warunku równoważności. Należy dodatkowo uwzględnić bimoment. Dla dwóch układów sił $(A)$ i $(B)$ sprowadzonych do tego samego punktu redukcji $R$ warunek można zapisać w postaci
\[ S(A)=S(B), \, M_R(A)=M_R(B), \, B_\omega (A)=B_\omega(B). \tag{IV.L.8} \label{IV.L.8} \]
Pierwszy warunek oznacza równość wypadkowych sił, drugi — równość momentów, natomiast trzeci rozszerza klasyczne pojęcie równoważności o efekt związany z paczeniem przekroju.
Bimoment został wyprowadzony bezpośrednio z pola naprężeń normalnych $B_\omega = \int_A\omega\,\sigma_x\,dA.$. Otrzymujemy zatem ważną zgodność dwóch sposobów opisu: $ \text{pole naprężeń} \;\longrightarrow\; N,\;M_y,\;M_z,\;B_\omega$ oraz $ \text{redukcja układu sił} \;\longrightarrow\; S,\;M_R,\;B_\omega. $. Nie są to dwa różne bimomenty. Jest to ta sama wielkość statyczna uzyskana z dwóch stron: z redukcji układu sił oraz z całkowania pola naprężeń.
Znaczenie twierdzenia Piechnika
Znaczenie twierdzenia Piechnika dla niniejszej pracy jest szersze niż samo wprowadzenie dodatkowego warunku równoważności. Wcześniejsze wyprowadzenie pokazało, że $ B_\omega=\int_A\omega\sigma_x\,dA$ wynika bezpośrednio z pola naprężeń normalnych. Piechnik natomiast pokazuje, że ta sama wielkość musi być uwzględniona przy mechanicznym opisie równoważności układów sił dla cienkościennej linii materialnej. Otrzymujemy więc dwa niezależne uzasadnienia tej samej wielkości:
\[ {\text{mechanika kontinuum}\;\longrightarrow\;B_\omega \text{ oraz mechanika układów sił}\;\longrightarrow\;B_\omega.}\]
Jest to istotne dla naszej konstrukcji teoretycznej, ponieważ bimoment nie zostaje wprowadzony jako dodatkowa, arbitralna wielkość teorii Własowa. Wynika on zarówno z redukcji pola naprężeń, jak i z rozszerzonego warunku równoważności układów sił.
Równoważność mechaniczna a transformacja rotorowa
Twierdzenie Piechnika nie jest prawem transformacji układu współrzędnych. Dotyczy równoważności mechanicznej układów sił. Rotor opisuje natomiast transformację geometryczną obiektu. Możemy więc zapisać dwa odrębne poziomy opisu:
\[ \mathcal B_\omega’=R\mathcal B_\omega\widetilde R}\,\text{— transformacja geometryczna,} \text{ oraz }
\[ {S(A)=S(B),\, M_R(A)=M_R(B),\, B_\omega(A)=B_\omega(B)} \]
— warunek równoważności mechanicznej.
Rotor mówi więc, jak obiekt jest zorientowany, natomiast twierdzenie Piechnika mówi, kiedy dwa układy obciążeń mają równoważny efekt mechaniczny dla rozpatrywanego pręta cienkościennego.
Dopiero połączenie obu poziomów daje pełny opis problemu transformacji bimomentu.
Transformcja bimomentu w w węzłach ram cienkościennych
Przypadek prostego, ciągłego pręta
Rozważmy najpierw prosty, jednorodny pręt cienkościenny, którego oś jest ciągła klasy $C^1$, bez skoku geometrii i sztywności. Jeżeli zachowana jest zgodność pola paczenia, układ wycinkowy jest konsekwentnie znormalizowany, a w szczególnym przypadku $N=0$, transformacja kolejnych lokalnych przekrojów może być opisana przez rotor bez zmiany współczynnika $B_\omega$. W takim przypadku można mówić o szczególnej, skalarnej transmisji wartości bimomentu $ B_{\omega2}=B_{\omega1}$ podczas gdy geometryczna reprezentacja bimomentu zmienia orientację zgodnie z
\[\mathcal B_{\omega2}=R\mathcal B_{\omega1}\widetilde R.\]
Nie oznacza to jednak, że bimoment jest zwykłym skalarem. Oznacza jedynie, że w tym szczególnym przypadku jego współczynnik skalarny pozostaje zachowany, podczas gdy orientacja pełnego obiektu geometrycznego zmienia się wraz z osią pręta. Jest to ważne rozróżnienie dla dalszej części pracy:
\[ {\text{skalarna niezmienność }B_\omega\neq\text{skalarna natura całego bimomentu}.}\]
Przypadek załamanie osi dwóch prętów
Rozważmy teraz dwa dwuteowniki połączone pod kątem $\alpha$. Lokalna oś drugiego pręta jest związana z osią pierwszego przez rotor $R_\alpha$:
\[\mathbf e_{x2}=R_\alpha\mathbf e_{x1}\widetilde R_\alpha.\tag{IV.L.9} \label{IV.L.9} \]
Równanie to określa zmianę orientacji geometrycznej. Nie mówi jednak, czy bimoment zostanie w całości przekazany przez miejsce połączenia.
Aby przyjąć $[B_{\omega2}=B_{\omega1},$ należy dodatkowo wykazać równoważność mechaniczną układów po obu stronach połączenia oraz zgodność pola paczenia. Jeżeli połączenie zapewnia pełną nierozdzielność pola przemieszczeń i odpowiadające sobie pola wycinkowe są zgodne, można wprowadzić amplitudy deplanacji $\Theta_1$ i $\Theta_2$ oraz warunek $ \Theta_1=\Theta_2.$ Równość ta jest jednak warunkiem kinematycznym, a nie równaniem równowagi. Dopiero połączenie jej z równowagą pozwala określić transmisję bimomentu. Możemy więc zapisać zasadniczą strukturę:
\[ {\text{równowaga}+\text{zgodność deplanacji}\;\longrightarrow\;\text{transmisja bimomentu}.}\]
Przypadek idealnego, sztywmego węzła dwóch prętów połączonych pod kątem
Rozważmy dwa identyczne dwuteowniki połączone czołowo pod kątem $\alpha$, przy czym pasy są połączone z pasami, a środnik ze środnikiem. Załóżmy idealny model, w którym połączenie nie wykazuje lokalnej deformacji i zapewnia pełną nierozdzielność pola przemieszczeń. W pierwszym pręcie zapisujemy
\[\mathcal B_{\omega1}=B_{\omega1}\mathbf e_{y1}\wedge\mathbf e_{z1}.\]
Jeżeli drugi pręt uzyskujemy przez obrót o rotor $R_\alpha$, jego lokalna baza spełnia
\[ \mathbf e_{x2} = R_\alpha\mathbf e_{x1}\widetilde R_\alpha, \, \mathbf e_{y2} = R_\alpha\mathbf e_{y1}\widetilde R_\alpha, \, \mathbf e_{z2} = R_\alpha\mathbf e_{z1}\widetilde R_\alpha. \]
Geometryczna reprezentacja bimomentu po drugiej stronie jest zatem
\[ \mathcal B_{\omega2} = R_\alpha \mathcal B_{\omega1} \widetilde R_\alpha. \]
Jeżeli dodatkowo pola wycinkowe są wzajemnie zgodne, a pole deplanacji przechodzi przez połączenie bez lokalnej deformacji, otrzymujemy
\[ B_{omega2}=B_{\omega1}, \]
z uwzględnieniem przyjętych zwrotów dodatnich osi obu prętów. W tym szczególnym przypadku można powiedzieć:
\[ \text{wartość bimomentu przechodzi bez zmiany,} \quad \text{natomiast jego orientacja zmienia się wraz z osią pręta}. \]
Nie jest to jednak konsekwencja samego obrotu. Jest to wynik jednoczesnego spełnienia warunku transformacji geometrycznej oraz warunku mechanicznej zgodności.
Pręty pod kątem ( węzeł załamany )
Kąt $\alpha$ pomiędzy osiami prętów nie zmienia sam przez się wartości bimomentu w idealnym modelu geometrycznym. Zmienia jednak orientację jego reprezentacji oraz sposób, w jaki siły związane z bimomentem muszą zostać przekazane przez miejsce połączenia. Właśnie tutaj ujawnia się znaczenie naszej analizy. W przypadku osi ciągłej rotor opisuje płynne przejście jednej lokalnej bazy w drugą. Przy ostrym załamaniu osi mamy natomiast dwa różne lokalne układy prętowe połączone w jednym miejscu. Sam rotor nie dostarcza informacji o lokalnym stanie naprężenia i odkształcenia w tym miejscu. Jeżeli rzeczywisty węzeł jest wykonany z blach, występują dodatkowo lokalne mechanizmy deformacji, w szczególności:
\[\text{zginanie pasów}, \, \text{wzmożone ścinanie środnika}, \, \text{lokalna deformacja obszaru połączenia}.\]
Dlatego nawet połączenie idealnie sztywne w sensie globalnych przemieszczeń nie musi być równoważne bezpośredniemu połączeniu dwóch idealnych przekrojów prętowych w zakresie paczenia. To jest istotny punkt naszej teorii: sztywność globalna węzła nie jest automatycznie równoznaczna z nieskończoną sztywnością w zakresie paczenia.
Zgodność pola deplanacji
W miejscu połączenia należy więc rozpatrywać nie tylko amplitudy $\Theta_1$ i $\Theta_2$, lecz przede wszystkim całe pola przemieszczeń osiowych związanych z paczeniem.W uproszczonym modelu:
\[u_{x1}^{(\omega)} = -\Theta_1\omega_1, \, u_{x2}^{(\omega)} = -\Theta_2\omega_2. \]
Jeżeli węzeł jest idealnie nierozdzielny, warunek zgodności ma postać
\[ u_{x1}^{(\omega)} = u_{x2}^{(\omega)}. \]
Dopiero jeżeli $\omega_1$ i $\omega_2$ opisują to samo pole deplanacji po odpowiedniej transformacji geometrycznej, warunek ten redukuje się do
\[ \Theta_1=\Theta_2. \]
Jest to ważny warunek naszej dalszej konstrukcji MES. Nie należy narzucać równości $\Theta_1=\Theta_2$ tylko dlatego, że oba pręty są połączone w jednym węźle. Należy najpierw wykazać, że rzeczywiste połączenie wymusza zgodność odpowiednich pól paczenia.
Węzeł rzeczywisty i sztywność paczenia
Jeżeli w miejscu połączenia występuje lokalna deformacja blach, żeber, spoin lub innych elementów, może pojawić się różnica $\Theta_1-\Theta_2.$ Różnica ta reprezentuje deformację paczenia obszaru połączenia. W modelu prętowym można ją odwzorować za pomocą dyskretnego elementu węzłowego. W najprostszym modelu liniowym:
\[B_J = K_\omega(\Theta_1-\Theta_2). \tag{IV.L.10} \label{IV.L.10} \]
W granicy $ K_\omega\rightarrow\infty $ otrzymujemy idealną więź $Theta_1-\Theta_2=0.$ Dla skończonego $K_\omega$ występuje podatność paczenia połączenia. XWartość $K_\omega$ nie jest więc uniwersalną stałą pręta. Jest charakterystyką konkretnego sposobu połączenia. Może zależeć między innymi od geometrii węzła, grubości i sztywności pasów oraz środnika, sposobu połączenia, spoin, żeber oraz kąta pomiędzy osiami prętów.
Znaczenie dla modelu MES
W świetle powyższej analizy dodatkowy stopień swobody paczenia w elemencie skończonym nie jest sztucznym rozszerzeniem klasycznej teorii pręta. Wynika on bezpośrednio z faktu, że rozszerzony opis równoważności wymaga dodatkowej wielkości statycznej $B_\omega$. Otrzymujemy naturalną parę zmiennych statyczno-kinematycznych:
\[\Theta\;\longleftrightarrow\;B_\omega \tag{IV.L.11} \label{IV.L.11} \]
analogicznie do klasycznych par
\[ u\leftrightarrow N, \, \varphi\leftrightarrow M.\tag{IV.L.12} \label{IV.L.12} \]
W konsekwencji element prętowy może posiadać dodatkowy stopień swobody związany z paczeniem. W węźle idealnym stosuje się więz $ \Theta_1-\Theta_2=0,$ natomiast w węźle podatnym można zastosować dodatkowy element dyskretny o sztywności $K_\omega$. Jest to szczególnie istotne w przypadku prętów połączonych pod kątem. Zamiast zakładać z góry uniwersalne prawo
\[ B_{\omega2}=B_{\omega1}, \tag{IV.L.13} \label{IV.L.13} \]
model MES może pozostawić transmisję bimomentu jako wynik rozwiązania układu równań równowagi i zgodności.
Trzy poziomy modelowaniawezłów ram ceinkościennych
Możemy więc wyróżnić trzy poziomy opisu:
$ [ \text{pręt ciągły} \Downarrow \text{transformacja rotorowa}]$
$ [ \text{węzeł idealny} \Downarrow\text{zgodność paczenia + równowaga}]$
$\text{węzeł rzeczywisty} \Downarrow\text{model płytowo-tarczowy/powłokowy}\text{lub dyskretna sztywność }K_\omega]$
Pierwszy poziom opisuje zmianę orientacji bez lokalnej deformacji. Drugi zakłada idealną nierozdzielność pola przemieszczeń. Trzeci uwzględnia rzeczywistą podatność połączenia.
Dodatek IV. M Podstawy energetyczne teorii prętów cienkościnnych
Geometryczna reprezentacja sił i momentów
W ujęciu algebry geometrycznej siły i momenty przekrojowe mogą być reprezentowane jako obiekty geometryczne związane z orientacją przekroju. Moment skręcający względem osi $x$ zapisujemy w postaci dwuwektora płaszczyzny przekroju:
\[ \mathcal{M}_x=M_x\,\mathbf e_y\wedge\mathbf e_z. \tag{IV.M.1}\label{IV.M.1} \]
Pełny moment przekroju można przedstawić jako:
\[ \mathcal{M}=M_x\,\mathbf e_y\wedge\mathbf e_z +M_y\,\mathbf e_z\wedge\mathbf e_x +M_z\,\mathbf e_x\wedge\mathbf e_y. \tag{IV.M.2}\label{IV.M.2} \]
W tej reprezentacji moment jest traktowany jako obiekt geometryczny związany z zorientowaną płaszczyzną, natomiast klasyczny zapis osiowy stanowi jego reprezentację dualną. Ujęcie geometryczne pozwala zachować rozdzielenie pomiędzy geometryczną reprezentacją sił i momentów a skalarnym charakterem energii i funkcjonału.
Energia odkształcenia
Energię odkształcenia konstrukcji definiujemy jako:
\[ U=\frac12\int_V \boldsymbol{\sigma}:\boldsymbol{\varepsilon}_0\,dV. \tag{IV.M.3}\label{IV.M.3} \]
Po redukcji po polu przekroju można ją zapisać w postaci jednowymiarowej:
\[ U=\frac12\int_0^L\mathcal U(x)\,dx, \tag{IV.M.4}\label{IV.M.4} \]
gdzie $\mathcal U(x)$ oznacza energię odkształcenia przypadającą na jednostkę długości pręta.
Wartość $\mathcal U(x)$ jest skalarem, mimo że wielkości mechaniczne występujące w jej konstrukcji mogą być reprezentowane jako wektory i dwuwektory. Jej konkretna postać wynika z przyjętego pola odkształceń, zależności konstytutywnych oraz charakterystyk geometrycznych przekroju. W rozpatrywanym modelu interesuje nas przede wszystkim zależność energii od dwóch niezależnych funkcji kinematycznych: kąta obrotu przekroju $\varphi(x)$ oraz amplitudy deplanacji $\psi(x)$. Nie zakładamy na tym etapie ich wzajemnego powiązania.
Funkcjonał całkowity
Funkcjonał energetyczny pręta przyjmujemy w postaci:
\[ \Pi=U-W, \tag{IV.M.5}\label{IV.M.5} \]
gdzie $U$ oznacza energię odkształcenia, natomiast $W$ oznacza pracę sił zewnętrznych.
Warunek stacjonarności funkcjonału:
\[ \delta\Pi=0 \tag{IV.M.6}\label{IV.M.6} \]
prowadzi do równań równowagi oraz odpowiednich warunków naturalnych. W pierwszym etapie warunek ten stosujemy do pełnego modelu, w którym $\varphi(x)$ i $\psi(x)$ są niezależnymi funkcjami kinematycznymi.
Oznaczając gęstość funkcjonału przez $\mathcal L$, zapisujemy:
\[ \Pi=\int_0^L\mathcal L\,dx, \tag{IV.M.7}\label{IV.M.7} \]
przy czym $\mathcal L$ obejmuje gęstość energii odkształcenia oraz odpowiedni wkład obciążeń zewnętrznych. W ogólnym przypadku może ona zależeć od funkcji kinematycznych i ich pochodnych:
\[ \mathcal L =\mathcal L\left( \varphi,\varphi’,\varphi”, \psi,\psi’,\psi” \right). \tag{IV.M.8}\label{IV.M.8} \]
Dla takiego zapisu warunek stacjonarności względem niezależnych funkcji $\varphi$ i $\psi$ prowadzi do równań Eulera–Lagrange’a:
\[ \frac{\partial\mathcal L}{\partial\varphi} -\frac{d}{dx}\frac{\partial\mathcal L}{\partial\varphi’} +\frac{d^2}{dx^2}\frac{\partial\mathcal L}{\partial\varphi”} =0, \tag{IV.M.9}\label{IV.M.9} \]
\[ \frac{\partial\mathcal L}{\partial\psi} -\frac{d}{dx}\frac{\partial\mathcal L}{\partial\psi’} +\frac{d^2}{dx^2}\frac{\partial\mathcal L}{\partial\psi”} =0. \tag{IV.M.10}\label{IV.M.10} \]
Jeżeli gęstość funkcjonału nie zależy od drugich pochodnych funkcji kinematycznych, odpowiednie składniki drugiego rzędu w powyższych równaniach znikają.
Energetyczne wyznaczenie udziału składników skręcania
Celem dalszej analizy jest uzyskanie przybliżonego związku pomiędzy $\varphi'(x)$ i $\psi(x)$, który umożliwi redukcję liczby niezależnych funkcji w rozwiązaniu równań Własowa metodą parametrów początkowych.
Dla ustalonego stanu belki rozdzielamy łączny parametr skręcania ({IV.H.101}) na dwa składniki, wprowadzając bezwymiarowy parametr udziału $\lambda$:
\[ \varphi'(x)=\lambda\Theta_{(+)}(x), \qquad \psi(x)=(1-\lambda)\Theta_{(+)}(x). \tag{IV.M.11}\label{IV.M.11} \]
Takie przedstawienie spełnia definicję $\Theta_{(+)}$ niezależnie od wartości $\lambda$. Nie wyznacza jednak samoistnie udziału poszczególnych składników. Wartość $\lambda$ należy określić na podstawie warunku energetycznego, a nie przyjmować arbitralnie.
Jeżeli $\lambda$ jest stałym parametrem aproksymacji, związek (\ref{IV.M.11}) prowadzi do ograniczenia klasy dopuszczalnych pól kinematycznych. Dla $\lambda\ne 0$ można go zapisać w postaci:
\[ \psi(x)=\frac{1-\lambda}{\lambda}\varphi'(x). \tag{IV.M.12}\label{IV.M.12} \]
Po podstawieniu tej zależności do pełnego funkcjonału otrzymujemy funkcjonał zredukowany:
\[ \Pi_\lambda[\varphi] =\Pi\left[\varphi,\frac{1-\lambda}{\lambda}\varphi’\right]. \tag{IV.M.13}\label{IV.M.13} \]
Wartość funkcjonału zależy teraz od jednej niezależnej funkcji kinematycznej $\varphi(x)$ oraz od parametru $\lambda$. Warunek stacjonarności względem pola kinematycznego ma postać:
\[ \delta_\varphi\Pi_\lambda=0. \tag{IV.M.14}\label{IV.M.14} \]
Natomiast warunek wyznaczający stały parametr udziału zapisujemy jako:
\[ \frac{\partial\Pi_\lambda}{\partial\lambda}=0. \tag{IV.M.15}\label{IV.M.15} \]
Oba warunki należy rozpatrywać łącznie. Równanie (\ref{IV.M.14}) określa równowagę w przyjętej klasie zredukowanych pól, natomiast równanie (\ref{IV.M.15}) pozwala poszukiwać takiego udziału $\lambda$, dla którego funkcjonał jest stacjonarny również względem parametru redukcji.
Jeżeli udział $\lambda$ miałby zmieniać się wzdłuż pręta, należałoby zamiast warunku (\ref{IV.M.15}) zastosować wariację względem funkcji $\lambda(x)$ i wyprowadzić odpowiednie równanie Eulera–Lagrange’a.
Zakres i interpretacja aproksymacji
Warunek (\ref{IV.M.15}) nie daje jeszcze jawnej wartości $\lambda$. Do jego obliczenia konieczna jest konkretna postać gęstości energii $\mathcal U(x)$, wynikająca z przyjętych w teorii Własowa miar odkształcenia, zależności konstytutywnych oraz charakterystyk przekroju, a także uwzględnienie pracy sił zewnętrznych i warunków brzegowych. Wartość $\lambda$ wyznaczona w ten sposób będzie zależała od przyjętego modelu energetycznego i rozpatrywanego stanu belki. Nie należy z góry zakładać, że wynosi ona $1/2$ ani że jest jednakowa dla różnych schematów obciążenia i warunków podparcia. Należy również podkreślić, że aproksymacyjne powiązanie (\ref{IV.M.11}) nie zastępuje pełnego modelu. W szczególności klasyczny warunek Własowa, łączący amplitudę deplanacji z jednostkowym kątem skręcenia, jest odrębnym założeniem kinematycznym i nie wynika automatycznie z samej zasady stacjonarności energii.
Celem proponowanej redukcji jest sprawdzenie, czy dla określonego stanu belki można wyznaczyć energetycznie uzasadniony udział $\lambda$, który uprości rozwiązanie równań różniczkowych, zachowując dostateczną zgodność z pełnym modelem.
Dodatek IV.N Technika wyznaczania charakterystyk geometrycznych przekroju cienkościennego
Wyznaczanie charakterystyk geometrycznych przkroju cienkościnnego polega na obliczaniu szeregu całek po konturze przekroju. W praktyce inżynierksiej wykonuje się to drogą całkowania geometryczmego , najcześciej metodą Mohra- Wereszczagina poprzez „mnożenie” wykresów funkcji i poprzez transformcję ukłądu współrzędnych przekroju do układów , któe umożłiwją zastosowanie całkowania geometrycznego
Transformacja współrzędnych
Charakterystyki geometryczne przekroju wyznaczane są w kilku układach współrzędnych. W pierwszej kolejności stosowany jest układ globalny (początkowy) $(Y,Z).$ Następnie wprowadza się układ centralny $(y_c,z_c)$, którego początek znajduje się w środku ciężkości przekroju, a osie są równoległe do osi układu globalnego. Kolejnym układem jest układ główny $(y,z)$, również związany ze środkiem ciężkości, lecz obrócony względem układu centralnego w taki sposób, aby moment dewiacji przekroju był równy zero.
Operacje przejścia pomiędzy tymi układami podlegają matematycznym zasadom transformacji współrzędnych. Dla stosowanego w artykule prawoskrętnego, matematycznego układu współrzędnych zasady te przedstawiono na rys. IV.A.T.

Całkowanie geometryczne iloczynu dwóch funkcji
Obliczanie charakterystyk geometrycznych przekroju cienkościennego jest w praktyce prowadzone skróconymi metodami całkowania $\int f_0^L f(x)\cdot g(x) dx$ iloczynu dwóch funkcji $f(x)$ i $g(x)$ na odcinku ścianki
Wyznaczanie charakterystyk dotyczy przekroju cienkościennego sprowadzonego do konturu złożonego z linii środkowych ścianek.
Obliczanie charakterystyk geometrycznych przekroju cienkościennego sprowadza się w praktyce do całkowania, wzdłuż poszczególnych ścianek, iloczynu dwóch funkcji $ \int_0^L f(x)\,g(x)\,dx,$ na odcinku ścianki o długości $L$. W praktyce stosuje się następujące metody całkowania, umożliwiające uzyskanie dokładnych wyników dla odpowiednio dobranych klas funkcji:
- metodę trapezów MT
- metodę Simpsona MS
- metodę Mohra-Wereszczagina MM-W

W każdej z metod funkcja $f(x)$ jest ciągła i gładka oraz co najwyżej liniowa: $f(x)=a_f\,x+b_f.$.
Warunki dotyczące funkcji $g(x)$ są natomiast różne dla poszczególnych metod:
- w metodzie MT — funkcja $g(x)$ jest co najwyżej liniowa: $g(x)=a_g\,x+b_g;$
- w metodzie MS — funkcja $g(x)$ jest co najwyżej drugiego stopnia: $g(x)=a_g\,x^2+b_g\,x+c_g;$
- w metodzie MM-W — funkcja $g(x)$ może mieć dowolny przebieg, pod warunkiem że znane jest pole $\Omega_g$ pod jej wykresem oraz położenie środka ciężkości tego pola, określone współrzędną $x_{c,g}$.
Przy spełnieniu powyższych warunków otrzymuje się wyniki dokładne dla rozpatrywanych klas funkcji. Jeżeli warunki te nie są spełnione, wynik całkowania jest obarczony błędem zależnym od stopnia, w jakim rzeczywisty przebieg funkcji podcałkowych odbiega od przyjętego modelu.
Wzory całkowania w poszczególnych metodach są następujące:
\[ \int_0^L f(x)\,g(x)\,dx= \begin{cases} \cfrac{L}{6} \left[ 2\left(F_S g_p+f_k g_k\right) +F_S g_k+f_k g_p \right], & \text{dla metody MT},\\[12pt]
\cfrac{L}{6} \left[ F_S g_p+4f_s g_s+f_k g_k \right], & \text{dla metody MS},\\[12pt] \Omega_g\,f(x_{c,g}), & \text{dla metody MM-W}. \end{cases} \tag{IV.N.1} \label{IV.N.1} \]
W przypadku przekrojów złożonych z prostoliniowych ścianek wykresy współrzędnych $y$, $z$ oraz współrzędnej wycinkowej $\omega$ są liniowe. Najprostszym rozwiązaniem jest wówczas zastosowanie metody trapezów MT i wzoru (\ref{IV.N.1}). W przypadku ścianek krzywoliniowych przebieg funkcji opisujących współrzędne geometryczne może być nieliniowy. W takich przypadkach szczególnie użyteczna jest metoda Mohra-Wereszczagina MM-W, jeżeli znane jest położenie środka ciężkości odpowiedniego pola.
Najprostszym przykładem zastosowania metody MM-W jest wyznaczanie pola powierzchni przekroju cienkościennego. W przybliżeniu cienkościennym pole można zapisać jako sumę pól poszczególnych ścianek:
\[ A=\sum_i l_i\,\delta_i. \tag{IV.N.2} \label{IV.N.2} \]
Wyrażenie (\ref{IV.N.2}) ma bezpośrednią interpretację w metodzie Mohra-Wereszczagina. Dla ścianki $i$ o długości $l_i$ i stałej grubości $\delta_i$ przyjmujemy $ g(s)=\delta_i.$. Pole pod wykresem funkcji $g(s)$ wynosi zatem
$ \Omega_g=\int_0^{l_i}\delta_i\,ds=l_i\,\delta_i,$
a współrzędna środka ciężkości tego pola jest równa $ x_{c,g}=\cfrac{l_i}{2}. $
Jeżeli natomiast $f(s)\equiv1,$ to w punkcie środka ciężkości pola funkcji $g(s)$ zachodzi $ f(x_{c,g})=1. $ Zatem zgodnie z metodą MM-W $\int_0^{l_i}f(s)\,g(s)\,ds=\Omega_g\,f(x_{c,g})=l_i\,\delta_i,$ co prowadzi bezpośrednio do zależności (\ref{IV.N.2}).
Dodatek IV.R Całkowania równania skręcania
Postać równania dogodna do rozwiązania metodą parametrów początkowych
Klasyczne równanie skręcania
Klasyczne rónanie Własowa dostosowane do metdoy paramtrów początkowych
Klasyczne równanie skręcania pręta cienkościennego, wyprowadzone w Dodatku IV.K, ma postać równania (\ref{IV.K.29}). W celu przedstawienia jego rozwiązania metodą parametrów początkowych wprowadzamy parametr materiałowo-geometryczny
\[ \alpha^2=\frac{G I_V}{\bar E I_\omega}. \tag{IV.R.1} \label{IV.R.1} \]
Równanie (\ref{IV.K.29}) można wówczas zapisać w postaci
\[ \varphi^{(iv)}-\alpha^2\varphi” =-\frac{m_x}{\bar E I_\omega}. \tag{IV.R.2} \label{IV.R.2} \]
Rozwiązanie równania przedstawiamy jako sumę rozwiązania równania jednorodnego i rozwiązania szczególnego:
\[ \varphi(x)=\varphi_o(x)+\varphi_s(x). \tag{IV.R.3} \label{IV.R.3} \]
Rozwiązanie równania jednorodnego
Rozwiązanie równania jednorodnego, odpowiadającego zerowemu obciążeniu rozłożonemu \(m_x=0\), ma postać
\[ \varphi_o(x)=C_1+C_2x+C_3\sinh(\alpha x)+C_4\cosh(\alpha x).\tag{IV.R.4} \label{IV.R.4} \]
W celu powiązania stałych całkowania z początkowymi wartościami wielkości kinematycznych i sił przekrojowych wprowadzamy następującą postać rozwiązania:
\[ \begin{aligned} \varphi_o(x)={}&C_1+C_2\frac{\sinh(\alpha x)}{\alpha}\\
&+C_3\frac{1-\cosh(\alpha x)}{\alpha^2\bar E I_\omega}\\
&+C_4\frac{\alpha x-\sinh(\alpha x)}{\alpha^3\bar E I_\omega}.
\end{aligned}
\tag{IV.R.5} \label{IV.R.5} \]
W tej postaci stałe \(C_1\) i \(C_2\) są początkowymi wartościami funkcji obrotu i jej pierwszej pochodnej:
\[ C_1=\varphi_o(0),\qquad C_2=\varphi_o'(0). \tag{IV.R.6} \label{IV.R.6} \]
Pozostałe stałe można wyrazić za pomocą początkowych wartości bimomentu i momentu skręcającego. Korzystamy przy tym z zależności
\[ B_\omega=-\bar E I_\omega\varphi”, \qquad M_x=G I_V\varphi’-\bar E I_\omega\varphi”’. \tag{IV.R.7} \label{IV.R.7} \]
Po obliczeniu pochodnych rozwiązania (\ref{IV.R.5}) i podstawieniu \(x=0\), z uwzględnieniem zależności (\ref{IV.R.1}), otrzymujemy
\[ C_3=B_\omega(0),\qquad C_4=M_x(0). \tag{IV.R.8} \label{IV.R.8} \]
W rezultacie rozwiązanie równania jednorodnego można przedstawić bezpośrednio za pomocą początkowych wartości wielkości kinematycznych i sił przekrojowych:
\[ \begin{aligned} \varphi_o(x)={}&\varphi_o(0)+\varphi_o'(0)\frac{\sinh(\alpha x)}{\alpha}\\
&+\frac{B_\omega(0)}{\alpha^2\bar E I_\omega}[1-\cosh(\alpha x)]\\
&+\frac{M_x(0)}{\alpha^3\bar E I_\omega}[\alpha x-\sinh(\alpha x)].
\end{aligned}
\tag{IV.R.9} \label{IV.R.9} \]
Rozwiązanie szczególne dla stałego obciążenia rozłożonego
Dla stałego obciążenia rozłożonego \(m_x=m_s\) rozwiązanie szczególne równania (\ref{IV.R.2}) przyjmuje postać
\[ \varphi_s(x)=\frac{m_s}{\alpha^4\bar E I_\omega}\left[\frac{(\alpha x)^2}{2}+1-\cosh(\alpha x)\right]. \tag{IV.R.10} \label{IV.R.10} \]
Po obliczeniu pochodnych i podstawieniu do równania różniczkowego otrzymujemy
\[ \varphi_s^{(iv)}-\alpha^2\varphi_s”=-\frac{m_s}{\bar E I_\omega}, \tag{IV.R.11} \label{IV.R.11} \]
co potwierdza poprawność rozwiązania szczególnego.
Połączenie rozwiązań (\ref{IV.R.9}) i (\ref{IV.R.10}) daje rozwiązanie równania skręcania dla stałego obciążenia rozłożonego:
\[ \begin{aligned} \varphi(x)={}&\varphi(0)+\varphi'(0)\frac{\sinh(\alpha x)}{\alpha}\\
&+\frac{B_\omega(0)}{\alpha^2\bar E I_\omega}[1-\cosh(\alpha x)]\\
&+\frac{M_x(0)}{\alpha^3\bar E I_\omega}[\alpha x-\sinh(\alpha x)]\\
&+\frac{m_s}{\alpha^4\bar E I_\omega}\left[\frac{(\alpha x)^2}{2}+1-\cosh(\alpha x)\right].
\end{aligned} \tag{IV.R.12} \label{IV.R.12} \]
W przypadku przedziału nieobciążonego, dla którego \(m_x=0\), rozwiązanie szczególne nie występuje i obowiązuje rozwiązanie jednorodne (\ref{IV.R.9}).
Przejście przez przekrój przyłożenia momentu skupionego
Odrębnego rozpatrzenia wymaga przypadek obciążenia momentem skupionym \(M_s\), przyłożonym w przekroju \(x=a\). Wówczas pręt dzielimy na dwa przedziały: \(0\leq x\leq a\) oraz \(a\leq x\leq L\). W każdym z nich rozwiązanie wyznaczamy na podstawie równania jednorodnego, jeżeli na rozpatrywanym przedziale nie występuje obciążenie rozłożone.
W przekroju przyłożenia momentu skupionego obowiązują warunki przejścia:
\[ B_\omega(a^+)=B_\omega(a^-), \tag{IV.R.13} \label{IV.R.13} \]
\[ M_x(a^+)-M_x(a^-)=M_s.\tag{IV.R.14} \label{IV.R.14} \]
Funkcja obrotu oraz jej pierwsza pochodna pozostają ciągłe:
\[ \varphi(a^+)=\varphi(a^-),\qquad \varphi'(a^+)=\varphi'(a^-). \]
Przyłożenie momentu skupionego powoduje zatem skok momentu skręcającego, nie powodując skoku bimomentu ani funkcji obrotu i jej pierwszej pochodnej. Na rzeczywistym końcu pręta zamiast warunków przejścia stosuje się odpowiednie warunki brzegowe, wynikające z rodzaju podparcia i sposobu przyłożenia obciążeń.
Związek rozwiązania bezwymiarowego z fizycznym kątem skręcenia
W celu numerycznego rozwiązania równania metodą parametrów początkowych wprowadzamy zmienne bezwymiarowe
\[ \xi=\frac{x}{L},\qquad \lambda=\alpha L,\qquad \eta=\frac{a}{L}. \]
Siły przekrojowe normalizujemy względem wartości przyłożonego momentu \(M_s\):
\[ \beta_W=\frac{\alpha B_\omega}{M_s},\qquad \mu_W=\frac{M_x}{M_s}. \]
Przy zerowych początkowych wartościach obrotu i jego pochodnej, tj. \(\varphi(0)=0\) oraz \(\varphi'(0)=0\), rozwiązanie na pierwszym przedziale można zapisać w postaci
\[ \varphi_1(x)=\frac{M_s}{\alpha^3\bar E I_\omega}\left\{\beta_{0W}[1-\cosh(\alpha x)]+\mu_{0W}[\alpha x-\sinh(\alpha x)]\right\}. \]
Wprowadzając zmienną \(\xi\), otrzymujemy zależność
\[ \varphi_1(\xi)=\frac{M_s}{\alpha^3\bar E I_\omega}\,\Phi_1(\xi), \]
gdzie bezwymiarową funkcja kąta obrotu w przedziale przed przkorjem , w któeym kjest przyłoóżny moment skupiony
\[ \Phi_1(\xi)=\beta_{0W}[1-\cosh(\lambda\xi)]+\mu_{0W}[\lambda\xi-\sinh(\lambda\xi)]. \]
. Analogicznie w przedziale za przkrojem z przyłożopnym momentem skupionym :
\[ \varphi_2(\xi)=\frac{M_s}{\alpha^3\bar E I_\omega}\,\Phi_2(\xi), \]
Współczynnik $ c_W=\frac{M_s}{\alpha^3\bar E I_\omega} $ ma wymiar bezwymiarowy i przekształca obliczoną funkcję \(\Phi_W\) w fizyczny kąt skręcenia wyrażony w radianach. Przy interpretacji wyników numerycznych należy zatem uwzględnić ten współczynnik, a nie utożsamiać samej funkcji bezwymiarowej z kątem skręcenia.
Uogólniony układ równań skręcania i paczenia
W modelu uogólnionym kąt skręcenia \(\varphi(x)\) oraz amplituda deplanacji \(\psi(x)\) są traktowane jako dwie niezależne funkcje kinematyczne. Nie przyjmuje się z góry zależności $\psi=\varphi’$. Obie funkcje są wyznaczane z uogólnionego układu równań różniczkowych określonego zależnością (\ref{IV.K.45}). Wielkość \(m_x(x)\) oznacza zewnętrzne obciążenie skręcające rozłożone wzdłuż pręta, natomiast \(b_\omega(x)\) jest obciążeniem uogólnionym związanym z paczeniem.
Moment czystego skręcania Saint-Venanta \(M_V^{(P)}(x)\) określa zależność (\ref{IV.K.10}). Bimoment \(B_\omega(x)\) oraz moment paczenia \(M_\omega(x)\) definiujemy zgodnie z zależnością (\ref{IV.K.46}).
Z definicji bimomentu, przy stałej charakterystyce przekroju \(\bar E I_\omega^{(P)}\), wynika zależność
\[ M_\omega(x)=-\bar E I_\omega^{(P)}\psi”(x). \]
W konsekwencji pierwsze równanie układu (\ref{IV.K.45}) można również zapisać w postaci $M_\omega(x)=-b_\omega(x).$ Całkowity moment skręcający jest sumą momentu Saint-Venanta i momentu paczenia: $ M_x(x)=M_V^{(P)}(x)+M_\omega(x).$
Rozwiązania dla stałych obciążeń
Rozpatrzmy przypadek stałych obciążeń $ m_x(x)=m_s=\mathrm{const},\, b_\omega(x)=b_s=\mathrm{const}.$
Pierwsze równanie układu (\ref{IV.K.45}) przyjmuje wówczas postać $\psi”(x)=\frac{b_s}{\bar E I_\omega^{(P)}}.$
Po dwukrotnym całkowaniu otrzymujemy rozwiązanie
\[ \psi(x)=C_1+C_2x+ \frac{b_s}{2\bar E I_\omega^{(P)}}x^2. \tag{IV.R.12} \]
Pochodna funkcji \(\psi(x)\) wynosi
\[ \psi'(x)=C_2+ \frac{b_s}{\bar E I_\omega^{(P)}}x. \]
Na tej podstawie, korzystając z definicji bimomentu i momentu paczenia (\ref{IV.K.46}), otrzymujemy
\[ B_\omega(x)=-\bar E I_\omega^{(P)}C_2-b_sx, \qquad M_\omega(x)=-b_s. \tag{IV.P.12} \]
Drugie równanie układu (\ref{IV.K.45}) można zapisać w postaci
\[ \varphi”(x)= \frac{m_s}{G I_0^{(P)}}-\psi'(x). \]
Po podstawieniu wyrażenia na \(\psi'(x)\) i dwukrotnym całkowaniu otrzymujemy funkcję kąta skręcenia:
\[ \begin{aligned}
\varphi(x)={}&C_3+C_4x-\frac{C_2}{2}x^2\\
&+\frac{m_s}{2G I_0^{(P)}}x^2 -\frac{b_s}{6\bar E I_\omega^{(P)}}x^3.
\end{aligned} \tag{IV.P.13} \]
Stałe całkowania \(C_1,C_2,C_3,C_4\) wyznacza się z warunków brzegowych oraz warunków przejścia między odcinkami pręta. Odpowiadają one wartościom funkcji i ich pierwszych pochodnych w początku układu współrzędnych:
\[ C_1=\psi(0),\qquad C_2=\psi'(0),\qquad C_3=\varphi(0),\qquad C_4=\varphi'(0). \tag{IV.P.14} \]
Przedstawione rozwiązania dla stałych obciążeń mają charakter wielomianowy: funkcja \(\psi(x)\) jest wielomianem drugiego stopnia, natomiast funkcja \(\varphi(x)\) — wielomianem trzeciego stopnia. Są to rozwiązania szczególne uogólnionego układu równań dla przyjętych stałych wartości obciążeń i stałych charakterystyk przekroju. Ich postać wynika bezpośrednio z dwukrotnego całkowania równań różniczkowych układu. Nie oznacza to jednak, że takie postacie należy przyjmować jako jedyne dopuszczalne funkcje aproksymacyjne w analizie prętów. W przypadku obciążeń zmiennych wzdłuż długości pręta lub zmiennych charakterystyk przekroju rozwiązania mogą mieć bardziej złożoną postać. Również w rozwiązaniach przybliżonych funkcje \(\varphi(x)\) i \(\psi(x)\) mogą być aproksymowane za pomocą innych funkcji, odpowiednio dobranych do rozpatrywanego problemu. Należy przy tym zachować ich niezależność kinematyczną i zapewnić spełnienie uogólnionego układu równań oraz wymaganych warunków brzegowych i warunków przejścia między odcinkami pręta.
Przedstawione rozwiązania wielomianowe stanowią zatem punkt odniesienia do dalszego rozpatrywania sposobów aproksymacji funkcji skręcenia i deplanacji, które zostaną omówione w kolejnym fragmencie.
Aproksymacja funkcji kinematycznych
W celu wyznaczenia przybliżonego rozwiązania uogólnionego układu równań skręcania i paczenia przyjmujemy aproksymacje obu funkcji kinematycznych w postaci
\[ \psi(x)\approx\sum_{i=1}^{n}a_iN_i(x), \qquad \varphi(x)\approx\sum_{i=1}^{n}c_iN_i(x). \tag{IV.P.15} \]
Funkcje bazowe \(N_i(x)\) mogą być wielomianami algebraicznymi, funkcjami trygonometrycznymi lub hiperbolicznymi. Ich dobór oraz stopień powinny umożliwiać odpowiednio dokładne odwzorowanie przebiegu poszukiwanych funkcji, a także uwzględnienie wymaganych warunków brzegowych.
Potrzeba stosowania funkcji wyższych stopni wynika z charakteru rozpatrywanego układu równań. Pokazuje to rozwiązanie uzyskane wcześniej dla stałych obciążeń. Funkcja paczenia \(\psi(x)\) ma wówczas postać wielomianu drugiego stopnia, natomiast funkcja skręcenia \(\varphi(x)\) — wielomianu trzeciego stopnia. Oznacza to, że nawet przy stałych obciążeniach rozwiązanie dokładne nie ogranicza się do funkcji liniowych. Ponadto równanie skręcania zawiera pierwszą pochodną funkcji paczenia, dlatego jego rozwiązanie uwzględnia również wpływ zmienności tej funkcji na przebieg kąta skręcenia.
W przypadku obciążeń zmiennych wzdłuż długości elementu przebieg obu funkcji może być bardziej złożony. Aproksymacja wielomianami niskiego stopnia może wówczas nie odtwarzać dostatecznie dokładnie krzywizny funkcji, a w konsekwencji prowadzić do większych błędów w obliczanych pochodnych, które bezpośrednio występują w równaniach równowagi. Zastosowanie funkcji wyższych stopni pozwala lepiej odwzorować lokalne zmiany przebiegu rozwiązania i ograniczyć błąd aproksymacji.
Będziemy zatem stosować funkcje aproksymacyjne wyższych stopni, w szczególności wielomiany Hermite’a, które umożliwiają uwzględnienie zarówno wartości funkcji, jak i jej pochodnej w węzłach elementu. Należy przy tym pamiętać, że współczynniki \(a_i\) i \(c_i\) są niezależne, ponieważ funkcje \(\psi(x)\) i \(\varphi(x)\) stanowią odrębne zmienne kinematyczne układu.
Aproksymacyjne rozwiązanie równania paczenia
Pierwsze równanie uogólnionego układu (\ref{IV.K.45}) ma postać $ \bar E I_\omega^{(P)}\psi”(x)=b_\omega(x).$ Przy stałej charakterystyce przekroju jego rozwiązanie analityczne można zapisać jako
\[ \psi(x)=C_1+C_2x+ \frac{1}{\bar E I_\omega^{(P)}} \int_0^x(x-s)b_\omega(s)\,ds. \tag{IV.P.16}\]
Pochodna funkcji \(\psi(x)\) wynosi
\[ \psi'(x)=C_2+ \frac{1}{\bar E I_\omega^{(P)}} \int_0^x b_\omega(s)\,ds.\tag{IV.P.17} \]
W rozwiązaniu aproksymacyjnym przyjmujemy natomiast zależność (IV.P.15), skąd
\[ \psi'(x)\approx\sum_{i=1}^{n}a_iN_i'(x), \qquad \psi”(x)\approx\sum_{i=1}^{n}a_iN_i”(x).\tag{IV.P.18}\]
Po podstawieniu aproksymacji do równania paczenia otrzymujemy resztę
\[ R_\omega(x)= \bar E I_\omega^{(P)} \sum_{i=1}^{n}a_iN_i”(x)-b_\omega(x). \tag{IV.P.19} \]
W rozwiązaniu dokładnym \(R_\omega(x)=0\) w każdym punkcie pręta. W rozwiązaniu aproksymacyjnym współczynniki \(a_i\) wyznacza się przez przyjęcie odpowiedniego kryterium minimalizacji reszty lub zastosowanie metody residuów ważonych.
Aproksymacyjne rozwiązanie równania skręcania
Drugie równanie uogólnionego układu (\ref{IV.K.45}) można zapisać w postaci $ \varphi”(x)= \frac{m_x(x)}{G I_0^{(P)}}-\psi'(x). $ Po podstawieniu rozwiązania równania paczenia otrzymujemy rozwiązanie analityczne
\[\begin{aligned}
\varphi(x)={}&C_3+C_4x-\frac{C_2}{2}x^2\\
&+\frac{1}{G I_0^{(P)}} \int_0^x(x-s)m_x(s)\,ds\\
&-\frac{1}{2\bar E I_\omega^{(P)}}\int_0^x(x-s)^2b_\omega(s)\,ds.
\end{aligned} \tag{IV.P.20} \]
Pochodna kąta skręcenia wynosi
\[ \begin{aligned} \varphi'(x)={}&C_4-C_2x\\
&+\frac{1}{G I_0^{(P)}} \int_0^x m_x(s)\,ds\\
&-\frac{1}{\bar E I_\omega^{(P)}} \int_0^x(x-s)b_\omega(s)\,ds.
\end{aligned} \tag{IV.P.21} \]
W rozwiązaniu aproksymacyjnym przyjmujemy drugą zależność z równania (IV.P.15). Wówczas
\[ \varphi'(x)\approx\sum_{i=1}^{n}c_iN_i'(x),\qquad \varphi”(x)\approx\sum_{i=1}^{n}c_iN_i”(x). \tag{IV.P.22} \]
Po podstawieniu aproksymacji obu funkcji kinematycznych do drugiego równania układu (\ref{IV.K.45}) otrzymujemy resztę
\[ R_x(x)= G I_0^{(P)} \left[ \sum_{i=1}^{n}a_iN_i'(x) +\sum_{i=1}^{n}c_iN_i”(x) \right]-m_x(x). \tag{IV.P.23} \]
Współczynniki \(c_i\) wyznacza się z uwzględnieniem sprzężenia z aproksymacją funkcji \(\psi(x)\), określoną przez współczynniki \(a_i\).
Wyznaczanie współczynników aproksymacji
Współczynniki obu aproksymacji można wyznaczać metodą residuów ważonych. Polega ona na narzuceniu warunku zerowania całek z reszt równań różniczkowych, pomnożonych przez odpowiednio dobrane funkcje wagowe. W metodzie Galerkina funkcje wagowe przyjmuje się identyczne z odpowiednimi funkcjami aproksymacyjnymi. Otrzymujemy wówczas warunki
\[ \int_0^l N_j(x)R_\omega(x)\,dx=0, \qquad j=1,\ldots,n, \tag{IV.P.24} \]
\[ \int_0^l N_j(x)R_x(x)\,dx=0, \qquad j=1,\ldots,n. \tag{IV.P.25} \]
Warunki te prowadzą do układu równań algebraicznych względem współczynników \(a_i\) i \(c_i\). Ponieważ równanie skręcania zawiera pochodną funkcji paczenia, układ równań algebraicznych jest sprzężony: wyznaczenie współczynników \(c_i\) wymaga uwzględnienia współczynników \(a_i\). Warunki brzegowe oraz warunki przejścia między sąsiednimi odcinkami pręta należy uwzględnić niezależnie, przez odpowiedni dobór funkcji aproksymacyjnych i stopni swobody albo przez nałożenie dodatkowych warunków na współczynniki aproksymacji.
W dalszej części rozpatrzone zostaną wybrane rodziny funkcji aproksymacyjnych, ze szczególnym uwzględnieniem wielomianów Hermite’a trzeciego stopnia, które umożliwiają bezpośrednie uwzględnienie wartości funkcji oraz jej pierwszej pochodnej w węzłach elementu.
Warunki brzegowe
W celu rozwiązania równań skręcania belki cienkościennej w modelu klasycznym i uogólnionym należy poprawnie sformułować warunki brzegowe wynikające ze sposobu podparcia i obciążenia pręta. W przypadku obciążenia skupionym momentem skręcającym lub bimomentem warunki w miejscu przyłożenia obciążenia należy traktować jako warunki przejścia między rozwiązaniami na sąsiednich odcinkach pręta. Obejmują one odpowiednie warunki ciągłości wielkości kinematycznych oraz skoki wielkości statycznych wynikające z przyłożonych obciążeń skupionych.
Jeżeli wewnątrz pręta nie występuje przegub, rozcięcie ani inna więź dopuszczająca nieciągłość przemieszczeń, odpowiednie funkcje kinematyczne pozostają ciągłe na granicy sąsiednich odcinków. W rozwiązaniu metodą parametrów początkowych stałe całkowania wyznacza się na podstawie warunków kinematycznych i statycznych. W tab. IV.10 zestawiono warunki odpowiadające najczęściej spotykanym sposobom podparcia i obciążenia prętów cienkościennych w klasycznym modelu Własowa.
Warunki brzegowe skręcania i deplanacji w modelu uogólnionym
W modelu uogólnionym kąt obrotu przekroju \(\varphi(x)\) oraz amplituda deplanacji \(\psi(x)\) są niezależnymi zmiennymi kinematycznymi. Kąt \(\varphi(x)\) opisuje obrót przekroju wokół podłużnej osi pręta, natomiast \(\psi(x)\) określa amplitudę pola przemieszczeń podłużnych związanego z deplanacją, którego rozkład w przekroju opisuje funkcja wycinkowa \(\omega(y,z)\). Pochodna \(\varphi'(x)\) opisuje zmianę kąta obrotu wzdłuż osi pręta, ale w modelu uogólnionym nie jest utożsamiana z amplitudą deplanacji.
Dla potrzeb zapisu warunków brzegowych wykorzystujemy łączny parametr skręcania, zdefiniowany w Dodatku IV.K: $ \Theta_{(+)}=\varphi’+\psi. $ Parametr \(\Theta_{(+)}\) łączy zmianę kąta obrotu przekroju wzdłuż pręta z amplitudą deplanacji. Nie stanowi jednak dodatkowej niezależnej zmiennej pola i nie zastępuje oddzielnych zmiennych \(\varphi\) i \(\psi\) we wszystkich warunkach brzegowych. Warunki dotyczące obrotu należy zatem formułować za pomocą \(\varphi\), natomiast warunki dotyczące deplanacji — za pomocą \(\psi\) lub wielkości statycznej sprzężonej z deplanacją, czyli bimomentu \(B_\omega\).
Koniec swobodny
Na końcu swobodnym, przy braku przyłożonego momentu skręcającego i bimomentu, warunki statyczne mają postać
\[ M_x=0,\qquad B_\omega=0. \tag{IV.P.26} \]
Z zależności konstytutywnej określającej momentskręcający w modelu uogólnionym, podanej w Dodatku IV.K, wynika $ M_x=G I_0^{(P)}\Theta_{(+)}.$ Przy \(G I_0^{(P)}\ne 0\) warunki statyczne można zatem zapisać równoważnie jako
\[ \Theta_{(+)}=0,\qquad B_\omega=0, \]
a z definicji parametru \(\Theta_{(+)}\) otrzymujemy
\[ \varphi’=-\psi. \tag{IV.P.27} \]
Warunek ten nie oznacza ani \(\varphi’=0\), ani \(\psi=0\). Oznacza jedynie, że suma obu wielkości jest równa zeru. Nie narzuca się osobno wartości kąta obrotu \(\varphi\) ani amplitudy deplanacji \(\psi\).
Podpora widełkowa
W idealnej podporze widełkowej obrót przekroju wokół osi podłużnej pręta jest zablokowany, natomiast deplanacja pozostaje swobodna. Warunki brzegowe mają zatem postać
\[
\varphi=0,\qquad B_\omega=0.
\tag{IV.P.28}
\]
Warunek \(\varphi=0\) oznacza zablokowanie obrotu przekroju, natomiast \(B_\omega=0\) oznacza brak przyłożonego bimomentu i odpowiada swobodnej deplanacji. Ponieważ warunek \(\varphi=0\) nie oznacza \(\varphi’=0\), na podporze widełkowej nie można z góry przyjąć \(\Theta_{(+)}=0\). Nie narzuca się również warunku \(\psi=0\), gdyż oznaczałby on dodatkowe zablokowanie deplanacji. Wartość parametru \(\Theta_{(+)}\) wynika z rozwiązania równań modelu.
Utwierdzenie
W utwierdzeniu blokuje się zarówno obrót przekroju, jak i jego deplanację. Warunki kinematyczne mają postać
\[ \varphi=0,\qquad \psi=0. \tag{IV.P.29} \]
Z definicji łącznego parametru skręcania otrzymujemy wówczas $ \Theta_{(+)}=\varphi’. $
Nie wynika stąd jednak \(\Theta_{(+)}=0\), ponieważ warunek \(\varphi=0\) określa wartość kąta obrotu na końcu pręta, a nie jego pochodną. Pochodna \(\varphi’\) może być niezerowa, a zatem również \(\Theta_{(+)}\) może być niezerowe. Moment skręcający \(M_x\) i bimoment \(B_\omega\) są reakcjami utwierdzenia wyznaczanymi z rozwiązania układu równań. Nie narzuca się im dodatkowo wartości zerowych.
Warunki brzegowe skręcania i deplanacji w klasycznym modelu Własowa
W klasycznym modelu Własowa przyjmuje się więź kinematyczną $ \psi=\varphi’.$ Deplanacja nie jest zatem niezależną zmienną kinematyczną, lecz wynika z pochodnej kąta obrotu przekroju \(\varphi(x)\). W konsekwencji warunki brzegowe dotyczące obrotu i deplanacji należy formułować za pomocą \(\varphi\) oraz \(\varphi’\).
Koniec swobodny
Na końcu swobodnym, przy braku przyłożonego momentu skręcającego i bimomentu, warunki statyczne mają postać
\[ M_x=0,\qquad B_\omega=0. \tag{IV.P.30} \]
Warunek \(B_\omega=0\) oznacza brak przyłożonego bimomentu, a więc swobodę deplanacji w sensie statycznym. Nie oznacza on jednak sam przez się \(\varphi’=0\). Podobnie warunek \(M_x=0\) nie oznacza automatycznie \(\varphi=0\) ani \(\varphi’=0\). Zależności między tymi wielkościami wynikają z równań konstytutywnych i równowagi przyjętego modelu.
Podpora widełkowa
W idealnej podporze widełkowej obrót przekroju wokół osi podłużnej pręta jest zablokowany, natomiast deplanacja pozostaje swobodna. Warunki brzegowe mają postać
\[ \varphi=0,\qquad B_\omega=0. \tag{IV.P.31} \]
Warunek \(\varphi=0\) oznacza zablokowanie obrotu przekroju, natomiast \(B_\omega=0\) oznacza brak przyłożonego bimomentu. Ponieważ \(\psi=\varphi’\), swoboda deplanacji nie oznacza narzucenia warunku \(\varphi’=0\). Wartość pochodnej \(\varphi’\) wynika z rozwiązania równań modelu.
Utwierdzenie
W utwierdzeniu blokuje się obrót przekroju oraz jego deplanację. Warunki kinematyczne przyjmują postać
\[ \varphi=0,\qquad \varphi’=0. \tag{IV.P.32} \]
Równoważnie, przy \(\psi=\varphi’\), można zapisać $ \varphi=0,\qquad \psi=0.$
Moment skręcający \(M_x\) i bimoment \(B_\omega\) są reakcjami utwierdzenia wyznaczanymi z rozwiązania układu równań. Nie narzuca się im dodatkowo wartości zerowych.
Porównanie warunków brzegowych w modelu klasycznym i uogólnionym
Podstawowa różnica między klasycznym modelem Własowa a modelem uogólnionym polega na sposobie opisu kinematyki skręcania i deplanacji. W modelu klasycznym przyjmuje się zależność \(\psi=\varphi’\), dlatego obrót przekroju \(\varphi\) jest jedyną niezależną zmienną kinematyczną, a warunki dotyczące deplanacji formułuje się za pomocą pochodnej \(\varphi’\). W modelu uogólnionym \(\varphi\) i \(\psi\) są niezależnymi zmiennymi, wobec czego warunki brzegowe należy zapisywać oddzielnie dla obrotu i deplanacji.
Różnicę tę widać na przykładzie utwierdzenia. W modelu klasycznym zablokowanie obrotu i deplanacji zapisuje się jako \(\varphi=0\) oraz \(\varphi’=0\), natomiast w modelu uogólnionym jako \(\varphi=0\) oraz \(\psi=0\). Warunki te mają analogiczne znaczenie fizyczne, ale odnoszą się do różnych opisów kinematycznych.
Odpowiednikiem idealnej podpory widełkowej w modelu uogólnionym jest więź blokująca obrót przekroju wokół osi podłużnej, przy jednoczesnym dopuszczeniu deplanacji. Warunki te zapisuje się jako \(\varphi=0\) oraz \(B_\omega=0\). W modelu klasycznym odpowiadają im te same warunki fizyczne, przy czym deplanacja jest opisana pochodną \(\varphi’\) i nie stanowi niezależnej zmiennej. W żadnym z tych modeli sama więź \(\varphi=0\) nie oznacza, że deplanacja jest zablokowana.
Należy jednak zaznaczyć, że w modelu uogólnionym warunki te są poprawne przy przyjętej idealizacji podpory widełkowej oraz przy założeniu, że \(B_\omega\) jest siłą uogólnioną sprzężoną z deplanacją. W konkretnym sformułowaniu modelu zależność tę należy potwierdzić na podstawie równań równowagi lub zasady prac wirtualnych.
Aproksymacyjne rozwiązanie równania skręcania
Rozwiązanie układu równań skręcania i paczenia można uzyskać przez aproksymację niezależnych funkcji kinematycznych $\psi(x)$ i $\varphi(x)$ za pomocą odpowiednio dobranych funkcji bazowych. Wybór bazy wpływa zarówno na dokładność odwzorowania przebiegu funkcji kinematycznych, jak i na dokładność wyznaczania wielkości pochodnych, w szczególności bimomentu oraz momentu skręcającego. W dalszej części przedstawiono kilka rodzajów aproksymacji, różniących się postacią funkcji bazowych i zakresem zastosowania.
Aproksymacja wielomianowa
Najprostszym sposobem aproksymacji jest zastosowanie wielomianów kolejnych stopni. Zwiększanie stopnia wielomianu pozwala na dokładniejsze odwzorowanie bardziej złożonych przebiegów funkcji skręcania i paczenia. Metoda jest stosunkowo łatwa w implementacji i umożliwia bezpośrednie uwzględnienie warunków brzegowych. Przy wyższych stopniach wielomianów mogą jednak występować niekorzystne efekty numeryczne, zwłaszcza gdy aproksymacja obejmuje cały przedział belki.
Aproksymacja funkcjami trygonometrycznymi
W tej metodzie funkcje kinematyczne aproksymuje się za pomocą kombinacji funkcji sinus i cosinus. Baza trygonometryczna jest szczególnie przydatna w przypadku obciążeń okresowych oraz przebiegów o regularnym, oscylacyjnym charakterze. Jej zaletą jest możliwość uzyskania dobrego odwzorowania funkcji o powtarzalnej strukturze. W przypadku zagadnień z niejednorodnymi warunkami brzegowymi konieczne jest jednak odpowiednie dostosowanie funkcji bazowych lub zastosowanie dodatkowych warunków zapewniających spełnienie tych ograniczeń.
Aproksymacja funkcjami hiperbolicznymi
Funkcje hiperboliczne, $\sinh$ i $\cosh$, nawiązują bezpośrednio do postaci rozwiązania jednorodnego równania skręcania nieswobodnego o stałych parametrach przekroju. Ich zastosowanie pozwala uwzględnić charakterystyczny przebieg rozwiązania wynikający z obecności skręcania deplanacyjnego. Baza ta może być szczególnie efektywna w zagadnieniach, w których rozwiązanie wykazuje charakter zbliżony do rozwiązania jednorodnego. W przypadku zmiennych parametrów przekroju lub dowolnego rozkładu obciążenia jej przydatność wymaga jednak odrębnej oceny.
Aproksymacja funkcjami Hermite’a
Funkcje interpolacyjne Hermite’a umożliwiają aproksymację funkcji z jednoczesnym uwzględnieniem jej wartości oraz wartości pochodnych w węzłach elementu. W przypadku belki cienkościennej pozwala to bezpośrednio powiązać aproksymację funkcji kinematycznych z warunkami brzegowymi i ciągłością rozwiązania na granicach sąsiednich elementów. Szczególnie istotna jest możliwość kontrolowania pochodnych funkcji, ponieważ występują one w zależnościach określających bimoment i moment skręcający. Z tego względu aproksymacja Hermite’a stanowi naturalną podstawę do budowy elementowego rozwiązania układu równań skręcania i paczenia.
Wprowadzenie do funkcji Hermite’a
Interpolacja Hermite’a jest metodą aproksymacji funkcji, w której wykorzystuje się nie tylko wartości funkcji w węzłach, lecz także wartości jej pochodnych. Dzięki temu możliwe jest jednoczesne odwzorowanie wartości funkcji oraz jej lokalnego nachylenia, co pozwala uzyskać ciągłość funkcji i jej pierwszej pochodnej na granicach sąsiednich elementów.
Ideę interpolacji Hermite’a można przedstawić na przykładzie elementu o długości $l$, którego końce stanowią węzły $x_1=0$ i $x_2=l$. Funkcję wewnątrz elementu aproksymuje się wielomianem trzeciego stopnia, wyznaczanym na podstawie czterech warunków: wartości funkcji i jej pierwszej pochodnej w obu węzłach. Po wprowadzeniu współrzędnej bezwymiarowej $ \xi=\frac{x}{l},\qquad 0\leq \xi\leq 1,$ aproksymację można zapisać w postaci:
\[f(x)=H_1(\xi)f_1+ H_2(\xi)f’_1+ H_3(\xi)f_2+ H_4(\xi)f’_2 \tag{IV.P.33} \]
gdzie $f_1,f_2$ oznaczają wartości funkcji w węzłach, natomiast $f’_1,f’_2$ — wartości jej pochodnej względem współrzędnej $x$. Funkcje interpolacyjne Hermite’a mają postać:
\[ \begin{aligned}
H_1(\xi)&=1-3\xi^2+2\xi^3,\\
H_2(\xi)&=l(\xi-2\xi^2+\xi^3),\\
H_3(\xi)&=3\xi^2-2\xi^3,\\
H_4(\xi)&=l(-\xi^2+\xi^3).
\end{aligned}
\tag{IV.P.34} \]
Czynnik $l$ w funkcjach $H_2$ i $H_4$ wynika z tego, że wartości pochodnych są określone względem współrzędnej $x$, a nie bezwymiarowej współrzędnej $\xi$. Zapewnia to zgodność wymiarową wszystkich składników interpolacji.
Zastosowanie do belki cienkośściennej funkcji Hermite’a
W przypadku belki cienkościennej funkcje Hermite’a wykorzystuje się do niezależnej aproksymacji dwóch funkcji kinematycznych: $\psi(x)$ i $\varphi(x)$. Każdą z tych funkcji interpoluje się w obrębie elementu za pomocą wielomianu trzeciego stopnia. Wartości funkcji oraz jej pierwszej pochodnej w obu końcach elementu stanowią jego stopnie swobody.
Rozpatrzmy element o długości $l_e$, którego końce znajdują się w punktach $x_a$ i $x_b=x_a+l_e$. Wprowadzamy lokalną współrzędną bezwymiarową:
\[ \xi=\frac{x-x_a}{l_e},\qquad 0\leq \xi\leq 1. \tag{IV.P.35} \]
Aproksymację dowolnej funkcji $f(x)$ w obrębie elementu zapisujemy w postaci:
\[ f(x)= H_1(\xi)f_a+ H_2(\xi)f’_a+ H_3(\xi)f_b+ H_4(\xi)f’_b, \tag{IV.P.36} \]
gdzie $f_a=f(x_a)$, $f_b=f(x_b)$, natomiast $f’_a$ i $f’_b$ oznaczają wartości pochodnej funkcji względem współrzędnej $x$ w końcach elementu. Funkcje interpolacyjne mają postać:
\[ \begin{aligned}
H_1(\xi)&=1-3\xi^2+2\xi^3,\\
H_2(\xi)&=l_e(\xi-2\xi^2+\xi^3),\\
H_3(\xi)&=3\xi^2-2\xi^3,\\
H_4(\xi)&=l_e(-\xi^2+\xi^3).
\end{aligned} \tag{IV.P.37} \]
Czynniki $l_e$ występujące w funkcjach $H_2$ i $H_4$ uwzględniają fakt, że stopniami swobody są pochodne względem rzeczywistej współrzędnej $x$, a nie współrzędnej bezwymiarowej $\xi$.
W zastosowaniu do belki cienkościennej wprowadzamy dwa niezależne wektory stopni swobody elementu. Dla funkcji $\psi(x)$ jest to:
\[ \mathbf q_{\psi}^{(e)}= \begin{bmatrix} \psi_a&\psi’_a&\psi_b&\psi’_b \end{bmatrix}^{T}, \tag{IV.P.38} \]
natomiast dla funkcji $\varphi(x)$:
\[ \mathbf q_{\varphi}^{(e)}= \begin{bmatrix} \varphi_a&\varphi’_a&\varphi_b&\varphi’_b \end{bmatrix}^{T}. \tag{IV.P.39} \]
Po zebraniu funkcji interpolacyjnych w wektorze
\[ \mathbf H(\xi)= \begin{bmatrix} H_1(\xi)&H_2(\xi)&H_3(\xi)&H_4(\xi) \end{bmatrix}, \tag{IV.P.40} \]
aproksymacje obu funkcji kinematycznych przyjmują postać:
\[ \begin{aligned}
\psi(x)&=\mathbf H(\xi)\mathbf q_{\psi}^{(e)},\\
\varphi(x)&=\mathbf H(\xi)\mathbf q_{\varphi}^{(e)}.
\end{aligned} \tag{IV.P.41} \]
Współczynniki interpolacji są zatem bezpośrednio określone przez wartości funkcji i ich pierwszych pochodnych w końcach elementu. Z definicji funkcji Hermite’a wynika, że interpolacja odtwarza dokładnie te cztery wielkości, tj. wartości funkcji i jej pierwszej pochodnej w obu węzłach.
Do dalszych obliczeń potrzebne są pochodne funkcji interpolacyjnych. Pierwsze pochodne względem współrzędnej $x$ otrzymujemy z zależności $d/dx=(1/l_e)d/d\xi$:
\[ \begin{aligned}
H’_1(x)&=\frac{-6\xi+6\xi^2}{l_e},\\
H’_2(x)&=1-4\xi+3\xi^2,\\
H’_3(x)&=\frac{6\xi-6\xi^2}{l_e},\\
H’_4(x)&=-2\xi+3\xi^2.
\end{aligned} \tag{IV.P.42} \]
Drugie pochodne mają postać:
\[ \begin{aligned}
H”_1(x)&=\frac{-6+12\xi}{l_e^2},\\
H”_2(x)&=\frac{-4+6\xi}{l_e},\\
H”_3(x)&=\frac{6-12\xi}{l_e^2},\\
H”_4(x)&=\frac{-2+6\xi}{l_e}.
\end{aligned} \tag{IV.P.43} \]
Dzięki temu pochodne aproksymowanych funkcji można wyznaczyć bezpośrednio przez różniczkowanie funkcji interpolacyjnych:
\[ \begin{aligned} \psi'(x)&=\mathbf H'(x)\mathbf q_{\psi}^{(e)},&
\psi”(x)&=\mathbf H”(x)\mathbf q_{\psi}^{(e)},\\
\varphi'(x)&=\mathbf H'(x)\mathbf q_{\varphi}^{(e)},&
\varphi”(x)&=\mathbf H”(x)\mathbf q_{\varphi}^{(e)}.
\end{aligned} \tag{IV.P.44} \]
gdzie $\mathbf H'(x)$ i $\mathbf H”(x)$ oznaczają wektory pierwszych i drugich pochodnych funkcji interpolacyjnych.
Tak wyznaczone funkcje i ich pochodne wykorzystuje się następnie do obliczania wielkości mechanicznych. W szczególności, zgodnie z przyjętymi zależnościami modelu uogólnionego:
\[ \begin{aligned}
B_\omega(x)&=-\bar E I_\omega^{(P)}\psi'(x),\\
M_\omega(x)&=\frac{dB_\omega(x)}{dx},\\
M_x(x)&=GI_0^{(P)}\bigl(\psi(x)+\varphi'(x)\bigr).
\end{aligned} \tag{IV.P.45} \]
Przy stałych charakterystykach przekroju zależność na moment paczenia upraszcza się do postaci:
\[ M_\omega(x)=-\bar E I_\omega^{(P)}\psi”(x). \tag{IV.P.46} \]
W przypadku zmiennych charakterystyk przekroju należy natomiast różniczkować cały iloczyn $\bar E I_\omega^{(P)}\psi'(x)$.
W praktycznym zastosowaniu metodę można przeprowadzić według następującej kolejności. Belkę dzieli się na elementy, dla każdego elementu określa się jego długość i lokalną współrzędną $\xi$, a następnie przypisuje wartości obu funkcji kinematycznych i ich pierwszych pochodnych w węzłach. Z tych wartości tworzy się wektory stopni swobody $\mathbf q_{\psi}^{(e)}$ i $\mathbf q_{\varphi}^{(e)}$. Po podstawieniu ich do zależności (IV.P.41) otrzymuje się aproksymowane funkcje, a przez ich różniczkowanie — pochodne potrzebne do wyznaczenia bimomentu, momentu paczenia i momentu skręcającego.
W przypadku belki złożonej z kilku elementów wspólne węzły sąsiadujących elementów mają te same wartości funkcji i ich pierwszych pochodnych. Zapewnia to ciągłość aproksymowanych funkcji oraz ich pierwszych pochodnych na granicach elementów. Drugie pochodne są natomiast wyznaczane oddzielnie w każdym elemencie i nie muszą być ciągłe w węzłach. Ma to znaczenie przy interpretacji przebiegów wielkości zależnych od drugich pochodnych, w szczególności momentu paczenia.
Należy podkreślić, że funkcje $\psi(x)$ i $\varphi(x)$ są aproksymowane niezależnie. Nie wprowadza się między nimi dodatkowego warunku kinematycznego $\psi=\varphi’$, który należy do klasycznego modelu Własowa, a nie do rozpatrywanego tutaj modelu uogólnionego.
Przykłady
Przykład 1 [Współrzędne wycinkowe dla typowych przekrojów otwartych prętów stalowych; I (H) , C, Z]
Wyznaczyć główne współrzędne wycinkowe $\omega$, moment bezwładności na skręcanie $I_V$ oraz główny wycinkowy moment bezwładności $i_\omega$ dla dwuteownika, ceownika i zetownika, a nasrępnie dla kształownika H poróęnać z wartościami stablizowanymi
Charaktertyki geometryczne jako przekojów cienkościennych
Dwuteownik I (H)
Analizowany jest model cienkościennego przekroju ( złożony z linii środkowych ścianek). Wysokość przekroju wynosi $h$, szerokość stopki $b$, grubość stopek $t_f$, a grubość środnika $\delta$.
Przekrój jest bisymetryczny , więc środek zginania (ścinania) $S$ pokrywa się ze środkiem ciężkości $C$
Główne współrzędne wycinkowe wyznacza się z bieguna, którym jest środek zginania jako podwojone pole zakreślone przez promień wodzący, jak następuje:
punkt $P_0 (w tekście „O”)\to$ $\omega_{P0}= 2\cdot h/2 \cdot 0 = 0$
punkt $2 \to $ : $\omega_2 = + 2 \cdot 1/2 \cdot h/2 \cdot b/2 = + \cfrac{b h }{4}$ (znak + , bo promień wodzący zakreślił w prawo),
punkt $1 \to $ : $\omega_1 = – 2 \cdot 1/2 \cdot h/2 \cdot b/2 = – \cfrac{b h }{4}$ (znak – , bo promień wodzący zakreślił w lewo),
analogiczne rzędne na stopce dolnej 2ynoszą $\omega= +/- bh/4$
Moment bezwładności na skręcanie
$ (\ref{23}) \to I_V = \cfrac{1}{3} \left (2 b t_f^3 + h \delta^3 \right)$
Główny wycinkowy moment bezwładności:
$I_\omega = \cfrac{b}{6} \cdot \left [ \right ] = \cfrac{h^2}{4} \cdot \cfrac{2 t_f b^3}{12}$
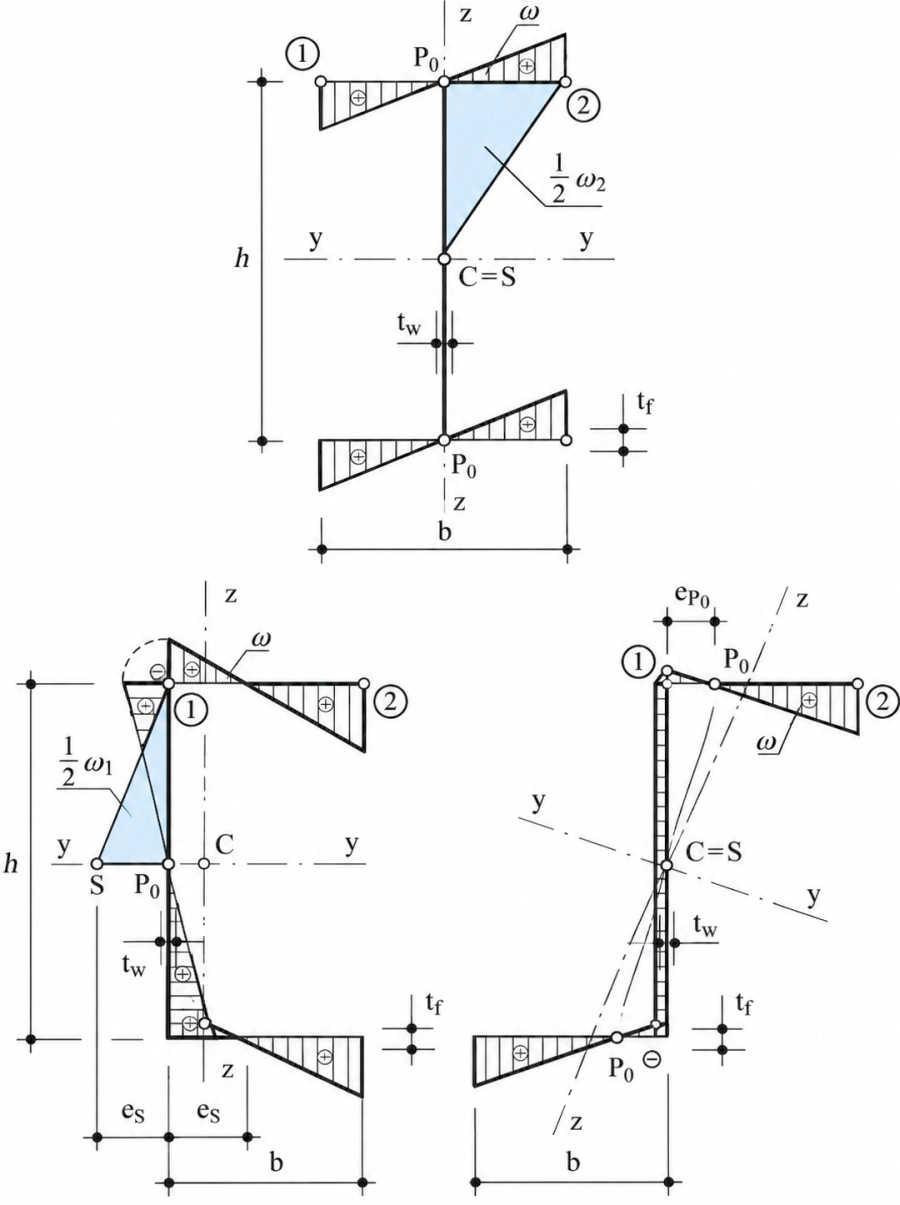
Eys. IV.P1.1 Wyznacznoie współrzędnej wynickowej dla dwoutepnika, ceoanika i zetownika
Wykresy głównych współrzędnych wycinkowym podsumowano na rys IV.P1-1.
Ceownik C (U)
Dla cienkościennego ceownika uogólnionego na rysunku przyjmujemy, że $P_0$ leży na osi środnika, natomiast odległość środka zginania $S$ od punktu $P_0$ oznaczamy przez $(e_S=SP_0$
<Współrzędna wycinkowa
W punkcie początkowym $ \omega_{P_0}=0.$
Dla punktu $1$, znajdującego się na końcu środnika: $ \omega_1 = 2\left(\cfrac{h}{2}\right)e_S = e_Sh$
Przechodząc od punktu $1$ do punktu $2$ wzdłuż górnej stopki, współrzędna wycinkowa zmienia się o $ -2\left(\cfrac{h}{2}\right)b=-bh,$ Stąd $\omega_2=e_Sh-bh=h(e_S-b).$
Na dolnej części ceownika, ze względu na symetrię względem osi $y$, otrzymujemy: $ \omega_{\mathrm{dol},1}=-e_Sh, $ <p>oraz</p>$ \omega_{\mathrm{dol},2} = h(b-e_S) = -\omega_2.$
Rozkład współrzędnej wycinkowej jest więc antysymetryczny względem osi $y$
Moment bezwładności na skręcanie
Dla cienkościennego ceownika:
$ I_V = \cfrac{1}{3} \left( 2bt_f^3+h\delta^3 \right). $
Główny wycinkowy moment bezwładności
Dla górnej stopki współrzędna wycinkowa ma postać
$ \omega(y)=e_Sh-hy, \, 0\leq y\leq b. $
Dla środnika: $ \omega(z) = e_S\left(z+\cfrac{h}{2}\right), \, -\cfrac{h}{2}\leq z\leq\cfrac{h}{2}.$
Ze względu na symetrię względem osi $y$, wkłady obu stopek są jednakowe. Otrzymujemy zatem
$I_\omega = 2t_f\int_0^b \left(e_Sh-hy\right)^2dy + \delta\int_{-h/2}^{h/2} \left[ e_S\left(z+\cfrac{h}{2}\right) \right]^2dz. $
Po wykonaniu całkowania: $ I_\omega = \cfrac{h^2}{3} \left[ 2t_f \left( b^3-3b^2e_S+3be_S^2 \right) + e_S^2h\delta \right]= \cfrac{h^2}{3} \left[ 2t_f \left( b^3-3b^2e_S+3be_S^2 \right) + e_S^2h\delta\right]$.
Ponieważ rozkład $\omega$ jest antysymetryczny względem osi $y$, zachodzi$ $ \int_A\omega\,dA=0,$
a więc przy tym wyborze bieguna i punktu początkowego otrzymana współrzędna wycinkowa jest główną współrzędną wycinkową i nie wymaga dodatkowej stałej normalizującej. Przy przyjęciu przeciwnego kierunku obiegu konturu wszystkie wartości $\omega$ zmieniają znak, natomiast $I_\omega$ oraz $I_V$ pozostają bez zmian.
Zetownik Z
Przekrój zetowy jest środkowo-symetryczny, dlatego środek zginania (ścinania) $S$ pokrywa się ze środkiem ciężkości $C$: $S\equiv C.$
Główna współrzędna wycinkowa
Główną współrzędną wycinkową wyznacza się z bieguna, którym jest środek zginania $S=C$, jako podwojone pole zakreślone przez promień wodzący.
Punktem początkowym przyjmujemy punkt $P_0$ na środniku: $\omega_{P_0}=0.$
Na środniku promień wodzący jest współliniowy ze środnikiem, dlatego: $\omega=0.$
Dla punktu $1$, znajdującego się na jednym końcu górnej stopki: $ \omega_1 = -2\left(\cfrac{1}{2}\right) \left(\cfrac{h}{2}\right) \left(\cfrac{b}{2}\right) =-\cfrac{bh}{4}.$
Dla punktu $2$, znajdującego się na drugim końcu górnej stopki: $ \omega_2 = +2\left(\cfrac{1}{2}\right) \left(\cfrac{h}{2}\right) \left(\cfrac{b}{2}\right) = +\cfrac{bh}{4}. $
Na dolnej stopce otrzymujemy wartości przeciwnego znaku: $ \omega_{\mathrm{dol},1}= +\cfrac{bh}{4}, \, \omega_{\mathrm{dol},2} = -\cfrac{bh}{4}. $
Współrzędna wycinkowa zmienia się liniowo wzdłuż każdej stopki, a jej rozkład jest antysymetryczny względem środka $C=S$
Moment bezwładności na skręcanie
$I_V = \cfrac{1}{3} \left( 2bt_f^3+h\delta^3 \right). \]
Główny wycinkowy moment bezwładności
Na środniku $\omega=0$ dlatego jego wkład do $I_\omega$jest równy zeru. Na każdej połówce stopki współrzędna wycinkowa zmienia się liniowo od zera do wartości bezwzględnej $bh/4$
$ I_\omega = 2t_f \int_0^{b/2} \left( \cfrac{h}{2}y \right)^2dy. = 2t_f\cfrac{h^2}{4} \cfrac{(b/2)^3}{3} = \cfrac{t_fb^3h^2}{48}.$
Ze względu na antysymetryczny rozkład współrzędnej wycinkowej względem $C=S$ zachodzi: $ \int_A\omega\,dA=0,$ a więc przyjęta współrzędna wycinkowa jest już współrzędną główną.
Różnica w wyznaczaniu momentu bezwładności przekroju wg tablic, traktowanego jako zwarty lub cienkościenny
Różnice w momentach bezwładności przekroju zwartego i cienkościennego pokażemy na na przykładzie dwuteownika szerokostopowego HEA,. dla którego dane z tablic przytoczono w tab. P1-1.
Tab.P2-1. Dane dwuteowników HEA z tablic hutniczych
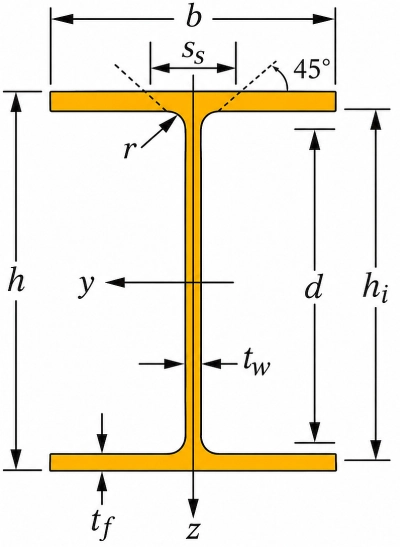
\[\begin{array}{|c|c|c|c|c|c|c|c|c|c|c|c|c|c|}
\hline \text{Wyróżnik} &h&b&\delta&t_f&r_1&s_s&h_i&d&A&I_y&I_z&I_V&I_\omega\\
\hline \text{profilu } &\mathrm{mm}&\mathrm{mm}&\mathrm{mm}&\mathrm{mm}&\mathrm{mm}&\mathrm{mm}&\mathrm{mm}&\mathrm{mm}&\mathrm{cm^2}&\mathrm{cm^4}&\mathrm{cm^4}&\mathrm{cm^4}&\mathrm{cm^6} \\
\hline (1) &(2)&(3) &(4) &(5) &(6)&(7) &(8)&(9) &(10) &(11)&(12)&(13) &(14)\\
\hline \mathrm{HE\,100\,A} &96&100&5&8&12&35{,}06&80&56&21{,}2&349{,}2&133{,}8&5{,}24&2580 \\
\mathrm{HE\,120\,A} &114&120&5&8&12&35{,}06&98&74&25{,}3&606{,}2&230{,}9&5{,}99&6470 \\
\mathrm{HE\,140\,A} &133&140&5{,}5&8{,}5&12&36{,}56&116&92&31{,}4&1033&389{,}3&8{,}13&15060 \\ \mathrm{HE\,160\,A}
&152&160&6&9&15&41{,}57&134&104&38{,}8&1673&615{,}6&12{,}19&31410 \\
\mathrm{HE\,180\,A} &171&180&6&9{,}5&15&42{,}57&152&122&45{,}3&2510&924{,}6&14{,}8&60210 \\
\mathrm{HE\,200\,A} &190&200&6{,}5&10&18&47{,}59&170&134&53{,}8&3692&1336&20{,}98&108000 \\
\mathrm{HE\,220\,A} &210&220&7&11&18&50{,}09&188&152&64{,}3&5410&1955&28{,}46&193300 \\
\mathrm{HE\,240\,A} &230&240&7{,}5&12&21&56{,}1&206&164&76{,}8&7763&2769&41{,}55&328500 \\
\mathrm{HE\,260\,A} &250&260&7{,}5&12{,}5&24&60{,}62&225&177&86{,}8&10450&3668&52{,}37&516400 \\
\mathrm{HE\,280\,A} &270&280&8&13&24&62{,}12&244&196&97{,}3&13670&4763&62{,}1&785400 \\
\mathrm{HE\,300\,A} &290&300&8{,}5&14&27&68{,}13&262&208&112{,}5&18260&6310&85{,}17&1200000 \\
\mathrm{HE\,320\,A} &310&300&9&15{,}5&27&71{,}63&279&225&124{,}4&22930&6985&108&1512000 \\
\mathrm{HE\,340\,A} &330&300&9{,}5&16{,}5&27&74{,}13&297&243&133{,}5&27690&7436&127{,}2&1824000 \\
\mathrm{HE\,360\,A} &350&300&10&17{,}5&27&76{,}63&315&261&142{,}8&33090&7887&148{,}8&2177000 \\
\mathrm{HE\,400\,A} &390&300&11&19&27&80{,}63&352&298&159&45070&8564&189&2942000 \\
\mathrm{HE\,450\,A} &440&300&11{,}5&21&27&85{,}13&398&344&178&63720&9465&243{,}8&4148000 \\
\mathrm{HE\,500\,A} &490&300&12&23&27&89{,}63&444&390&197{,}5&86970&10370&309{,}3&5643000 \\
\mathrm{HE\,550\,A} &540&300&12{,}5&24&27&92{,}13&492&438&211{,}8&111900&10820&351{,}5&7189000 \\
\mathrm{HE\,600\,A} &590&300&13&25&27&94{,}63&540&486&226{,}5&141200&11270&397{,}8&8978000 \\
\mathrm{HE\,650\,A} &640&300&13{,}5&26&27&97{,}13&588&534&241{,}6&175200&11720&448{,}3&11030000 \\
\mathrm{HE\,700\,A} &690&300&14{,}5&27&27&100{,}1&636&582&260{,}5&215300&12180&513{,}9&13350000 \\
\mathrm{HE\,800\,A} &790&300&15&28&30&106{,}1&734&674&285{,}8&303400&12640&596{,}9&18290000 \\
\mathrm{HE\,900\,A} &890&300&16&30&30&111{,}1&830&770&320{,}5&422100&13550&736{,}8&24960000 \\
\mathrm{HE\,1000\,A} &990&300&16{,}5&31&30&113{,}6&928&868&346{,}8&553800&14000&822{,}4&30700000 \\
\hline \end{array} \]
W tab. P1-2 zestawiono charakterystyki przekroju HEA wyznaczone jak dla przekroju zwartego oraz cienkościennego.
Tab.P2-2. Charakterystyki dwuteowników HEA traktowanych jak przekrój zwarty oraz cienkościenny
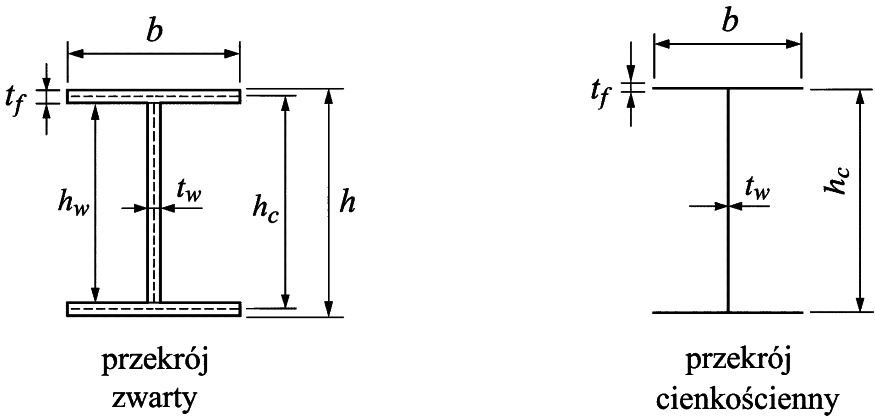
\[ \begin{array}{|c|c|c|c|c|c|c|c||c|c|c|c|c|c|c|c|c|}
\hline h_w&\delta&h_c&b&t_f&A&I_y&I_z&&A&I_y&k_y&I_z&k_z&I_V&k_v&I_\omega&k_\omega \\
\hline (1)&(2)&(3)&(4)&(5)&(6)&(7)&(8)&&(9)&(10)&(11)&(12)&(13)&(14)&(15)&(16)&(17)\\
\hline 8{,}0&0{,}5&8{,}8&10&0{,}8&20&331{,}9467&133{,}42&&20{,}0&331{,}0933&1{,}05&133{,}333&1{,}004&3{,}78&1{,}39&2581&1{,}000 \\
9{,}8&0{,}5&10{,}6&12&0{,}8&24{,}1&580{,}5923&230{,}5&&24{,}1&578{,}5443&1{,}05&230{,}4&1{,}002&4{,}54&1{,}32&6472&1{,}000 \\
11{,}6&0{,}55&12{,}5&14&0{,}85&30{,}18&996{,}6719&388{,}89&&30{,}2&993{,}8059&1{,}04&388{,}733&1{,}00&6{,}42&1{,}27&15064&1{,}008 \\
13{,}4&0{,}6&14{,}3&16&0{,}9&36{,}84&1596{,}521&614{,}64&&36{,}8&1592{,}633&1{,}05&614{,}4&1{,}00&8{,}81&1{,}38&31410&1{,}000 \\
15{,}2&0{,}6&16{,}2&18&0{,}95&43{,}32&2410{,}767&923{,}67&&43{,}3&2405{,}623&1{,}04&923{,}4&1{,}00&11{,}45&1{,}29&60211&1{,}006 \\
17{,}0&0{,}65&18{,}0&20&1&51{,}05&3512{,}788&1333{,}7&&51{,}1&3506{,}121&1{,}05&1333{,}33&1{,}00&14{,}98&1{,}40&108000&1{,}000 \\
18{,}8&0{,}7&19{,}9&22&1{,}1&61{,}56&5189{,}088&1952{,}7&&61{,}6&5179{,}327&1{,}04&1952{,}13&1{,}00&21{,}80&1{,}31&193266&1{,}000 \\
20{,}6&0{,}75&21{,}8&24&1{,}2&73{,}05&7403{,}644&2765{,}5&&73{,}1&7389{,}82&1{,}05&2764{,}8&1{,}00&30{,}71&1{,}35&328486&1{,}000 \\
22{,}5&0{,}75&23{,}8&26&1{,}25&81{,}875&9894{,}857&3662{,}5&&81{,}9&9877{,}93&1{,}06&3661{,}67&1{,}00&37{,}19&1{,}41&516352&1{,}004 \\
24{,}4&0{,}8&25{,}7&28&1{,}3&92{,}32&13009{,}88&4757{,}3&&92{,}3&12989{,}37&1{,}05&4756{,}27&1{,}00&45{,}40&1{,}37&785367&1{,}000 \\
26{,}2&0{,}85&27{,}6&30&1{,}4&106{,}27&17298{,}32&6301{,}3&&106{,}3&17270{,}88&1{,}06&6300&1{,}00&60{,}53&1{,}41&1199772&1{,}000 \\
27{,}9&0{,}9&29{,}5&30&1{,}55&118{,}11&21830{,}84&6976{,}7&&118{,}1&21793{,}61&1{,}05&6975&1{,}00&81{,}63&1{,}32&1512359&1{,}003 \\
29{,}7&0{,}95&31{,}4&30&1{,}65&127{,}22&26443{,}79&7427{,}1&&127{,}2&26398{,}87&1{,}05&7425&1{,}00&98{,}80&1{,}29&1824364&1{,}003 \\
31{,}5&1{,}0&33{,}3&30&1{,}75&136{,}5&31679{,}27&7877{,}6&&136{,}5&31625{,}67&1{,}05&7875&1{,}00&118{,}27&1{,}26&2176576&1{,}003 \\
35{,}2&1{,}1&37{,}1&30&1{,}9&152{,}72&42942{,}24&8553{,}9&&152{,}7&43225{,}65&1{,}04&8550&1{,}00&153{,}64&1{,}23&2942076&1{,}000 \\
39{,}8&1{,}15&41{,}9&30&2{,}1&171{,}77&61436{,}12&9455&&171{,}8&61343{,}51&1{,}04&9450&1{,}00&206{,}46&1{,}18&4147629&1{,}000 \\
44{,}4&1{,}2&46{,}7&30&2{,}3&191{,}28&84115{,}21&10356&&191{,}3&83993{,}54&1{,}04&10350&1{,}00&270{,}24&1{,}14&5643053&1{,}000 \\
49{,}2&1{,}25&51{,}6&30&2{,}4&205{,}5&108396{,}2&10808&&205{,}5&108257{,}9&1{,}03&10800&1{,}00&310{,}07&1{,}13&7188912&1{,}000 \\
54{,}0&1{,}3&56{,}5&30&2{,}5&220{,}2&136924{,}2&11260&&220{,}2&136768&1{,}03&11250&1{,}00&353{,}88&1{,}12&8978203&1{,}000 \\
58{,}8&1{,}35&61{,}4&30&2{,}6&235{,}38&170075{,}2&11712&&235{,}4&169899{,}4&1{,}03&11700&1{,}00&401{,}88&1{,}12&11027133&1{,}000 \\
63{,}6&1{,}45&66{,}3&30&2{,}7&254{,}22&209307{,}8&12165&&254{,}2&209111&1{,}03&12150&1{,}00&461{,}03&1{,}11&13351908&1{,}000 \\
73{,}4&1{,}5&76{,}2&30&2{,}8&278{,}1&293530{,}9&12621&&278{,}1&293301{,}3&1{,}03&12600&1{,}00&524{,}77&1{,}14&18290286&1{,}000 \\
83{,}0&1{,}6&86{,}0&30&3&312{,}8&409328{,}3&13528&&312{,}8&409058{,}3&1{,}03&13500&1{,}00&657{,}42&1{,}12&24961500&1{,}000 \\
92{,}8&1{,}65&95{,}9&30&3{,}1&339{,}12&537836{,}7&13985&&339{,}1&537538{,}7&1{,}03&13950&1{,}00&739{,}42&1{,}11&32073875&1{,}000 \\
\hline \end{array} \]
Charakterystyki geometryczne jak dla przekroju zwartego wyznaczono z pominięciem wyokrągleń naroży profilu. Przykładowo pole przekroju $A_{zwarty}$ oraz moment bezwładności $I_{y, zwarty}$ wyznaczano podług formuł:
$A_{zwarty} = A_w + 2 \cdot A_f$,
$I_{y, zwarty} = \cfrac{ \delta \cdot h_w^3 }{12}+ 2 \cdot \left [ \cfrac{b \cdot t_f^3}{12} + A_f \cdot (h_c/2)^2 \right ]$
gdzie:
$A_w = h_w \cdot \delta$,
$A_f = b \cdot t_f$,
$h_w= h – 2 \cdot t_f$
$h_c= h – t_f$
Dla przekroju cienkościennego w wyrażeniach na momenty bezwładności pomijamy składniki, w których występuje grubość ścianki podniesiona do trzeciej potęgi, o to dlatego, że cała grubość odcinka skupiona jest na jego linii środkowej., a także różnicę w definicji wysokości przekroju. W rezultacie otrzymujemy
$A_{cienko} = A_w + 2 \cdot A_f$,
$I_{y, cienko} = \cfrac{ \delta \cdot h_w^3 }{12}+ 2 \cdot \left [ A_f \cdot (h_c/2)^2 \right ]$
W tab P2-2 podano współczynniki $k_y$, $k_z$, $k_v$ oraz $k_\omega$, stanowiące stosunki momentu bezwładności $I_y$, $I_z$, skręcania I_V$ oraz wycinkowego $I_\omega$ odczytane z tablic do wyliczonych jak dla przekroju cienkościennego. Współczynniki te wynoszą średnio dla wszystkich profili w typoszeregu HEA:
$k_y = 1,04 $,
$k_z = 1,00 $,
$k_v= 1,26 $
$k_\omega=1,00$
Współczynniki ujmują wpływ wyokrągleń naroży przekroju . W ta. 6 podano, że współczynnik $k_v$ uzyskany w drodze badań eksperymentalnych dla przekrojów typu HE… zawiera się w granicach (1,21 do 1,41). Rezultat wyliczony w tab.P2-2 zawiera się w podanych granicach.
Charakterystyki geometryczne dwuteownika wyliczone jak dla pręta cienkościennego różnią się od wartości dokładnych (tablicowych) w stopniu akceptowanym w obliczeniach inżynierskich.
Przykład 3 [ Charakterystyki geometryczne przekroju cienkościennego ]
Przykład na podstawie opracowania [41]
Wyznaczyć charakterystyki geometryczne przekroju oraz jego odciętej części odciętej części przekroju w punkcie C wg rys IV.P3-1.

Rys. IV. P3-1 Przekrój cienkościenny, otwarty wg [41]
Dane
Na rys. IV. P3-1 przekrój w liniach środkowych ścianek oznaczono linią grubą
Układ globalny osi (Y,Z) jest prostopadły do osi pręta X i zaczepiony w lewym , górnym narożu przekroju
Węzły przekroju:
(1) $(y_1 = 20 \, ;\, z_1= 0)$ cm,
(2) $(0\, ;\, 0)$ cm,
(3) $(0\, ; -30)$ cm,
(4) $(13\, ;, -30)$ cm,
Ścianki przekroju:
[1] =(1)-(2) $l_1= 20 \, cm$, $t_1= 2 \, cm$
[2]=(2)-(3) $l_2= 30 \, cm$, $t_2= 3 \, cm$
[3]=(3)- (4) $l_3= 13 \, cm$ $t_3= 1,3 \, cm$
Środek ciężkości, osie centralne, osie główne
Na rys. P3-2 osie centralne (przechodzące przez środek ciężkości) naniesiono liniami niebieskimi, a osie główne (osie centrale, ale nachylone pod kątem $\alpha$, względem których momenty bezładności przyjmują wartości ekstremalne, a moment dewiacji jest zerowy) oznaczono liniami bordowymi

$A_1$ = 20\cdot 2 = 40 \, cm^2$
$A_2$ = 30\cdot 3 = 90 \, cm^2$
$A_3$ =13\cdot 1,3 = 16,9 \, cm^2$
tab. IV.3, kol. (6), wiersz 1:
$ \to A=40+90+16,9=146,9\,\mathrm{cm^2}.$
Współrzędne lokalnych środków ciężkości w układzie początkowym (Y, Z)
$Y_{c1}=20/2=10\,\mathrm{cm}$, $Z_{c1}=0\,\mathrm{cm}$,
$Y_{c2} =0\,\mathrm{cm}$, $Z_{c2}=-30/2=-15\,\mathrm{cm}$,
$Y_{c3}=13/2=6,5\,\mathrm{cm}$, $Z_{c3} =-30\,\mathrm{cm}$.
Momenty statyczne w układzie (Y, Z)
tab. IV.3 kol. (6), wiersz 2:
$\to S_Y=40\cdot0+90\cdot(-15)+16,9\cdot(-30) =-1857\,\mathrm{cm^3}.$
tab. IV.3 kol. (6), wiersz 3:
$ \to S_Z=40\cdot10+90\cdot0+16,9\cdot6,5 =509,9\,\mathrm{cm^3}.$
Środek ciężkości przekroju (C)
tab. IV.3, kol. (6), wiersz 4:
$ \to Y_C=\cfrac{S_Z}{A} =\cfrac{509,9}{146,9} =3,47\,\mathrm{cm}.$
tab. IV.3, kol. (6), wiersz 4:
$ \to Z_C=\cfrac{S_Y}{A} =\cfrac{-1857}{146,9} =-12,64\,\mathrm{cm}.$
Współrzędne lokalnych środków ciężkości w układzie osi centralnych $(y_c, z_c)$
$y_{c1}=10-3,47=6,53\,\mathrm{cm}$, $z_{c1}=0-(-12,64)=12,64\,\mathrm{cm}$,
$y_{c2}=0-3,47=-3,47\,\mathrm{cm}$, $z_{c2}=-15-(-12,64)=-2,36\,\mathrm{cm}$,
$y_{c3}=6,5-3,47=3,03\,\mathrm{cm}$, $z_{c3}=-30-(-12,64)=-17,36\,\mathrm{cm}$.
Centralne momenty bezwładności
tab. IV.3, kol. (6), wiersz 5:
$ \to I_{y_c} =40\cdot12,64^2 +90\cdot(-2,36)^2 +16,9\cdot(-17,36)^2 +\left[ 0+\cfrac{3,0\cdot30^3}{12}+0 \right] =18735\,\mathrm{cm^4}.$
tab. IV.3, kol. (6), wiersz 6:
$ =40\cdot6,53^2 +90\cdot(-3,47)^2 +16,9\cdot3,03^2 +\left[ \cfrac{2,0\cdot20^3}{12} +0 +\cfrac{1,3\cdot13^3}{12} \right] =4516\,\mathrm{cm^4}. $
tab. IV.3, kol. (6), wiersz 7:
$ \to I_{y_cz_c} =40\cdot6,53\cdot12,64 +90\cdot(-3,47)\cdot(-2,36) +16,9\cdot3,03\cdot(-17,36) =3150\,\mathrm{cm^4}. $
Kąt nachylenia osi głównych
tab.IV3 kol. (6), wiersz 8 oraz uwaga (b)
$ \to \operatorname{tg}(2\alpha) =\cfrac{2\cdot3150}{18735-4516} =0,443 $
$\to \alpha=11,95^\circ.$
$ \sin(11,95^\circ)=0,2071,$
$ \cos(11,95^\circ)=0,9783.$
Główne centralne momenty bezwładności
Z podstawowych zależności wytrzymałości materiałów dla przekrojów zwartych:
tab.IV3, kol. (6), wiersz 9 oraz uwaga (c):
$ \to I_m=\cfrac{I_{y_c}+I_{z_c}}{2} =\cfrac{18735+4516}{2} =11625,5\,\mathrm{cm^4}$
tab.IV3, kol. (6), wiersz 9 oraz uwaga (c):
$ \to I_\Delta= \sqrt{ \left( \cfrac{I_{y_c}-I_{z_c}}{2} \right)^2 +I_{y_cz_c}^{\,2} } = \sqrt{ \left( \cfrac{18735-4516}{2} \right)^2 +3150^2 } =7776,08\,\mathrm{cm^4} $
tab.IV3, kol. (6), wiersz 9:
$ \to I_y=I_{\max} =I_m+I_\Delta =11625,5+7776,08 =19401,58\,\mathrm{cm^4} \approx19402\,\mathrm{cm^4} $
tab.IV3, kol. (6), wiersz 10:
$ \to I_z=I_{\min} =I_m-I_\Delta =11625,5-7776,08 =3849,42\,\mathrm{cm^4} \approx3849\,\mathrm{cm^4} $
Te same wartości uzyskano niżej metodą mnożenia wykresów.
Współrzędne punktów przekroju w głównym układzie centralnym $(y,z)$
Na rys. IV.P3-3 przedstawiono wykresy współrzędnych głównych $y$, $z$ oraz współrzędnej wycinkowej względem dowolnego bieguna pomocniczego $(B)$ oraz początkowego punktu zliczania $(O)$. Biegun pomocniczy $(B)$ przyjęto w górnym lewym narożu przekroju, a punkt $(O)$ w dolnym lewym narożu przekroju.

Współrzędne w układzie głównym $(y,z)$
$y_{(1)}=(20-3,47)\cdot0,9783-[0-(-12,64)]\cdot0,2071=13,55 \, cm$,
$z_{(1)}=(20-3,47)\cdot0,2071+[0-(-12,64)]\cdot0,9783=15,79 \, cm$,
$y_{(2)}=(0-3,47)\cdot0,9783-[0-(-12,64)]\cdot0,2071=-6,01 \, cm$,
$z_{(2)}=(0-3,47)\cdot0,2071+[0-(-12,64)]\cdot0,9783=11,65 \, cm$,
$y_{(3)}=(0-3,47)\cdot0,9783-[(-30)-(-12,64)]\cdot0,2071=0,20 \, cm$,
$z_{(3)}=(0-3,47)\cdot0,2071+[(-30)-(-12,64)]\cdot0,9783=-17,70 \, cm$,
$y_{(4)}=(13-3,47)\cdot0,9783-[(-30)-(-12,64)]\cdot0,2071=12,92 \, cm$,
$z_{(4)}=(13-3,47)\cdot0,2071+[(-30)-(-12,64)]\cdot0,9783=-15,01 \, cm$.
Te same wartości uzyskano niżej metodą mnożenia wykresów
Pomocnicze współrzędne wycinkowe $\omega’_B$
Biegun pomocniczy $(B)$ przyjęto w lewym, górnym narożu profilu (2). Pomocniczy punkt początkowy $(O’)$ przyjęto w lewym, dolnym narożu przekroju (3).
tab. IV.4, kol. (6), wiersz 2:
$\omega’_{(1)}=\omega_{B,(1)}=0\cdot20=0\,\mathrm{cm^2}$
$\omega’_{(2)}=\omega_{B,(2)}=0\cdot0=0\,\mathrm{cm^2}$
$\omega’_{(3)}=\omega_{B,(3)}=0\cdot30=0\,\mathrm{cm^2}$
$\omega’_{(4)}=\omega_{B,(4)}=30\cdot13=390\,\mathrm{cm^2}$.
Na rys. IV.P3.4sporządzono wykres pomocniczej współrzędnej wycinkowej względem bieguna pomocniczego (B), odmierzanej od pomocniczego punktu początkowego (O’).

Rys. IV.P3-4. Wykres pomocniczej współrzędnej wycinkowej względem bieguna pomocniczego (B)
Moment bezwładności na skręcanie
tab.IV.4, kol. (6), wiersz 1
$\to I_V=\cfrac{1}{3}\left(20\cdot2,0^3+30\cdot3,0^3+13\cdot1,3^3\right)=332,9 \, cm^4$
Giętne momenty bezwładności z mnożenia wykresów
tab. IV.], kol. (6), wiersz 5:
$ \to I_y= \cfrac{20}{6} \left[ 2\left(15,79^2+11,65^2\right) +2\cdot15,79\cdot11,65 \right]\cdot2,0 $
$ +\cfrac{30}{6} \left[ 2\left(11,65^2+(-17,70)^2\right) +2\cdot11,65\cdot(-17,70) \right]\cdot3,0 $
$ +\cfrac{13}{6} \left[ 2\left[(-17,70)^2+(-15,01)^2\right] +2\cdot(-17,70)\cdot(-15,01) \right]\cdot1,3 =19402\,\mathrm{cm^4}.$
tab. IV.4, kol. (6), wiersz 6:
$ \to I_z= \cfrac{20}{6} \left[ 2\left(13,55^2+(-6,01)^2\right) +2\cdot13,55\cdot(-6,01) \right]\cdot2,0 $
$ +\cfrac{30}{6} \left[ 2\left[ (-6,01)^2+0,20^2\right] +2\cdot(-6,01)\cdot0,20 \right]\cdot3,0 $
$ +\cfrac{13}{6} \left[ 2\left(0,20^2+12,92^2\right) +2\cdot0,20\cdot12,92 \right]\cdot1,3 =3849\,\mathrm{cm^4}. $
Te same wartości uzyskano wyżej metodą klasyczną (bez mnożenia wykresów), co zwykle jest mniej pracochłonne.
Wycinkowe, odśrodkowe momenty bezwładności
tab. IV.4, kol. (6), wiersz 3:
$I_{\omega’,y} =\cfrac{20}{6} \left[ 2\cdot(0\cdot15,79+0\cdot11,65) +0\cdot11,65+0\cdot15,79 \right]\cdot2,0$ $+\cfrac{30}{6} \left[ 2\cdot(0\cdot11,65+0\cdot(-17,70)) +0\cdot(-17,70)+0\cdot11,65 \right]\cdot3,0$
$+\cfrac{13}{6} \left[ 2\cdot(0\cdot(-17,70)+390\cdot(-17,70)) +0\cdot(-17,70)+390\cdot(-17,70) \right]\cdot1,3$
$=-58330,35\,\mathrm{cm^5}$.
tab. IV.4, kol. (6), wiersz 4:
$I_{\omega’,z} =\cfrac{20}{6} \left[ 2\cdot(0\cdot13,55+0\cdot(-6,01)) +0\cdot(-6,01)+0\cdot13,55 \right]\cdot2,0$ $+\cfrac{30}{6} \left[ 2\cdot(0\cdot(-6,01)+0\cdot0,20) +0\cdot0,20+0\cdot(-6,01) \right]\cdot3,0$
$+\cfrac{13}{6} \left[ 2\cdot(0\cdot0,20+390\cdot12,92) +0\cdot12,92+390\cdot0,20 \right]\cdot1,3$
$=28604,94\,\mathrm{cm^5}$.
Środek zginania (ścinania) (S) (główny biegun wycinkowy)
Na rys. P3-4 położenie środka zginania (.ścinania) w różnych układach pręta, oznaczone różnymi kolorami:
czerwonym (yS,zS) w układzie osi głównych centralnych,
niebieskim (yS,zS) w układzie osi centralnych (równoległych do osi początkowych)
czarnym i dużymi literami (YS,ZS) w układzie osi początkowych

Współrzędne środka zginania (S) w układzie osi głównych centralnych
tab. IV.4, kol. (5), wiersz 7:
$ y_S=-6,01-\cfrac{42577,9}{19401,6} =-6,01-2,19 =-8,20\,\mathrm{cm}, $
$ z_S=11,65+\cfrac{-49465,5}{3849} =11,65-12,85 =-1,20\,\mathrm{cm}. $
Współrzędne środka zginania (S) w układzie osi centralnych równoległych do osi początkowych (Y,Z)
Współrzędne w układzie osi równoległych do osi początkowych (Y,Z) wyznacza się z zależności transformacyjnych rys. IV.P2.2
$ y_S=y_s\cos(-\alpha)-z_s\sin(-\alpha)$
$ =-8,20\cdot\cos(-11,95^\circ) -(-1,20)\cdot\sin(-11,95^\circ) $
$ =-8,20\cdot0,9783-(-1,20)\cdot(-0,2071) =-8,27\,\mathrm{cm},$
$z_S=y_s\sin(-\alpha)+z_s\cos(-\alpha) $
$ =-8,20\cdot\sin(-11,95^\circ) +(-1,20)\cdot\cos(-11,95^\circ)$
$ =-8,20\cdot(-0,2071)+(-1,20)\cdot0,9783=0,52\,\mathrm{cm}.$]
Pomocnicza współrzędna wycinkowa względem środka zginania
Pomocnicza współrzędna wycinkowa $\omega’_S$ jest wyznaczana względem środka zginania $S$ i zliczana od pomocniczego punktu początkowego $(O’)$, przyjętego w punkcie (3) przekroju.
tab. IV.4], kol. (6), wiersz 8:
$ \omega’_S=\omega’+(z_S-z_B)y-(y_S-y_B)z.$
W układzie głównym $(y,z)$:
$ y_B=-6,01\,\mathrm{cm},\, z_B=11,65\,\mathrm{cm},$
$ y_S=-8,20\,\mathrm{cm},\, z_S=-1,20\,\mathrm{cm}.$
$ z_S – z_B =-12,85\,\mathrm{cm},$
$ y_S-y_B=-2,19\,\mathrm{cm}$
$ \omega’_S=\omega’-12,85y+2,19z.$
Wartości w punktach przekroju:
$ \omega’_{S(1)}=0-12,85(13,55)+2,19(15,79) =-139,54\,\mathrm{cm^2}$
$ \omega’_{S(2)}=0-12,85(-6,01)+2,19(11,65) =102,74\,\mathrm{cm^2}$
$ \omega’_{S(3)}=0-12,85(0,20)+2,19(-17,70) =-41,33\,\mathrm{cm^2},$
$ \omega’_{S(4)}=390-12,85(12,92)+2,19(-15,01) =191,11\,\mathrm{cm^2}.$
Na rys. IC.P3.5 sporządzono wykres pomocniczej współrzędnej wycinkowej $\omega’_S$ względem środka zginania $(S)$, odmierzonej od pomocniczego punktu początkowego $(O’)$.
Wycinkowy moment statyczny
tab. IV.4. (6), wiersz 9:
$ S_{\omega S}= \cfrac{-97.65+144.25}{2}\,(20)(2) + \cfrac{144.25+0}{2}\,(30)(3) + \cfrac{0+298.45}{2}\,(13)(1.3) =932.00+6491.25+2521.90
=9945.15\ \mathrm{cm^4}.$
Współrzędna wycinkowa główna
tab. IV.4, kol. (6), wiersz 10:
$ \omega_S=\omega’_S-\cfrac{S_{\omega S}}{A}.$
Dla $ S_{\omega S}=9945,15\,\mathrm{cm^4},\, A=146,90\,\mathrm{cm^2},
$ \cfrac{S_{\omega S}}{A} =\cfrac{9945,15}{146,90} =67,70\,\mathrm{cm^2}. $
$ \omega_S=\omega’_S-67,70\,\mathrm{cm^2}.$
$ z_S-z_B=-1,20-11,65=-12,85\,\mathrm{cm},$
$y_S-y_B=-8,20-(-6,01)=-2,19\,\mathrm{cm},$
$ \omega’_S=\omega’-12,85y+2,19z.$
Wartości w punktach przekroju:
$ \begin{array}{c|c|c|c}
\mathrm{Punkt} & \omega’ \,[\mathrm{cm^2}]
& \omega’_S\,[\mathrm{cm^2}]
& \omega_S\,[\mathrm{cm^2}]\\
\hline
(1)&0&-139,54&-207,24\\
(2)&0&102,74&35,04\\
(3)&0&-41,33&-109,03\\
(4)&390&191,11&123,41
\end{array}
Na każdym odcinku prostoliniowym ściany przebieg $\omega_S$ jest liniowy. Wykres współrzędnych wycinkowych główmych sporzadzono na rys, IV.P3-5
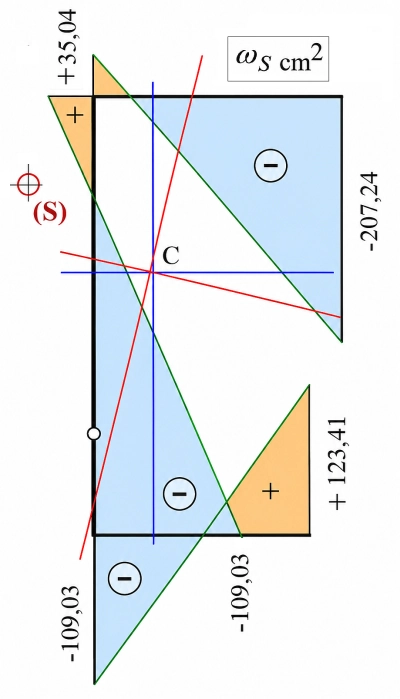
Głowny moment bezwłasności $I_\omega$
tab. IV.4, kol. (6), wiersz 11:
$\begin{aligned} I_\omega={}& \frac{20\cdot2}{3} \left[ (-207,24)^2+ (-207,24)(35,04)+ (35,04)^2 \right]\\
&+\frac{30\cdot3}{3} \left[ (35,04)^2+ (35,04)(-109,03)+ (-109,03)^2 \right]\\
&+\frac{13\cdot1,3}{3} \left[ (-109,03)^2+ (-109,03)(123,41)+ (123,41)^2 \right]. \end{aligned} = 848005,262\ \mathrm{cm^6}$
Momenty statyczne odciętej części przekroju w punkcie (C)
Moment statyczny $S_{y1}$ odciętej części przekroju względem głównej osi $y$:
$S_{y1}=\int_{A_1}z\,dA =A_{2C}z_{2C}+A_3z_3.$
Położenie punktu przecięcia głównej osi $z$ ze ścianką $[2]$ wyznaczamy z zależności transformacyjnej
$ y=y_c\cos\alpha-z_c\sin\alpha.$
Dla punktu leżącego na osi $z$ mamy $y=0$, zatem
$ 0=y_{c,2}\cos\alpha-z_C\sin\alpha, $
$ z_C=y_{c,2}\cfrac{\cos\alpha}{\sin\alpha} =y_{c,2}\cot\alpha.$
Dla $y_{c,2}=-3,47\ \mathrm{cm}$:
$ z_C=(-3,47)\cot(11,95^\circ) =-16,40\ \mathrm{cm}. $
Odległość punktu $C$ od dolnego końca ścianki $[2]$ wynosi zatem
$ l_{2C}=30-16,40-12,64=0,96\ \mathrm{cm}.$
Pole odciętego fragmentu ścianki $[2]$:
$ A_{2C}=0,96\cdot3=2,89\ \mathrm{cm^2}.$
Jego środek ciężkości w układzie centralnym:
$ y_{c,2C}=-3,47\ \mathrm{cm},\, z_{c,2C}=\cfrac{-16,40-17,36}{2}=-16,88\ \mathrm{cm}.$
Transformacja do układu głównego:
$ z_{2C}=y_{c,2C}\sin\alpha+z_{c,2C}\cos\alpha $
$ z_{2C} =(-3,47)\sin(11,95^\circ)+(-16,88)\cos(11,95^\circ) =-17,23\ \mathrm{cm}.$
Dla ścianki $[3]$:
$ y_{c3}=3,03\ \mathrm{cm}, \, z_{c3}=-17,36\ \mathrm{cm},$
$ z_3=(3,03)\sin(11,95^\circ)+(-17,36)\cos(11,95^\circ)=-16,36\ \mathrm{cm}.$
Zatem
$ S_{y1} =2,89(-17,23)+16,9(-16,36) = -49,8-276,5 =-326,3\ \mathrm{cm^3}.$
Moment statyczny $S_{z1}$ odciętej części przekroju względem głównej osi $z$:$$
S_{z1}=\int_{A_1}y\,dA =A_{2C}y_{2C}+A_3y_3.$
Transformacja:
$ y=y_c\cos\alpha-z_c\sin\alpha.$
Dla dolnej części ścianki $[2]$:
$ y_{2C} =(-3,47)\cos(11,95^\circ)-(-16,88)\sin(11,95^\circ) =0,10\ \mathrm{cm}. $
Dla ścianki $[3]$:
$ y_3 =(3,03)\cos(11,95^\circ)-(-17,36)\sin(11,95^\circ) =6,56\ \mathrm{cm}. $
Stąd
$ S_{z1} =2,89(0,10)+16,9(6,56) =0,3+110,8 =111,1\ \mathrm{cm^3}.$
Moment statyczny $ S_{\omega1}$ odciętej części przekroju względem głównej współrzędnej wycinkowej $\omega_S$:
Odległość punktu $C$ od dolnego końca ścianki $[2]$ wynosi:
$ l_{2C}=z_C-z_{c3} =-16,40-(-17,36) =0,96\ \mathrm{cm}.$
Zatem z proporcji:
$ \omega_{S,C} = 35,04+ \cfrac{29,04}{30} \left[-109,03-35,04\right] =-104,40\ \mathrm{cm^2}. $
Dla odciętego fragmentu ścianki $[2]$:
$ S_{\omega1,[2]} = \cfrac{\omega_{S,C}+\omega_{S,3}}{2} A_{2C} = \cfrac{-104,40-109,03}{2}\cdot2,89 =-308,8\ \mathrm{cm^3}.$
Dla ścianki $[3]$:
$ S_{\omega1,[3]} = \cfrac{\omega_{S,3}+\omega_{S,4}}{2}A_3$
$ S_{\omega1,[3]} = \cfrac{-109,03+123,41}{2}\cdot16,9 =121,5\ \mathrm{cm^3}. $
Zatem
$ S_{\omega1} =S_{\omega1,[2]}+S_{\omega1,[3]}$
$ S_{\omega1}=-308,8+121,5 =-187,3\ \mathrm{cm^3}$.
Przykład 4 [ Układ główny przekroju z przykładu 3 metodą diagonalizacji ]
Celem przykładu jest wyznaczenie głównego układu charakterystyk geometrycznych I rzędu dla otwartego przekroju cienkościennego przedstawionego w [przykładzie 3](https://chodor-projekt.net/encyclopedia/belka-w-inzynieri-czesc-iv-belka-skrecana-belka-cienkoscienna/#Przyklad_3_Charakterystyki_geometryczne_przekroju_cienkosciennego). W odróżnieniu od klasycznego wyznaczania osi głównych, obejmującego wyłącznie współrzędne fizyczne $y$ i $z$, rozpatruje się rozszerzoną przestrzeń charakterystyk $\mathcal C=\{y,z,\omega\}$, gdzie $\mathbf q=\begin{Bmatrix}y&z&\omega\end{Bmatrix}^T$.
Geometrię przekroju, jego pole powierzchni, klasyczne charakterystyki centralne oraz główną współrzędną wycinkową $\omega_S$ przyjmuje się zgodnie z wynikami przykładu 3.
Macierz charakterystyk geometrycznych I rzędu
Podstawą obliczeń jest macierz charakterystyk geometrycznych I rzędu, określona równaniem (\ref{IV.G.3}). W klasycznym układzie głównym i centralnym przekroju z przykładu 3 zachodzą zależności $ I_{yz}=0,\qquad S_y=0,\qquad S_z=0.$
Przyjmujemy następujące wartości charakterystyk geometrycznych:
$ I_y=19401{,}58\ \mathrm{cm^4},\, I_z=3849{,}42\ \mathrm{cm^4},\, I_{y\omega}=-20860{,}11\ \mathrm{cm^5},\, I_{z\omega}=-15840{,}89\ \mathrm{cm^5},\, I_\omega=848005{,}26\ \mathrm{cm^6}. $
Stąd otrzymujemy liczbową postać macierzy charakterystyk I rzędu:
\[ \mathbf C^{(I)}\approx \begin{bmatrix}
3849{,}42&0&-20860{,}11\\
0&19401{,}58&-15840{,}89\\
-20860{,}11&-15840{,}89&848005{,}26
\end{bmatrix}. \tag{IV.P4.1}\label{IV.P4.1} \]
Macierz $\mathbf C^{(I)}$ obejmuje współrzędne fizyczne $y,z$ oraz funkcję wycinkową $\omega$. Jej elementy mają różne wymiary fizyczne: $I_y$ i $I_z$ wyrażane są w $\mathrm{cm^4}$, charakterystyki mieszane $I_{y\omega}$ i $I_{z\omega}$ w $\mathrm{cm^5}$, a $I_\omega$ w $\mathrm{cm^6}$. Dlatego przed interpretacją wyników diagonalizacji jako charakterystyk geometrycznych rozszerzonej przestrzeni należy określić spójną wymiarowo reprezentację współrzędnej wycinkowej.
Rozkład kanoniczny Pugaczewa
Dla macierzy $\mathbf C^{(I)}$ o wymiarach $3\times3$ przeprowadzamy rozkład kanoniczny Pugaczewa w postaci określonej równaniem (\ref{IV.G.18}). Obliczenia prowadzi się iteracyjnie, analogicznie jak w [przykładzie IIa.2](https://chodor-projekt.net/encyclopedia/niezawodnosc-konstrukcji/#Rozklad_kanoniczny_Pugaczewa), przedstawionym w artykule Niezawodność konstrukcji. Elementarz dla inżynierów].
Iteracje Pugaczewa
Dla macierzy $\mathbf C^{(I)}$ współczynniki kolejnych iteracji wyznacza się zgodnie z zależnościami (IIa.15)–(IIa.16) wskazanego artykułu.
Pierwsza iteracja
$ d_1=C_{11}=3849{,}42,$
$ a_{12}=\cfrac{C_{12}}{d_1} =\cfrac{0}{3849{,}42}=0,$
$ a_{13}=\cfrac{C_{13}}{d_1} =\cfrac{-20860{,}11}{3849{,}42}\approx-5{,}419027.$
Druga iteracja
$ d_2=C_{22}-a_{12}^2d_1=19401{,}58.$
$ \begin{aligned}
a_{23}
&=\cfrac{C_{23}-a_{12}a_{13}d_1}{d_2}\\
&=\cfrac{-15840{,}89}{19401{,}58}\\
&\approx-0{,}816474.
\end{aligned}$
Trzecia iteracja
$ \begin{aligned}
d_3={}&C_{33}-a_{13}^2d_1-a_{23}^2d_2\\
\approx{}&722030{,}087.\end{aligned}$
Otrzymane współczynniki wyznaczają macierze rozkładu kanonicznego:
\[ \mathbf A= \begin{bmatrix}
1&0&0\\ 0&1&0\\ -5{,}419027&-0{,}816474&1 \end{bmatrix}. \tag{IV.P4.2}\label{IV.P4.2} \]
\[\mathbf C^{I}_P = \mathbf D= \operatorname{diag} \left(3849{,}42,\ 19401{,}58,\ 722030{,}087\right). \tag{IV.P4.3}\label{IV.P4.3} \]
Macierz $\mathbf D$ jest diagonalną macierzą współczynników rozkładu kanonicznego, która jest poszukiwana macierzą główną charaktertyk w cienkościennym ukłądfzie głównym (P) $\mathbf C^{(I)}_P $
Kierunki kanoniczne określone przez kolumny $\mathbf A$ nie muszą być ortogonalne- ortogonalne kieunki główne układu (P) wtznaczamy niżej.
Kierunki główne
Dane wyjściowe
Macierz wartości głównych $\mathbf D$ z rozkładu Pugaczowa (\ref{IV.P4.3})
Macierz transformacji $ \mathbf A$ (\ref{IV.P4.2}}
Pierwiastek z macierzy $\mathbf D$
$\mathbf D^{1/2}= \begin{bmatrix}
\sqrt{3849{,}42}&0&0\\0 &\sqrt{19401{,}58}&0\\ 0&0&\sqrt{722030{,}087} \end{bmatrix} \approx \begin{bmatrix}
62{,}043694&0&0\\ 0&139{,}289555&0\\ 0&0&849{,}723536 \end{bmatrix}.$
Odwrotnosć pierwiastka z macierzy $\mathbf D$
$ \mathbf D^{-1/2} = \begin{bmatrix} \dfrac{1}{62{,}043694} & 0 & 0\\\ 0 & \dfrac{1}{139{,}289555} & 0\\\ 0 & 0 & \dfrac{1}{849{,}723536} \end{bmatrix} \approx \begin{bmatrix} 0{,}0161179 & 0 & 0\\\ 0 & 0{,}0071791 & 0\\\ 0 & 0 & 0{,}0011769 \end{bmatrix}. $
Macierz pomocnicza $\mathbf B$
(\ref{IV.G.13}) –(\ref{IV.G.14).$\to$
$ b_{11}=\sqrt{C_{11}} =\sqrt{3849{,}419965} \approx 62{,}043694. $
$ b_{21}=\cfrac{C_{21}}{b_{11}} =\cfrac{0}{62{,}043694}=0, $
$ b_{31}=\cfrac{C_{31}}{b_{11}}=\cfrac{-20860{,}110790}{62{,}043694}\approx -336{,}216454.$
$ b_{22}=\sqrt{C_{22}-b_{21}^{\,2}} =\sqrt{19401{,}580132-0^2} \approx 139{,}289555. $
$b_{32}=\cfrac{C_{32}-b_{31}b_{21}}{b_{22}} =\cfrac{-15840{,}885719-(-336{,}216454)\cdot 0}{139{,}289555} \approx -113{,}726300.$
$ b_{33}= \sqrt{ C_{33} – b_{31}^{\,2}-b_{32}^{\,2}}$
$ b_{33}= \sqrt{ 848005{,}262884 -(-336{,}216454)^2 -(-113{,}726300)^2 } \approx 849{,}723536. $
Stąd
$ \mathbf B\approx \begin{bmatrix}
62{,}043694&0&0\\
0&139{,}289555&0\\
-336{,}216454&-113{,}726300&849{,}723536
\end{bmatrix}.$
Macierz kierunków głównych $\mathbf E$
(\ref{IV.G.15) $ \to \mathbf E = \mathbf B \mathbf D^{-1/2}.$
$\mathbf E\approx \begin{bmatrix}
62{,}043694&0&0\\ 0&139{,}289555&0\\ -336{,}216454 & -113{,}726300&849{,}723536 \end{bmatrix}
\begin{bmatrix}
0{,}016118&0&0\\
0&0{,}007179&0\\
0&0&0{,}001177 \end{bmatrix}.$
Ostatecznie:
$ \mathbf E \approx
\begin{bmatrix}
1&0&0\\
0&1&0\\
-5{,}419027&-0{,}816474 & 1
\end{bmatrix} $
Sorawdzenie i wnioski
Wersory $e_y$, $e_z$, $e_ω$ są wierszami macierzy $\mathbf E$, to:
$e_y = (1, 0, 0)$
$ e_z = (0, 1, 0)$
$e_ω = (-5,419027, -0,816474, 1)$
Wersory e_y i e_z są jednostkowe i wzajemnie prostopadłe. Wyznaczają kierunki zgodne zosiami wyjściowymi , to znaczy z osiami kowencjonalnego ukłądu głónwgo centralbnego $(y,z)$
Wersor osi $\omega$ nie jest jednostkowy i nie jest prostopadły do pozostałych:
$e_y · e_ω = -5,419027$,
$e_z · e_ω = -0,816474$.
||e_ω|| = √[(-5,419027)² + (-0,816474)² + 1²] ≈ 5,5743.$
Przykład 5 [ Charakterystyki geometryczne przekroju zamkniętego]
Współrzędne wycinkowe oraz wycinkowe momenty statyczne w rurze prostokątnej pokazanej na rys. IV.P4.1
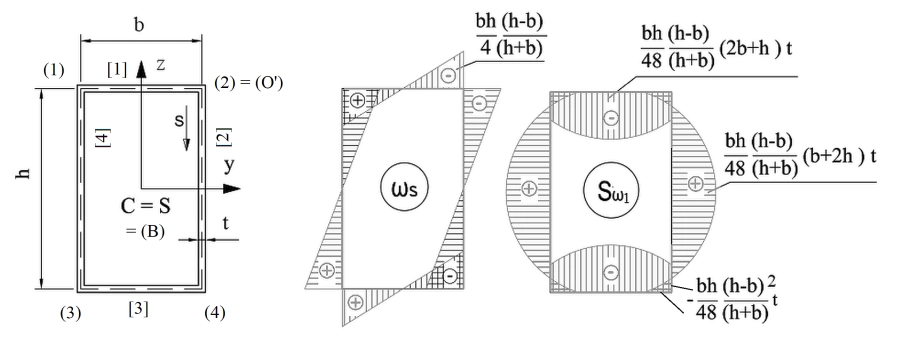
Rys. IV.P4.2 Rurs proyokśyns cimkocennas
Geometria przekroju
Cienkościenny prostokątny przekrój zamknięty jednokomórkowy
Wymiary linii środkowej $b$, $h$ i stała grubość ścianki $t$
Naroża przekroju : (1) do (4)
Ścianki przekroju [1] do [4]
Współrzędne naroży linii środkowej:
$ (1):\,\left(-\cfrac b2,-\cfrac h2\right)$
$ (2): \,\left(\cfrac b2,-\cfrac h2\right),$
$(3): \,\left(\cfrac b2,\cfrac h2\right),$
$(4):\,\left(-\cfrac b2,\cfrac h2\right).$
Długości poszczególnych ścian:
ścianki poziome [1], [3] $l_1=l_3 = b,$
ścianki pionowe [2], [4] $ l_2=l_4= h$
Pola przekoju
Podwojone pole powierzchni ograniczonej linią środkową
tab. IV.7, kol. (5), wiersz 1:
$\to \Omega =2bh.$Pole przekroju
Dla cienkościennego przekroju prostokątnego $ A=2(b+h)t$
Główny, centralny układ przekroju
Pomocnicze momenty statyczne przkroju
Pomocniczy układ osi (Y,Z) przyjęto jako przechodzący prze węzęł (3) – lewe , dolne naroże przekroju
tab. IV.3, kol. (6), wiersze 2-3
$ S_Y = h\cdot bt + \cfrac h2\cdot ht + 0\cdot bt + \cfrac h2\cdot ht $ = bht+\cfrac{h^2t}{2}+\cfrac{h^2t}{2} = bht+h^2t= ht(b+h)$
$S_Z = \cfrac b2\cdot bt + 0\cdot ht + \cfrac b2\cdot bt + b\cdot ht = \cfrac{b^2t}{2} + \cfrac{b^2t}{2} + bht = b^2t+bht = bt(b+h).$
Współrzędne środka ciężkości
tab. IV.3, kol. (6), wiersz 4
$ Y_C= \cfrac{bt(b+h)}{2(b+h)t} = \cfrac b2,$
$ Z_C=\cfrac{S_Y}{A} = \cfrac{ht(b+h)}{2(b+h)t}=\cfrac h2.$
Moment odśrodkowy (dewiacji) względem osi centralnych
tab. IV.3, kol. (6), wiersz 7.
$ I_{y_C, z_C} ={}& \left( 0+ 0\cdot\cfrac{h}{2}\cdot bt \right) + \left( 0+ \cfrac{b}{2}\cdot0\cdot ht \right) \\&+ \left( 0+ 0\cdot\left(-\cfrac{h}{2}\right)\cdot bt \right) + \left( 0+ \left(-\cfrac{b}{2}\right)\cdot0\cdot ht \right) ={}&0.
Wnioski:
Wnioski dotyczące układu osi
(1) Układ centralny i główny stanowią osie $(y,z)$ przechodzące przez środek ciężkości, odpowiednio pozioma $y$ i pionowa $z$.
(2) W dalszej części pokażemy, że w takim przypadku również środek zginania (ścinania) pokrywa się ze środkiem ciężkości.
Dodatkowo przyjęto , że biegunem pomocniczy (B)=(C).
Pochylenie osi głównych
tab. IV.3, kol. (6), wiersz 8
$ T= \cfrac{2\cdot0} { \left[ \cfrac{(b+h)t^3}{6}+\cfrac{bh^2t}{2} \right] – \left[ \cfrac{(b+h)t^3}{6}+\cfrac{hb^2t}{2} \right] } =0.$
$ \alpha = \cfrac{\operatorname{arctg}(0)}{2} = 0.$
Wynik potwierdza zasadę, że w przekroju bisymetrycznym osię główne nie są obrócone względem osi centralnych. Układ centralny i główny stanowią osie (y,z) ( przechodzące przez środek ciężkości ora pozioma i pionowa odpowiednio). Niżej pokażemy, ze w takim przypadku również środek zginania (ścinania) pokrywa się ze środkiem ciężkości.
Momenty bezwładnosci główne i centralne
tab. IV.3, kol. (6), wiersz 5
$ I_{y_C} = 0 +\left(\cfrac h2\right)^2bt +0 +0^2ht +0 +\left(-\cfrac h2\right)^2bt +0 +0^2ht = \cfrac{bh^2t}{4} +\cfrac{bh^2t}{4} = \cfrac{bh^2t}{2}.$
tab. IV.3, kol. (6), wiersz 6
$ I_{z_C}= 0^2bt +0 +\left(\cfrac b2\right)^2ht +0 +0^2bt +0 +\left(-\cfrac b2\right)^2ht +0 = \cfrac{hb^2t}{4} +\cfrac{hb^2t}{4} = \cfrac{hb^2t}{2}. $
W przybliżeniu cienkościennym pomija się własne momenty bezwładności ścianek względem osi przechodzących przez ich środki ciężkości (przyjmuje się, że ścianka jest skupiona w osi i ma zerową grubość). Dla każdej ze ścianek własny moment odśrodkowy jest równy zero.
Ponieważ $\alpha=0$, osie główne pokrywają się z osiami centralnymi, a zatem:
$ I_y=I_{y_C},$
$ I_z=I_{z_C}.$$Moment bezwładności na skręcanie
tab. IV.7, kol. (6), wiersz 2:
$ \to I_V= \cfrac{(2bh)^2} { \cfrac{b}{t}+\cfrac{h}{t}+\cfrac{b}{t}+\cfrac{h}{t}} = \cfrac{2b^2h^2}{b+h}\,t. $Przepływ ścinający od skręcania
tab. IV.7, kol. (6), wiersz 3:
$\to q_T=\cfrac{M_T}{2bh}. $
przy stałej grubości ścianki:
$ \taU_v=\cfrac{M_T}{2bht}.$
Moment skręcający przekrój $M_T$ w tekście oznacza się $M_x$ lub $M_1$
Biegun pomocniczy $B$ i pomocniczy punkt początkowy $O’$
W obliczeniach pomocniczej współrzędnej wycinkowej przyjmujemy biegun pomocniczy $B$ w środku geometrycznym przekroju:
$ B\equiv C=S,$, czyli
$ y_B=0,\, z_B=0.$
Punkt pomocniczy zliczania współrzędnej wycinkowej $O’$ przyjmujemy w narożu (2) linii środkowej przekroju:
$ O’\equiv (2) = \left(+ \cfrac b2, + \cfrac h2\right).$
Pomocnicza współrzędna wycinkowa względem bieguna pomocniczego (B)
W pomocniczym punkcie początkowym $O’$ przyjmujemy wartość pomocniczej współrzędnej wycinkowej $\omega’_B(2)=0.$
Pomocniczą współrzędną wycinkową $\omega’_B=\omega’_B(s)$ wyznaczamy, rozpoczynając obliczenia w punkcie $O’$ i obiegając kontur kolejno w kierunku:
$2\rightarrow3\rightarrow4\rightarrow1\rightarrow2.$
tab. IV.7, kol. (6), wiersz 4:
$d\omega_B=(y-y_B)\,dz-(z-z_B)\,dy.$
Ponieważ $y_B=z_B=0$:
$d\omega_B=y\,dz-z\,dy.$
Dla kolejnych ścian wgtab. IV.7, kol. (6), wiersz 4:
na ściance [2], od punktu (2) do punktu (3):
$\Delta\omega_{B,2}=\cfrac b2\left(\cfrac h2+\cfrac h2\right)=\cfrac{bh}{2}.$
$\omega’_B(3)=\omega’_B(2)+\Delta\omega_{B,2}=\cfrac{bh}{2}.$
na ściance [3], od punktu (3) do punktu (4):
$\Delta\omega_{B,3}=\cfrac h2\left(\cfrac b2+\cfrac b2\right)=\cfrac{bh}{2}.$
$\omega’_B(4)=\omega’_B(3)+\Delta\omega_{B,3}=bh.$
na ściance [4], od punktu (4) do punktu (1):
$\Delta\omega_{B,4}=-\cfrac b2\left(-\cfrac h2-\cfrac h2\right)=\cfrac{bh}{2}.$
$\omega’_B(1)=\omega’_B(4)+\Delta\omega_{B,4}=\cfrac{3bh}{2}.$
na ściance [1], od punktu (1) do punktu (2):
$\Delta\omega_{B,1}=\cfrac h2\left(\cfrac b2+\cfrac b2\right)=\cfrac{bh}{2}.$
Zestawienie wartości pomocniczej współrzędnej wycinkowej w narożach:
$\begin{aligned}
\omega’_B(2)&=0,\\
\omega’_B(3)&=\cfrac{bh}{2},\\
\omega’_B(4)&=bh,\\
\omega’_B(1)&=\cfrac{3bh}{2}.
\end{aligned}$
Po pełnym obiegu konturu przy powrocie do punktu (2) otrzymujemy:
$\omega’_B(2)=2bh=\Omega.$
Wycinkowe momenty odśrodkowe
tab. IV.7, kol. (6), wiersz 5
[tab. IV.7]
(#Tab_7), kol. (6), wiersz 5
\[ I_{\omega’y}= \cfrac{ht}{6} \left[ 2\left( 0\cdot\cfrac h2+ \cfrac{bh}{2}\cdot\cfrac h2 \right) + 0\cdot\cfrac h2 + \cfrac{bh}{2}\cdot\cfrac h2 \right] \]
$ +\cfrac{bt}{6} \left[ 2\left( \cfrac{bh}{2}\cdot\cfrac h2 + bh\cdot\cfrac h2 \right) + \cfrac{bh}{2}\cdot\cfrac h2 + bh\cdot\cfrac h2 \right] $
$ +\cfrac{ht}{6} \left[ 2\left( bh\cdot\cfrac h2+ \cfrac{3bh}{2}\cdot\cfrac h2 \right) + bh\cdot\cfrac h2+ \cfrac{3bh}{2}\cdot\cfrac h2 \right] $
$ +\cfrac{bt}{6} \left[ 2\left( \cfrac{3bh}{2}\cdot\cfrac h2+2bh\cdot\left(-\cfrac h2\right) \right) + \cfrac{3bh}{2}\cdot\left(-\cfrac h2\right)+2bh\cdot\left(-\cfrac h2\right) \right] $
$I_{\omega’y}=-\cfrac{bh^2t}{12}(6b-h).$
tab. IV.7, kol. (6), wiersz 6
[tab. IV.7]
(#Tab_7), kol. (6), wiersz 6
\[ I_{\omega’z}= \cfrac{ht}{6} \left[ 2\left( 0\cdot\cfrac b2+ \cfrac{bh}{2}\cdot\cfrac b2 \right) + 0\cdot\cfrac b2+ \cfrac{bh}{2}\cdot\cfrac b2 \right] \]
$ +\cfrac{bt}{6} \left[ 2\left( \cfrac{bh}{2}\cdot\cfrac b2 + bh\cdot\left(-\cfrac b2\right) \right) + \cfrac{bh}{2}\left(-\cfrac b2\right) + bh\cdot\cfrac b2 \right] $
$ +\cfrac{ht}{6} \left[ 2\left( bh\cdot\left(-\cfrac b2\right)+ \cfrac{3bh}{2}\cdot\left(-\cfrac b2\right) \right) + bh\cdot\left(-\cfrac b2\right)+ \cfrac{3bh}{2}\cdot\left(-\cfrac b2\right) \right]$
$ +\cfrac{bt}{6} \left[ 2\left( \cfrac{3bh}{2}\cdot\left(-\cfrac b2\right)+2bh\cdot\cfrac b2 \right) + \cfrac{3bh}{2}\cdot\cfrac b2+2bh\cdot\left(-\cfrac b2\right) \right] $
$ I_{\omega’z}= \cfrac{b^2ht}{12}(b-6h). $
Współrzędne środka zginania
tab. IV.7, kol. (6), wiersz 7
$ y_s=0-\cfrac{\dfrac{b^2ht}{6}(b+2h)} {\dfrac{bh^2t}{2}} =-\cfrac{b(b+2h)}{3h} $
$ z_s=0+\cfrac{-\dfrac{bh^2t}{2}(b+2h)} {\dfrac{hb^2t}{2}} =-\cfrac{h(b+2h)}{b} $
Główna współrzędna wycinkowa
Pomocnicza współrzędna wycinkowa wzglem środka zginania (S)
tab. IV.7, kol. (6), wiersz 8
$\omega’_S(2) = 0 + \left(-\cfrac{h(b+2h)}{b}\right)\cfrac b2 – \left(-\cfrac{b(b+2h)}{3h}\right)\left(-\cfrac h2\right)
= -\cfrac{h(b+2h)}{2} -\cfrac{b(b+2h)}{6}$
$ \omega’_S(2) = -\cfrac{(b+2h)(b+3h)}{6}$
$\omega’_S(4) = bh + \left(-\cfrac{h(b+2h)}{b}\right)\left(-\cfrac b2\right) – \left(-\cfrac{b(b+2h)}{3h}\right)\cfrac h2$
$ \omega’_S(4) = bh +\cfrac{h(b+2h)}{2} +\cfrac{b(b+2h)}{6}$
$\omega’_S(3) = \cfrac{bh}{2} + \left(-\cfrac{h(b+2h)}{b}\right)\cfrac b2 – \left(-\cfrac{b(b+2h)}{3h}\right)\cfrac h2$
$ \omega’_S(3) = \cfrac{bh}{2} -\cfrac{h(b+2h)}{2} +\cfrac{b(b+2h)}{6}$
$\omega’_S(1) = \cfrac{3bh}{2} + \left(-\cfrac{h(b+2h)}{b}\right)\left(-\cfrac b2\right) – \left(-\cfrac{b(b+2h)}{3h}\right)\left(-\cfrac h2\right)$
$ \omega’_S(1) = \cfrac{3bh}{2} +\cfrac{h(b+2h)}{2} -\cfrac{b(b+2h)}{6}$
Wycinkowy moment statyczny
tab. IV.7, kol. (6), wiersz 9
$ S’_B= \cfrac{\omega’_S(1)+\omega’_S(2)}{2}\,bt +\cfrac{\omega’_S(2)+\omega’_S(4)}{2}\,ht +\cfrac{\omega’_S(4)+\omega’_S(3)}{2}\,bt +\cfrac{\omega’_S(3)+\omega’_S(1)}{2}\,ht =\cfrac{3bh(b+h)}{2}\,t $
$ \cfrac{S’_B}{A} =\cfrac{\dfrac{3bh(b+h)}{2}\,t}{2(b+h)t} =\cfrac{3bh}{4}. $
Główny punkt początkowy (O)
tab. IV.7, kol. (6), wiersz 10
$\omega_O=\cfrac{S’_B}{A} =\cfrac{\dfrac{3bh(b+h)}{2}\,t}{2(b+h)t} =\cfrac{3bh}{4}$
Główna współrzędna wycinkowa
Główna współrzędna wycinkowa jest wyznaczana jako: $ \omega_S=\omega’_S-\omega_O$.
tab. IV.7, kol. (6), wiersz 11 $\omega_S=\omega’_S-\cfrac{S’_B}{A} =\omega’_S-\cfrac{3bh}{4}$
$\omega_S(2) =-\cfrac{h(b+2h)}{2}+\cfrac{b(b+2h)}{6}-\cfrac{3bh}{4} =\cfrac{2b^2-11bh-12h^2}{12}$
$\omega_S(4) =bh+\cfrac{h(b+2h)}{2}+\cfrac{b(b+2h)}{6}-\cfrac{3bh}{4} =\cfrac{2b^2+13bh+12h^2}{12}$
$\omega_S(3) =\cfrac{bh}{2}-\cfrac{h(b+2h)}{2}+\cfrac{b(b+2h)}{6}-\cfrac{3bh}{4} =\cfrac{2b^2-5bh-12h^2}{12}$
$\omega_S(1) =\cfrac{3bh}{2}+\cfrac{h(b+2h)}{2}-\cfrac{b(b+2h)}{6}-\cfrac{3bh}{4} =\cfrac{-2b^2+11bh+12h^2}{12}$
Wycinkowy moment bezwładności
tab. IV.7, kol. (6),wrs 14
$[ \begin{aligned}
I_\omega={}& \cfrac{bt}{3}\left[ \left(\cfrac{-2b^2+11bh+12h^2}{12}\right)^2 +\left(\cfrac{-2b^2+11bh+12h^2}{12}\right) \left(\cfrac{2b^2-11bh-12h^2}{12}\right)
+\left(\cfrac{2b^2-11bh-12h^2}{12}\right)^2 \right]\\
&+\cfrac{ht}{3}\left[ \left(\cfrac{2b^2-11bh-12h^2}{12}\right)^2 +\left(\cfrac{2b^2-11bh-12h^2}{12}\right) \left(\cfrac{2b^2-5bh-12h^2}{12}\right) +\left(\cfrac{2b^2-5bh-12h^2}{12}\right)^2 \right]\\
&+\cfrac{bt}{3}\left[ \left(\cfrac{2b^2-5bh-12h^2}{12}\right)^2 +\left(\cfrac{2b^2-5bh-12h^2}{12}\right) \left(\cfrac{2b^2+13bh+12h^2}{12}\right) +\left(\cfrac{2b^2+13bh+12h^2}{12}\right)^2 \right]\\
&+\cfrac{ht}{3}\left[ \left(\cfrac{2b^2+13bh+12h^2}{12}\right)^2 +\left(\cfrac{2b^2+13bh+12h^2}{12}\right) \left(\cfrac{-2b^2+11bh+12h^2}{12}\right) +\left(\cfrac{-2b^2+11bh+12h^2}{12}\right)^2 \right]\\
={}&\cfrac{t(b+h)}{216} \left(8b^4+2b^3h+53b^2h^2+432bh^3+432h^4\right). \end{aligned}$
Główna współrzędna wycinkowa do wyznacania $S_w1$
Główna współrzędna wycinkowa jest wyznaczana jako: $ \omega_S=\omega’_S-\omega_O$.
tab. IV.7, kol. (6), wiersz 11
$\omega_S=\omega’_S-\cfrac{S’_B}{A} =\omega’_S-\cfr c{3bh}{4}$
$\omega_S(2) =-\cfrac{h(b+2h)}{2}+\cfrac{b(b+2h)}{6}-\cfrac{3bh}{4} =\cfrac{2b^2-11bh-12h^2}{12}$
$\omega_S(4) =bh+\cfrac{h(b+2h)}{2}+\cfrac{b(b+2h)}{6}-\cfrac{3bh}{4} =\cfrac{2b^2+13bh+12h^2}{12}$
$\omega_S(3) =\cfrac{bh}{2}-\cfrac{h(b+2h)}{2}+\cfrac{b(b+2h)}{6}-\cfrac{3bh}{4} =\cfrac{2b^2-5bh-12h^2}{12}$
$\omega_S(1) =\cfrac{3bh}{2}+\cfrac{h(b+2h)}{2}-\cfrac{b(b+2h)}{6}-\cfrac{3bh}{4} =\cfrac{-2b^2+11bh+12h^2}{12}$
Momenty statyczne odciętej części przekroju
Moment statyczny S_{y1}$
(6), wiersz 2.
Obliczenia przeprowadzono dla:
$z_g=\cfrac{h-t}{2}$ — punkt pod półką górną,
$z_m=\cfrac h4$ — środek odciętej części środnika,
$z_d=-\cfrac{h-t}{2}$ — środek odciętej półki dolnej.
$S_{y1}^{(z_g)}=\cfrac{h-t}{2}\,bt$,
$S_{y1}^{(z_m)}=\cfrac h4\left(bt+\cfrac h4t\right)$,
$S_{y1}^{(z_d)}=-\cfrac{h-t}{2}\,2bt$.
Przebieg funkcji $S_{y1}(z_q)$ pomiędzy punktami $z_g$, $z_m$ i $z_d$ jest paraboliczny, z maksimum w punkcie $z_m$.
Moment sratczny S_{z1}
tab. IV.3, kol. (6), wiersz 3.
Obliczenia przeprowadzono dla:
$y_l=-\cfrac{b-t}{3}$ — punkt przed ścianką lewą,
$y_m=\cfrac b4$ — środek odciętej części półki,
$y_p=\cfrac{b-t}{2}$ — punkt przed ścianką prawą.
$S_{z1}^{(y_l)}=-\cfrac{b-t}{3}\,ht$,
$S_{z1}^{(y_m)}=\cfrac b4\left(ht+\cfrac b4t\right)$,
$S_{z1}^{(y_p)}=\cfrac{b-t}{2}\,2ht$.
Przebieg funkcji $S_{z1}$ jest paraboliczny, z maksimum w punkcie $y=\cfrac b4$.
Momenrt statyczny $S_{w1}$
tab. IV.7 kol. (6), wiersz 12
Punkt $(2)$:
$S_{w1}^{(2)} = \cfrac{bh(h-b)}{48(h+b)}(2b+h)t$.
Ścianka [2] — od węzła $(2)$ do środka ścianki:
$S_{w1}^{(2-4)} = S_{w1}^{(2)} + \cfrac{\omega_S^{(2)}+\omega_S^{(2-4)}}{2} \,\cfrac{h}{2}\,t = \cfrac{ht\left(2b^3-5b^2h-21bh^2-12h^3\right)} {48(b+h)}$.
Węzeł $(4)$:
$S_{w1}^{(4)} = S_{w1}^{(2)} + \cfrac{ht}{2} \left(\omega_S^{(2)}+\omega_S^{(4)}\right) = \cfrac{bh(b+3h)(2b+h)} {48(b+h)}\,t$.
Ścianka [3] — od węzła $(4)$ do środka ścianki:
$S_{w1}^{(4-3)} =S_{w1}^{(4)} + \cfrac{\omega_S^{(4)}+\omega_S^{(4-3)}}{2} \,\cfrac{b}{2}\,t = \cfrac{bt\left(4b^3+23b^2h+36bh^2+15h^3\right)} {48(b+h)}$.
Węzeł $(3)$:
$S_{w1}^{(3)} = S_{w1}^{(4)} + \cfrac{bt}{2} \left(\omega_S^{(4)}+\omega_S^{(3)}\right)= \cfrac{b(4b+5h)(2b^2+5bh+h^2)} {48(b+h)}\,t$.
Ścianka [4] — od węzła $(3)$ do środka ścianki:
$S_{w1}^{(3-1)} = S_{w1}^{(3)} + \cfrac{\omega_S^{(3)}+\omega_S^{(3-1)}}{2} \,\cfrac{h}{2}\,t = \cfrac{t\left(4b^4+16b^3h+15b^2h^2-11bh^3-12h^4\right)} {48(b+h)}$.
Węeł $(1)$:
$S_{w1}^{(1)}= S_{w1}^{(3)} + \cfrac{ht}{2} \left(\omega_S^{(3)}+\omega_S^{(1)}\right) = \cfrac{bt\left(4b^3+14b^2h+21bh^2+9h^3\right)} {48(b+h)}$.
Ścianka [1] — od węzła $(1)$ do środka ścianki:
$S_{w1}^{(1-2)} = S_{w1}^{(1)} + \cfrac{\omega_S^{(1)}+\omega_S^{(1-2)}}{2} \,\cfrac{b}{2}\,t = \cfrac{bt(2b+3h)(b^2+10bh+7h^2)} {48(b+h)}$.
Węzeł $(2)$ — zamknięcie obiegu: $S_{w1}^{(2)}{}_{\mathrm{koniec}} = S_{w1}^{(1)} + \cfrac{bt}{2} \left(\omega_S^{(1)}+\omega_S^{(2)}\right)$ $= \cfrac{bt\left(4b^3+14b^2h+21bh^2+9h^3\right)} {48(b+h)}$.
Przykład 5 [ Charakterystyki geometryczne przekroju dwukomorowego]
Rozpatrywany jest symetryczny przekrój cienkościenny zamknięty, złożony z dwóch identycznych komór, pokzany na rys. IV.P5.1
Wszystkie ścianki mają stałą grubość $t$. Przekrój obciążony jest zewnętrznym momentem skręcającym $M_T$
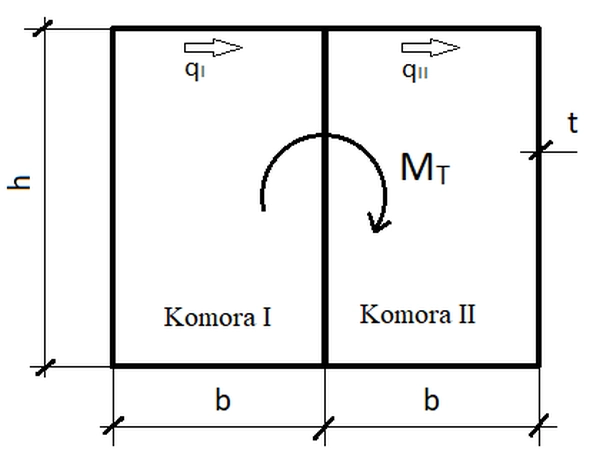
Rys. IV. P5.1 . Przkrój dwukomorowy do przykładu 5
Przyjmujemy oznaczenia przepływów: $ q_1=q_I$, $ q_2=q_{II}.$.
Dane wejściowe
Wymiary jednej komory: $ b x h$.
Grubość wszystkich ścianek: $t$
Moment skręcający: $ M_T$
Rozwiązanie
Pola powierzchni komór
Pole każdej komory, ograniczone linią środkową ścianek, wynosi: $ A_I=A_{II}=bh$.
Przepływ w ściance wspólnej
Tab. IV. 8, wiersz 1
$ q_{I\,II}=q_I-q_{II}.$
Całkowity moment skręcający
Tab. IV. 8, wierz 2
$ M_T=2(A_I\cdot q_I + A_{II}\cdot q_{II}).$
Po podstawieniu $A_I=A_{II}=bh$:
$ M_T=2bh(q_I+q_{II}).$
Warunki zgodności
Dla obu komór obowiązuje
Tab. IV. 8, wiersz 3
Kąty skręcenia komór na jednostkę długości:
dla komory I: $ \theta’_I = \frac{1}{2GA_I} \left[ \sum_{i\in\Gamma_I^o}\frac{q_I l_i}{\delta_i} + \sum_{i\in\Gamma_I^w} \frac{(q_I-q_{II})l_i}{\delta_i} \right],= \frac{q_I(2b+3h)-q_{II}h} {2Gbh\,t}. $
dla komory II: $ \theta’_{II} = \frac{1}{2GA_{II}} \left[ \sum_{i\in\Gamma_{II}^o}\frac{q_{II} l_i}{\delta_i} + \sum_{i\in\Gamma_{II}^w} \frac{(q_{II}-q_I)l_i}{\delta_i} \right]= \frac{q_{II}(2b+3h)-q_Ih} {2Gbh\,t}.$
Zatem $ q_I(2b+3h)-q_{II}h = q_{II}(2b+3h)-q_Ih. $. Po uporządkowaniu:$ q_I(2b+4h) = q_{II}(2b+4h).$. Stąd:
$q_I=q_{II} = q.$
Przepływ w ściance wspólnej
$ q_{I\,II}=q_I-q_{II}=q-q=0.$
Całkowity moment skręcający
Tab. IV. 8, wiersz 2$ M_T=2bh(q_I+q_{II})$. Po podstawieniu $q_I=q_{II}=q$: $ M_T=4bhq.$. Stąd:
$ q=\frac{M_T}{4bh}.$
Wskaźnik skręcania przekroju
Tab. IV. 8, wiersz 5
$ I_V=\frac{M_T}{G\theta’}.$ Ponieważ $q_I=q_{II}=q$, przepływ w ściance wspólnej jest równy zero. Dla każdej komory:
$\theta’ = \frac{1}{2Gbh} \frac{q}{t}(2b+2h). $. Po podstawieniu $q=\frac{M_T}{4bh}$: $ \theta’ =\frac{M_T(b+h)}{4Gb^2h^2t}.$ Zatem:
$I_V = \frac{M_T} {G\theta’} = \frac{4b^2h^2}{b+h}\,t.$
Naprężenia styczne w ściankach
W ściankach zewnętrznych każdej z komór występuje przepływ odpowiedniej komory: $ q_{\mathrm{zew},I}=q_I=q,\, q_{\mathrm{zew},II}=q_{II}=q.$. Zatem naprężenia styczne w ściankach zewnętrznych wynoszą:
$ \tau_{\mathrm{zew}} = \frac{q}{t} = \frac{M_T}{4bht}. $
W ściance wspólnej komór I i II:
$ q_{I\,II}=q_I-q_{II}=0.$. Stąd:
$\tau_{I\,II} = \frac{q_{I\,II}}{t} = 0.$
Inne charakterystyki przekroju
Wyznaczanie współrzędnych wycinkowych $\omega$ oraz momentu statycznego $S_{\omega 1}$ dla przekroju dwukomorowego przebiega analogicznie jak dla przekroju jednokomorowego. Różnica polega na uwzględnieniu dodatkowej ścianki wspólnej obu komr. Postępowanie jest następujące:\
- Ustalamy punkt początkowy oraz przyjęty kierunek obiegu konturu przekroju.
- Wyznaczamy współrzędne wycinkowe $\omega$ kolejnych punktów, korzystając z zależności $ d\omega=y\,dz-z\,dy.$
- Dla prostoliniowych odcinków ścian wartości $\omega$ wyznaczamy kolejno, przechodząc od jednego punktu do następnego.
- Przy przejściu przez ściankę wspólną obu komór uwzględniamy ją w wyznaczaniu kolejnych wartości $\omega$. Ścianka wspólna jest elementem geometrycznym całego przekroju, ale należy do konturu obu komór.
- Po wyznaczeniu współrzędnych wycinkowych $\omega$ we wszystkich charakterystycznych punktach przekroju przechodzimy do wyznaczenia momentu statycznego wycinkowego:
$ S_{\omega 1}=\int_A\omega\,dA.$ - Całkę rozbijamy na poszczególne odcinki ścian:
S_{\omega 1}= \sum_i\int_{A_i}\omega\,dA. $ - Dla cienkich ścian przyjmujemy
$ dA=\delta_i\,ds.$ - Wartości $\omega$ oraz odpowiadające im składniki $S_{\omega 1}$ wyznaczamy dla wszystkich odcinków niezależnie. Dopiero po zakończeniu obliczeń można wykorzystać symetrię przekroju do sprawdzenia otrzymanych wyników.
Zatem schemat obliczeń jest taki sam jak dla przekroju jednokomorowego:
$ \text{punkty} \;\longrightarrow\; \omega \;\longrightarrow\; S_{\omega 1}. $
W przekroju dwukomorowym dodatkowym elementem jest jedynie ścianka wspólna, którą należy uwzględnić w odpowiednich odcinkach obliczeniowych.
Przykład 6 [ Siły przekrojowe w belce cienkościennej]
Wyznaczyć siły przekrojowe w belce cienkościennej przedstawionej na rys. IV.P6.1. Belka o długości $l$ jest utwierdzono- widełkowoa. Belka ma przekój cienkościnny określony w przykładzie 3
W przekroju (α-α). oddalonym o $a$ od lewego końca przyłożono skupiony moment skręcający $M_s$.
Przyjmujemy współrzędną osiową $x$, której początek znajduje się na lewym końcu belki, a miejsce przyłożenia momentu skręcającego odpowiada $x=a$. Długości odcinków po obu stronach przekroju obciążonego wynoszą odpowiednio $a$ oraz $l-a$, przy czym $0\leq a\leq l$.
Zagadnienie rozwiążemy w dwóch ujęciach: najpierw w klasycznym modelu Własowa, a następnie w uogólnionym modelu skręcania i paczenia przedstawionym w niniejszej pracy. Pozwoli to porównać rozkłady sił przekrojowych uzyskane przy odmiennych założeniach kinematycznych.
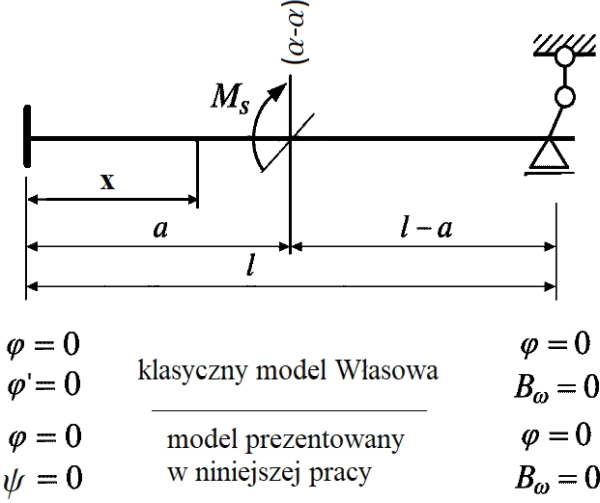
Rys. IV.P6.1. Schemat belki do przykładu 6
Właściwości materiałowe
Dla stali przyjmujemy:
moduł Younga $E=210\cdot10^9\ \mathrm{Pa},\qquad \nu=0{,}3.$
moduł Kirchoffa $G=\frac{E}{2(1+\nu)} \frac{210\cdot10^9}{2(1+0{,}3)} =80{,}76923\cdot10^9\ \mathrm{Pa}.$
Zastępczy, cienkościenny moduł sprężystości:
$\bar E=\frac{E}{1-\nu^2} =\frac{210\cdot10^9}{1-0{,}3^2} =230{,}76923\cdot10^9\ \mathrm{Pa}.$
Charakterystyki geometryczne parametry równań i wartości odniesienia
Charaktrystyki geometryczne w modelu klasycznym qłównym (K)
Charakterystyki geometryczne przekroju przyjmujemy zgodnie z wynikami obliczeń przedstawionymi w przykładzie 3. W szczególności wykorzystujemy następujące charakterystyki geometryczne:
biegunowy moment bezwładności względem środka ciężkości C
$I_0^{(C)}=I_y+I_z=23251{,}00\ \mathrm{cm^4},$
stałą skręcania Saint-Venanta
$I_V=332{,}9\ \mathrm{cm^4}= 332{,}9\cdot10^{-8} =3{,}329\cdot10^{-6}\ \mathrm{m^4},$
główny moment wycinkowy w klasycznym układzie (K)
$I_\omega^{(K)}=848005{,}263\cdot10^{-12} = 8{,}480\cdot10^{-7}\ \mathrm{m^6},$
biegunowy moment bezwładności względem środka ciężkości C
$I_0^{(C)}=23251{,}00\cdot10^{-8} =2{,}3251\cdot10^{-4}\ \mathrm{m^4}.$
Parametr charakterystyczny równania różniczkowego klasycznego modelu Własowa wynosi:
$ \alpha_K &=\sqrt{\frac{G I_V}{\bar E I_\omega^{(K)}}} =\sqrt{\frac{80{,}76923\cdot10^9\cdot3{,}329\cdot10^{-6}}{230{,}76923\cdot10^9\cdot8{,}48005263\cdot10^{-7}}}
=1{,}17217\ \mathrm{m^{-1}}.$
Charakterystyki geometryczne w modelu cienkościennym głównym (P)
W modelu uogólnionym wykorzystujemy biegunowy moment bezwładności $I_0^{(C)}$, odniesiony do środka ciężkości przekroju, oraz główny moment wycinkowy $I_\omega^{(P)}$, właściwy dla cienkościennego układu głównego (P). Charakterystyki te zostały określone na podstawie obliczeń przedstawionych w przykładach 3 i 4.
Przyjmujemy następujące wartości:
biegunowy moment bezwładności względem środka ciężkości C:
$ I_0^{(C)}=I_y+I_z =19401{,}58+3849{,}42 =23251{,}00\ \mathrm{cm^4}=23251{,}00\cdot10^{-8} =2{,}3251\cdot10^{-4}\ \mathrm{m^4}.$
główny moment wycinkowy w cienkościennym układzie głównym (P):
$I_\omega^{(P)} =722030{,}087\ \mathrm{cm^6}=722030{,}087\cdot10^{-12} =7{,}22030087\cdot10^{-7}\ \mathrm{m^6}.$
Charakterystyki geometryczne w modelu cienkościennym głównym (P)
W modelu uogólnionym wykorzystujemy biegunowy moment bezwładności $I_0^{(C)}$, odniesiony do środka ciężkości przekroju, oraz główny moment wycinkowy $I_\omega^{(P)}$, właściwy dla cienkościennego układu głównego (P). Charakterystyki te zostały określone na podstawie obliczeń przedstawionych w przykładach 3 i 4:
biegunowy moment bezwładności względem środka ciężkości C:
$ I_0^{(C)}=I_y+I_z =19401{,}58+3849{,}42 =23251{,}00\ \mathrm{cm^4} =23251{,}00\cdot10^{-8} =2{,}3251\cdot10^{-4}\ \mathrm{m^4}.$
główny moment wycinkowy w cienkościennym układzie głównym (P)
$I_\omega^{(P)} =722030{,}087\ \mathrm{cm^6} =722030{,}087\cdot10^{-12}=7{,}22030087\cdot10^{-7}\ \mathrm{m^6}.$
Porównanie charakterystyk geometrycznych obu modeli
Zestawienie charakterystyk geometrycznych wykorzystywanych w klasycznym modelu Własowa oraz w modelu uogólnionym przedstawiono w poniższej tabeli.
\[ \begin{array}{|c|c|c|}
\hline \text{Charakterystyka} & \text{Model klasyczny (K)} & \text{Model uogólniony (P)}\\
\hline \text{Moment skręcania} & I_V=332{,}9\ \mathrm{cm^4} & I_0^{(C)}=23251{,}00\ \mathrm{cm^4}\\
\hline \text{Moment wycinkowy} & I_\omega^{(K)}=848005{,}263\ \mathrm{cm^6} &I_\omega^{(P)}=722030{,}087\ \mathrm{cm^6}\\
\hline \text{Moment skręcania w SI} & 3{,}329\cdot10^{-6}\ \mathrm{m^4} & 2{,}3251\cdot10^{-4}\ \mathrm{m^4} \\
\hline \text{Moment wycinkowy w SI} & 8{,}48005263\cdot10^{-7}\ \mathrm{m^6} & 7{,}22030087\cdot10^{-7}\ \mathrm{m^6}\\
\hline\end{array}\]
W obu modelach przyjmujemy te same właściwości materiałowe stali. Różnica między modelami wynika z zastosowania odmiennych charakterystyk geometrycznych opisujących skręcanie przekroju. W modelu klasycznym wykorzystywana jest stała skręcania Saint-Venanta $I_V$ oraz moment wycinkowy $I_\omega^{(K)}$. W modelu uogólnionym rolę charakterystyki skręcania pełni biegunowy moment bezwładności $I_0^{(C)}$, natomiast charakterystyką wycinkową pozostaje $I_\omega^{(P)}$.
Eozwiąznie w klasycznym modelu Własowa
W klasycznym modelu Własowa należy znależć całkę jednego równanie rózniczkowe skrecania czwartego stopnia (\ref{IV.R.2}) $
Normalizacja wyników i wartości odniesienia
W celu porównania wyników uzyskanych w klasycznym modelu Własowa oraz w modelu uogólnionym przyjmujemy wspólne wartości odniesienia, które mogą być okreśłone dowolnie , ale tak by było mołziwe porównanie modeli. W przykladzie określamy je na podstawie wynikow rozwiązania klasycznego Wlasowa (indeks W) i w przekroju położonym bezpośrednio za miejscem przyłożenia momentu skupionego, tj. dla $\xi=\eta^+=a/l+$, czyli:
$ \varphi_0=\varphi_W(\eta),\, M_{x0}=M_{x,W}(\eta^+),\, B_{\omega0}=B_{\omega,W}(\eta).$
Wartości odniesienia zachowują odpowiednio wymiary kąta skręcenia, momentu skręcającego i bimomentu. Rozwiązania obu modeli wyznaczamy niezależnie, z wykorzystaniem właściwych dla każdego z nich charakterystyk geometrycznych oraz parametrów fizycznych:
w klasycznym modelu Własowa z układu głównego okrełsonego w przykładzie 3,
w modelu uogólnionym z cienkościnnego, głównego ukłądu (P) wyznacznego w przykładzie 4.
Dopiero otrzymane wyniki końcowe poddajemy normalizacji, dzieląc je przez te same wartości odniesienia:
\[ \begin{aligned}
\bar{\varphi}_W(\xi)&=\frac{\varphi_W(\xi)}{\varphi_0}, & \bar{\varphi}_U(\xi)&=\frac{\varphi_U(\xi)}{\varphi_0}, \\[2mm]
\bar M_{x,W}(\xi)&=\frac{M_{x,W}(\xi)}{M_{x0}},& \bar M_{x,U}(\xi)&=\frac{M_{x,U}(\xi)}{M_{x0}}, \\[2mm]
\bar B_{\omega,W}(\xi)&=\frac{B_{\omega,W}(\xi)}{B_{\omega0}}, & \bar B_{\omega,U}(\xi)&=\frac{B_{\omega,U}(\xi)}{B_{\omega0}}.
\end{aligned} \]
Takie postępowanie pozwala porównać rozkłady kąta skręcenia, momentu skręcającego i bimomentu uzyskane w obu modelach, bez zmieniania ich parametrów i charakterystyk geometrycznych. Wspólna normalizacja odnosi wszystkie wyniki do tego samego rozwiązania klasycznego, a zatem różnice przedstawione na wykresach wynikają z odmiennych założeń i równań obu modeli.
Warunki brzegowe
Na lewym końcu belki, $x=0$, przyjmuje się
(1) $ \varphi(0)=0,$, co oznacza zablokowanie obrotu skrętnego przekroju. Warunek ten obowiązuje zarówno w klasycznym modelu Własowa, jak i w modelu uogólnionym prezentowanym w niniejszej pracy.
(2) $\varphi'(0)=0,$ dla klasycznego modelu Własowa, $ \psi(0)=0,$ dla modelu uogólnionego.
Warunki te odpowiadają zablokowaniu deplanacji na lewym końcu, lecz są zapisane odmiennie ze względu na różne założenia kinematyczne obu modeli.
Na prawym końcu belki, $x=l$, przyjmuje się:
(3) $ \varphi(l)=0,$, co oznacza zablokowanie obrotu skrętnego przekroju. Warunek ten obowiązuje w obu modelach.
(4) $ B_\omega(l)=0,$, co oznacza swobodne paczenie przekroju. Warunek ten również obowiązuje w obu modelach.
W klasycznej teorii Własowa przyjmuje się więź kinematyczną $ \psi=\varphi’$, dlatego warunek $\varphi'(0)=0$ jest równoważny warunkowi $\psi(0)=0$. W modelu uogólnionym funkcje $\psi(x)$ i $\varphi'(x)$ są niezależne, a zatem warunki te nie są ogólnie równoważne. W rozpatrywanym zagadnieniu oba modele mają jednak ten sam fizyczny zamiar: zablokowanie deplanacji na lewym końcu oraz swobodne paczenie na prawym końcu.
Warunki brzegowe obu modeli zestawiono w tabeli:
\[ \begin{array}{c|c|c}
& \text{lewy koniec }x=0 & \text{prawy koniec }x=l\\
\hline \text{klasyczny model Własowa}
& \varphi(0)=0,\quad \varphi'(0)=0
& \varphi(l)=0,\quad B_\omega(l)=0\\[4pt]
\text{model uogólniony}
& \varphi(0)=0,\quad \psi(0)=0
& \varphi(l)=0,\quad B_\omega(l)=0
\end{array} \tag{IV.P6.1}\label{IV.P6.1} \]
Warunki ciągłości w przekroju (α-α) $x=a$
W przekroju $x=a$, w którym przyłożono skupiony moment skręcający $M_s$, rozpatruje się dwa sąsiednie odcinki pręta: $0\leq x\leq a$ oraz $a\leq x\leq l$. Przy braku skupionego bimomentu w przekroju $x=a$ obowiązują następujące warunki ciągłości i równowagi.
(5) Ciągłość kąta skręcenia $ \varphi(a^-)=\varphi(a^+).$
(6) Ciągłość wielkości kinematycznej związanej z deplanacją: dla klasycznego modelu Własowa: $\varphi'(a^-)=\varphi'(a^+),$; dla modelu uogólnionego: $ \psi(a^-)=\psi(a^+).$
(7) Ciągłość bimomentu: $B_\omega(a^-)=B_\omega(a^+).$
(8) Równowaga momentu skręcającego w przekroju przyłożenia momentu skupionego: $ M_x(a^+)-M_x(a^-)=M_s.$
Warunek ten opisuje skok momentu skręcającego w przekroju $x=a$, wywołany przyłożonym momentem skupionym $M_s$, przy przyjętej konwencji znaków.
Warunki ciągłości wielkości kinematycznych i statycznych oraz równowagi w przekroju $x=a$ zestawiono w tabeli:
\[\begin{array}{c|c}
\text{Klasyczny model Własowa} & \text{Model uogólniony}\\
\hline \varphi(a^-)=\varphi(a^+) &
\varphi(a^-)=\varphi(a^+)\\[3pt]
\varphi'(a^-)=\varphi'(a^+) &
\psi(a^-)=\psi(a^+)\\[3pt]
B_\omega(a^-)=B_\omega(a^+) &
B_\omega(a^-)=B_\omega(a^+)\\[3pt]
M_x(a^+)-M_x(a^-)=M_s &
M_x(a^+)-M_x(a^-)=M_s
\end{array} \tag{IV.P6.2}\label{IV.P6.2} \]
Warunki brzegowe na końcach belki oraz warunki ciągłości i równowagi w przekroju $x=a$ tworzą łącznie układ ośmiu warunków dla każdego z dwóch odcinków pręta. Warunki (5)–(8) służą do połączenia rozwiązań uzyskanych na obu odcinkach i umożliwiają wyznaczenie stałych całkowania z uwzględnieniem warunków brzegowych.
Teoria klasyczna Własowa — rozwiązanie metodą parametrów początkowych
Pręt dzieli się w przekroju $(\alpha-\alpha)$, położonym w $x=a$, w którym przyłożono skupiony moment skręcający $M_s$, na dwa odcinki: $0\leq x\leq a$ oraz $a\leq x\leq l$. Na każdym z odcinków obowiązuje odpowiednie równanie różniczkowe skręcania, natomiast parametry rozwiązania wyznacza się na podstawie warunków brzegowych oraz warunków ciągłości w przekroju $x=a$.
Parametry początkowe
Przyjmujemy wektor parametrów stanu $\mathbf Y(x)=[\varphi(x),\ \varphi'(x),\ B_\omega(x),\ M_x(x)]^T$.
Dla pierwszego odcinka, $0\leq x\leq a$, rozwiązanie zapisujemy w postaci
$\mathbf Y_1(x)=\mathbf F_1(x)\mathbf Y_1(0)$, gdzie
$\mathbf Y_1(0)=[\varphi(0),\ \varphi'(0),\ B_\omega(0),\ M_x(0)]^T$.
Przyjmujemy warunki początkowe $\varphi(0)=0,\qquad \varphi'(0)=0$. Pozostałe parametry początkowe, $B_\omega(0)$ i $M_x(0)$, są niewiadome. Wyznacza się je z warunków przejścia przez przekrój $x=a$ oraz warunków brzegowych na końcu pręta.
Przejście przez przekrój $x=a$
Stan po lewej stronie przekroju zapisujemy jako $\mathbf Y_1(a^-)=[\varphi(a^-),\ \varphi'(a^-),\ B_\omega(a^-),\ M_x(a^-)]^T$. Warunki w przekroju przyłożenia momentu skupionego $M_s$ mają postać:
$ \varphi(a^-)=\varphi(a^+),\quad \varphi'(a^-)=\varphi'(a^+),\, B_\omega(a^-)=B_\omega(a^+),\, M_x(a^+)-M_x(a^-)=M_s. $
Z warunku skoku momentu skręcającego wynika $M_x(a^+)=M_x(a^-)+M_s$.
Rozwiązanie pierwszego odcinka
Przyjmujemy zależności
$ B_\omega(x)=B_\omega(0)\cosh(\alpha x)+\frac{M_x(0)}{\alpha}\sinh(\alpha x)$
$ \varphi”(x)=-\frac{B_\omega(x)}{\bar E I_\omega}.$
Dla warunków $\varphi(0)=0$ i $\varphi'(0)=0$, po dwukrotnym całkowaniu otrzymujemy, dla $0\leq x\leq a$,
$ \varphi_1(x)=\frac{1-\cosh(\alpha x)}{\alpha^2\bar E I_\omega}B_\omega(0)+\frac{\alpha x-\sinh(\alpha x)}{\alpha^3\bar E I_\omega}M_x(0). $
Pierwsza pochodna wynosi
$ \varphi_1′(x)=-\frac{\sinh(\alpha x)}{\alpha\bar E I_\omega}B_\omega(0)+\frac{1-\cosh(\alpha x)}{\alpha^2\bar E I_\omega}M_x(0).$
W przekroju $x=a$ wartości kąta skręcenia i jego pochodnej wynoszą odpowiednio $\varphi(a)=\varphi_1(a)$ oraz $\varphi'(a)=\varphi_1′(a)$.
Siły przekrojowe w tym przekroju określają zależności:
$ B_\omega(a)=B_\omega(0)\cosh(\alpha a)+\frac{M_x(0)}{\alpha}\sinh(\alpha a),\, M_x(a^+)=M_x(a^-)+M_s.$
Rozwiązanie drugiego odcinka
Dla drugiego odcinka wprowadzamy zmienną $s=x-a$. Funkcja momentu deplanacyjnego ma postać:
$ B_\omega(x)=B_\omega(a)\cosh(\alpha s)+\frac{M_x(a^+)}{\alpha}\sinh(\alpha s).$
Po całkowaniu równania $\varphi”(x)=-B_\omega(x)/(\bar E I_\omega)$ i uwzględnieniu warunków przejścia w $x=a$ otrzymujemy
$ \varphi_2(x)=\varphi(a)+\varphi'(a)s+\frac{1-\cosh(\alpha s)}{\alpha^2\bar E I_\omega}B_\omega(a)+\frac{\alpha s-\sinh(\alpha s)}{\alpha^3\bar E I_\omega}M_x(a^+),\qquad a\leq x\leq l.
$
Na końcu pręta przyjmujemy warunki brzegowe $\varphi(l)=0,\qquad B_\omega(l)=0$. Warunki te, po podstawieniu rozwiązania drugiego odcinka oraz zależności opisujących przejście przez przekrój $x=a$, pozwalają wyznaczyć niewiadome parametry początkowe $B_\omega(0)$ i $M_x(0)$.
Rozwiązanie końcowe
Kąt skręcenia w całym przedziale długości pręta zapisujemy jako
\[ varphi(x)=\begin{cases}
\varphi_1(x),&0\leq x\leq a,\\
\varphi_2(x),&a\leq x\leq l.
\end{cases} \tag{IV.P6.3}\label{IV.P6.3}\]
Teoria uogółniona — rozwiązanie metodą parametrów początkowych
W modelu uogólnionym kąt skręcenia $\varphi(x)$ i amplituda deplanacji $\psi(x)$ są niezależnymi funkcjami kinematycznymi. Nie przyjmujemy zatem zależności $\psi=\varphi’$. Podstawę opisu stanowi prawo sił przekrojowych w cienkościennym układzie głównym $(P)$, przedstawione w równaniu (\ref{IV.63}). Z pierwszego bloku tego prawa wynika zależność między bimomentem a pochodną amplitudy deplanacji, natomiast z drugiego bloku — zależność między momentem skręcającym Saint-Venanta a uogólnioną miarą skręcania.
Przyjmujemy następujące równania modelu uogólnionego:
\[ \bar E I_\omega\psi”(x)=b_\omega(x), \qquad GI_0^{(P)}\bigl(\psi'(x)+\varphi”(x)\bigr)=M_V(x). \tag{IV.P6.4}\label{IV.P6.4} \]
Bimoment oraz moment paczenia definiujemy zgodnie z prawem sił przekrojowych (\ref{IV.68}) zależnościami:
\[ B_\omega(x)=\bar E I_\omega\psi'(x), \qquad M_\omega(x)=B_\omega'(x). \tag{IV.P6.5}\label{IV.P6.5} \]
W konsekwencji pierwsze równanie (\ref{IV.P6.4}) można zapisać w postaci: $ M_\omega(x)=b_\omega(x).$
Moment $M_V(x)$ oznacza moment czystego skręcania Saint-Venanta, określony prawem sił przekrojowych (\ref{IV.69}). Nie należy utożsamiać go z momentem paczenia $M_\omega(x)$. Jeżeli rozpatrujemy całkowity moment wewnętrzny, przyjmujemy:
\[ M_x(x)=M_V(x)+M_\omega(x). \]
Parametry początkowe
Przyjmujemy wektor parametrów stanu:
\[ \mathbf Y(x)= \begin{bmatrix} \varphi(x)\\ \varphi'(x)\\ \psi(x)\\ \psi'(x) \end{bmatrix}. \tag{IV.P6.6}\label{IV.P6.6} \]
Dla pierwszego odcinka, $0\leq x\leq a$, parametry początkowe wynoszą:
\[ \mathbf Y_1(0)= \begin{bmatrix} \varphi(0)\\ \varphi'(0)\\ \psi(0)\\ \psi'(0) \end{bmatrix}. \tag{IV.P6.7}\label{IV.P6.7} \]
Z warunków brzegowych na lewym końcu belki przyjmujemy: $ \varphi(0)=0,\qquad \psi(0)=0.$
Niewiadomymi parametrami początkowymi są zatem $\varphi'(0)$ i $\psi'(0)$. Wyznacza się je z warunków przejścia w przekroju $x=a$ oraz warunków brzegowych na prawym końcu belki.
Rozwiązanie pierwszego odcinka
Z pierwszego równania układu (\ref{IV.P6.4}) wynika:
\[\psi”(x)= \frac{b_\omega(x)}{\bar E I_\omega}. \tag{IV.P6.8}\label{IV.P6.8} \]
Po dwukrotnym całkowaniu otrzymujemy:
\[ \psi_1(x)= \psi(0)+\psi'(0)x+ \frac{1}{\bar E I_\omega} \int_0^x(x-s)b_\omega(s)\,ds. \tag{IV.P6.9}\label{IV.P6.9} \]
Z drugiego równania układu (\ref{IV.P6.4}) wynika:
\[ \varphi”(x)= \frac{M_V(x)}{GI_0^{(P)}}-\psi'(x). \tag{IV.P6.10}\label{IV.P6.10} \]
Po podstawieniu pochodnej funkcji $\psi_1(x)$ i dwukrotnym całkowaniu otrzymujemy:
\[ \begin{aligned} \varphi_1(x)={}& \varphi(0)+\varphi'(0)x -\frac{\psi'(0)}{2}x^2\\ &+\frac{1}{GI_0^{(P)}} \int_0^x(x-s)M_V(s)\,ds\\
&-\frac{1}{2\bar E I_\omega} \int_0^x(x-s)^2b_\omega(s)\,ds. \end{aligned}
\tag{IV.P6.11}\label{IV.P6.11} \]
Warunki przejścia w przekroju $x=a$
W przekroju przyłożenia skupionego momentu $M_s$ przyjmujemy ciągłość funkcji kinematycznych i bimomentu oraz skok momentu paczenia:
\[ \begin{aligned} \varphi(a^-)&=\varphi(a^+),\\ \psi(a^-)&=\psi(a^+),\\ B_\omega(a^-)&=B_\omega(a^+),\\ M_\omega(a^+)-M_\omega(a^-)&=M_s. \end{aligned}\tag{IV.P6.12}\label{IV.P6.12} \]
Ponieważ bimoment jest proporcjonalny do pochodnej funkcji $\psi$, ciągłość bimomentu oznacza również ciągłość pochodnej amplitudy deplanacji:
\[ \psi'(a^-)=\psi'(a^+). \]
Warunki brzegowe na końcu belki
Na prawym końcu, $x=l$, przyjmujemy:
\[\varphi(l)=0,\qquad B_\omega(l)=0.\tag{IV.P6.13}\label{IV.P6.13} \]
Z definicji bimomentu (\ref{IV.P6.5}) drugi warunek można zapisać jako:
\[ \psi'(l)=0. \]
Powyższe warunki wraz z warunkami przejścia (\ref{IV.P6.12}) służą do wyznaczenia niewiadomych parametrów początkowych.
Rozwiązanie drugiego odcinka
Dla drugiego odcinka wprowadzamy zmienną lokalną: $ s=x-a.$
Jeżeli na tym odcinku moment paczenia $M_\omega(x)$ jest stały, to z definicji $M_\omega=B_\omega’$ wynika liniowa zmienność bimomentu:
\[ B_{\omega,2}(x)= B_\omega(a^+)+M_\omega(a^+)s. \tag{IV.P6.14}\label{IV.P6.14} \]
Z warunków przejścia (\ref{IV.P6.12}) otrzymujemy:
\[ B_\omega(a^+)=B_\omega(a^-), \qquad M_\omega(a^+)=M_\omega(a^-)+M_s. \tag{IV.P6.15}\label{IV.P6.15} \]
Z definicji bimomentu (\ref{IV.P6.5}) wynika:
\[ \psi_2′(x)= \frac{B_\omega(a)}{\bar E I_\omega} + \frac{M_\omega(a^+)}{\bar E I_\omega}s. \]
Po całkowaniu i uwzględnieniu ciągłości $\psi$ w przekroju $x=a$ otrzymujemy:
\[ \begin{aligned} \psi_2(x)={}& \psi(a)+\psi'(a)s\\ &+\frac{B_\omega(a)}{2\bar E I_\omega}s^2 +\frac{M_\omega(a^+)}{6\bar E I_\omega}s^3, \qquad s=x-a.
\end{aligned} \tag{IV.P6.16}\label{IV.P6.16} \]
Różniczkując powyższe wyrażenie, uzyskujemy:
\[ \psi_2′(x)= \psi'(a) +\frac{B_\omega(a)}{\bar E I_\omega}s +\frac{M_\omega(a^+)}{2\bar E I_\omega}s^2. \tag{IV.P6.17}\label{IV.P6.17} \]
Z drugiego równania modelu uogólnionego (\ref{IV.P6.4}) wynika:
\[ \varphi_2”(x)= \frac{M_V(x)}{GI_0^{(P)}}-\psi_2′(x). \tag{IV.P6.18}\label{IV.P6.18} \]
Po dwukrotnym całkowaniu i uwzględnieniu ciągłości $\varphi$ oraz $\varphi’$ w przekroju $x=a$ otrzymujemy:
\[ \begin{aligned} \varphi_2(x)={}& \varphi(a)+\varphi'(a)s\\ &+\frac{1}{GI_0^{(P)}} \int_a^x(x-\xi)M_V(\xi)\,d\xi\\ &-\frac{\psi'(a)}{2}s^2 -\frac{B_\omega(a)}{6\bar E I_\omega}s^3\\
&-\frac{M_\omega(a^+)}{24\bar E I_\omega}s^4, \qquad s=x-a. \end{aligned}
\tag{IV.P6.19}\label{IV.P6.19} \]
Jeżeli na drugim odcinku $M_V(x)=0$, całka w równaniu (\ref{IV.P6.19}) znika.
W rozpatrywanym przykładzie zachodzi $b_\omega(x)=0.$ Z równania (\ref{IV.P6.8}) wynika wówczas:$ \psi”(x)=0.$
Bimoment jest zatem stały na każdym odcinku, a moment paczenia jest równy zeru poza przekrojem przyłożenia momentu skupionego. W szczególności:
$ B_\omega(x)=\bar E I_\omega\psi'(x), \, M_\omega(x)=0. $
Jeżeli moment skupiony $M_s$ jest reprezentowany przez skok momentu paczenia zgodnie z warunkiem (\ref{IV.P6.12}), to w punkcie $x=a$ występuje nieciągłość $M_\omega$, mimo że na obu otwartych odcinkach jego wartość jest zerowa. W takim przypadku bimoment jest stały na każdym odcinku, a jego ciągłość w $x=a$ należy zachować.
Po uwzględnieniu tych warunków rozwiązanie należy wyznaczyć z równań (\ref{IV.P6.9}), (\ref{IV.P6.11}), (\ref{IV.P6.16}) i (\ref{IV.P6.19}), stosując warunki brzegowe (\ref{IV.P6.7}), (\ref{IV.P6.13}) oraz warunki przejścia (\ref{IV.P6.12}).
Ostateczne przebiegi funkcji $\varphi(x)$ i $\psi(x)$, a także bimomentu $B_\omega(x)$ i momentów $M_V(x)$ oraz $M_\omega(x)$, wynikają z wyznaczonych parametrów początkowych.
______________________
Na rys. IV.P6.2 przedstawiono wykres momentu skręcającego $M_x$, a na rys. IV.P6.3 wykres bimomentu $B_\omega$
Wszystkie wykresu sporzadzono dla $a=0,l$ oraz parametru$ \alpha=\sqrt{\frac{GI_o}{\bar E I_\omega}}=2$
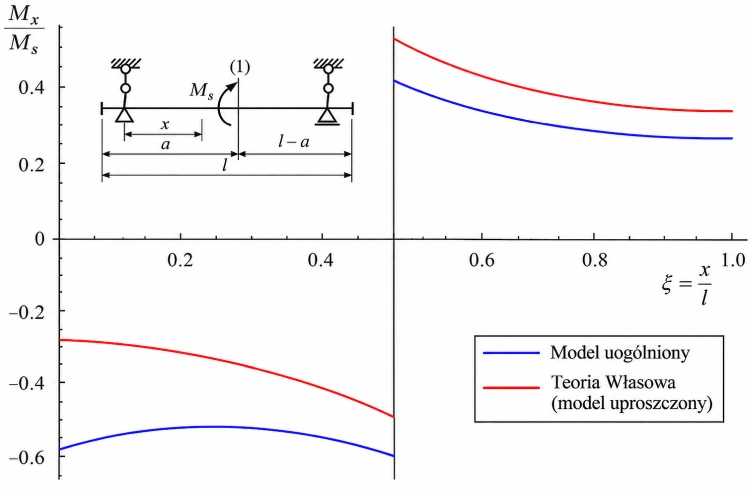
Rys. IX. P6.2 Wykres momentu skręcajacego $M_x$
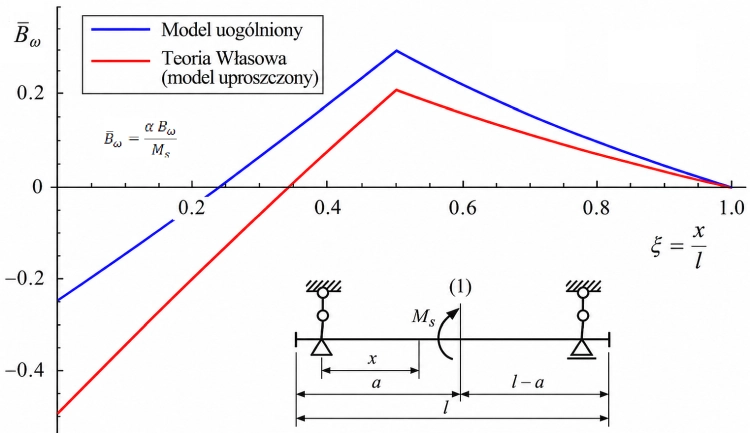
Rys IV.P6.3 Wykres momentu skręcajacego $B_\omega$
- Marguerre M. K., Torsion von voll- und hohlquerschnitten*, Der Bauingenieur, vol. 21, pp. 317–322, 1940
- Vlasov, V. Z., Tonkostiennyje uprugije stierzni, Gos. Izd. Fiz. Mat. Literat., Moskva, 1959 / Thin-Walled Elastic Beams, Israel Program for Scientific Translations, Jerusalem, 1961
- Sapountzakis E. J., *Bars under Torsional Loading: A Generalized Beam Theory Approach*, ISRN Civil Engineering, 2013, pp. 1–39, [http://dx.doi.org/10.1155/2013/916581]
- STRENCO, ConSteel – Oprogramowanie dla budownictwa, 2016, 2019, [http://www.strenco.pl/strenco]
- Consteel Software, *ConSteel 14 Manual*, 2020, [http://www.consteelsoftware.com/en/downloads/manuals-documents]
- CTICM, *LTBeam Software (1.011)*, 2013, [http://www.cesdb.com/ltbeam.html]
- Birger I., A., Panovko J., G., Spravochnik. Prochnost, ustojchivost, kolebania, Moschinostrojenie, Moskva 1968
- Niezgodziński M., E., Niezgodziński T., Wzory, wykresy i tablice obliczeń wytrzymałościowych , IX Wyd. WNT 2004
- Niewiadomski Z., Wytrzymałość prętów cienkościennych – w pracy Bogucki W. (Red.), Poradnik projektanta konstrukcji metalowych: praca zbiorowa. Tom I., cz.1.1. Arkady, Warszawa), 1980
- Piechnik S., Wytrzymałość materiałów dla wydziałów budowlanych, PWN, Warszawa–Kraków, 1980
- PN-EN 1992-1-1:2008. Eurokod 2: Projektowanie konstrukcji z betonu Część 1-1: Reguły ogólne i reguły dla budynków. Warszawa, PKN
- Birger I. A., Panovko Ya. G., ,Spravochnik. Prochnost, ustojchivost, kolebania, Maschinostrojenie, Moskva, 1968
- Simo, J.C. and Vu-Quoc, L. (1986), A Three-Dimensional Finite-Strain Rod Model. Part II: Computational Aspects</em>, Computer Methods in Applied Mechanics and Engineering, 58, 79–116
- Piechnik S. (2000). Pręty cienkościenne – otwarte. Politechnika Krakowska, Kraków
- Piechnik, S. (2006), Algebra of systems of forces applied to the flat material line</em>. Journal of Theoretical and Applied Mechanics, 44(1), 107–125
- Simo J.C. (1985). A Finite Strain Beam Formulation. The Three-Dimensional Dynamic Problem. Part I. Computer Methods in Applied Mechanics and Engineering, 49(1), 55–70
- Simo J.C., Vu-Quoc L. (1986). A Three-Dimensional Finite-Strain Rod Model. Part II: Computational Aspects. Computer Methods in Applied Mechanics and Engineering, 58(1), 79–116
- Simo J.C., Vu-Quoc L. (1988). On the Dynamics in Space of Rods Undergoing Large Motions – A Geometrically Exact Approach. Computer Methods in Applied Mechanics and Engineering, 66(2), 125–161
- Ibrahimbegovic A. (1997). On the Choice of Finite Rotation Parameters. Computer Methods in Applied Mechanics and Engineering, 149, 49–71
- Shuster, M. D. (1993). A Survey of Attitude Representations, The Journal of the Astronautical Sciences, 41(4), 439–517
- Hamilton W.R. (1866). Elements of Quaternions. Vol. I. Longmans, Green & Co., London
- Kuipers J.B. (1999). Quaternions and Rotation Sequences: A Primer with Applications to Orbits, Aerospace and Virtual Reality. Princeton University Press, Princeton
- Jelenić G., Crisfield M.A. (1999). Geometrically Exact 3D Beam Theory: Implementation of a Strain-Invariant Finite Element for Statics and Dynamics. Computer Methods in Applied Mechanics and Engineering, 171(1–2), 141–171
- Crisfield M.A., Jelenić G. (1999). Objectivity of Strain Measures in the Geometrically Exact Three-Dimensional Beam Theory and Its Finite-Element Implementation. Proceedings of the Royal Society A, 455(1983), 1125–1147
- Zupan E., Saje M., Zupan D. (2009). The Quaternion-Based Three-Dimensional Beam Theory. Computer Methods in Applied Mechanics and Engineering, 198(49–52), 3944–3956
- Birger I. A., Panovko J. G., Spravochnik. Prochnost, ustojchivost, kolebanija, Maschinostrojenie, Moskva, 1968
- Piechnik S., Pręty cienkościenne otwarte, Wydawnictwo Politechniki Krakowskiej, Kraków, 2000
- Piechnik S., Mechanika techniczna ciała stałego, Wydawnictwo Politechniki Krakowskiej, Kraków, 2007
- Chodor L., Bijak R., Sensitivity Analysis of Thin-Walled Bars, European Workshop „Thin-Walled Steel Structures”, 26–27 September 1996, Krzyżowa (Kreisau), Poland
- Bijak R., Chodor L., Zginanie i skręcanie dwuteowników bisymetrycznych, 61. Konferencja Naukowa KILiW PAN oraz KN PZITB, Krynica-Zdrój, 20–25 września 2015 r.
- Bijak R., Chodor L., Zginanie i skręcanie dwuteowników bisymetrycznych, 61. Konferencja Naukowa KILiW PAN oraz KN PZITB Krynica 2015, 20–25 września 2015 r. Krynica-Zdrójj
- Rutecki J., Cienkościenne konstrukcje nośne. Obliczenia wytrzymałościowe, PWN, Warszawa 21966
- Brzoska Z., Statyka i stateczność konstrukcji prętowych i cinkościennych, PWN, Warszawa 1961
- Kuipers, J. B. (1999), <em>Quaternions and Rotation Sequences: A Primer with Applications to Orbits, Aerospace, and Virtual Reality</em>, Princeton University Press, Princeton, New Jersey
- Hestenes, D. and Sobczyk, G. (1984), Clifford Algebra to Geometric Calculus: A Unified Language for Mathematics and Physics. D. Reidel Publishing Company, Dordrecht.
- Doran, C. and Lasenby, A. (2003) Geometric Algebra for Physicists. Cambridge University Press
- Hestenes D. and Sobczyk G. (1984), Clifford Algebra to Geometric Calculus. Reidel Pub., Boston.
- Pugachev V. S. (1984). Probability Theory and Mathematical Statistics for Engineers. Pergamon Press
- Doran, C. J. L. (1994), Geometric Algebra and its Application to Mathematical Physics, Dissertation submitted for the degree of Doctor of Philosophy, University of Cambridge
- Piechnik, S. (1978), Kinematyczna równoważność układów sił, Mechanika Teoretyczna i Stosowana, 16(1), 71–79
- Kasprzyk T., Zadanie 5. Rozwiązanie przykładowe, Politechnika Wrocławska KMBiIM ZWM, Wrocław maj 2021
________________________________


