


Leszek Chodor, 26 września 2014
15 czerwca 2025 do nadal – naprawa awarii
11 sierpnia 2026 dodano teorię operatorową (rotora) do opisu pręta cienkościennego
25 sierpnia 2026 wprowadzono układ równań równowagi nieliniowego pręta cienkościennego
10 pażdziernik 2026 przebuodowa do konsekwentnej indeksacji technicznej ze wskaźnikowej. Artkuł jest kierowany do inżynierów
Trwa przebudowa
W przypadku nieczytelnych treści, proszę powiadomić: leszek@chodor.co
W ciągu ostatnich 24 godzin z artykułu korzystało 38 Czytelników
Wprowadzenie
Przedstawiono klasyczną teorię Saint Venanta belki skręcanej swobodnie i teorię Wlasowa belki skręcanej nieswobodnie, ale w nowoczesnym zapisie operatorowym z użyciem rotorów. Ta postać teorii stanowi punkt wyjścia do dalszego sformułowania nieliniowego elementu belkowego Własowa- Timoshenko w kolejnych częściach artykułu. Teoria Własowa stanowi podstawę współczesnej analizy cienkościennych konstrukcji stalowych, mostów skrzynkowych, elementów żelbetowych, konstrukcji zespolonych, masztów, wież oraz budynków wysokich. Wykorzystywana jest wszędzie tam, gdzie oprócz zginania i ściskania istotną rolę odgrywa skręcanie przekroju. Jej największą zaletą jest możliwość uwzględnienia skręcania skrępowanego, wyboczenia giętno-skrętnego oraz zwichrzenia, których opis nie jest możliwy w klasycznej teorii zginania Bernoulliego lub skręcania Saint-Venanta. W praktyce niemal każdy pręt konstrukcyjny pracuje w warunkach częściowo skrępowanej deplanacji przekroju, natomiast idealne skręcanie swobodne występuje jedynie w nielicznych przypadkach, na przykład dla wałów o przekroju kołowym podpartych w łożyskach i obciążonych wyłącznie momentem skręcającym.
Rozdział rozpoczyna omówienie klasycznej teorii skręcania Saint-Venanta, stanowiącej fundament współczesnej teorii cienkościennych prętów. Klasyczna teoria skręcania Saint-Venanta, rozwinięta następnie przez Prandtla stała się podstawą teorii skręcania nieswobodnego Za początek współczesnej teorii skręcania cienkościennych prętów uznaje się pracę Marguerre (1940) [1], natomiast jej pełne sformułowanie zostało przedstawione przez Własowa (1959) [2]
Element belkowy Własowa jest elementem skończonym przeznaczonym do analizy cienkościennych prętów poddanych jednoczesnemu zginaniu, ściskaniu oraz skręcaniu. W odróżnieniu od klasycznych elementów belkowych posiada dodatkowy stopień swobody opisujący deplanację (spaczenie) przekroju. Dzięki temu możliwe jest modelowanie skręcania skrępowanego oraz sprzężonych zjawisk zginania i skręcania cienkościennych prętów. Podczas skręcania swobodnego w przekroju występują wyłącznie naprężenia styczne. Jeżeli jednak deplanacja przekroju zostanie częściowo lub całkowicie skrępowana, pojawiają się dodatkowe naprężenia normalne wywołane bimomentem $B_\omega$ oraz dodatkowe naprężenia styczne związane ze skręcaniem skrępowanym. Wielkości te stanowią charakterystyczną cechę teorii Własowa i nie występują w klasycznej teorii Saint-Venanta. Rozkład naprężeń zależy ponadto od rodzaju przekroju (otwartego lub zamkniętego), jego geometrii oraz grubości ścianek.
Współczesne analizy wytrzymałościowe i statecznościowe konstrukcji prętowych prowadzone są niemal wyłącznie z wykorzystaniem elementów belkowych opartych na teorii Własowa lub jej uogólnieniach, takich jak Generalized Beam Theory (GBT) [3]. Teoria GBT umożliwia jednoczesny opis globalnych, lokalnych oraz dystorsyjnych postaci odkształcenia cienkościennych prętów przy zachowaniu jednowymiarowego modelu obliczeniowego. Rozwój teorii znalazł również odzwierciedlenie we współczesnych programach komputerowych, takich jak ConSteel [4], [5] oraz LTBeam [6], umożliwiających analizę skręcania skrępowanego, zwichrzenia oraz wyboczenia giętno-skrętnego cienkościennych elementów konstrukcyjnych.
W pracy punktem wyjścia do dalszego rozwoju teorii jest uogólniony model cienkościennej belki poddanej jednoczesnemu zginaniu, ściskaniu i skręcaniu. Prezentowane uogólnienie nie polega jedynie na uwzględnieniu deplanacji przekroju, która występuje również w klasycznej teorii Własowa, lecz przede wszystkim na zmianie jej statusu kinematycznego deplanacji. W przyjętym modelu deplanacja jest opisana niezależną amplitudą \(\psi(x)$, stanowiącą dodatkowy stopień swobody względem kąta skręcenia \(\varphi(x)$. Nie przyjmuje się zatem a priori klasycznej zależności \(\psi=\varphi’\). S kręcanie przekroju i jego deplanacja opisywane jako dwa odrębne, lecz wzajemnie sprzężone mechanizmy kinematyczne. Model obejmuje w ramach jednego pola przemieszczeń podstawowe mechanizmy pracy pręta: przemieszczenie osi, zginanie w dwóch płaszczyznach, ściskanie lub rozciąganie, skręcanie oraz deplanację przekroju. Tak sformułowana kinematyka stanowi podstawę do wyprowadzenia uogólnionych równań równowagi i zależności konstytutywnych, a następnie pozwala traktować klasyczną teorię Własowa jako szczególny przypadek uzyskiwany po wprowadzeniu dodatkowego ograniczenia kinematycznego wiążącego amplitudę deplanacji z kątem skręcenia
W niniejszej części IV opracowana jest liniowa teoria I rzędu. Natomiast zagadnienia II rzędu, w tym stateczność i zwichrzenie pręta jest przedstawiona w części V.
Ponieważ artykuł jest kierowany do inżynierów, więc w obu częściach wraz z dodatkami zastosowano spójny zapis w notacji technicznej
Tablice projektowe
Charakterystyki przekrojów skręcanych
Tab. IV.1 Charakterystyki geometryczne skrętne wybranych przekrojów zwartych stosowanych w budownictwie
| Przekrój | Moment bezwładności przy skręcaniu $I_v$ |
Wskaźnik wytrzymałości przy skręcaniu $W_v$ |
Maksymalne naprężenie styczne $\tau_{\max}$ |
|---|---|---|---|
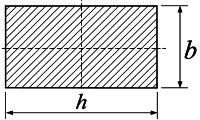 |
$\beta bh^3$ $\beta$ wg tab. 2 |
$\alpha bh^2$ $\alpha$ wg tab. 2 |
$\alpha\cdot G\cdot\Theta\cdot h$ w środku $h$ $h>b$ |
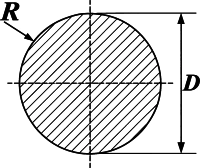 |
$\dfrac{\pi}{2}R^4=\dfrac{\pi}{32}D^4$ | $\dfrac{\pi}{2}R^3=\dfrac{\pi}{16}D^3$ | $G\cdot\Theta\cdot R$ w punktach konturu przekroju |
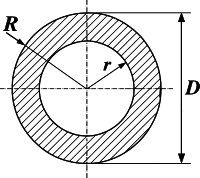 |
$\dfrac{\pi}{2}(R^4-r^4)$ | $\dfrac{\pi}{2R}(R^4-r^4)$ | $G\cdot\Theta\cdot R$ w punktach zewnętrznego konturu przekroju |
W przypadku swobodnego skręcania jednostkowy kąt skręcenia $\Theta$ wyznacza się z zależności ($\ref{IV.10} $).
Tab.IV.2 Współczynniki $\alpha$ wskaźnika wytrzymałości $W_v$ i $\beta$ momentu bezwładności $I_v$na skręcanie dla różnych stosunków boku prostokąta (opracowano na podstawie [7] )

\[ \begin{array}{|c|c|c|}
\hline\quad h/b \quad & \,\beta \, & \, \alpha \, \\
\hline 1{,}0 & 0{,}1406 & 0{,}6753\\
1{,}2 & 0{,}1661 & 0{,}7587\\
1{,}4 & 0{,}1869 & 0{,}8228\\
1{,}5 & 0{,}1960 & 0{,}8477\\
1{,}6 & 0{,}2037 & 0{,}8695\\
1{,}8 & 0{,}2174 & 0{,}9044\\
2{,}0 & 0{,}2287 & 0{,}9301\\
2{,}3 & 0{,}2422 & 0{,}9564\\
2{,}5 & 0{,}2494 & 0{,}9681\\
3{,}0 & 0{,}2633 & 0{,}9855\\
3{,}5 & 0{,}2735 & 0{,}9930\\
4{,}0 & 0{,}2810 & 0{,}9970\\
4{,}5 & 0{,}2868 & 0{,}9985\\
5{,}0 & 0{,}2914 & 0{,}9993\\
5{,}5 & 0{,}2952 & 0{,}9997\\
6{,}0 & 0{,}2984 & 0{,}9999\\
7{,}0 & 0{,}3035 & 1{,}00\\
8{,}0 & 0{,}3071 & 1{,}00\\
10{,}0 & 0{,}3124 & 1{,}00\\
\infty & 0{,}3333 & 1{,}00\\
\hline\end{array} \]
Tab.IV.3. Formuły obliczeniowe wspólne dla przekrojów otwartych i zamkniętych
\[ \begin{array}{|c|c|c|c|c|c|}
\hline \mathrm{Lp.} & \mathrm{Nazwa} & \mathrm{Symbol} & \iint_A^{(a)} & \int_\Gamma^{(a)} & \sum_i^{(a)} \\
\hline \mathrm{(1)} & \mathrm{(2)} & \mathrm{(3)} & \mathrm{(4)} & \mathrm{(5)} & \mathrm{(6)} \\
\hline 1 & \mathrm{Pole\ powierzchni} & A & \iint_A dA & \int_\Gamma t(s)\,ds & \sum_i l_i t_i \\
\hline 2 & \mathrm{Moment\ statyczny\ względem\ osi}\ y & S_Y & \iint_A Z\,dA & \int_\Gamma Z(s)t(s)\,ds & \sum_i Z_{c,i}l_i t_i \\
\hline 3 & \mathrm{Moment\ statyczny\ względem\ osi}\ z & S_Z & \iint_A Y\,dA & \int_\Gamma Y(s)t(s)\,ds & \sum_i Y_{c,i}l_i t_i \\
\hline 4 & \mathrm{Współrzędne\ środka\ ciężkości} & (Y_C,Z_C) & Y_C=\cfrac{S_Z}{A},\quad Z_C=\cfrac{S_Y}{A} & & \\
\hline 5 & \mathrm{Moment\ bezwładności\ względem\ osi}\ y_c & I_{y_C} & \iint_A z_c^2\,dA & \int_\Gamma z_c^2(s)t(s)\,ds & \sum_i I_{y1,i}^{*} +\sum_i z_{c,i}^{\,2}l_i t_i
\\
\hline 6 & \mathrm{Moment\ bezwładności\ względem\ osi}\ z_c & I_{z_C} & \iint_A y_c^2\,dA & \int_\Gamma y_c^2(s)t(s)\,ds & \sum_i I_{z1,i}^{*} +\sum_i y_{c,i}^{\,2}l_i t_i \\
\hline 7 & \mathrm{Moment\ odśrodkowy\ względem\ osi}\ y_c,z_c & I_{y_Cz_C} & \iint_A y_cz_c\,dA & \int_\Gamma y_c(s)z_c(s)t(s)\,ds & \sum_i\left(I_{y_1z_1,i}^{\ast}+y_{c,i}z_{c,i}l_it_i\right) \\
\hline 8 & \mathrm{Kąt\ nachylenia\ osi\ głównych}^{(b)} & \alpha & & \alpha=\cfrac{\operatorname{arctg}(T)}{2} & \\
\hline 9 & \mathrm{Główny\ moment\ bezwładności}\ I_y^{(c)} & I_y & I_y=I_{\max}=I_m+I_\Delta & \int_\Gamma z^2(s)t(s)\,ds & \sum_i I_{y1,i}^{*} +\sum_i z_i^{\,2}l_i t_i \\
\hline 10 & \mathrm{Główny\ moment\ bezwładności}\ I_z^{(c)} & I_z & I_z=I_{\min}=I_m-I_\Delta & \int_\Gamma y^2(s)t(s)\,ds & \sum_i I_{z1,i}^{*} +\sum_i y_i^{\,2}l_i t_i \\
\hline \end{array} \]
Uwagi
(a) W kolumnie (4) podano ogólną definicję charakterystyki geometrycznej jako całki po polu przekroju, natomiast w kolumnie (5) — definicję dla przekroju cienkościennego jako całki po konturze $\Gamma$, czyli linii środkowej ścianek. W kolumnie (6) przedstawiono odpowiadającą postać numeryczną w postaci sumy po poszczególnych ściankach.
(b) Pomocniczą wielkością służącą do wyznaczenia kąta nachylenia osi głównych jest $T=\operatorname{tg}(2\alpha)=\cfrac{2I_{y_Cz_C}}{I_{y_C}-I_{z_C}}$, przy czym $\alpha=\cfrac{\operatorname{arctg}(T)}{2}$.
(c) Średni moment bezwładności $I_m$ oraz różnica momentów bezwładności $I_\Delta$ są określone zależnościami $ I_m=\cfrac{I_{y_C}+I_{z_C}}{2}$ oraz $ I_\Delta= \sqrt{ \left( \cfrac{I_{y_C}-I_{z_C}}{2}\right)^2+I_{y_Cz_C}^{\,2}}.$
(d) Gwiazdka $\ast$ oznacza własny moment bezwładności lub własny moment odśrodkowy pojedynczej ścianki względem osi przechodzących przez jej środek ciężkości i równoległych do odpowiednich osi układu centralnego. Wartości $I_{y1,i}^{\ast}$, $I_{z1,i}^{\ast}$ oraz $I_{y1z1,i}^{\ast}$ uwzględniają wpływ wymiarów własnych ścianki na odpowiednio momenty bezwładności oraz moment odśrodkowy całego przekroju.
(e) Wielkie litery $(Y,Z)$ oznaczają współrzędne w układzie globalnym. Małe litery odnoszą się do układów współrzędnych związanych z przekrojem. Układ $(y_c,z_c)$ jest układem centralnym, którego początek znajduje się w środku ciężkości $C$. Układ $(y,z)$ jest układem głównym, również o początku w punkcie $C$, obróconym względem układu centralnego o kąt $\alpha$.
(f) Współrzędne $(y_{c,i},z_{c,i})$ oznaczają współrzędne środka ciężkości $i$-tej ścianki w układzie centralnym $(y_c,z_c)$, natomiast $(y_i,z_i)$ — współrzędne tego punktu w układzie głównym $(y,z)$.
(g) Wielkości $I_{y1,i}^{}$ oraz $I_{z1,i}^{}$ oznaczają własne momenty bezwładności $i$-tej ścianki względem osi przechodzących przez jej środek ciężkości i równoległych odpowiednio do osi $y_c$ i $z_c$.
Tab.IV.4. Formuły obliczeniowe dla przekrojów otwartych
\[ \begin{array}{|c|c|c|c|c|c|l|}
\hline \mathrm{Lp.} & \begin{array}{c}\mathrm{Nazwa}\end{array} & \mathrm{Układ\ współrzędnych} & \mathrm{Symbol} & \begin{array}{l}\mathrm{Całka\ po\ konturze}\\\Gamma\end{array} & \begin{array}{c}\mathrm{Numeryczna}\\\mathrm{suma\ po\ ściankach}\ i\end{array} \\
\hline \mathrm{(1)} & \begin{array}{c}\mathrm{(2)}\end{array} & \mathrm{(3)} & \mathrm{(4)} & \mathrm{(5)} & \mathrm{(6)} \\
\hline 1 & \begin{array}{l} \mathrm{Moment\ bezwładności}\\ \mathrm{na\ skręcanie} \end{array} & \begin{array}{c}\mathrm{dowolny}\end{array} & I_v & & I_v=\cfrac{k}{3}\sum_i l_i\,t_i^3\\
\hline 2 & \begin{array}{l} \mathrm{Pomocnicza\ współrzędna}\\ \mathrm{wycinkowa} \end{array} & \begin{array}{c} \mathrm{pomocniczy}\ (B,O’)^{(a)} \end{array} & \omega’=\omega_B(s) &
\int_0^s d\omega_B(s) & \begin{array}{l} \sum_i\left| (y_p-y_B)(z_k-z_B) \right. \\[-1mm] \left.-(z_p-z_B)(y_k-y_B) \right|_i^{(d)} \end{array}\\
\hline3 &\begin{array}{l}\mathrm{Wycinkowy\ moment}\\\mathrm{odśrodkowy}\\\mathrm{względem\ osi}\ y\end{array}&\begin{array}{c}\mathrm{główny}\ (y,z)\end{array}&I_{\omega y}’ & \int_\Gamma\omega’ z\,t(s)\,ds
&\begin{array}{l} \sum_i\cfrac{l_i}{6}\left[2(\omega’_p z_p+\omega’_k z_k)\right.\\[-1mm] \left.+\omega’_p z_k+\omega’_k z_p\right]t_i \end{array} \\
\hline4 & \begin{array}{l} \mathrm{Wycinkowy\ moment}\\ \mathrm{odśrodkowy}\\ \mathrm{względem\ osi}\ z \end{array} & \begin{array}{c} \mathrm{główny}\ (y,z) \end{array} & I_{\omega z}’ & \int_\Gamma\omega’ y\,t(s)\,ds
&\begin{array}{l} \sum_i\cfrac{l_i}{6} \left[ 2(\omega’_p y_p+\omega’_k y_k) \right.\\[-1mm] \left. +\omega’_p y_k+\omega’_k y_p \right]t_i \end{array} \\
\hline 5 & \begin{array}{l} \mathrm{Moment\ bezwładności}\\ \mathrm{względem\ osi}\ y \end{array} & \begin{array}{c} \mathrm{główny}\ (y,z) \end{array} & I_y & \int_\Gamma z^2(s)t(s)\,ds & \begin{array}{l}
\sum_i\cfrac{l_i}{6} \left[ 2(z_{i,p}^2+z_{i,k}^2) \right. \\[-1mm] \left. +2z_{i,p}z_{i,k} \right]t_i \end{array} \\
\hline 6 & \begin{array}{l} \mathrm{Moment\ bezwładności}\\ \mathrm{względem\ osi}\ z \end{array} & \begin{array}{c} \mathrm{główny}\ (y,z) \end{array} & I_z & \int_\Gamma y^2(s)t(s)\,ds & \begin{array}{l} \sum_i\cfrac{l_i}{6} \left[ 2(y_{i,p}^2+y_{i,k}^2) \right. \\[-1mm] \left. +2y_{i,p}y_{i,k} \right]t_i \end{array} \\
\hline 7 & \begin{array}{l} \mathrm{Współrzędne\ środka}\\ \mathrm{zginania}\ S(y_s,z_s) \end{array} & \begin{array}{c} \mathrm{główny}\ (y,z) \end{array} & (y_s,z_s) & & \begin{array}{l} y_s=y_B-\cfrac{I_{\omega’z}}{I_y}, \\
z_s=z_B+\cfrac{I_{\omega’y}}{I_z} \end{array} \\
\hline 8 & \begin{array}{l} \mathrm{Główna,\ pomocnicza}\\ \mathrm{współrzędna\ wycinkowa} \end{array} & \begin{array}{c} \mathrm{główny}\ (S,O’)^{(a)}\\ \mathrm{zliczana\ od\ punktu}\ (O’) \end{array} & \omega’_S & &
\begin{array}{l} \omega’_S=\omega’_B+(z_s-z_B)y \\[-1mm] -(y_s-y_B)z \end{array} \\
\hline 9 & \begin{array}{l} \mathrm{Wycinkowy\ moment}\\ \mathrm{statyczny} \end{array} & \begin{array}{c} \mathrm{główny}\ (S,O’) \end{array} & S’_B & \int_A\omega’_S\,dA &\begin{array}{l} \sum_i
\cfrac{\omega’_{S,i,p}+\omega’_{S,i,k}}{2}\, l_i t_i \end{array} \\
\hline 10 & \begin{array}{l} \mathrm{Główna,\ pomocnicza}\\ \mathrm{współrzędna\ wycinkowa} \end{array} & \begin{array}{c} \mathrm{główny}\ (S,O)^{(b)} \end{array} & \omega_S & &
\omega_S=\omega’_S-\cfrac{S’_B}{A}\\
\hline 11 & \begin{array}{c} \mathrm{Wycinkowy}\\ \mathrm{moment\ bezwładności} \end{array} & \begin{array}{c} \mathrm{główny}\ (S,O)^{(b)}\end{array} & I_\omega & \int_\Gamma\omega_S^2\,t(s)\,ds &
\sum_i\Omega_{\omega_S t,i}\,\omega_{S,c,i}\\
\hline \end{array} \]
Uwagi:
(a) Punkt $B$ jest biegunem pomocniczej współrzędnej wycinkowej $\omega’_B$, natomiast $O’$ jest pomocniczym punktem początkowym, od którego zliczana jest współrzędna wycinkowa. Wybór punktów $B$ i $O’$ jest pomocniczy i służy do wygodnego wyznaczenia współrzędnej $\omega’_B$.
(b) Punkt $S$ jest środkiem zginania (środkiem ścinania) przekroju. Współrzędna $\omega_S$ jest główną współrzędną wycinkową, otrzymaną przez odpowiednie przesunięcie pomocniczej współrzędnej $\omega’_S$, tak aby spełniony był warunek normalizacji \int_A\omega_S,dA=0$. W konsekwencji stała przesunięcia wynosi $S’_B/A$, a zatem $\omega_S=\omega’_S-S’_B/A$. Punkt $O$ oznacza główny punkt początkowy związany z tak znormalizowaną współrzędną wycinkową.
(c) Indeksy $S$ i $k$ oznaczają odpowiednio początek i koniec $i$-tej ścianki, zgodnie z przyjętym kierunkiem obiegu konturu $\Gamma$. Wielkości występujące w węzłach ścianki wyznacza się z wartości przypisanych jej punktom początkowym i końcowym.
(d) W przypadku wyznaczania przyrostu pomocniczej współrzędnej wycinkowej pomiędzy punktami $S$ i $k$ stosuje się wartość bezwzględną pola równoległoboku, tj. $\left|(y_p-y_B)(z_k-z_B)-(z_p-z_B)(y_k-y_B)\right|$. Znak współrzędnej wycinkowej jest następnie określany zgodnie z przyjętym kierunkiem obiegu konturu.
Tab.IV.5. Współczynniki kształtu profili stalowych
\[ \begin{array}{|l|c|c|}
\hline \begin{array}{c} \mathrm{Rodzaj\ profilu}\\ \mathrm{Nazwa} \end{array} & \begin{array}{c} \mathrm{wg\ badań\ Föppla}^{\,2)}\\ k^{1)}\ \mathrm{od}\div\mathrm{do} \end{array} & \begin{array}{c}
\mathrm{Niezgodziński}^{\,3)}\\ k^{1)} \end{array} \\
\hline \mathrm{Kątownik\ L} & 0{,}86\div1{,}10 & 1{,}00 \\
\hline \mathrm{Ceownik\ C\ (U)} & 0{,}98\div1{,}25 &1{,}12 \\
\hline \mathrm{Teownik\ T} & 0{,}92\div1{,}45 & \\
\hline \mathrm{Dwuteownik\ IPN,\ IPE} & 1{,}16\div1{,}34 & 1{,}20 \\
\hline \mathrm{Dwuteownik\ HE\ldots} & 1{,}21\div1{,}47 & \\
\hline \mathrm{Zetownik\ Z} & 1{,}13\div1{,}20 & \\
\hline \mathrm{Przekrój\ krzyżowy\ X} & 0{,}92\div1{,}45 & 1{,}17 \\
\hline \mathrm{Dwuteownik\ spawany \ HKS, IKS\ z\ przeponami} & & 1{,}50 \\
\hline \mathrm{Teownik\ spawany \ TKS \ z\ przeponami} & & 1{,}40 \\
\hline \end{array}\]
Uwagi:
(1) Moment bezwładności na skręcanie z badań $ I_v=k \cdot\cfrac{1}{3}\sum_i l_i t_i^3 $ $l_i$,$ t_i$ – wysokość i grubość \(i\)-tego segmentu (prostokąta) przekroju.
(2) Wyniki badań Föppla przedstawiono w poradniku Birger i in (1998) [7]. Eksperymenty Föppla zostały przeprowadzone tylko dla profili cienkościennych $ l_i/t_i\leq 10$, ale dla profili grubościennych przy $l_i/t_i\leq 2$ błąd oszacowania nie przekracza 20%.
(3) Niezgodziński (2004) [8]
(4) Dla przekrojów cienkościennych zlożonych ze ścianek płaskich bez wyokrągleń i spoin w narożach, a tkaże dla profili nie wymienonych w tabeli nalerzy przyjmować $k=1$
Tab.IV.6 Wykresy współrzędnych wycinkowych wybranych dla profili stalowych

Tab. IV.7. Formuły obliczeniowe dla cienkościennych przekrojów zamkniętych jednokomorowych
\[ \style{0.70em}{ \begin{array}{|c|l|c|c|c|c|}
\hline \text{Lp.} & \begin{array}{c} \text{Nazwa} \end{array} & \begin{array}{c} \text{Układ}\\
\text{wsp.} \end{array} & \text{Symbol} & \begin{array}{c} \text{Całka po konturze}\\ \Gamma \end{array}
& \begin{array}{c} \text{Numeryczna suma}\\ \text{po ściankach }i \end{array} \\
\hline 1 & \begin{array}{l} \text{Podwojone pole}\\ \text{powierzchni} \end{array} & \text{dowolny} & \Omega & \Omega=\oint_\Gamma(y\,dz-z\,dy) &
\Omega=\sum_i(y_{i,p}z_{i,k}-z_{i,p}y_{i,k}) \\
\hline 2 & \begin{array}{l} \text{Moment bezwładności}\\ \text{na skręcanie} \end{array} & \text{dowolny} & I_v & & I_v=\cfrac{\Omega^2}{\displaystyle\sum_i l_i/t_i} \\
\hline 3 & \begin{array}{l} \text{Przepływ ścinający}\\ \text{od skręcania} \end{array} & \text{dowolny} & q_T & & q_T=\cfrac{M_T}{\Omega} \\
\hline 4 & \begin{array}{l} \text{Pomocnicza współrzędna}\\ \text{wycinkowa} \end{array} & \begin{array}{c} \text{pomocniczy}\\ (B,O’) \end{array} & \omega’_B &
\begin{array}{l} d\omega_B=(y-y_B)\,dz\\ \,-(z-z_B)\,dy \end{array} & \begin{array}{l} \omega’_{i,k}=\omega’_{i,p}+\Delta\omega_{B,i}\\ \Delta\omega_{B,i} =(y_{i,p}-y_B)(z_{i,k}-z_{i,p})\\ \,-(z_{i,p}-z_B)(y_{i,k}-y_{i,p}) \end{array} \\ \hline 5 & \begin{array}{l} \text{Wycinkowy moment}\\ \text{odśrodkowy}\\ \text{względem osi }y \end{array}
& (y,z) & I_{\omega’y} & I_{\omega’y}=\int_\Gamma\omega’_Bz\,t(s)\,ds & \displaystyle \sum_i\cfrac{l_it_i}{6} \left[ 2(\omega’_pz_p+\omega’_kz_k) +\omega’_pz_k+\omega’_kz_p
\right] \\
\hline 6 & \begin{array}{l} \text{Wycinkowy moment}\\ \text{odśrodkowy}\\ \text{względem osi }z \end{array} & (y,z) & I_{\omega’z} & I_{\omega’z}=\int_\Gamma\omega’_By\,t(s)\,ds
& \displaystyle \sum_i\cfrac{l_it_i}{6} \left[ 2(\omega’_py_p+\omega’_ky_k) +\omega’_py_k+\omega’_ky_p \right] \\
\hline 7 & \begin{array}{l} \text{Współrzędne środka}\\
\text{zginania }S(y_s,z_s) \end{array} & (y,z) & (y_s,z_s) & & \begin{array}{l} y_s=y_B-\cfrac{I_{\omega’z}}{I_y}\\ z_s=z_B+\cfrac{I_{\omega’y}}{I_z} \end{array} \\
\hline 8 & \begin{array}{l} \text{Pomocnicza współrzędna}\\ \text{wycinkowa}\\ \text{względem środka zginania }S \end{array} & (S,O’) & \omega’_S &
& \omega’_S=\omega’_B+(z_s-z_B)y-(y_s-y_B)z \\
\hline 9 & \begin{array}{l} \text{Wycinkowy moment}\\ \text{statyczny} \end{array} & (S,O’) & S’_B & S’_B=\int_A\omega’_S\,dA & \displaystyle \sum_i \cfrac{\omega’_{S,i,p}+\omega’_{S,i,k}}{2}\,l_it_i \\
\hline 10 & \begin{array}{l} \text{Główny punkt}\\ \text{początkowy }(O) \end{array} & (S,O) & \omega_O & & \omega_O=\cfrac{S’_B}{A} \\
\hline 11 & \begin{array}{l} \text{Główna współrzędna}\\ \text{wycinkowa} \end{array} & (S,O) & \omega_S & & \omega_S=\omega’_S-\omega_O \\
\hline 12 & \begin{array}{l} \text{Wycinkowy moment statyczny}\\ \text{odciętej części przekroju} \end{array} & (S,O) & S_{w1} & S_{w1}=\int_{A_1}\omega_{w1}\,dA & \displaystyle
\sum_i \cfrac{\omega_{w1,i,p}+\omega_{w1,i,k}}{2}\,l_it_i \\
\hline 13 & \begin{array}{l} \text{Wycinkowy moment}\\ \text{bezwładności} \end{array} & (S,O) & I_\omega & I_\omega=\int_\Gamma\omega_S^2t(s)\,ds & \displaystyle\sum_i\cfrac{l_it_i}{3}
\left( \omega_{S,i,p}^2 +\omega_{S,i,p}\omega_{S,i,k} +\omega_{S,i,k}^2\right) \\
\hline\end{array}}\]
Uwagi:
(a) Współrzędna pomocnicza \(\omega’\) jest wyznaczana względem bieguna \(B\) i punktu początkowego \(O’\). Dla konturu zamkniętego obliczenia prowadzi się po konturze rozciętym w celu jednoznacznego określenia wartości współrzędnej wycinkowej.
(b) Stała całkowania jest dobierana tak, aby główna współrzędna wycinkowa \(\omega_S\) spełniała warunek $\int_A\omega_S\,dA=0.$
(c) Wartości \(p\) i \(k\) oznaczają odpowiednio początek i koniec \(i\)-tej ścianki.
(d) Wartości \(\omega’_p,\omega’_k\) oznaczają wartości pomocniczej współrzędnej wycinkowej na początku i końcu \(i\)-tej ścianki.
(e) Wartość $ \Omega=\oint_\Gamma(y\,dz-z\,dy)$ jest podwojonym polem powierzchni ograniczonej linią środkową, to jest $ \Omega=2A_o$.
W konsekwencji moment bezwładności na skręcanie ma postać $ I_v = \cfrac{\Omega^2} { \sum_i\cfrac{l_i}{t_i}},$ a stały przepływ ścinający od momentu skręcającego wynosi $ q_T = \cfrac{M_x}{\Omega}.$
(f) Wartości $S_{w1}$ wyznacza się techniką sumowania kolejnych wkładów całkowych wzdłuż odciętej części przekroju, tak jak dla przekroju otwartego, zgodnie z przybliżeniem trapezowym dla liniowego przebiegu $\omega_S$ na każdej ściance; por. przykład IV.5.
Tab. IV.8. Formuły obliczeniowe dla cienkościennych przekrojów zamkniętych wielokomorowych
 $A= \cfrac{b\cdot t_2\cdot (t_1\cdot cos 2\alpha+ t_2 \cdot cos \alpha) \cdot tg \alpha}{4 \cdot (t_1 \cdot cos \alpha + t_2)\cdot (t_1+ t_2 \cdot cos \alpha} \quad ; \quad B= \cfrac{b^3}{8} \cdot \cfrac{t_1 \cdot t_2 \cdot sin \alpha }{t_1 + t_2 \cdot cos \alpha}, \\ C= \cfrac{2 \cdot b^2 \cdot h^2 \cdot t_1 \cdot t_2}{b \cdot t_2 + h \cdot t_1} \quad ; \quad D= \cfrac{ b^2 \cdot h^2}{66}\cdot \cfrac{(b\cdot t_2 – h \cdot t_1)^2}{(b\cdot t_2 + h \cdot t_1)^2}\cdot (b\cdot t_1 + h \cdot t_2) $
Tab. IV.9. Formuły obliczeniowe dla cienkościennych przekrojów zamkniętych wielokomorowych
\[\begin{array}{|c|c|c|c|}
\hline \mathrm{Lp.} & \mathrm{Wielkość} & \mathrm{Opis} & \mathrm{Zależność}\\
\hline (1) & (2) & (3) & 4\\
\hline 1 & q_{jk} & \begin{array}{l} \mathrm{Przepływ\ w\ ściance}\\ \mathrm{wspólnej\ komór}\ j\ \mathrm{i}\ k \end{array} & q_{jk}=q_j-q_k \\
\hline 2 & M_x & \begin{array}{l} \mathrm{Całkowity\ moment}\\ \mathrm{skręcający\ przekroju} \end{array} & M_x=2\sum_{j=1}^{n}A_jq_j \\
\hline 3 & \theta’_j & \begin{array}{l} \mathrm{Warunek\ zgodności}\\ \mathrm{dla}\ j\mathrm{-tej\ komory} \end{array} & \begin{array}{l} \theta’_j= \cfrac{1}{2GA_j} \oint_{\Gamma_j}\cfrac{q}{t}\,ds\\[4pt] =\cfrac{1}{2GA_j}
\left[ \sum_{i\in\Gamma_j^{o}}\cfrac{q_jl_i}{t_i} + \sum_{i\in\Gamma_j^{w}} \cfrac{(q_j-q_k)l_i}{t_i} \right] \end{array} \\
\hline 4 & \theta’ & \begin{array}{l} \mathrm{Wspólny\ kąt\ skręcenia}\\ \mathrm{na\ jednostkę\ długości} \end{array} & \theta’_1=\theta’_2=\ldots=\theta’_n=\theta’ \\
\hline 5 & I_v & \begin{array}{l} \mathrm{Wskaźnik\ skręcania}\\ \mathrm{przekroju\ wielokomorowego} \end{array} & I_v=\cfrac{M_x}{G\theta’} \\
\hline\end{array}\]
Uwagi:
(a) $q_j$ oznacza stały przepływ obiegowy przypisany do $j$-tej komory,
(b) $M_x$ oznacza całkowity moment skręcający przekroju względem osi $x$.
(c) $q_{jk}=q_j-q_k$ oznacza przepływ w ściance wspólnej komór $j$ i $k$.
(d) $\Gamma_j^{o}$ oznacza odcinki konturu należące wyłącznie do komory $j$, natomiast $\Gamma_j^{w}$ oznacza odcinki ścianek wspólnych z sąsiednimi komorami.
(e) $A_j$ jest polem powierzchni ograniczonej linią środkową $j$-tej komory.
Tab. IV.10. Bimomenty, momenty giętno-skrętne, momenty swobodnego skręcania i kąty skręcenia dla wybranych przypadków prętów cienkościennych – opracowano na podstawie g [9]
| Lp. | Schemat Warunki brzegowe |
Siły przekrojowe $B_\omega$ ; $M_\omega$ ; $M_v$ ; maksymalny kąt skręcenia $\varphi_{\max}$ |
|---|---|---|
| 1 | 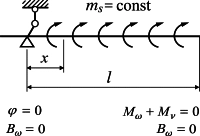 |
\[ \begin{aligned} B_\omega&= \frac{m_s}{\alpha^2} \left[ 1- \frac{\operatorname{ch}\alpha\left(\frac{l}{2}-x\right)} {\operatorname{ch}\frac{\alpha l}{2}} \right] & M_\omega&= \frac{m_s} {\alpha\operatorname{ch}\frac{\alpha l}{2}} \operatorname{sh}\alpha\left(\frac{l}{2}-x\right) \\[8pt] M_v&= m_s\left[ (l-x)- \frac{ \operatorname{sh}\alpha\left(\frac{l}{2}-x\right)} {\alpha\operatorname{ch}\frac{\alpha l}{2}} \right] & \varphi_{\max}&=\varphi(l)= \frac{m_s l^2}{2\alpha^2EI_\omega} \end{aligned} \] |
| 2 | 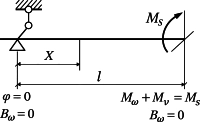 |
\[ \begin{aligned} B_\omega&=0 & M_\omega&=0 \\[8pt] M_v&=M_s & \varphi_{\max}&=\varphi(l)= \frac{M_s l}{\alpha^2EI_\omega} \end{aligned} \] |
| 3 | 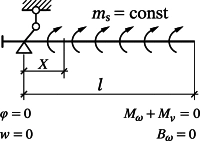 |
\[ \begin{aligned} B_\omega&= \frac{m_s}{\alpha^2\operatorname{ch}\alpha l} \left[ \alpha l\,\operatorname{sh}\alpha(l-x) -\operatorname{ch}\alpha l +\operatorname{ch}\alpha x \right] & M_\omega&= \frac{m_s}{\alpha\operatorname{ch}\alpha l} \left[ \operatorname{sh}\alpha x -\alpha l\,\operatorname{ch}\alpha(l-x) \right] \\[8pt] M_v&= m_s\left[ (l-x)- \frac{ \operatorname{sh}\alpha x -\alpha l\,\operatorname{ch}\alpha(l-x)} {\alpha\operatorname{ch}\alpha l} \right] & \varphi_{\max}&=\varphi(l)= \frac{M_s} {\alpha^4EI_\omega\operatorname{ch}\alpha l} \\ &&& \quad\times \left[ \left(\frac{(\alpha l)^2}{2}+1\right) \operatorname{ch}\alpha l -\alpha l\,\operatorname{sh}\alpha l-1 \right] \end{aligned} \] |
| 4 | |
\[ \begin{aligned} B_\omega&= -\frac{M_s}{\alpha} \frac{\operatorname{sh}\alpha(l-x)} {\operatorname{ch}\alpha l} & M_\omega&= M_s \frac{\operatorname{ch}\alpha(l-x)} {\operatorname{ch}\alpha l} \\[8pt] M_v&= M_s\left[ 1- \frac{\operatorname{ch}\alpha(l-x)} {\operatorname{ch}\alpha l} \right] & \varphi_{\max}&=\varphi(l)= \frac{M_s}{\alpha^3EI_\omega} (\alpha l-\operatorname{th}\alpha l) \end{aligned} \] |
| 5 | 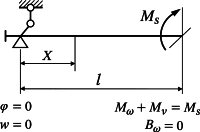 |
\[ \begin{aligned} B_\omega&= \frac{m_s}{\alpha^2} \left[ 1- \frac{ \operatorname{ch}\alpha\left(\frac{l}{2}-x\right)} {\operatorname{ch}\frac{\alpha l}{2}} \right] & M_\omega&= \frac{m_s}{\alpha} \frac{ \operatorname{sh}\alpha\left(\frac{l}{2}-x\right)} {\operatorname{ch}\frac{\alpha l}{2}} \\[8pt] M_v&= m_s\left[ \frac{1}{2}-\frac{x}{l} – \frac{ \operatorname{sh}\alpha\left(\frac{l}{2}-x\right)} {\alpha l\,\operatorname{ch}\frac{\alpha l}{2}} \right] & \varphi_{\max}&= \varphi\left(\frac{l}{2}\right)= \frac{m_s} {\alpha^4EI_\omega\operatorname{ch}\frac{\alpha l}{2}} \\ &&& \quad\times \left[ \frac{(\alpha l)^2}{8} + \left(\operatorname{ch}\frac{\alpha l}{2}\right)^{-1} -1 \right] \end{aligned} \] |
| 6 | 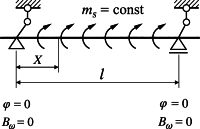 |
\[ \begin{aligned} B_{\omega[I]}&= \frac{M_s}{2\alpha} \frac{\operatorname{sh}\alpha x} {\operatorname{ch}\frac{\alpha l}{2}} & M_{\omega[I]}&= \frac{M_s}{2} \frac{\operatorname{sh}\alpha x} {\operatorname{ch}\frac{\alpha l}{2}} \\[8pt] M_{v[I]}&= \frac{M_s}{2} \left[ 1- \frac{\operatorname{ch}\alpha x} {\operatorname{ch}\frac{\alpha l}{2}} \right] & \varphi_{\max}&= \varphi\left(\frac{l}{2}\right)= \frac{M_s}{2\alpha^3EI_\omega} \left( \frac{\alpha l}{2} -\operatorname{th}\frac{\alpha l}{2} \right) \end{aligned} \] |
| 7 | 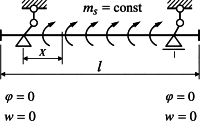 |
\[ \begin{aligned} B_\omega&= \frac{m_s}{\alpha^2} \left[ 1- \frac{ \alpha l\,\operatorname{ch}\alpha\left(\frac{l}{2}-x\right)} {2\operatorname{sh}\frac{\alpha l}{2}} \right] & M_\omega&= \frac{m_sl} {2\operatorname{sh}\frac{\alpha l}{2}} \operatorname{sh}\alpha\left(\frac{l}{2}-x\right) \\[8pt] M_v&= \frac{m_sl}{2} \left[ 1-\frac{2x}{l} – \frac{ \operatorname{sh}\alpha\left(\frac{l}{2}-x\right)} {\operatorname{sh}\frac{\alpha l}{2}} \right] & \varphi_{\max}&= \varphi\left(\frac{l}{2}\right)= \frac{m_s}{\alpha^2EI_\omega} \left[ \frac{(\alpha l)^2}{8} -\alpha l \frac{\operatorname{sh}^2\frac{\alpha l}{4}} {\operatorname{sh}\frac{\alpha l}{2}} \right] \end{aligned} \] |
| 8 | 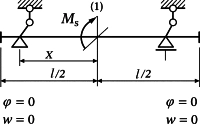 |
\[ \begin{aligned} B_{\omega[I]}&= \frac{M_s}{2\alpha} \frac{ \operatorname{ch}\alpha x -\operatorname{ch}\alpha\left(\frac{l}{2}-x\right)} {\operatorname{sh}\frac{\alpha l}{2}} & M_{\omega[I]}&= \frac{M_s}{2} \frac{ \operatorname{sh}\alpha x +\operatorname{sh}\alpha\left(\frac{l}{2}-x\right)} {\operatorname{sh}\frac{\alpha l}{2}} \\[8pt] M_{v[I]}&= \frac{M_s}{2} \left[ 1- \frac{ \operatorname{sh}\alpha x +\operatorname{sh}\alpha\left(\frac{l}{2}-x\right)} {\operatorname{sh}\frac{\alpha l}{2}} \right] & \varphi_{\max}&= \varphi\left(\frac{l}{2}\right)= \frac{M_s} {\alpha^3EI_\omega\operatorname{sh}\frac{\alpha l}{2}} \\ &&& \quad\times \left[ \frac{\alpha l}{4} \operatorname{sh}\frac{\alpha l}{2} – 2\operatorname{sh}^2\frac{\alpha l}{4} \right] \end{aligned} \] |
| $M_s$, $m_s$ – obciążenie belki zewnętrznym momentem skręcającym; $\alpha^2=\frac{GI_v}{EI_\omega}$ | ||
Tab. V.10a. Siły przkorjowe dla wybranych przypadków prętów cienkościennych uzyskane metodą UOGÓLNIONĄ (opis w tekście)
w opracowaniu
Skręcanie prętów
Skręcanie prętów stanowi jedno z podstawowych zagadnień mechaniki konstrukcji. Współczesne analizy wytrzymałościowe i statecznościowe prowadzone są z wykorzystaniem modeli prętowych uwzględniających jednocześnie zginanie, ściskanie oraz skręcanie. W praktyce inżynierskiej dominującym przypadkiem jest skręcanie skrępowane, w którym swoboda deplanacji przekroju jest częściowo lub całkowicie ograniczona. Klasyczna teoria skręcania skrępowanego Własowa stanowi rozwinięcie teorii skręcania swobodnego Saint-Venanta i wykorzystuje jej podstawowe zależności jako szczególny przypadek.
W celu pełnego zrozumienia teorii Własowa należy rozróżnić cztery podstawowe pojęcia: skręcanie czyste, skręcanie proste, skręcanie swobodne oraz skręcanie nieswobodne (skrępowane). Skręcanie czyste opisuje idealny model obciążenia prowadzący wyłącznie do skręcania pręta. Skręcanie proste odnosi się do technicznego sposobu obciążenia pręta parą momentów skręcających. Skręcanie swobodne określa przypadek, w którym przekrój może ulegać swobodnej deplanacji, natomiast skręcanie nieswobodne występuje wówczas, gdy deplanacja przekroju zostaje częściowo lub całkowicie ograniczona. Rozróżnienie tych pojęć ma podstawowe znaczenie dla dalszego wyprowadzenia równań klasycznej teorii Własowa.
Skręcanie czyste
Skręcanie czyste jest idealnym stanem obciążenia pręta pryzmatycznego, w którym pręt poddany jest wyłącznie działaniu momentu skręcającego. Stan ten realizuje się przez odpowiednio dobrany rozkład obciążenia powierzchniowego
\[ q_v=[\,0,\;q_{vy},\;q_{vz}\,], \tag{IV.1} \label{IV.1} \]
przyłożonego do ścianek czołowych pręta (rys. IV.1a). Rozkład ten nie jest dowolny, lecz wynika z warunków równowagi oraz zgodności odkształceń. Statyczną wypadkową obciążenia powierzchniowego $q_v$ stanowi para momentów skręcających $M_s$ działająca na obu końcach pręta.
Statyczna redukcja obciążenia zewnętrznego do dowolnego przekroju poprzecznego prowadzi do całkowitego momentu skręcającego $M_x$. W ogólnym przypadku moment ten jest sumą momentu skręcania swobodnego Saint-Venanta $M_v$ oraz momentu skręcania skrępowanego $M_\omega$
\[ M_x=M_v+M_\omega. \tag{IV.2} \label{IV.2} \]
Przy skręcaniu swobodnym zachodzi $M_\omega=0$, dlatego całkowity moment skręcający jest równy momentowi Saint-Venanta, czyli $M_x=M_v$. Dopiero ograniczenie swobody deplanacji powoduje pojawienie się dodatkowego momentu skręcania skrępowanego $M_\omega$.
Można wykazać [10], że rozkład obciążenia powierzchniowego prowadzący do czystego skręcania musi mieć postać
\[ q_v= \begin{cases} q_{vx}=0,\\ q_{vy}=\pm\Theta G\left(\dfrac{\partial\varphi}{\partial y}-z\right),\\ q_{vz}=\pm\Theta G\left(\dfrac{\partial\varphi}{\partial z}+y\right), \end{cases} \tag{IV.3} \label{IV.3} \]
gdzie $\Theta$ jest nieznanym jeszcze parametrem proporcjonalnym do intensywności skręcania, natomiast $\varphi=\varphi(y,z)$ jest funkcją Prandtla (funkcją skręcania), opisującą rozkład odkształceń w przekroju poprzecznym.
Funkcja $\varphi(y,z)$ jest funkcją harmoniczną i spełnia równanie Laplace’a
\[ \nabla^2\varphi=0. \tag{IV.4} \label{IV.4} \]
Jest ona tak dobrana, aby spełniała statyczne warunki równowagi na pobocznicy pręta oraz kinematyczne warunki brzegowe. W dalszych rozważaniach przyjęto ponadto, że $\varphi=0$ w przekroju utwierdzenia $S$ (rys. IV.1a).

Rys. IV.1 Rodzaje skręcania prętów: a) skręcanie czyste, b) skręcanie proste, c) skręcanie swobodne, d) skręcanie skrępowane (rysunek opracowano na podstawie ilustracji zamieszczonych w pracy [10]
Skręcanie proste
Skręcanie proste (rys. IV.1b) odpowiada technicznemu sposobowi obciążenia pręta parami momentów skręcających $M_s$ przyłożonych do jego powierzchni czołowych. Momenty te mogą być wywołane dowolnym rozkładem obciążenia powierzchniowego $q_v$, niekoniecznie spełniającym warunek (\ref{IV.3}), pod warunkiem że jest on statycznie równoważny momentowi $M_s$. Warunek równoważności obciążenia powierzchniowego $q_v$ oraz pary momentów $M_s$ prowadzi do zależności
\[ M_s= \iint_A \left( q_{vz}y-q_{vy}z \right)dA = \Theta G \iint_A \left( \cfrac{\partial\varphi}{\partial z}y- \cfrac{\partial\varphi}{\partial y}z+ y^2+z^2 \right)dA = \Theta G I_v. \tag{IV.5} \label{IV.5} \]
Wprowadzono tutaj wielkość
\[ I_v \overset{\mathrm{def}}{=} \iint_A \left( \cfrac{\partial\varphi}{\partial z}y- \cfrac{\partial\varphi}{\partial y}z+ y^2+z^2 \right)dA, \tag{IV.6} \label{IV.6} \]
nazywaną stałą skręcania Saint-Venanta (momentem bezwładności przekroju na skręcanie). Wielkość $I_v$ jest parametrem geometrycznym przekroju i stanowi podstawową charakterystykę jego sztywności przy skręcaniu swobodnym.
Skręcanie swobodne
Skręcanie swobodne występuje wówczas, gdy przekroje poprzeczne pręta mogą swobodnie odkształcać się w kierunku jego osi. W wyniku skręcania przekrój poprzeczny zachowuje swój kształt w swojej płaszczyźnie, lecz może ulegać deplanacji (paczeniu). Jeżeli deplanacja nie jest ograniczona warunkami brzegowymi, w przekroju występują wyłącznie naprężenia styczne, a moment skręcający jest momentem Saint-Venanta:
\[ M=M_v,\, M_\omega=0. \tag{IV.7} \label{IV.7} \]
W dalszym opisie skręcanie swobodne będzie traktowane jako podstawowy przypadek odniesienia dla konstrukcji teorii skręcania cienkościennego.
Zasada sztywnego konturu i deplanacja
W teorii cienkościennych prętów przyjmuje się, że kontur przekroju nie zmienia swojego kształtu w jego płaszczyźnie, natomiast jego punkty mogą przemieszczać się w kierunku osi pręta. Przekrój może zatem utracić płaskość, zachowując jednocześnie niezmienność własnego konturu, co pokazano na rys. IV.2. Zjawisko to określa się jako deplanację lub paczenie przekroju. Dla skręcania swobodnego paczenie nie jest ograniczone, dlatego nie powstają naprężenia normalne związane z jego skrępowaniem. Ten przypadek stanowi naturalny punkt wyjścia do późniejszego opisu skręcania nieswobodnego i bimomentu.

Ścisłe rozwiązanie zagadnienia skręcania swobodnego dla pręta pryzmatycznego opiera się na półodwrotnej metodzie Saint-Venanta. Przyjmuje się w niej postać pola przemieszczeń zawierającą początkowo nieznany parametr $\Theta$:
\[ u=\Theta\,\Phi(y,z),\, v=-\Theta xz,\, w=\Theta xy.\tag{IV.8} \label{IV.8} \]
Funkcja $\Phi(y,z)$ opisuje paczenie przekroju i zależy wyłącznie od jego geometrii. Na tym etapie $\Theta$ traktujemy jedynie jako parametr występujący w przyjętym polu przemieszczeń. Jego interpretacja fizyczna zostanie określona dopiero po rozwiązaniu zagadnienia. Z rozwiązania wynika zależność
\[ M_v=GI_v\Theta, \tag{IV.9} \label{IV.9} \]
a więc $\Theta=\cfrac{M_v}{GI_v}$ i dopiero teraz można nadać temu parametrowi znaczenie fizyczne:
\[ \Theta=\cfrac{d\phi}{dx},\tag{IV.10} \label{IV.10} \]
gdzie $\phi(x)$ oznacza kąt obrotu przekroju wokół osi pręta.
Dla czystego skręcania moment Saint-Venanta jest stały i równy momentowi przyłożonemu:
\[ M_v=M_s. \tag{IV.11} \label{IV.11} \]
Zatem
\[ \cfrac{d\phi}{dx}=\cfrac{M_s}{GI_v}. \tag{IV.12} \label{IV.12} \]
Rozwiązania referencyjne
Dla dalszej konstrukcji teorii istotne są dwa klasyczne rozwiązania: dla przekroju kołowego oraz prostokątnego (rys.IV.3) . Dla przekroju kołowego funkcja paczenia zanika $ \Phi(y,z)=0$. Stała skręcania jest wtedy równa biegunowemu momentowi bezwładności:
\[ I_v=\iint_A r^2\,dA=\cfrac{\pi R^4}{2}=I_0. \tag{IV.13} \label{IV.13} \]

RysI IV.3. Rozkład naprężeń stycznych podczas skręcania swobodnego: a) przekrój kołowy, b) przekrój prostokątny.
Dla przekroju prostokątnego $b\times h$ funkcja paczenia jest niezerowa i może być przedstawiona w postaci szeregu Fouriera:
\[ \Phi(y,z) = yz- \sum_{n=0}^{\infty} \cfrac{B_n}{k_n\cosh(k_nh/2)} \sin(k_ny)\cosh(k_nz), \tag{IV.14} \label{IV.14}\]
gdzie
\[ k_n=\cfrac{(2n+1)\pi}{b}, \, B_n=(-1)^n\cfrac{8b}{(2n+1)^2\pi^2}. \tag{IV.15} \label{IV.15} \]
Z rozwiązania otrzymuje się stałą skręcania
\[ I_v=\beta(h/b) b^3 h \tag{IV.16} \label{IV.16} \]
oraz wskaźnik wytrzymałości
\[ W_v=\gamma (h/b) b^2 h. \tag{IV.17}\label{IV.17} \]
W konsekwencji
\[ M_v=GI_v\Theta, \, \tau_{\max}= \alpha \cfrac{M_v}{W_v}. \tag{IV.18} \label{IV.18} \]
gdzie: \alpha= \cfrac{\beta}{\gamma}.
Współczynnik $\beta$ $\alpha$ stabelarywoano w tab. IV.2 .
Kratowy model skręcania
Dodatkowej interpretacji zjawiska deplanacji dostarcza kratowy model skręcania przedstawiony na rys. IV.3. Model ten jest powszechnie wykorzystywany w analizie skręcania elementów żelbetowych, gdzie rzeczywisty stan naprężenia zastępuje się przestrzennym układem ściskanych krzyżulców betonowych oraz rozciąganych cięgien zbrojenia podłużnego i poprzecznego.
Na rys. IV.3 oznaczono kąt nachylenia krzyżulców symbolem $\gamma$. W teorii konstrukcji żelbetowych odpowiada mu zwykle kąt $\Theta$, określający nachylenie betonowych krzyżulców ściskanych. Zgodnie z Eurokodem 2 [11] (polski załacznik do EC2) przyjmuje się najczęściej zakres
\[ 1.0\le\operatorname{ctg}\Theta \le 2.0. \tag{IV.19} \label{IV.19} \]
Należy podkreślić, że symbol $\Theta$ występujący we wzorze (\ref{IV.13}) oznacza kąt nachylenia betonowych krzyżulców modelu kratowego i nie należy go utożsamiać z parametrem $\Theta$ wprowadzonym wcześniej we wzorze (\ref{IV.8}),a w oryginalnej wersji EC2 górna granica $\operatorname{ctg}\Theta$ wynosi 2,5.

Model kratowy pozwala również wyjaśnić fizyczny mechanizm deplanacji przekroju. Jeżeli swoboda deplanacji na końcu pręta zostanie ograniczona, w zbrojeniu podłużnym pojawiają się dodatkowe siły rozciągające w pasach górnym i dolnym. Są one bezpośrednim skutkiem wydłużania i skracania włókien podłużnych przekroju podczas skręcania oraz stanowią fizyczny przejaw deplanacji przedstawionej na rys. IV.3. Mechanizm ten jest analogiczny do powstawania bimomentu w klasycznej teorii Własowa i stanowi jego prostą interpretację mechaniczną. Zależność ta pokazuje, że ograniczenie swobody deplanacji prowadzi do pojawienia się sił podłużnych, których odpowiednikiem w teorii cienkościennych prętów jest bimoment.
Przybliżona formuła Saint-Venanta dla sztywności skrętnej
W praktyce projektowej często zachodzi potrzeba szybkiego oszacowania sztywności skrętnej przekroju o złożonym kształcie, na przykład podczas doboru wariantu przekroju lub wstępnego wymiarowania elementu konstrukcyjnego. W takich przypadkach można wykorzystać przybliżoną formułę zaproponowaną przez Saint-Venanta
\[ I_v \approx \cfrac{A^4}{40\,I_0}, \tag{IV.20} \label{IV.20} \]
gdzie:
$A$ – pole przekroju zwartego lub pole ograniczone konturem przekroju zamkniętego,
$ I_0=I_y+I_z $ – biegunowy moment bezwładności przekroju równy sumie momentów bezwładności względem osi głównych.
Formuła (\ref{IV.20}) wynika z analizy ścisłego rozwiązania dla przekroju eliptycznego, dla którego stała skręcania wynosi $I_v= \pi \cfrac{a^3b^3}{a^2+b^2} $ , gdzie $a$ i $b$ oznaczają półosie elipsy. Pole przekroju eliptycznego jest równe $ A=\pi ab, $ natomiast biegunowy moment bezwładności wynosi $I_0= \cfrac{\pi ab}{4} \left(a^2+b^2\right). $ Po skorzytaniu z tych zależności otrzymujemy $I_v= \cfrac{A^4} {4\pi^2I_0}.$. Ponieważ $ 4\pi^2=39.48\approx40,$ otrzymuje się przybliżenie Soint-Venanta. Formuł znajduje zastosowanie przede wszystkim do szybkiego szacowania sztywności skrętnej przekrojów zwartych oraz zamkniętych. Nie zastępuje ona jednak ścisłego rozwiązania zagadnienia Neumanna ani wzorów opartych na funkcji Prandtla. Należy również pamiętać, że dokładność wzoru (\ref{IV.14}) zależy od geometrii przekroju. Dla przekrojów o znacznej smukłości, przekrojów z otworami oraz przekrojów z nacięciami błąd może być znaczny. Przykładowo, dla wału kołowego z podłużnym nacięciem zawyżenie sztywności skrętnej może dochodzić nawet do około 80% [12].
Na tym kończy się klasyczny opis skręcania swobodnego. W dalszej części zostanie on wykorzystany jako rozwiązanie odniesienia dla reformulacji kinematyki w języku rotorów.
Opis geometryczny pręta. Układy współrzędnych
W pracy rozróżniamy kilka poziomów opisu geometrycznego, zilusyrowanych na rys. IV.6:
- Układ $(X,Y,Z)$ jest globalnym układem odniesienia.
- Układ $(x,y,z)$ jest technicznym układem pręta, przy czym $x$ jest osią pręta, a $y,z$ są osiami przekrojuw ukłądzie przkroju.
- Dla linii środkowej ścianki wprowadza się ponadto lokalny układ z kierunkami $(n,t)$, gdzie $n$ jest kierunkiem normalnym, a $t$ kierunkiem stycznym do linii środkowej ścianki. Kierunki $n$ i $t$ są zatem związane lokalnie z geometrią ścianki i nie stanowią dodatkowego układu osi pręta.
Reprezentacje skończonego obrotu
Reprezentacja skończonego obrotu jest sposobem matematycznego opisu zmiany orientacji przekroju pręta przy przejściu z konfiguracji odniesienia do konfiguracji aktualnej. W mechanice prętów położenie i orientacja przekroju stanowią dwa odrębne składniki jego konfiguracji. Położenie opisuje wektor $\mathbf r(x)$ oraz przemieszczenie $\mathbf u(x)$, natomiast orientację opisuje obrót przekroju. Geometryczne rozdzielenie tych dwóch składników oraz interpretację skończonego obrotu przedstawiono na rys. IV.6.
W konfiguracji odniesienia orientację przekroju określa jego baza $ \{\mathbf e_x,\mathbf e_y,\mathbf e_z\},$ związana z układem $(x,y,z)$. W konfiguracji aktualnej baza ta zostaje obrócona do $
\{\boldsymbol{\ell}_x,\boldsymbol{\ell}_y,\boldsymbol{\ell}_z\}. $
Klasyczna reprezentacja skończonego obrotu
Najbardziej bezpośrednim geometrycznie opisem orientacji przekroju jest klasyczne przedstawienie jego aktualnej bazy za pomocą trzech wzajemnie prostopadłych wersorów $\boldsymbol{\ell}_x,\boldsymbol{\ell}_y,\boldsymbol{\ell}_z$. Jeżeli $\{\mathbf E_X,\mathbf E_Y,\mathbf E_Z\}$ oznacza bazę odniesienia, orientację aktualnego przekroju można zapisać w postaci
\[ \boldsymbol{\ell}_i=\mathbf C\,\mathbf e_i, \, i=x,y,z. \tag{IV.21} \label{IV.21} \]
Macierz $\mathbf C$ jest macierzą obrotu opisującą orientację aktualnego przekroju względem jego konfiguracji odniesienia. Jeżeli jej elementy oznaczymy przez $c_{ij}$, to
\[ \mathbf C= \begin{bmatrix} c_{xx}&c_{xy}&c_{xz}\\ c_{yx}&c_{yy}&c_{yz}\\ c_{zx}&c_{zy}&c_{zz} \end{bmatrix}. \tag{IV.22} \label{IV.22} \]
Przy takim zapisie elementy macierzy są cosinusami kierunkowymi pomiędzy bazą odniesienia i bazą aktualną,
\[ c_{ij}=\mathbf e_i\cdot\boldsymbol{\ell}_j. \]
Każda kolumna macierzy $\mathbf C$ zawiera zatem składowe odpowiedniego aktualnego wersora w bazie odniesienia:
\[ \boldsymbol{\ell}_x= \begin{Bmatrix} c_{xx}\\ c_{yx}\\ c_{zx} \end{Bmatrix}, \, \boldsymbol{\ell}_y= \begin{Bmatrix} c_{xy}\\ c_{yy}\\ c_{zy} \end{Bmatrix},
\, \boldsymbol{\ell}_z= \begin{Bmatrix} c_{xz}\\ c_{yz}\\ c_{zz} \end{Bmatrix}. \]
Ponieważ aktualna baza pozostaje ortonormalna i prawoskrętna, macierz $\mathbf C$ spełnia warunki
\[ \mathbf C^{T}\mathbf C=\mathbf I, \, \det\mathbf C=1. \]
Macierz $\mathbf C$ należy zatem do grupy obrotów $SO(3)$. Warunki te oznaczają, że obrót zachowuje długości, kąty oraz orientację układu. Macierz cosinusów kierunkowych stanowi więc pełną reprezentację orientacji przekroju. Macierz $\mathbf C$ zawiera dziewięć elementów, lecz nie są one niezależne. Warunki ortogonalności i właściwej orientacji ograniczają liczbę niezależnych parametrów skończonego obrotu do trzech. Macierz jest więc reprezentacją nadmiarową względem liczby niezależnych parametrów orientacji, ale jej istotną zaletą jest bezpośrednia interpretacja geometryczna każdego elementu.
Takie ujęcie orientacji stanowi podstawę geometrycznie dokładnych teorii prętów, w których położenie oraz orientacja przekroju są traktowane jako odrębne składniki konfiguracji pręta. Przykładem jest sformułowanie Simo i Vu-Quoca (1986) [13].
Klasyczny opis obrotu przekroju
Prostym przykładem macierzy obrotu jest obrót układu $(y,z)$ w płaszczyźnie przekroju. Niech układ $(y,z)$ zostanie obrócony o kąt $\alpha$, prowadząc do układu $(y’,z’)$. Przy przyjętej konwencji orientacji obrotu otrzymujemy
\[ \begin{bmatrix} \mathbf e_{y’}\\ \mathbf e_{z’} \end{bmatrix} = \begin{bmatrix} \cos\alpha&\sin\alpha\\
-\sin\alpha&\cos\alpha \end{bmatrix} \begin{bmatrix} \mathbf e_y\\ \mathbf e_z \end{bmatrix}. \tag{IV.23} \label{IV.23} \]
Obrót nie zmienia geometrii przekroju, lecz zmienia orientację jego osi względem przyjętego układu odniesienia.
Ten sam rodzaj transformacji stosuje się przy poszukiwaniu głównych osi bezwładności przekroju. Odpowiedni kąt $\alpha$ można wyznaczyć tak, aby w obróconym układzie zniknął iloczyn bezwładności $[I_{y’z’}=0.$ Osie $y’$ i $z’$ są wówczas głównymi osiami bezwładności przekroju. Jest to szczególny przypadek wykorzystania reprezentacji obrotu do wyznaczania kierunków wyróżnionych przez właściwości geometryczne przekroju.
W przestrzeni trójwymiarowej analogiczną rolę pełni macierz $ \mathbf C\in SO(3),$ która opisuje orientację całej bazy aktualnego przekroju.
Inne reprezentacje i wybór reprezentacji stosowanej w pracy
Macierz cosinusów kierunkowych nie jest jedynym sposobem opisu skończonego obrotu. Orientację można również opisywać za pomocą osi i kąta obrotu, kątów Eulera, jednostkowego kwaternionu lub rotora. Reprezentacje te opisują tę samą geometrię skończonego obrotu, lecz różnią się sposobem parametryzacji oraz właściwościami algebraicznymi.
Do reprezentacji skończonych obrotów stosowane są również jednostkowe kwaterniony oraz rotory. Stanowią one alternatywne reprezentacje tej samej geometrii obrotu, lecz pozwalają na inne, bardziej odpowiednie dla dalszego wyprowadzenia operowanie orientacją. W pracy klasyczną macierz cosinusów kierunkowych przedtawiono do wprowadzenia pojęcia reprezentacji skończonego obrotu oraz jego interpretacji geometrycznej. Nie będzie ona jednak stosowana jako podstawowe narzędzie dalszego wyprowadzenia. Orientacja przekroju oraz skończony obrót będą opisywane za pomocą rotora.
Szczegółowe przedstawienie jednostkowych kwaternionów, rotorów oraz zależności pomiędzy tymi reprezentacjami zostanie podane w dodatku IV.A. W głównym wyprowadzeniu pozostaniemy natomiast przy reprezentacji rotacyjnej w postaci rotora, która pozwala zachować bezpośredni związek pomiędzy operacją algebraiczną a geometrią skończonego obrotu.
Przykład opisu rotorowego. Podstawowe równania skręcania Saint-Venanta
Przyjmujemy , że obrót jest traktowany jako pierwotna operacja geometryczna, a jego reprezentację zbudujemy za pomocą rotora algebry geometrycznej. Podstawy takiego ujęcia zostały rozwinięte w ramach algebry geometrycznej i rachunku geometrycznego przez Hestenesa i Sobczyka (Hestenes, D. and Sobczyk, G. (1984), Clifford Algebra to Geometric Calculus: A Unified Language for Mathematics and Physics. D. Reidel Publishing Company, Dordrecht.) którzy przedstawili jednolity formalizm obejmujący między innymi algebrę wektorową, kwaternionową i macierzową oraz reprezentacje obrotów . Formalizm algebry geometrycznej został następnie przedstawiony w zastosowaniach do fizyki przez Dorana i Lasenby [14] ze szczególnym uwzględnieniem rotorów, spinorów i ich zastosowań do opisu geometrii i ruchu W przypadku przestrzeni trójwymiarowej rotor stanowi równoważną reprezentację skończonego obrotu względem reprezentacji przez jednostkowy kwaternion. Jednocześnie zachowuje bezpośrednią interpretację geometryczną poprzez biwektor określający płaszczyznę obrotu [15], [14]. Właśnie ta właściwość będzie dla nas istotna przy przejściu od orientacji przekroju do lokalnej miary jego zmiany wzdłuż osi pręta. Rotor nie będzie więc traktowany jako kolejna parametryzacja macierzy obrotu, lecz jako podstawowy obiekt geometryczny opisujący obrót.
Celem nie jest zatem zastąpienie jednej parametryzacji obrotu inną. Chodzi o sprawdzenie, czy wybór rotora jako podstawowego obiektu geometrycznego pozwoli w sposób bardziej naturalny sformułować kinematykę skręcania, a następnie rozszerzyć ją na paczenie przekroju i skręcanie nieswobodne.
Wprowadzenie rotora pozwala opisać orientację przekroju oraz jej zmianę wzdłuż osi pręta bez posługiwania się macierzą cosinusów kierunkowych jako podstawowym obiektem kinematycznym. Nie zmienia to jednak samego rozwiązania zagadnienia Saint-Venanta uogólnionego wcześniej. Niech $R(x)$ oznacza rotor opisujący orientację przekroju pręta względem konfiguracji odniesienia. Jednostkowość rotora wyraża zależność
\[ R\widetilde R=1. \tag{IV.24} \label{IV.24} \]
Aktualne wersory przekroju otrzymuje się przez działanie rotora:
\[ \mathbf e_i(x)=R(x)\mathbf E_i\widetilde R(x), \, i=1,2,3. \tag{IV.25} \label{IV.25} \]
W ten sposób klasyczna orientacja opisana wcześniej za pomocą wersorów i cosinusów kierunkowych $(\ref{IV.15})$–$(\ref{IV.16})$ zostaje zastąpiona jednym obiektem geometrycznym $R(x)$. Dla ciągłej zmiany orientacji przekroju wzdłuż osi pręta naturalną lokalną miarą obrotu jest biwektor
\[ \widehat{\boldsymbol{\kappa}} =2R'(x)\widetilde R(x). \tag{IV.26} \label{IV.26} \]
Jest on generatorem lokalnej zmiany orientacji rotora Doran i Lasenby [14]. Dla czystego skręcania wokół osi pręta jego płaszczyzna jest stała i odpowiada płaszczyźnie przekroju. Parametr $\Theta$ nie jest tutaj wprowadzany jako niezależny parametr pola przemieszczeń, lecz wynika z lokalnej zmiany orientacji przekroju. W tym sensie rotorowa kinematyka prowadzi bezpośrednio do parametru, który w klasycznym rozwiązaniu półodwrotnym został zidentyfikowany jako jednostkowy kąt skręcenia $(\ref{IV.11})$.
Dla stałego $\Theta$ rotor spełnia równanie
\[ R'(x) = \cfrac{1}{2}\Theta\,\mathbf E_y\mathbf E_z R(x), \tag{IV.27} \label{IV.27} \]
którego rozwiązaniem jest
\[ R(x) = \exp\left( \cfrac{1}{2}\Theta x\,\mathbf E_y\mathbf E_z \right)R(0). \tag{IV.28} \label{IV.28} \]
Ponieważ $(\mathbf E_y\mathbf E_z)^2=-1$, otrzymujemy
\[ R(x) = \left( \cos\cfrac{\Theta x}{2} + \mathbf E_y\mathbf E_z\sin\cfrac{\Theta x}{2} \right)R(0). \tag{IV.29} \label{IV.29} \]
Wynik ten pokazuje, że rzeczywisty obrót przekroju wynosi $\Theta x$, podczas gdy rotor zawiera połowę tego kąta. Jest to konsekwencja dwustronnego działania rotora na wektor.
Na tym kończy się konieczne przekształcenie kinematyczne. Pole paczenia $\Phi(y,z)$, warunki brzegowe na konturze przekroju oraz rozwiązania dla przekrojów kołowego i prostokątnego zostały już przedstawione w ramach klasycznej teorii Saint-Venanta $(\ref{IV.13})$–$(\ref{IV.17})$ i nie wymagają ponownego wyprowadzania.
W szczególności zachowujemy wcześniej otrzymaną zależność
\[ M_v = GI_v \Theta, \tag{IV.30} \label{IV.30} \]
czyli wynik równania $(\ref{IV.9})$, lecz $\Theta$ jest teraz interpretowane jako skalarna część rotorowej miary lokalnej zmiany orientacji.
W konsekwencji rotorowa reformulacja nie tworzy nowego rozwiązania Saint-Venanta. Jej znaczenie polega na zmianie podstawowego opisu kinematycznego: orientacja przekroju oraz jej zmiana są reprezentowane bezpośrednio przez rotor i jego lokalny generator.
Prosty przykład: obrót przekroju wokół osi pręta
Rozważmy przekrój pręta, którego bazę odniesienia stanowią wersory $ \mathbf E_X,\, \mathbf E_Y,\, \mathbf E_Z. $ Bez uyaty ogólmności możemy przyjąć $ \mathbf E_X\equiv\mathbf e_x,\, \mathbf E_Y\equiv\mathbf e_y,\, \mathbf E_Z\equiv\mathbf e_z, $ przy czym oś $x$ jest osią pręta. Załóżmy, że w punkcie $x=0$ przekrój nie jest obrócony, czyli $R(0)=1$, a następnie obraca się wokół osi $x$ ze stałym jednostkowym kątem skręcenia $\Theta$.
Rotor opisujący tę orientację ma postać
\[ R(x)= \cos\cfrac{\Theta x}{2} +\mathbf e_y\mathbf e_z\sin\cfrac{\Theta x}{2}. \tag{IV.31} \label{IV.31} \]
Rozważmy teraz wersor $\mathbf e_y$, który w konfiguracji odniesienia wskazuje kierunek osi $y$. Jego aktualny kierunek otrzymujemy przez działanie rotora:
\[ \boldsymbol{\ell}_y(x) = R(x)\mathbf e_y\widetilde R(x). \tag{IV.32} \label{IV.32} \]
Po wykonaniu iloczynu otrzymujemy
\[ \boldsymbol{\ell}_y(x) = \cos(\Theta x)\,\mathbf e_y -\sin(\Theta x)\,\mathbf e_z. \tag{IV.33} \label{IV.33} \]
Oznacza to, że podczas skręcania pręta kierunek $\boldsymbol{\ell}_y$ aktualnej bazy przekroju obraca się w płaszczyźnie przekroju $yz$. Analogicznie
\[ \boldsymbol{\ell}_z(x) = \sin(\Theta x)\,\mathbf e_y +\cos(\Theta x)\,\mathbf e_z. \tag{IV.34} \label{IV.34} \]
Rotor zawiera więc połowę rzeczywistego kąta obrotu $\Theta x$, natomiast jego działanie powoduje obrót przekroju o pełny kąt $\Theta x$. Nie jest to nowa miara skręcenia, lecz inny sposób zapisania tego samego obrotu.
Dla dwóch przekrojów oddalonych o $dx$ przyrost kąta obrotu wynosi $ d\phi=\Theta\,dx, $ a zatem
\[ \Theta=\cfrac{d\phi}{dx}. \tag{IV.35} \label{IV.35} \]
Parametr $\Theta$ jest więc jednostkowym kątem skręcenia: określa, o jaki kąt obraca się przekrój na jednostkę długości pręta. Otrzymujemy tę samą interpretację parametru $\Theta$, która została uzyskana wcześniej w klasycznym rozwiązaniu Saint-Venanta (\ref{IV.10}). Rotor nie wprowadza więc nowej fizyki ani nowej miary skręcenia. Pozwala jedynie opisać ten sam obrót przekroju za pomocą jednego obiektu geometrycznego, zamiast rozpisywać jego orientację za pomocą dziewięciu cosinusów kierunkowych.
W przypadku skręcania swobodnego przekroju rzeczywistego dochodzi następnie spaczenie opisane funkcją $\Phi(y,z)$. Jego rozwiązanie dla przekrojów kołowego i prostokątnego zostało już przedstawione wcześniej. Kolejnym krokiem będzie więc połączenie rotorowego opisu orientacji przekroju z jego deplanacją.
Rotorowy opis deplanacji przekroju
W przypadku skręcania swobodnego przekrój nie tylko zmienia swoją orientację, lecz może również ulegać deplanacji. W klasycznym opisie zjawisko to zostało przedstawione za pomocą funkcji paczenia $\Phi(y,z)$. Nie ma potrzeby ponownego wyprowadzania tej funkcji — jej rozwiązanie dla przekroju kołowego i prostokątnego zostało już przedstawione w równaniach $(\ref{IV.13})$–$(\ref{IV.17})$. Wprowadźmy położenie punktu przekroju względem jego środka w konfiguracji odniesienia:
\[ \mathbf x_\perp = y\mathbf e_y+z\mathbf e_z. \tag{IV.36} \label{IV.36} \]
W klasycznym opisie paczenie oznacza dodatkowe przemieszczenie punktu przekroju w kierunku osi pręta. W opisie rotorowym nie zmieniamy tego znaczenia fizycznego. Zmieniamy jedynie sposób opisu orientacji całego przekroju. Położenie punktu przekroju można zatem zapisać w postaci
\[ \mathbf r(x,y,z) = \mathbf r_0(x) + R(x) \left[ \mathbf x_\perp + u_\omega(x,y,z)\mathbf e_x \right], \tag{IV.37} \label{IV.37} \]
gdzie $u_\omega$ oznacza przemieszczenie związane z paczeniem, natomiast $\mathbf r_0(x)$ określa położenie środka przekroju.
Dla skręcania swobodnego paczenie jest związane z jednostkowym kątem skręcenia $\Theta$ oraz funkcją $\Phi(y,z)$. Przyjmujemy zatem
\[ u_\omega(x,y,z) = \Theta\,\Phi(y,z). \tag{IV.38} \label{IV.38} \]
W konsekwencji pole położenia przyjmuje postać
\[ \mathbf r(x,y,z) = \mathbf r_0(x) + R(x) \left[ y\mathbf e_y + z\mathbf e_z + \Theta\Phi(y,z)\mathbf e_x \right]. \tag{IV.39} \label{IV.39} \]
Zapis ten ma istotne znaczenie. Rotor $R(x)$ opisuje orientację całego przekroju jako obiektu sztywnego, natomiast funkcja $\Phi(y,z)$ opisuje jego deplanację. Oba zjawiska zostają więc rozdzielone kinematycznie:
\[ \text{orientacja przekroju} \;\longleftrightarrow\; R(x), \, \text{deplanacja przekroju} \;\longleftrightarrow\; \Phi(y,z). \tag{IV.40} \label{IV.40} \]
Dla przekroju kołowego $\Phi(y,z)=0$, a więc cała kinematyka skręcania jest opisana przez rotor. Jest to szczególny przypadek skręcania, w którym przekrój nie ulega paczeniu. Dla przekroju prostokątnego $\Phi(y,z)\neq0$. Paczenie nie jest jednak dodatkowym obrotem przekroju. Jest przestrzennym przemieszczeniem jego punktów wzdłuż osi pręta, którego rozkład po przekroju określa funkcja $\Phi(y,z)$. W skręcaniu swobodnym amplituda paczenia jest związana z lokalną zmianą orientacji przekroju. Dlatego funkcja $\Phi(y,z)$ nie jest niezależną zmienną kinematyczną, lecz charakterystyką geometryczną przekroju. Jej postać wynika z warunków Saint-Venanta, natomiast skala paczenia wynika z wartości $\Theta$.
Otrzymujemy w ten sposób naturalny rozdział dwóch poziomów opisu:
\[ \Rightarrow\quad \text{rotor }R(x) \quad\text{opisuje ruch i orientację przekroju,} \]
\[ \Rightarrow\quad \text{funkcja paczenia }\Phi(y,z) \quad\text{opisuje jego właściwość przekrojową związaną z paczeniem.} \tag{IV.41} \label{IV.41} \]
W przypadku skręcania swobodnego nie występuje ograniczenie paczenia. Dlatego nie pojawia się dodatkowy stan naprężenia normalnego związany ze skrępowaniem deplanacji, zgodnie z klasycznym wynikiem przedstawionym wcześniej w $(\ref{IV.7})$. Tak skonstruowany zapis pozwala zachować klasyczne rozwiązanie Saint-Venanta, a jednocześnie przygotowuje rozdzielenie dwóch zjawisk, które w dalszej teorii będą miały odmienne znaczenie: zmiany orientacji przekroju oraz jego deplanacji. Dopiero ograniczenie tej drugiej prowadzi do skręcania nieswobodnego i pojawienia się bimomentu.
Skręcanie nieswobodne (skrępowane)
Skręcanie nieswobodne (skrępowane) jest przedmiotem klasycznej technicznej teorii cienkościennych prętów Własowa (1959) [2]. Występuje ono wówczas, gdy deplanacja przekroju jest częściowo lub całkowicie ograniczona przez warunki podparcia, połączenia z innymi elementami konstrukcji lub sposób przyłożenia obciążenia. Ograniczenie swobody deplanacji prowadzi do powstania dodatkowych naprężeń normalnych oraz związanych z nimi sił przekrojowych. W teorii Własowa zasadę zachowania płaskości przekroju, właściwą dla klasycznej teorii Bernoulliego, zastępuje <strong>zasada sztywnego konturu</strong>. Kontur cienkościennego przekroju nie ulega odkształceniu w swojej płaszczyźnie, natomiast jego punkty mogą przemieszczać się wzdłuż osi pręta. Przekrój zachowuje więc swój kształt w płaszczyźnie, lecz może ulegać deplanacji (paczeniu). skręcaniu nieswobodnym podstawowe zależności skręcania swobodnego Saint-Venanta pozostają zachowane, lecz jednostkowy kąt skręcenia $\Theta(x)$ jest funkcją położenia przekroju wzdłuż osi pręta.
Całkowity moment skręcający można przedstawić jako sumę momentu skręcania Saint-Venanta $M_v$ oraz momentu związanego ze skrępowaniem deplanacji $M_\omega$:
\[ M_x=M_v+M_\omega. \tag{IV.42} \label{IV.42} \]
Podłużne przemieszczenie punktów przekroju zależy od ich położenia na konturze. W teorii Własowa opisuje je współrzędna wycinkowa $\omega$, charakterystyczna dla geometrii przekroju cienkościennego. Przy przyjętej konwencji znaku przemieszczenie paczenia ma postać:
\[ u(x,y,z)=-\Theta(x)\,\omega. \tag{IV.43} \label{IV.43} \]
Współrzędna wycinkowa $\omega$ określa rozkład przemieszczeń podłużnych na konturze przekroju. Jej postać zależy od geometrii przekroju i zostanie określona dalej dla przekrojów otwartych i zamkniętych. Ograniczenie deplanacji powoduje powstanie naprężeń normalnych oraz związanej z nimi uogólnionej siły przekrojowej – <strong>bimomentu</strong> $B_\omega$. Jego związek z momentem skrępowania zostanie wyprowadzony w dalszej części na podstawie równań równowagi.
Zasada sztywnego konturu oraz opis deplanacji za pomocą współrzędnej wycinkowej stanowią podstawę klasycznej teorii skręcania nieswobodnego Własowa. Dalsze wyprowadzenie prowadzi do związku pomiędzy $\Theta(x)$, bimomentem $B_\omega$ i momentem skrępowania $M_\omega$.
Pręty cienkościenne
Klasyczna teoria skręcania Saint-Venanta znajduje zastosowanie przede wszystkim do prętów o przekrojach zwartych. W przypadku prętów cienkościennych skręcanie przebiega odmiennie, ponieważ przekrój poprzeczny ulega deplanacji, a przy ograniczeniu swobody deplanacji pojawiają się dodatkowe naprężenia normalne oraz nowe siły przekrojowe. Zjawiska te stanowią przedmiot klasycznej teorii cienkościennych prętów Własowa.
Rys historyczny
Teoria prętów cienkościennych rozwijała się jako rozszerzenie klasycznej teorii prętów o wpływ geometrii cienkościennego przekroju na rozkład naprężeń, przemieszczeń oraz sił przekrojowych. Szczególne znaczenie uzyskały przekroje otwarte, w których skręcanie jest związane nie tylko z momentem Saint-Venanta, lecz również z deplanacją przekroju. Podstawy technicznej teorii cienkościennych prętów skręcanych nieswobodnie sformułował Własow, wprowadzając do opisu przekroju współrzędną wycinkową, funkcję deplanacji oraz bimoment jako uogólnioną wielkość statyczną [2]. W klasycznej teorii Własowa przyjmuje się zasadę sztywnego konturu: kontur cienkościennego przekroju zachowuje swój kształt w płaszczyźnie przekroju, natomiast jego punkty mogą przemieszczać się w kierunku osi pręta. Umożliwia to opis deplanacji oraz naprężeń normalnych powstających wskutek jej ograniczenia. W konsekwencji stan skręcania może być opisany przez współistnienie momentu Saint-Venanta i efektów skrępowania deplanacji, których miarą jest bimoment.
Ważny etap rozwoju polskiej teorii prętów cienkościennych stanowią prace Stefana Piechnika, dotyczące kinematycznej równoważności oraz statyki i kinematyki prętów cienkościennych. Szczególne znaczenie ma jego ujęcie prętów cienkościennych o przekrojach otwartych, obejmujące charakterystyki geometryczne przekroju, współrzędną wycinkową oraz wielkości statyczne związane z deplanacją i skręcaniem skrępowanym [16]. Rozwinięciem tego kierunku jest algebraiczne ujęcie układów sił przyłożonych do płaskiej linii materialnej, w którym kinematyczna równoważność została przedstawiona w sposób umożliwiający jej bezpośrednie zastosowanie do teorii prętów cienkościennych [17]. Ujęcie to stanowi istotny element rozwoju opisu wielkości statycznych i kinematycznych prętów cienkościennych oraz ich wzajemnych zależności. W niniejszej pracy stanowi ono bezpośredni punkt odniesienia dla klasycznego opisu pręta cienkościennego. Zachowane zostają podstawowe wielkości geometryczne i mechaniczne, w szczególności charakterystyki przekroju, współrzędna wycinkowa, deplanacja oraz bimoment, natomiast rozszerzeniu podlega aparat matematyczny stosowany do opisu orientacji przekroju. Nie chodzi zatem o zastąpienie klasycznej teorii cienkościennej ani o zmianę znaczenia występujących w niej wielkości mechanicznych, lecz o jej geometryczne uogólnienie w zakresie opisu orientacji i skończonych obrotów.
Klasyczne zależności teorii Własowa pozostają punktem odniesienia, natomiast rotorowy opis orientacji pozwala przedstawić je w ramach jednolitego aparatu geometrycznego również wtedy, gdy obrót przekroju nie może być traktowany jako mały.
Równolegle z rozwojem klasycznych teorii cienkościennych prętów rozwijały się sformułowania uwzględniające duże przemieszczenia i skończone obroty. Klasyczny opis oparty na przemieszczeniach i parametrach obrotu został w tych teoriach uzupełniony o bezpośredni opis orientacji przekroju. Istotny etap stanowiły prace Simo, w których konfigurację przestrzennego pręta opisano z uwzględnieniem skończonych odkształceń i obrotów. W pierwszej pracy przedstawiono trójwymiarowe sformułowanie dynamiczne pręta, następnie rozwinięto jego aspekty wariacyjne i obliczeniowe, a w kolejnej pracy przedstawiono geometrycznie ścisłe ujęcie dynamiki prętów wykonujących duże ruchy [18]; [19]; [20].
W geometrycznie ścisłych teoriach prętów orientacja przekroju jest traktowana jako niezależna wielkość kinematyczna związana z przestrzenią obrotów $SO(3)$. Oznacza to, że konfiguracja pręta nie jest już opisywana wyłącznie za pomocą liniowego pola przemieszczeń. Położenie osi pręta oraz orientacja przekroju tworzą odrębne, lecz wzajemnie powiązane składniki opisu konfiguracji. Takie ujęcie pozwala konsekwentnie opisywać skończone obroty i stanowi podstawę współczesnych geometrycznie ścisłych teorii prętów.
Rozwój tych teorii doprowadził również do problemu wyboru odpowiedniej reprezentacji skończonego obrotu. Macierz cosinusów kierunkowych zapewnia pełny opis orientacji, lecz wykorzystuje dziewięć składowych związanych więzami ortogonalności. Alternatywne parametryzacje wykorzystują mniejszą liczbę parametrów, lecz mogą wykazywać osobliwości zależne od przyjętej reprezentacji. Zagadnienia te były przedmiotem analizy w pracach dotyczących wyboru parametrów skończonych obrotów [21]; [22].
Jedną z najważniejszych alternatyw stały się jednostkowe kwaterniony. Ich matematyczne podstawy sięgają prac Williama Rowana Hamiltona, którego <em>Elements of Quaternions</em> ukazało się w 1866 r. [23]. W zastosowaniach do mechaniki i teorii prętów kwaterniony umożliwiają zwarty opis skończonych obrotów. Zagadnienia kwaternionowej reprezentacji obrotów zostały szeroko przedstawione przez Kuipersa [24].
W mechanice prętów kwaterniony zostały wykorzystane bezpośrednio w geometrycznie ścisłych sformułowaniach trójwymiarowej teorii belek. Jelenić i Crisfield analizowali geometrycznie ścisłą teorię belek oraz problem obiektywności miar odkształcenia w jej implementacji numerycznej [25]; [26]. Z kolei Zupan, Saje i Zupan przedstawili sformułowanie trójwymiarowej teorii belki wykorzystujące kwaterniony rotacyjne jako podstawowe zmienne orientacji [27].
Rozwój geometrycznie ścisłych teorii prętów nie oznaczał jednak odejścia od klasycznych podstaw mechaniki. Równania równowagi, związki konstytutywne, definicje sił przekrojowych oraz charakterystyki geometryczne przekroju zachowują swoje znaczenie. Zmianie ulega przede wszystkim sposób reprezentacji orientacji oraz związanych z nią transformacji geometrycznych.
Na tym tle proponowane w niniejszej pracy podejście stanowi kolejny etap rozwoju opisu geometrycznego. Nie jest proponowana zmiana podstawowych praw mechaniki pręta ani zastąpienie klasycznych wielkości mechanicznych. Rozszerzeniu podlega przede wszystkim <strong>aparat matematyczny opisu orientacji przekroju</strong>. Klasyczny aparat skalarno–wektorowo–tensorowy pozostaje podstawą opisu przemieszczeń, odkształceń, naprężeń, sił przekrojowych i równań równowagi. Uzupełniony zostaje natomiast o obiekty geometryczne związane z obrotem, w szczególności pseudowektory, biwektory oraz rotor jako operator orientacji.
Istotą proponowanego podejścia jest rozdzielenie opisu ruchu przekroju na dwa składniki: <strong>jego położenie</strong> oraz <strong>jego orientację</strong>. Położenie pozostaje opisane klasycznie za pomocą wektora osi pręta, natomiast orientacja zostaje potraktowana jako samodzielny obiekt geometryczny. W przyjętym dalej formalizmie obiektem tym będzie rotor $R(x)$, którego działanie określa orientację lokalnego układu przekroju względem układu odniesienia. Takie ujęcie nie prowadzi do powstania nowej mechaniki prętów, lecz do zmiany sposobu jej zapisu geometrycznego. Równania równowagi, charakterystyki geometryczne przekroju, współrzędna wycinkowa, funkcja deplanacji, bimoment oraz momenty skręcania zachowują swoją klasyczną interpretację. Rozszerzeniu ulega jedynie aparat matematyczny wykorzystywany do opisu orientacji przekroju i transformacji związanych z geometrią obrotu
W konsekwencji klasyczna teoria Własowa może zostać potraktowana jako szczególny przypadek szerszego opisu geometrycznego. Dla małych obrotów zachowane zostają klasyczne zależności teorii prętów, natomiast zastosowanie operatora orientacji umożliwia zachowanie tej samej interpretacji geometrycznej również dla obrotów skończonych. Pozwala to przygotować jednolity opis skręcania, zginania, deplanacji oraz ich wzajemnego sprzężenia bez zmiany podstawowych praw mechaniki pręta. W kolejnych częściach zostanie pokazane, w jaki sposób klasyczne charakterystyki przekroju cienkościennego można połączyć z rotorowym opisem orientacji. Następnie rotorowy opis zostanie zestawiony ze współrzędną wycinkową, deplanacją i bimomentem teorii Własowa, prowadząc do uogólnienia klasycznego opisu pręta na przypadek skończonych obrotów.
Definicja pręta cienkościennego
Prętem nazywa się ciało stałe, którego długość jest znacznie większa od wymiarów przekroju poprzecznego. Jeżeli przekrój poprzeczny zachowuje niezmienny kształt na całej długości elementu, pręt nazywa się pryzmatycznym, natomiast gdy jego oś jest linią prostą – prętem prostym. Pręty mogą mieć przekroje zwarte lub cienkościenne oraz osie proste albo krzywoliniowe. Pręt cienkościenny można geometrycznie traktować jako cienkościenną powłokę cylindryczną lub pryzmatyczną, której trzy charakterystyczne wymiary są różnych rzędów wielkości. Długość pręta $L$ jest o rząd większa od charakterystycznego wymiaru przekroju poprzecznego $l$, natomiast wymiar przekroju $l$ jest o rząd większy od grubości ścianki $t$ [28].
Jak pokazują doświadczenia oraz analiza statyczno-wytrzymałościowa oparta na hipotezach Własowa, pręt można traktować jako cienkościenny, jeżeli spełnione są warunki [2]), [29], [30]
\[ t\le\cfrac{l}{N_{th}}, \, l\le\cfrac{L}{N_b}, \tag{IV.44} \label{IV.44} \]
gdzie:
$N_{th}=N_b=10$,
$t$ – grubość ścianki,
$l$ – charakterystyczny wymiar przekroju poprzecznego (długość ścianki),
$L$ – długość pręta.
Pierwszy warunek określa cienkościenność przekroju, natomiast drugi jest ogólnym kryterium teorii prętów i wyraża wymóg odpowiedniej smukłości elementu. Elementy o mniejszej smukłości powinny być analizowane jako tarcze lub powłoki. W praktyce projektowej wymaganie to jest często łagodzone, przyjmując $N_b=8$, natomiast w konstrukcjach żelbetowych spotyka się nawet $N_b=4$. Wraz ze zmniejszaniem smukłości ścianek $l/t$ lub smukłości pręta $L/l$ dokładność klasycznej teorii cienkościennej stopniowo maleje.
Ze względu na geometrię przekroju poprzecznego pręty cienkościenne dzieli się na:
przekroje otwarte – których linia środkowa ścianki nie tworzy zamkniętego obwodu (np. dwuteowniki, ceowniki, kątowniki, teowniki), (rys. IV.b)
przekroje zamknięte – których linia środkowa tworzy jeden lub więcej zamkniętych obwodów (np. rury, profile skrzynkowe jedno- i wielokomorowe), (rys. IV.a)
przekroje mieszane – zawierające jednocześnie części otwarte i zamknięte,
przekroje quasi-zamknięte – w których zamknięcie przekroju uzyskuje się dzięki elementom podatnym lub połączeniom nieciągłym.

Rys.IV.5 Przekroje cienkościenne: a) zamkniętym b) otwarty; x, u(x) -współrzędna bieżaca osi pręta i przmieszxcaenie wzduż rtej osi, y, v(x) – oś wgłoena pozioma i przmieszczwnie poziome, z, w(x) – oś główna pionowa i przmieszczenie pionowe wzdłuż tej osi (dodatnie skierowane do góry)
Przedstawiony podział odpowiada stopniowi złożoności zagadnienia skręcania. W prcy teoria zostanie rozwinięta w kolejności od przekrojów zamkniętych jednokomorowych, poprzez przekroje wielokomorowe, aż do przekrojów otwartych. Taki układ różni się od stosowanego w większości podręczników, jednak z punktu widzenia mechaniki jest bardziej naturalny. Teoria prętów o przekrojach otwartych stanowi bowiem szczególny przypadek ogólniejszej teorii przekrojów zamkniętych, w której liczba zamkniętych obwodów ulega redukcji. Ujęcie takie pozwala przedstawić w jednolity sposób charakterystyki geometryczne przekroju, przepływ sił stycznych oraz dalsze wyprowadzenia klasycznej teorii Własowa dla przekrojów jedno- i wielokomorowych.
Założenia kinematyczne pręta cienkościennego Własowa
Wyprowadzenie pola przemieszczeń cienkościennego pręta rozpoczynamy od założeń teorii Własowa, uzupełnionych o uściśloną kinematykę Timoshenki. Przyjęte założenia mają prowadzić do jednego, wspólnego pola przemieszczeń, z którego wynikają zarówno odkształcenia normalne, jak i postaciowe. Nie wprowadzamy zatem niezależnych pól dla tych dwóch rodzajów odkształceń.
Założenie 1 — sztywny kontur przekroju i deplanacja.
Kontur cienkościennego przekroju pozostaje nieodkształcony w swojej płaszczyźnie.
Może on wykonywać ruch sztywny, obejmujący przesunięcia oraz obrót wokół osi pręta. Jednocześnie, zgodnie z teorią Własowa, dopuszcza się deplanację przekroju w kierunku osi pręta. Rozkład deplanacji w przekroju opisuje funkcja wycinkowa $\omega(y,z)$, natomiast jej amplituda wzdłuż osi pręta jest opisywana funkcją $\psi(x)$. Funkcja $\omega(y,z)$ opisuje geometryczny rozkład deplanacji w przekroju, podczas gdy $\psi(x)$ opisuje jej zmienność wzdłuż osi pręta.
Założenie 2 — małe odkształcenia postaciowe i uściślenie kinematyki Timoshenko
Kąty odkształcenia postaciowego są małe.
Nie zakłada się jednak ich całkowitego zaniku. Wprowadza się niezależne obroty przekroju, dzięki czemu kierunek normalny do przekroju nie musi pokrywać się z kierunkiem osi pręta. Jest to uściślenie klasycznej kinematyki Timoshenko,
Jest to uściślenie klasycznej kinematyki Timoshenko, umożliwiające uwzględnienie odkształceń postaciowych. Odkształcenia postaciowe nie są jednak wprowadzane jako niezależne pola kinematyczne. Wynikają one z tego samego pola przemieszczeń, które opisuje rozciąganie, zginanie, skręcanie, ścinanie oraz deplanację.
Założenie 3 — cienkość ścianek (pomijalność naprężeń normalnych poprzecznych)
W modelu cienkościennego pręta pomija się naprężenie normalne działające w kierunku $n$, prostopadłym do powierzchni ścianki
Przyjmujemy zatem
\[ \sigma_n=0. \tag{IV.45} \label{IV.45} \]
Nie oznacza to zaniku naprężenia $\sigma_s$ działającego w kierunku stycznym do linii środkowej ścianki. Naprężenie $\sigma_s$ pozostaje związane z naprężeniem $\sigma_x$ poprzez trójwymiarowe prawo Hooke’a i założenia modelu cienkościennego.
Konsekwencje założeń Własowa
Konsekwencje kinematyczne
Założenia Własowa określają klasę dopuszczalnych pól przemieszczeń pręta. Pole to będzie zawierało jednocześnie składniki związane z rozciąganiem, zginaniem, skręcaniem, ścinaniem oraz deplanacją. Dopiero z tego pola wyznaczane są składowe tensora odkształcenia. Rozróżniamy trzy funkcje związane ze skreącaiem i deplanacją przerkoeju: $ \varphi(x)$ — kąt skręcenia przekroju, $\psi(x)$ — amplituda deplanacji} $\omega(y,z)$— funkcja wycinkowa przekroju}. Kąt skręcenia $\varphi(x)$ oraz amplituda deplanacji $\psi(x)$ są odrębnymi zmiennymi kinematycznymi i nie należy ich utożsamiać.
Konsekwencje materiałowe
Założenia kinematyczne oraz założenie cienkościenności prowadzą również do odpowiedniej redukcji trójwymiarowego prawa materiałowego. Dla cienkościennego modelu Własowa zależność pomiędzy odkształceniem normalnym $\varepsilon_x$ i naprężeniem osiowym $\sigma_x$ może być zapisana w postaci
\[ \sigma_x=\bar E\,\varepsilon_x. \tag{IV.46} \label{IV.46} \]
Cienkościenny moduł Younga wynosi
\[ \bar E=\cfrac{E}{1-\nu^2}, \tag{IV.47} \label{IV.47} \]
gdzie $E$ jest modułem Younga materiału, a $\nu$ jest współczynnikiem Poissona.
Cinekościenny moduł Younga $\bar E$ nie jest dodatkową właściwością materiału, bo jest wnioskiem z trójwymiarowego prawa Hooke’a po zastosowaniu założeń modelu cienkościennego Własowa i stanowi użyteczne uproszczenie opisu osiowego pola odkształceń i naprężeń. Dla stali, przy $\nu=0{,}3$, otrzymujemy $ \bar E= \cfrac{E}{1-0{,}3^2}\approx1{,}099\,E, $, a więc zastępczy moduł Younga jest około $10\%$ większy od modułu Younga materiału. Wyprowadzenie zależnosći ($\ref{IV.46}$) i ($\ref{IV.47}$)z pełnego przestrzennego prawa materiałowego, z uwzględnieniem warunków $\sigma_n=0$ i $\varepsilon_s=0$, przedstawiono w Dodatku IV.A, w rozdziale Prętowa_redukcja_prawa_Hooke’a
Geometryczny opis pręta cienkościennego
Zaprezentowane ujęcie teorii rozwijanej we wcześniejszych pracach autora, w szczególności w pracy [31], zachowuje zasadniczą strukturę modelu pręta cienkościennego oraz jego klasyczne założenia mechaniczne. Zmianie podlega aparat matematyczny stosowany do opisu orientacji przekroju: klasyczny opis transformacji zostaje zastąpiony opisem operatorowym wykorzystującym rotor. Nie zmienia to sposobu definiowania odkształceń, naprężeń ani sił przekrojowych, lecz pozwala przedstawić orientację przekroju i jej zmianę w ramach jednego formalizmu geometrycznego. Podstawowe zależności operatora rotorowego zostały już zestawione w tab. IV.A.1, a jego działanie na wersory przekroju określono zależnością (\ref{IV.53}).
Opis konfiguracji
Istotą opisu konfiguracji pręta cienkościennego jest rozdzielenie opisu jego położenia od opisu orientacji przekroju. Rozróżnienie to przedstawiono schematycznie na rys. IV.6. Układ techniczny przekroju oraz składowe przemieszczenia w konwencji technicznej, stosowanej w dalszym opisie pręta, przedstawiono też na rys. IV.5.
Globalny układ $(X,Y,Z)$ służy do określenia położenia i orientacji konfiguracji odniesienia w przestrzeni. Układ techniczny $(x,y,z)$ jest natomiast stosowany w opisie pręta i jego przekroju.
W konfiguracji odniesienia $\Omega^{(0)}$ punkt odniesienia przekroju oznaczono przez $P^{(0)}(x)$, gdzie $x$ jest bieżącą współrzędną wzdłuż osi pręta. Z punktem $P^{(0)}(x)$ związany jest układ techniczny przekroju $(x,y,z)$. Współrzędne $y$ i $z$ określają położenie punktu w płaszczyźnie przekroju, natomiast składowe $u(x)$, $v(x)$ i $w(x)$ opisują przemieszczenie punktu odniesienia przekroju w przyjętej konwencji technicznej. Kierunki osi przekroju określają wersory $\mathbf e_y$ i $\mathbf e_z$, natomiast kierunek osi pręta określa wersor $\mathbf e_x$.
W konfiguracji aktualnej $\Omega^{(N)}$ odpowiadające im kierunki oznaczamy przez $\boldsymbol{\ell}_y$, $\boldsymbol{\ell}_z$ i $\boldsymbol{\ell}_x$. Zmiana orientacji przekroju jest więc opisana przejściem $\mathbf e_x,\mathbf e_y,\mathbf e_z \,\longrightarrow\, \boldsymbol{\ell}_x,\boldsymbol{\ell}_y,\boldsymbol{\ell}_z. $ W dalszym opisie przejście to przedstawiamy za pomocą rotora $R(x)$. Działanie rotora na wersory bazy odniesienia ma postać $ \boldsymbol{\ell}_i = R(x)\mathbf e_i\widetilde R(x), \, i=x,y,z.$ W szczególności dla kierunków płaszczyzny przekroju $ \boldsymbol{\ell}_y = R(x)\mathbf e_y\widetilde R(x), \, \boldsymbol{\ell}_z=R(x)\mathbf e_z\widetilde R(x).$
Położenie i orientacja są zatem traktowane jako dwa odrębne elementy konfiguracji pręta. Położenie punktu odniesienia przekroju opisują $\mathbf r(x)$ oraz $\mathbf u(x)$, natomiast jego orientację opisuje rotor $R(x)$.
Na rys. IV.6 pokazano również lokalny układ $(n,t)$ związany z linią środkową ścianki przekroju. Kierunek $t$ jest styczny do linii środkowej ścianki, natomiast $n$ jest do niej normalny. Układ $(n,t)$ jest lokalnym układem geometrycznym ścianki i nie należy go utożsamiać z technicznym układem przekroju $(y,z)$.
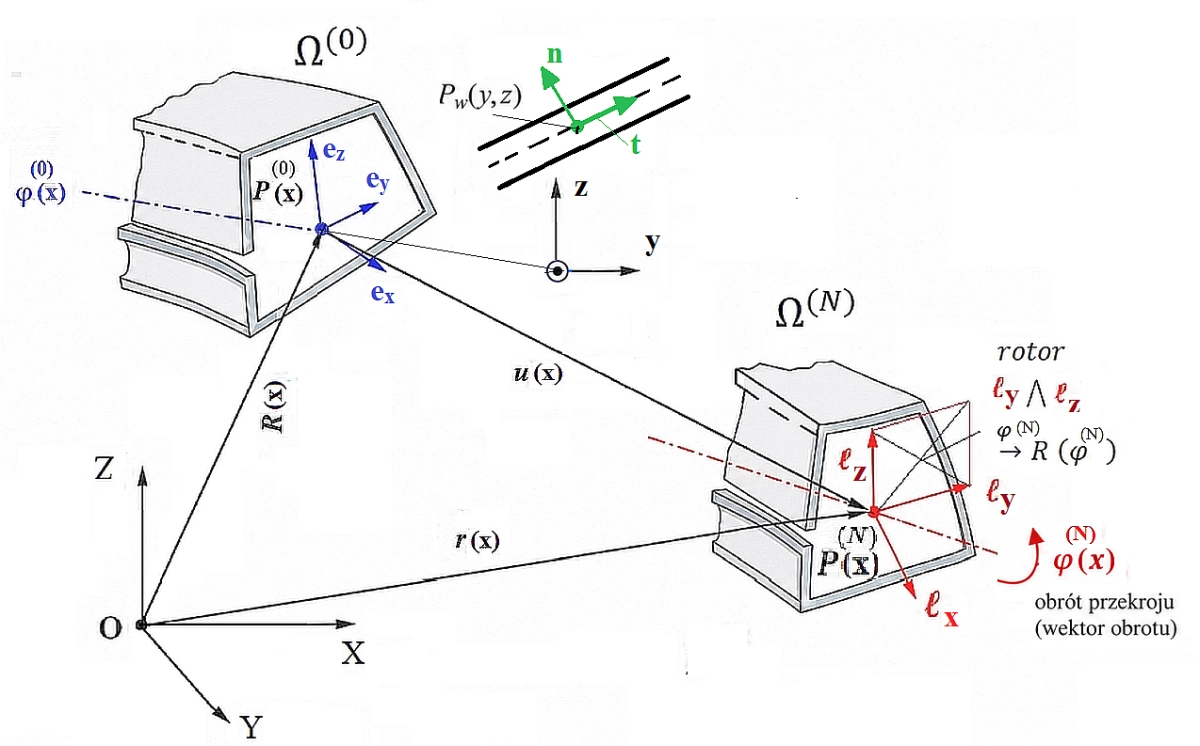
Rys. IV.6. Opis położenia przekroju pręta cienkościennego w konfiguracji początkowej $\Omega^{(0)}$ oraz po przemieszczeniu, w konfiguracji aktualnej $\Omega^{(N)}$. Na przekroju odkształconym naniesiono rotor opisujący jego aktualną orientację.
Ujęcie przedstawione na rys. IV.6 zachowuje ciągłość z wcześniejszą teorią autora [31], a jednocześnie pozwala opisać orientację przekroju w sposób jednolity dla małych i skończonych obrotów. Rozszerzeniu podlega wyłącznie aparat matematyczny wykorzystywany do opisu orientacji przekroju.
W konfiguracji początkowej $\Omega^{(0)}$ wektor $\mathbf r^{(0)}(x)$ określa położenie punktu $P^{(0)}(x)$ względem początku globalnego układu odniesienia $O$. Przemieszczenie tego punktu opisuje wektor $\mathbf u(x)$, natomiast w konfiguracji aktualnej $\Omega^{(N)}$ punkt $P^{(0)}(x)$ przechodzi w punkt $P^{(N)}(x)$, którego położenie określa wektor $\mathbf r(x)$. Zachodzi zatem zależność
\[ \mathbf r(x)=\mathbf r^{(0)}(x)+\mathbf u(x). \tag{IV.48} \label{IV.48} \]
Relacja ta rozdziela opis położenia od opisu jego zmiany. Wektor $\mathbf r^{(0)}(x)$ określa położenie punktu odniesienia przekroju w konfiguracji początkowej, $\mathbf u(x)$ jest jego przemieszczeniem, natomiast $\mathbf r(x)$ określa położenie tego samego punktu w konfiguracji aktualnej. W konfiguracji początkowej z przekrojem $P^{(0)}(x)$ związana jest baza $ \{\mathbf e_x,\mathbf e_y,\mathbf e_z\}.$ W konfiguracji aktualnej przekrój związany z punktem $P^{(N)}(x)$ przyjmuje orientację opisaną przez bazę
\[ \{\boldsymbol{\ell}_x,\boldsymbol{\ell}_y,\boldsymbol{\ell}_z\}. \tag{IV.49} \label{IV.49} \]
Rotor odpowiadający konfiguracji początkowej nie został przedstawiony na rys. IV.6 ze względu na czytelność schematu. Jest on konstruowany analogicznie do rotora uogólnionego dla przekroju w konfiguracji aktualnej i opisuje orientację tego samego lokalnego układu przekroju w konfiguracji początkowej. Na rys. IV.6 przedstawiono natomiast rotor $R^{(N)}(x)$ opisujący aktualną orientację przekroju. W konsekwencji konfigurację przekroju można opisać za pomocą dwóch odrębnych składników geometrycznych: jego położenia oraz orientacji. Schematycznie można to zapisać w postaci
\[ \mathcal{C}(x)= \left\{ \mathbf r(x),R^{(N)}(x) \right\}. \tag{IV.50} \label{IV.50} \]
Wektor $\mathbf r(x)$ określa położenie punktu odniesienia przekroju, natomiast rotor $R^{(N)}(x)$ określa jego orientację. Rozdzielenie tych dwóch składników nie oznacza ich niezależności mechanicznej, lecz jednoznaczne rozdzielenie ich ról w opisie kinematycznym. Położenie i orientacja są zatem reprezentowane przez odrębne obiekty geometryczne, mimo że w rzeczywistym stanie pręta mogą pozostawać ze sobą sprzężone.
Na rys. IV.6 przedstawiono również przejście pomiędzy orientacją początkową a orientacją aktualną. W konfiguracji początkowej wersory $\mathbf e_x$, $\mathbf e_y$ i $\mathbf e_z$ tworzą bazę związaną z przekrojem $P^{(0)}(x)$, natomiast w konfiguracji aktualnej odpowiadające im wersory $\boldsymbol{\ell}_x$, $\boldsymbol{\ell}_y$ i $\boldsymbol{\ell}_z$ określają aktualne kierunki osi przekroju i osi pręta. Zmianę orientacji pomiędzy konfiguracją początkową i aktualną opisuje rotor względny $R_{\Delta}(x)$. Przy przyjętej konwencji składania obrotów zachodzi
\[ R^{(N)}(x) = R_{\Delta}(x)R^{(0)}(x). \tag{IV.51} \label{IV.51} \]
Wobec tego dla odpowiednich wersorów bazy początkowej zachodzi zależność
\[ \boldsymbol{\ell}_i(x) = R_{\Delta}(x)\,\mathbf e_i\,\widetilde{R}_{\Delta}(x), \, i=x,y,z. \tag{IV.52} \label{IV.52} \]
Relacja ta pokazuje zasadniczą różnicę pomiędzy położeniem i orientacją. Położenie punktu odniesienia przekroju opisują wektory $\mathbf r^{(0)}(x)$, $\mathbf u(x)$ i $\mathbf r(x)$, natomiast orientację przekroju opisuje rotor, którego działanie na wersory bazy początkowej określa ich aktualne kierunki. Rotor nie jest więc dodatkowym parametrem przemieszczenia ani nową wielkością mechaniczną, lecz obiektem geometrycznym opisującym zmianę orientacji lokalnego układu przekroju. Istotne jest przy tym rozróżnienie pomiędzy samą orientacją a sposobem jej matematycznej reprezentacji. Orientacja przekroju jest własnością geometryczną jego konfiguracji, natomiast macierz cosinusów kierunkowych, kwaternion jednostkowy czy rotor stanowią różne sposoby reprezentowania transformacji tej orientacji. W przyjętym ujęciu jako podstawowy obiekt geometryczny stosowany jest rotor, ponieważ pozwala on bezpośrednio opisać działanie obrotu na wersory lokalnego układu przekroju. Takie ujęcie pozwala zachować jednolity opis zarówno dla małych, jak i skończonych obrotów.
Opis orientacji przekroju
Lokalny układ współrzędnych przekroju
Geometryczny opis orientacji przekroju wymaga jednoznacznego określenia lokalnego układu współrzędnych związanego z przekrojem pręta. Układ techniczny przekroju oraz składowe przemieszczenia w konwencji technicznej przedstawiono wcześniej na rys. IV.5, natomiast jego położenie i orientację w konfiguracji początkowej i aktualnej przedstawiono na rys. IV.6. W konfiguracji początkowej z przekrojem przechodzącym przez punkt $P^{(0)}(x)$ związana jest lokalna baza
\[ \{\mathbf e_x,\mathbf e_y,\mathbf e_z\}, \, \mathbf e_i\cdot\mathbf e_j=\delta_{ij}, \, i,j=x,y,z. \tag{IV.53} \label{IV.53} \]
Wersor $\mathbf e_x$ określa kierunek osi pręta, natomiast $\mathbf e_y$ i $\mathbf e_z$ określają dwa kierunki w płaszczyźnie przekroju. Współrzędna $x$ określa bieżące położenie przekroju wzdłuż osi pręta, natomiast $y$ i $z$ są współrzędnymi punktu w płaszczyźnie przekroju. Wektor położenia punktu przekroju względem punktu odniesienia można zatem zapisać jako
\[ \mathbf x_\perp = y\mathbf e_y+z\mathbf e_z. \tag{IV.54} \label{IV.54} \]
Lokalna baza przekroju jest więc ortonormalna, a kierunek osiowy pręta jest odróżniony od dwóch kierunków leżących w płaszczyźnie przekroju. W konfiguracji aktualnej odpowiadające bazie początkowej wersory przyjmują postać $ \{\boldsymbol{\ell}_x,\boldsymbol{\ell}_y,\boldsymbol{\ell}_z\},$ gdzie $\boldsymbol{\ell}_x$ określa aktualny kierunek osi pręta, natomiast $\boldsymbol{\ell}_y$ i $\boldsymbol{\ell}_z$ określają aktualne kierunki osi przekroju. Na rys. IV.6 pokazano zmianę orientacji płaszczyzny przekroju, wyznaczonej przez kierunki $\boldsymbol{\ell}_y$ i $\boldsymbol{\ell}_z$.
Zmianę orientacji pomiędzy konfiguracją początkową i aktualną opisuje rotor względny $R_{\Delta}(x)$. Rotor odpowiadający konfiguracji początkowej $R^{(0)}(x)$ nie został przedstawiony na rys. IV.6 ze względu na czytelność schematu. Jest on konstruowany analogicznie do rotora uogólnionego dla przekroju w konfiguracji aktualnej i opisuje orientację lokalnego układu przekroju w konfiguracji początkowej. Rotor przedstawiony na rysunku dla konfiguracji aktualnej oznaczono przez $R^{(N)}(x)$. Przy przyjętej konwencji składania obrotów aktualny rotor opisujący orientację przekroju względem układu odniesienia jest związany z rotorem początkowym i rotorem względnym zależnością
\[ R^{(N)}(x) = R_{\Delta}(x)R^{(0)}(x). \tag{IV.55} \label{IV.55} \]
Aktualne wersory przekroju otrzymuje się natomiast z wersorów konfiguracji początkowej przez działanie rotora względnego:
\[ \boldsymbol{\ell}_i(x) = R_{\Delta}(x)\,\mathbf e_i\, \widetilde{R}_{\Delta}(x), \, i=x,y,z. \tag{IV.56} \label{IV.56} \]
Zależność ta ma bezpośrednią interpretację geometryczną: rotor względny przekształca każdy wersor lokalnego układu przekroju z konfiguracji początkowej w odpowiadający mu wersor w konfiguracji aktualnej. Oznaczenie rotora na rys. IV.6 należy zatem rozumieć jako geometryczną reprezentację obrotu przekroju. Rotor opisuje orientację przekroju poprzez działanie na jego lokalne osie i pozwala w jednym aparacie matematycznym opisywać zarówno małe, jak i skończone obroty. Nie jest on dodatkowym parametrem przemieszczenia ani nową wielkością mechaniczną, lecz operatorem opisującym zmianę orientacji lokalnego układu przekroju. Takie przedstawienie zachowuje zasadnicze rozdzielenie dwóch składników konfiguracji. Wektor $\mathbf r(x)$ opisuje \textbf{położenie} punktu odniesienia przekroju, natomiast rotor $R^{(N)}(x)$ opisuje jego \textbf{orientację}. Rozdzielenie to nie oznacza niezależności mechanicznej obu opisów. W rzeczywistym stanie pręta zmiana położenia i zmiana orientacji są związane z tym samym stanem deformacji, jednak w opisie geometrycznym pełnią odmienne role. Rotor będzie wykorzystywany przede wszystkim jako jednoznaczny sposób opisu orientacji przekroju. Formalne własności rotora, sposób jego działania na wektory, składanie obrotów oraz szczegółowe przejście pomiędzy orientacją początkową i aktualną zostały zestawione wcześniej w tab. IV.A.1, a ich pełny formalizm zostanie wykorzystany w Dodatku IV.A. Dzięki temu zasadniczy opis pręta może pozostać związany z intuicyjną interpretacją geometryczną przedstawioną na rys. IV.6.
Przyjęta konwencja lokalnego układu współrzędnych stanowi również podstawę późniejszego zapisu analitycznego. Kierunek $x$ odpowiada osi pręta, natomiast $y$ i $z$ określają kierunki w płaszczyźnie przekroju. W konsekwencji składowe przemieszczenia oznaczane są odpowiednio przez $u(x)$, $v(x)$ i $w(x)$, a składowe odkształcenia i naprężenia odnoszone są bezpośrednio do kierunków $x$, $y$ i $z$. Tak zdefiniowany lokalny układ współrzędnych oraz operatorowy opis jego orientacji stanowią podstawę dalszego opisu pola przemieszczeń, odkształceń i naprężeń pręta cienkościennego. W następnym kroku zostanie wprowadzone wspólne pole przemieszczeń, z którego wynikają wszystkie składowe odkształcenia pręta.
Pole przemieszczeń pręta cienkościennego Własowa–Timoshenko
W celu uzyskania pola przemieszczeń odpowiedniego dla cienkościennego pręta Własowa–Timoshenki przyjęto następujące założenia upraszczające:
- założenia Własowa, dotyczące kinematyki cienkościennego przekroju, w szczególności zachowania nieodkształcalnego konturu przekroju oraz uwzględnienia jego skręcania i deplanacji;
- uzupełniające założenie Timoshenk0, dotyczące kinematyki przekroju poprzecznego pręta, polegające na dopuszczeniu małych, lecz niepomijalnych odkształceń postaciowych poprzez niezależność obrotu przekroju od obrotu stycznej do osi pręta.
Podstawowe pole przmieszczeń pręta cienkościennego
Podstawową cechą przyjętej kinematyki jest jedno wspólne pole przemieszczeń, obejmujące jednocześnie przemieszczenie osi odniesienia, zginanie, skręcanie oraz deplanację przekroju. Na obecnym etapie rozważane pole jest jednak <strong>polem przemieszczeń I rzędu</strong>. Oznacza to, że jego postać zawiera liniowe składniki kinematyczne związane z przemieszczeniami osi, obrotami przekroju oraz deplanacją. Nie wprowadzamy w tym miejscu dodatkowego pola przemieszczeń II rzędu. Ewentualne składniki wyższych rzędów będą rozpoznawane dopiero w dalszej analizie pełnej, nieliniowej miary odkształcenia oraz na podstawie warunków geometrycznych i fizycznych.
Przy przyjętych założeniach pole przemieszczeń I rzędu dowolnego punktu przekroju pręta o współrzędnych $(x,y,z)$ ma postać
\[ \boxed{ \mathbf u(x,y,z)= \begin{Bmatrix} u_(x)+z\theta_y (x) – y\theta_z(x)-\psi(x)\omega(y,z)\\ v(x)-z\varphi(x)\\ w(x)+y\varphi(x) \end{Bmatrix} } \tag{IV.57}
\label{IV.57} \]
Równanie (\ref{IV.57}) zawiera wszystkie składniki I rzędu niezbędne do opisu przyjętej kinematyki. Składowe $u_x(x)$, $v(x)$ i $w(x)$ opisują przemieszczenie osi odniesienia odpowiednio w kierunkach osi $x$, $y$ i $z$. Składniki $z\theta_y(x)-y\theta_z(x)$ opisują zmianę przemieszczenia osiowego wynikającą z obrotów przekroju związanych ze zginaniem. Funkcje $\theta_y(x)$ i $\theta_z(x)$ opisują odpowiednio obroty przekroju związane z osiami $y$ i $z$. Składniki $-z\varphi(x)$ oraz $y\varphi(x)$ opisują przemieszczenia poprzeczne wynikające ze skręcenia przekroju o kąt $\varphi(x)$ wokół osi pręta. Składnik $-\psi(x)\omega(y,z)$ opisuje deplanację przekroju w kierunku osi pręta. Funkcja $\omega(y,z)$ określa rozkład deplanacji w przekroju, natomiast $\psi(x)$ określa amplitudę tego rozkładu wzdłuż osi pręta
Istotne jest, że równanie (\ref{IV.57}) stanowi <strong>jedno pole przemieszczeń I rzędu</strong>. Nie wprowadza się osobnych pól kinematycznych dla odkształceń normalnych i postaciowych ani dodatkowego pola opisującego skręcanie lub deplanację. Wszystkie wielkości odkształceniowe są wyznaczane z tego samego pola przez odpowiednie różniczkowanie i operacje kinematyczne. W szczególności $\varphi(x)$ i $\psi(x)$ są odrębnymi zmiennymi kinematycznymi. $\varphi(x)$ opisuje obrót przekroju związany ze skręcaniem, natomiast $\psi(x)$ jest niezależną amplitudą deplanacji.
Na poziomie pola przemieszczeń nie przyjmuje się zależności $\psi(x)=\varphi'(x)$.
Pole (\ref{IV.57}) stanowi bezpośrednią podstawę do wyznaczenia gradientu przemieszczenia, a następnie odpowiedniej miary odkształcenia Biota. W przypadku zastosowania pełnej, nieliniowej miary Biota pojawią się również składniki kwadratowe i wyższych rzędów wynikające z gradientu tego samego pola przemieszczeń. Nie oznacza to jednak wprowadzenia odrębnego pola przemieszczeń II rzędu. Rozróżnienie pomiędzy rzędem pola przemieszczeń a rzędem składników miary odkształcenia jest w dalszym wyprowadzeniu zasadnicze.
Geometryczne uzupełnienie pola przemieszczeń
Uzupełnieniem pola przemieszczeń jest geometryczny zapis położenia dowolnego punktu przekroju w konfiguracji aktualnej $\Omega^{(N)}$. Położenie punktu $S$ otrzymujemy przez złożenie położenia osi odniesienia z położeniem punktu względem tej osi:
\[ \mathbf r_P(x,y,z) = \mathbf r(x) +y\,\boldsymbol{\ell}_2(x) +z\,\boldsymbol{\ell}_3(x) -\psi(x)\omega(y,z)\boldsymbol{\ell}_1(x). \tag{IV.58} \label{IV.58} \]
Wektor $\mathbf r(x)$ określa położenie osi odniesienia pręta w konfiguracji aktualnej. Składniki $y\boldsymbol{\ell}_2(x)+z\boldsymbol{\ell}_3(x)$ określają położenie punktu w płaszczyźnie aktualnego przekroju. Składnik $-\psi(x)\omega(y,z)\boldsymbol{\ell}_1(x)$ opisuje deplanację punktu przekroju w kierunku aktualnej osi $\boldsymbol{\ell}_1(x)$. Funkcja $\omega(y,z)$ pozostaje funkcją geometryczną przekroju, natomiast $\psi(x)$ jest amplitudą deplanacji wzdłuż osi pręta. Równanie (\ref{IV.58}) należy traktować jako geometryczne uzupełnienie pola przemieszczeń (\ref{IV.57}), a nie jako drugie, niezależne pole kinematyczne. Pokazuje ono związek pomiędzy polem przemieszczeń a aktualną konfiguracją punktu przekroju oraz pozwala interpretować rolę aktualnych wersorów $\boldsymbol{\ell}_i(x)$. Aktualne wersory przekroju wynikają z transformacji rotorowej opisanej wcześniej.
Przy przyjętym rozdzieleniu orientacji początkowej i aktualnej zachodzi $ R^{(N)}(x)=R_{\Delta}(x)R^{(0)}(x), $ Nnatomiast $\boldsymbol{\ell}_i(x) = R_{\Delta}(x)\mathbf E_i\widetilde{R}_{\Delta}(x),\, i=1,2,3.$ Zależności te zostały określone wcześniej i nie wymagają ponownego wyprowadzania w tym miejscu. W szczególności $\boldsymbol{\ell}_1(x)$ wyznacza aktualny kierunek osi pręta, natomiast $\boldsymbol{\ell}_2(x)$ i $\boldsymbol{\ell}_3(x)$ określają aktualne kierunki osi przekroju.
Tak określone pole przemieszczeń I rzędu oraz odpowiadający mu opis aktualnego położenia punktu przekroju stanowią podstawę dalszego wyprowadzenia kinematycznego. Wszystkie dalsze wielkości odkształceniowe będą wyznaczane z pola (\ref{IV.57}), bez wprowadzania dodatkowego pola przemieszczeń. Następnym krokiem jest zatem wyznaczenie gradientu przemieszczenia, a następnie liniowej i nieliniowej części odpowiedniej miary odkształcenia Biota.
Znaczenie pola I rzędu dla dalszej analizy
Pole (\ref{IV.57}) jest kinematycznym punktem wyjścia do analizy zachowania pręta. Samo pole zawiera wyłącznie składniki I rzędu, natomiast zastosowanie pełnej miary odkształcenia pozwala ujawnić wynikające z niego składniki nieliniowe. W szczególności obecność dwóch niezależnych przemieszczeń poprzecznych osi, $v(x)$ i $w(x)$, pozwala opisywać odchylenie osi w dwóch kierunkach. Obecność obrotu skrętnego $\varphi(x)$ w obu poprzecznych składowych pola wiąże te dwa kierunki poprzez wspólną kinematykę skręcania. Z kolei obroty $\theta_y(x)$ i $\theta_z(x)$ występują w osiowej składowej pola i opisują zginanie w dwóch płaszczyznach. Niezależna amplituda $\psi(x)$ wraz z funkcją przekrojową $\omega(y,z)$ wprowadza do tego samego pola możliwość deplanacji przekroju.
Tak skonstruowane pole pozwala zatem już na poziomie I rzędu reprezentować podstawowe mechanizmy kinematyczne pręta cienkościennego: przemieszczenie osi, zginanie w dwóch kierunkach, skręcanie oraz deplanację. Nie przesądza ono jednak jeszcze o postaci nieliniowych składników pola przemieszczeń. Te zostaną określone w dalszym etapie metodą półodwrotną, poprzez analizę pełnej miary Biota, analizę geometryczną oraz wykorzystanie znanych wyników dotyczących zachowania osiowo obciążonych prętów cienkościennych. W szczególności nie należy utożsamiać nieliniowych składników pojawiających się w tensorze Biota ze składnikami II rzędu pola przemieszczeń. Składniki te są najpierw konsekwencją zastosowania nieliniowej miary odkształcenia do pola (\ref{IV.57}); dopiero ich analiza będzie służyła do rozpoznania i późniejszego skonstruowania ewentualnych dodatkowych składników pełnego pola przemieszczeń.
Miary odkształcenia i uogólnione miary kinematyczne
Przyjęte pole położenia (\ref{IV.58}) oraz podstawowe pole przemieszczeń (\ref{IV.57}) stanowią podstawę wyznaczenia przestrzennego pola odkształceń pręta. W przypadku skończonych obrotów konieczne jest rozdzielenie zmiany orientacji przekroju od jego rzeczywistej deformacji. W niniejszej pracy rozdzielenie to realizujemy za pomocą rozkładu polarnego, a jako miarę deformacji przyjmujemy miarę Biota. Szczegółowe omówienie stosowanych miar odkształcenia, uzasadnienie wyboru miary Biota oraz wyprowadzenie jej liniowej części dla przyjętej kinematyki pręta Własowa–Timoshenki przedstawiono w Dodatku IV.A. Stosujemy lokalne składowe pola odkształcenia w aktualnym układzie $\{\boldsymbol{\ell}_1,\boldsymbol{\ell}_2,\boldsymbol{\ell}_3\}.$. Szczegółowe wyprowadzenie gradientu pola położenia oraz lokalnych składowych miary odkształcenia przedstawiono w Dodatku IV.A, (\ref{IV.A.11})–(\ref{IV.A.15}).
Rozważania prowadzimy w zakresie małych odkształceń, przy zachowaniu możliwości występowania skończonych obrotów. Liniową część tensora Biota można zapisać w postaci
\[\nabla\mathbf u \quad \longrightarrow\quad \mathbf E = \cfrac12 \left( \nabla\mathbf u+ \nabla\mathbf u^{T} \right). \tag{IV.59} \label{IV.59} \]
Otrzymana z przyjętego pola przemieszczeń osiowa składowa pola odkształcenia ma postać
\[\varepsilon_x(y,z) = \varepsilon_0 +z\kappa_y -y\kappa_z -\psi'(x)\omega(y,z). \tag{IV.60} \label{IV.60} \]
\[ E_{11}^{(I)}(y,z) = \varepsilon_0 +z\kappa_y -y\kappa_z -\psi'(x)\omega(y,z). \tag{IV.61} \label{IV.61} \]
W zapisie technicznym składowej tej odpowiada odkształcenie normalne $\varepsilon_x$. Poszczególne składniki mają bezpośrednią interpretację kinematyczną: $\varepsilon_0$ opisuje odkształcenie osiowe, składniki $z\kappa_y$ i $-y\kappa_z$ wynikają ze zginania względem odpowiednich osi przekroju, natomiast składnik $-\psi'(x)\omega(y,z)$ opisuje wpływ zmiany amplitudy deplanacji wzdłuż osi pręta. Lokalne odkształcenia postaciowe są oznaczane w zapisie technicznym przez $\gamma_{xy}$ i $\gamma_{xz}$. Wynikają one z tego samego pola przemieszczeń (\ref{IV.57}) i nie są wprowadzane jako niezależne pola kinematyczne.
Uogólnione miary kinematyczne pręta obejmują zatem odkształcenie osiowe, odkształcenia postaciowe, zmiany orientacji przekroju związane ze zginaniem i skręcaniem oraz pochodną amplitudy deplanacji. Ich pełny zestaw oraz szczegółowy związek z lokalnym trójwymiarowym polem odkształceń przedstawiono w Dodatku IV.A. Miary te są następnie wykorzystywane do redukcji przestrzennego pola odkształceń i naprężeń do uogólnionych sił oraz momentów przekrojowych. Zachowana zostaje zasadnicza hierarchia opisu: jedno kompletne pole przemieszczeń (\ref{IV.57}) prowadzi do przestrzennego pola odkształceń, którego odpowiednie składowe są następnie wyrażane za pomocą uogólnionych miar kinematycznych pręta.
Pole przemieszczeń przekroju cienkościennego
Podstawową różnicą pomiędzy klasyczną teorią belki Bernoulliego a teorią Własowa jest sposób opisu przemieszczeń przekroju poprzecznego. W teorii Bernoulliego przekrój pozostaje płaski, a przemieszczenia podłużne jego punktów wynikające z rozciągania i zginania mogą być zróżnicowane w obrębie przekroju. W teorii Własowa przekrój zachowuje swój kontur, lecz w wyniku skręcania nie zachowuje płaskości. Punkty przekroju mogą przemieszczać się wzdłuż osi pręta o różne wartości, co prowadzi do zjawiska deplanacji (paczenia). Pole przemieszczeń przekroju pręta cienkościennego przedstawiono na rys. IV.7. Przekrój początkowy oznaczono symbolem $\Omega^{(0)}$, natomiast przekrój po odkształceniu symbolem $\Omega^{(N)}$. Przemieszczenia osi pręta w kierunkach poprzecznych opisują funkcje $v(x)$ oraz $w(x)$, natomiast poszczególne punkty linii środkowej przekroju mogą przemieszczać się wzdłuż osi pręta o różne wartości $u_1,u_2,\ldots,u_5$. Zróżnicowanie przemieszczeń podłużnych wynikające z paczenia przekroju jest charakterystyczną cechą teorii Własowa. Na rysunku nie zaznaczono kątów obrotu przekroju oraz szczegółowych wielkości opisujących paczenie, aby zachować czytelność ilustracji. Przemieszczenia poprzeczne do osi pręta: pionowe $w$ oraz poziome $v$ rozpatruje się zgodnie z klasyczną teorią belki Bernoulliego.
Przedstawione na rys. IV.7 pole przemieszczeń punktów przekroju pręta cienkościennego jest funkcją przyporządkowującą każdemu punktowi pręta jego przemieszczenie po odkształceniu. Położenie dowolnego punktu w konfiguracji początkowej określają współrzędne $(x,y,z)$, gdzie $x$ jest współrzędną osi pręta, natomiast $(y,z)$ określają położenie punktu w przekroju poprzecznym. W ogólnym przypadku pole przemieszczeń można przedstawić w postaci wektorowej
\[ \mathbf{u}(x,y,z)= \begin{Bmatrix} u(x,y,z)\\ v(x,y,z)\\ w(x,y,z) \end{Bmatrix}, \]
gdzie $u(x,y,z)$ oznacza przemieszczenie podłużne równoległe do osi pręta, $v(x,y,z)$ – przemieszczenie poprzeczne w kierunku osi $y$, natomiast $w(x,y,z)$ – przemieszczenie poprzeczne w kierunku osi $z$.
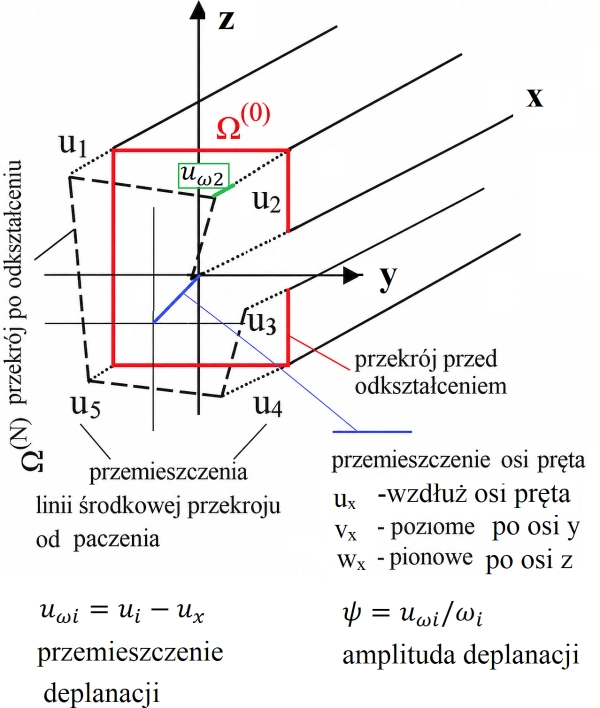
Zgodnie z pierwszą hipotezą Własowa, czyli hipotezą sztywnego konturu, kontur przekroju zachowuje swój kształt, a jego ruch w płaszczyźnie przekroju może być opisany za pomocą przemieszczeń osi pręta oraz obrotu przekroju. W szczególności przemieszczenia poprzeczne osi pręta zależą wyłącznie od położenia przekroju na osi pręta i można je zapisać w postaci $ v=v(x),\, w=w(x).$. Natomiast przemieszczenie podłużne punktu przekroju zależy zarówno od położenia przekroju na osi pręta, jak i od położenia punktu w przekroju poprzecznym, dlatego w ogólności przyjmuje postać $u=u(x,y,z)$.
Dla punktu $2$ całkowite przemieszczenie podłużne oznaczono na rysunku symbolem $u_2$. Kolorem zielonym wydzielono z tego przemieszczenia część $u_{\omega2}$ wywołaną deplanacją przekroju. Dla dowolnego punktu $i$ na konturze zachodzi$
u_{\omega i}=u_i-u_x,$ gdzie $u_x$ jest przemieszczeniem podłużnym osi pręta w tym samym przekroju. Przemieszczenie $u_{\omega i}$ określa zatem, o ile przemieszczenie podłużne danego punktu przekroju różni się od przemieszczenia osi pręta. Jest to lokalne przemieszczenie punktu przekroju w kierunku osi pręta wynikające z deplanacji. Zróżnicowanie wartości $u_{\omega i}$ w poszczególnych punktach przekroju opisuje rozkład deplanacji. Rozkład ten można przedstawić za pomocą geometrycznej funkcji deplanacji $\omega_i$, związanej z położeniem punktu $i$ w przekroju. Amplitudę deplanacji $\psi(x)$ definiuje zależność
\[\psi(x)=\cfrac{u_{\omega i}}{\omega_i}. \tag{IV.62} \label{IV.62} \]
Stąd przemieszczenie podłużne punktu przekroju związane z deplanacją można zapisać jako $ u_{\omega i}=\psi(x)\,\omega_i,$ a całkowite przemieszczenie podłużne tego punktu ma postać $u_i=u_x+\psi(x)\,\omega_i.$
Amplituda deplanacji a kąt skręcenia przekroju
Rozróżnienie aplidudy deplanacji od kąta skręcenie przekroju podczas skręcania nieswobodnego
W klasycznej teorii Własowa zw Jiązek $\psi=\varphi’$ jest naturalny dla skręcania swobodnego: gradient obrotu przekroju określa wówczas amplitudę klasycznego pola deplanacji. W przypadku skręcania nieswobodnego sytuacja jest odmienna. Ograniczenie deplanacji przez podpory, przepony lub inne więzy powoduje powstanie bimomentu $B_\omega$, a amplituda deplanacji jest określana nie tylko przez zmianę kąta obrotu, lecz również przez równowagę oraz warunki brzegowe. W konsekwencji zależność $\psi=\varphi’$ nie musi być zachowana. Ujęcie (\ref{IV.63}) pozwala zachować w jednym modelu zarówno klasyczne skręcanie swobodne, jak i skręcanie z ograniczoną deplanacją.
Niezależność $\psi$ i $\varphi$ daje ponadto większą swobodę interpretacji stanu pręta w złożonych układach konstrukcyjnych, w których istotne znaczenie ma zachowanie węzłów. W węźle obrót przekroju i deplanacja nie muszą bowiem podlegać tym samym warunkom kinematycznym. Możliwe jest niezależne określenie ciągłości, ograniczenia lub uwolnienia deplanacji oraz odpowiedniego warunku dla bimomentu $B_\omega$. Pozwala to również na jednoznaczne opisanie transformacji wielkości związanych z deplanacją przy przejściu pomiędzy prętem i węzłem oraz pomiędzy różnymi układami odniesienia.
Takie ujęcie jest szczególnie istotne w analizie ram przestrzennych, gdzie węzeł może przenosić moment skręcający przy jednoczesnym ograniczeniu lub częściowym uwolnieniu deplanacji. Przyjęcie $\psi$ jako niezależnej zmiennej uogólnionej pozwala wówczas rozdzielić warunek dotyczący obrotu przekroju od warunku dotyczącego deplanacji i jej sprzężonej siły przekrojowej, tj. bimomentu $B_\omega$. Klasyczna zależność $\psi=\varphi’$ pozostaje szczególnym przypadkiem, natomiast ujęcie (\ref{IV.63}) umożliwia opis szerszej klasy warunków węzłowych i brzegowych bez zmiany pola przemieszczeń.
Amplituda deplanacji $\psi(x)$ nie jest bezpośrednio przemieszczeniem pojedynczego punktu przekroju. Jest wielkością skalarną określającą amplitudę całego rozkładu przemieszczeń od deplanacji, podczas gdy $\omega_i$ opisuje jego rozkład geometryczny w przekroju. Rzeczywiste przemieszczenie punktu $i$ wynikające z deplanacji jest określone przez iloczyn $\psi(x)\omega_i$. Jednym z podstawowych założeń prezentowanej teorii jest przyjęcie amplitudy deplanacji $\psi(x)$ oraz kąta skręcenia przekroju $\varphi(x)$ jako niezależnych zmiennych kinematycznych
\[\boxed{ \psi=\psi(x),\, \varphi=\varphi(x)}. \tag{IV.63} \label{IV.63} \]
Oznacza to odejście od klasycznego ograniczenia $ \psi(x)=\varphi'(x).$ Znaczenie tego rozdzielenia wynika z odmiennego charakteru geometrycznego obu wielkości.:
- K ąt $\varphi(x)$ opisuje obrót przekroju jako sztywnego konturu , a więc zmianę jego orientacji w przestrzeni (rys. IV.8),
- Amplituda $\psi(x)$ opisuje natomiast deformację przekroju w kierunku osi pręta (rys. IV.7) ,określając intensywność pola przemieszczeń związanych z jego deplanacją. Pochodna $\varphi'(x)$ określa zmianę orientacji kolejnych przekrojów wzdłuż osi pręta, podczas gdy $\psi(x)$ określa amplitudę ich deplanacji. Z geometrycznego punktu widzenia nie są to więc z definicji te same wielkości.</p>
Rozdzielenie to jest zgodne z przyjętym w pracy opisem rotorowym. Rotor opisuje transformację orientacji przekroju, natomiast pole deplanacji stanowi odrębny składnik pola przemieszczeń. Transformacja rotorowa nie generuje sama przez się dodatkowego pola przemieszczeń podłużnych zależnego od położenia punktu w przekroju. Deplanacja wymaga zatem niezależnego opisu.
Model uogólniony a klasyczny model Własowa — znaczenie i konsekwencje
Przyjęte pole przemieszczeń (\ref{IV.57}) (\ref{IV.58})różni się od klasycznego opisu Własowa przede wszystkim sposobem przedstawienia deplanacji przekroju. W klasycznej teorii Własowa amplituda deplanacji jest związana bezpośrednio z kątem skręcenia przekroju i jego pochodną wzdłuż osi pręta. W konsekwencji deplanacja nie stanowi niezależnej zmiennej kinematycznej, lecz jest określana przez przebieg kąta skręcenia. W przyjętym modelu uogólnionym sytuacja jest odmienna. W polu przemieszczeń (\ref{IV.57}) występują dwie odrębne funkcje kinematyczne: kąt skręcenia \(\varphi(x)$ oraz amplituda deplanacji \(\psi(x)$. Funkcja \(\varphi(x)$ opisuje obrót przekroju wokół osi pręta, natomiast funkcja \(\psi(x)$ określa amplitudę rozkładu deplanacji opisanego funkcją przekrojową \(\omega(y,z)$. Oznacza to, że deplanacja może być opisywana niezależnie od lokalnego przebiegu kąta skręcenia.
Istotną konsekwencją tego założenia jest brak konieczności przyjmowania na poziomie kinematyki zależności \(\psi(x)=\varphi'(x)$. W modelu uogólnionym obie funkcje są niezależnymi zmiennymi pola przemieszczeń. Ewentualna zależność pomiędzy nimi może zostać uzyskana dopiero z równań wynikających z przyjętej miary odkształcenia, warunków równowagi oraz równań konstytutywnych. Nie jest więc narzucona przez samo pole przemieszczeń. Takie rozdzielenie zmiennych kinematycznych zwiększa możliwości opisu rzeczywistego zachowania pręta cienkościennego. Model klasyczny Własowa stanowi w tym ujęciu opis uproszczony, w którym stan deplanacji jest związany z kinematyką skręcania. Model uogólniony zachowuje natomiast deplanację jako niezależny mechanizm deformacji przekroju.
Różnica ta ma bezpośrednie konsekwencje dla dalszego wyprowadzenia równań teorii. W modelu klasycznym przebieg kąta skręcenia determinuje jednocześnie przebieg deplanacji, natomiast w modelu uogólnionym przebiegi \(\varphi(x)$ i \(\psi(x)$ mogą być wyznaczane jako niezależne funkcje. W rezultacie zmieniają się również związki pomiędzy deformacją przekroju, bimomentem \(B_\omega\) oraz momentem skręcającym \(M_x\). <p>Rozszerzenie kinematyki nie oznacza przy tym wprowadzenia drugiego pola przemieszczeń. Zarówno przemieszczenie osi, zginanie, skręcanie, jak i deplanacja są nadal opisane jednym polem przemieszczeń (\ref{IV.57}). Dodatkowa funkcja \(\psi(x)$ stanowi jedynie dodatkową, niezależną zmienną tego samego pola. Pozwala to rozszerzyć opis kinematyczny bez zmiany jego podstawowej konstrukcji.
Klasyczna teoria Własowa jest szczególnym, uproszczonym przypadkiwm opisu uogólnionego, w którym dodatkowa swoboda związana z niezależnym przebiegiem amplitudy deplanacji zostaje ograniczona przez przyjęte założenie kinematyczne. Porównanie obu modeli na poziomie równań oraz uzyskanych funkcji \(B_\omega(x)$, \(M_x(x)$, \(\psi(x)$ i \(\varphi(x)$ pozwoli w dalszej części określić znaczenie tego uproszczenia i jego wpływ na wyniki analizy pręta cienkościennego.
Zastępczy parametr skręcania $\theta$
W klasycznym rozwiązaniu równania skręcania pręta Własowa występuje jeden parametr opisujący stan skręcania — kąt skręcenia przekroju $\varphi$. Dzięki temu równanie ma jednoznaczne rozwiązanie po określeniu odpowiednich warunków brzegowych dotyczących tego kąta. W modelu uogólnionym sytuacja jest odmienna. Występują w nim dwie niezależne zmienne kinematyczne, $ \varphi=\varphi(x), \,\psi=\psi(x),$ gdzie $\varphi$ jest kątem obrotu przekroju, natomiast $\psi$ jest amplitudą jego deplanacji. Obie wielkości opisują różne składniki stanu skręcania i nie można ich bez dodatkowego warunku zastąpić jedną zmienną. W konsekwencji równanie skręcania zapisane z użyciem obu niezależnych parametrów nie jest jeszcze jednoznacznie określone.
W celu uzyskania jednoznacznego rozwiązania należy zatem wprowadzić jeden parametr opisujący łączny stan skręcania. Można to zrobić na dwa sposoby:
- metodą równoważności energetycznej, w której parametr zastępczy skręcania $\theta$ wyznacza się przez porównanie energii lokalnej skręcania i deplanacji;
- przez wprowadzenie parametru zastępczego wynikającego bezpośrednio z równania momentu skręcającego**, co zostanie przedstawione w dalszej części.
Parametr zastępczy wyznaczony metodą równoważności energetycznej
Energię lokalną związaną ze skręcaniem przekroju opisuje obrót przekroju $\varphi$. Dla przyjętej charakterystyki skrętnej $ J_w=I_y+I_z $ energia ta wynosi
\[ U_t(x) = \frac{GJ_w}{2}\,\varphi(x)^2. \]
Energia lokalna związana z deplanacją wynika natomiast z amplitudy deplanacji $\psi$ i jej pola rozkładu określonego przez funkcję wycinkową $\omega(y,z)$. Po całkowaniu po powierzchni przekroju otrzymujemy
\[ U_\omega(x) = \frac{GJ_w}{2}\,\psi(x)^2. \]
Wynik ten wynika z zależności $ \int_A \left( \omega_{,y}^{\,2} + \omega_{,z}^{\,2} \right)dA = J_w = I_y+I_z, $ przy czym składnik mieszany skręcania i deplanacji znika, $\int_A \left( z\omega_{,y} – y\omega_{,z} \right)dA =0.$
Całkowita lokalna energia związana ze skręcaniem i deplanacją jest więc sumą obu składników $ U_{t+\omega}(x) = U_t(x)+U_\omega(x), $ czyli $ U_{t+\omega}(x) =\frac{GJ_w}{2} \left[
\varphi(x)^2+\psi(x)^2 \right].$ Wprowadzamy teraz zastępczy parametr skręcania $\theta(x)$ tak, aby pojedynczy parametr $\theta$ dawał tę samą energię lokalną:
\[ U_{t+\omega}(x) = \frac{GJ_w}{2}\,\theta(x)^2. \]
Porównanie obu wyrażeń prowadzi do zależności $ \theta(x)^2 = \varphi(x)^2+\psi(x)^2 }. $
Parametr $\theta$ jest zatem energetycznie równoważną miarą łącznego stanu skręcania i deplanacji. Nie jest on dodatkową zmienną kinematyczną, lecz parametrem zastępczym wprowadzonym w celu redukcji dwóch niezależnych zmiennych $\varphi$ i $\psi$ do jednej zmiennej opisującej ich łączny efekt energetyczny. W szczególności, po przyjęciu lokalnej normalizacji $ \theta(x)=1,$ otrzymujemy $ \varphi(x)^2+\psi(x)^2=1, $ stąd
\[ \boxed{ \psi(x) = \sqrt{1-\varphi(x)^2} }. \tag{IV.64} \label{IV.64} \]
Zależność ta nie jest ścisłym związkiem kinematycznym pomiędzy kątem obrotu przekroju $\varphi$ i amplitudą deplanacji $\psi$. Jest konsekwencją przyjętej normalizacji energetycznej i może być wykorzystana jako zależność aproksymacyjna w celu redukcji liczby parametrów potrzebnych do rozwiązania równania skręcania.
Dla małych wartości $\varphi$ otrzymujemy z rozwinięcia w szereg
\[ \psi = \sqrt{1-\varphi^2} = 1-\frac{\varphi^2}{2} -\frac{\varphi^4}{8} -\frac{\varphi^6}{16} -\ldots \] i w przybliżeniu drugiego rzędu
\[ \boxed{ \psi \approx 1-\frac{\varphi^2}{2} }. \tag{IV.65} \label{IV.65} \]
Należy podkreślić, że normalizacja $\theta=1$ jest lokalnym wyborem skali dla konstrukcji zależności aproksymacyjnej. Nie oznacza ona przyjęcia stałej wartości rzeczywistego parametru skręcania wzdłuż pręta ani nie stanowi warunku na całkowitą energię elementu.
Parametr zastępczy wyznaczony przez bezpośrednie zastosowanie postaci momentu skręćającego
Zastępczy parametr skręcania można też uzyskać przez bezpośrednie wykorzystanie postaci momentu skręcającego M_x = GJ_w\left(\psi+\varphi’\right). $
Można wówczas wprowadzić parametr zastępczy (\ref{IV.A.85}) $\theta_z=\psi+\varphi’$
i zapisać równanie konstytutywne w postaci (\ref{IV.A>47}) $ M_x=GJ_w\theta_z.$, gdzie $J_w= I_y+I_z$
W przeciwieństwie do parametru $\theta$ wyznaczonego z równoważności energii, $\theta_z$ wynika bezpośrednio z kinematycznej postaci odkształcenia skrętnego i jest wielkością sprzężoną z momentem skręcającym.
\[ U_{t+w}(x) = \frac{GJ_w}{2} \left[ \varphi(x)^2+\psi(x)^2 \right]. \]
Oba sposoby prowadzą do tego samego celu: redukcji dwóch parametrów opisujących stan skręcania do jednej wielkości, która może być wykorzystana w jednoznacznym rozwiązaniu równania skręcania. Różnią się jednak znaczeniem fizycznym. W pierwszym przypadku parametr $\theta’$ jest miarą energetycznie równoważną, natomiast w drugim $\theta_z=\psi+\varphi’$ wynika bezpośrednio z postaci momentu skręcającego.
W rozwiązaniu metodą parametrów początkowych należy przyjąć jeden z tych sposobów redukcji. Nie należy natomiast jednocześnie traktować $\psi$ i $\varphi$ jako niezależnych parametrów skręcania oraz posługiwać się nimi jako jedną zmienną bez dodatkowego związku. W przykłądach będziemy stosować podejście z zastępczym parametrem (\ref{IV.A.85}).
Parametryzacja konturu przekroju cienkościennego
W opisie przekroju cienkościennego wygodnie jest zastąpić opis punktów konturu za pomocą dwóch współrzędnych przekroju $(y,z)$ parametryzacją za pomocą jednej współrzędnej konturowej $s$. Współrzędna $s$ określa położenie punktu na linii środkowej ścianki, a jego współrzędne w płaszczyźnie przekroju są funkcjami tej współrzędnej:
\[ y=y(s), \, z=z(s). \tag{IV.66} \label{IV.66} \]
Położenie punktu linii środkowej konturu w płaszczyźnie przekroju opisuje wektor
\[ \mathbf r_c(s) = \begin{Bmatrix} y(s)\\ z(s) \end{Bmatrix}. \tag{IV.67} \label{IV.67} \]
Współrzędna $s$ jest mierzona wzdłuż linii środkowej ścianki, zgodnie z przyjętym kierunkiem parametryzacji. Jeżeli $s$ jest długością łuku, wektor styczny do konturu ma składowe
\[ \mathbf t(s) = \begin{Bmatrix} t_2(s)\\ t_3(s) \end{Bmatrix} = \begin{Bmatrix} \dfrac{dy}{ds}\\[4pt] \dfrac{dz}{ds} \end{Bmatrix}, \, t_2^2+t_3^2=1. \tag{IV.68} \label{IV.68} \]
Parametryzacja $y(s)$ i $z(s)$ pozwala wszystkie wielkości opisujące geometrię oraz pola występujące na konturze zapisywać jako funkcje jednej współrzędnej:
\[ y=y(s), \, z=z(s), \, t_2=t_2(s), \, t_3=t_3(s). \tag{IV.69} \label{IV.69} \]
Dla przekroju cienkościennego o grubości $t(s)$ element pola przekroju, w przybliżeniu cienkościennym, można zapisać jako
\[dA=t(s)\,ds. \tag{IV.70} \label{IV.70} \]
Parametryzacja konturu stanowi przejście od opisu powierzchni przekroju do opisu jego linii środkowej. W dalszym wyprowadzeniu pozwala ona prowadzić całkowanie po konturze $\Gamma$, z uwzględnieniem rzeczywistego położenia punktów przekroju określonego przez funkcje $y(s)$ i $z(s)$.
W dalszej części przyjmujemy konsekwentnie, że wielkości związane z geometrią i stanem przekroju są funkcjami współrzędnej konturowej $s$. W szczególności funkcja wycinkowa, przepływ ścinający oraz grubość ścianki będą zapisywane odpowiednio jako
\[ \omega=\omega(s), \, q=q(s), \, t=t(s). \tag{IV.71} \label{IV.71} \]
Dla przekroju cienkościennego całkowanie po jego polu można w przybliżeniu cienkościennym zastąpić całkowaniem po linii środkowej $\Gamma$, z uwzględnieniem grubości ścianki $t(s)$. W szczególności:
\[\int_A dA = \int_\Gamma t(s)\,ds = A, \, \int_A z\,dA = \int_\Gamma z(s)t(s)\,ds = S_y, \tag{IV.72} \label{IV.72} \]
\[\int_A y\,dA = \int_\Gamma y(s)t(s)\,ds = S_z, \, \int_A \omega\,dA = \int_\Gamma \omega(s)t(s)\,ds = S_\omega. \tag{IV.73} \label{IV.73} \]
Tak zdefiniowana parametryzacja stanowi podstawę dalszego wyprowadzenia funkcji wycinkowej, przepływu ścinającego oraz charakterystyk geometrycznych przekroju cienkościennego. Pozwala ona prowadzić dalsze całkowanie po konturze $\Gamma$ z zachowaniem rzeczywistego położenia punktów przekroju oraz zmiennej grubości ścianki.
Siła osiowa i momenty zginające
W centralnym i głównym układzie współrzędnych siłę osiowa i momenty zginajaće maożna zapisać w zawrtej postaci
\[ N=\bar E\left(A\varepsilon_0-S_\omega\psi’\right), \tag{IV.74} \label{IV.74} \]
\[ M_y=\bar E\left(I_y\kappa_y – I_{y\omega}\psi’\right), \tag{IV.75} \label{IV.75} \]
\[ M_z=\bar E\left(I_z\kappa_z + I_{z\omega}\psi’\right). \tag{IV.76} \label{IV.76} \]
gdzie charaktertyki geometryczne:
pole przkeroju $A$, ($\ref{IV.75})
momenty vezwłodnosci $I_y$m oraz $I_z$ ($\ref{IV.77})
zdefiniowano w Dodatku IV.A
\[ \begin{aligned} I_y &=\int_A z^2\,dA =\int_\Gamma z^2(s)t(s)\,ds, &&\text{moment bezwładności względem osi }y, \\
I_z &=\int_A y^2\,dA =\int_\Gamma y^2(s)t(s)\,ds, &&\text{moment bezwładności względem osi }z, \\
I_{yz} &=\int_A yz\,dA =\int_\Gamma y(s)z(s)t(s)\,ds, &&\text{moment dewiacyjny przekroju względem osi }y,z, \\
I_{y\omega} &=\int_A z\,\omega(y,z)\,dA =\int_\Gamma z(s)\omega(s)t(s)\,ds, &&\text{wycinkowy moment statyczny względem osi }y, \\
I_{z\omega} &=\int_A y\,\omega(y,z)\,dA =\int_\Gamma y(s)\omega(s)t(s)\,ds, &&\text{wycinkowy moment statyczny względem osi }z. \end{aligned} \tag{IV.78} \label{IV.78} \]
Całkowanie naprężenia osiowego wynikającego z pola odkształcenia (\ref{IV.60}) po polu przekroju prowadzi do siły osiowej
\[ \begin{aligned} N&=\bar E\int_A \left( \varepsilon_0+z\kappa_y-y\kappa_z-\psi’\omega \right)dA\\ &=\bar E\left[ \varepsilon_0\int_A dA +\kappa_y\int_A z\,dA -\kappa_z\int_A y\,dA -\psi’\int_A\omega\,dA \right]\\ &=\bar E\left( A\varepsilon_0 +S_y\kappa_y-S_z\kappa_z-S_\omega\psi’ \right). \end{aligned} \tag{IV.79} \label{IV.79} \]
gdzie $\bar E$ oznacza zastępczy, cienkościenny moduł Younga (\ref{IV.47}) przyjęty w zredukowanym prawie materiałowym modelu cienkościennego.
Charakterystyki geometryczne związane z siłą osiową
W równaniu (\ref{IV.78}) zidentyfikowano następujące charakterystyki geometryczne przekroju:
\[\begin{aligned}
A&=\int_A dA =\int_\Gamma t(s)\,ds, &&\text{pole przekroju},\\
S_y&=\int_A z\,dA =\int_\Gamma z(s)t(s)\,ds, &&\text{moment statyczny względem osi }y,\\
S_z&=\int_A y\,dA =\int_\Gamma y(s)t(s)\,ds, &&\text{moment statyczny względem osi }z,\\
S_\omega&=\int_A\omega(y,z)\,dA =\int_\Gamma\omega(s)t(s)\,ds, &&\text{moment statyczny funkcji wycinkowej}.
\end{aligned} \tag{IV.75} \label{IV.75} \]
Charakterystyki te wynikają bezpośrednio z całkowania rzeczywistego pola przekroju. Dla przekroju cienkościennego, w przyjętym przybliżeniu, całkowanie po polu można zastąpić całkowaniem po linii środkowej $\Gamma$ z uwzględnieniem grubości ścianki $t(s)$, przy czym $ dA\approx t(s)\,ds.$
Siłę osiową oraz momenty zginające definiujemy bezpośrednio z osiowej składowej naprężenia:
\[ N=\int_A\sigma_{x}\,dA,\qquad M_y=\int_A z\sigma_{xx}\,dA,\qquad M_z=-\int_A y\sigma_{x}\,dA. \tag{IV.32a} \label{IV.32a} \]
Dla przestrzennego liniowego prawa Hooke’a, po redukcji zgodnie z założeniami modelu cienkościennego Własowa, składowa osiowa naprężenia jest proporcjonalna do osiowej składowej liniowej miary Biota. Zatem, wykorzystując zależność (\ref{IV.A.12}) oraz pole odkształcenia (\ref{IV.A.19}), otrzymujemy po całkowaniu po polu przekroju:
\[ N=\bar E\left(A\varepsilon_0+S_y\kappa_y-S_z\kappa_z-S_\omega\psi’\right). \tag{IV.33a} \label{IV.33a} \]
Dla momentów zginających otrzymujemy odpowiednio
\[ M_y=\bar E\left(S_y\varepsilon_0+I_y\kappa_y-I_{yz}\kappa_z-I_{y\omega}\psi’\right), \tag{IV.34a} \label{IV.34a} \]
\[ M_z=\bar E\left(-S_z\varepsilon_0-I_{yz}\kappa_y+I_z\kappa_z+I_{z\omega}\psi’\right). \tag{IV.35a} \label{IV.35a} \]
W głównym centralnym układzie współrzędnych $ S_y=S_z=0,\, I_{yz}=0.$ Wówczas zależności przyjmują postać
\[ N=\bar E\left(A\varepsilon_0-S_\omega\psi’\right), \tag{IV.36a} \label{IV.36a} \]
\[ M_y=\bar E\left(I_y\kappa_y-I_{y\omega}\psi’\right), \tag{IV.75} \label{IV.75} \]
\[ M_z=\bar E\left(I_z\kappa_z+I_{z\omega}\psi’\right). \tag{IV.76} \label{IV.76} \]
Otrzymane zależności pokazują, że sprzężenia pomiędzy odkształceniem osiowym, krzywiznami zginania i deplanacją wynikają bezpośrednio z charakterystyk geometrycznych przekroju związanych ze współrzędną wycinkową. Nie są one wprowadzane jako dodatkowe założenia materiałowe, lecz wynikają z redukcji przestrzennego pola naprężeń.
Momenty zginające
Moment zginający względem osi $y$ wynosi
\[ \begin{aligned} M_y&=\int_A z\,\sigma_x\,dA\\ &=\bar E\left( S_y\varepsilon_0 +I_y\kappa_y -I_{yz}\kappa_z -I_{y\omega}\psi’ \right). \end{aligned} \tag{IV.79} \label{IV.79} \]
Moment zginający względem osi $z$ wynosi
\[ \begin{aligned} M_z&=-\int_A y\,\sigma_x\,dA\\ &=\bar E\left( -S_z\varepsilon_0 -I_{yz}\kappa_y +I_z\kappa_z +I_{z\omega}\psi’ \right). \end{aligned} \tag{IV.80} \label{IV.80} \]
Charakterystyki geometryczne związane z momentami zginającymi
W równaniach (\ref{IV.79}) i (\ref{IV.80}) występują następujące charakterystyki geometryczne przekroju:
\[ \begin{aligned} I_y &=\int_A z^2\,dA =\int_\Gamma z^2(s)t(s)\,ds, &&\text{moment bezwładności względem osi }y, \\
I_z &=\int_A y^2\,dA =\int_\Gamma y^2(s)t(s)\,ds, &&\text{moment bezwładności względem osi }z, \\
I_{yz} &=\int_A yz\,dA =\int_\Gamma y(s)z(s)t(s)\,ds, &&\text{moment dewiacyjny przekroju względem osi }y,z, \\
I_{y\omega} &=\int_A z\,\omega(y,z)\,dA =\int_\Gamma z(s)\omega(s)t(s)\,ds, &&\text{wycinkowy moment statyczny względem osi }y, \\
I_{z\omega} &=\int_A y\,\omega(y,z)\,dA =\int_\Gamma y(s)\omega(s)t(s)\,ds, &&\text{wycinkowy moment statyczny względem osi }z. \end{aligned} \tag{IV.77} \label{IV.77} \]
Charakterystyki $S_y$ i $S_z$ zostały zdefiniowane wcześniej w (\ref{IV.75}).
Główny centralny układ współrzędnych przekroju
Przyjmujemy centralny układ współrzędnych określony warunkami (\ref{IV.76}). Dodatkowo przyjmujemy, że osie $y$ i $z$ są głównymi osiami bezwładności przekroju, czyli
\[ I_{yz}=0. \tag{IV.82} \label{IV.82} \]
Wybór centralnego układu współrzędnych eliminuje sprzężenie pomiędzy odkształceniem osiowym $\varepsilon_0$ a momentami zginającymi. Przyjęcie osi głównych dodatkowo eliminuje sprzężenie pomiędzy krzywiznami $\kappa_y$ i $\kappa_z$ poprzez moment dewiacyjny $I_{yz}$. W głównym centralnym układzie współrzędnych momenty zginające przyjmują zatem postać
\[ M_y=\bar E\left(I_y\kappa_y-I_{y\omega}\psi’\right), \qquad M_z=\bar E\left(I_z\kappa_z+I_{z\omega}\psi’\right). \tag{IV.83} \label{IV.83} \]
Wybór głównych osi bezwładności rozdziela zatem dwa kierunki klasycznego zginania, lecz nie musi rozdzielać zginania od deplanacji. Sprzężenie tych mechanizmów opisują charakterystyki $I_{y\omega}$ i $I_{z\omega}$.
Momenty skręcające i charakterystyki wycinkowe
Przepływ ścinający $q(s)$ w cienkościennym przekroju prętowym (np. rys. IV.5) opisuje rozkład sił stycznych wzdłuż linii środkowej ścianki. Z jego całkowania wynikają zarówno siły poprzeczne, jak i moment skręcający względem osi pręta. W przypadku przekroju zamkniętego warunki równowagi nie wyznaczają jednoznacznie całego przepływu, ponieważ do przepływu podstawowego można dodać niezależną składową obiegową.
Przepływ ścinający, siły poprzeczne i moment skręcający
Na elementarnym odcinku $ds$ przepływ $q(s)$ daje siłę styczną $ dF_t=q(s)\,ds.$ Jeżeli $\mathbf t(s)$ jest jednostkowym wektorem stycznym do linii środkowej ścianki, to w układzie technicznym przekroju
\[ \mathbf t(s)=t_y(s)\mathbf e_y+t_z(s)\mathbf e_z. \]
Elementarna siła styczna ma zatem postać
\[ d\mathbf F=q(s)\mathbf t(s)\,ds. \tag{IV.91} \label{IV.91} \]
Całkowita siła poprzeczna wynikająca z przepływu ścinającego jest więc
\[ \mathbf V=\oint_\Gamma q(s)\mathbf t(s)\,ds, \tag{IV.92} \label{IV.92} \]
a jej składowe w kierunkach $\mathbf e_y$ i $\mathbf e_z$ wynoszą
\[ V_y=\oint_\Gamma q(s)t_y(s)\,ds, \qquad V_z=\oint_\Gamma q(s)t_z(s)\,ds. \tag{IV.93} \label{IV.93} \]
Moment skręcający względem osi pręta $\mathbf e_x$ wynika z momentu elementarnej siły $d\mathbf F$. Dla punktu konturu o współrzędnych $(y(s),z(s))$ otrzymujemy
\[ M_x =\oint_\Gamma \left[ y(s)t_z(s)-z(s)t_y(s) \right]q(s)\,ds. \tag{IV.94} \label{IV.94} \]
Zależności (\ref{IV.92})–(\ref{IV.94}) pokazują, że siły poprzeczne i moment skręcający są wielkościami wynikowymi pola przepływu ścinającego. Nie są one wprowadzane niezależnie od tego pola, lecz wynikają z jego całkowania.
Przepływ ścinający w przekrojach zamkniętych i otwartych
Dla przekroju zamkniętego przepływ ścinający można przedstawić w postaci
\[ q(s)=q_0(s)+q_c, \tag{IV.95} \label{IV.95} \]
gdzie $q_0(s)$ jest przepływem podstawowym wynikającym z warunków równowagi, natomiast $q_c$ jest dodatkową składową obiegową. Dla jednego zamkniętego obwodu, w klasycznym modelu cienkościennym, $q_c$ jest stały wzdłuż konturu. Wartość $q_c$ nie jest przyjmowana arbitralnie, lecz zostaje wyznaczona z warunku zgodności skręcania.
Dla cienkościennego przekroju otwartego nie występuje zamknięty obwód, po którym mógłby płynąć niezależny przepływ obiegowy. Przyjmujemy zatem
\[ q_c=0, \qquad q(s)=q_0(s). \tag{IV.96} \label{IV.96} \]
Wspólny zapis $q=q_0+q_c$ pozwala objąć jednym formalizmem przekroje otwarte i zamknięte. Różnica pomiędzy nimi wynika jednak z topologii konturu i związanych z nią warunków brzegowych. W przypadku przekroju otwartego składowa obiegowa zanika, natomiast w przypadku przekroju zamkniętego jej wartość jest wyznaczana z dodatkowego warunku zgodności kinematycznej.
Współrzędna wycinkowa
W równaniu (\ref{IV.94}) występuje geometryczna kombinacja $ y\,t_z-z\,t_y. $ Ta sama kombinacja pojawia się przy definiowaniu współrzędnej wycinkowej. Wprowadzamy zatem $\omega(s)$ przez zależność
\[ \cfrac{d\omega}{ds} = y(s)t_z(s)-z(s)t_y(s). \tag{IV.97} \label{IV.97} \]
Ponieważ $ dy=t_y(s)\,ds, \qquad dz=t_z(s)\,ds, $ równoważnie można zapisać $ d\omega=y\,dz-z\,dy.$ Po całkowaniu od przyjętego punktu początkowego $s_0$ otrzymujemy
\[ \omega(s) = \omega(s_0) + \int_{s_0}^{s} \left[ y(\xi)t_z(\xi)-z(\xi)t_y(\xi) \right]d\xi. \tag{IV.98} \label{IV.98} \]
Wartość $\omega(s_0)$ określa stałą addytywną współrzędnej wycinkowej, a tym samym wybór jej punktu początkowego. Wprowadzenie współrzędnej wycinkowej prowadzi do charakterystyk $S_\omega$, $I_{y\omega}$, $I_{z\omega}$ i $I_\omega$, zdefiniowanych w (\ref{IV.85}).
Środek ścinania (zginania)
Po wyznaczeniu przepływu ścinającego $q(s)$ można określić wynikające z niego siły poprzeczne oraz moment skręcający. Dla dowolnego punktu $P=(y_P,z_P)$ moment siły poprzecznej względem osi pręta wynosi
\[ M_x(P)=y_PV_z-z_PV_y. \tag{IV.99} \label{IV.99} \]
Jeżeli istnieje punkt $S=(y_S,z_S)$, dla którego moment siły poprzecznej jest równy momentowi wynikającemu z rzeczywistego przepływu ścinającego, to
\[ M_x=y_SV_z-z_SV_y. \tag{IV.100} \label{IV.100} \]
Punkt $S$ nazywamy środkiem ścinania. Jego położenie wynika z rozkładu przepływu ścinającego i nie jest niezależnie przyjmowaną charakterystyką przekroju. Dla obciążenia działającego wyłącznie w kierunku $\mathbf e_y$, czyli $V_z=0$, otrzymujemy
\[ z_S=-\cfrac{M_x}{V_y}. \tag{IV.101} \label{IV.101} \]
Analogicznie, dla obciążenia działającego wyłącznie w kierunku $\mathbf e_z$, czyli $V_y=0$,
\[ y_S=\cfrac{M_x}{V_z}. \tag{IV.102} \label{IV.102} \]
Dla przekroju o dwóch osiach symetrii środek ścinania pokrywa się ze środkiem ciężkości. W przekroju niesymetrycznym na ogół tak nie jest. W literaturze środek ścinania jest często nazywany środkiem zginania, np. [10].
Przepływ ścinający od sił poprzecznych
Aby wyznaczyć środek ścinania, należy najpierw określić przepływ $q(s)$ wywołany działaniem sił poprzecznych. Dla cienkościennego przekroju zmiana przepływu wzdłuż konturu jest związana ze zmianą naprężenia normalnego wzdłuż osi pręta. W przyjętej konwencji znaku zapisujemy
\[ \cfrac{dq}{ds} = t(s)\cfrac{\partial\sigma_x}{\partial x}. \tag{IV.103} \label{IV.103} \]
Dla wcześniej określonego pola naprężenia $\sigma_x = \bar E\left( \varepsilon_0 +z\kappa_y -y\kappa_z -\psi’\omega \right) $ otrzymujemy dla przekroju otwartego przepływ podstawowy w postaci
\[ q_0(s) = \int_{s_0}^{s} t(\xi) \cfrac{\partial\sigma_x}{\partial x}(\xi)\,d\xi, \tag{IV.104} \label{IV.104} \]
przy czym punkt $s_0$ może znajdować się na wolnym brzegu, gdzie przyjmuje się warunek $q(s_0)=0$.
W przypadku przekroju zamkniętego warunek $q(s_0)=0$ nie może być narzucony w taki sam sposób, ponieważ kontur powraca do punktu początkowego. Wtedy przepływ ma postać
\[ q(s)=q_0(s)+q_c, \]
gdzie $q_c$ jest stałym przepływem obiegowym wyznaczanym z warunku zgodności skręcania.
Warunek zgodności skręcania przekroju zamkniętego
Dla przekroju zamkniętego sam warunek równowagi nie wystarcza do wyznaczenia przepływu $q(s)$. Brakującą informację dostarcza kinematyka skręcania. Wprowadzamy $\varphi(x)$ jako kąt obrotu przekroju wokół osi pręta, a jednostkowy kąt skręcenia określamy przez
\[ \varphi’=\cfrac{d\varphi}{dx}. \tag{IV.105} \label{IV.105} \]
W cienkościennej ściance odkształcenie postaciowe jest związane z przepływem ścinającym przez zależność
\[ \gamma_{xs} = \cfrac{q(s)}{G\,t(s)}, \tag{IV.106} \label{IV.106} \]
gdzie $G$ jest modułem Kirchhoffa.
Dla zamkniętej linii środkowej ścianki otrzymujemy warunek zgodności
\[ \oint_\Gamma \cfrac{q(s)}{G\,t(s)}\,ds = 2A\varphi’, \tag{IV.107} \label{IV.107} \]
gdzie $A$ jest polem powierzchni ograniczonej przez linię środkową zamkniętej ścianki. Po podstawieniu $q(s)=q_0(s)+q_c$ otrzymujemy
\[ \oint_\Gamma \cfrac{q_0(s)}{G\,t(s)}\,ds + q_c \oint_\Gamma \cfrac{1}{G\,t(s)}\,ds = 2A\varphi’. \tag{IV.108} \label{IV.108} \]
Dla stałego modułu $G$ wartość przepływu obiegowego wynosi
\[ q_c= \cfrac{ 2AG\varphi’ – \displaystyle\oint_\Gamma\cfrac{q_0(s)}{t(s)}\,ds }{ \displaystyle\oint_\Gamma\cfrac{1}{t(s)}\,ds }. \tag{IV.109} \label{IV.109} \]
Wartość $q_c$ nie jest więc dodatkowym parametrem przyjmowanym niezależnie. Wynika z warunku zgodności skręcania i zależy zarówno od geometrii przekroju, jak i od przepływu podstawowego $q_0(s)$.
W przedstawionym wyprowadzeniu siły poprzeczne występują w kolejności technicznych składowych $V_z$ i $V_y$, zgodnie z przyjętym układem współrzędnych pręta oraz macierzą charakterystyk przekroju. Dla ogólnego układu charakterystyk przekroju zależność otrzymana z równania Żurawskiego ma postać
\[ q(s) = q_0(s) + \cfrac{\bar A(s)}{A}\,p_x + \cfrac{\bar S_y(s)}{I_y}\,V_z – \cfrac{\bar S_z(s)}{I_z}\,V_y + \cfrac{\bar S_\omega(s)}{I_\omega}\,M_\omega, \tag{IV.110} \label{IV.110} \]
gdzie $\bar A(s)$, $\bar S_y(s)$, $\bar S_z(s)$ i $\bar S_\omega(s)$ są częściowymi charakterystykami przekroju zdefiniowanymi dla odcinka konturu od przyjętego punktu początkowego do punktu $s$.
Naprężenie styczne otrzymujemy zatem jako
\[ \tau_{xs}(s)=\cfrac{q(s)}{t(s)}. \tag{IV.111} \label{IV.111} \]
Przypadek czystego skręcania przekroju zamkniętego
W przypadku czystego skręcania, gdy przepływ podstawowy nie występuje, $q_0(s)=0$, otrzymujemy
\[ q(s)=q_c=\mathrm{const}. \tag{IV.109} \label{IV.109} \]
Warunek zgodności przyjmuje wówczas postać
\[ q_c \oint_\Gamma \cfrac{ds}{G\,t(s)} = 2A\varphi’. \tag{IV.113} \label{IV.113} \]
Dla stałego $G$:
\[ q_c= \cfrac{2AG} {\displaystyle\oint_\Gamma ds/t(s)} \,\varphi’. \tag{IV.114} \label{IV.114} \]
Moment skręcający wynikający ze stałego przepływu obiegowego wynosi
\[ M_x=2Aq_c. \tag{IV.115} \label{IV.115} \]
Jest to klasyczna zależność Bredta dla cienkościennego przekroju zamkniętego. Po połączeniu jej z warunkiem zgodności otrzymujemy
\[ M_x= \cfrac{2A^2G} {\displaystyle\oint_\Gamma ds/t(s)} \,\varphi’. \tag{IV.116} \label{IV.116} \]
Wprowadzając sztywność skrętną $GJ_t$ przez zależność $M_x=GJ_t\varphi’ $ oraz oznaczając przez $\Omega$ podwojone pole powierzchni ograniczonej linią środkową zamkniętego przekroju,
\[ \Omega=2A,\]
otrzymujemy
\[ J_t= \cfrac{\Omega^2} {\displaystyle\oint_\Gamma ds/t(s)}. \tag{IV.117} \label{IV.117} \]
Dla stałej grubości ścianki $t$:
\[ J_t= \cfrac{\Omega^2t}{L_\Gamma}, \qquad L_\Gamma=\oint_\Gamma ds. \tag{IV.118} \label{IV.118} \]
W powyższym opisie współrzędna $x$ pozostaje współrzędną osiową pręta, natomiast $s$ jest bieżącą współrzędną mierzoną wzdłuż linii środkowej konturu przekroju. Rozdzielenie tych dwóch współrzędnych jest zachowane konsekwentnie w całym wyprowadzeniu.
Sztywność skrętna przekroju otwartego
Dla przekroju otwartego nie występuje zamknięty obwód, a więc nie występuje również niezależna składowa obiegowa $q_c$. Skręcanie jest przenoszone przez naprężenia styczne rozwijające się w poszczególnych ściankach przekroju. Dla elementu ścianki o długości $ds$ i grubości $t(s)$, w klasycznym przybliżeniu cienkościennym, elementarna wartość stałej skrętnej wynosi
\[ dJ_t=\cfrac{1}{3}t^3(s)\,ds. \tag{IV.119} \label{IV.119} \]
Współczynnik $1/3$ wynika z rozwiązania dla prostokątnego przekroju cienkościennego o wymiarach $ds\times t(s)$, przy czym smukłość ścianki spełnia warunek $ \cfrac{ds}{t(s)}\ge 10. $ Wynika to z rozwiązania dla prostokąta uogólnionego przedstawionego w tab. IV.2, dla którego przy dużej smukłości stosuje się przybliżenie $ J_t=\cfrac{1}{3}t^3(s)\,ds. $ Po całkowaniu wzdłuż linii środkowej $\Gamma$ przekroju otwartego otrzymujemy
\[ J_t=\cfrac{1}{3}\int_\Gamma t^3(s)\,ds. \tag{IV.120} \label{IV.120} \]
Sztywność skrętna przekroju jest zatem określona zależnością
\[ M_x=GJ_t\varphi’, \tag{IV.121} \label{IV.121} \]
gdzie $G$ jest modułem Kirchhoffa, a $\varphi’$ jest jednostkowym kątem skręcenia.
Dla stałej grubości ścianki otrzymujemy
\[ J_t=\cfrac{t^3}{3}L_\Gamma, \qquad L_\Gamma=\int_\Gamma ds. \tag{IV.122} \label{IV.122} \]
W klasycznym ujęciu zależność (\ref{IV.120}) można otrzymać, traktując poszczególne ścianki jako elementy przekroju podlegające temu samemu jednostkowemu kątowi skręcenia oraz wykorzystując równowagę momentu skręcającego z sumą momentów przenoszonych przez poszczególne ścianki.
Wspólna formuła dla przekroju cienkościennego
W klasycznym modelu cienkościennym stała skrętna przekroju przyjmuje dwie podstawowe postacie:
\[ J_t= \begin{cases} \displaystyle \cfrac{\Omega^2} {\displaystyle\oint_\Gamma ds/t(s)}, & \text{przekrój zamknięty jednokomórkowy}, \\[14pt]
\displaystyle \cfrac{1}{3}\int_\Gamma t^3(s)\,ds, & \text{przekrój otwarty}. \end{cases} \tag{IV.123} \label{IV.123} \]
gdzie $ \Omega=2A, $ a $A$ jest polem obszaru ograniczonego linią środkową ścianki przekroju zamkniętego.
Obie zależności prowadzą do takiego samego związku
\[ M_x=GJ_t\varphi’, \tag{IV.124} \label{IV.124} \]
ale wynikają z różnych warunków kinematycznych i topologii przekroju. Dla przekroju zamkniętego występuje obiegowy przepływ naprężeń stycznych, natomiast dla przekroju otwartego moment skręcający jest przenoszony przez naprężenia styczne rozwijające się w poszczególnych ściankach.
Rozdzielenie skręcania
Znając położenie środka ścinania $S=(y_S,z_S)$, można rozdzielić całkowity moment skręcający na moment przyłożony bezpośrednio oraz moment wynikający z przyłożenia siły poprzecznej poza środkiem ścinania. Dla siły poprzecznej $\mathbf V=V_y\mathbf E_y+V_z\mathbf E_z$ przyłożonej w punkcie $P=(y_P,z_P)$ dodatkowy moment skręcający względem osi pręta wynosi
\[M_x^{(V)}=(y_P-y_S)V_z-(z_P-z_S)V_y. \tag{IV.125} \label{IV.125} \]
Całkowity moment skręcający wynikający z obciążenia można zatem zapisać jako
\[ M_x=M_x^{(0)}+M_x^{(V)}. \tag{IV.126} \label{IV.126} \]
gdzie $M_x^{(0)}$ jest momentem skręcającym przyłożonym bezpośrednio w odniesieniu do środka ścinania, natomiast $M_x^{(V)}$ jest momentem wynikającym z działania siły poprzecznej poza środkiem ścinania.
Skręcanie Saint-Venanta i skręcanie wycinkowe
W przypadku skręcania Saint-Venanta zależność między momentem skręcającym a jednostkowym kątem skręcenia ma postać
\[ M_t=GJ_t\varphi’. \tag{IV.127} \label{IV.127} \]
gdzie $J_t$ jest stałą skrętną przekroju.
W teorii Własowa skręcanie pręta cienkościennego obejmuje jednak również skręcanie wycinkowe związane z deplanacją przekroju. Odpowiadającą mu wielkością siłową jest bimoment $B_\omega$, zdefiniowany wcześniej przez
\[ B_\omega=\bar E\left(I_{y\omega}\kappa_y-I_{z\omega}\kappa_z-I_\omega\psi’\right). \tag{IV.128} \label{IV.128} \]
Zmienność bimomentu wzdłuż osi pręta prowadzi do dodatkowego momentu skręcającego. Przy przyjętej konwencji znaków definiujemy moment giętno-skrętny przez
\[ M_\omega=\cfrac{dB_\omega}{dx}. \tag{IV.129} \label{IV.129} \]
Całkowity moment skręcający przekroju można zatem rozpatrywać jako **sumę momentu Saint-Venanta oraz momentu giętno-skrętnego:**
\[ M_x=M_t+M_\omega. \tag{IV.130} \label{IV.130} \]
Po uwzględnieniu momentu wynikającego z działania siły poprzecznej poza środkiem ścinania otrzymujemy
\[ M_x^{(0)}+M_x^{(V)} = GJ_t\varphi’ +\cfrac{dB_\omega}{dx}. \tag{IV.131} \label{IV.131} \]
Zależność (\ref{IV.131}) pokazuje, że w pełnym opisie skręcania pręta występują dwa mechanizmy: skręcanie Saint-Venanta, opisane przez $GJ_t\varphi’$, oraz skręcanie wycinkowe, opisane przez zmianę bimomentu wzdłuż osi pręta. W przypadku, gdy siła poprzeczna działa w środku ścinania, zachodzi $M_x^{(V)}=0$, a równanie (\ref{IV.131}) przyjmuje postać
\[ M_x^{(0)} = GJ_t\varphi’ +\cfrac{dB_\omega}{dx}. \tag{IV.132} \label{IV.132} \]
W ten sposób rozdzielone zostają dwa niezależne mechanizmy przenoszenia momentu skręcającego: lokalne skręcanie Saint-Venanta, związane z przepływem ścinającym w ściankach, oraz skręcanie wycinkowe, związane z deplanacją przekroju i zmiennością bimomentu wzdłuż osi pręta.
Główny układ i główne charakterystyki geometryczne I rzędu przekroju ciemkościernnego
Rozszerzona przestrzeń współrzędnych charakterystyk
Klasyczna analiza geometryczna przekroju poprzecznego opiera się na współrzędnych $y,z$. W teorii prętów cienkościennych pojawia się jednak dodatkowa charakterystyka geometryczna związana z funkcją wycinkową $\omega$. Z tego względu zbiór podstawowych charakterystyk można przedstawić w rozszerzonej przestrzeni
\[ \mathbf q= \begin{Bmatrix} y\\ z\\ \omega \end{Bmatrix}^{T}. \tag{IV.133}\label{IV.133} \]
Wprowadzenie funkcji $\omega$ do tego wektora nie oznacza wprowadzenia trzeciej fizycznej osi przestrzennej. Otrzymujemy natomiast rozszerzoną przestrzeń charakterystyk geometrycznych przekroju $(y,z,\omega)$, w której obok dwóch współrzędnych geometrycznych występuje charakterystyka wycinkowa. Osie $y,z$ pozostają ustalonymi osiami geometrycznymi przekroju, natomiast $\omega$ stanowi współrzędną nowej natury, opisującą charakterystykę wycinkową.
Główne charakterystyki geometryczne w rozszerzonej przestrzeni przekroju
Podstawowym obiektem tej przestrzeni jest tensor charakterystyk I rzędu teorii
\[ \mathbf C^{(I)} = \int_A \mathbf q\,\mathbf q^T\,dA = \begin{pmatrix} I_z&I_{yz}&I_{y\omega}\\ I_{yz}&I_y&I_{z\omega}\\ I_{y\omega}&I_{z\omega}&I_\omega \end{pmatrix}.
\tag{IV.134}\label{IV.134}\]
Tensor $\mathbf C^{(I)}$ jest tensorem drugiego stopnia. Jego elementy są całkami iloczynów par charakterystyk. Należy przy tym rozróżnić rząd teorii od stopnia tensora:
Wartości własne tensora $\mathbf C^{(I)}$
Ponieważ $\mathbf C^{(I)}$ jest macierzą symetryczną, można wyznaczyć jej trzy rzeczywiste wartości własne oraz odpowiadające im wzajemnie ortogonalne wektory własne. Dla $i$-tego kierunku głównego zachodzi
\[ \mathbf C^{(I)}\mathbf e_i=\lambda_i\mathbf e_i. \tag{IV.135}\label{IV.135} \]
Wektor własny zapisany w postaci
\[ \mathbf e_i= \begin{Bmatrix} l_i\\ m_i\\ n_i \end{Bmatrix} \tag{IV.136}\label{IV.136} \]
jest znormalizowany warunkiem $\|\mathbf e_i\|=1, \, l_i^2+m_i^2+n_i^2=1. $
Składowe $l_i,m_i,n_i$ są cosinusami kierunkowymi $i$-tego głównego kierunku w rozszerzonej przestrzeni charakterystyk:
\[l_i=\cos(\mathbf e_i,y), \, m_i=\cos(\mathbf e_i,z),\,n_i=\cos(\mathbf e_i,\omega).\tag{IV.137}\label{IV.137} \]
Trzeciego z tych cosinusów nie należy interpretować jako cosinusa kąta pomiędzy dwiema fizycznymi osiami przestrzennymi. Składowa $n_i$ określa udział charakterystyki wycinkowej w danym głównym kierunku przestrzeni charakterystyk.
Wartości własne są rozwiązaniami równania charakterystycznego $\det\left(\mathbf C^{(I)}-\lambda\mathbf I\right)=0.$ Po rozwinięciu otrzymujemy
\[\begin{aligned} 0={}& \lambda^3 -(I_y+I_z+I_\omega)\lambda^2\\ &+ \left( I_yI_z+I_yI_\omega+I_zI_\omega -I_{yz}^2-I_{y\omega}^2-I_{z\omega}^2 \right)\lambda\\
&-\det\mathbf C^{(I)}. \end{aligned} \]
Wyznacznik tensora ma postać
\[ \begin{aligned} \det\mathbf C^{(I)}={}& I_yI_zI_\omega +2I_{yz}I_{y\omega}I_{z\omega}\\ &-I_zI_{y\omega}^2 -I_yI_{z\omega}^2 -I_\omega I_{yz}^2. \end{aligned} \]
Wartości własne $\lambda_1,\lambda_2,\lambda_3$ stanowią główne wartości tensora $\mathbf C^{(I)}$ i określają główne charakterystyki geometryczne w rozszerzonej przestrzeni $(y,z,\omega)$. Każda z nich odpowiada jednemu z trzech wzajemnie ortogonalnych kierunków głównych.
Kierunki główne tensora $\mathbf C^{(I)}$
Dla ustalonej wartości własnej $\lambda_i$ składowe odpowiadającego jej kierunku głównego spełniają układ
\[ \begin{cases}
(I_z-\lambda_i)l_i+I_{yz}m_i+I_{y\omega}n_i=0,\\
I_{yz}l_i+(I_y-\lambda_i)m_i+I_{z\omega}n_i=0,\\
I_{y\omega}l_i+I_{z\omega}m_i+(I_\omega-\lambda_i)n_i=0.
\end{cases} \tag{IV.138}\label{IV.138} \]
Wektor własny można wyznaczyć jako iloczyn wektorowy dwóch niezależnych wierszy macierzy $\mathbf C^{(I)}-\lambda_i\mathbf I$. Przy oznaczeniach:
$a=I_z-\lambda_i, \, b=I_{yz}, \, c=I_{y\omega}, $
$d=I_y-\lambda_i, \, e=I_{z\omega}, \, f=I_\omega-\lambda_i, $
otrzymujemy znormalizowany wektor własny
\[ \mathbf e_i= \frac{1}{N_i} \begin{Bmatrix} bf-ce\\ cd-ae\\ ae-bd \end{Bmatrix}, \]
gdzie
\[ N_i= \sqrt{ (bf-ce)^2+ (cd-ae)^2+ (ae-bd)^2 }. \]
W ten sposób cosinusy kierunkowe są określone bezpośrednio przez charakterystyki geometryczne przekroju oraz odpowiadającą im wartość własną
Główny układ charakterystyk
Trzy znormalizowane i wzajemnie ortogonalne wektory własne tworzą macierz
\[ \mathbf R= \begin{pmatrix} |&|&|\\ \mathbf E_x&\mathbf E_y&\mathbf E_z\\ |&|&| \end{pmatrix}. \]
ktora zpełnia warunki:
$ \mathbf R^T\mathbf R=\mathbf I$
$\mathbf R^T\mathbf C^{(I)}\mathbf R = \begin{pmatrix} \lambda_1&0&0\\ 0&\lambda_2&0\\ 0&0&\lambda_3 \end{pmatrix}.$
W układzie głównym wszystkie charakterystyki mieszane tensora $\mathbf C^{(I)}$ zostają wyeliminowane:$ I_{yz}’=0, \, I_{y\omega}’=0, \, I_{z\omega}’=0.$
Jest to rozszerzenie klasycznego pojęcia układu głównego. W klasycznej teorii obrót osi $y,z$ prowadzi do warunku $I_{yz}’=0$. W rozszerzonej przestrzeni charakterystyk diagonalizacja $\mathbf C^{(I)}$ prowadzi natomiast do jednoczesnego wyzerowania trzech charakterystyk mieszanych. Nie oznacza to fizycznego obrotu przekroju wokół trzeciej osi. Otrzymany układ jest układem głównym w przestrzeni charakterystyk $(y,z,\omega)$, a nie trójwymiarowym układem fizycznych osi przekroju.
Trzeci główny kierunek a główny punkt początkowy funkcji wycinkowej
Funkcja wycinkowa $\omega$ jest określona z dokładnością do stałej, dlatego jej poziom odniesienia zależy od wyboru punktu początkowego zliczania. W klasycznym opisie przyjmuje się taki punkt, aby jednoznacznie ustalić poziom odniesienia funkcji wycinkowej. Nie jest on przy tym tożsamy z biegunem $B$, który określa sposób konstrukcji funkcji $\omega$. W rozszerzonej przestrzeni charakterystyk funkcję wycinkową traktujemy jako współrzędną nowej natury (\ref{IV.133}). Analogia z klasycznym układem centralnym prowadzi do przyjęcia dla tej współrzędnej warunku $ S_\omega=\int_A\omega\,dA=0.$ w raz z klasycznymi warunkami ukłądu centranego $S_y=0,
\,S_z=0,$ , wskutek v=czefo otrzymujemy centralizację rozszerzonego układu charakterystyk $(y,z,\omega)$. Odpowiada yo wyborowi takiego poziomu odniesienia funkcji $\omega$, który jest związany z punktem początkowym jej zliczania. W tej przestrzeni podstawowym obiektem jest tensor $\mathbf C^{(I)} = \int_A\mathbf q\,\mathbf q^T\,dA. $ Jego diagonalizacja wyznacza trzy wzajemnie ortogonalne główne kierunki $\mathbf E_x, \, \mathbf E_y, \, \mathbf E_z. $ Trzeci z nich
\[ \mathbf E_z= \begin{Bmatrix} l_3\\ M_z\\ n_3 \end{Bmatrix} \]
jest związany z trzecią współrzędną $\omega$ i dlatego, na zasadzie analogii z centralizacją klasycznych współrzędnych, może być powiązany z wyborem punktu początkowego zliczania funkcji wycinkowej. TYm samym wykazalismy , że
Klasyczny główny punkt początkowy zliczania funkcji wycinkowej oraz trzeci główny kierunek rozszerzonej przestrzeni charakterystyk stanowią równoważne opisy tej samej właściwości geometrycznej przekroju. Pierwszy opisuje ją w przestrzeni fizycznego przekroju poprzez położenie punktu początkowego, drugi zaś w rozszerzonej przestrzeni charakterystyk poprzez kierunek własny $\mathbf E_z$.
Nie oznacza to utożsamienia wektora $\mathbf E_z$ z punktem $ „O” =(y_0,z_0)$. Są to obiekty należące do różnych przestrzeni. Równoważność dotyczy ich roli w jednoznacznym ustaleniu charakterystyki wycinkowej $\omega$.
Natura bimomentu oraz jego transformacja — ujęcie mechaniczne i geometryczne
Bimoment należy rozpatrywać jako wielkość wynikającą z pola naprężeń normalnych pręta i związaną z ograniczeniem jego deplanacji. Wcześniej zdefiniowaliśmy go przez całkę $ [B_\omega=\int_A\omega\,\sigma_x\,dA.$. (\ref{IV.85}).
W przyjętej prezentacji wartość $B_\omega$ jest skalarnym współczynnikiem określającym intensywność efektu bimomentowego, natomiast pełna reprezentacja geometryczna bimomentu wymaga uwzględnienia jego orientacji. W przestrzeni trójwymiarowej naturalnym obiektem reprezentującym zorientowaną parę momentów jest biwektor. Przez dualność w przestrzeni trójwymiarowej może on być przedstawiony również za pomocą odpowiadającego mu pseudowektora osiowego. Nie należy zatem utożsamiać bimomentu wyłącznie z liczbą (skalarem) $B_\omega$.
W zastosowanym w pracy rotorowym opisie deplacaji przekroju należy rozdzielić obiekt geometryczny od operatora, który zmienia jego orientację. Rotor nie jest wektorem ani pseudowektorem. Jest elementem algebry reprezentującym obrót. Doran (1994) [32] zapisuje transformację wektora przez rotor w postaci $\mathbf a’=R\,\mathbf a\,\widetilde R,$ przy czym zachodzi $ R\widetilde R=\widetilde R R=1,\, R^{-1}=\widetilde R.$ Istotna dla naszej analizy jest własność, że transformacja rotorowa zachowuje strukturę iloczynu geometrycznego:
\[(R\mathbf a\widetilde R)(R\mathbf b\widetilde R)=R(\mathbf a\mathbf b)\widetilde R.\tag{IV.139} \label{IV.139} \]
Oznacza to, że działanie rotora nie ogranicza się do pojedynczych wektorów. Ta sama operacja może być stosowana do obiektów wyższego stopnia, w szczególności do biwektorów. Jest to bezpośrednia konsekwencja własności iloczynu geometrycznego przedstawionych przez Dorana.
Bimoment jako biwektor
Jeżeli lokalna baza przekroju ma postać $(\mathbf e_x,\mathbf e_y,\mathbf e_z)$, przy czym $\mathbf e_x$ jest kierunkiem osi pręta, geometryczną reprezentację bimomentu można zapisać jako
\[\mathcal B_\omega=B_\omega\,\mathbf e_y\wedge\mathbf e_z. \tag{IV.140} \label{IV.140} \]
Biwektor $\mathbf e_y\wedge\mathbf e_z$ określa zorientowaną płaszczyznę przekroju, natomiast liczba $B_\omega$ określa wartość bimomentu. W ten sposób rozdzielone zostają dwie informacje:wartość oraz orientacja geometryczna
W przestrzeni trójwymiarowej biwektor $\mathbf e_y\wedge\mathbf e_z$ ma dualną reprezentację osiową związaną z kierunkiem $\mathbf e_x$. Można więc wprowadzić odpowiadający mu pseudowektor $ \mathbf b_\omega=B_\omega\mathbf e_x. $ . Biwektor i pseudowektor nie są dwiema różnymi wielkościami mechanicznymi. Są dwiema reprezentacjami tego samego obiektu geometrycznego, związanymi operacją dualności.
Transformacja biwektorowej reprezentacji bimomentu
Jeżeli zmianę orientacji lokalnego układu przekroju opisuje rotor $R$, to biwektorowa reprezentacja bimomentu transformuje się zgodnie z ogólnym prawem algebry Clifforda:
\[\mathcal B_\omega^{\,\prime}=R\,\mathcal B_\omega\,\widetilde R.\tag{IV.141} \label{IV.141} \]
Jest to transformacja geometrycznej reprezentacji bimomentu. Nie jest ona dodatkowym prawem mechanicznym określającym wartość bimomentu przekazywanego przez rzeczywisty węzeł. Jeżeli
\[ \mathcal B_\omega = B_\omega\,\mathbf e_y\wedge\mathbf e_z, \, \mathcal B_\omega’ = B_\omega’\, R\!\left(\mathbf e_y\wedge\mathbf e_z\right)\widetilde R. \tag{IV.142} \label{IV.142} \]
Wartość $B_\omega$ pozostaje w tym zapisie współczynnikiem przy transformowanym obiekcie bazowym. Rotor zmienia jego orientację, ale sam w sobie nie stanowi prawa zmiany wartości bimomentu.
Rotor i biwektor generatora obrotu
Należy przy tym odróżnić biwektor bimomentu $\mathcal B_\omega$ od biwektora generatora obrotu, który występuje w definicji rotora. Doran przedstawia rotor w postaci wykładniczej $ R=\exp(\mathbf B_R/2),$ , gdzie $\mathbf B_R$ jest biwektorem określającym płaszczyznę i wielkość obrotu. Dla obrotu o kąt $\theta$ wokół osi $x$ otrzymujemy
\[ R= \cos\cfrac{\theta}{2} + \mathbf e_y\mathbf e_z \sin\cfrac{\theta}{2}. \tag{IV.143} \label{IV.143} \]
Występujący tutaj czynnik $1/2$ jest właściwością reprezentacji obrotu przez rotor i nie oznacza, że rzeczywisty obrót przekroju wynosi $\theta/2$. Rzeczywisty obrót wektora uzyskuje się dopiero przez działanie $ \mathbf a’=R\mathbf a\widetilde R. $. W naszej teorii występują zatem dwa różne biwektory: $ \mathbf B_R \,\text{— biwektor określający obrót,} $, $ \mathcal B_\omega \,\text{— biwektor reprezentujący bimoment.} $ Nie należy ich utożsamiać. Pierwszy określa transformację orientacji, drugi opisuje geometryczną reprezentację wielkości statycznej.
Reprezentacja pseudowektorowa
W przestrzeni trójwymiarowej tę samą transformację można przedstawić w reprezentacji dualnego pseudowektora. Jeżeli $\mathbf b_\omega=B_\omega\mathbf e_x,$ to po obrocie opisanym przez rotor $R$ otrzymujemy
\[ \mathbf b_\omega^{\,\prime}=R\,\mathbf b_\omega\,\widetilde R=B_\omega R\mathbf e_x\widetilde R.\tag{IV.144} \label{IV.144} \]
Jeżeli obrócony kierunek osi oznaczymy przez $\mathbf e_x^{\,\prime} = R\mathbf e_x\widetilde R, $, to otrzymujemy
\[ \mathbf b_\omega^{\,\prime} = B_\omega\mathbf e_x^{\,\prime}. \tag{IV.145} \label{IV.145} \]
Zatem przy samym obrocie zmienia się orientacja pseudowektorowej reprezentacji bimomentu, natomiast jego współczynnik $B_\omega$ nie jest przez ten obrót zmieniany.
Transformacja geometryczna a transmisja mechaniczna
W tym miejscu należy wprowadzić zasadnicze rozróżnienie, które ma podstawowe znaczenie dla dalszej teorii. Równanie $ \mathcal B_\omega^{\,\prime}=R\mathcal B_\omega\widetilde R$ opisuje geometryczną transformację reprezentacji bimomentu. Nie określa natomiast, jaka wartość bimomentu wystąpi po drugiej stronie rzeczywistego połączenia. W szczególności nie można na jego podstawie przyjąć automatycznie $B_{\omega2}=B_{\omega1}.$.Relacja ta jest zagadnieniem mechaniki pręta i połączenia. Musi wynikać z warunków równowagi oraz z warunków kinematycznych określających zgodność pola przemieszczeń, w tym zgodność paczenia przekrojów. Możemy więc rozdzielić dwa zagadnienia:
$ \text{rotor} \;\longrightarrow\;\text{transformacja orientacji reprezentacji bimomentu}$ oraz
$ \text{kinematyka + równowaga}\;\longrightarrow\;\text{transmisja wartości bimomentu}.$
Jest to jeden z najważniejszych wniosków naszej analizy. Pozwala uniknąć utożsamienia geometrycznego prawa transformacji z prawem mechanicznym dotyczącym rzeczywistego połączenia.
Bimoment w ujęciu mechaniki teoretycznej
Przejście od algebry Clifforda do mechaniki teoretycznej pozwala nadać transformacji bimomentu pełne znaczenie mechaniczne. W klasycznej mechanice teoretycznej dwa układy sił są równoważne, jeżeli mają tę samą wypadkową siłę oraz ten sam moment wypadkowy względem przyjętego punktu redukcji. Dla pręta cienkościennego taki opis nie wyczerpuje jednak informacji mechanicznej związanej z paczeniem przekroju. Oprócz siły osiowej, sił poprzecznych i momentów pojawia się dodatkowa wielkość statyczna — bimoment. Możemy więc zapisać uogólniony zestaw wielkości przekrojowych jako
\[ \mathcal S=\left(N,\,V_y,\,V_z,\,M_y,\,M_z,\,M_x,\,B_\omega\right).\tag{IV.146} \label{IV.146} \]
Bimoment nie jest kolejną składową klasycznego wektora siły ani klasycznego wektora momentu. Jest dodatkową wielkością statyczną wynikającą ze specyficznej kinematyki pręta cienkościennego i z rozkładu naprężeń normalnych po przekroju.
Równoważność układów sił i bimoment według Piechnika
Wprowadzenie bimomentu można uzasadnić również poprzez rozszerzenie pojęcia równoważności układów sił. Takie ujęcie zostało przedstawione przez Piechnika (1978) [33] z 1978 r., a następnie rozwinięte w pracy [17]. W ujęciu Piechnika dla pręta cienkościennego sama równość wypadkowych sił i momentów nie wyczerpuje warunku równoważności. Należy dodatkowo uwzględnić bimoment. Dla dwóch układów sił $(A)$ i $(B)$ sprowadzonych do tego samego punktu redukcji $R$ warunek można zapisać w postaci
\[ S(A)=S(B), \, M_R(A)=M_R(B), \, B_\omega (A)=B_\omega(B). \tag{IV.147} \label{IV.147} \]
Pierwszy warunek oznacza równość wypadkowych sił, drugi — równość momentów, natomiast trzeci rozszerza klasyczne pojęcie równoważności o efekt związany z paczeniem przekroju.
Bimoment został wyprowadzony bezpośrednio z pola naprężeń normalnych $B_\omega = \int_A\omega\,\sigma_x\,dA.$. Otrzymujemy zatem ważną zgodność dwóch sposobów opisu: $ \text{pole naprężeń} \;\longrightarrow\; N,\;M_y,\;M_z,\;B_\omega$ oraz $ \text{redukcja układu sił} \;\longrightarrow\; S,\;M_R,\;B_\omega. $. Nie są to dwa różne bimomenty. Jest to ta sama wielkość statyczna uzyskana z dwóch stron: z redukcji układu sił oraz z całkowania pola naprężeń.
Znaczenie twierdzenia Piechnika
Znaczenie twierdzenia Piechnika dla niniejszej pracy jest szersze niż samo wprowadzenie dodatkowego warunku równoważności. Wcześniejsze wyprowadzenie pokazało, że $ B_\omega=\int_A\omega\sigma_x\,dA$ wynika bezpośrednio z pola naprężeń normalnych. Piechnik natomiast pokazuje, że ta sama wielkość musi być uwzględniona przy mechanicznym opisie równoważności układów sił dla cienkościennej linii materialnej. Otrzymujemy więc dwa niezależne uzasadnienia tej samej wielkości:
\[ {\text{mechanika kontinuum}\;\longrightarrow\;B_\omega \text{ oraz mechanika układów sił}\;\longrightarrow\;B_\omega.}\]
Jest to istotne dla naszej konstrukcji teoretycznej, ponieważ bimoment nie zostaje wprowadzony jako dodatkowa, arbitralna wielkość teorii Własowa. Wynika on zarówno z redukcji pola naprężeń, jak i z rozszerzonego warunku równoważności układów sił.
Równoważność mechaniczna a transformacja rotorowa
Twierdzenie Piechnika nie jest prawem transformacji układu współrzędnych. Dotyczy równoważności mechanicznej układów sił. Rotor opisuje natomiast transformację geometryczną obiektu. Możemy więc zapisać dwa odrębne poziomy opisu:
\[ \mathcal B_\omega’=R\mathcal B_\omega\widetilde R}\,\text{— transformacja geometryczna,} \text{ oraz }
\[ {S(A)=S(B),\, M_R(A)=M_R(B),\, B_\omega(A)=B_\omega(B)} \]
— warunek równoważności mechanicznej.
Rotor mówi więc, jak obiekt jest zorientowany, natomiast twierdzenie Piechnika mówi, kiedy dwa układy obciążeń mają równoważny efekt mechaniczny dla rozpatrywanego pręta cienkościennego.
Dopiero połączenie obu poziomów daje pełny opis problemu transformacji bimomentu.
Przypadek prostego, ciągłego pręta
Rozważmy najpierw prosty, jednorodny pręt cienkościenny, którego oś jest ciągła klasy $C^1$, bez skoku geometrii i sztywności. Jeżeli zachowana jest zgodność pola paczenia, układ wycinkowy jest konsekwentnie znormalizowany, a w szczególnym przypadku $N=0$, transformacja kolejnych lokalnych przekrojów może być opisana przez rotor bez zmiany współczynnika $B_\omega$. W takim przypadku można mówić o szczególnej, skalarnej transmisji wartości bimomentu $ B_{\omega2}=B_{\omega1}$ podczas gdy geometryczna reprezentacja bimomentu zmienia orientację zgodnie z
\[\mathcal B_{\omega2}=R\mathcal B_{\omega1}\widetilde R.\]
Nie oznacza to jednak, że bimoment jest zwykłym skalarem. Oznacza jedynie, że w tym szczególnym przypadku jego współczynnik skalarny pozostaje zachowany, podczas gdy orientacja pełnego obiektu geometrycznego zmienia się wraz z osią pręta. Jest to ważne rozróżnienie dla dalszej części pracy:
\[ {\text{skalarna niezmienność }B_\omega\neq\text{skalarna natura całego bimomentu}.}\]
Przypadek załamanie osi dwóch prętów
Rozważmy teraz dwa dwuteowniki połączone pod kątem $\alpha$. Lokalna oś drugiego pręta jest związana z osią pierwszego przez rotor $R_\alpha$:
\[\mathbf e_{x2}=R_\alpha\mathbf e_{x1}\widetilde R_\alpha.\tag{IV.148} \label{IV.148} \]
Równanie to określa zmianę orientacji geometrycznej. Nie mówi jednak, czy bimoment zostanie w całości przekazany przez miejsce połączenia.
Aby przyjąć $[B_{\omega2}=B_{\omega1},$ należy dodatkowo wykazać równoważność mechaniczną układów po obu stronach połączenia oraz zgodność pola paczenia. Jeżeli połączenie zapewnia pełną nierozdzielność pola przemieszczeń i odpowiadające sobie pola wycinkowe są zgodne, można wprowadzić amplitudy deplanacji $\Theta_1$ i $\Theta_2$ oraz warunek $ \Theta_1=\Theta_2.$ Równość ta jest jednak warunkiem kinematycznym, a nie równaniem równowagi. Dopiero połączenie jej z równowagą pozwala określić transmisję bimomentu. Możemy więc zapisać zasadniczą strukturę:
\[ {\text{równowaga}+\text{zgodność deplanacji}\;\longrightarrow\;\text{transmisja bimomentu}.}\]
Przypadek idealnego sztywmego węzła dwóch prętów połączonych pod kątem
Rozważmy dwa identyczne dwuteowniki połączone czołowo pod kątem $\alpha$, przy czym pasy są połączone z pasami, a środnik ze środnikiem. Załóżmy idealny model, w którym połączenie nie wykazuje lokalnej deformacji i zapewnia pełną nierozdzielność pola przemieszczeń. W pierwszym pręcie zapisujemy
\[\mathcal B_{\omega1}=B_{\omega1}\mathbf e_{y1}\wedge\mathbf e_{z1}.\]
Jeżeli drugi pręt uzyskujemy przez obrót o rotor $R_\alpha$, jego lokalna baza spełnia
\[ \mathbf e_{x2} = R_\alpha\mathbf e_{x1}\widetilde R_\alpha, \, \mathbf e_{y2} = R_\alpha\mathbf e_{y1}\widetilde R_\alpha, \, \mathbf e_{z2} = R_\alpha\mathbf e_{z1}\widetilde R_\alpha. \]
Geometryczna reprezentacja bimomentu po drugiej stronie jest zatem
\[ \mathcal B_{\omega2} = R_\alpha \mathcal B_{\omega1} \widetilde R_\alpha. \]
Jeżeli dodatkowo pola wycinkowe są wzajemnie zgodne, a pole deplanacji przechodzi przez połączenie bez lokalnej deformacji, otrzymujemy
\[ B_{omega2}=B_{\omega1}, \]
z uwzględnieniem przyjętych zwrotów dodatnich osi obu prętów. W tym szczególnym przypadku można powiedzieć:
\[ \text{wartość bimomentu przechodzi bez zmiany,} \quad \text{natomiast jego orientacja zmienia się wraz z osią pręta}. \]
Nie jest to jednak konsekwencja samego obrotu. Jest to wynik jednoczesnego spełnienia warunku transformacji geometrycznej oraz warunku mechanicznej zgodności.
Pręty pod kątem ( węzeł załamany )
Kąt $\alpha$ pomiędzy osiami prętów nie zmienia sam przez się wartości bimomentu w idealnym modelu geometrycznym. Zmienia jednak orientację jego reprezentacji oraz sposób, w jaki siły związane z bimomentem muszą zostać przekazane przez miejsce połączenia. Właśnie tutaj ujawnia się znaczenie naszej analizy. W przypadku osi ciągłej rotor opisuje płynne przejście jednej lokalnej bazy w drugą. Przy ostrym załamaniu osi mamy natomiast dwa różne lokalne układy prętowe połączone w jednym miejscu. Sam rotor nie dostarcza informacji o lokalnym stanie naprężenia i odkształcenia w tym miejscu. Jeżeli rzeczywisty węzeł jest wykonany z blach, występują dodatkowo lokalne mechanizmy deformacji, w szczególności:
\[\text{zginanie pasów}, \, \text{wzmożone ścinanie środnika}, \, \text{lokalna deformacja obszaru połączenia}.\]
Dlatego nawet połączenie idealnie sztywne w sensie globalnych przemieszczeń nie musi być równoważne bezpośredniemu połączeniu dwóch idealnych przekrojów prętowych w zakresie paczenia. To jest istotny punkt naszej teorii: sztywność globalna węzła nie jest automatycznie równoznaczna z nieskończoną sztywnością w zakresie paczenia.
Zgodność pola deplanacji
W miejscu połączenia należy więc rozpatrywać nie tylko amplitudy $\Theta_1$ i $\Theta_2$, lecz przede wszystkim całe pola przemieszczeń osiowych związanych z paczeniem.W uproszczonym modelu:
\[u_{x1}^{(\omega)} = -\Theta_1\omega_1, \, u_{x2}^{(\omega)} = -\Theta_2\omega_2. \]
Jeżeli węzeł jest idealnie nierozdzielny, warunek zgodności ma postać
\[ u_{x1}^{(\omega)} = u_{x2}^{(\omega)}. \]
Dopiero jeżeli $\omega_1$ i $\omega_2$ opisują to samo pole deplanacji po odpowiedniej transformacji geometrycznej, warunek ten redukuje się do
\[ \Theta_1=\Theta_2. \]
Jest to ważny warunek naszej dalszej konstrukcji MES. Nie należy narzucać równości $\Theta_1=\Theta_2$ tylko dlatego, że oba pręty są połączone w jednym węźle. Należy najpierw wykazać, że rzeczywiste połączenie wymusza zgodność odpowiednich pól paczenia.
Węzeł rzeczywisty i sztywność paczenia
Jeżeli w miejscu połączenia występuje lokalna deformacja blach, żeber, spoin lub innych elementów, może pojawić się różnica $\Theta_1-\Theta_2.$ Różnica ta reprezentuje deformację paczenia obszaru połączenia. W modelu prętowym można ją odwzorować za pomocą dyskretnego elementu węzłowego. W najprostszym modelu liniowym:
\[B_J = K_\omega(\Theta_1-\Theta_2). \tag{IV.149} \label{IV.149} \]
W granicy $ K_\omega\rightarrow\infty $ otrzymujemy idealną więź $Theta_1-\Theta_2=0.$ Dla skończonego $K_\omega$ występuje podatność paczenia połączenia. XWartość $K_\omega$ nie jest więc uniwersalną stałą pręta. Jest charakterystyką konkretnego sposobu połączenia. Może zależeć między innymi od geometrii węzła, grubości i sztywności pasów oraz środnika, sposobu połączenia, spoin, żeber oraz kąta pomiędzy osiami prętów.
Znaczenie dla modelu MES
W świetle powyższej analizy dodatkowy stopień swobody paczenia w elemencie skończonym nie jest sztucznym rozszerzeniem klasycznej teorii pręta. Wynika on bezpośrednio z faktu, że rozszerzony opis równoważności wymaga dodatkowej wielkości statycznej $B_\omega$. Otrzymujemy naturalną parę zmiennych statyczno-kinematycznych:
\[\Theta\;\longleftrightarrow\;B_\omega \tag{IV.150} \label{IV.150} \]
analogicznie do klasycznych par
\[ u\leftrightarrow N, \, \varphi\leftrightarrow M.\tag{IV.151} \label{IV.151} \]
W konsekwencji element prętowy może posiadać dodatkowy stopień swobody związany z paczeniem. W węźle idealnym stosuje się więz $ \Theta_1-\Theta_2=0,$ natomiast w węźle podatnym można zastosować dodatkowy element dyskretny o sztywności $K_\omega$. Jest to szczególnie istotne w przypadku prętów połączonych pod kątem. Zamiast zakładać z góry uniwersalne prawo
\[ B_{\omega2}=B_{\omega1}, \tag{IV.152} \label{IV.152} \]
model MES może pozostawić transmisję bimomentu jako wynik rozwiązania układu równań równowagi i zgodności.
Trzy poziomy modelowania
Możemy więc wyróżnić trzy poziomy opisu:
$ [ \text{pręt ciągły} \Downarrow \text{transformacja rotorowa}]$
$ [ \text{węzeł idealny} \Downarrow\text{zgodność paczenia + równowaga}]$
$\text{węzeł rzeczywisty} \Downarrow\text{model płytowo-tarczowy/powłokowy}\text{lub dyskretna sztywność }K_\omega]$
Pierwszy poziom opisuje zmianę orientacji bez lokalnej deformacji. Drugi zakłada idealną nierozdzielność pola przemieszczeń. Trzeci uwzględnia rzeczywistą podatność połączenia.
Konsekwencje aproksymacyjnego powiązania kąta obrotu i amplitudy deplanacji
W przedstawionym modelu $\varphi(x)$ i $\psi(x)$ są niezależnymi zmiennymi kinematycznymi. Takie rozdzielenie pozwala zachować niezależny stopień swobody deplanacji oraz jego wielkość sprzężoną, tj. bimoment $B_\omega$. Można jednak rozważyć aproksymacyjne powiązanie obu zmiennych, na przykład wynikające z lokalnej normalizacji energetycznej $ \varphi^2+\psi^2=1,
$ co prowadzi do zależności $ psi=\sqrt{1-\varphi^2}.$ W takim przypadku $\psi$ przestaje być niezależną zmienną kinematyczną i staje się funkcją $\varphi$. Energia skręcania i deplanacji
\[U_{t+w}= \frac{GJ_w}{2} \left[ \varphi^2+\psi^2 \right] \] przy przyjętej normalizacji przyjmuje wartość stałą. W konsekwencji wariacja energii nie zawiera już niezależnego składnika proporcjonalnego do $\delta\psi$. Dla ogólnego powiązania $\psi=\psi(\varphi)$ mamy $ \delta\psi = \frac{d\psi}{d\varphi}\,\delta\varphi, $ a zatem
\[ \delta U_{t+w} = \frac{dU_{t+w}}{d\varphi}\,\delta\varphi. \]
Nie występuje już niezależna para zmiennych $ \psi\longleftrightarrow B_\omega.$ W szczególności dla normalizacji $\varphi^2+\psi^2=1 $ energia $ U_{t+w}=\frac{GJ_w}{2}$ jest stała, a więc $
\delta U_{t+w}=0.$ Oznacza to, że takie powiązanie nie może być traktowane jako fizyczne prawo konstytutywne opisujące rzeczywisty bimoment. Może natomiast służyć jako pomocnicza aproksymacja lub parametracja rozwiązania, jeżeli jej zastosowanie prowadzi do redukcji liczby parametrów w określonym zadaniu. W szczególności przyjęcie zależności $\psi=\psi(\varphi)$ prowadzi do redukcji dwóch zmiennych kinematycznych do jednej. Bimoment nie jest wówczas niezależną wielkością sprzężoną z niezależnym stopniem swobody deplanacji, lecz może zostać uwzględniony jedynie poprzez zredukowane równanie wynikające z przyjętego powiązania. Z tego względu w podstawowym modelu węzła rzeczywistego zachowujemy niezależność ${\psi=\psi(x),\qquad \varphi=\varphi(x)}$ oraz odpowiadającą jej parę
\[ {\psi\longleftrightarrow B_\omega.\]
Aproksymacyjne powiązanie $\psi=\psi(\varphi)$ można natomiast wykorzystać pomocniczo w wybranych metodach rozwiązania, w tym w metodzie parametrów początkowych, bez utożsamiania go z podstawową zależnością kinematyczną teorii.
Wniosek dotyczący „skalarnej” transformacji bimomentu
Przeprowadzona analiza pozwala zastąpić zbyt ogólne stwierdzenie „bimoment transformuje się jak skalar” twierdzeniem bardziej precyzyjnym:
Wartość $B_\omega$ może być zachowana przy zmianie orientacji wtedy, gdy transformacji geometrycznej towarzyszą mechaniczna równoważność oraz zgodność pola paczenia.
Sam rotor opisuje zmianę orientacji geometrycznej bimomentu $ \mathcal B_\omega’=R\mathcal B_\omega\widetilde R.$. Twierdzenie Piechnika określa natomiast mechaniczny warunek równoważności, w którym bimoment musi być zachowany. Warunek zgodności deplanacji określa z kolei, czy geometria połączenia rzeczywiście pozwala na taką transmisję. Dopiero połączenie tych trzech poziomów daje pełny model:
$[ \text{geometria} \longrightarrow R]$
$ [\text{mechanika} \longrightarrow \text{równowaga i równoważność} \longrightarrow B_\omega]$
$[ \text{kinematyka} \longrightarrow \text{zgodność paczenia} \longrightarrow \Theta]$
a dla rzeczywistego węzła:
$(\Theta_1-\Theta_2)\;\longrightarrow\;K_\omega\;\longrightarrow\;B_J.$
Dalszy rozwój teorii transformacji bimomentu
Najważniejszym rezultatem przeprowadzonej analizy jest rozdzielenie trzech pojęć, które w prostym modelu pręta mogą występować razem, lecz w węźle konstrukcyjnym nie mogą być utożsamiane:
$ \text{transformacja geometryczna} \neq \text{transmisja mechaniczna} \neq \text{zgodność kinematyczna}. $
Transformacja geometryczna jest określona przez rotor. Transmisja mechaniczna wynika z równowagi i rozszerzonego warunku równoważności. Zgodność kinematyczna wynika natomiast z nierozdzielności rzeczywistego pola przemieszczeń. Właśnie to rozdzielenie stanowi podstawę naszego dalszego modelu węzła prętowego. W przypadku prostego pręta ciągłego wszystkie trzy poziomy mogą zostać opisane jednym ciągłym modelem. W przypadku ostrego załamania osi lub skoku sztywności konieczne staje się jawne sformułowanie warunków w miejscu połączenia. W przypadku rzeczywistego węzła konstrukcyjnego należy natomiast dopuścić lokalną deformację paczenia i albo opisać ją bezpośrednio modelem płytowo-tarczowym lub powłokowym, albo zastąpić jej działanie odpowiednią charakterystyką węzłową $K_\omega$. Ostatecznie otrzymujemy spójny ciąg:
$ \text{pole naprężeń} \;\longrightarrow\; B_\omega \;\longrightarrow\; \text{równoważność Piechnika} \;\longrightarrow\;\text{zgodność paczenia} \;\longrightarrow\; \text{transmisja prze
węzeł}$
oraz równolegle
$ \text{zmiana orientacji} \;\longrightarrow\; R \;\longrightarrow\; \mathcal B_\omega’ =R\mathcal B_\omega\widetilde R.$
Dopiero połączenie obu ciągów daje pełny opis transformacji bimomentu w teorii pręta cienkościennego: algebra Clifforda opisuje jego transformację geometryczną, mechanika teoretyczna i twierdzenie Piechnika określają warunki jego równoważności mechanicznej, natomiast warunek zgodności deplanacji określa możliwość jego rzeczywistej transmisji przez połączenie.
Techniczna interpretacja bimomentu jako pary momentów
Na rys. IV.8 przedtawiono mechznizm zkrecenia przekreoju cienkościnnego o ka $\varphi$ na przykąłdzie kztałtoenika dwurteowego oraz transformację przekrojowego momentu zginającego $M_y$ do konfiguracji odkształcownej.
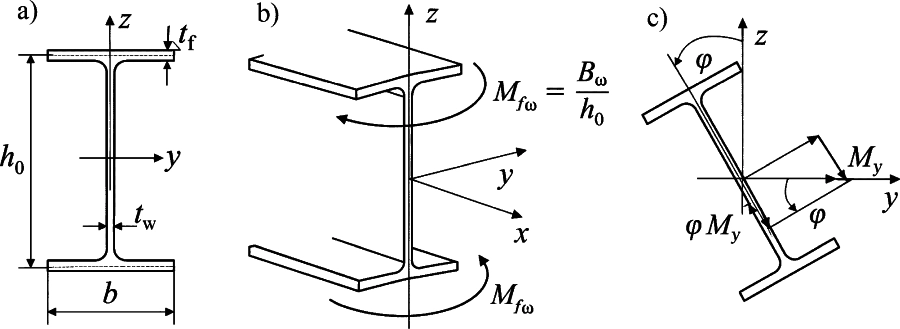
Rys. IV.8. Skrećenie przętacienkościennego [34]
Podfejście przedtawione ba rys. IX.8 jest powszechnie stosowane w praktycznynych analizach technicznych. Bimoment przedstawia ię jako „parą momentów” [34] (rys.8b) lub „momentem momentów”., a nigdy jako skalar, wektor lub para wektorów (moment). Na rys. 8 zilustrowano to podejście na przykładzie dwuteownika (rys. 8) , w którym bimoment $B_\omega$ przyłożony jest jako para momentów $M_{f\omega} = \cfrac{B_\omega}{h_o}$ do pasów dwuteownika, gdzie $h_o$ jest wysokością profilu w liniach środkowych pasów ($h_o=h-t_f$ .
Bimoment jest wielkością związaną ze stanem naprężeń normalnych wywołanym deplanacją przekroju. Jego wartość wynika z rozkładu tych naprężeń po przekroju, a więc nie jest zwykłym momentem zginającym działającym względem jednej osi. W naszym wcześniejszym ujęciu został on wprowadzony zarówno poprzez całkowanie pola naprężeń, jak i poprzez rozszerzenie warunku równoważności układów sił. Przedstawienie bimomentu jako <strong>pary przeciwnie skierowanych momentów</strong> jest dobre dlatego, że pozwala zastąpić jego bardziej abstrakcyjny opis statyczny konkretnym układem obciążeń działających na przekrój. Dla dwuteownika naturalnym miejscem przyłożenia tych momentów są pasy. Jeżeli odległość między ich liniami środkowymi wynosi $h_0$, to momenty związane z bimomentem można zapisać jako $ M_{f\omega}=\cfrac{B_\omega}{h_0},\, h_0=h-t_f.$
Para tych momentów odwzorowuje efekt statyczny związany z wywołaniem lub ograniczeniem deplanacji przekroju.
Najważniejszą zaletą takiego przedstawienia jest więc <strong>bezpośrednia równoważność mechaniczna</strong>. Zamiast operować samą abstrakcyjną wielkością $B_\omega$, możemy wskazać konkretne oddziaływania, które ją realizują. Jest to szczególnie wygodne przy formułowaniu warunków równowagi, obciążeń przekrojowych oraz schematów konstrukcyjnych. Podejście $B_\omega\,\longleftrightarrow\, \text{para momentów}$ jest wystarczające przede wszystkim wtedy, gdy interesuje nas efekt statyczny bimomentu w określonym przekroju i możemy jednoznacznie wskazać układ sił, którego działanie jest równoważne temu bimomentowi. Szczególnie dobrze działa ono dla: dwuteowników i innych regularnych przekrojów cienkościennych,; analizy przekrojowej; schematów obciążenia końca pręta; określania oddziaływań przekazywanych przez pasy; ; klasycznych obliczeń prętowych, w których przekrój jest opisany za pomocą zredukowanych wielkości statycznych. W takim przypadku para momentów daje bardzo czytelny obraz fizyczny: bimoment jest efektem układu oddziaływań, który powoduje rozkład naprężeń normalnych odpowiadający deplanacji przekroju
Nie należy jednak utożsamiać $ B_\omega=\text{para momentów}$ z pełną definicją bimomentu. Para momentów jest konkretną reprezentacją mechaniczną bimomentu, a nie wyczerpującym opisem jego natury. W szczególności przy zmianie orientacji przekroju, załamaniu osi pręta albo analizie węzła trzeba dodatkowo rozpatrywać orientację geometryczną oraz zgodność pola deplanacji. W naszej wcześniejszej analizie właśnie dlatego rozdzieliliśmy transformację geometryczną bimomentu od jego transmisji mechanicznej i od zgodności pola paczenia. Dlatego można sformułować zasadniczy wniosek: Para momentów jest dobrą reprezentacją mechaniczną bimomentu,, ale nie jest jego pełnym opisem geometrycznym
W prostym pręcie i w klasycznym zadaniu przekrojowym taka reprezentacja jest bardzo użyteczna. W bardziej ogólnym przypadku, zwłaszcza przy transformacji orientacji, połączeniach prętów i analizie węzłów, trzeba przejść do pełniejszego opisu, w którym wartość bimomentu, jego orientacja, równoważność mechaniczna i zgodność deplanacji są rozpatrywane oddzielnie . Przy zginaniu nieswobodnym powstaje jeszcze jedna nowa siła przekrojowa – moment giętno-skrętny $M_\omega$ ($\ref{IV.145}$).
Pręty wielogałęziowe oraz kratownice wielopasowe
Pręty (kratownice) wielopasowe można przystosować do przenoszenia momentu skręcającego poprzez stosowny dobór zamykającego skratowania lub przewiązek. Przykładem skręcanych kratownic są galerie przenośnikowe, bramki nad autostradami lub słupy energetyczne. W ścianach takich kratownic powstają siły typowe dla swobodnego skręcania prętów o przekroju zamkniętym [9], [35], [36].
Pręty wielogałęziowe
Na rys.IV.10 pokazano cienkościenny przekrój quasi-zamknięty oraz przykłady prętów o dwu gałęziach, które mogą być łączone skratowaniem lub przewiązkami w sposób często stosowany przy konstruowaniu dwugałęziowych slupów. Przekrój pozornie zamknięty skratowaniem lub przewiązkami można zamodelować zastępczym przekrojem cienkościennym i zastosować analogię prętową.
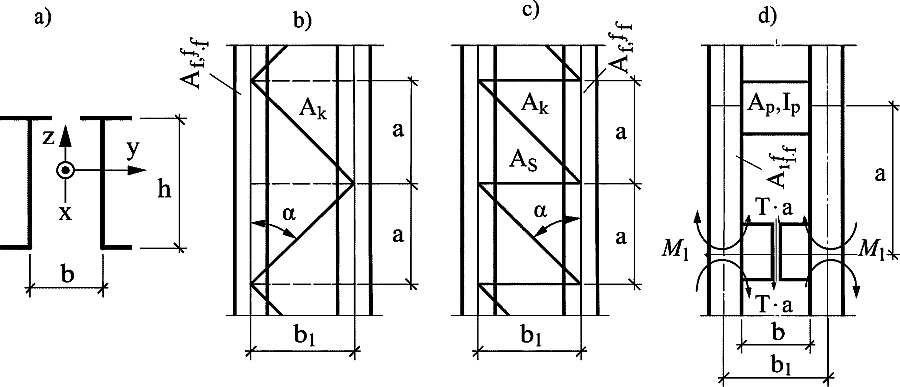
Rys. IV.10 Pręty wielogałęziowe: a) przekrój b), c) skratowany, d) z przewiązkami [9]
Sztywność przekroju na czyste skręcanie bez uwzględnienia pozornego zamknięcia wyznacza się standardowo z zależności ($\ref {23}$). Oznaczymy go jako moment bezwładności czystego skręcania przekroju otwartego
\[ I_{v,open} =k/3\sum_i l_i \cdot t_i^3 \tag{IV.153} \label{IV.153} \]
Zwiększenie sztywności przekroju na skutek zamknięcia go skratowaniem lub przewiązkami można oszacować z zależności [9]:
\[ \overline I_{v,close} =\begin {cases}
\cfrac{E}{G}\left ( \cfrac{\Omega}{b} \right )^2 \cdot \ A_k \cdot \ sin^2\alpha\cos\alpha , & \text { dla skratowania typu N (bezsłupkowe) – rys.IV.10 c }\\
\cfrac{E}{G} \left( \cfrac{\Omega}{b} \right )^2 \cdot \cfrac {A_s \cdot A_k \cdot \ sin^2\alpha \cdot cos\alpha} {A_s + A_k \ sin^3\alpha}, & \text {dla skratowania typu V – rys.IV.10 b }\\
24 \cfrac{E}{G} \cdot \left ( \cfrac{\Omega}{b} \right )^2\cdot \cfrac{I_f}{a^2}\left ( 1+2\cfrac{b_1\cdot I_f}{a \cdot I_p}+28,8 \cdot \cfrac{E}{G} \cfrac{I_f}{ab_1 A_p} \right )^{-1} , & \text { dla przewiązek – rys.IV.10 d }\\
\end {cases} \tag{IV.154} \label{IV.154} \]
gdzie:
$E, \, G$ – moduł Younga i moduł Kirchoffa materiału;
$\Omega= 2 \cdot b \cdot h$
$b, b_1$- prześwit i odległość osiowa między gałęziami pręta;
$a$- odległość osiowa między przewiązkami lub węzłami skratowania.
$A_k$, $A_s$ , $A_f$ – pole przekroju krzyżulca, słupka, gałęzi;
$I_f$- moment bezwładności giętnej pojedynczej gałęzi
Całkowity moment bezwładności czystego skręcania przekroju quasi-zamkniętego jest szacunkowo sumą powyższych części
\[ I_v = I_{v,open} +I_{V,close} \tag{IV.155} \label{IV.155} \]
Równanie różniczkowe pręta (\ref{IV.180}) należy rozwiązać dla całkowitego momentu bezwładności (\ref{IV.180}).
W wyniku uzyskujemy siły przekrojowe $B$, $M_\omega$ $M_v$ (\ref{IV.139}) do (\ref{IV.141}}), przy czym należy uwzględnić, że uzyskany moment $M_v$ odpowiada swobodnemu skręcaniu pręta quasi-zamkniętego o zwiększonej sztywności w stosunku do pręta nie zamkniętego skratowaniem lub przewiązkami. W4
W celu obliczenia naprężeń stycznych swobodnego skręcania należy moment $M_v$ podzielić na część odpowiadającą przekrojowi otwartemu $M_{v,open} = $M_v \cdot \cfrac{{I_{v,open}}{I_v}$ oraz zamkniętemu $ M_{v,close}= M_v- M_{v,open}$. Dla tak obliczonych momentów można stosować wyrażenia odpowiednie dla danego typu przekroju, ro znaczy ($\ref{24}$) dla części odpowioqadajaćej przekorjowi otwartemu i wg zależnosći ($\ref{26}$) dla części odpowiadającej przekrojowi zamkniętemu.
Siły w prętach skratowań zamykających przekrój pręta (rys. 15 b,c) wyznacza się uwzględniając fakt, że są wywołane przez rozłożone obciążenie działające na ściankę o wartości
\[ q_v = \cfrac{I{v,close} }{I_v} \cdot \cfrac{M_v}{\Omega} \tag{IV.156}\label{IV.156} \]
W przypadku stężenia przewiązkami (rys. IV.10 d) należy ponadto uwzględnić wpływ miejscowych momentów zginających
\[ M_1 = \cfrac{1}{4} q_v \cdot a \cdot b_1 \tag{IV.157} \label{IV.157} \]
gdzie $g_v$ wg ($\ref{IV.157a}$).
Kratownice wielopasowe
Metoda analogii pręta cienkościennego może by stosowana do wstępnego zaprojektowania skręcanej kratownicy wielopasowej w sposób pokazany na rys. 2.
Do wstępnego wymiarowania prętów kratownic przestrzennych można pomijać zmniejszający wpływ quasi-zamknięcia pręta skratowaniem. Przy takim założeniu dla kratownicy czteropasowej lub trójpasowej pokazanych na rys. 16, kraty płaskie kratownic przestrzennych pokazanych na rys. 2 sa poddane równomiernie rozłożonemu obciążeniu zewnętrznemu Q :
\[ Q=\begin {cases}
\cfrac{M_v\cdot a }{2ab}=\cfrac{M_v }{2b} , & \text { dla kraty pionowej K1 i K2 kratownicy czteropasowej }\\
\cfrac{M_v\cdot b }{2ab}=\cfrac{M_v }{2a} , & \text { dla kraty poziomej K3 i K4 kratownicy czteropasowej }\\
\cfrac{M_v }{a\cdot\sqrt{3}} , & \text { dla krat K1, K2 i K3 kratownicy trójpasowej}\\
\end {cases} \tag{IV.158} \label{IV.158} \]
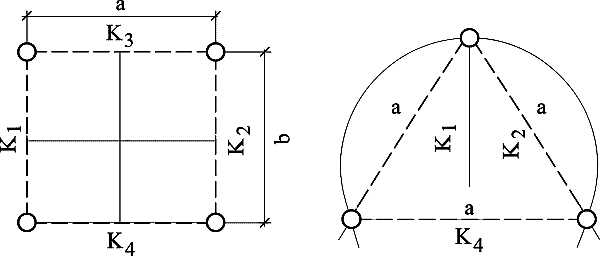
Rys.IV.11. Typowe przekroje kratownic wielopasowych
Obciążenia poprzeczne $Q$ są przyłożone do wydzielonej kratownicy płaskiej zgodnie z przebiegiem momentu skręcającego $M_v(x) $ po długości pręta x. Siły w prętach kratownicy wyznacza się poprzez rozwiązanie kratownic płaskich pod takim obciążeniem. Należy pamiętać o sumowaniu sił w pasach od poszczególnych kratownic składowych z uwzględnieniem kierunku obciążenia Q, skąd wynika, że w szczególności, że przypadku przekroju kwadratowego a=b siły osiowe w pasach będą zerowe, a całkowity moment skręcający przenosi skratowanie ścian.
Kratownica przestrzenna, przenosząca skręcanie powinna być skratowana na wszystkich płaszczyznach bocznych oraz powinna być wyposażona w poprzeczne przepony w miejscach przyłożenia momentów (w tym w zamocowaniu) oraz nie rzadziej niż co 8-me pole kratownicy. Do wyznaczania przemieszczeń kratownicy od wpływu skręcania należy uwzględniać współczynnik $k_v <1$. Analizując kratownice w modelu zastępczym pręta w złożonym stanie obciążenia (zginanie, ścinanie, skręcanie) należy stosować element Timoshenko.
Równania równowagi I rzędu pręta cienkościennego
Różniczkowy układ równań równowagi
Różniczkowy układ równań równowagi cienkościennego pręta otrzymano na podstawie przyjętego pola przemieszczeń Własowa–Timoshenki. Siły przekrojowe wyznaczono z zależności konstytutywnych, a następnie ich pochodne wzdłuż osi pręta przyrównano do odpowiadających im rozłożonych obciążeń zewnętrznych. W układzie centralnym, głównym i znormalizowanym, przy przyjętych warunkach redukcji charakterystyk geometrycznych, otrzymano następujący układ siedmiu równań:
\[ \boxed{\begin{aligned}
&A\bar E\,u”(x)=p_x(x),\\[2mm]
&\bar E I_y^{(P)}\theta_2”(x)+m_y(x)=V_z(x),\\[2mm]
&\bar E I_z^{(P)}\theta_3”(x)+V_y(x)+m_z(x)=0,\\[2mm]
&-\bar E I_\omega^{(P)}\psi”(x)+b_\omega(x)=M_\omega(x),\\[2mm]
&AG\left[\theta_2′(x)+w”(x)\right]=p_z(x),\\[2mm]
&AG\left[v”(x)-\theta_3′(x)\right]=p_y(x),\\[2mm]
&G\left(I_y^{(P)}+I_z^{(P)}\right)\varphi”(x)=m_x(x).
\end{aligned} } \tag{IV.159} \label{IV.159} \]
gdzie $\bar E=\frac{E}{1-\nu^2}.$
W części skrętno-paczeniowej przyjmujemy dwie niezależne zmienne kinematyczne, $ varphi=\varphi(x),\,\psi=\psi(x),$ gdzie $\varphi$ oznacza kąt obrotu przekroju, a $\psi$ amplitudę paczenia. Nie przyjmujemy zatem zależności $\psi=\varphi’$ jako warunku kinematycznego. Takie rozdzielenie skręcania i paczenia odpowiada strukturze sformułowania elementu belkowego przedstawionej w *Abaqus Theory Guide*, Section 3.5.2, *Beam element formulation* (Dassault Systèmes).
Dwie niezależne zmienne skrętno-paczeniowe zachowują odpowiadające im wielkości siłowe: moment skręcający $M_x$ oraz bimoment $B_w$. Równania równowagi tej części układu wynikają z ich różniczkowania wzdłuż osi pręta i przyjęcia odpowiednich obciążeń zewnętrznych. Po wykorzystaniu zależności konstytutywnych otrzymuje się dwie sprzężone zależności pozwalające wyznaczyć pochodne
\[ \varphi’=F_\varphi(\mathbf Y), \qquad \psi’=F_\psi(\mathbf Y). \tag{IV.160} \label{IV.160} \]
W ten sposób skręcanie i paczenie pozostają odrębnymi, lecz sprzężonymi mechanizmami deformacji, bez konieczności redukowania ich do jednego równania różniczkowego wyższego rzędu. Tak sformułowany układ może być bezpośrednio włączony do układu pierwszego rzędu stosowanego do rozwiązania metodą parametrów początkowych,
\[ \boxed{ \mathbf Y'(x)=\mathbf F\bigl(x,\mathbf Y(x)\bigr). } \tag{IV.161} \label{IV.161} \]
Szczegółowe wyprowadzenie sił przekrojowych, ich pochodnych oraz przekształcenie układu do postaci pierwszego rzędu przedstawiono w Dodatku [IV.A].
Różniczkowy układ równań równowagi cienkościennego pręta otrzymano na podstawie przyjętego pola przemieszczeń Własowa–Timoshenki. Najpierw wyznaczono siły przekrojowe, a następnie ich pochodne wzdłuż osi pręta przyrównano do odpowiadających im rozłożonych obciążeń zewnętrznych. W układzie centralnym, głównym i znormalizowanym, przy przyjętych warunkach redukcji charakterystyk geometrycznych, otrzymano następujący układ siedmiu równań:
\[\boxed{ \begin{aligned}
&A\bar E\,u”(x)=p_x(x),\\[2mm]
&\bar E I_y^{(P)}\theta_2”(x)+m_y(x)=V_z(x),\\[2mm]
&\bar E I_z^{(P)}\theta_3”(x)+V_y(x)+m_z(x)=0,\\[2mm]
&-\bar E I_\omega^{(P)}\psi”(x)+b_\omega(x)=M_\omega(x),\\[2mm]
&AG\left[\theta_2′(x)+w”(x)\right]=p_z(x),\\[2mm]
&AG\left[v”(x)-\theta_3′(x)\right]=p_y(x),\\[2mm]
&G\left(I_y^{(P)}+I_z^{(P)}\right)\varphi”(x)=m_x(x).
\end{aligned} } \tag{IV.162} \label{IV.162} \]
gdzie $ \bar E=\frac{E}{1-\nu^2}.$
Powyższy układ stanowi wynik równowagi lokalnej i jest punktem wyjścia do dalszego przekształcenia równań do postaci dogodnej dla rozwiązania metodą parametrów początkowych. Istotna zmiana dotyczy części skrętno-paczeniowej. Zamiast eliminować amplitudę paczenia i redukować problem do jednego równania dla kąta obrotu przekroju, przyjmujemy $ \varphi=\varphi(x), \, \psi=\psi(x) $ jako dwie niezależne zmienne kinematyczne. Takie rozdzielenie skręcania i paczenia jest zgodne z konstrukcją modelu elementu belkowego przedstawioną w *Abaqus Theory Guide*, Section 3.5.2, *Beam element formulation*, gdzie amplituda paczenia jest niezależną zmienną pola, a jej zmiana wzdłuż osi pręta jest związana z wielkością bimomentową. W naszym modelu przyjmujemy tę ideę, lecz dalsze zależności konstytutywne i równania równowagi wyprowadzamy dla własnego pola przemieszczeń oraz własnych charakterystyk geometrycznych przekroju.
Nie przyjmujemy zatem zależności $\psi=\varphi’$ jako warunku kinematycznego. Skręcanie i paczenie pozostają odrębnymi mechanizmami deformacji. W konsekwencji w części skrętno-paczeniowej zachowujemy odpowiadające tym zmiennym wielkości siłowe, tj. moment skręcający $M_x$ oraz bimoment $B_w$. Ich dokładne zależności konstytutywne wynikają z przyjętego modelu przekroju i są wyznaczane niezależnie dla rozpatrywanego przypadku.
Podstawowa droga dalszego postępowania jest następująca:
\[ \text{pole przemieszczeń} \;\longrightarrow\; \text{siły przekrojowe} \;\longrightarrow\; \text{pochodne sił} \;\longrightarrow\;\text{równania równowagi}.\]
Dla części skrętno-paczeniowej oznacza to w szczególności $ M_x=M_x(\ldots), \qquad B_w=B_w(\ldots), $ a następnie
\[ \frac{dM_x}{dx}=\mathcal R_x, \qquad
\frac{dB_w}{dx}=\mathcal R_w, \tag{IV.165a} \label{IV.165a} \]
gdzie $\mathcal R_x$ i $\mathcal R_w$ oznaczają odpowiednie prawe strony równań równowagi, wynikające z obciążeń oraz z przyjętego modelu pręta.
Po podstawieniu rzeczywistych zależności konstytutywnych otrzymujemy dwa sprzężone równania związane z niezależnymi zmiennymi $\varphi$ i $\psi$. Celem dalszego przekształcenia nie jest eliminacja jednej z tych zmiennych, lecz uzyskanie zależności pozwalających wyznaczać ich pochodne:
\[ \varphi’=F_\varphi(\mathbf Y), \qquad \psi’= F_\psi(\mathbf Y). \tag{IV.164a} \label{IV.164a} \]
Postać funkcji $F_\varphi$ i $F_\psi$ zostanie wyznaczona bezpośrednio z zależności konstytutywnych przyjętych dla naszego przekroju. W szczególności nie zakłada się jej z góry, lecz otrzymuje przez algebraiczne przekształcenie układu równań siłowych.
Pozostałe równania równowagi są traktowane analogicznie. Po wyrażeniu odpowiednich pochodnych sił przekrojowych otrzymujemy wspólny układ pierwszego rzędu
\[ \boxed{ \mathbf Y'(x)=\mathbf F\bigl(x,\mathbf Y(x)\bigr), } \tag{IV.165} \label{IV.165} \]
którego rozwiązanie może być prowadzone metodą parametrów początkowych.
W tym ujęciu nie jest konieczne przechodzenie do pojedynczych równań różniczkowych wyższego rzędu dla poszczególnych zmiennych. Zachowana zostaje struktura fizyczna modelu: zmienne kinematyczne oraz odpowiadające im siły przekrojowe pozostają jednocześnie elementami wektora stanu.
Dla całego pręta wektor ten przyjmuje postać
\[ \mathbf Y= \left\{ u,v,w,\theta_2,\theta_3,\varphi,\psi, N,V_y,V_z,M_y,M_z,M_x,B_w \right\}^{T}, \tag{IV.166} \label{IV.166} \]
przy czym rzeczywista liczba niezależnych zmiennych może zostać zmniejszona po wykorzystaniu odpowiednich zależności algebraicznych i warunków redukcji przyjętych dla danego modelu. Szczegóły podano w Dodatku IV.A.].
Postać równania dogodna do rozwiązania metodą parametrów początkowych
Równanie (\ref{IV.148}) można zapisać w postaci \[ \varphi^{(iv)}(x)-\alpha^2\varphi”(x) = -\frac{m_x(x)}{\bar E I_\omega}, \tag{IV.167} \label{IV.167} \]
gdzie
\[ \alpha^2= \frac{G(I_y+I_z)} {\bar E I_\omega}. \tag{IV.168} \label{IV.168} \]
Jest to liniowe równanie różniczkowe czwartego rzędu względem kąta skręcenia $\varphi(x)$. Jego rozwiązanie można przedstawić jako sumę rozwiązania równania jednorodnego $\varphi_o(x)$ oraz rozwiązania szczególnego $\varphi_s(x)$:
\[ \varphi(x)=\varphi_o(x)+\varphi_s(x). \tag{IV.169} \label{IV.169} \]
Postać równania (\ref{IV.167}) jest szczególnie dogodna do zastosowania metody parametrów początkowych. Parametr $\alpha$ określa relację pomiędzy sztywnością związaną ze skręcaniem, reprezentowaną przez $G(I_y+I_z)$, a sztywnością związaną z deplanacją przekroju, reprezentowaną przez $\bar E I_\omega$.
W modelu uogólnionym należy przy tym zachować rozróżnienie pomiędzy kątem skręcenia $\varphi(x)$ a niezależną amplitudą deplanacji $\psi(x)$. Równanie (\ref{IV.167}) jest równaniem zredukowanym względem $\varphi(x)$ i jego zapis nie oznacza przyjęcia klasycznej zależności $\psi=\varphi’$. Amplituda $\psi(x)$ pozostaje niezależną zmienną kinematyczną i jest powiązana z kątem skręcenia oraz wielkościami siłowymi poprzez pozostałe równania modelu.
W dalszym wyprowadzeniu najpierw rozpatrujemy rozwiązanie równania jednorodnego, a następnie rozwiązanie szczególne. Otrzymana w ten sposób postać rozwiązania będzie stanowiła podstawę zastosowania metody parametrów początkowych i wyznaczenia stałych całkowania z mieszanych warunków brzegowych.
Rozwiązanie równania jednorodnego
Dla odcinka pręta, na którym nie występuje ciągłe obciążenie skręcające, tj. $m_x(x)=0$, równanie (\ref{IV.167}) przyjmuje postać
\[ \varphi^{(iv)}(x)-\alpha^2\varphi”(x)=0. \tag{IV.170} \label{IV.170} \]
Zgodnie z metodą Eulera poszukujemy rozwiązania w postaci
\[ \varphi(x)=e^{rx}. \]
Po podstawieniu tej postaci do równania (\ref{IV.170}) otrzymujemy równanie charakterystyczne
\[ r^4-\alpha^2r^2=0, \tag{IV.171} \label{IV.171} \]
które można zapisać jako
\[ r^2(r^2-\alpha^2)=0. \]
Jego pierwiastki wynoszą
\[ r_1=0,\, r_2=0,\, r_3=\alpha,\, r_4=-\alpha. \tag{IV.172} \label{IV.172} \]
Podwójny pierwiastek $r=0$ prowadzi do dwóch niezależnych funkcji $1$ oraz $x$. Parę pierwiastków rzeczywistych $r=\pm\alpha$ można natomiast zastąpić równoważną kombinacją funkcji hiperbolicznych
\[ \sinh(\alpha x) = \frac{e^{\alpha x}-e^{-\alpha x}}{2}, \, \cosh(\alpha x) = \frac{e^{\alpha x}+e^{-\alpha x}}{2}. \]
Wobec tego rozwiązanie ogólne równania jednorodnego w modelu uogólnionym przyjmuje postać
\[ \varphi_o(x) = C_1+C_2x+C_3\sinh(\alpha x)+C_4\cosh(\alpha x), \tag{IV.173} \label{IV.173} \]
gdzie $C_1,C_2,C_3,C_4$ są stałymi całkowania.
W klasycznej teorii Własowa równanie jednorodne ma analogiczną strukturę. Zastępując parametr $\alpha$ parametrem $\alpha_W$ otrzymujemy
\[ \varphi_{oW}(x) = C_{1W}+C_{2W}x +C_{3W}\sinh(\alpha_W x) +C_{4W}\cosh(\alpha_W x). \tag{IV.174} \label{IV.174} \]
Rozwiązania jednorodne obu modeli mają zatem tę samą postać matematyczną. Różnice pomiędzy modelami pojawiają się w wartościach parametrów charakterystycznych oraz w zależnościach wiążących rozwiązanie z amplitudą deplanacji i wielkościami siłowymi.
Dla dalszych obliczeń wygodniejsze jest przekształcenie rozwiązania (\ref{IV.173}) do postaci, w której stałe całkowania można powiązać z parametrami stanu w przekroju początkowym $x=0$. Otrzymujemy
\[ \varphi_o(x) = C_1 + C_2\frac{\sinh(\alpha x)}{\alpha} + C_3\frac{1-\cosh(\alpha x)} {\alpha^2\bar E I_\omega} + C_4\frac{\alpha x-\sinh(\alpha x)} {\alpha^3\bar E I_\omega}.
\tag{IV.175} \label{IV.175} \]
Dla $x=0$ otrzymujemy bezpośrednio
\[ C_1=\varphi(0), \, C_2=\varphi'(0). \]
Pozostałe stałe są związane z wielkościami siłowymi opisującymi stan skręcania w przekroju początkowym. Moment skręcający wynikający z równania (\ref{IV.148}) ma postać
\[ M_x = G(I_y+I_z)\varphi’ -\bar E I_\omega\varphi”’. \]
Po wykorzystaniu definicji parametru $\alpha$ można go zapisać jako
\[ M_x = -\bar E I_\omega \left[ \varphi”’-\alpha^2\varphi’ \right]. \]
Z postaci (\ref{IV.175}) wynika zatem, przy przyjętej konwencji znaków,
\[ C_4=-M_x(0). \]
Interpretacja parametru związanego z deplanacją wymaga natomiast uwzględnienia właściwych równań modelu uogólnionego. W szczególności należy zachować niezależność amplitudy $\psi(x)$ od $\varphi'(x)$. Dlatego w modelu uogólnionym nie należy utożsamiać tej stałej z $B_\omega(0)$ poprzez klasyczną zależność $\psi=\varphi’$.
W klasycznej teorii Własowa przyjmuje się natomiast $ \psi=\varphi’,$ co pozwala bezpośrednio wyrażać amplitudę deplanacji przez pochodną kąta skręcenia i odpowiednio formułować wielkości siłowe oraz warunki brzegowe.
Metoda parametrów początkowych pozwala więc w obu modelach zastąpić stałe całkowania wielkościami opisującymi stan pręta w wybranym przekroju początkowym. W przypadku pręta podzielonego na kilka odcinków stan w przekroju końcowym jednego odcinka może następnie stanowić stan początkowy odcinka następnego.
Rozwiązanie szczególne
Rozwiązanie szczególne $\varphi_s(x)$ zależy od rozkładu momentu skręcającego $m_x(x)$ wzdłuż pręta. W przypadku stałego na całej długości obciążenia $ m_x(x)=m_x=\mathrm{const},$ rozwiązanie szczególne równania (\ref{IV.167}) można przyjąć w postaci
\[ \varphi_s(x) = \frac{m_x} {\alpha^4\bar E I_\omega} \left[ \frac{1}{2}(\alpha x)^2 +1-\cosh(\alpha x) \right]. \tag{IV.176} \label{IV.176} \]
Spełnia ono równanie
\[ \varphi_s^{(iv)}(x)-\alpha^2\varphi_s”(x) = -\frac{m_x}{\bar E I_\omega}. \]
Dla modelu klasycznego odpowiednie rozwiązanie szczególne otrzymuje się analogicznie, stosując parametr
\[ \alpha_W^2= \frac{GI_v}{EI_\omega}. \]
Przy przyjętej konwencji znaku obciążenia klasyczne rozwiązanie szczególne można zapisać jako
\[ \varphi_{sW}(x) = \frac{m_s} {\alpha_W^4EI_\omega} \left[ \frac{1}{2}(\alpha_Wx)^2 +1-\cosh(\alpha_Wx) \right]. \tag{IV.177} \label{IV.177} \]
Ostateczne rozwiązanie otrzymuje się przez superpozycję rozwiązania jednorodnego i szczególnego. Dla modelu uogólnionego
\[ \varphi(x)=\varphi_o(x)+\varphi_s(x), \tag{IV.178} \label{IV.178} \]
natomiast dla modelu klasycznego
\[ \varphi_W(x)=\varphi_{oW}(x)+\varphi_{sW}(x). \tag{IV.179} \label{IV.179} \]
W przypadku pręta, na którym $m_x(x)=0$, lecz na jego końcu przyłożony jest skupiony moment skręcający $M_s$, rozwiązanie szczególne nie występuje na rozpatrywanym odcinku. Wpływ momentu skupionego uwzględnia się w odpowiednim warunku brzegowym. Zatem dla przypadku 2 zarówno w modelu uogólnionym, jak i klasycznym wystarcza rozwiązanie jednorodne.
Redukcja do klasycznego równania Własowa
Po rozwiązaniu zagadnienia w ramach modelu uogólnionego można przejść do klasycznego opisu Własowa i rozwiązać ten sam przypadek w ramach klasycznej teorii skręcania nieswobodnego. Wprowadzenie klasycznego związku $ \psi=\varphi’$ prowadzi do równania
\[ EI_\omega\varphi^{(iv)}(x) -GI_v\varphi”(x) = m_s(x). \tag{IV.180} \label{IV.180} \]
Po podzieleniu przez $EI_\omega$ otrzymujemy
\[ \varphi^{(iv)}(x) -\alpha_W^2\varphi”(x) = \frac{m_s(x)}{EI_\omega}, \tag{IV.182} \label{IV.182} \]
gdzie
\[ \alpha_W^2= \frac{GI_v}{EI_\omega}. \tag{IV.183} \label{IV.183} \]
Równanie (\ref{IV.182}) ma tę samą strukturę matematyczną co równanie (\ref{IV.167}) modelu uogólnionego. W dalszej analizie rozwiązanie klasyczne zostanie zatem wyznaczone analogiczną metodą, a następnie porównane z rozwiązaniem uzyskanym dla modelu uogólnionego.
Warunki brzegowe
Dla obu modeli należy zastosować warunki brzegowe wynikające ze sposobu podparcia i obciążenia pręta uogólnionego przedstawionego w Przykładzie 6. W przypadku obciążenia skupionym momentem skręcającym warunki w miejscu jego przyłożenia należy traktować jako warunki łączące rozwiązania na sąsiednich odcinkach pręta. W rozwiązaniu metodą parametrów początkowych stałe całkowania wyznacza się na podstawie warunków kinematycznych i statycznych. W
[tab. IV.10](#Tab_4) zestawiono warunki odpowiadające najczęściej spotykanym sposobom podparcia i obciążenia cienkościennych prętów skręcanych.
W modelu uogólnionym amplituda deplanacji $\psi(x)$ jest zmienną niezależną od kąta skręcenia $\varphi(x)$. Dlatego warunki brzegowe związane z deplanacją należy formułować bezpośrednio za pomocą $\psi(x)$ oraz bimomentu $B_\omega(x)$. Podstawowe warunki brzegowe mają postać:
- przy zadanym kącie skręcenia:
$\varphi=\varphi_0;$ - – przy swobodnym skręcaniu:
$M_x=0;$ - przy swobodnym paczeniu:
$ B_\omega=0;$ - przy zablokowanej deplanacji:
$ \psi=0.$
Warunek $\psi=0$ oznacza zablokowanie deplanacji przekroju i jest właściwym warunkiem kinematycznym modelu uogólnionego. Nie można zastępować go warunkiem $\varphi’=0$, ponieważ prowadziłoby to do utożsamienia niezależnych zmiennych $\psi$ i $\varphi’$. Związek $ \psi=\varphi’$ jest dodatkowym założeniem klasycznej teorii Własowa i dopiero po jego przyjęciu w klasycznym modelu Własowa:
- warunek zablokowanej deplanacji przyjmuje postać
$ \varphi’=0. $ - odpowiadający mu warunek swobodnego paczenia pozostaje warunkiem zerowego bimomentu
$B_\omega=0.$ - w przypadku końca pręta obciążonego skupionym momentem skręcającym $M_s$ warunek statyczny ma postać
$ M_x=M_s,
przy czym znak należy ustalić zgodnie z przyjętym zwrotem momentu zewnętrznego.
Przy przyjętej konwencji klasycznego równania Własowa moment skręcający można zapisać w postaci
$ M_x=EI_\omega \left[ \varphi”’-\alpha_W^2\varphi’ \right]. $
W konsekwencji warunek swobodnego skręcania $ M_x=0$ jest równoważny warunkowi
$ \varphi”’-\alpha_W^2\varphi’=0. $
Warunki te należy stosować odpowiednio do rodzaju więzi występujących na końcach pręta.
W miejscu przyłożenia skupionego momentu skręcającego należy zachować ciągłość wielkości kinematycznych. W modelu uogólnionym dotyczy to w szczególności kąta skręcenia $\varphi$ oraz niezależnej amplitudy deplanacji $\psi$. Wielkości statyczne spełniają natomiast warunek równowagi z uwzględnieniem skoku odpowiadającego przyłożonemu momentowi $M_s$.
Dokładnosć klasycznej terii Włąsowa przez porównania z modelem uogólniomym
Obserwuje się istotne różnice pomiędzy wynikami uzyskanymi z klasycznej teorii Własowa a wynikami modelu uogólnionego. Na rys. IV.9 przedstawiono porównanie rozkładu bezwymiarowego kąta skręcenia \(\bar{\varphi}\) wzdłuż belki cienkościennej dla obu modeli. W analizowanym przypadku przyjęto: z$a=l/2$ $. oraz parametr $ \alpha=\sqrt{\frac{G(I_y+I_z)}{\bar E I_\omega}}=2$.
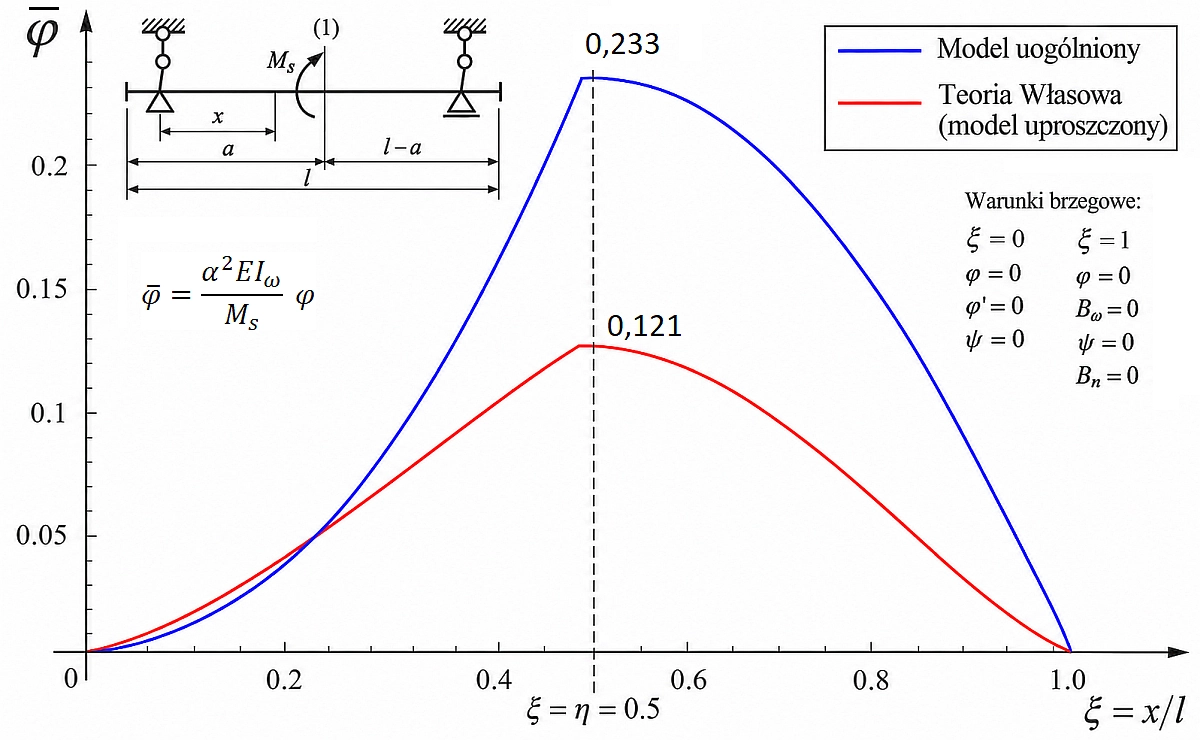
Rys.IV.9 Porównanie klasycznego modelu Włąsowa z modelem uogólnionym (p. przykład IV.6)
W obu modelach maksymalny kąt skręcenia występuje w punkcie przyłożenia momentu skupionego, tj. dla \(\xi=\eta=0{,}5\). Wartość maksymalna uzyskana według klasycznej teorii Własowa wynosi \(\bar{\varphi}_{\max}=0{,}121\), natomiast model uogólniony daje \(\bar{\varphi}_{\max}=0{,}233\). Oznacza to, że klasyczna teoria Własowa przewiduje w tym przypadku wartość maksymalnego kąta skręcenia mniejszą o około \(48\%\) w stosunku do modelu uogólnionego. Różnica ta jest szczególnie widoczna w pobliżu punktu przyłożenia momentu skupionego oraz na drugim odcinku belki. Przy tych samych warunkach obciążenia model uogólniony wykazuje większą podatność skrętną belki. Maksymalna wartość bezwymiarowego kąta skręcenia wynosi \(\bar{\varphi}_{\max}=0{,}233\), podczas gdy w klasycznym modelu Własowa \(\bar{\varphi}_{\max}=0{,}121\). Oznacza to, że podatność skrętna określona w modelu uogólnionym jest około \(1{,}93\) razy większa od podatności uzyskanej według teorii Własowa.
Przy tych samych warunkach obciążeniach model uogólniony wykazuje większą podatność skrętną belki. Maksymalna wartość bezwymiarowego kąta skręcenia wynosi \(\bar{\varphi}_{\max}=0{,}233\), podczas gdy w klasycznym modelu Własowa \(\bar{\varphi}_{\max}=0{,}121\). Oznacza to, że podatność skrętna określona w modelu uogólnionym jest około \(1{,}93\) razy większa od podatności uzyskanej według teorii Własowa. Większej podatności odpowiada mniejsza sztywność skrętna, jednak nie oznacza to zmniejszenia wszystkich sił przekrojowych. W analizowanym przypadku model uogólniony prowadzi do zmniejszenia wartości momentu skręcającego \(M_x\), przy jednoczesnym zwiększeniu wartości bimomentu \(B_\omega\). Wynika to z odmiennego udziału skręcania i deplanacji w przenoszeniu obciążenia, możliwego dzięki niezależnemu stopniowi swobody \(\psi(x)$.
Uzyskana różnica jest bezpośrednią konsekwencją założeń kinematycznych przyjętych na wcześniejszym etapie wyprowadzenia. W przedstawionym polu przemieszczeń I rzędu funkcje \(\varphi(x)$ i \(\psi(x)$ zostały wprowadzone jako niezależne zmienne kinematyczne. Oznacza to, że deplanacja przekroju nie jest z góry utożsamiana z pochodną kąta skręcenia. W klasycznej teorii Własowa przyjmuje się natomiast dodatkowe założenie \(\psi=\varphi’\), które ogranicza opis kinematyczny i prowadzi do klasycznego modelu skręcania nieswobodnego.
Rozróżnienie to jest konsekwencją przyjętego wcześniej jednego pola przemieszczeń I rzędu, w którym skręcanie i deplanacja są opisane w ramach tej samej kinematyki, lecz za pomocą odrębnych zmiennych. Zastosowanie pełnej miary odkształcenia do tego pola prowadzi następnie do odpowiednich równań równowagi i zależności konstytutywnych. W modelu uogólnionym prowadzi to do układu, w którym amplituda deplanacji \(\psi(x)$ zachowuje swoją niezależność, natomiast przejście do teorii Własowa wymaga dodatkowego ograniczenia tej kinematyki. Wprowadzenie niezależnej amplitudy deplanacji wpływa zatem nie tylko na sam opis kinematyczny, lecz również na wynikające z niego związki pomiędzy kątem skręcenia, deplanacją, bimomentem \(B_\omega\) i momentem skręcającym \(M_x\). Model uogólniony pozwala uwzględnić możliwość niezależnego rozwoju deplanacji przekroju, podczas gdy model Własowa narzuca jej związek z przebiegiem kąta skręcenia. Teoria Własowa stanowi w tym ujęciu szczególny, uproszczony przypadek modelu uogólnionego.
Przeprowadzone porównanie pokazuje, że przyjęcie klasycznego modelu Własowa może prowadzić do istotnego przeszacowania sztywności skrętnej, a w konsekwencji do zaniżenia podatności oraz odmiennego wyznaczenia sił przekrojowych. W analizowanym przypadku model uogólniony przewiduje prawie dwukrotnie większą podatność skrętną. Wynik ten wskazuje, że dodatkowy stopień swobody związany z niezależną amplitudą deplanacji \(\psi(x)$ ma istotny wpływ na odpowiedź cienkościennej belki poddanej skręcaniu. Porównanie to stanowi jednocześnie weryfikację znaczenia założeń przyjętych we wcześniejszej części pracy. Pokazuje, że różnica pomiędzy modelem uogólnionym i klasycznym nie wynika ze zmiany geometrii, obciążenia ani właściwości materiałowych, lecz z odmiennego poziomu opisu kinematycznego. Tym samym uzyskane wyniki stanowią podstawę do dalszej oceny zakresu stosowalności klasycznej teorii Własowa oraz znaczenia jej założenia upraszczającego w analizie prętów cienkościennych.
Dodatek IV.A. Uogółniony element Własow–Timoshenko rzędu I
Współczesne reprezentacje skończonych obrotów
Reprezentacja klasyczna skończonych obrotów omówiona w tekście głównym w rozdziale Klasyczna_reprezentacjaskończonego obrotu
Reprezentacja jednostkowymi kwaternionami
Jednostkowe kwaterniony, omówione między innymi przez Kuipersa [37], stanowią alternatywną reprezentację skończonego obrotu przekroju. Obrót można wówczas przedstawić za pomocą czterech parametrów $q_0,q_1,q_2,q_3$ spełniających warunek
\[q_0^2+q_1^2+q_2^2+q_3^2=1. \tag{IV.A.1} \label{IV.A.1} \]
Kwaterniony umożliwiają opis skończonych obrotów bez osobliwości charakterystycznych dla wielu trójparametrowych parametryzacji. Z punktu widzenia niniejszej pracy istotny jest jednak nie tylko fakt, że kwaterniony pozwalają reprezentować obrót, lecz również ich związek z innymi reprezentacjami geometrycznymi. W szczególności jednostkowy kwaternion i rotor stanowią w przestrzeni trójwymiarowej równoważne reprezentacje skończonego obrotu, co wiąże rachunek kwaternionowy z formalizmem algebry geometrycznej Hestenesa i Sobczyka (1984) [38]. W teoriach geometrycznie dokładnych prętów orientację przekroju można zatem opisywać za pomocą macierzy obrotu $\mathbf C$, parametrów obrotu, jednostkowego kwaternionu lub rotora. Wszystkie te sposoby opisują tę samą orientację przekroju; różnią się jedynie sposobem zapisu oraz operacjami wykonywanymi na wybranej reprezentacji. Można to symbolicznie zapisać jako
\[ \{\boldsymbol{\ell}_1,\boldsymbol{\ell}_2,\boldsymbol{\ell}_3\} \;\Longleftrightarrow\; \mathbf C\in SO(3) \;\Longleftrightarrow\; \text{parametry obrotu} \;\Longleftrightarrow\; \text{jednostkowy kwaternion} \;\Longleftrightarrow\; \text{rotor}. \tag{IV.A.1a} \label{IV.A.1a} \]
Nie chodzi więc o różne rodzaje obrotu. Każda z tych reprezentacji opisuje tę samą orientację przekroju. Różnica polega na tym, jaki obiekt przyjmujemy jako podstawowy oraz jakie operacje możemy na nim bezpośrednio wykonywać.
Rotor jako operator orientacji
W pracy wybieramy rotor jako podstawową reprezentację skończonego obrotu. Jest on ściśle związany z jednostkowym kwaternionem, ale jego interpretacja jest szczególnie dogodna w języku geometrii algebraicznej. Jednostkowy kwaternion można traktować jako algebraiczny zapis obrotu za pomocą zestawu liczb, natomiast rotor opisuje obrót jako operator, którego działanie prowadzi obiekt geometryczny do jego obróconego odpowiednika. Interpretację tę można odnieść bezpośrednio do geometrii przedstawionej na rys. IV.6. W konfiguracji początkowej przekrój posiada lokalną bazę $\{\mathbf E_x,\mathbf E_y,\mathbf E_z\}$, natomiast w konfiguracji aktualnej bazę $\{\boldsymbol{\ell}_x,\boldsymbol{\ell}_y,\boldsymbol{\ell}_z\}$. Rotor względny opisuje zmianę orientacji pomiędzy tymi konfiguracjami. Jeżeli $R_\Delta(x)$ oznacza rotor względny, to jego działanie na wersory początkowego układu przekroju ma postać
\[\boldsymbol{\ell}_i(x) = R_\Delta(x)\,\mathbf e_i\,\widetilde{R}_\Delta(x), \, i=1,2,3. \tag{IV.A.2} \label{IV.A.2} \]
Rotor nie jest więc dodatkowym parametrem przemieszczenia ani nową wielkością mechaniczną. Jest operatorem geometrycznym opisującym zmianę orientacji lokalnego układu przekroju. Macierz cosinusów kierunkowych, jednostkowy kwaternion i rotor nie oznaczają różnych orientacji, lecz stanowią różne reprezentacje tej samej transformacji geometrycznej. W przyjętym ujęciu podstawową reprezentacją operatora orientacji jest rotor, ponieważ pozwala bezpośrednio wyrazić jego działanie na wektory i wersory przekroju.
Proste rozróżnienie pomiędzy kwaternionem a rotorem można prze dstawić następująco. Kwaternion stanowi algebraiczny zapis obrotu za pomocą określonego zestawu liczb, natomiast rotor jest operatorem, którego działanie na obiekcie geometrycznym daje jego obrócony odpowiednik. Oba opisy dotyczą tego samego obrotu, lecz akcentują różne aspekty tej samej transformacji. Z kolei grupa $SO(3)$ jest zbiorem wszystkich właściwych obrotów przestrzeni trójwymiarowej.
Podstawowe własności operatora rotorowego zestawiono w tabeli IV.A.1.
Tab. IV.A.1. Podstawowe własności rotora
\[\begin{array}{|c|l|l|}
\hline\textbf{Lp.} & \textbf{Własność} & \textbf{Zależność}\\
\hline 1 & \text{Jednostkowy rotor i operator odwrotny} & R\widetilde{R}=\widetilde{R}R=1, \, R^{-1}=\widetilde{R} \\
\hline 2 & \text{Transformacja wektora} & \mathbf a^{*}=R\mathbf a\widetilde{R} \\
\hline 3 & \text{Transformacja wersorów przekroju} & \boldsymbol{\ell}_i=R\mathbf e_i\widetilde{R}, \, i=1,2,3 \\
\hline 4 & \text{Zachowanie iloczynu skalarnego} & (R\mathbf a\widetilde{R})\!\cdot\! (R\mathbf b\widetilde{R}) =\mathbf a\!\cdot\!\mathbf b \\
\hline 5 & \text{Składanie obrotów} & R=R_2R_1, \, R_2R_1\neq R_1R_2 \\
\hline 6 & \text{Zmienność orientacji wzdłuż osi pręta} & R=R(x) \\
\hline 7 & \text{Rozdzielenie orientacji początkowej i aktualnej} & R^{(N)}(x)=R_\Delta(x)R^{(0)}(x) \\
\hline \end{array} \tag{IV.A.26U} \label{IV.A.26U} \]
W przedstawionym opisie rotor względny $R_\Delta(x)$ odpowiada za przejście od orientacji początkowej do aktualnej, natomiast rotor $R^{(0)}(x)$ opisuje orientację przekroju w konfiguracji początkowej. W konsekwencji aktualną orientację można zapisać jako
\[ R^{(N)}(x)=R_\Delta(x)R^{(0)}(x). \tag{IV.A.3} \label{IV.A.3} \]
Tak zdefiniowany operator rotorowy stanowi bezpośrednie przejście od geometrycznego opisu orientacji uogólnionego na rys. IV.6 do równań mechaniki pręta.
### Miary odkształcenia przy skończonych obrotach
W Dodatku IV.A stosujemy konsekwentnie zapis techniczny z indeksami $(x,y,z)$, choć zapis miar odkształceń jest tradycyjnie przedstawiany w zapisie wskaźnikowym.
Przegląd miar odkształceń
Gradient pola położenia zawiera jednocześnie informację o zmianie kształtu i orientacji elementu. Przy skończonych obrotach konieczne jest zatem rozdzielenie rzeczywistej deformacji materiału od sztywnej zmiany orientacji. Podstawą takiego rozdzielenia jest rozkład polarny gradientu pola położenia:
\[ \mathbf F = \mathbf Q\,\mathbf U = \mathbf V\,\mathbf Q^T, \tag{IV.A.4} \label{IV.A.4} \]
gdzie $\mathbf Q$ jest tensorem rotacji, natomiast $\mathbf U$ i $\mathbf V$ są odpowiednio prawym i lewym tensorem rozciągnięcia.
Tensor $\mathbf Q$ opisuje zmianę orientacji elementu, natomiast tensory $\mathbf U$ i $\mathbf V$ opisują jego deformację po oddzieleniu składowej rotacyjnej. W przyjętym w pracy opisie rotorowym tensor rotacji $\mathbf Q$ jest reprezentowany przez rotor $R$. Pozwala to opisywać skończone obroty niezależnie od miary odkształcenia materiału.
W mechanice ciała stałego stosuje się różne obiektywne miary odkształcenia. Różnią się one sposobem odniesienia deformacji do konfiguracji początkowej lub aktualnej oraz sposobem wykorzystania tensorów rozciągnięcia. Wybrane miary zestawiono w tab. IV.A.2.
Tab. IV.A.2. Wybrane miary odkształcenia stosowane w opisie pręta
\[ \begin{array}{|c|c|c|}
\hline \textbf{Miara} & \textbf{Definicja} & \textbf{Charakterystyka}\\
\hline \text{Green–Lagrange} & \mathbf E= \cfrac{1}{2} \left( \mathbf U^2-\mathbf I \right) & \text{miara materialna} \\
\hline \text{Almansi} & \mathbf e= \cfrac{1}{2} \left( \mathbf I-\mathbf V^{-2} \right) & \text{miara przestrzenna} \\
\hline \text{Biota} & \mathbf E_B= \mathbf U-\mathbf I & \text{miara oparta na rozciągnięciu} \\
\hline \text{Hencky’ego} & \mathbf E_H= \ln\mathbf U & \text{miara logarytmiczna} \\
\hline \text{małych odkształceń} & \boldsymbol{\varepsilon}_0= \cfrac{1}{2} \left( \nabla\mathbf u+ \nabla\mathbf u^T \right) & \text{miara liniowa}\\
\hline \end{array} \tag{IV.A.5} \label{IV.A.5} \]
Miara Green–Lagrange’a jest miarą materialną, odnoszoną do konfiguracji początkowej. Miara Almansi’ego jest miarą przestrzenną, odnoszoną do konfiguracji aktualnej i wykorzystującą lewy tensor rozciągnięcia $\mathbf V$. Miara Hencky’ego jest miarą logarytmiczną, opartą na prawym tensorze rozciągnięcia $\mathbf U$. Miara Biota również opiera się na prawym tensorze rozciągnięcia $\mathbf U$, lecz wykorzystuje jego bezpośrednią różnicę względem tensora jednostkowego:
\[ \mathbf E_B=\mathbf U-\mathbf I. \tag{IV.A.6} \label{IV.A.6} \]
W zakresie małych odkształceń wymienione obiektywne miary skończonych odkształceń mają tę samą część liniową. Różnice pomiędzy nimi pojawiają się w wyrazach wyższych rzędów. W niniejszej pracy interesuje nas szczególny przypadek kinematyki pręta, w którym dopuszczamy skończone przemieszczenia i skończone obroty, natomiast odkształcenia materiału pozostają małe. Duża zmiana orientacji przekroju nie może być zatem utożsamiana z dużym odkształceniem materiału.
Wybór miary Biota
W dalszym wyprowadzeniu jako podstawową miarę odkształcenia przyjmujemy miarę Biota (\ref{IV.A.6}). Wybór ten wynika z przyjętej konstrukcji kinematycznej pręta, w której orientacja przekroju i jego deformacja są opisywane jako dwa rozdzielone elementy opisu. Z rozkładu polarnego (\ref{IV.A.4}) wynika, że tensor $\mathbf Q$ opisuje zmianę orientacji, natomiast tensor $\mathbf U$ opisuje zmianę rozciągnięcia po oddzieleniu składowej rotacyjnej. W przyjętym opisie rotorowym część rotacyjna jest reprezentowana przez rotor $R$. Takie rozdzielenie jest szczególnie istotne w przypadku pręta Własowa–Timoshenki. Przekrój pręta może wykonywać skończone obroty, podczas gdy materiał przekroju pozostaje w stanie małych odkształceń. Obrót przekroju nie powinien być zatem traktowany jako odkształcenie materiału. Jest on opisany przez część rotacyjną $\mathbf Q$, reprezentowaną przez rotor $R$, natomiast rzeczywista deformacja materiału wynika z części rozciągającej $\mathbf U$.
Miara Biota ma w tym ujęciu bezpośrednią interpretację: opisuje zmianę rozciągnięcia po oddzieleniu składowej rotacyjnej. Jest więc zgodna z przyjętym w pracy rozdzieleniem skończonej zmiany orientacji od deformacji materiału. Wybór miary Biota nie oznacza, że pozostałe miary przedstawione w tab. IV.A.1 są niewłaściwe. Każda z nich zapewnia obiektywny opis deformacji, lecz odpowiada innemu sposobowi jej pomiaru. Wybór Biota wynika z przyjętej kinematyki oraz z celu dalszego wyprowadzenia, którym jest redukcja trójwymiarowego pola odkształceń do uogólnionych miar kinematycznych pręta Własowa–Timoshenki.
Liniowa część miary Biota
W części IV oznaczenie $(I)$ stosujemy dla liniowej części tensora odkształcenia, wynikającej z przyjęcia małych odkształceń materiału. Oznaczenie $(I)$ odnosi się zatem do linearyzacji miary odkształcenia i nie oznacza ogólnie pierwszego rzędu rozwinięcia perturbacyjnego ani rzędu teorii pręta. W przypadku miary Biota jej liniowa część ma postać
\[ \mathbf E_B^{(I)} = \cfrac{1}{2} \left[ \nabla\mathbf u+ (\nabla\mathbf u)^T \right]. \tag{IV.A.7} \label{IV.A.7} \]
Jeżeli w innym miejscu rozważania są prowadzone jako rozwinięcie względem parametru małych odkształceń, liniowa część miary może być utożsamiona ze składnikiem pierwszego rzędu tego rozwinięcia. Jest to jednak wynik przyjętego rozwinięcia, a nie definicja oznaczenia $(I)$.
Liniowość tego opisu odnosi się wyłącznie do odkształceń materiału i nie oznacza przyjęcia małych obrotów. Materiał pręta pozostaje w stanie małych odkształceń, natomiast jego przemieszczenia i orientacja mogą ulegać zmianom skończonym. Skończone obroty są opisywane niezależnie przez rotor $R$. Tak określona liniowa część miary Biota stanowi podstawę dalszej redukcji trójwymiarowego pola odkształceń do uogólnionych miar kinematycznych pręta Własowa–Timoshenki.
Podstawa kinematyczna
Pole przemieszczeń pręta cienkościennego
Punktem wyjścia dalszego wyprowadzenia jest pole przemieszczeń pręta Własowa–Timoshenki przedstawione w tekście głównym, zgodnie z geometrią pokazaną na rys. IV.6. Pole to uwzględnia przemieszczenie osi odniesienia, zmianę orientacji przekroju oraz deplanację przekroju i zostało zapisane w równaniu (\ref{IV.57}). Położenie dowolnego punktu przekroju w konfiguracji aktualnej, wynikające z przyjętej kinematyki, określa równanie (\ref{IV.58}). Równanie to przyjmujemy w dalszym wyprowadzeniu jako podstawowe pole położenia pręta. Nie wprowadzamy ponownie pola przemieszczeń ani pola położenia. Przyjęty opis rozdziela trzy elementy kinematyki: położenie osi odniesienia $\mathbf r(x)$, orientację przekroju opisaną przez aktualne wersory $\boldsymbol{\ell}_i(x)$ oraz deplanację opisaną przez funkcję $\psi(x)\omega(y,z)$. Szczegółowe znaczenie tych wielkości oraz ich związek z geometrią pręta przedstawiono w tekście głównym.
Gradient pola położenia
W celu wyznaczenia gradientu pola położenia (\ref{IV.58}) wykorzystujemy zależności opisujące zmianę orientacji lokalnej bazy przekroju. Punktem wyjścia jest pole położenia pręta przedstawione w tekście głównym w równaniu (\ref{IV.58}) oraz zilustrowane na rys. IV.6. Współrzędne $y$ i $z$ traktujemy jako stałe współrzędne materiałowe punktu w przekroju, natomiast zmianę orientacji lokalnej bazy opisują wektory $\boldsymbol{\ell}_i(x)$. Przyjmujemy
\[ \cfrac{d\boldsymbol{\ell}_i}{dx} = \boldsymbol{\kappa}\times\boldsymbol{\ell}_i, \qquad i=x,y,z, \tag{IV.A.8} \label{IV.A.8} \]
gdzie $\boldsymbol{\kappa}(x)$ jest wektorem lokalnej zmiany orientacji przekroju. Zgodnie z polem położenia (\ref{IV.58}) jego pochodna względem bieżącej współrzędnej osiowej $x$ wynosi
\[ \cfrac{\partial\mathbf r_P}{\partial x} = \mathbf r’ +y\,\boldsymbol{\kappa}\times\boldsymbol{\ell}_y +z\,\boldsymbol{\kappa}\times\boldsymbol{\ell}_z -\psi’\omega\,\boldsymbol{\ell}_x
-\psi\omega\,\boldsymbol{\kappa}\times\boldsymbol{\ell}_x. \tag{IV.A.9} \label{IV.A.9} \]
Pochodne względem współrzędnych przekroju mają postać
\[ \cfrac{\partial\mathbf r_P}{\partial y} = \boldsymbol{\ell}_y -\psi\,\omega_{,y}\boldsymbol{\ell}_x, \qquad \cfrac{\partial\mathbf r_P}{\partial z} = \boldsymbol{\ell}_z -\psi\,\omega_{,z}\boldsymbol{\ell}_x, \tag{IV.A.10} \label{IV.A.10} \]
gdzie
\[ \omega_{,y}=\cfrac{\partial\omega}{\partial y}, \qquad \omega_{,z}=\cfrac{\partial\omega}{\partial z}. \]
W konsekwencji gradient pola położenia względem współrzędnych $(x,y,z)$ przyjmuje postać
\[ \mathbf F = \left[ \cfrac{\partial\mathbf r_P}{\partial x} \quad \cfrac{\partial\mathbf r_P}{\partial y} \quad
\cfrac{\partial\mathbf r_P}{\partial z} \right]. \tag{IV.A.11} \label{IV.A.11} \]
Gradient $\mathbf F$ zawiera jednocześnie informacje o zmianie orientacji przekroju oraz o jego deformacji. Stanowi zatem wielkość wyjściową do określenia przestrzennego pola odkształcenia. Wszystkie jego składniki wynikają bezpośrednio z przyjętego pola położenia (\ref{IV.58}) oraz z opisu zmiany orientacji przekroju. Równanie (\ref{IV.A.11}) stanowi podstawę do wyznaczenia lokalnych składowych miary odkształcenia w układzie $\{\boldsymbol{\ell}_x,\boldsymbol{\ell}_y,\boldsymbol{\ell}_z\}$.
Pole odkształcenia
Pole odkształcenia pręta określamy w aktualnym lokalnym układzie
\[ \{\boldsymbol{\ell}_x,\boldsymbol{\ell}_y,\boldsymbol{\ell}_z\}. \]
Dla przyjętej kinematyki Własowa–Timoshenki podstawowe uogólnione miary kinematyczne osi odniesienia wynikają z pola położenia oraz z opisu zmiany orientacji przekroju. Szczegółowe wyprowadzenie lokalnych składowych pola odkształcenia z gradientu pola położenia (\ref{IV.A.11}) prowadzi do zależności przedstawionych poniżej. Osiowe odkształcenie osi odniesienia oraz odkształcenia postaciowe w kierunkach lokalnej bazy przekroju definiujemy jako
\[ \varepsilon_0 = \boldsymbol{\ell}_x\cdot\mathbf r’, \qquad \gamma_{xy} = \boldsymbol{\ell}_y\cdot\mathbf r’, \qquad \gamma_{xz} = \boldsymbol{\ell}_z\cdot\mathbf r’. \tag{IV.A.12}
\label{IV.A.12} \]
Wielkość $\varepsilon_0$ opisuje osiowe odkształcenie osi odniesienia, natomiast $\gamma_{xy}$ i $\gamma_{xz}$ są odpowiednio odkształceniami postaciowymi w kierunkach $\boldsymbol{\ell}_y$ i $\boldsymbol{\ell}_z$. Ich niezerowe wartości wynikają z przyjęcia kinematyki Timoshenki, w której orientacja przekroju nie jest utożsamiana z kierunkiem stycznej do osi pręta. Należy przy tym rozróżnić tensorowe składowe miary odkształcenia od odkształceń postaciowych w konwencji technicznej. Z definicji liniowej części miary Biota
\[ \mathbf E_B^{(I)} = \cfrac{1}{2} \left[ \nabla\mathbf u+ (\nabla\mathbf u)^T \right] \]
wynika dla składowych stycznych
\[ E_{xy} = \cfrac{1}{2}\gamma_{xy}, \qquad E_{xz} = \cfrac{1}{2}\gamma_{xz}, \qquad E_{yz} = \cfrac{1}{2}\gamma_{yz}. \]
W zapisie technicznym odkształcenia postaciowe definiujemy zatem jako
\[ \gamma_{xy}=2E_{xy}, \qquad \gamma_{xz}=2E_{xz}, \qquad \gamma_{yz}=2E_{yz}. \]
Współczynnik $1/2$ wynika bezpośrednio z symetryzacji gradientu przemieszczenia w definicji tensora odkształcenia. Nie występuje on natomiast w wielkościach $\gamma_{xy}$ i $\gamma_{xz}$, ponieważ są one odkształceniami postaciowymi w konwencji technicznej. Dla składowych normalnych nie występuje analogiczny współczynnik: w szczególności $ E_{xx}=\varepsilon_x.$ Zmianę orientacji przekroju wzdłuż osi pręta opisuje wektor
\[ \boldsymbol{\kappa} = \varphi'(x)\boldsymbol{\ell}_x +\kappa_y\boldsymbol{\ell}_y +\kappa_z\boldsymbol{\ell}_z, \tag{IV.A.13} \label{IV.A.13} \]
gdzie $ \kappa_x=\varphi'(x)=\cfrac{d\varphi}{dx}$ jest składową wektora zmiany orientacji związaną ze skręcaniem, natomiast $\kappa_y$ i $\kappa_z$ opisują zmiany orientacji przekroju związane ze zginaniem. Składowa $\kappa_x$ nie jest więc niezależną miarą kinematyczną, lecz jest określona przez kąt skręcenia $\varphi(x)$.
W przypadku skręcania nieswobodnego dodatkową miarą kinematyczną jest pochodna amplitudy deplanacji
\[ \psi’=\cfrac{d\psi}{dx}. \tag{IV.A.14} \label{IV.A.14} \]
Wynika ona bezpośrednio z osiowego składnika pola położenia związanego z deplanacją. Po uwzględnieniu zależności (\ref{IV.A.8}) osiową składową liniowej części miary Biota w dowolnym punkcie przekroju otrzymujemy w postaci
\[ \varepsilon_x(y,z) = \varepsilon_0 +z\kappa_y -y\kappa_z -\psi'(x)\omega(y,z). \tag{IV.A.15} \label{IV.A.15} \]
Pierwszy składnik opisuje rozciąganie lub ściskanie osiowe, dwa kolejne opisują zmianę odkształcenia osiowego wynikającą ze zmiany orientacji przekroju podczas zginania względem obu osi przekroju, natomiast ostatni składnik opisuje nierównomierny po przekroju rozkład odkształcenia normalnego wynikający ze zmienności amplitudy deplanacji wzdłuż osi pręta. Ten ostatni składnik stanowi podstawę powstania bimomentu w przypadku skręcania nieswobodnego.
Składowe postaciowe liniowej części miary Biota wynikają z tego samego pola położenia. Nie są zatem przyjmowane niezależnie, lecz wynikają z przyjętej kinematyki Własowa–Timoshenki. W dalszej redukcji są interpretowane jako lokalne składowe odkształceń postaciowych. W szczególności odpowiadają im uogólnione miary $\gamma_{xy}$ i $\gamma_{xz}$ określone w równaniu (\ref{IV.A.12}).
Uogólnione miary kinematyczne pręta można zatem zestawić w postaci
\[ \boldsymbol{\eta} = \left\{ \varepsilon_0,\, \gamma_{xy},\, \gamma_{xz},\, \varphi’,\, \kappa_y,\, \kappa_z,\, \psi’ \right\}^{T}. \tag{IV.A.16} \label{IV.A.16} \]
Wektor $\boldsymbol{\eta}$ zawiera miary osiowego rozciągania, ścinania, zmiany orientacji przekroju oraz deplanacji i stanowi podstawowy zbiór wielkości kinematycznych wykorzystywany w dalszej redukcji przestrzennego pola odkształceń i naprężeń do sił i momentów przekrojowych.
Redukcja tensora Biota do miar prętowych
Po rozdzieleniu zmiany orientacji od deformacji materiału za pomocą rozkładu polarnego (\ref{IV.A.4}) przyjmujemy w dalszym wyprowadzeniu miarę Biota. Ponieważ rozważamy teorię małych odkształceń materiałowych przy dopuszczeniu skończonych przemieszczeń i skończonych obrotów, wykorzystujemy liniową część miary Biota:
\[ \mathbf E_B^{(I)} = \cfrac{1}{2} \left[ \nabla\mathbf u+ (\nabla\mathbf u)^T \right]. \tag{IV.A.17} \label{IV.A.17} \]
Liniowość tego opisu odnosi się do odkształceń materiału i nie oznacza przyjęcia małych obrotów. Skończone obroty są opisywane niezależnie przez rotor $R$, natomiast $\mathbf E_B^{(I)}$ opisuje liniową część deformacji materiału po oddzieleniu składowej rotacyjnej. Składowe liniowej części miary Biota w zapisie technicznym mają postać
\[ E_{xx}^{(I)}=\varepsilon_x, \qquad E_{xy}^{(I)}=\cfrac{1}{2}\gamma_{xy}, \qquad E_{xz}^{(I)}=\cfrac{1}{2}\gamma_{xz}, \qquad E_{yz}^{(I)}=\cfrac{1}{2}\gamma_{yz}. \tag{IV.A.18}
\label{IV.A.18} \]
Zapis ten określa związek pomiędzy składowymi tensora odkształcenia a technicznymi odkształceniami postaciowymi. Składowe normalne mają bezpośrednie znaczenie jako odkształcenia normalne, natomiast techniczne odkształcenia postaciowe są dwa razy większe od odpowiadających im składowych tensora.
Dla dowolnego punktu $(y,z)$ przekroju składowa osiowa przyjmuje postać
\[ \varepsilon_x(y,z) = \varepsilon_0 +z\kappa_y -y\kappa_z -\psi'(x)\omega(y,z). \tag{IV.A.19} \label{IV.A.19} \]
Można ją rozdzielić na składniki odpowiadające poszczególnym mechanizmom deformacji:
\[ \varepsilon_x(y,z) = \underbrace{\varepsilon_0}_{\text{rozciąganie osiowe}} + \underbrace{z\kappa_y-y\kappa_z}_{\text{zginanie}} – \underbrace{\psi'(x)\omega(y,z)}_{\text{deplanacja}}.
\tag{IV.A.20} \label{IV.A.20} \]
Pierwszy składnik opisuje odkształcenie osiowe osi odniesienia. Dwa kolejne opisują zmianę odkształcenia osiowego wynikającą ze zmiany orientacji przekroju związanej ze zginaniem, natomiast ostatni składnik opisuje nierównomierny po przekroju rozkład odkształcenia osiowego wynikający ze zmienności amplitudy deplanacji wzdłuż osi pręta.
Pozostałe składowe pola odkształcenia, w szczególności $E_{xy}^{(I)}$ i $E_{xz}^{(I)}$, wyznaczane są bezpośrednio z tego samego pola kinematycznego. Nie przyjmujemy zatem z góry wartości technicznych odkształceń postaciowych. Wynikają one z przyjętej kinematyki Własowa–Timoshenki. Dla odpowiednich składowych mamy
\[ \gamma_{xy}=2E_{xy}^{(I)}, \qquad \gamma_{xz}=2E_{xz}^{(I)}. \tag{IV.A.21} \label{IV.A.21} \]
W ten sposób przestrzenne pole liniowej części miary Biota zostaje powiązane z uogólnionymi miarami kinematycznymi pręta cienkościennego. Obejmują one odkształcenie osiowe, odkształcenia postaciowe, zmiany orientacji przekroju związane ze zginaniem i skręcaniem oraz zmienność amplitudy deplanacji wzdłuż osi pręta.
Dalsza redukcja nie polega na zastąpieniu przestrzennego pola naprężeń jednowymiarowym prawem materiałowym. Przeciwnie, zredukowanemu opisowi kinematyki pręta towarzyszy przestrzenny stan naprężenia wynikający z trójwymiarowego prawa Hooke’a. Odpowiednie siły i momenty przekrojowe zostaną uzyskane przez całkowanie tego pola naprężeń po rzeczywistym polu przekroju.
Podstawa fizyczna. Prętowa, cienkoscienna redukcja prawa Hooke’a
Nawet zredukowanemu opisowi kinematyki pręta będzie towarzyszył pełny, przestrzenny stan naprężenia wynikający z trójwymiarowego prawa Hooke’a. Punktem wyjścia do cienkościennej redukcji, wynikającej z trzeciego założenia Własowa o cienkości ścianek, jest izotropowe, trójwymiarowe prawo Hooke’a. Rozważamy lokalny układ współrzędnych związany ze ścianką przekroju cienkościennego. Kierunek $x$ pokrywa się z osią pręta, kierunek $t$ jest styczny do linii środkowej ścianki, natomiast kierunek $n$ jest normalny do jej powierzchni. Dla składowych normalnych trójwymiarowe prawo Hooke’a przyjmuje postać
\[ \left\{ \begin{array}{c} \varepsilon_x\\[2pt] \varepsilon_t\\[2pt] \varepsilon_n \end{array} \right\}
= \cfrac{1}{E} \left\{ \begin{array}{c} \sigma_x-\nu(\sigma_t+\sigma_n)\\[2pt] \sigma_t-\nu(\sigma_x+\sigma_n)\\[2pt] \sigma_n-\nu(\sigma_x+\sigma_t)\end{array} \right\}.
\tag{IV.A.22} \label{IV.A.22} \]
Z trzeciego założenia Własowa (\ref{IV.36}) o cienkości ścianek wynika, że $ \sigma_n=0, \qquad \varepsilon_t=0. $ Wobec tego z (\ref{IV.A.23}) $ \sigma_t=\nu\sigma_x. $ Po podstawieniu tej zależności oraz warunku $\sigma_n=0$ do (\ref{IV.A.22}) otrzymujemy $ \varepsilon_x = \cfrac{1-\nu^2}{E}\sigma_x, $ a więc
\[ \sigma_x = \cfrac{E}{1-\nu^2}\varepsilon_x = \bar E\,\varepsilon_x. \tag{IV.A.25} \label{IV.A.25} \]
Stąd bezpośrednio wynika zależność na cienkościenny moduł Younga (\ref{IV.47}) $ \bar E=\cfrac{E}{1-\nu^2}.$ W celu wyprowadzenia cienkościennej macierzy materiałowej zapiszmy trójwymiarowe prawo Hooke’a dla izotropowego materiału sprężystego w reprezentacji stałych Lamégo:
\[ \mathbf C= \begin{bmatrix}
\lambda+2G & \lambda & \lambda & 0 & 0 & 0\\
\lambda & \lambda+2G & \lambda & 0 & 0 & 0\\
\lambda & \lambda & \lambda+2G & 0 & 0 & 0\\
0 & 0 & 0 & 2G & 0 & 0\\
0 & 0 & 0 & 0 & 2G & 0\\
0 & 0 & 0 & 0 & 0 & 2G
\end{bmatrix}, \tag{IV.A.27} \label{IV.A.27} \]
gdzie $ \lambda= \cfrac{E\nu}{(1+\nu)(1-2\nu)} = \cfrac{2G\nu}{1-2\nu} $ jest pierwszą stałą Lamégo, natomiast $G$ jest modułem postaciowym. Macierz tę, z uwzględnieniem trzeciego założenia Własowa, czyli warunku $\sigma_n=0$, oraz zależności pomiędzy stałymi materiałowymi, można zredukować do postaci cienkościennej.
Pierwsze trzy wiersze i kolumny tworzą blok normalny, w którym występują sprzężenia pomiędzy trzema odkształceniami normalnymi. Ostatnie trzy wiersze i kolumny tworzą blok postaciowy, związany z odkształceniami postaciowymi. W izotropowym materiale oba bloki są rozdzielone, tzn. odkształcenia normalne nie są sprzężone materiałowo z odkształceniami postaciowymi. Redukcję cienkościenną wykonujemy zgodnie z trzecim założeniem Własowa, przyjmując $\sigma_n=0$. Oznacza to, że z pełnego bloku normalnego eliminujemy składową odpowiadającą kierunkowi $n$. Pozostały blok normalny opisuje więc zależność pomiędzy składowymi związanymi z kierunkami $x$ i $t$, natomiast blok postaciowy pozostaje bez zmian. Po zastosowaniu warunku $\sigma_n=0$ trzecie równanie części normalnej prawa Hooke’a pozwala wyeliminować składową odpowiadającą kierunkowi $n$. Podstawienie wynikającej z tego zależności do dwóch pozostałych równań normalnych prowadzi do zmodyfikowania ich współczynników, natomiast blok postaciowy pozostaje niezmieniony. Następnie, po zastosowaniu zależności pomiędzy stałymi Lamégo, modułem Younga $E$, współczynnikiem Poissona $\nu$ oraz modułem postaciowym $G$, otrzymujemy cienkościenną macierz materiałową
\[ \mathbf C_{\mathrm{thin}}= \begin{bmatrix}
\bar E & \bar E\,\nu & 0 & 0\\
\bar E\,\nu & \bar E & 0 & 0\\
0 & 0 & 2G & 0\\
0 & 0 & 0 & 2G
\end{bmatrix}.
\tag{IV.A.28} \label{IV.A.28} \]
Macierz (\ref{IV.A.28}) zachowuje strukturę blokową pełnej macierzy trójwymiarowej: jej lewy górny blok stanowi część normalną, natomiast prawy dolny blok część postaciową. Redukcja cienkościenna zmienia zatem część normalną prawa materiałowego, podczas gdy współczynnik przy odkształceniach postaciowych pozostaje równy $2G$.
W części normalnej pojawia się cienkościenny moduł Younga (\ref{IV.47}), natomiast podstawową parę stałych materiałowych w cienkościennym stanie prętowym stanowią $(\bar E,G)$. W ten sposób pełna trójwymiarowa macierz materiałowa zostaje sprowadzona do postaci właściwej dla cienkościennego stanu prętowego.
Parametryzacja konturu przekroju
W dalszym wyprowadzeniu korzystamy z parametryzacji konturu przekroju cienkościennego wprowadzonej w tekście głównym w równaniach (\ref{IV.66})–(\ref{IV.74}). Współrzędna konturowa $s$ opisuje położenie punktu na linii środkowej ścianki, natomiast jego położenie w płaszczyźnie przekroju określają funkcje $y(s)$ i $z(s)$. Grubość ścianki oznaczamy przez $t_w(s)$, a element pola przekroju w przybliżeniu cienkościennym przez
\[ dA=t_w(s)\,ds. \tag{IV.A.28a} \label{IV.A.28a} \]
Wprowadzona parametryzacja pozwala w dalszych wyprowadzeniach zastąpić całkowanie po rzeczywistym polu przekroju całkowaniem po jego linii środkowej $\Gamma$, z uwzględnieniem lokalnej grubości ścianki. W szczególności wszystkie wielkości zależne od położenia na konturze, takie jak funkcja wycinkowa $\omega$, przepływ ścinający $q$ oraz grubość $t_w$, traktujemy jako funkcje współrzędnej $s$.
Pole naprężeń
Z wcześniej wyprowadzonego pola odkształceń (\ref{IV.A.21}) oraz zredukowanego trójwymiarowego prawa Hooke’a (\ref{IV.A.28}) otrzymujemy przestrzenne pole naprężeń w kolejności składowych
\[ \left\{ \sigma_x,\,\sigma_y,\,\tau_{xy},\,\tau_{xz} \right\}. \tag{IV.A.29} \label{IV.A.29} \]
Po wykonaniu mnożenia macierzy materiałowej przez wektor odpowiednich składowych liniowej części miary Biota otrzymujemy
\[ \begin{aligned}
\sigma_x&=\bar E\left(u’ +z\theta_2′ -y\theta_3′ -\omega\psi’ \right),\\
\sigma_y&=\bar E\nu\left( u’ +z\theta_2′ -y\theta_3′ -\omega\psi’ \right),\\
\tau_{xy}&=G\left( v’-\theta_3-z\varphi’ -\psi\omega_{,y} \right),\\
\tau_{xz}&=G\left( w’+\theta_2+y\varphi’ -\psi\omega_{,z} \right).
\end{aligned} \tag{IV.A.30} \label{IV.A.30} \]
Pierwsza składowa jest zgodna z wcześniej wyprowadzoną zależnością (\ref{IV.A.25}), natomiast składowe $\tau_{xy}$ i $\tau_{xz}$ wynikają bezpośrednio z odpowiednich składowych postaciowych pola odkształcenia (\ref{IV.A.21}) oraz relacji
$ E_{xy}^{(I)}=\frac12\gamma_{xy}, \, E_{xz}^{(I)}=\frac12\gamma_{xz}, $
i zredukowanego prawa Hooke’a $ \tau_{xy}=2GE_{xy}^{(I)}=G\gamma_{xy},\, \tau_{xz}=2GE_{xz}^{(I)}=G\gamma_{xz}.$
Otrzymane pole naprężeń stanowi bezpośrednie przejście od przestrzennego opisu kinematycznego do wielkości mechanicznych przekroju. W dalszej części poszczególne składowe tego pola będą redukowane niezależnie: $\sigma_x$ do siły osiowej, momentów zginających i bimomentu, natomiast $\tau_{xy}$ i $\tau_{xz}$ do sił poprzecznych oraz momentu skręcającego. W ten sposób zachowana zostaje podstawowa zasada przyjętego podejścia: wielkości przekrojowe nie są wprowadzane jako niezależne parametry modelu, lecz wynikają bezpośrednio z całkowania wcześniej określonego przestrzennego pola naprężeń po rzeczywistym polu przekroju.
Siły przekrojowe i charakterystyki geometryczne przekroju
Siła osiowa i centralny układ współrzędnych
Całkowanie naprężenia osiowego wynikającego z pola naprężenia (\ref{IV.A.30}) po polu przekroju prowadzi do siły osiowej
\[ \begin{aligned} N &=\int_A \sigma_x\,dA =\bar E\int_A \left( \varepsilon_0+z\kappa_y-y\kappa_z-\psi’\omega \right)dA\\
&=\bar E\left[ \varepsilon_0\int_A dA +\kappa_y\int_A z\,dA -\kappa_z\int_A y\,dA -\psi’\int_A\omega\,dA \right]\\
&=\bar E \left( A\varepsilon_0 +S_y\kappa_y -S_z\kappa_z -S_\omega\psi’ \right). \end{aligned} \tag{IV.A.74} \label{IV.A.74}\]
gdzie \(\bar E\) oznacza zastępczy moduł Younga (\ref{IV.47}) przyjęty w zredukowanym prawie materiałowym modelu cienkościennego.
Charakterystyki geometryczne związane z siłą osiową
W równaniu (\ref{IV.A.74}) występują następujące charakterystyki geometryczne przekroju:
\[ \begin{aligned}
A&=\int_A dA =\int_\Gamma t(s)\,ds, &&\text{pole przekroju},\\
S_y&=\int_A z\,dA =\int_\Gamma z(s)t(s)\,ds, &&\text{moment statyczny względem osi }y,\\
S_z&=\int_A y\,dA =\int_\Gamma y(s)t(s)\,ds, &&\text{moment statyczny względem osi }z,\\
S_\omega&=\int_A\omega(y,z)\,dA =\int_\Gamma\omega(s)t(s)\,ds, &&\text{moment statyczny współrzędnej wycinkowej}.\end{aligned}
\tag{IV.A.75} \label{IV.A.75} \]
Charakterystyki te wynikają bezpośrednio z całkowania po rzeczywistym polu przekroju. Dla przekroju cienkościennego całkowanie po polu można zastąpić całkowaniem po linii środkowej \(\Gamma\) z uwzględnieniem grubości ścianki $t(s)$, przy czym $dA\approx t(s)\,ds.$
Środek ciężkości i centralny układ współrzędnych
Układ współrzędnych $(y,z)$ jest układem centralnym, gdy jego początek znajduje się w środku ciężkości przekroju. Warunek ten oznacza
\[ S_y=0, \qquad S_z=0. \tag{IV.A.76} \label{IV.A.76} \]
Współrzędne środka ciężkości w dowolnym układzie współrzędnych wynikają bezpośrednio z definicji momentów statycznych:
\[ y_C=\frac{S_z}{A}, \qquad z_C=\frac{S_y}{A}. \tag{IV.A.77} \label{IV.A.77} \]
Po przejściu do układu centralnego warunki (\ref{IV.A.76}) są spełnione, a równanie (\ref{IV.A.74}) przyjmuje postać
\[ N=\bar E\left(A\varepsilon_0-S_\omega\psi’\right). \tag{IV.A.78} \label{IV.A.78} \]
Przejście do układu centralnego eliminuje więc sprzężenie siły osiowej z krzywiznami \(\kappa_y\) i \(\kappa_z\), lecz nie eliminuje sprzężenia z amplitudą deplanacji \(\psi\).
Dopiero przyjęcie znormalizowanej współrzędnej wycinkowej, dla której
\[ S_\omega=\int_A\omega\,dA=0, \tag{IV.A.79} \label{IV.A.79} \]
prowadzi do postaci
\[ N=\bar E A\varepsilon_0. \tag{IV.A.80} \label{IV.A.80} \]
W centralnym układzie współrzędnych i przy znormalizowanej współrzędnej wycinkowej siła osiowa jest zatem związana wyłącznie z osiowym odkształceniem \(\varepsilon_0\).
Momenty zginające i główny centralny układ przekroju
Momenty zginające definiujemy bezpośrednio poprzez całkowanie osiowej składowej naprężenia (\ref{IV.A.30}) po polu przekroju. Wykorzystując pole odkształcenia (\ref{IV.A.19}), otrzymujemy
\[ \begin{aligned} M_y &=\int_A z\,\sigma_x\,dA\\
&=\bar E\int_A z \left( \varepsilon_0+z\kappa_y-y\kappa_z-\psi’\omega \right)dA\\
&=\bar E \left( S_y\varepsilon_0 +I_y\kappa_y -I_{yz}\kappa_z -I_{y\omega}\psi’ \right).
\end{aligned} \tag{IV.A.79x} \label{IV.A.79x} \]
\[ \begin{aligned} M_z &=-\int_A y\,\sigma_x\,dA\\
&=-\bar E\int_A y \left( \varepsilon_0+z\kappa_y-y\kappa_z-\psi’\omega \right)dA\\
&=\bar E \left( -S_z\varepsilon_0 -I_{yz}\kappa_y +I_z\kappa_z +I_{z\omega}\psi’ \right).
\end{aligned} \tag{IV.A.80x} \label{IV.A.80x} \]
W równaniach (\ref{IV.A.79}) i (\ref{IV.A.80}) występują następujące charakterystyki geometryczne przekroju:
\[ \begin{aligned}
I_y &=\int_A z^2\,dA =\int_\Gamma z^2(s)t(s)\,ds, &&\text{moment bezwładności względem osi }y,\\
I_z &=\int_A y^2\,dA =\int_\Gamma y^2(s)t(s)\,ds, &&\text{moment bezwładności względem osi }z,\\
I_{yz} &=\int_A yz\,dA =\int_\Gamma y(s)z(s)t(s)\,ds, &&\text{moment dewiacyjny względem osi }y,z,\\
I_{y\omega} &=\int_A z\,\omega(y,z)\,dA =\int_\Gamma z(s)\omega(s)t(s)\,ds, &&\text{wycinkowy moment statyczny względem osi }y,\\
I_{z\omega} &=\int_A y\,\omega(y,z)\,dA =\int_\Gamma y(s)\omega(s)t(s)\,ds, &&\text{wycinkowy moment statyczny względem osi }z.
\end{aligned} \tag{IV.A.81} \label{IV.A.81} \]
Charakterystyki \(S_y\) i \(S_z\) zostały zdefiniowane wcześniej w (\ref{IV.A.75}).
Główny centralny układ współrzędnych przekroju
Centralny układ współrzędnych staje się układem głównym po obrocie jego osi wokół środka ciężkości \(C\) w taki sposób, aby w nowym układzie zanikł moment dewiacji
\[ I_{y’z’}=0. \tag{IV.A.82} \label{IV.A.82} \] Niech \(\alpha\) oznacza kąt obrotu centralnego układu współrzędnych do układu głównego. Przy przyjętej konwencji obrotu
\[ y’=y\cos\alpha+z\sin\alpha, \qquad z’=-y\sin\alpha+z\cos\alpha. \tag{IV.A.83} \label{IV.A.83} \]
Po obrocie moment dewiacji przyjmuje postać
\[ I_{y’z’} = I_{yz}\cos 2\alpha +\frac{1}{2}(I_z-I_y)\sin 2\alpha. \tag{IV.A.84} \label{IV.A.84} \]
Warunek osi głównych \(I_{y’z’}=0\) prowadzi do równania
\[ \tan 2\alpha = \frac{2I_{yz}}{I_y-I_z}. \tag{IV.A.85} \label{IV.A.85} \]
Kąt obrotu można jednoznacznie wyznaczyć z zależności
\[ \alpha= \frac{1}{2} \operatorname{atan2} \left( 2I_{yz},\,I_y-I_z \right). \tag{IV.A.86} \label{IV.A.86} \]
Wartości głównych momentów bezwładności wynoszą
\[ I_{y’} = \frac{I_y+I_z}{2} + \frac{1}{2} \sqrt{ (I_y-I_z)^2+4I_{yz}^2 }, \tag{IV.A.87} \label{IV.A.87} \]
\[ I_{z’} = \frac{I_y+I_z}{2} – \frac{1}{2} \sqrt{ (I_y-I_z)^2+4I_{yz}^2 }. \tag{IV.A.88} \label{IV.A.88} \]
Po przejściu do układu głównego $(P)$ oznaczenia osi oraz odpowiadających im charakterystyk można ponownie zapisać bez primów, przyjmując
\[ I_{yz}^{(P)} =0. \tag{IV.A.89} \label{IV.A.89} \]
W głównym centralnym układzie współrzędnych zachodzą zatem jednocześnie warunki
\[ S_y=S_z=0, \qquad I_{yz}=0. \tag{IV.A.90} \label{IV.A.90} \]
Wprowadzenie osi głównych eliminuje wzajemne sprzężenie obu kierunków klasycznego zginania, natomiast centralizacja przekroju eliminuje sprzężenie odkształcenia osiowego z momentami zginającymi.
W tym układzie zależności sił przekrojowych przyjmują postać
\[ N^{(P)} = \bar E \left( A\varepsilon_0-S_\omega\psi’ \right), \tag{IV.A.91} \label{IV.A.91} \]
\[M_y^{(P)}= \bar E \left( I_y\kappa_y-I_{y\omega}\psi’ \right), \tag{IV.A.92} \label{IV.A.92} \]
\[M_z^{(P)}= \bar E \left( I_z\kappa_z+I_{z\omega}\psi’ \right). \tag{IV.A.93} \label{IV.A.93} \]
Wybór głównych osi bezwładności rozdziela zatem dwa kierunki klasycznego zginania, lecz nie musi rozdzielać zginania od deplanacji. Sprzężenie tych mechanizmów opisują charakterystyki \(I_{y\omega}\) i \(I_{z\omega}\). Również przejście do układu głównego nie eliminuje sprzężenia siły osiowej z deplanacją, jeżeli \(S_\omega\neq0\).
Otrzymane zależności pokazują, że sprzężenia pomiędzy odkształceniem osiowym, krzywiznami zginania i deplanacją wynikają bezpośrednio z charakterystyk geometrycznych przekroju związanych ze współrzędną wycinkową. Nie są one wprowadzane jako dodatkowe założenia materiałowe, lecz wynikają z redukcji przestrzennego pola naprężeń.
Bimoment
Bimoment wynika z tego samego pola naprężeń normalnych \(\sigma_x\) określonego w (\ref{IV.A.30}) i definiujemy go jako
\[ B_\omega = -\int_A\omega(y,z)\,\sigma_x\,dA. \tag{IV.A.94} \label{IV.A.94} \]
Po podstawieniu pola naprężenia normalnego otrzymujemy
\[ \begin{aligned}
B_\omega &=-\int_A\omega\,\sigma_x\,dA\\ &=\bar E \left( -S_\omega\varepsilon_0 -I_{y\omega}\kappa_y +I_{z\omega}\kappa_z +I_\omega\psi’ \right).
\end{aligned} \tag{IV.A.64} \label{IV.A.64} \]
W równaniu (\ref{IV.A.64}) występują charakterystyki geometryczne
\[\begin{aligned}
S_\omega &=\int_A\omega\,dA =\int_\Gamma\omega(s)t(s)\,ds, &&\text{moment statyczny współrzędnej wycinkowej},\\
I_{y\omega} &=\int_A z\omega\,dA =\int_\Gamma z(s)\omega(s)t(s)\,ds, &&\text{wycinkowy moment statyczny względem osi }y,\\
I_{z\omega} &=\int_A y\omega\,dA =\int_\Gamma y(s)\omega(s)t(s)\,ds, &&\text{wycinkowy moment statyczny względem osi }z,\\
I_\omega &=\int_A\omega^2\,dA =\int_\Gamma\omega^2(s)t(s)\,ds, &&\text{wycinkowy moment bezwładności}. \end{aligned}
\tag{IV.A.96} \label{IV.A.96} \]
Charakterystyki \(S_\omega\), \(I_{y\omega}\) i \(I_{z\omega}\) zostały już wprowadzone wcześniej w (\ref{IV.A.75}) i (\ref{IV.A.81}). W tym miejscu ich ponowne zapisanie służy jedynie zamknięciu układu charakterystyk występujących w równaniu bimomentu.
Główny punkt początkowy współrzędnej wycinkowej. Normalizacja współrzędnej wycinkowej
Współrzędna wycinkowa \(\omega\) jest określona z dokładnością do stałej addytywnej. Przyjmujemy jej normalizację poprzez warunek
\[ S_\omega=\int_A\omega\,dA=0. \tag{IV.A.65} \label{IV.A.65} \]
Warunek (\ref{IV.A.65}) eliminuje sprzężenie pomiędzy odkształceniem osiowym \(\varepsilon_0\) a bimomentem. Równanie (\ref{IV.A.64}) przyjmuje wówczas postać
\[ B_\omega = \bar E \left( -I_{y\omega}\kappa_y +I_{z\omega}\kappa_z +I_\omega\psi’ \right). \tag{IV.A.66} \label{IV.A.66} \]
Ponieważ współrzędna wycinkowa jest określona z dokładnością do stałej addytywnej, jej początek można wybrać tak, aby spełniony był warunek normalizacji (\ref{IV.A.65}). Punkt \(\mathbf O\), względem którego współrzędna wycinkowa spełnia ten warunek, nazywamy głównym punktem początkowym współrzędnej wycinkowej.
Jeżeli \(\omega’\) jest współrzędną wycinkową określoną względem dowolnego pomocniczego punktu początkowego \(\mathbf O’\), to przejście do głównego punktu początkowego można zapisać jako
\[ \omega=\omega’+\omega_O, \tag{IV.A.67} \label{IV.A.67} \]
gdzie \(\omega_O\) jest stałą addytywną wynikającą ze zmiany początku współrzędnej wycinkowej. Z warunku (\ref{IV.A.65}) otrzymujemy
\[ 0= \int_A(\omega’+\omega_O)\,dA = S_\omega’+\omega_O A, \]
a zatem
\[ \omega_O=-\frac{S_\omega’}{A}. \tag{IV.A.68} \label{IV.A.68} \]
W konsekwencji znormalizowana współrzędna wycinkowa ma postać
\[ \omega = \omega’ -\frac{S_\omega’}{A}, \qquad S_\omega’=\int_A\omega’\,dA. \tag{IV.A.69} \label{IV.A.69} \]
Główny punkt początkowy \(\mathbf O\) jest zatem punktem odniesienia, względem którego współrzędna wycinkowa zostaje znormalizowana tak, aby jej pierwszy moment względem pola przekroju był równy zeru. Należy przy tym wyraźnie rozróżnić dwa niezależne warunki $ S_y=S_z=0, $ które określają centralny układ współrzędnych przekroju, oraz $S_\omega=0,$ który określa normalizację współrzędnej wycinkowej. Warunki te dotyczą różnych elementów opisu geometrycznego przekroju.
Struktura sprzężeń w układzie głównym przekroju
Układ główny przekroju cienkościennego powstaje poprzez diagonalizaję macierzy chraktertyk geometrycznych w rozszerzonej przestrzeni współrzędnych
Cienkościenny układ główny wynikaz diagonalizacji macierzy charakterystyk przekorju cienkościnnego $\mathbf C^{(I)}$ jest układem głównym w rozszerzonej przestrzeni charakterystyk $(y,z,\omega)$. (\ref{IB.133}), $ \mathbf q= \begin{Bmatrix} y, \, z, \, \omega\end{Bmatrix}.$, w której współrzędna $\omega$ jest traktowana jako trzecia współrzędna przestrzeni. Tensor $(\mathbf C^{(I)}opisuje jednocześnie klasyczne charakterystyki geometryczne przekroju oraz ich sprzężenie ze współrzędną wycinkową. Jego diagonalizacja wyznacza trzy wzajemnie ortogonalne główne kierunki przestrzeni charakterystyk. Trzeci z tych kierunków jest związany z udziałem współrzędnej wycinkowej i dlatego jego interpretacja wiąże się z wyborem poziomu odniesienia funkcji \$omega$. Diagnalziację macierzy charakterystyk cienkośćienneych nie należy interpretować jako fizycznego obrotu przekroju wokół dodatkowej osi związanej ze współrzędną \(\omega\).
Należy rozróżnić kilka poziomy redukcji róęnań stanu pręta cienkściennego:
\[\begin{array}{ll} \text{główny centralny układ fizyczny} & S_y=S_z=0,\\[2mm]
\text{klasyczny główny układ charakterystyk} & \, I_{yz}=0,\\[2mm]
\text{cienkościenny główny układ charakterystyk} = S\omega =0, \, I_{y\omega}=0 , \, I_{z\omega}=0. \end{array}}
\]
W konsekwencji w macierzy charakterystyk cienkościennych $\mathbf C^{(I)}$ zerowane są wszystkie wyrazy pozaprzkątniowe a macierz przyjmuje postać diagonalną z zhrakterytykami głównymi na porzkątenj .
\[ C^{(I)}_{(P)} = diag \{ A, \, I_y^{(P)}, I_z{(P)}, I_\omega{(P)}\}^T\tag{IV.A.70} \label{IV.A.70} \]
Klasyczny główny centralny układ fizycznych osi przekroju rozdziela dwa kierunki klasycznego zginania, ale nie musi rozdzielać zginania od deplanacji. Pełne rozdzielenie tych charakterystyk wymaga przejścia do głównego, cienkościennego układu charakterystyk
Jest to uogólnienie klasycznego pojęcia układu głównego. Klasyczny ukłąd główny z nich jest otrzymywany przez rzeczywisty obrót osi przekroju i jest stosowany do rozdzielenia klasycznych kierunków zginania. Ukłąd główny cienkościenny wynika z diagonalizacji tensora \(\mathbf C^{(I)}\) i rozdziela charakterystyki geometryczne w rozszerzonej przestrzeni $(y,z,\omega)$.
W ten sposób klasyczny główny centralny układ przekroju oraz główny układ charakterystyk tensora \(\mathbf C^{(I)}\) stanowią dwa różne, lecz wzajemnie powiązane poziomy opisu geometrii przekroju. Pierwszy odnosi się do rzeczywistych osi fizycznych przekroju, drugi zaś do rozszerzonej przestrzeni charakterystyk obejmującej również współrzędną wycinkową.
Przekrojowe siły normalne w układzie centralnym, głównym i znormalizowanym
W układzie głównym, cienkościennym przkrojowe siły normalne przyjmują zwartą postać
co można zapisać w postaci macierzowej
\[ \left\{ \begin{array}{c} N^{(P)} \\ M_y^{(P)}\\ M_z^{(P)}\\ B_\omega^{(P)} \end{array} \right\}
= \bar E \left[ \begin{array}{cccc} A&0&0&0\\ 0&I_y&0&-I_{y\omega}\\ 0&0&I_z&I_{z\omega}\\ 0&-I_{y\omega}&I_{z\omega}&I_\omega \end{array} \right]
\left\{ \begin{array}{c} \varepsilon_0\\ \kappa_y\\ \kappa_z\\ \psi’ \end{array} \right\}.
\tag{IV.A.71} \label{IV.A.71} \]
Macierz (\ref{IV.A.71}) pokazuje strukturę sprzężeń występujących w zredukowanym prawie materiałowym dla sił normalnych przekroju. Centralizacja przekroju eliminuje sprzężenie pomiędzy odkształceniem osiowym \(\varepsilon_0\) a krzywiznami \(\kappa_y,\kappa_z\), natomiast wybór osi głównych eliminuje wzajemne sprzężenie obu krzywizn
Naprężenia styczne
Siły poprzeczne
Siły poprzeczne wynikają ze składowych stycznych naprężeń na przekroju:
\[ V_y=\int_A \sigma_{xy}\,dA,\qquad V_z=\int_A \sigma_{xz}\,dA. \tag{IV.A.72} \label{IV.A.72} \]
Po podstawieniu składowych tensora naprężeń oraz rozdzieleniu składników pola otrzymujemy
\[ V_y= G\left[ A(v’-\theta_3)-S_y\varphi’ -\psi\int_A\omega_{,y}\,dA \right], \]
\[ V_z= G\left[ A(w’+\theta_2)+S_z\varphi’ -\psi\int_A\omega_{,z}\,dA \right]. \tag{IV.A.73} \label{IV.A.73} \]
Wprowadzamy charakterystyki geometryczne
\[ S_{\omega y}=\int_A\omega_{,y}\,dA,\qquad S_{\omega z}=\int_A\omega_{,z}\,dA. \tag{IV.A.74} \label{IV.A.74} \]
Z definicji współrzędnej wycinkowej (\ref{IV.97})
\[ d\omega=y\,dz-z\,dy \]
wynika, że jej różniczka zupełna ma postać
\[ d\omega=\omega_{,y}\,dy+\omega_{,z}\,dz. \]
Porównując oba zapisy otrzymujemy
\[ \omega_{,y}=-z,\qquad \omega_{,z}=y. \tag{IV.A.75} \label{IV.A.75} \]
Zależności te można również uzasadnić przez całkowanie przez części.
Dla pierwszej charakterystyki mamy $ S_{\omega y} = \int_A\omega_{,y}\,dA. $ Całkowanie przez części względem współrzędnej $y$ daje $ \int_A\omega_{,y}\,d A= \int_{\partial A}\omega n_y\,dl – \int_A\omega\,\frac{\partial 1}{\partial y}\,dA = \int_{\partial A}\omega n_y\,dl. $
Analogicznie $S_{\omega z} = \int_{\partial A}\omega n_z\,dl. $
W przypadku współrzędnej wycinkowej zdefiniowanej przez $ d\omega=y\,dz-z\,dy $ otrzymujemy jednak bezpośrednio z jej różniczki
\[ S_{\omega y} = -\int_A z\,dA=-S_z, \qquad S_{\omega z} = \int_A y\,dA=S_y. \tag{IV.A.76} \label{IV.A.76} \]
Zatem $ S_{\omega y}=-S_z,\qquad S_{\omega z}=S_y. $ W przyjętym centralnym układzie współrzędnych $ S_y=S_z=0,$ a więc
\[ S_{\omega y}=0,\qquad S_{\omega z}=0. \tag{IV.A.77} \label{IV.A.77} \]
W konsekwencji zależności na siły poprzeczne przyjmują w układzie centralnym postać
\[ V_y=G A(v’-\theta_3), \qquad V_z=G A(w’+\theta_2). \tag{IV.A.78} \label{IV.A.78} \]
Moment skręcający i zastępczy parametr skręcania
Podejście bezpośrednie (wynikające z bezpośredniego całkowania pola naprężeń stycznych)
Moment skręcający \(M_x\) można wyznaczyć bezpośrednio przez całkowanie pola naprężeń stycznych po rzeczywistym polu przekroju:
\[ M_x=\int_A\left(y\,\tau_{xz}-z\,\tau_{xy}\right)dA. \tag{IV.A.79} \label{IV.A.79} \]
Po podstawieniu składowych naprężeń stycznych określonych wcześniej w (\ref{IV.A.30}) otrzymujemy
\[ \begin{aligned} M_x &=G\int_A\Big[ y\left(w’+\theta_y+y\varphi’-\psi\omega_{,z}\right)\\ &\qquad\qquad -z\left(v’-\theta_z-z\varphi’-\psi\omega_{,y}\right) \Big]dA\\
&=G\Big[ S_z(w’+\theta_y)-S_y(v’-\theta_z) +(I_y+I_z)\varphi’\\ &\qquad\qquad +\psi\int_A \left(z\omega_{,y}-y\omega_{,z}\right)dA \Big]. \end{aligned}
\tag{IV.A.80} \label{IV.A.80} \]
Dla osi centralnych, dla których $ S_y=S_z=0,$ otrzymujemy
\[ M_x = G\left[ (I_y+I_z)\varphi’ +J_w\psi \right], \tag{IV.A.81} \label{IV.A.81} \]
gdzie
\[ J_w= \int_A \left( z\omega_{,y}-y\omega_{,z} \right)dA. \tag{IV.A.82} \label{IV.A.82} \]
Charakterystyka \(J_w\) jest związana z gradientem współrzędnej wycinkowej i nie należy jej mylić z wycinkowym momentem bezwładności $ I_\omega=\int_A\omega^2\,dA,$ zdefiniowanym przez samą współrzędną wycinkową.
W części IV i części V charakterystyka \(J_w\) występuje w dwóch postaciach definicyjnych. W części IV jest ona zapisana jako
\[ J_w= \int_A \left( z\omega_{,y}-y\omega_{,z} \right)dA, \]
natomiast w części V jako
\[ J_w= \int_A \left( \omega_y^2+\omega_z^2 \right)dA. \]
Obie postacie są równoważne dzięki zależnościom (\ref{V.A.18}) $ \omega_y=z,\, \omega_z=-y. $ Istotnie, $ z\omega_y-y\omega_z = z^2+y^2 $ oraz $ \omega_y^2+\omega_z^2
= z^2+(-y)^2 = z^2+y^2. $
W konsekwencji
\[ J_w = \int_A(z^2+y^2)dA = I_y+I_z, \tag{IV.A.83} \label{IV.A.83}
gdzie $ I_y=\int_A z^2\,dA,\, I_z=\int_A y^2\,dA.$
Zależność ta pozwala zapisać moment skręcający w postaci
\[ M_x = GJ_w(\varphi’+\psi). \tag{IV.A.84} \label{IV.A.84}
Po wprowadzeniu zastępczego parametru skręcania
\[ \theta_z=\varphi’+\psi. \tag{IV.A.85} \label{IV.A.85} \]
(\ref{IV.A.84}) można przedstawić w zwrtj formie
\[ M_x=GJ_w\theta_z, \qquad J_w=I_y+I_z. \tag{IV.A.86} \label{IV.A.86} \]
Parametr \(\theta_z\) łączy dwa niezależne składniki kinematyczne modelu: zmianę kąta obrotu przekroju \(\varphi’\) oraz amplitudę deplanacji \(\psi\). Dzięki temu, pomimo zastosowania dwóch niezależnych zmiennych kinematycznych \(\varphi(x)$ i \(\psi(x)$, moment skręcający może zostać zapisany w klasycznej postaci za pomocą jednego zastępczego parametru skręcania. Nie oznacza to jednak utożsamienia zmiennych $ \psi=\varphi’.$ Pozostają one niezależnymi wielkościami kinematycznymi modelu. Zależność $ \theta_z=\varphi’+\psi$ jest jedynie definicją parametru zastępczego opisującego wypadkowy efekt obu składowych w momencie skręcającym.
Zależność (\ref{IV.A.81}) pozwala również rozdzielić dwa składniki momentu wynikające bezpośrednio z przyjętego pola naprężeń stycznych:
\[ M_x= \underbrace{G(I_y+I_z)\varphi’}_{M_V} + \underbrace{GJ_w\psi}_{M_\omega^{(\tau)}}. \tag{IV.A.87} \label{IV.A.87} \]
Pierwszy składnik
\[ M_V=G(I_y+I_z)\varphi’ \tag{IV.A.88} \label{IV.A.88} \]
wynika bezpośrednio z obrotu skrętnego przekroju, natomiast drugi
\[ M_\omega^{(\tau)}=GJ_w\psi \tag{IV.A.89} \label{IV.A.89} \]
jest związany z amplitudą deplanacji występującą w polu naprężeń stycznych.
Z definicji współrzędnej wycinkowej \frac{d\omega}{ds} = y(s)\frac{dz}{ds} -z(s)\frac{dy}{ds},$ wybik a, ze charakterystyka \(J_w\) jest gradientem współrzędnej wycinkowej w przekroju. Dla przekrojów cienkościennych może być wyznaczana przez całkowanie po rzeczywistym polu przekroju, a po odpowiednim zdefiniowaniu pola \(\omega\) również przez całkowanie po linii środkowej konturu z uwzględnieniem lokalnej grubości \(t_w(s)$.
Charakterystykę \(J_w\) należy odróżnić od klasycznej stałej skrętnej Saint-Venanta \(J_t\). Wielkość \(J_w\) wynika z gradientu współrzędnej wycinkowej Natomiast \(J_t\) jest stałą skrętną wyznaczaną z odrębnego zagadnienia skręcania Saint-Venanta dla danego przekroju. Jej postacie dla przekrojów otwartych i zamkniętych określono wcześniej w (\ref{IV.115})–(\ref{IV.121}).
Podejście strumieniowe (wynikające z przepływu naprężeń)
Drugą drogę redukcji pola naprężeń stanowi opis cienkościenny za pomocą przepływu naprężeń stycznych. Punktem wyjścia pozostają składowe pola naprężeń $\tau_{xy}$ i $\tau_{xz}$ określone wcześniej w (\ref{IV.A.30}). Nie wprowadzamy zatem niezależnego pola naprężeń, lecz otrzymujemy przepływ przez rzut istniejącego pola naprężeń na kierunek styczny do linii środkowej ścianki. Niech $\mathbf t_s(s)=t_y(s)\mathbf e_y+t_z(s)\mathbf e_z $ będzie jednostkowym wektorem stycznym do konturu $\Gamma$, przy czym
\[ t_y(s)=\frac{dy}{ds}, \qquad t_z(s)=\frac{dz}{ds}, \qquad t_y^2+t_z^2=1. \]
Składowa naprężenia stycznego działająca w kierunku stycznym do konturu wynosi
\[ \tau_s(s)=\tau_{xy}t_y+\tau_{xz}t_z. \tag{IV.A.90} \label{IV.A.90} \]
Przepływ ścinający definiujemy jako siłę styczną przypadającą na jednostkę długości konturu:
\[ q(s)=t_w(s)\tau_s(s). \tag{IV.A.91} \label{IV.A.91} \]
Po podstawieniu pola naprężeń (\ref{IV.A.30}) otrzymujemy
\[ \begin{aligned} q(s)=Gt_w(s)\Big[ &t_y\left(v’-\theta_z-z\varphi’-\psi\omega_{,y}\right)\\
&+t_z\left(w’+\theta_y+y\varphi’-\psi\omega_{,z}\right) \Big]. \end{aligned} \tag{IV.A.92} \label{IV.A.92} \]
Przepływ można rozdzielić zgodnie ze składnikami przyjętego pola kinematycznego:
\[ q=q_s+q_V+q_\omega. \tag{IV.A.93} \label{IV.A.93} \]
gdzie
\[ q_s= Gt_w(s) \left[ t_y(v’-\theta_z) +t_z(w’+\theta_y) \right], \tag{IV.A.94} \label{IV.A.94} \]
jest częścią związaną z odkształceniami postaciowymi,
\[ q_V= Gt_w(s)(yt_z-zt_y)\varphi’, \tag{IV.A.64} \label{IV.A.64} \]
jest częścią wynikającą z obrotu skrętnego przekroju, natomiast
\[ q_\omega= -Gt_w(s) \left( t_y\omega_{,y}+t_z\omega_{,z} \right)\psi \tag{IV.A.96} \label{IV.A.96} \]
jest częścią związaną z deplanacją.
Ponieważ $s$ jest długością łuku linii środkowej, zachodzi
\[ t_y\omega_{,y}+t_z\omega_{,z} = \frac{d\omega}{ds}. \tag{IV.A.65} \label{IV.A.65} \]
Stąd
\[ q_\omega = -Gt_w(s)\frac{d\omega}{ds}\,\psi. \tag{IV.A.66} \label{IV.A.66} \]
Zależność (\ref{IV.A.66}) pokazuje, że funkcja wycinkowa występuje w opisie przepływu poprzez swoją zmianę wzdłuż konturu. Jest to konturowa reprezentacja tego samego pola naprężeń, które w podejściu bezpośrednim zostało zredukowane przez całkowanie po polu przekroju.
Elementarna siła styczna ma postać
\[ d\mathbf F_t=q(s)\mathbf t_s(s)\,ds. \tag{IV.A.67} \label{IV.A.67} \]
Wypadkowe siły poprzeczne oraz moment skręcający wynikają z całkowania przepływu po konturze, zgodnie z odpowiednimi zależnościami redukcyjnymi. Po rozdzieleniu przepływu według (\ref{IV.A.93}) moment można rozłożyć na składniki
\[ M_x=M_x^{(s)}+M_x^{(V)}+M_x^{(\omega)}. \tag{IV.A.68} \label{IV.A.68} \]
W układzie centralnym składnik $q_s$ nie wnosi dodatkowego składnika momentu wynikającego z momentów statycznych $S_y$ i $S_z$, natomiast składniki $q_V$ i $q_\omega$ pozostają związane odpowiednio z obrotem skrętnym $\varphi’$ oraz deplanacją $\psi$. Podejście strumieniowe daje zatem rozkład przepływu określony przez (\ref{IV.A.93})–(\ref{IV.A.66}). Na tym etapie nie wprowadzamy jeszcze charakterystyk odciętej części przekroju. Pojawią się one dopiero w lokalnym równaniu równowagi fragmentu przekroju i prowadzą do postaci uogólnionego wzoru Żurawskiego (\ref{IV.A.79}).
Podejście strumieniowe jest zgodne z podejściem bezpośrednim, ponieważ przepływ (\ref{IV.A.91}) jest zbudowany z tego samego pola naprężeń (\ref{IV.A.30}), a wielkości przekrojowe uzyskuje się przez jego redukcję z całki powierzchniowej do całki po konturze.
Podejście bimomentowe (wynikające z różniczkowania bimomentu)
Niezależnie od bezpośredniego całkowania pola naprężeń oraz opisu za pomocą przepływu naprężeń, składnik momentu związany z paczeniem można wyznaczyć z zależności pomiędzy bimomentem a jego zmianą wzdłuż osi pręta. Przy przyjętej w pracy konwencji znaków mamy
\[ M_\omega=\frac{dB_\omega}{dx}. \tag{IV.A.69} \label{IV.A.69} \]
Bimoment został wcześniej wyznaczony z pola naprężeń normalnych i zapisany w (\ref{IV.84}) za pomocą charakterystyk geometrycznych związanych ze współrzędną wycinkową. Różniczkowanie tej zależności względem $x$ prowadzi do
\[ M_\omega= \bar E \left( I_{y\omega}\theta_y” -I_{z\omega}\theta_z” -I_\omega\psi” \right). \tag{IV.A.70} \label{IV.A.70} \]
gdzie $ \bar E=\frac{E_m}{1-\nu^2}.$
Zależność (\ref{IV.A.70}) jest bezpośrednią konsekwencją wcześniejszego wyprowadzenia bimomentu (\ref{IV.84}). W tej drodze wyznaczenia momentu giętno-skrętnego jego źródłem jest zmienność wzdłuż osi pręta pola naprężeń normalnych odpowiedzialnego za bimoment. Zależność ujawnia sprzężenie $M_\omega$ z obydwoma kierunkami zginania poprzez składniki $I_{y\omega}\theta_y”$ i $I_{z\omega}\theta_z”$ oraz z drugą pochodną amplitudy deplanacji poprzez $I_\omega\psi”$.
W przypadku szczególnego związku kinematycznego $\psi=\varphi’$ otrzymujemy
\[ M_\omega= \bar E \left( I_{y\omega}\theta_y” -I_{z\omega}\theta_z” -I_\omega\varphi”’ \right). \tag{IV.A.103} \label{IV.A.103} \]
Zależność ta nie stanowi ogólnego założenia pola przemieszczeń, lecz szczególny przypadek, w którym amplituda deplanacji zostaje związana z kątem skręcenia. Wykorzystuje ona wcześniej zdefiniowane charakterystyki $I_{y\omega}$, $I_{z\omega}$ i $I_\omega$ oraz wynikający z nich bimoment. Przedstawione podejścia opisują różne drogi redukcji pola naprężeń. Podejście bezpośrednie i podejście strumieniowe wynikają z tego samego pola naprężeń stycznych $\tau_{xy}$ i $\tau_{xz}$ i prowadzą do tych samych wielkości przekrojowych po odpowiednim całkowaniu. Podejście bimomentowe wykorzystuje natomiast pole naprężeń normalnych oraz zależność równowagi
\[ M_\omega=\frac{dB_\omega}{dx}, \tag{IV.A.104} \label{IV.A.104} \]
łączącą bimoment z momentem giętno-skrętnym. Zgodność wyników tych dróg wymaga zatem uwzględnienia odpowiednich równań równowagi, a nie wynika wyłącznie z samej postaci pola naprężeń.
Inżynierskie uogólnienie wzoru Żurawskiego dla pręta cienkościennego
Należy rozróżnić poziom globalny i lokalny opisu. Równania różniczkowe pręta wyznaczają w przekroju $S$ wartości sił przekrojowych, natomiast lokalne równanie równowagi ścianki służy do wyznaczenia ich rozkładu wzdłuż konturu w postaci przepływu $q(s)$. Po ustaleniu $x=x_S=\mathrm{const}$ nie wprowadzamy ponownie zależności od zmiennej osiowej do lokalnego rozwiązania. Dzięki temu wynik globalny i lokalny opisują ten sam stan przekroju, lecz na dwóch różnych poziomach redukcji.
W artykule Belka Bernoulli. Wzór Zurawskiego przedstawiono klasyczne ujęcie wzoru Żurawskiego. W tym rozdziale zależność tę uogólniamy na cienkościenny pręt opisany teorią Własowa, przyjmując inżynierski sposób wyznaczania naprężeń stycznych w wybranym przekroju pręta. Na rys. IV.5 zewnętrzny moment skręcający oznaczono przez $M_v$. W rozpatrywanym przekroju jego wypadkową jest całkowity moment skręcający $M_x$, który rozdzielamy na składnik Saint-Venanta i składnik giętno-skrętny związany z paczeniem $ M_x=M_V+M_\omega.$ Znaczenie obu składników oraz zależności między momentem Saint-Venanta, momentem giętno-skrętnym i bimomentem określono wcześniej w (\ref{IV.127})–(\ref{IV.138}). Dla przyjętych wcześniej zależności teorii Własowa obowiązuje $ M_\omega = dB_\omega \ dx. $
Wzór Żurawkiego dla pręta cienkościennego
Rozpatrujemy przekrój $P_0$, którego stan siłowy został wcześniej wyznaczony w ramach globalnego rozwiązania pręta, również w przypadku rozwiązania nieliniowego. W przekroju tym znany jest wektor sił przekrojowych $ \mathbf F_{P_0}= \left\{ N_{P_0},\,V_{yP_0},\,V_{zP_0},\,M_{xP_0},\,M_{yP_0},\,M_{zP_0},\,B_{\omega P_0} \right\}^{T}.$ Po ustaleniu x=x_{P_0}=\mathrm{const}$ wielkości te traktujemy jako znane parametry lokalnego zagadnienia. Zmienną lokalną pozostaje współrzędna $s$ opisująca położenie punktu na konturze przekroju. Nie rozwiązujemy zatem ponownie globalnego problemu pręta ani nie wprowadzamy do lokalnego zagadnienia zależności od zmiennej $x$.
Podstawą wyprowadzenia jest lokalne równanie równowagi cienkiej ścianki, zapisane wcześniej w postaci (\ref{IV.103}):
\[ \cfrac{dq}{ds}-t(s)\cfrac{\partial\sigma_x}{\partial x}=0. \tag{IV.A.69} \label{IV.A.69} \]
W uogólnionym ujęciu pole naprężenia normalnego nie ogranicza się do pojedynczego składnika zginającego. Jego pochodną względem osi pręta zapisujemy w postaci liniowej
\[ \cfrac{\partial\sigma_x}{\partial x} = \bar E\left( C_1+zC_2-yC_3-\omega C_4 \right), \tag{IV.A.70} \label{IV.A.70} \]
gdzie $C_1,\ldots,C_4$ są stałe względem $s$ dla rozpatrywanego przekroju $P_0$.
Po całkowaniu równania (\ref{IV.A.69}) od punktu $s_0$ do punktu $s$, przy wykorzystaniu charakterystyk geometrycznych odciętej części przekroju
\[ \bar A=\int_{s_0}^{s}t(\xi)\,d\xi, \qquad \bar S_y=\int_{s_0}^{s}z(\xi)t(\xi)\,d\xi, \]
\[ \bar S_z=\int_{s_0}^{s}y(\xi)t(\xi)\,d\xi, \qquad \bar S_\omega=\int_{s_0}^{s}\omega(\xi)t(\xi)\,d\xi, \tag{IV.A.71} \label{IV.A.71}\]
otrzymujemy
\[ q(s)=q_0+ \bar E\left( \bar A C_1+\bar S_y C_2-\bar S_z C_3-\bar S_\omega C_4 \right). \tag{IV.A.72} \label{IV.A.72} \]
Współczynniki $C_i$ są związane z wielkościami wynikającymi z globalnej równowagi. W klasycznym układzie głównym przekroju otrzymujemy
\[ \left\{ \begin{array}{c} p_x\\ V_z\\ V_y\\ M_\omega \end{array} \right\} = K_{\mathrm{normal}} \left\{ \begin{array}{c} C_1\\ C_2\\ C_3\\ C_4 \end{array} \right\},
\tag{IV.A.73} \label{IV.A.73} \]
gdzie
\[ K_{\mathrm{normal}} = \bar E \begin{bmatrix} A&0&0&0\\ 0&I_y&0&0\\ 0&0&I_z&0\\ 0&0&0&-I_\omega \end{bmatrix}. \tag{IV.A.74} \label{IV.A.74} \]
Stąd
\[ \left\{ \begin{array}{c} C_1\\ C_2\\ C_3\\ C_4 \end{array} \right\} = K_{\mathrm{normal}}^{-1} \left\{ \begin{array}{c} p_x\\ V_z\\ V_y\\ M_\omega \end{array}\right\},
\tag{IV.A.75} \label{IV.A.75} \]
gdzie
\[ K_{\mathrm{normal}}^{-1} = \begin{bmatrix} \dfrac{1}{A\bar E}&0&0&0\\ 0&\dfrac{1}{\bar E I_y}&0&0\\ 0&0&\dfrac{1}{\bar E I_z}&0\\ 0&0&0&-\dfrac{1}{\bar E I_\omega}
\end{bmatrix}. \tag{IV.A.76} \label{IV.A.76} \]
Macierz $K_{\mathrm{normal}}^{-1}$ pozwala wyznaczyć współczynniki $C_1,C_2,C_3,C_4$ pola $\partial\sigma_x/\partial x$ na podstawie sił przekrojowych ustalonych w rozpatrywanym przekroju $P_0$. W szczególności:
\[ C_1=\cfrac{p_x}{A\bar E}, \qquad C_2=\cfrac{V_z}{\bar E I_y}, \qquad C_3=\cfrac{V_y}{\bar E I_z}, \qquad C_4=-\cfrac{M_\omega}{\bar E I_\omega}. \tag{IV.A.77} \label{IV.A.77} \]
Po podstawieniu do (\ref{IV.A.72}) otrzymujemy zwartą postać uogólnionego wzoru Żurawskiego:
\[ q(s)=q_0+ \bar E \begin{bmatrix} \bar A&\bar S_y&-\bar S_z&-\bar S_\omega \end{bmatrix} K_{\mathrm{normal}}^{-1} \begin{bmatrix} p_x\\ V_z\\ V_y\\ M_\omega \end{bmatrix}.
\tag{IV.A.78} \label{IV.A.78} \]
Po wykonaniu mnożenia otrzymujemy bezpośrednio
\[ q(s)=q_0+ \cfrac{\bar A(s)}{A}p_x+ \cfrac{\bar S_y(s)}{I_y}V_z- \cfrac{\bar S_z(s)}{I_z}V_y+ \cfrac{\bar S_\omega(s)}{I_\omega}M_\omega. \tag{IV.A.79} \label{IV.A.79} \]
Równanie (\ref{IV.A.79}) uwzględnia wpływ siły osiowej $p_x$, obu składowych sił poprzecznych $V_y$ i $V_z$ oraz wielkości $M_\omega$ związanej z bimomentem na lokalny rozkład przepływu ścinającego w rozpatrywanym przekroju. Charakterystyki $\bar A$, $\bar S_y$, $\bar S_z$ i $\bar S_\omega$ opisują geometrię odciętej części przekroju, natomiast $K_{\mathrm{normal}}^{-1}$ opisuje zależności przekrojowe wynikające z klasycznego układu głównego przekroju.
Moment Saint-Venanta $M_V$ stanowi odrębną składową przepływu ścinającego i należy go wyznaczać zgodnie z wcześniej przedstawionym opisem skręcania (\ref{IV.117})–(\ref{IV.121}).
Zastosowanie do przekrojów cienkościennych otwartych i zamkniętych
Dla przekroju cienkościennego otwartego punkt $s_0$ można wybrać na swobodnej krawędzi ścianki. Warunek brzegowy $ q(s_0)=0$ wyznacza stałą całkowania $q_0=0$. Przepływ wynikający z uogólnionego wzoru Żurawskiego (\ref{IV.A.79}) ma wówczas postać
\[ q_Z(s)= \cfrac{\bar A(s)}{A}p_x+ \cfrac{\bar S_y(s)}{I_y}V_z- \cfrac{\bar S_z(s)}{I_z}V_y+ \cfrac{\bar S_\omega(s)}{I_\omega}M_\omega. \tag{IV.A.80} \label{IV.A.80} \]
Odpowiadające naprężenie styczne wynosi
\[ \tau_Z(s)=\cfrac{q_Z(s)}{t(s)}. \tag{IV.A.81} \label{IV.A.81} \]
Całkowity przepływ w przekroju otwartym jest sumą przepływu wynikającego z równania Żurawskiego oraz składowej Saint-Venanta:
\[ q(s)=q_Z(s)+q_V(s). \tag{IV.A.82} \label{IV.A.82} \]
W przekroju cienkościennym zamkniętym nie występuje swobodna krawędź, dlatego stała $q_0$ nie może zostać wyznaczona z warunku $q(s_0)=0$. Po formalnym przecięciu konturu przepływ można zapisać w postaci
\[
q(s)=q_Z(s)+q_c,
\]
gdzie $q_Z(s)$ jest przepływem podstawowym wynikającym z uogólnionego wzoru Żurawskiego, natomiast $q_c$ jest stałą składową obiegową. Jej wartość wyznacza się z warunku zgodności zamkniętej ścianki (\ref{IV.107})–(\ref{IV.109}).
Dla jednokomorowego przekroju zamkniętego składowa Saint-Venanta przy czystym skręcaniu jest określona wzorem Bredta
\[ q_V=\cfrac{M_V}{2A_m}, \tag{IV.A.83} \label{IV.A.83} \]
gdzie $A_m$ jest polem ograniczonym przez linię środkową ścianki. Odpowiadające naprężenie styczne wynosi
\[ \tau_V(s)=\cfrac{q_V}{t(s)} =\cfrac{M_V}{2A_m\,t(s)}. \tag{IV.A.84} \label{IV.A.84} \]
W ogólnym przypadku przepływ w przekroju zamkniętym ma zatem postać
\[ q(s)=q_Z(s)+q_c+q_V(s). \tag{IV.A.85} \label{IV.A.85} \]
W szczególnym przypadku czystego skręcania Saint-Venanta przepływ Żurawskiego i składowa obiegowa nie występują, a więc
\[ q_Z(s)=0,\qquad q_c=0,\qquad q(s)=q_V=\cfrac{M_V}{2A_m}. \tag{IV.A.86} \label{IV.A.86} \]
Pozostałe wielkości przekrojowe, w szczególności $B_\omega$ i $M_\omega$, należy traktować zgodnie z wcześniejszym opisem teorii Własowa. Bimoment $B_\omega$ jest wielkością siłową związaną z paczeniem przekroju, natomiast moment giętno-skrętny $M_\omega$ wynika z jego zmienności wzdłuż osi pręta:
\[M_\omega=\cfrac{dB_\omega}{dx}. \tag{IV.A.87} \label{IV.A.87} \]
Nie zwiększa to liczby niezależnych wielkości siłowych przekroju.
Różniczkowy układ równań równowagi I rzędu pręta cienkościennego
Różniczkowy układ równań równowagi cienkościennego pręta można otrzymać na podstawie przyjętego pola przemieszczeń Własowa–Timoshenki, wyznaczając odpowiadające mu siły przekrojowe, a następnie różniczkując je wzdłuż osi pręta i przyrównując ich pochodne do odpowiadających im rozłożonych obciążeń zewnętrznych. W układzie centralnym, głównym i znormalizowanym, w którym $S_y=S_z=S_w=S_{wy}=S_{wz}=0,\, I_{yz}=0, $ układ równań można zapisać w postaci
\[\cfrac{d\mathbf S}{dx}=\mathbf p(x). \]
W układzie centralnym, głównym i znormalizowanym wektor sił przekrojowych wyrażony w funkcji zmiennych kinematycznych można zapisać w postaci
\[ \mathbf{S}(x)= \begin{bmatrix} N(x)\\ V_y(x)\\ V_z(x)\\ M_y(x)\\ M_z(x)\\ B_\omega(x)\\ M_x(x) \end{bmatrix} = \begin{bmatrix} A\bar E\,u'(x)\\[1mm]
GA\left(v'(x)-\theta_3(x)\right)\\[1mm]
GA\left(\theta_2(x)+w'(x)\right)\\[1mm]
\bar E\left[-I_{2\omega}\psi'(x)+I_y\theta_2′(x)\right]\\[1mm]
\bar E\left[I_{3\omega}\psi'(x)+I_z\theta_3′(x)\right]\\[1mm]
\bar E\left[I_\omega\psi'(x)-I_{2\omega}\theta_2′(x)+I_{3\omega}\theta_3′(x)\right]\\[1mm]
G(I_y+I_z)\varphi'(x) +\bar E\left[ I_{2\omega}\theta_2”(x) -I_{3\omega}\theta_3”(x) -I_\omega\varphi”'(x) \right]
\end{bmatrix}. \tag{IV.A.87x} \label{IV.A.87x} \]
Odpowiadający mu wektor rozłożonych obciążeń zewnętrznych ma postać
\[ \mathbf{p}(x)= \begin{bmatrix} p_x(x)\\p_y(x)\\ p_z(x)\\ m_y(x)\\ m_z(x)\\ b_\omega(x)\\ m_x(x) \end{bmatrix}. \tag{IV.A.88x} \label{IV.A.88x} \]
Należy zachować siedem niezależnych wielkości siłowych. Wielkości \(B_\omega\) i \(M_\omega\) nie stanowią dwóch niezależnych składowych wektora sił przekrojowych. Bimoment \(B_\omega\) jest niezależną wielkością siłową związaną z paczeniem przekroju, natomiast moment giętno-skrętny \(M_\omega\) nie stanowi dodatkowej składowej wektora sił przekrojowych. Z wcześniejszych zależności teorii wynika
\[ M_\omega=\cfrac{dB_\omega}{dx}. \tag{IV.A.89} \label{IV.A.89} \]
W układzie centralnym, głównym i znormalizowanym bimoment ma postać
\[ B_\omega= \bar E\left( I_\omega\psi’ -I_{2\omega}\theta_2′ +I_{3\omega}\theta_3′ \right). \]
W konsekwencji
\[ M_\omega= \bar E\left( I_{2\omega}\theta_2” -I_{3\omega}\theta_3” -I_\omega\psi” \right). \]
Powyższe zależności stanowią przygotowanie do sformułowania i rozwinięcia różniczkowego układu równań równowagi pręta cienkościennego.
Redukcja ogólnego układu równań równowagi
Redukcja z 7-miu do 4-ch równań
Szczególną uwagę należy zwrócić na cztery równania układu (\ref{IV.162}) związane z siłą osiową, momentami zginającymi \(M_y\), \(M_z\) oraz bimomentem \(B_\omega\). W ogólnym przypadku trzy równania związane z momentami zginającymi i bimomentem są wzajemnie sprzężone poprzez charakterystyki wycinkowe \(I_{2\omega}\) i \(I_{3\omega}\). Ich redukcja, wraz z równaniem dotyczącym siły osiowej, pozwala określić \(u”\), \(\theta_2”\), \(\theta_3”\) oraz \(\psi”\) w funkcji odpowiednich obciążeń.
Dla siły osiowej pierwsze równanie układu (\ref{IV.162}) ma postać
\[ A\bar E\,u”(x)=p_x(x), \]
wobec czego
\[ u”(x)=\cfrac{p_x(x)}{A\bar E}. \]
Pozostałe trzy równania układu (\ref{IV.162}) tworzą sprzężony układ algebraiczny względem \(\theta_2”(x)$, \(\theta_3”(x)$ i \(\psi”(x)$.
Po rozwiązaniu powstałego układu czterech równań równowagi względem miar kinematycznych otrzymujemy zredukowany układ czterech równań
\[ \begin{bmatrix} u”(x)\\ \theta_2”(x)\\ \theta_3”(x)\\ \psi”(x) \end{bmatrix} = \cfrac{1}{A\bar E D_\theta} \begin{bmatrix} D_\theta & 0 & 0 & 0\\
-I_{2\omega}I_\omega I_z & A I_{3\omega}^{\,2} & A I_{2\omega}I_{3\omega} & A I_{2\omega}I_z\\
I_{3\omega}I_\omega I_y & A I_{2\omega}I_{3\omega} & A I_{2\omega}^{\,2} & -A I_{3\omega}I_y\\
-I_\omega I_yI_z & -A I_{2\omega}I_z & A I_{3\omega}I_y & A I_yI_z
\end{bmatrix}
\begin{bmatrix} p_x(x)\\ m_y(x)\\ m_z(x)\\ b_\omega(x) \end{bmatrix}. \tag{IV.A.97x} \label{IV.A.97x} \]
gdzie
\[ D_\theta=I_zI_{2\omega}^{\,2}+I_yI_{3\omega}^{\,2}. \tag{IV.A.98x} \label{IV.A.98x} \]
Otrzymane zależności tworzą zredukowany układ czterech równań dla \(u”\), \(\theta_2”\), \(\theta_3”\) oraz \(\psi”\), zapisany na poziomie obciążeń \(p_x\), \(m_y\), \(m_z\) i \(b_\omega\). W ogólnym przypadku krzywizny \(\theta_2”\) i \(\theta_3”\) zależą od obu obciążeń momentowych, obciążenia bimomentowego oraz obciążenia osiowego, natomiast \(\psi”\) zależy od obciążenia bimomentowego, obu obciążeń momentowych oraz obciążenia osiowego. Charakterystyki \(I_{2\omega}\) i \(I_{3\omega}\) określają zatem sprzężenie pomiędzy zginaniem i paczeniem.
Jednoznaczność algebraicznego rozwiązania uogólnionego układu wystąpi w przypadku
\[ D_\theta\neq0. \]
W innej sytuacji niejednoznaczne rozwiązanie wymaga odrębnej analizy zdegenerowanego układu charakterystyk geometrycznych.
Redukcja z 7-miu do 4-ch równań na poziomie gradientów sił przekrojowych
Z równań równowagi (\ref{IV.162}) wprost wynika, że obciążenie rozłożone jest gradientem odpowiedniej wielkości przekrojowej. Zależność tę można zapisać w postaci
\[ \begin{bmatrix} p_x(x)\\ m_y(x)\\ m_z(x)\\ b_\omega(x) \end{bmatrix} = \cfrac{d}{dx} \begin{bmatrix} N(x)\\ M_y(x)\\ M_z(x)\\ B_\omega(x) \end{bmatrix}=
\begin{bmatrix} n_x(x)\\ V_y(x)\\ V_z(x)\\ M_\omega(x) \end{bmatrix}. \tag{IV.A.67} \label{IV.A.67} \]
gdzie \(n_x=N’\) oznacza gradient siły osiowej, natomiast \(V_y\), \(V_z\) są siłami poprzecznymi, a \(M_\omega=B_\omega’\) jest momentem związanym z paczeniem.
W związku z tym zredukowany układ równań na poziomie gradientów sił przekrojowych otrzymujemy bezpośrednio przez podstawienie zależności (\ref{IV.A.67}) do równania (\ref{IV.A.65}). Otrzymana postać zachowuje tę samą strukturę sprzężeń geometrycznych, lecz zamiast obciążeń rozłożonych \(p_x\), \(m_y\), \(m_z\) i \(b_\omega\) wykorzystuje odpowiednie gradienty sił przekrojowych \(n_x\), \(V_y\), \(V_z\) i \(M_\omega\).
Przypadek rozprzężenia zginania i paczenia
Szczególnym przypadkiem jest $ I_{2\omega}=I_{3\omega}=0.$ Wówczas równania momentów zginających przyjmują postać
\[ \theta_2”(x)=\cfrac{m_y(x)}{\bar E I_y}, \, \theta_3”(x)=\cfrac{m_z(x)}{\bar E I_z}, \tag{IV.A.68} \label{IV.A.68} \]
natomiast równanie bimomentu redukuje się do
\[ \psi”(x)=\cfrac{b_\omega(x)}{\bar E I_\omega}. \tag{IV.A.69} \label{IV.A.69} \]
W ten sposób zanikają wzajemne sprzężenia wynikające z charakterystyk \(I_{2\omega}\) i \(I_{3\omega}\). Warunek \(I_{2\omega}=I_{3\omega}=0\) nie jest przy tym ograniczony wyłącznie do przekrojów bisymetrycznych. Zależy on od przyjętego układu odniesienia oraz właściwości funkcji wycinkowej. Przekroje o odpowiednich własnościach symetrii stanowią jeden ze szczególnych przypadków, w których charakterystyki te zanikają.
Redukcja równania skrętnego
Dalsza redukcja dotyczy ostatniego równania układu (\ref{IV.162}), związanego z równowagą całkowitego momentu skręcającego \(M_x\). Całkowity moment skręcający jest sumą części Saint-Venanta \(M_V\) oraz części związanej z paczeniem \(M_\omega\),
\[ M_x=M_V+M_\omega. \tag{IV.A.70} \label{IV.A.70} \]
W układzie centralnym, głównym i znormalizowanym część Saint-Venanta ma postać
\[ M_V=G(I_y+I_z)\varphi’. \]
Zależność pomiędzy momentem giętno-skrętnym a bimomentem wynika bezpośrednio z równań równowagi przekroju,
\[ M_\omega(x)=\cfrac{dB_\omega(x)}{dx}. \tag{IV.A.103} \label{IV.A.103} \]
Dla \(I_{2\omega}=I_{3\omega}=0\) bimoment ma postać
\[ B_\omega=\bar E I_\omega\psi’. \]
Po przyjęciu szczególnego związku kinematycznego $ \psi=\varphi’$ otrzymujemy
\[ B_\omega=\bar E I_\omega\varphi”. \]
Zależność ta stanowi podstawę dalszej redukcji równania skrętnego, która zostanie przeprowadzona w części V.
Różniczkowy układ równań równowagi pręta cienkościennego
Różniczkowy układ równań równowagi cienkościennego pręta można otrzymać bezpośrednio z przyjętego pola przemieszczeń Własowa–Timoshenki, poprzez różniczkowanie wzdłuż osi pręta odpowiednich sił przekrojowych i przyjęcie warunków równowagi z odpowiadającymi im rozłożonymi obciążeniami zewnętrznymi. Dalsze rozważania prowadzone są w układzie centralnym, głównym i znormalizowanym, dla którego $ S_y=S_z=S_w=S_{wy}=S_{wz}=0,\, I_{yz}=0.$
W przyjętej konwencji wektor wielkości przekrojowych ma postać (\ref{IV.162}). Układ ten stanowi podstawowy układ równań różniczkowych opisujący równowagę cienkościennego pręta oraz punkt wyjścia do dalszej analizy sprzężenia zginania, skręcania i paczenia oraz nieliniowego zachowania pręta, w tym utraty stateczności giętnej, skrętnej i giętno-skrętnej (zwichrzenia).
Układ równań równowagi otrzymuje się poprzez różniczkowanie wzdłuż osi pręta sił przekrojowych, wyrażonych w funkcji przyjętych zmiennych kinematycznych, a następnie przyrównanie ich do odpowiadających rozłożonych obciążeń zewnętrznych. Zbiór niezależnych wielkości siłowych zapisujemy w postaci wektora $ \cfrac{d\mathbf{S}}{dx}=\mathbf{p}(x).$. W układzie centralnym, głównym i znormalizowanym wektor sił przekrojowych wyrażony w funkcji zmiennych kinematycznych można zapisać w postaci
\[ \mathbf{S}(x)= \begin{bmatrix} N(x)\\ V_y(x)\\ V_z(x)\\ M_y(x)\\ M_z(x)\\ B_\omega(x)\\ M_x(x) \end{bmatrix} = \begin{bmatrix}
A\bar E\,u'(x)\\[1mm]
GA\left(v'(x)-\theta_3(x)\right)\\[1mm]
GA\left(\theta_2(x)+w'(x)\right)\\[1mm]
\bar E\left[-I_{2\omega}\psi'(x)+I_y\theta_2′(x)\right]\\[1mm]
\bar E\left[I_{3\omega}\psi'(x)+I_z\theta_3′(x)\right]\\[1mm]
\bar E\left[I_\omega\psi'(x)-I_{2\omega}\theta_2′(x)+I_{3\omega}\theta_3′(x)\right]\\[1mm]
G(I_y+I_z)\phi'(x)+\bar E\left[I_{2\omega}\theta_2”(x)-I_{3\omega}\theta_3”(x)-I_\omega\phi”'(x)\right]
\end{bmatrix}. \tag{IV.A.87} \label{IV.A.87} \]
Odpowiadający mu wektor rozłożonych obciążeń zewnętrznych ma postać
\[ \mathbf{p}(x)= \begin{bmatrix} p_x(x)\\ p_y(x)\\ p_z(x)\\ m_y(x)\\ m_z(x)\\ b_\omega(x)\\ m_x(x) \end{bmatrix}. \tag{IV.A.88} \label{IV.A.88} \]
Należy zachować siedem niezależnych wielkości siłowych. Wielkości \(B_\omega\) i \(M_\omega\) nie stanowią dwóch niezależnych składowych wektora sił przekrojowych. Moment giętno-skrętny \(M_\omega\) jest określony przez zmianę bimomentu wzdłuż osi pręta. Przy przyjętej konwencji znaków zachodzi zależność
\[ M_\omega=\cfrac{dB_\omega}{dx}.\tag{IV.A.89} \label{IV.A.89} \]
Wprowadzenie \(M_\omega\) nie zwiększa zatem liczby niezależnych wielkości siłowych. Równanie związane z paczeniem wynika z różniczkowania bimomentu \(B_\omega\), natomiast równanie równowagi skrętnej otrzymuje się przez różniczkowanie całkowitego momentu skręcającego \(M_x\).
Wyprowadzenie zależności dla równania skrętnego można pokazać na przykładzie momentu skręcającego \(M_x\). Równanie równowagi względem osi pręta przyjmujemy w postaci
\[ \cfrac{dM_x}{dx}=m_x. \tag{IV.A.90} \label{IV.A.90} \]
gdzie \(m_x\) oznacza rozłożony moment skręcający. Z wcześniejszego rozdzielenia
$ M_x=M_V+M_\omega $ oraz przyjętej zależności $ M_\omega=\cfrac{dB_\omega}{dx}$ otrzymujemy, po uwzględnieniu definicji bimomentu,
\[M_x=G(I_y+I_z)\varphi’ +\bar E\left(I_{2\omega}\theta_2”-I_{3\omega}\theta_3”-I_\omega\psi”\right). \]
W szczególnym przypadku związku kinematycznego $\psi=\varphi’$ zależność ta przyjmuje postać
\[M_x=G(I_y+I_z)\varphi’ +\bar E\left(I_{2\omega}\theta_2”-I_{3\omega}\theta_3”-I_\omega\varphi”’\right). \tag{IV.A.91} \label{IV.A.91} \]
Po zróżniczkowaniu względem \(x\) otrzymujemy równanie równowagi skrętnej
\[ G(I_y+I_z)\varphi” +\bar E\left(I_{2\omega}\theta_2”’-I_{3\omega}\theta_3”’-I_\omega\varphi””\right) =m_x. \tag{IV.A.92} \label{IV.A.92} \]
Z zależności kinematycznych dla zginania
\[\theta_2=-w’,\, \theta_3=v’ \tag{IV.A.93} \label{IV.A.93} \] wynika natomiast
\[ \theta_2”’=-w””,\, \theta_3”’=v””. \tag{IV.A.94} \label{IV.A.94} \]
Po podstawieniu otrzymujemy
\[ G(I_y+I_z)\varphi” +\bar E\left(-I_{2\omega}w””-I_{3\omega}v””-I_\omega\varphi””\right) =m_x. \tag{IV.A.64} \label{IV.A.64} \]
Równanie to ma charakter sprzężony: oprócz kąta skręcenia \(\varphi\) występują w nim czwarte pochodne przemieszczeń poprzecznych \(v\) i \(w\). Sprzężenie wynika z charakterystyk wycinkowych \(I_{2\omega}\) i \(I_{3\omega}\), natomiast \(I_\omega\) odpowiada składnikowi związanemu bezpośrednio ze zmiennością paczenia przekroju. W szczególnym przypadku, gdy
\[ I_{2\omega}=I_{3\omega}=0, \] równanie upraszcza się do \[ G(I_y+I_z)\varphi”-\bar E I_\omega\varphi””=m_x. \tag{IV.A.96} \label{IV.A.96} \]
Otrzymane równanie stanowi część sprzężonego układu równań różniczkowych pręta cienkościennego. Zależności niższego rzędu nie są tutaj ponownie wyprowadzane, ponieważ zostały określone wcześniej. W dalszej analizie przedmiotem zainteresowania jest zgodność trzech sposobów opisu momentu skręcającego: poprzez bezpośrednie całkowanie pola naprężeń (\ref{IV.A.79})–(\ref{IV.A.88}), poprzez przepływ ścinający (\ref{IV.A.53})–(\ref{IV.A.96}) oraz poprzez różniczkowanie bimomentu (\ref{IV.A.67})–(\ref{IV.A.69}).
Bimoment \(B_\omega\) jest niezależną wielkością siłową związaną z paczeniem przekroju, natomiast moment giętno-skrętny \(M_\omega\) nie stanowi dodatkowej niezależnej składowej wektora sił przekrojowych. Przy przyjętej konwencji znaków jest on związany z bimomentem zależnością (\ref{IV.A.89}). W układzie centralnym, głównym i znormalizowanym bimoment ma postać
\[ B_\omega= \bar E\left( I_\omega\psi’ -I_{2\omega}\theta_2′ +I_{3\omega}\theta_3′ \right). \]
W konsekwencji
\[ M_\omega= \bar E\left( I_{2\omega}\theta_2” -I_{3\omega}\theta_3” -I_\omega\psi” \right). \]
Redukcja ogólnego układu równań równowagi
Redukcja z 7-miu do 4-ch równań
Szczególną uwagę należy zwrócić na cztery równania układu (\ref{IV.162}) związane z siłą osiową, momentami zginającymi \(M_y\), \(M_z\) oraz bimomentem \(B_\omega\). W ogólnym przypadku trzy równania związane z momentami zginającymi i bimomentem są wzajemnie sprzężone poprzez charakterystyki wycinkowe \(I_{2\omega}\) i \(I_{3\omega}\). Ich redukcja, wraz z równaniem dotyczącym siły osiowej, pozwala określić \(u”\), \(\theta_2”\), \(\theta_3”\) oraz \(\psi”\) w funkcji odpowiednich obciążeń.
Dla siły osiowej pierwsze równanie układu (\ref{IV.162}) ma postać $A\bar E\,u”(x)=p_x(x),$ wobec czego $u”(x)=\cfrac{p_x(x)}{A\bar E}.$ Pozostałe trzy równania układu (\ref{IV.162}) tworzą sprzężony układ algebraiczny względem \(\theta_2”(x)$, \(\theta_3”(x)$ i \(\psi”(x)$.
Po rozwiązaniu powstałego układu czterech równań równowagi względem miar kinematycznych otrzymujemy zredukowany układ czterech równań
\[ \begin{bmatrix} u”(x)\\ \theta_2”(x)\\ \theta_3”(x)\\ \psi”(x) \end{bmatrix} = \cfrac{1}{A\bar E D_\theta} \begin{bmatrix} D_\theta & 0 & 0 & 0\\
-I_{2\omega}I_\omega I_z & A I_{3\omega}^{\,2} & A I_{2\omega}I_{3\omega} & A I_{2\omega}I_z\\
I_{3\omega}I_\omega I_y & A I_{2\omega}I_{3\omega} & A I_{2\omega}^{\,2} & -A I_{3\omega}I_y\\
-I_\omega I_yI_z & -A I_{2\omega}I_z & A I_{3\omega}I_y & A I_yI_z \end{bmatrix} \begin{bmatrix} p_x(x)\\ m_y(x)\\ m_z(x)\\ b_\omega(x)
\end{bmatrix}. \tag{IV.A.65} \label{IV.A.65} \]
gdzie
\[ D_\theta=I_zI_{2\omega}^{\,2}+I_yI_{3\omega}^{\,2}. \tag{IV.A.66} \label{IV.A.66} \]
Otrzymane zależności tworzą zredukowany układ czterech równań dla \(u”\), \(\theta_2”\), \(\theta_3”\) oraz \(\psi”\), zapisany na poziomie obciążeń \(p_x\), \(m_y\), \(m_z\) i \(b_\omega\). W ogólnym przypadku krzywizny \(\theta_2”\) i \(\theta_3”\) zależą od obu obciążeń momentowych, obciążenia bimomentowego oraz obciążenia osiowego, natomiast \(\psi”\) zależy od obciążenia bimomentowego, obu obciążeń momentowych oraz obciążenia osiowego. Charakterystyki \(I_{2\omega}\) i \(I_{3\omega}\) określają zatem sprzężenie pomiędzy zginaniem i paczeniem.
Jednoznaczność algebraicznego rozwiązania uogólnionego układu. wystąpi w przypadku$ [D_\theta\neq0$. W innej sytuacji miekednoznaczne rozwiązanie wymaga odrębnej analizy zdegenerowanego układu charakterystyk geometrycznych.
Redukcja z 7-miu do 4-ch równań na poziomie gradientów sił przekrojowych
Z równań równowagi (\ref{IV.162}) wprost wynika, że obciążenie rozłożone jest gradientem odpowiedniej wielkości przekrojowej. Zależność tę można zapisać w postaci
\[ \begin{bmatrix} p_x(x)\\ m_y(x)\\ m_z(x)\\ b_\omega(x) \end{bmatrix} = \cfrac{d}{dx} \begin{bmatrix} N(x)\\ M_y(x)\\ M_z(x)\\ B_\omega(x) \end{bmatrix} = \begin{bmatrix} n_x(x)\\ V_y(x)\\ V_z(x)\\M_\omega(x) \end{bmatrix}. \tag{IV.A.67} \label{IV.A.67} \]
gdzie \(n_x=N’\) oznacza gradient siły osiowej, natomiast \(V_y\), \(V_z\) są siłami poprzecznymi, a \(M_\omega=B_\omega’\) jest momentem związanym z paczeniem.
W związku z tym zredukowany układ równań na poziomie gradientów sił przekrojowych otrzymujemy bezpośrednio przez podstawienie zależności (\ref{IV.A.67}) do równania (\ref{IV.A.65}). Otrzymana postać zachowuje tę samą strukturę sprzężeń geometrycznych, lecz zamiast obciążeń rozłożonych \(p_x\), \(m_y\), \(m_z\) i \(b_\omega\) wykorzystuje odpowiednie gradienty sił przekrojowych \(n_x\), \(V_y\), \(V_z\) i \(M_\omega\).
Przypadek rozprzężenia zginania i paczenia
Szczególnym przypadkiem jest $ I_{2\omega}=I_{3\omega}=0.$
Wówczas równania momentów zginających przyjmują postać
\[ \theta_2”(x)=\cfrac{m_y(x)}{\bar E I_y}, \, \theta_3”(x)=\cfrac{m_z(x)}{\bar E I_z}, \tag{IV.A.68} \label{IV.A.68} \]
natomiast równanie bimomentu redukuje się do
\[ I_\omega u”(x)=\cfrac{b_\omega(x)}{\bar E}. \tag{IV.A.69} \label{IV.A.69} \]
W ten sposób zanikają wzajemne sprzężenia wynikające z charakterystyk \(I_{2\omega}\) i \(I_{3\omega}\). Warunek \(I_{2\omega}=I_{3\omega}=0\) nie jest przy tym ograniczony wyłącznie do przekrojów bisymetrycznych. Zależy on od przyjętego układu odniesienia oraz właściwości funkcji wycinkowej. Przekroje o odpowiednich własnościach symetrii stanowią jeden ze szczególnych przypadków, w których charakterystyki te zanikają.
Redukcja równania skrętnego
Dalsza redukcja dotyczy ostatniego równania układu (\ref{IV.162}), związanego z równowagą całkowitego momentu skręcającego \(M_x\). Całkowity moment skręcający jest sumą części Saint-Venanta \(M_V\) oraz części związanej z paczeniem \(M_\omega\),
\[ M_x=M_V+M_\omega. \tag{IV.A.70} \label{IV.A.70} \]
W układzie centralnym, głównym i znormalizowanym część Saint-Venanta ma postać
\[ M_V=G(I_y+I_z)\phi’. \]
Zależność pomiędzy momentem giętno-skrętnym a bimomentem nie jest tutaj przyjmowana jako niezależna definicja, lecz wynika bezpośrednio z równań równowagi przekroju; przy przyjętej konwencji znaków otrzymujemy
\[ M_\omega(x)=\cfrac{dB_\omega(x)}{dx}. \tag{IV.A.103} \label{IV.A.103} \]
Dla \(I_{2\omega}=I_{3\omega}=0\) bimoment ma postać $[ B_\omega=\bar E I_\omega\psi’. $
Po przyjęciu szczególnego związku kinematycznego $ \psi=\phi’$ otrzymujemy $ B_\omega=\bar E I_\omega\phi”.$ Stąd, zgodnie z zależnością wynikającą z równań równowagi,
\[ M_\omega =\cfrac{dB_\omega}{dx} =\bar E I_\omega\phi”’. \tag{IV.A.104} \label{IV.A.104} \]
Całkowity moment skręcający przyjmuje zatem postać
\[ M_x= G(I_y+I_z)\phi’ +\bar E I_\omega\phi”’. \tag{IV.A.105} \label{IV.A.105} \]
Równanie równowagi względem osi pręta ma postać $ \cfrac{dM_x}{dx}=m_x. $ Po zróżniczkowaniu (\ref{IV.A.105}) otrzymujemy
\[ G(I_y+I_z)\phi” +\bar E I_\omega\phi”” =m_x. \tag{IV.A.106} \label{IV.A.106} \]
Jest to równanie skręcania nieswobodnego wynikające bezpośrednio z przyjętego modelu. W przypadku braku rozłożonego momentu skręcającego, \(m_x=0\), otrzymujemy równanie jednorodne
\[ G(I_y+I_z)\phi” +\bar E I_\omega\phi”” =0. \tag{IV.A.71} \label{IV.A.71} \]
Relacja z klasycznym równaniem Własowa
Równanie (\ref{IV.A.105}) ma strukturę analogiczną do klasycznego równania skręcania nieswobodnego Własowa,
\[ GJ\phi” +EI_\omega\phi”” =m_x. \tag{IV.A.108} \label{IV.A.108} \]
Podobieństwo obu równań wynika z identycznej struktury mechanizmu paczenia. W obu przypadkach moment skręcający składa się z części Saint-Venanta oraz części związanej ze zmiennością paczenia. W rozważanym modelu zależność ta ma postać
\[ M_x= G(I_y+I_z)\phi’ +\bar E I_\omega\phi”’. \]
W klasycznej teorii Własowa odpowiednia zależność ma analogiczną strukturę, z charakterystyką skręcania Saint-Venanta \(J\) oraz klasycznym modułem Younga \(E\).
Nie można jednak utożsamiać obu opisów bez dodatkowych założeń. W przedstawionym modelu charakterystykę skręcania Saint-Venanta reprezentuje \(I_y+I_z\), natomiast w teorii Własowa występuje stała skręcania \(J\). Ogólnie $ I_y+I_z\neq J.$ Różnica ta wynika z odmiennego sposobu opisu pola odkształceń stycznych przekroju. Również charakterystyka materiałowa części związanej z paczeniem jest w obu opisach zapisana odmiennie. W przedstawionym modelu występuje zredukowany moduł $ \bar E=\cfrac{E}{1-\nu^2},$ podczas gdy w klasycznym równaniu Własowa występuje \(E\). Z tego względu dokładne przejście do klasycznego równania Własowa wymaga odpowiedniej identyfikacji charakterystyk torsyjnych i materiałowych.
Istotna zgodność dotyczy natomiast mechanizmu paczenia. Bimoment jest związany z pierwszą pochodną funkcji paczenia, a jego zmiana wzdłuż osi pręta prowadzi do momentu giętno-skrętnego. Przy szczególnym związku kinematycznym \(\psi=\phi’\) otrzymujemy zależność bimomentu od \(\phi”\), a następnie momentu giętno-skrętnego od \(\phi”’\). W równaniu równowagi momentu skręcającego pojawia się w konsekwencji czwarta pochodna \(\phi””\).
Klasyczne równanie Własowa można zatem traktować jako szczególny przypadek rozważanego opisu, uzyskiwany po rozprzężeniu zginania i paczenia oraz po przyjęciu klasycznej charakterystyki torsyjnej i materiałowej. Relację tę można schematycznie zapisać jako
\[ \text{uogólniony model} \quad\longrightarrow\quad I_{2\omega}=I_{3\omega}=0 \quad\longrightarrow\, I_y+I_z\rightarrow J,\, \bar E\rightarrow E \,\longrightarrow\quad \text{równanie Własowa}.\tag{IV.A.109}
\label{IV.A.109} \]
Warunek \(D_\theta\neq0\) pozostaje warunkiem algebraicznej odwracalności układu (\ref{IV.A.93})–(\ref{IV.A.64}). Jego spełnienie jest niezależne od późniejszej redukcji równania skrętnego.
Podstawy energetyczne teorii prętów cienkościnnych
Geometryczna reprezentacja sił i momentów
W ujęciu algebry geometrycznej siły i momenty przekrojowe mogą być reprezentowane jako obiekty geometryczne związane z orientacją przekroju. Moment skręcający względem osi \(x\) zapisujemy w postaci dwuwektora płaszczyzny przekroju
\[ \mathcal{M}_x=M_x\,\mathbf e_y\wedge\mathbf e_z. \tag{IV.A.109} \label{IV.A.109} \]
Pełny moment przekroju można przedstawić jako
\[ \mathcal{M} = M_x\,\mathbf e_y\wedge\mathbf e_z + M_y\,\mathbf e_z\wedge\mathbf e_x + M_z\,\mathbf e_x\wedge\mathbf e_y. \tag{IV.A.110} \label{IV.A.110} \]
W tej reprezentacji moment jest traktowany jako obiekt geometryczny związany z zorientowaną płaszczyzną, natomiast klasyczny zapis osiowy stanowi jego reprezentację dualną. Ujęcie geometryczne pozwala zachować rozdzielenie pomiędzy geometryczną reprezentacją sił i momentów a skalarnym charakterem energii i funkcjonału. Iloczyn geometryczny łączy część skalarną i zewnętrzną, dzięki czemu może stanowić wspólny formalizm dla opisu wielkości mechanicznych i ich orientacji.
Energia odkształcenia
Energię odkształcenia konstrukcji definiujemy jako
\[ U= \cfrac12\int_V \boldsymbol{\sigma}:\boldsymbol{\varepsilon_0}\,dV. \tag{IV.A.111} \label{IV.A.111} \]
Po redukcji po polu przekroju można ją zapisać w postaci jednowymiarowej
\[ U= \cfrac12\int_0^L \mathcal U(x)\,dx, \]
gdzie \(\mathcal U(x)$ oznacza energię odkształcenia przypadającą na jednostkę długości pręta.
Wartość \(\mathcal U(x)$ jest skalarem, mimo że wielkości mechaniczne występujące w jej konstrukcji mogą być reprezentowane jako wektory i dwuwektory.
Funkcjonał całkowity
Funkcjonał energetyczny pręta przyjmujemy w postaci
\[ \Pi=U-W, \tag{IV.A.112} \label{IV.A.112} \]
gdzie \(U\) oznacza energię odkształcenia, natomiast \(W\) oznacza pracę sił zewnętrznych.
Warunek stacjonarności funkcjonału
\[ \delta\Pi=0 \tag{IV.A.335} \label{IV.A.335} \]
prowadzi do równań równowagi oraz odpowiednich warunków naturalnych.
Przykłady
Przykład 1 [Współrzędne wycinkowe dla typowych przekrojów otwartych prętów stalowych; I (H) , C, Z]
Wyznaczyć główne współrzędne wycinkowe $\omega$, moment bezwładności na skręcanie $I_v$ oraz główny wycinkowy moment bezwładności $i_\omega$ dla dwuteownika, ceownika i zetownika, a nasrępnie dla kształownika H poróęnać z wartościami stablizowanymi
Charaktertyki geometryczne jako przekojów cienkościennych
Dwuteownik I (H)
Analizowany jest model cienkościennego przekroju ( złożony z linii środkowych ścianek). Wysokość przekroju wynosi $h$, szerokość stopki $b$, grubość stopek $t_f$, a grubość środnika $t_w$.
Przekrój jest bisymetryczny , więc środek zginania (ścinania) $S$ pokrywa się ze środkiem ciężkości $C$
Główne współrzędne wycinkowe wyznacza się z bieguna, którym jest środek zginania jako podwojone pole zakreślone przez promień wodzący, jak następuje:
punkt $P_0 (w tekście „O”)\to$ $\omega_{P0}= 2\cdot h/2 \cdot 0 = 0$
punkt $2 \to $ : $\omega_2 = + 2 \cdot 1/2 \cdot h/2 \cdot b/2 = + \cfrac{b h }{4}$ (znak + , bo promień wodzący zakreślił w prawo),
punkt $1 \to $ : $\omega_1 = – 2 \cdot 1/2 \cdot h/2 \cdot b/2 = – \cfrac{b h }{4}$ (znak – , bo promień wodzący zakreślił w lewo),
analogiczne rzędne na stopce dolnej 2ynoszą $\omega= +/- bh/4$
Moment bezwładności na skręcanie
$ (\ref{23}) \to I_v = \cfrac{1}{3} \left (2 b t_f^3 + h t_w^3 \right)$
Główny wycinkowy moment bezwładności:
$I_\omega = \cfrac{b}{6} \cdot \left [ \right ] = \cfrac{h^2}{4} \cdot \cfrac{2 t_f b^3}{12}$
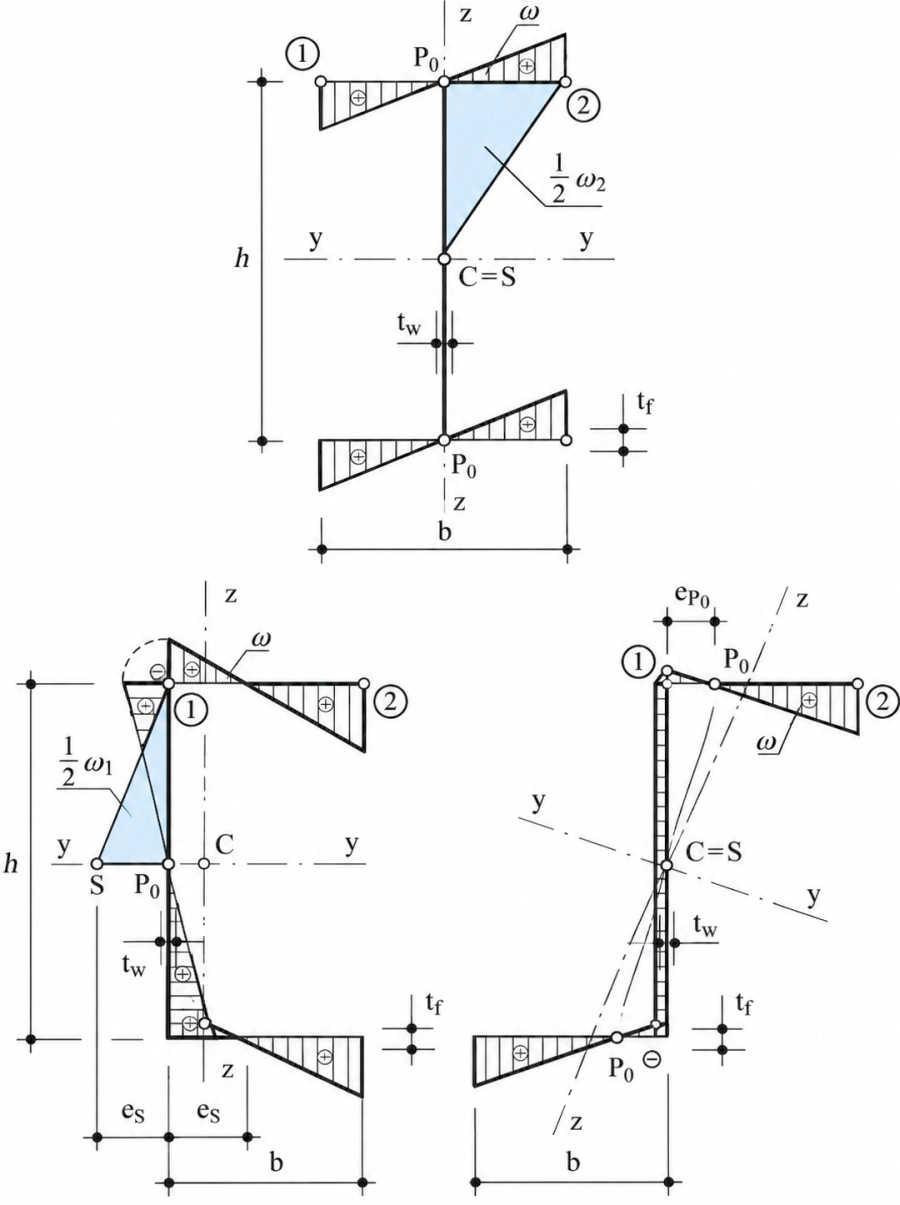
Eys. IV.P1.1 Wyznacznoie współrzędnej wynickowej dla dwoutepnika, ceoanika i zetownika
Wykresy głównych współrzędnych wycinkowym podsumowano na rys IV.P1-1.
Ceownik C (U)
Dla cienkościennego ceownika uogólnionego na rysunku przyjmujemy, że \(P_0\) leży na osi środnika, natomiast odległość środka zginania $S$ od punktu $P_0$ oznaczamy przez $(e_S=SP_0$
<Współrzędna wycinkowa
W punkcie początkowym $ \omega_{P_0}=0.$
Dla punktu $1$, znajdującego się na końcu środnika: $ \omega_1 = 2\left(\cfrac{h}{2}\right)e_S = e_Sh$
Przechodząc od punktu \(1\) do punktu \(2\) wzdłuż górnej stopki, współrzędna wycinkowa zmienia się o $ -2\left(\cfrac{h}{2}\right)b=-bh,$ Stąd $\omega_2=e_Sh-bh=h(e_S-b).$
Na dolnej części ceownika, ze względu na symetrię względem osi \(y\), otrzymujemy: $ \omega_{\mathrm{dol},1}=-e_Sh, $ <p>oraz</p>$ \omega_{\mathrm{dol},2} = h(b-e_S) = -\omega_2.$
Rozkład współrzędnej wycinkowej jest więc antysymetryczny względem osi $y$
Moment bezwładności na skręcanie
Dla cienkościennego ceownika:
$ I_v = \cfrac{1}{3} \left( 2bt_f^3+ht_w^3 \right). $
Główny wycinkowy moment bezwładności
Dla górnej stopki współrzędna wycinkowa ma postać
$ \omega(y)=e_Sh-hy, \, 0\leq y\leq b. $
Dla środnika: $ \omega(z) = e_S\left(z+\cfrac{h}{2}\right), \, -\cfrac{h}{2}\leq z\leq\cfrac{h}{2}.$
Ze względu na symetrię względem osi \(y\), wkłady obu stopek są jednakowe. Otrzymujemy zatem
$I_\omega = 2t_f\int_0^b \left(e_Sh-hy\right)^2dy + t_w\int_{-h/2}^{h/2} \left[ e_S\left(z+\cfrac{h}{2}\right) \right]^2dz. $
Po wykonaniu całkowania: $ I_\omega = \cfrac{h^2}{3} \left[ 2t_f \left( b^3-3b^2e_S+3be_S^2 \right) + e_S^2ht_w \right]= \cfrac{h^2}{3} \left[ 2t_f \left( b^3-3b^2e_S+3be_S^2 \right) + e_S^2ht_w\right]$.
Ponieważ rozkład \(\omega\) jest antysymetryczny względem osi \(y\), zachodzi$ $ \int_A\omega\,dA=0,$
a więc przy tym wyborze bieguna i punktu początkowego otrzymana współrzędna wycinkowa jest główną współrzędną wycinkową i nie wymaga dodatkowej stałej normalizującej. Przy przyjęciu przeciwnego kierunku obiegu konturu wszystkie wartości \(\omega\) zmieniają znak, natomiast \(I_\omega\) oraz \(I_v\) pozostają bez zmian.
Zetownik Z
Przekrój zetowy jest środkowo-symetryczny, dlatego środek zginania (ścinania) \(S\) pokrywa się ze środkiem ciężkości \(C\): $S\equiv C.$
Główna współrzędna wycinkowa
Główną współrzędną wycinkową wyznacza się z bieguna, którym jest środek zginania \(S=C\), jako podwojone pole zakreślone przez promień wodzący.
Punktem początkowym przyjmujemy punkt \(P_0\) na środniku: $\omega_{P_0}=0.$
Na środniku promień wodzący jest współliniowy ze środnikiem, dlatego: $\omega=0.$
Dla punktu \(1\), znajdującego się na jednym końcu górnej stopki: $ \omega_1 = -2\left(\cfrac{1}{2}\right) \left(\cfrac{h}{2}\right) \left(\cfrac{b}{2}\right) =-\cfrac{bh}{4}.$
Dla punktu \(2\), znajdującego się na drugim końcu górnej stopki: $ \omega_2 = +2\left(\cfrac{1}{2}\right) \left(\cfrac{h}{2}\right) \left(\cfrac{b}{2}\right) = +\cfrac{bh}{4}. $
Na dolnej stopce otrzymujemy wartości przeciwnego znaku: $ \omega_{\mathrm{dol},1}= +\cfrac{bh}{4}, \, \omega_{\mathrm{dol},2} = -\cfrac{bh}{4}. $
Współrzędna wycinkowa zmienia się liniowo wzdłuż każdej stopki, a jej rozkład jest antysymetryczny względem środka $C=S$
Moment bezwładności na skręcanie
$I_v = \cfrac{1}{3} \left( 2bt_f^3+ht_w^3 \right). \]
Główny wycinkowy moment bezwładności
Na środniku $\omega=0$ dlatego jego wkład do $I_\omega$jest równy zeru. Na każdej połówce stopki współrzędna wycinkowa zmienia się liniowo od zera do wartości bezwzględnej $bh/4$
$ I_\omega = 2t_f \int_0^{b/2} \left( \cfrac{h}{2}y \right)^2dy. = 2t_f\cfrac{h^2}{4} \cfrac{(b/2)^3}{3} = \cfrac{t_fb^3h^2}{48}.$
Ze względu na antysymetryczny rozkład współrzędnej wycinkowej względem \(C=S\) zachodzi: $ \int_A\omega\,dA=0,$ a więc przyjęta współrzędna wycinkowa jest już współrzędną główną.
Różnica w wyznaczaniu momentu bezwładności przekroju wg tablic, traktowanego jako zwarty lub cienkościenny
Różnice w momentach bezwładności przekroju zwartego i cienkościennego pokażemy na na przykładzie dwuteownika szerokostopowego HEA,. dla którego dane z tablic przytoczono w tab. P1-1.
Tab.P2-1. Dane dwuteowników HEA z tablic hutniczych
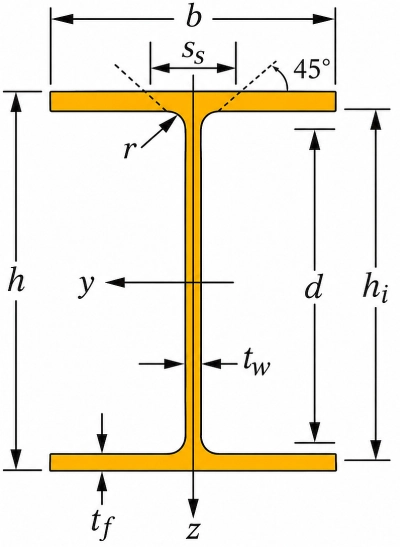
\[\begin{array}{|c|c|c|c|c|c|c|c|c|c|c|c|c|c|}
\hline \text{Wyróżnik} &h&b&t_w&t_f&r_1&s_s&h_i&d&A&I_y&I_z&I_v&I_\omega\\
\hline \text{profilu } &\mathrm{mm}&\mathrm{mm}&\mathrm{mm}&\mathrm{mm}&\mathrm{mm}&\mathrm{mm}&\mathrm{mm}&\mathrm{mm}&\mathrm{cm^2}&\mathrm{cm^4}&\mathrm{cm^4}&\mathrm{cm^4}&\mathrm{cm^6} \\
\hline (1) &(2)&(3) &(4) &(5) &(6)&(7) &(8)&(9) &(10) &(11)&(12)&(13) &(14)\\
\hline \mathrm{HE\,100\,A} &96&100&5&8&12&35{,}06&80&56&21{,}2&349{,}2&133{,}8&5{,}24&2580 \\
\mathrm{HE\,120\,A} &114&120&5&8&12&35{,}06&98&74&25{,}3&606{,}2&230{,}9&5{,}99&6470 \\
\mathrm{HE\,140\,A} &133&140&5{,}5&8{,}5&12&36{,}56&116&92&31{,}4&1033&389{,}3&8{,}13&15060 \\ \mathrm{HE\,160\,A}
&152&160&6&9&15&41{,}57&134&104&38{,}8&1673&615{,}6&12{,}19&31410 \\
\mathrm{HE\,180\,A} &171&180&6&9{,}5&15&42{,}57&152&122&45{,}3&2510&924{,}6&14{,}8&60210 \\
\mathrm{HE\,200\,A} &190&200&6{,}5&10&18&47{,}59&170&134&53{,}8&3692&1336&20{,}98&108000 \\
\mathrm{HE\,220\,A} &210&220&7&11&18&50{,}09&188&152&64{,}3&5410&1955&28{,}46&193300 \\
\mathrm{HE\,240\,A} &230&240&7{,}5&12&21&56{,}1&206&164&76{,}8&7763&2769&41{,}55&328500 \\
\mathrm{HE\,260\,A} &250&260&7{,}5&12{,}5&24&60{,}62&225&177&86{,}8&10450&3668&52{,}37&516400 \\
\mathrm{HE\,280\,A} &270&280&8&13&24&62{,}12&244&196&97{,}3&13670&4763&62{,}1&785400 \\
\mathrm{HE\,300\,A} &290&300&8{,}5&14&27&68{,}13&262&208&112{,}5&18260&6310&85{,}17&1200000 \\
\mathrm{HE\,320\,A} &310&300&9&15{,}5&27&71{,}63&279&225&124{,}4&22930&6985&108&1512000 \\
\mathrm{HE\,340\,A} &330&300&9{,}5&16{,}5&27&74{,}13&297&243&133{,}5&27690&7436&127{,}2&1824000 \\
\mathrm{HE\,360\,A} &350&300&10&17{,}5&27&76{,}63&315&261&142{,}8&33090&7887&148{,}8&2177000 \\
\mathrm{HE\,400\,A} &390&300&11&19&27&80{,}63&352&298&159&45070&8564&189&2942000 \\
\mathrm{HE\,450\,A} &440&300&11{,}5&21&27&85{,}13&398&344&178&63720&9465&243{,}8&4148000 \\
\mathrm{HE\,500\,A} &490&300&12&23&27&89{,}63&444&390&197{,}5&86970&10370&309{,}3&5643000 \\
\mathrm{HE\,550\,A} &540&300&12{,}5&24&27&92{,}13&492&438&211{,}8&111900&10820&351{,}5&7189000 \\
\mathrm{HE\,600\,A} &590&300&13&25&27&94{,}63&540&486&226{,}5&141200&11270&397{,}8&8978000 \\
\mathrm{HE\,650\,A} &640&300&13{,}5&26&27&97{,}13&588&534&241{,}6&175200&11720&448{,}3&11030000 \\
\mathrm{HE\,700\,A} &690&300&14{,}5&27&27&100{,}1&636&582&260{,}5&215300&12180&513{,}9&13350000 \\
\mathrm{HE\,800\,A} &790&300&15&28&30&106{,}1&734&674&285{,}8&303400&12640&596{,}9&18290000 \\
\mathrm{HE\,900\,A} &890&300&16&30&30&111{,}1&830&770&320{,}5&422100&13550&736{,}8&24960000 \\
\mathrm{HE\,1000\,A} &990&300&16{,}5&31&30&113{,}6&928&868&346{,}8&553800&14000&822{,}4&30700000 \\
\hline \end{array} \]
W tab. P1-2 zestawiono charakterystyki przekroju HEA wyznaczone jak dla przekroju zwartego oraz cienkościennego.
Tab.P2-2. Charakterystyki dwuteowników HEA traktowanych jak przekrój zwarty oraz cienkościenny
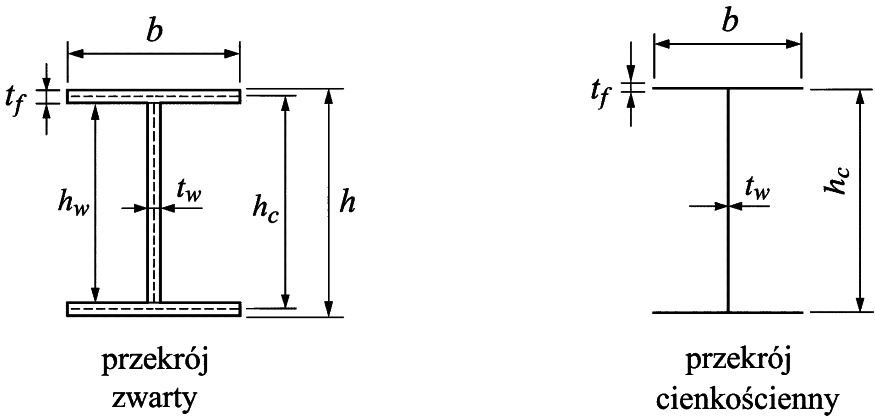
\[ \begin{array}{|c|c|c|c|c|c|c|c||c|c|c|c|c|c|c|c|c|}
\hline h_w&t_w&h_c&b&t_f&A&I_y&I_z&&A&I_y&k_y&I_z&k_z&I_v&k_v&I_\omega&k_\omega \\
\hline (1)&(2)&(3)&(4)&(5)&(6)&(7)&(8)&&(9)&(10)&(11)&(12)&(13)&(14)&(15)&(16)&(17)\\
\hline 8{,}0&0{,}5&8{,}8&10&0{,}8&20&331{,}9467&133{,}42&&20{,}0&331{,}0933&1{,}05&133{,}333&1{,}004&3{,}78&1{,}39&2581&1{,}000 \\
9{,}8&0{,}5&10{,}6&12&0{,}8&24{,}1&580{,}5923&230{,}5&&24{,}1&578{,}5443&1{,}05&230{,}4&1{,}002&4{,}54&1{,}32&6472&1{,}000 \\
11{,}6&0{,}55&12{,}5&14&0{,}85&30{,}18&996{,}6719&388{,}89&&30{,}2&993{,}8059&1{,}04&388{,}733&1{,}00&6{,}42&1{,}27&15064&1{,}008 \\
13{,}4&0{,}6&14{,}3&16&0{,}9&36{,}84&1596{,}521&614{,}64&&36{,}8&1592{,}633&1{,}05&614{,}4&1{,}00&8{,}81&1{,}38&31410&1{,}000 \\
15{,}2&0{,}6&16{,}2&18&0{,}95&43{,}32&2410{,}767&923{,}67&&43{,}3&2405{,}623&1{,}04&923{,}4&1{,}00&11{,}45&1{,}29&60211&1{,}006 \\
17{,}0&0{,}65&18{,}0&20&1&51{,}05&3512{,}788&1333{,}7&&51{,}1&3506{,}121&1{,}05&1333{,}33&1{,}00&14{,}98&1{,}40&108000&1{,}000 \\
18{,}8&0{,}7&19{,}9&22&1{,}1&61{,}56&5189{,}088&1952{,}7&&61{,}6&5179{,}327&1{,}04&1952{,}13&1{,}00&21{,}80&1{,}31&193266&1{,}000 \\
20{,}6&0{,}75&21{,}8&24&1{,}2&73{,}05&7403{,}644&2765{,}5&&73{,}1&7389{,}82&1{,}05&2764{,}8&1{,}00&30{,}71&1{,}35&328486&1{,}000 \\
22{,}5&0{,}75&23{,}8&26&1{,}25&81{,}875&9894{,}857&3662{,}5&&81{,}9&9877{,}93&1{,}06&3661{,}67&1{,}00&37{,}19&1{,}41&516352&1{,}004 \\
24{,}4&0{,}8&25{,}7&28&1{,}3&92{,}32&13009{,}88&4757{,}3&&92{,}3&12989{,}37&1{,}05&4756{,}27&1{,}00&45{,}40&1{,}37&785367&1{,}000 \\
26{,}2&0{,}85&27{,}6&30&1{,}4&106{,}27&17298{,}32&6301{,}3&&106{,}3&17270{,}88&1{,}06&6300&1{,}00&60{,}53&1{,}41&1199772&1{,}000 \\
27{,}9&0{,}9&29{,}5&30&1{,}55&118{,}11&21830{,}84&6976{,}7&&118{,}1&21793{,}61&1{,}05&6975&1{,}00&81{,}63&1{,}32&1512359&1{,}003 \\
29{,}7&0{,}95&31{,}4&30&1{,}65&127{,}22&26443{,}79&7427{,}1&&127{,}2&26398{,}87&1{,}05&7425&1{,}00&98{,}80&1{,}29&1824364&1{,}003 \\
31{,}5&1{,}0&33{,}3&30&1{,}75&136{,}5&31679{,}27&7877{,}6&&136{,}5&31625{,}67&1{,}05&7875&1{,}00&118{,}27&1{,}26&2176576&1{,}003 \\
35{,}2&1{,}1&37{,}1&30&1{,}9&152{,}72&42942{,}24&8553{,}9&&152{,}7&43225{,}65&1{,}04&8550&1{,}00&153{,}64&1{,}23&2942076&1{,}000 \\
39{,}8&1{,}15&41{,}9&30&2{,}1&171{,}77&61436{,}12&9455&&171{,}8&61343{,}51&1{,}04&9450&1{,}00&206{,}46&1{,}18&4147629&1{,}000 \\
44{,}4&1{,}2&46{,}7&30&2{,}3&191{,}28&84115{,}21&10356&&191{,}3&83993{,}54&1{,}04&10350&1{,}00&270{,}24&1{,}14&5643053&1{,}000 \\
49{,}2&1{,}25&51{,}6&30&2{,}4&205{,}5&108396{,}2&10808&&205{,}5&108257{,}9&1{,}03&10800&1{,}00&310{,}07&1{,}13&7188912&1{,}000 \\
54{,}0&1{,}3&56{,}5&30&2{,}5&220{,}2&136924{,}2&11260&&220{,}2&136768&1{,}03&11250&1{,}00&353{,}88&1{,}12&8978203&1{,}000 \\
58{,}8&1{,}35&61{,}4&30&2{,}6&235{,}38&170075{,}2&11712&&235{,}4&169899{,}4&1{,}03&11700&1{,}00&401{,}88&1{,}12&11027133&1{,}000 \\
63{,}6&1{,}45&66{,}3&30&2{,}7&254{,}22&209307{,}8&12165&&254{,}2&209111&1{,}03&12150&1{,}00&461{,}03&1{,}11&13351908&1{,}000 \\
73{,}4&1{,}5&76{,}2&30&2{,}8&278{,}1&293530{,}9&12621&&278{,}1&293301{,}3&1{,}03&12600&1{,}00&524{,}77&1{,}14&18290286&1{,}000 \\
83{,}0&1{,}6&86{,}0&30&3&312{,}8&409328{,}3&13528&&312{,}8&409058{,}3&1{,}03&13500&1{,}00&657{,}42&1{,}12&24961500&1{,}000 \\
92{,}8&1{,}65&95{,}9&30&3{,}1&339{,}12&537836{,}7&13985&&339{,}1&537538{,}7&1{,}03&13950&1{,}00&739{,}42&1{,}11&32073875&1{,}000 \\
\hline \end{array} \]
Charakterystyki geometryczne jak dla przekroju zwartego wyznaczono z pominięciem wyokrągleń naroży profilu. Przykładowo pole przekroju $A_{zwarty}$ oraz moment bezwładności $I_{y, zwarty}$ wyznaczano podług formuł:
$A_{zwarty} = A_w + 2 \cdot A_f$,
$I_{y, zwarty} = \cfrac{ t_w \cdot h_w^3 }{12}+ 2 \cdot \left [ \cfrac{b \cdot t_f^3}{12} + A_f \cdot (h_c/2)^2 \right ]$
gdzie:
$A_w = h_w \cdot t_w$,
$A_f = b \cdot t_f$,
$h_w= h – 2 \cdot t_f$
$h_c= h – t_f$
Dla przekroju cienkościennego w wyrażeniach na momenty bezwładności pomijamy składniki, w których występuje grubość ścianki podniesiona do trzeciej potęgi, o to dlatego, że cała grubość odcinka skupiona jest na jego linii środkowej., a także różnicę w definicji wysokości przekroju. W rezultacie otrzymujemy
$A_{cienko} = A_w + 2 \cdot A_f$,
$I_{y, cienko} = \cfrac{ t_w \cdot h_w^3 }{12}+ 2 \cdot \left [ A_f \cdot (h_c/2)^2 \right ]$
W tab P2-2 podano współczynniki $k_y$, $k_z$, $k_v$ oraz $k_\omega$, stanowiące stosunki momentu bezwładności $I_y$, $I_z$, skręcania I_v$ oraz wycinkowego $I_\omega$ odczytane z tablic do wyliczonych jak dla przekroju cienkościennego. Współczynniki te wynoszą średnio dla wszystkich profili w typoszeregu HEA:
$k_y = 1,04 $,
$k_z = 1,00 $,
$k_v= 1,26 $
$k_\omega=1,00$
Współczynniki ujmują wpływ wyokrągleń naroży przekroju . W ta. 6 podano, że współczynnik $k_v$ uzyskany w drodze badań eksperymentalnych dla przekrojów typu HE… zawiera się w granicach (1,21 do 1,41). Rezultat wyliczony w tab.P2-2 zawiera się w podanych granicach.
Charakterystyki geometryczne dwuteownika wyliczone jak dla pręta cienkościennego różnią się od wartości dokładnych (tablicowych) w stopniu akceptowanym w obliczeniach inżynierskich.
Przykład 2 [ Technika wyznaczania charakterystyk geometrycznych przekroju cienkościennego ]
W przykłądzie przedstawimy pocedury umeryczne stosowane w peraktyce przy wyznaczaniu chraktertyk geometryczbnech przekrojów cienkościennych
Całkowanie numeryczne iloczynu dwóch funkcji
Obliczanie charakterystyk geometrycznych przekroju cienkościennego jest w praktyce prowadzone skróconymi metodami całkowania $\int f_0^L f(x)\cdot g(x) dx$ iloczynu dwóch funkcji $f(x)$ i $g(x)$ na odcinku ścianki
Wyznaczanie charakterystyk dotyczy przekroju cienkościennego sprowadzonego do konturu złożonego z linii środkowych ścianek.
Obliczanie charakterystyk geometrycznych przekroju cienkościennego sprowadza się w praktyce do całkowania, wzdłuż poszczególnych ścianek, iloczynu dwóch funkcji $ \int_0^L f(x)\,g(x)\,dx,$ na odcinku ścianki o długości $L$. W praktyce stosuje się następujące metody całkowania, umożliwiające uzyskanie dokładnych wyników dla odpowiednio dobranych klas funkcji:
- metodę trapezów MT
- metodę Simpsona MS
- metodę Mohra-Wereszczagina MM-W

W każdej z metod funkcja $f(x)$ jest ciągła i gładka oraz co najwyżej liniowa: $f(x)=a_f\,x+b_f.$.
Warunki dotyczące funkcji $g(x)$ są natomiast różne dla poszczególnych metod:
- w metodzie MT — funkcja $g(x)$ jest co najwyżej liniowa: $g(x)=a_g\,x+b_g;$
- w metodzie MS — funkcja $g(x)$ jest co najwyżej drugiego stopnia: $g(x)=a_g\,x^2+b_g\,x+c_g;$
- w metodzie MM-W — funkcja $g(x)$ może mieć dowolny przebieg, pod warunkiem że znane jest pole $\Omega_g$ pod jej wykresem oraz położenie środka ciężkości tego pola, określone współrzędną $x_{c,g}$.
Przy spełnieniu powyższych warunków otrzymuje się wyniki dokładne dla rozpatrywanych klas funkcji. Jeżeli warunki te nie są spełnione, wynik całkowania jest obarczony błędem zależnym od stopnia, w jakim rzeczywisty przebieg funkcji podcałkowych odbiega od przyjętego modelu.
Wzory całkowania w poszczególnych metodach są następujące:
\[ \int_0^L f(x)\,g(x)\,dx= \begin{cases} \cfrac{L}{6} \left[ 2\left(F_S g_p+f_k g_k\right) +F_S g_k+f_k g_p \right], & \text{dla metody MT},\\[12pt]
\cfrac{L}{6} \left[ F_S g_p+4f_s g_s+f_k g_k \right], & \text{dla metody MS},\\[12pt] \Omega_g\,f(x_{c,g}), & \text{dla metody MM-W}. \end{cases} \tag{IV.P2.1} \label{IV.P2.1} \]
W przypadku przekrojów złożonych z prostoliniowych ścianek wykresy współrzędnych $y$, $z$ oraz współrzędnej wycinkowej $\omega$ są liniowe. Najprostszym rozwiązaniem jest wówczas zastosowanie metody trapezów MT i wzoru (\ref{IV.P2.1}). W przypadku ścianek krzywoliniowych przebieg funkcji opisujących współrzędne geometryczne może być nieliniowy. W takich przypadkach szczególnie użyteczna jest metoda Mohra-Wereszczagina MM-W, jeżeli znane jest położenie środka ciężkości odpowiedniego pola.
Najprostszym przykładem zastosowania metody MM-W jest wyznaczanie pola powierzchni przekroju cienkościennego. W przybliżeniu cienkościennym pole można zapisać jako sumę pól poszczególnych ścianek:
\[ A=\sum_i l_i\,t_i. \tag{IV.P2.2} \label{IV.P2.2} \]
Wyrażenie (\ref{IV.P2.2}) ma bezpośrednią interpretację w metodzie Mohra-Wereszczagina. Dla ścianki $i$ o długości $l_i$ i stałej grubości $t_i$ przyjmujemy $ g(s)=t_i.$. Pole pod wykresem funkcji $g(s)$ wynosi zatem
$ \Omega_g=\int_0^{l_i}t_i\,ds=l_i\,t_i,$
a współrzędna środka ciężkości tego pola jest równa $ x_{c,g}=\cfrac{l_i}{2}. $
Jeżeli natomiast $f(s)\equiv1,$ to w punkcie środka ciężkości pola funkcji $g(s)$ zachodzi $ f(x_{c,g})=1. $ Zatem zgodnie z metodą MM-W $\int_0^{l_i}f(s)\,g(s)\,ds=\Omega_g\,f(x_{c,g})=l_i\,t_i,$ co prowadzi bezpośrednio do zależności (\ref{IV.P2.2}).
Transformacja współrzędnych
Charakterystyki geometryczne przekroju wyznaczane są w kilku układach współrzędnych. W pierwszej kolejności stosowany jest układ globalny (początkowy) $(Y,Z).$ Następnie wprowadza się układ centralny $(y_c,z_c)$, którego początek znajduje się w środku ciężkości przekroju, a osie są równoległe do osi układu globalnego. Kolejnym układem jest układ główny $(y,z)$, również związany ze środkiem ciężkości, lecz obrócony względem układu centralnego w taki sposób, aby moment dewiacji przekroju był równy zero.
Operacje przejścia pomiędzy tymi układami podlegają matematycznym zasadom transformacji współrzędnych. Dla stosowanego w artykule prawoskrętnego, matematycznego układu współrzędnych zasady te przedstawiono na rys. IV.P2.2.

Przykład 3 [ Charakterystyki geometryczne przekroju cienkościennego ]
Przykład na podstawie opracowania [39]
Wyznaczyć charakterystyki geometryczne przekroju oraz jego odciętej części odciętej części przekroju w punkcie C wg rys IV.P3-1.

Rys. IV. P3-1 Przekrój cienkościenny, otwarty wg [39]
Dane
Na rys. IV. P3-1 przekrój w liniach środkowych ścianek oznaczono linią grubą
Układ globalny osi (Y,Z) jest prostopadły do osi pręta X i zaczepiony w lewym , górnym narożu przekroju
Węzły przekroju:
(1) $(y_1 = 20 \, ;\, z_1= 0)$ cm,
(2) $(0\, ;\, 0)$ cm,
(3) $(0\, ; -30)$ cm,
(4) $(13\, ;, -30)$ cm,
Ścianki przekroju:
[1] =(1)-(2) $l_1= 20 \, cm$, $t_1= 2 \, cm$
[2]=(2)-(3) $l_2= 30 \, cm$, $t_2= 3 \, cm$
[3]=(3)- (4) $l_3= 13 \, cm$ $t_3= 1,3 \, cm$
Środek ciężkości, osie centralne, osie główne
Na rys. P3-2 osie centralne (przechodzące przez środek ciężkości) naniesiono liniami niebieskimi, a osie główne (osie centrale, ale nachylone pod kątem $\alpha$, względem których momenty bezładności przyjmują wartości ekstremalne, a moment dewiacji jest zerowy) oznaczono liniami bordowymi

$A_1$ = 20\cdot 2 = 40 \, cm^2$
$A_2$ = 30\cdot 3 = 90 \, cm^2$
$A_3$ =13\cdot 1,3 = 16,9 \, cm^2$
tab. IV.3, kol. (6), wiersz 1:
$ \to A=40+90+16,9=146,9\,\mathrm{cm^2}.$
Współrzędne lokalnych środków ciężkości w układzie początkowym (Y, Z)
$Y_{c1}=20/2=10\,\mathrm{cm}$, $Z_{c1}=0\,\mathrm{cm}$,
$Y_{c2} =0\,\mathrm{cm}$, $Z_(c2}=-30/2=-15\,\mathrm{cm}$,
$Y_{c3}=13/2=6,5\,\mathrm{cm}$, $Z_{c3} =-30\,\mathrm{cm}$.
Momenty statyczne w układzie (Y, Z)
tab. IV.3 kol. (6), wiersz 2:
$\to S_Y=40\cdot0+90\cdot(-15)+16,9\cdot(-30) =-1857\,\mathrm{cm^3}.$
tab. IV.3 kol. (6), wiersz 3:
$ \to S_Z=40\cdot10+90\cdot0+16,9\cdot6,5 =509,9\,\mathrm{cm^3}.$
Środek ciężkości przekroju (C)
tab. IV.3, kol. (6), wiersz 4:
$ \to Y_C=\cfrac{S_Z}{A} =\cfrac{509,9}{146,9} =3,47\,\mathrm{cm}.$
tab. IV.3, kol. (6), wiersz 4:
$ \to Z_C=\cfrac{S_Y}{A} =\cfrac{-1857}{146,9} =-12,64\,\mathrm{cm}.$
Współrzędne lokalnych środków ciężkości w układzie osi centralnych $(y_c, z_c)$
$y_{c1}=10-3,47=6,53\,\mathrm{cm}$, $z_{c1}=0-(-12,64)=12,64\,\mathrm{cm}$,
$y_{c2}=0-3,47=-3,47\,\mathrm{cm}$, $z_{c2}=-15-(-12,64)=-2,36\,\mathrm{cm}$,
$y_{c3}=6,5-3,47=3,03\,\mathrm{cm}$, $z_{c3}=-30-(-12,64)=-17,36\,\mathrm{cm}$.
Centralne momenty bezwładności
tab. IV.3, kol. (6), wiersz 5:
$ \to I_{y_c} =40\cdot12,64^2 +90\cdot(-2,36)^2 +16,9\cdot(-17,36)^2 +\left[ 0+\cfrac{3,0\cdot30^3}{12}+0 \right] =18735\,\mathrm{cm^4}.$
tab. IV.3, kol. (6), wiersz 6:
$ =40\cdot6,53^2 +90\cdot(-3,47)^2 +16,9\cdot3,03^2 +\left[ \cfrac{2,0\cdot20^3}{12} +0 +\cfrac{1,3\cdot13^3}{12} \right] =4516\,\mathrm{cm^4}. $
tab. IV.3, kol. (6), wiersz 7:
$ \to I_{y_cz_c} =40\cdot6,53\cdot12,64 +90\cdot(-3,47)\cdot(-2,36) +16,9\cdot3,03\cdot(-17,36) =3150\,\mathrm{cm^4}. $
Kąt nachylenia osi głównych
tab.IV3 kol. (6), wiersz 8 oraz uwaga (b)
$ \to \operatorname{tg}(2\alpha) =\cfrac{2\cdot3150}{18735-4516} =0,443 $
$\to \alpha=11,95^\circ.$
$ \sin(11,95^\circ)=0,2071,$
$ \cos(11,95^\circ)=0,9783.$
Główne centralne momenty bezwładności
Z podstawowych zależności wytrzymałości materiałów dla przekrojów zwartych:
tab.IV3, kol. (6), wiersz 9 oraz uwaga (c):
$ \to I_m=\cfrac{I_{y_c}+I_{z_c}}{2} =\cfrac{18735+4516}{2} =11625,5\,\mathrm{cm^4}$
tab.IV3, kol. (6), wiersz 9 oraz uwaga (c):
$ \to I_\Delta= \sqrt{ \left( \cfrac{I_{y_c}-I_{z_c}}{2} \right)^2 +I_{y_cz_c}^{\,2} } = \sqrt{ \left( \cfrac{18735-4516}{2} \right)^2 +3150^2 } =7776,08\,\mathrm{cm^4} $
tab.IV3, kol. (6), wiersz 9:
$ \to I_y=I_{\max} =I_m+I_\Delta =11625,5+7776,08 =19401,58\,\mathrm{cm^4} \approx19402\,\mathrm{cm^4} $
tab.IV3, kol. (6), wiersz 10:
$ \to I_z=I_{\min} =I_m-I_\Delta =11625,5-7776,08 =3849,42\,\mathrm{cm^4} \approx3849\,\mathrm{cm^4} $
Te same wartości uzyskano niżej metodą mnożenia wykresów.
Współrzędne punktów przekroju w głównym układzie centralnym $(y,z)$
Na rys. IV.P3-3 przedstawiono wykresy współrzędnych głównych $y$, $z$ oraz współrzędnej wycinkowej względem dowolnego bieguna pomocniczego $(B)$ oraz początkowego punktu zliczania $(O)$. Biegun pomocniczy $(B)$ przyjęto w górnym lewym narożu przekroju, a punkt $(O)$ w dolnym lewym narożu przekroju.

Współrzędne w układzie głównym $(y,z)$
$y_{(1)}=(20-3,47)\cdot0,9783-[0-(-12,64)]\cdot0,2071=13,55 \, cm$,
$z_{(1)}=(20-3,47)\cdot0,2071+[0-(-12,64)]\cdot0,9783=15,79 \, cm$,
$y_{(2)}=(0-3,47)\cdot0,9783-[0-(-12,64)]\cdot0,2071=-6,01 \, cm$,
$z_{(2)}=(0-3,47)\cdot0,2071+[0-(-12,64)]\cdot0,9783=11,65 \, cm$,
$y_{(3)}=(0-3,47)\cdot0,9783-[(-30)-(-12,64)]\cdot0,2071=0,20 \, cm$,
$z_{(3)}=(0-3,47)\cdot0,2071+[(-30)-(-12,64)]\cdot0,9783=-17,70 \, cm$,
$y_{(4)}=(13-3,47)\cdot0,9783-[(-30)-(-12,64)]\cdot0,2071=12,92 \, cm$,
$z_{(4)}=(13-3,47)\cdot0,2071+[(-30)-(-12,64)]\cdot0,9783=-15,01 \, cm$.
Te same wartości uzyskano niżej metodą mnożenia wykresów
Pomocnicze współrzędne wycinkowe $\omega’_B$
Biegun pomocniczy $(B)$ przyjęto w lewym, górnym narożu profilu (2). Pomocniczy punkt początkowy $(O’)$ przyjęto w lewym, dolnym narożu przekroju (3).
tab. IV.4, kol. (6), wiersz 2:
$\omega’_{(1)}=\omega_{B,(1)}=0\cdot20=0\,\mathrm{cm^2}$
$\omega’_{(2)}=\omega_{B,(2)}=0\cdot0=0\,\mathrm{cm^2}$
$\omega’_{(3)}=\omega_{B,(3)}=0\cdot30=0\,\mathrm{cm^2}$
$\omega’_{(4)}=\omega_{B,(4)}=30\cdot13=390\,\mathrm{cm^2}$.
Na rys. IV.P3.4sporządzono wykres pomocniczej współrzędnej wycinkowej względem bieguna pomocniczego (B), odmierzanej od pomocniczego punktu początkowego (O’).

Rys. IV.P3-4. Wykres pomocniczej współrzędnej wycinkowej względem bieguna pomocniczego (B)
Moment bezwładności na skręcanie
tab.IV.4, kol. (6), wiersz 1
$\to I_v=\cfrac{1}{3}\left(20\cdot2,0^3+30\cdot3,0^3+13\cdot1,3^3\right)=332,9 \, cm^4$
Giętne momenty bezwładności z mnożenia wykresów
tab. IV.], kol. (6), wiersz 5:
$ \to I_y= \cfrac{20}{6} \left[ 2\left(15,79^2+11,65^2\right) +2\cdot15,79\cdot11,65 \right]\cdot2,0 $
$ +\cfrac{30}{6} \left[ 2\left(11,65^2+(-17,70)^2\right) +2\cdot11,65\cdot(-17,70) \right]\cdot3,0 $
$ +\cfrac{13}{6} \left[ 2\left[(-17,70)^2+(-15,01)^2\right] +2\cdot(-17,70)\cdot(-15,01) \right]\cdot1,3 =19402\,\mathrm{cm^4}.$
tab. IV.4, kol. (6), wiersz 6:
$ \to I_z= \cfrac{20}{6} \left[ 2\left(13,55^2+(-6,01)^2\right) +2\cdot13,55\cdot(-6,01) \right]\cdot2,0 $
$ +\cfrac{30}{6} \left[ 2\left[ (-6,01)^2+0,20^2\right] +2\cdot(-6,01)\cdot0,20 \right]\cdot3,0 $
$ +\cfrac{13}{6} \left[ 2\left(0,20^2+12,92^2\right) +2\cdot0,20\cdot12,92 \right]\cdot1,3 =3849\,\mathrm{cm^4}. $
Te same wartości uzyskano wyżej metodą klasyczną (bez mnożenia wykresów), co zwykle jest mniej pracochłonne.
Wycinkowe, odśrodkowe momenty bezwładności
tab. IV.4, kol. (6), wiersz 3:
$I_{\omega’,y} =\cfrac{20}{6} \left[ 2\cdot(0\cdot15,79+0\cdot11,65) +0\cdot11,65+0\cdot15,79 \right]\cdot2,0$ $+\cfrac{30}{6} \left[ 2\cdot(0\cdot11,65+0\cdot(-17,70)) +0\cdot(-17,70)+0\cdot11,65 \right]\cdot3,0$
$+\cfrac{13}{6} \left[ 2\cdot(0\cdot(-17,70)+390\cdot(-17,70)) +0\cdot(-17,70)+390\cdot(-17,70) \right]\cdot1,3$
$=-58330,35\,\mathrm{cm^5}$.
tab. IV.4, kol. (6), wiersz 4:
$I_{\omega’,z} =\cfrac{20}{6} \left[ 2\cdot(0\cdot13,55+0\cdot(-6,01)) +0\cdot(-6,01)+0\cdot13,55 \right]\cdot2,0$ $+\cfrac{30}{6} \left[ 2\cdot(0\cdot(-6,01)+0\cdot0,20) +0\cdot0,20+0\cdot(-6,01) \right]\cdot3,0$
$+\cfrac{13}{6} \left[ 2\cdot(0\cdot0,20+390\cdot12,92) +0\cdot12,92+390\cdot0,20 \right]\cdot1,3$
$=28604,94\,\mathrm{cm^5}$.
Środek zginania (ścinania) (S) (główny biegun wycinkowy)
Na rys. P3-4 położenie środka zginania (.ścinania) w różnych układach pręta, oznaczone różnymi kolorami:
czerwonym (yS,zS) w układzie osi głównych centralnych,
niebieskim (yS,zS) w układzie osi centralnych (równoległych do osi początkowych)
czarnym i dużymi literami (YS,ZS) w układzie osi początkowych

Współrzędne środka zginania (S) w układzie osi głównych centralnych
tab. IV.4, kol. (5), wiersz 7:
$ y_S=-6,01-\cfrac{42577,9}{19401,6} =-6,01-2,19 =-8,20\,\mathrm{cm}, $
$ z_S=11,65+\cfrac{-49465,5}{3849} =11,65-12,85 =-1,20\,\mathrm{cm}. $
Współrzędne środka zginania (S) w układzie osi centralnych równoległych do osi początkowych (Y,Z)
Współrzędne w układzie osi równoległych do osi początkowych (Y,Z) wyznacza się z zależności transformacyjnych rys. IV.P2.2
$ y_S=y_s\cos(-\alpha)-z_s\sin(-\alpha)$
$ =-8,20\cdot\cos(-11,95^\circ) -(-1,20)\cdot\sin(-11,95^\circ) $
$ =-8,20\cdot0,9783-(-1,20)\cdot(-0,2071) =-8,27\,\mathrm{cm},$
$z_S=y_s\sin(-\alpha)+z_s\cos(-\alpha) $
$ =-8,20\cdot\sin(-11,95^\circ) +(-1,20)\cdot\cos(-11,95^\circ)$
$ =-8,20\cdot(-0,2071)+(-1,20)\cdot0,9783=0,52\,\mathrm{cm}.$]
Pomocnicza współrzędna wycinkowa względem środka zginania
Pomocnicza współrzędna wycinkowa $\omega’_S$ jest wyznaczana względem środka zginania $S$ i zliczana od pomocniczego punktu początkowego $(O’)$, przyjętego w punkcie (3) przekroju.
tab. IV.4], kol. (6), wiersz 8:
$ \omega’_S=\omega’+(z_S-z_B)y-(y_S-y_B)z.$
W układzie głównym $(y,z)$:
$ y_B=-6,01\,\mathrm{cm},\, z_B=11,65\,\mathrm{cm},$
$ y_S=-8,20\,\mathrm{cm},\, z_S=-1,20\,\mathrm{cm}.$
$ z_S – z_B =-12,85\,\mathrm{cm},$
$ y_S-y_B=-2,19\,\mathrm{cm}$
$ \omega’_S=\omega’-12,85y+2,19z.$
Wartości w punktach przekroju:
$ \omega’_{S(1)}&=0-12,85(13,55)+2,19(15,79) =-139,54\,\mathrm{cm^2}$
$ \omega’_{S(2)}&=0-12,85(-6,01)+2,19(11,65) =102,74\,\mathrm{cm^2}$
$ \omega’_{S(3)}&=0-12,85(0,20)+2,19(-17,70) =-41,33\,\mathrm{cm^2},$
$ \omega’_{S(4)}&=390-12,85(12,92)+2,19(-15,01) =191,11\,\mathrm{cm^2}.$
Na rys. IC.P3.5 sporządzono wykres pomocniczej współrzędnej wycinkowej $\omega’_S$ względem środka zginania $(S)$, odmierzonej od pomocniczego punktu początkowego $(O’)$.
Wycinkowy moment statyczny
tab. IV.4. (6), wiersz 9:
$ S_{\omega S}= \cfrac{-97.65+144.25}{2}\,(20)(2) + \cfrac{144.25+0}{2}\,(30)(3) + \cfrac{0+298.45}{2}\,(13)(1.3) =932.00+6491.25+2521.90
=9945.15\ \mathrm{cm^4}.$
Współrzędna wycinkowa główna
tab. IV.4, kol. (6), wiersz 10:
$ \omega_S=\omega’_S-\cfrac{S_{\omega S}}{A}.$
Dla $ S_{\omega S}=9945,15\,\mathrm{cm^4},\, A=146,90\,\mathrm{cm^2},
$ \cfrac{S_{\omega S}}{A} =\cfrac{9945,15}{146,90} =67,70\,\mathrm{cm^2}. $
$ \omega_S=\omega’_S-67,70\,\mathrm{cm^2}.$
$ z_S-z_B=-1,20-11,65=-12,85\,\mathrm{cm},$
$y_S-y_B=-8,20-(-6,01)=-2,19\,\mathrm{cm},$
$ \omega’_S=\omega’-12,85y+2,19z.$
Wartości w punktach przekroju:
$ \begin{array}{c|c|c|c}
\mathrm{Punkt} & \omega’ \,[\mathrm{cm^2}]
& \omega’_S\,[\mathrm{cm^2}]
& \omega_S\,[\mathrm{cm^2}]\\
\hline
(1)&0&-139,54&-207,24\\
(2)&0&102,74&35,04\\
(3)&0&-41,33&-109,03\\
(4)&390&191,11&123,41
\end{array}
Na każdym odcinku prostoliniowym ściany przebieg $\omega_S$ jest liniowy. Wykres współrzędnych wycinkowych główmych sporzadzono na rys, IV.P3-5
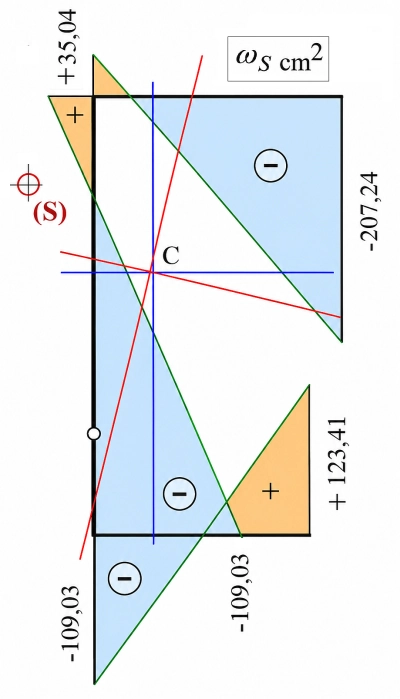
Głowny moment bezwłasności $I_\omega$
tab. IV.4, kol. (6), wiersz 11:
$\begin{aligned} I_\omega={}& \frac{20\cdot2}{3} \left[ (-207,24)^2+ (-207,24)(35,04)+ (35,04)^2 \right]\\
&+\frac{30\cdot3}{3} \left[ (35,04)^2+ (35,04)(-109,03)+ (-109,03)^2 \right]\\
&+\frac{13\cdot1,3}{3} \left[ (-109,03)^2+ (-109,03)(123,41)+ (123,41)^2 \right]. \end{aligned} = 848005,262\ \mathrm{cm^6}$
Momenty statyczne odciętej części przekroju w punkcie (C)
Moment statyczny $S_{y1}$ odciętej części przekroju względem głównej osi $y$:
$S_{y1}=\int_{A_1}z\,dA =A_{2C}z_{2C}+A_3z_3.$
Położenie punktu przecięcia głównej osi $z$ ze ścianką $[2]$ wyznaczamy z zależności transformacyjnej
$ y=y_c\cos\alpha-z_c\sin\alpha.$
Dla punktu leżącego na osi $z$ mamy $y=0$, zatem
$ 0=y_{c,2}\cos\alpha-z_C\sin\alpha, $
$ z_C=y_{c,2}\cfrac{\cos\alpha}{\sin\alpha} =y_{c,2}\cot\alpha.$
Dla $y_{c,2}=-3,47\ \mathrm{cm}$:
$ z_C=(-3,47)\cot(11,95^\circ) =-16,40\ \mathrm{cm}. $
Odległość punktu $C$ od dolnego końca ścianki $[2]$ wynosi zatem
$ l_{2C}=30-16,40-12,64=0,96\ \mathrm{cm}.$
Pole odciętego fragmentu ścianki $[2]$:
$ A_{2C}=0,96\cdot3=2,89\ \mathrm{cm^2}.$
Jego środek ciężkości w układzie centralnym:
$ y_{c,2C}=-3,47\ \mathrm{cm},\, z_{c,2C}=\cfrac{-16,40-17,36}{2}=-16,88\ \mathrm{cm}.$
Transformacja do układu głównego:
$ z_{2C}=y_{c,2C}\sin\alpha+z_{c,2C}\cos\alpha $
$ z_{2C} =(-3,47)\sin(11,95^\circ)+(-16,88)\cos(11,95^\circ) =-17,23\ \mathrm{cm}.$
Dla ścianki $[3]$:
$ y_{c3}=3,03\ \mathrm{cm}, \, z_{c3}=-17,36\ \mathrm{cm},$
$ z_3=(3,03)\sin(11,95^\circ)+(-17,36)\cos(11,95^\circ)=-16,36\ \mathrm{cm}.$
Zatem
$ S_{y1} =2,89(-17,23)+16,9(-16,36) = -49,8-276,5 =-326,3\ \mathrm{cm^3}.$
Moment statyczny $S_{z1}$ odciętej części przekroju względem głównej osi $z$:$$
S_{z1}=\int_{A_1}y\,dA =A_{2C}y_{2C}+A_3y_3.$
Transformacja:
$ y=y_c\cos\alpha-z_c\sin\alpha.$
Dla dolnej części ścianki $[2]$:
$ y_{2C} =(-3,47)\cos(11,95^\circ)-(-16,88)\sin(11,95^\circ) =0,10\ \mathrm{cm}. $
Dla ścianki $[3]$:
$ y_3 =(3,03)\cos(11,95^\circ)-(-17,36)\sin(11,95^\circ) =6,56\ \mathrm{cm}. $
Stąd
$ S_{z1} =2,89(0,10)+16,9(6,56) =0,3+110,8 =111,1\ \mathrm{cm^3}.$
Moment statyczny $ S_{\omega1}$ odciętej części przekroju względem głównej współrzędnej wycinkowej $\omega_S$:
Odległość punktu $C$ od dolnego końca ścianki $[2]$ wynosi:
$ l_{2C}=z_C-z_{c3} =-16,40-(-17,36) =0,96\ \mathrm{cm}.$
Zatem z proporcji:
$ \omega_{S,C} = 35,04+ \cfrac{29,04}{30} \left[-109,03-35,04\right] =-104,40\ \mathrm{cm^2}. $
Dla odciętego fragmentu ścianki $[2]$:
$ S_{\omega1,[2]} = \cfrac{\omega_{S,C}+\omega_{S,3}}{2} A_{2C} = \cfrac{-104,40-109,03}{2}\cdot2,89 =-308,8\ \mathrm{cm^3}.$
Dla ścianki $[3]$:
$ S_{\omega1,[3]} = \cfrac{\omega_{S,3}+\omega_{S,4}}{2}A_3$
$ S_{\omega1,[3]} = \cfrac{-109,03+123,41}{2}\cdot16,9 =121,5\ \mathrm{cm^3}. $
Zatem
$ S_{\omega1} =S_{\omega1,[2]}+S_{\omega1,[3]}$
$ S_{\omega1}=-308,8+121,5 =-187,3\ \mathrm{cm^3}$.
Przykład 4 [ Charakterystyki geometryczne przekroju zamkniętego]
Współrzędne wycinkowe oraz wycinkowe momenty statyczne w rurze prostokątnej pokazanej na rys. IV.P4.1
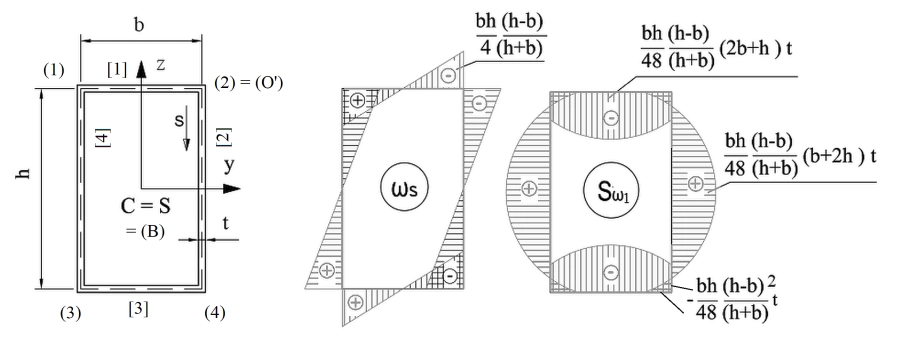
Rys. IV.P4.2 Rurs proyokśyns cimkocennas
Geometria przekroju
Cienkościenny prostokątny przekrój zamknięty jednokomórkowy
Wymiary linii środkowej $b$, $h$ i stała grubość ścianki $t$
Naroża przekroju : (1) do (4)
Ścianki przekroju [1] do [4]
Współrzędne naroży linii środkowej:
$ (1):\,\left(-\cfrac b2,-\cfrac h2\right)$
$ (2): \,\left(\cfrac b2,-\cfrac h2\right),$
$(3): \,\left(\cfrac b2,\cfrac h2\right),$
$(4):\,\left(-\cfrac b2,\cfrac h2\right).$
Długości poszczególnych ścian:
ścianki poziome [1], [3] $l_1=l_3 = b,$
ścianki pionowe [2], [4] $ l_2=l_4= h$
Pola przekoju
Podwojone pole powierzchni ograniczonej linią środkową
tab. IV.7, kol. (5), wiersz 1:
$\to \Omega =2bh.$
Pole przekroju
Dla cienkościennego przekroju prostokątnego $ A=2(b+h)t$
Główny, centralny układ przekroju
Pomocnicze momenty statyczne przkroju
Pomocniczy układ osi (Y,Z) przyjęto jako przechodzący prze węzęł (3) – lewe , dolne naroże przekroju
tab. IV.3, kol. (6), wiersze 2-3
$ S_Y = h\cdot bt + \cfrac h2\cdot ht + 0\cdot bt + \cfrac h2\cdot ht $ = bht+\cfrac{h^2t}{2}+\cfrac{h^2t}{2} = bht+h^2t= ht(b+h)$
$S_Z = \cfrac b2\cdot bt + 0\cdot ht + \cfrac b2\cdot bt + b\cdot ht = \cfrac{b^2t}{2} + \cfrac{b^2t}{2} + bht = b^2t+bht = bt(b+h).$
Współrzędne środka ciężkości
tab. IV.3, kol. (6), wiersz 4
$ Y_C= \cfrac{bt(b+h)}{2(b+h)t} = \cfrac b2,$
$ Z_C=\cfrac{S_Y}{A} = \cfrac{ht(b+h)}{2(b+h)t}=\cfrac h2.$
Moment odśrodkowy (dewiacji) względem osi centralnych
tab. IV.3, kol. (6), wiersz 7.
$ I_{y_C, z_C} ={}& \left( 0+ 0\cdot\cfrac{h}{2}\cdot bt \right) + \left( 0+ \cfrac{b}{2}\cdot0\cdot ht \right) \\&+ \left( 0+ 0\cdot\left(-\cfrac{h}{2}\right)\cdot bt \right) + \left( 0+ \left(-\cfrac{b}{2}\right)\cdot0\cdot ht \right) ={}&0.
Wnioski:
Wnioski dotyczące układu osi
(1) Układ centralny i główny stanowią osie $(y,z)$ przechodzące przez środek ciężkości, odpowiednio pozioma $y$ i pionowa $z$.
(2) W dalszej części pokażemy, że w takim przypadku również środek zginania (ścinania) pokrywa się ze środkiem ciężkości.
Dodatkowo przyjęto , że biegunem pomocniczy (B)=(C).
Pochylenie osi głównych
tab. IV.3, kol. (6), wiersz 8
$ T= \cfrac{2\cdot0} { \left[ \cfrac{(b+h)t^3}{6}+\cfrac{bh^2t}{2} \right] – \left[ \cfrac{(b+h)t^3}{6}+\cfrac{hb^2t}{2} \right] } =0.$
$ \alpha = \cfrac{\operatorname{arctg}(0)}{2} = 0.$
Wynik potwierdza zasadę, że w przekroju bisymetrycznym osię główne nie są obrócone względem osi centralnych. Układ centralny i główny stanowią osie (y,z) ( przechodzące przez środek ciężkości ora pozioma i pionowa odpowiednio). Niżej pokażemy, ze w takim przypadku również środek zginania (ścinania) pokrywa się ze środkiem ciężkości.
Momenty vezwładnosci główne i centralne
tab. IV.3, kol. (6), wiersz 5
$ I_{y_C} = 0 +\left(\cfrac h2\right)^2bt +0 +0^2ht +0 +\left(-\cfrac h2\right)^2bt +0 +0^2ht = \cfrac{bh^2t}{4} +\cfrac{bh^2t}{4} = \cfrac{bh^2t}{2}.$
tab. IV.3, kol. (6), wiersz 6
$ I_{z_C}= 0^2bt +0 +\left(\cfrac b2\right)^2ht +0 +0^2bt +0 +\left(-\cfrac b2\right)^2ht +0 = \cfrac{hb^2t}{4} +\cfrac{hb^2t}{4} = \cfrac{hb^2t}{2}. $
W przybliżeniu cienkościennym pomija się własne momenty bezwładności ścianek względem osi przechodzących przez ich środki ciężkości (przyjmuje się, że ścianka jest skupiona w osi i ma zerową grubość). Dla każdej ze ścianek własny moment odśrodkowy jest równy zero.
Ponieważ $\alpha=0$, osie główne pokrywają się z osiami centralnymi, a zatem:
$ I_y=I_{y_C},$
$ I_z=I_{z_C}.$$
Moment bezwładności na skręcanie
tab. IV.7, kol. (6), wiersz 2:
$ \to I_v= \cfrac{(2bh)^2} { \cfrac{b}{t}+\cfrac{h}{t}+\cfrac{b}{t}+\cfrac{h}{t}} = \cfrac{2b^2h^2}{b+h}\,t. $Przepływ ścinający od skręcania
tab. IV.7, kol. (6), wiersz 3:
$\to q_T=\cfrac{M_T}{2bh}. $
przy stałej grubości ścianki:
$ \tau_T=\cfrac{M_T}{2bht}.$
Moment skręcający przekrój $M_T$ w tekście oznacza się $M_x$ lub $M_1$
Biegun pomocniczy $B$ i pomocniczy punkt początkowy $O’$
W obliczeniach pomocniczej współrzędnej wycinkowej przyjmujemy biegun pomocniczy $B$ w środku geometrycznym przekroju:
$ B\equiv C=S,$, czyli
$ y_B=0,\, z_B=0.$
Punkt pomocniczy zliczania współrzędnej wycinkowej $O’$ przyjmujemy w narożu (2) linii środkowej przekroju:
$ O’\equiv (2) = \left(+ \cfrac b2, + \cfrac h2\right).$
Pomocnicza współrzędna wycinkowa względem bieguna pomocniczego (B)
W pomocniczym punkcie początkowym $O’$ przyjmujemy wartość pomocniczej współrzędnej wycinkowej $\omega’_B(2)=0.$
Pomocniczą współrzędną wycinkową $\omega’_B=\omega’_B(s)$ wyznaczamy, rozpoczynając obliczenia w punkcie $O’$ i obiegając kontur kolejno w kierunku:
$2\rightarrow3\rightarrow4\rightarrow1\rightarrow2.$
tab. IV.7, kol. (6), wiersz 4:
$d\omega_B=(y-y_B)\,dz-(z-z_B)\,dy.$
Ponieważ $y_B=z_B=0$:
$d\omega_B=y\,dz-z\,dy.$
Dla kolejnych ścian wgtab. IV.7, kol. (6), wiersz 4:
na ściance [2], od punktu (2) do punktu (3):
$\Delta\omega_{B,2}=\cfrac b2\left(\cfrac h2+\cfrac h2\right)=\cfrac{bh}{2}.$
$\omega’_B(3)=\omega’_B(2)+\Delta\omega_{B,2}=\cfrac{bh}{2}.$
na ściance [3], od punktu (3) do punktu (4):
$\Delta\omega_{B,3}=\cfrac h2\left(\cfrac b2+\cfrac b2\right)=\cfrac{bh}{2}.$
$\omega’_B(4)=\omega’_B(3)+\Delta\omega_{B,3}=bh.$
na ściance [4], od punktu (4) do punktu (1):
$\Delta\omega_{B,4}=-\cfrac b2\left(-\cfrac h2-\cfrac h2\right)=\cfrac{bh}{2}.$
$\omega’_B(1)=\omega’_B(4)+\Delta\omega_{B,4}=\cfrac{3bh}{2}.$
na ściance [1], od punktu (1) do punktu (2):
$\Delta\omega_{B,1}=\cfrac h2\left(\cfrac b2+\cfrac b2\right)=\cfrac{bh}{2}.$
Zestawienie wartości pomocniczej współrzędnej wycinkowej w narożach:
$\begin{aligned}
\omega’_B(2)&=0,\\
\omega’_B(3)&=\cfrac{bh}{2},\\
\omega’_B(4)&=bh,\\
\omega’_B(1)&=\cfrac{3bh}{2}.
\end{aligned}$
Po pełnym obiegu konturu przy powrocie do punktu (2) otrzymujemy:
$\omega’_B(2)=2bh=\Omega.$
Wycinkowe momenty odśrodkowe
tab. IV.7, kol. (6), wiersz 5
[tab. IV.7]
(#Tab_7), kol. (6), wiersz 5
\[ I_{\omega’y}= \cfrac{ht}{6} \left[ 2\left( 0\cdot\cfrac h2+ \cfrac{bh}{2}\cdot\cfrac h2 \right) + 0\cdot\cfrac h2 + \cfrac{bh}{2}\cdot\cfrac h2 \right] \]
$ +\cfrac{bt}{6} \left[ 2\left( \cfrac{bh}{2}\cdot\cfrac h2 + bh\cdot\cfrac h2 \right) + \cfrac{bh}{2}\cdot\cfrac h2 + bh\cdot\cfrac h2 \right] $
$ +\cfrac{ht}{6} \left[ 2\left( bh\cdot\cfrac h2+ \cfrac{3bh}{2}\cdot\cfrac h2 \right) + bh\cdot\cfrac h2+ \cfrac{3bh}{2}\cdot\cfrac h2 \right] $
$ +\cfrac{bt}{6} \left[ 2\left( \cfrac{3bh}{2}\cdot\cfrac h2+2bh\cdot\left(-\cfrac h2\right) \right) + \cfrac{3bh}{2}\cdot\left(-\cfrac h2\right)+2bh\cdot\left(-\cfrac h2\right) \right] $
$I_{\omega’y}=-\cfrac{bh^2t}{12}(6b-h).$
tab. IV.7, kol. (6), wiersz 6
[tab. IV.7]
(#Tab_7), kol. (6), wiersz 6
\[ I_{\omega’z}= \cfrac{ht}{6} \left[ 2\left( 0\cdot\cfrac b2+ \cfrac{bh}{2}\cdot\cfrac b2 \right) + 0\cdot\cfrac b2+ \cfrac{bh}{2}\cdot\cfrac b2 \right] \]
$ +\cfrac{bt}{6} \left[ 2\left( \cfrac{bh}{2}\cdot\cfrac b2 + bh\cdot\left(-\cfrac b2\right) \right) + \cfrac{bh}{2}\left(-\cfrac b2\right) + bh\cdot\cfrac b2 \right] $
$ +\cfrac{ht}{6} \left[ 2\left( bh\cdot\left(-\cfrac b2\right)+ \cfrac{3bh}{2}\cdot\left(-\cfrac b2\right) \right) + bh\cdot\left(-\cfrac b2\right)+ \cfrac{3bh}{2}\cdot\left(-\cfrac b2\right) \right]$
$ +\cfrac{bt}{6} \left[ 2\left( \cfrac{3bh}{2}\cdot\left(-\cfrac b2\right)+2bh\cdot\cfrac b2 \right) + \cfrac{3bh}{2}\cdot\cfrac b2+2bh\cdot\left(-\cfrac b2\right) \right] $
$ I_{\omega’z}= \cfrac{b^2ht}{12}(b-6h). $
Współrzędne środka zginania
tab. IV.7, kol. (6), wiersz 7
$ y_s=0-\cfrac{\dfrac{b^2ht}{6}(b+2h)} {\dfrac{bh^2t}{2}} =-\cfrac{b(b+2h)}{3h} $
$ z_s=0+\cfrac{-\dfrac{bh^2t}{2}(b+2h)} {\dfrac{hb^2t}{2}} =-\cfrac{h(b+2h)}{b} $
Główna współrzędna wycinkowa
Pomocnicza współrzędna wycinkowa wzglem środka zginania (S)
tab. IV.7, kol. (6), wiersz 8
$\omega’_S(2) = 0 + \left(-\cfrac{h(b+2h)}{b}\right)\cfrac b2 – \left(-\cfrac{b(b+2h)}{3h}\right)\left(-\cfrac h2\right)
= -\cfrac{h(b+2h)}{2} -\cfrac{b(b+2h)}{6}$
$ \omega’_S(2) = -\cfrac{(b+2h)(b+3h)}{6}$
$\omega’_S(4) = bh + \left(-\cfrac{h(b+2h)}{b}\right)\left(-\cfrac b2\right) – \left(-\cfrac{b(b+2h)}{3h}\right)\cfrac h2$
$ \omega’_S(4) = bh +\cfrac{h(b+2h)}{2} +\cfrac{b(b+2h)}{6}$
$\omega’_S(3) = \cfrac{bh}{2} + \left(-\cfrac{h(b+2h)}{b}\right)\cfrac b2 – \left(-\cfrac{b(b+2h)}{3h}\right)\cfrac h2$
$ \omega’_S(3) = \cfrac{bh}{2} -\cfrac{h(b+2h)}{2} +\cfrac{b(b+2h)}{6}$
$\omega’_S(1) = \cfrac{3bh}{2} + \left(-\cfrac{h(b+2h)}{b}\right)\left(-\cfrac b2\right) – \left(-\cfrac{b(b+2h)}{3h}\right)\left(-\cfrac h2\right)$
$ \omega’_S(1) = \cfrac{3bh}{2} +\cfrac{h(b+2h)}{2} -\cfrac{b(b+2h)}{6}$
Wycinkowy moment statyczny
tab. IV.7, kol. (6), wiersz 9
$ S’_B= \cfrac{\omega’_S(1)+\omega’_S(2)}{2}\,bt +\cfrac{\omega’_S(2)+\omega’_S(4)}{2}\,ht +\cfrac{\omega’_S(4)+\omega’_S(3)}{2}\,bt +\cfrac{\omega’_S(3)+\omega’_S(1)}{2}\,ht =\cfrac{3bh(b+h)}{2}\,t $
$ \cfrac{S’_B}{A} =\cfrac{\dfrac{3bh(b+h)}{2}\,t}{2(b+h)t} =\cfrac{3bh}{4}. $
Główny punkt początkowy (O)
tab. IV.7, kol. (6), wiersz 10
$\omega_O=\cfrac{S’_B}{A} =\cfrac{\dfrac{3bh(b+h)}{2}\,t}{2(b+h)t} =\cfrac{3bh}{4}$
Główna współrzędna wycinkowa
Główna współrzędna wycinkowa jest wyznaczana jako: $ \omega_S=\omega’_S-\omega_O$.
tab. IV.7, kol. (6), wiersz 11
$\omega_S=\omega’_S-\cfrac{S’_B}{A} =\omega’_S-\cfrac{3bh}{4}$
$\omega_S(2) =-\cfrac{h(b+2h)}{2}+\cfrac{b(b+2h)}{6}-\cfrac{3bh}{4} =\cfrac{2b^2-11bh-12h^2}{12}$
$\omega_S(4) =bh+\cfrac{h(b+2h)}{2}+\cfrac{b(b+2h)}{6}-\cfrac{3bh}{4} =\cfrac{2b^2+13bh+12h^2}{12}$
$\omega_S(3) =\cfrac{bh}{2}-\cfrac{h(b+2h)}{2}+\cfrac{b(b+2h)}{6}-\cfrac{3bh}{4} =\cfrac{2b^2-5bh-12h^2}{12}$
$\omega_S(1) =\cfrac{3bh}{2}+\cfrac{h(b+2h)}{2}-\cfrac{b(b+2h)}{6}-\cfrac{3bh}{4} =\cfrac{-2b^2+11bh+12h^2}{12}$
Wycinkowy moment bezwładności
tab. IV.7, kol. (6),wrs 14
$[ \begin{aligned}
I_\omega={}& \cfrac{bt}{3}\left[ \left(\cfrac{-2b^2+11bh+12h^2}{12}\right)^2 +\left(\cfrac{-2b^2+11bh+12h^2}{12}\right) \left(\cfrac{2b^2-11bh-12h^2}{12}\right)
+\left(\cfrac{2b^2-11bh-12h^2}{12}\right)^2 \right]\\
&+\cfrac{ht}{3}\left[ \left(\cfrac{2b^2-11bh-12h^2}{12}\right)^2 +\left(\cfrac{2b^2-11bh-12h^2}{12}\right) \left(\cfrac{2b^2-5bh-12h^2}{12}\right) +\left(\cfrac{2b^2-5bh-12h^2}{12}\right)^2 \right]\\
&+\cfrac{bt}{3}\left[ \left(\cfrac{2b^2-5bh-12h^2}{12}\right)^2 +\left(\cfrac{2b^2-5bh-12h^2}{12}\right) \left(\cfrac{2b^2+13bh+12h^2}{12}\right) +\left(\cfrac{2b^2+13bh+12h^2}{12}\right)^2 \right]\\
&+\cfrac{ht}{3}\left[ \left(\cfrac{2b^2+13bh+12h^2}{12}\right)^2 +\left(\cfrac{2b^2+13bh+12h^2}{12}\right) \left(\cfrac{-2b^2+11bh+12h^2}{12}\right) +\left(\cfrac{-2b^2+11bh+12h^2}{12}\right)^2 \right]\\
={}&\cfrac{t(b+h)}{216} \left(8b^4+2b^3h+53b^2h^2+432bh^3+432h^4\right). \end{aligned}$
Główna współrzędna wycinkowa do wyznacania $S_w1$
Główna współrzędna wycinkowa jest wyznaczana jako: $ \omega_S=\omega’_S-\omega_O$.
tab. IV.7, kol. (6), wiersz 11
$\omega_S=\omega’_S-\cfrac{S’_B}{A} =\omega’_S-\cfr c{3bh}{4}$
$\omega_S(2) =-\cfrac{h(b+2h)}{2}+\cfrac{b(b+2h)}{6}-\cfrac{3bh}{4} =\cfrac{2b^2-11bh-12h^2}{12}$
$\omega_S(4) =bh+\cfrac{h(b+2h)}{2}+\cfrac{b(b+2h)}{6}-\cfrac{3bh}{4} =\cfrac{2b^2+13bh+12h^2}{12}$
$\omega_S(3) =\cfrac{bh}{2}-\cfrac{h(b+2h)}{2}+\cfrac{b(b+2h)}{6}-\cfrac{3bh}{4} =\cfrac{2b^2-5bh-12h^2}{12}$
$\omega_S(1) =\cfrac{3bh}{2}+\cfrac{h(b+2h)}{2}-\cfrac{b(b+2h)}{6}-\cfrac{3bh}{4} =\cfrac{-2b^2+11bh+12h^2}{12}$
Momenty statyczne odciętej części przekroju
Moment statyczny S_{y1}$
(6), wiersz 2.
Obliczenia przeprowadzono dla:
$z_g=\cfrac{h-t}{2}$ — punkt pod półką górną,
$z_m=\cfrac h4$ — środek odciętej części środnika,
$z_d=-\cfrac{h-t}{2}$ — środek odciętej półki dolnej.
$S_{y1}^{(z_g)}=\cfrac{h-t}{2}\,bt$,
$S_{y1}^{(z_m)}=\cfrac h4\left(bt+\cfrac h4t\right)$,
$S_{y1}^{(z_d)}=-\cfrac{h-t}{2}\,2bt$.
Przebieg funkcji $S_{y1}(z_q)$ pomiędzy punktami $z_g$, $z_m$ i $z_d$ jest paraboliczny, z maksimum w punkcie $z_m$.
Moment sratczny S_{z1}
tab. IV.3, kol. (6), wiersz 3.
Obliczenia przeprowadzono dla:
$y_l=-\cfrac{b-t}{3}$ — punkt przed ścianką lewą,
$y_m=\cfrac b4$ — środek odciętej części półki,
$y_p=\cfrac{b-t}{2}$ — punkt przed ścianką prawą.
$S_{z1}^{(y_l)}=-\cfrac{b-t}{3}\,ht$,
$S_{z1}^{(y_m)}=\cfrac b4\left(ht+\cfrac b4t\right)$,
$S_{z1}^{(y_p)}=\cfrac{b-t}{2}\,2ht$.
Przebieg funkcji $S_{z1}$ jest paraboliczny, z maksimum w punkcie $y=\cfrac b4$.
Momenrt statyczny $S_{w1}$
tab. IV.7 kol. (6), wiersz 12
Punkt $(2)$:
$S_{w1}^{(2)} = \cfrac{bh(h-b)}{48(h+b)}(2b+h)t$.
Ścianka [2] — od węzła $(2)$ do środka ścianki:
$S_{w1}^{(2-4)} = S_{w1}^{(2)} + \cfrac{\omega_S^{(2)}+\omega_S^{(2-4)}}{2} \,\cfrac{h}{2}\,t = \cfrac{ht\left(2b^3-5b^2h-21bh^2-12h^3\right)} {48(b+h)}$.
Węzeł $(4)$:
$S_{w1}^{(4)} = S_{w1}^{(2)} + \cfrac{ht}{2} \left(\omega_S^{(2)}+\omega_S^{(4)}\right) = \cfrac{bh(b+3h)(2b+h)} {48(b+h)}\,t$.
Ścianka [3] — od węzła $(4)$ do środka ścianki:
$S_{w1}^{(4-3)} =S_{w1}^{(4)} + \cfrac{\omega_S^{(4)}+\omega_S^{(4-3)}}{2} \,\cfrac{b}{2}\,t = \cfrac{bt\left(4b^3+23b^2h+36bh^2+15h^3\right)} {48(b+h)}$.
Węzeł $(3)$:
$S_{w1}^{(3)} = S_{w1}^{(4)} + \cfrac{bt}{2} \left(\omega_S^{(4)}+\omega_S^{(3)}\right)= \cfrac{b(4b+5h)(2b^2+5bh+h^2)} {48(b+h)}\,t$.
Ścianka [4] — od węzła $(3)$ do środka ścianki:
$S_{w1}^{(3-1)} = S_{w1}^{(3)} + \cfrac{\omega_S^{(3)}+\omega_S^{(3-1)}}{2} \,\cfrac{h}{2}\,t = \cfrac{t\left(4b^4+16b^3h+15b^2h^2-11bh^3-12h^4\right)} {48(b+h)}$.
Węeł $(1)$:
$S_{w1}^{(1)}= S_{w1}^{(3)} + \cfrac{ht}{2} \left(\omega_S^{(3)}+\omega_S^{(1)}\right) = \cfrac{bt\left(4b^3+14b^2h+21bh^2+9h^3\right)} {48(b+h)}$.
Ścianka [1] — od węzła $(1)$ do środka ścianki:
$S_{w1}^{(1-2)} = S_{w1}^{(1)} + \cfrac{\omega_S^{(1)}+\omega_S^{(1-2)}}{2} \,\cfrac{b}{2}\,t = \cfrac{bt(2b+3h)(b^2+10bh+7h^2)} {48(b+h)}$.
Węzeł $(2)$ — zamknięcie obiegu: $S_{w1}^{(2)}{}_{\mathrm{koniec}} = S_{w1}^{(1)} + \cfrac{bt}{2} \left(\omega_S^{(1)}+\omega_S^{(2)}\right)$ $= \cfrac{bt\left(4b^3+14b^2h+21bh^2+9h^3\right)} {48(b+h)}$.
Przykład 5 [ Charakterystyki geometryczne przekroju dwukomorowego]
Rozpatrywany jest symetryczny przekrój cienkościenny zamknięty, złożony z dwóch identycznych komór, pokzany na rys. IV.P5.1
Wszystkie ścianki mają stałą grubość $t$. Przekrój obciążony jest zewnętrznym momentem skręcającym $M_T$.
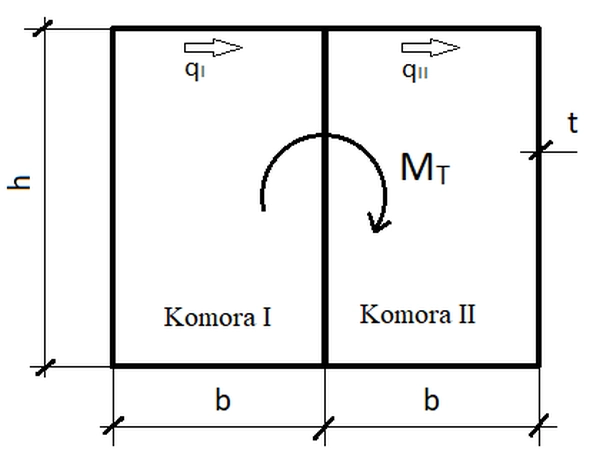
Rys. IV. P5.1 . Przkrój dwukomorowy do przykładu 5
Przyjmujemy oznaczenia przepływów: $ q_1=q_I$, $ q_2=q_{II}.$.
Dane wejściowe
Wymiary jednej komory: $ b x h$.
Grubość wszystkich ścianek: $t$
Moment skręcający: $ M_T$
Rozwiązanie
Pola powierzchni komór
Pole każdej komory, ograniczone linią środkową ścianek, wynosi: $ A_I=A_{II}=bh$.
Przepływ w ściance wspólnej
Tab. IV. 8, wiersz 1
$ q_{I\,II}=q_I-q_{II}.$
Całkowity moment skręcający
Tab. IV. 8, wierz 2
$ M_T=2(A_I\cdot q_I + A_{II}\cdot q_{II}).$
Po podstawieniu $A_I=A_{II}=bh$:
$ M_T=2bh(q_I+q_{II}).$
Warunki zgodności
Dla obu komór obowiązuje
Tab. IV. 8, wiersz 3
Kąty skręcenia komór na jednostkę długości:
dla komory I: $ \theta’_I = \frac{1}{2GA_I} \left[ \sum_{i\in\Gamma_I^o}\frac{q_I l_i}{t_i} + \sum_{i\in\Gamma_I^w} \frac{(q_I-q_{II})l_i}{t_i} \right],= \frac{q_I(2b+3h)-q_{II}h} {2Gbh\,t}. $
dla komory II: $ \theta’_{II} = \frac{1}{2GA_{II}} \left[ \sum_{i\in\Gamma_{II}^o}\frac{q_{II} l_i}{t_i} + \sum_{i\in\Gamma_{II}^w} \frac{(q_{II}-q_I)l_i}{t_i} \right]= \frac{q_{II}(2b+3h)-q_Ih} {2Gbh\,t}.$
Zatem $ q_I(2b+3h)-q_{II}h = q_{II}(2b+3h)-q_Ih. $. Po uporządkowaniu:$ q_I(2b+4h) = q_{II}(2b+4h).$. Stąd:
$q_I=q_{II} = q.$
Przepływ w ściance wspólnej
$ q_{I\,II}=q_I-q_{II}=q-q=0.$
Całkowity moment skręcający
Tab. IV. 8, wiersz 2$ M_T=2bh(q_I+q_{II})$. Po podstawieniu $q_I=q_{II}=q$: $ M_T=4bhq.$. Stąd:
$ q=\frac{M_T}{4bh}.$
Wskaźnik skręcania przekroju
Tab. IV. 8, wiersz 5
$ I_v=\frac{M_T}{G\theta’}.$ Ponieważ $q_I=q_{II}=q$, przepływ w ściance wspólnej jest równy zero. Dla każdej komory:
$\theta’ = \frac{1}{2Gbh} \frac{q}{t}(2b+2h). $. Po podstawieniu $q=\frac{M_T}{4bh}$: $ \theta’ =\frac{M_T(b+h)}{4Gb^2h^2t}.$ Zatem:
$I_v = \frac{M_T} {G\theta’} = \frac{4b^2h^2}{b+h}\,t.$
Naprężenia styczne w ściankach
W ściankach zewnętrznych każdej z komór występuje przepływ odpowiedniej komory: $ q_{\mathrm{zew},I}=q_I=q,\, q_{\mathrm{zew},II}=q_{II}=q.$. Zatem naprężenia styczne w ściankach zewnętrznych wynoszą:
$ \tau_{\mathrm{zew}} = \frac{q}{t} = \frac{M_T}{4bht}. $
W ściance wspólnej komór I i II:
$ q_{I\,II}=q_I-q_{II}=0.#$. Stąd:
$\tau_{I\,II} = \frac{q_{I\,II}}{t} = 0.#$
Inne charakterystyki przekroju
Wyznaczanie współrzędnych wycinkowych $\omega$ oraz momentu statycznego $S_{\omega 1}$ dla przekroju dwukomorowego przebiega analogicznie jak dla przekroju jednokomorowego. Różnica polega na uwzględnieniu dodatkowej ścianki wspólnej obu komór. Postępowanie jest następujące:\
- Ustalamy punkt początkowy oraz przyjęty kierunek obiegu konturu przekroju.
- Wyznaczamy współrzędne wycinkowe $\omega$ kolejnych punktów, korzystając z zależności $ d\omega=y\,dz-z\,dy.$
- Dla prostoliniowych odcinków ścian wartości $\omega$ wyznaczamy kolejno, przechodząc od jednego punktu do następnego.
- Przy przejściu przez ściankę wspólną obu komór uwzględniamy ją w wyznaczaniu kolejnych wartości $\omega$. Ścianka wspólna jest elementem geometrycznym całego przekroju, ale należy do konturu obu komór.
- Po wyznaczeniu współrzędnych wycinkowych $\omega$ we wszystkich charakterystycznych punktach przekroju przechodzimy do wyznaczenia momentu statycznego wycinkowego:
$ S_{\omega 1}=\int_A\omega\,dA.$ - Całkę rozbijamy na poszczególne odcinki ścian:
S_{\omega 1}= \sum_i\int_{A_i}\omega\,dA. $ - Dla cienkich ścian przyjmujemy
$ dA=t_i\,ds.$ - Wartości $\omega$ oraz odpowiadające im składniki $S_{\omega 1}$ wyznaczamy dla wszystkich odcinków niezależnie. Dopiero po zakończeniu obliczeń można wykorzystać symetrię przekroju do sprawdzenia otrzymanych wyników.
Zatem schemat obliczeń jest taki sam jak dla przekroju jednokomorowego:
$ \text{punkty} \;\longrightarrow\; \omega \;\longrightarrow\; S_{\omega 1}. $
W przekroju dwukomorowym dodatkowym elementem jest jedynie ścianka wspólna, którą należy uwzględnić w odpowiednich odcinkach obliczeniowych.
Przykład 6 [ siły przekrojowe w belce cienkościennej]
Wyznaczyć siły przekrojowe w belce cienkościennej pokazanej na rys. IV.P6.1. Belka o długości $l$ jest podparta na obu końcach. W przekroju oddalonym o $a$ od lewego końca przyłożono skupiony moment skręcający $M_s$.
Położenie przekroju obciążenia określa współrzędna $x$, przy czym $0\leq x\leq l,$ a długości od miejsca przyłożenia momentu do końców belki wynoszą $a$ oraz $l-a$.
Zagadnienie zostanie rozwiązane dwukrotnie: najpierw w klasycznym modelu Własowa, a następnie w uogólnionym modelu prezentowanym w pracy. Różnica między modelami dotyczy warunku związanego z deplanacją przekroju.
W klasycznej teorii Własowa przyjmuje się zależność $\psi=\varphi’$, natomiast w uogólnionym modelu amplituda deplanacji $\psi$ jest niezależną zmienną kinematyczną (\ref{IV.175}–\ref{IV.178}). >
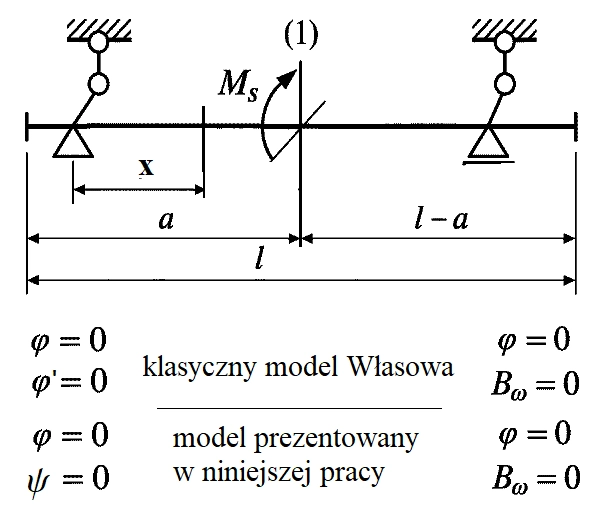
Rys. IV.P6.1. Schemat belki do przykładu 8
Warunki brzegowe
Na lewym końcu $x=0$ przyjmuje się
(1) $ \varphi(0)=0,$
co oznacza zablokowanie skręcenia przekroju; warunek ten obowiązuje dla obu modeli: klasycznego modelu Własowa oraz modelu prezentowanego w niniejszej pracy.
(2) $ \varphi'(0)=0,$ (dla klasycznego modelu Wlasowa)
$ \psi(0)=0.$ (dla modelu uogólnionego prezentowanego w pracy)
Oba warunki oznaczają zablokowanie deplanacji przekroju, lecz są zapisane w odmienny sposób ze względu na różne założenia dotyczące amplitudy deplanacji.
Na prawym końcu $x=l$ przyjmuje się:
(3) $ \varphi(l)=0,$
co oznacza zablokowanie skręcenia przekroju; warunek ten obowiązuje dla obu modeli.
(4) $B_\omega(l)=0,$
co oznacza swobodne paczenie przekroju; warunek ten również obowiązuje dla obu modeli.
W klasycznej teorii Własowa przyjmuje się zależność $ \psi=\varphi’,$ dlatego warunek zablokowania deplanacji $\psi(0)=0$ może być zapisany w postaci $\varphi'(0)=0$. W modelu uogólnionym $\psi(x)$ i $\varphi'(x)$ są natomiast niezależnymi wielkościami. Stąd różnica w warunkach brzegowych obu modeli dotyczy sposobu zablokowania deplanacji na lewym końcu pręta.
Warunki brzegowe obu modeli można łącznie zestawić w postaci:
\[\begin{array}{c|c|c}
& \text{lewy koniec }x=0& \text{prawy koniec }x=l\\
\hline \text{klasyczny model Własowa}& \varphi(0)=0,\quad \varphi'(0)=0 & \varphi(l)=0,\quad B_\omega(l)=0 \\[4pt]
\text{model uogólniony} & \varphi(0)=0,\quad \psi(0)=0 & \varphi(l)=0,\quad B_\omega(l)=0 \end{array}
\tag{IV.P6.1} \label{IV.P6.1} \]
Warunki ciągłości w przekroju $x=a$
W przekroju (1), w którym przyłożono skupiony moment skręcający $M_s$, rozpatruje się dwa sąsiednie odcinki pręta: $ 0\leq x\leq a$ oraz $a\leq x\leq l.$
Przy braku skupionego bimomentu w przekroju $x=a$ obowiązują następujące warunki ciągłości i równowagi.
(5) Ciągłość kąta skręcenia:
$ \varphi(a^-)=\varphi(a^+).$
(6) Dla klasycznego modelu Własowa ciągłość pierwszej pochodnej kąta skręcenia:
$\varphi'(a^-)=\varphi'(a^+),$ (dla klasycznego modelu ciągłość deplanacji)
$ \psi(a^-)=\psi(a^+).$ (dla modelu uogólnionego ciągłość niezależnej amplitudy deplanacji)
(7) Przy braku skupionego bimomentu ciągłość bimomentu:
$ B_\omega(a^-)=B_\omega(a^+).$
(8) Równowaga w przekroju przyłożenia skupionego momentu skręcającego $M_s$:
$ M_x(a^+)-M_x(a^-)=M_s.$
co wynika ze skoku momentu skręcającego w miejscu przyłożenia skupionego momentu $M_s$.
Warunki ciągłości wielkości kinematycznych i statycznych w przekroju $x=a$ można zestawić w postaci:
\[ \begin{array}{c|c}
\text{klasyczny model Własowa} & \text{model uogólniony } \\
\hline \varphi(a^-)=\varphi(a^+) & \varphi(a^-)=\varphi(a^+) \\[3pt]
\varphi'(a^-)=\varphi'(a^+) & \psi(a^-)=\psi(a^+) \\[3pt]
B_\omega(a^-)=B_\omega(a^+) & B_\omega(a^-)=B_\omega(a^+) \\[3pt]
M_x(a^+)-M_x(a^-)=M_s & M_x(a^+)-M_x(a^-)=M_s \end{array}
\tag{IV.P6.2} \label{IV.P6.2} \]
Osiem warunków brzegowych i ciągłości „pozwala wyznaczyć jednoznacznie funkcje sił przekrojowych i przemieszczeń na długości pręta, przy czym warunki ciągłości (5)–(8) służą do łączenia rozwiązań uzyskanych dla obu odcinków pręta w punkcie przyłożenia momentu skupionego $M_s$.
Rozwiązanie metodą parametrów początkowych
Pręt dzieli się w przekroju $x=a$, w którym przyłożono skupiony moment skręcający $M_s$, na dwa odcinki:
$ 0\leq x\leq a,\, a\leq x\leq l.$
Na każdym z odcinków obowiązuje odpowiednie równanie różniczkowe skręcania, natomiast parametry rozwiązania wyznacza się na podstawie warunków brzegowych oraz warunków ciągłości w przekroju $x=a$. Dla obu modeli (Własowa i uogólnionego) przyjmujemy tę samą procedurę rozwiązania. Różnica pomiędzy oboma rozwiązaniami wynika z równań konstytutywnych oraz z odmiennego sposobu opisu deplanacji przekroju.
Parametry początkowe
Przyjmujemy wektor parametrów stanu $ \mathbf Y(x)= \begin{bmatrix} \varphi(x)\\ \varphi'(x)\\ B_\omega(x)\\ M_x(x) \end{bmatrix}. $ Dla pierwszego odcinka, $0\leq x\leq a$, rozwiązanie zapisujemy w postaci $ \mathbf Y_1(x) = \mathbf F_1(x)\mathbf Y_1(0) + \mathbf Y_{1s}(x), $ gdzie \[\mathbf Y_1(0)= \begin{bmatrix} \varphi(0)\\ \varphi'(0)\\ B_\omega(0)\\ M_x(0) \end{bmatrix}. $
Warunki na początku pręta są następujące.
$ \varphi(0)=0,\,\psi(0)=0.$ (dla prezentowanego modelu)
$\varphi(0)=0,\,\varphi'(0)=0.$ (dla klasycznej teorii Własowa)
Pozostałe parametry początkowe, $B_\omega(0),\, M_x(0),$ są niewiadome.
Przejście przez przekrój $x=a$
Po wyznaczeniu stanu po lewej stronie przekroju:
$\mathbf Y_1(a^-)= \begin{bmatrix} \varphi(a^-)\\ \varphi'(a^-)\\ B_\omega(a^-)\\ M_x(a^-) \end{bmatrix},$
Warunki w przekroju przyłożenia momentu $M_s$ dają:
$ varphi(a^-)=\varphi(a^+),$ $ B_\omega(a^-)=B_\omega(a^+),$ $ M_x(a^+)-M_x(a^-)=M_s.$
Dla klasycznej teorii Własowa dodatkowo: $\varphi'(a^-)=\varphi'(a^+).$ a dla uogólnionego modelu $\psi(a^-)=\psi(a^+).$
Stąd: $ M_x(a^+)=M_x(a^-)+M_s.$
Rozwiązanie drugiego odcinka
Stan początkowy drugiego odcinka jest więc równy $\mathbf Y_2(a)= \begin{bmatrix} \varphi(a^+)\\ \varphi'(a^+)\\ B_\omega(a^+)\\ M_x(a^+)\end{bmatrix},$ a rozwiązanie dla $a\leq x\leq l$ zapisujemy jako $\mathbf Y_2(x)=\mathbf F_2(x-a)\mathbf Y_2(a)+\mathbf Y_{2s}(x-a).$ Na końcu pręta obowiązują warunki$\varphi(l)=0,\, B_\omega(l)=0.$
Układ równań dla parametrów początkowych
Podstawienie rozwiązania pierwszego odcinka do warunków w $x=a$, a następnie rozwiązania drugiego odcinka do warunków w $x=l$, daje układ równań dla niewiadomych parametrów początkowych
$ B_\omega(0),\, M_x(0).$.
Dla $\alpha^2=\frac{G(I_y+I_z)}{\bar E I_\omega}$ oraz $\varphi(0)=0,\, \varphi'(0)=0,$ niewiadomymi parametrami początkowymi są $B_\omega(0)$ i $M_x(0)$. Po uwzględnieniu warunków w $x=a$ oraz $x=l$ otrzymujemy układ
\[\begin{aligned}
0={}& \frac{1}{\alpha^2\bar E I_\omega} \left[ \bigl(1-\cosh\alpha a\bigr)\cosh\alpha(l-a) -\sinh\alpha a\,\sinh\alpha(l-a) \right]B_\omega(0)\\
&+ \frac{1}{\alpha^3\bar E I_\omega} \left[ \bigl(\alpha a-\sinh\alpha a\bigr)\cosh\alpha(l-a) +\bigl(1-\cosh\alpha a\bigr)\sinh\alpha(l-a) \right]M_x(0)\\
&+ \frac{\alpha(l-a)-\sinh\alpha(l-a)} {\alpha^3\bar E I_\omega}M_s, \\[6pt] 0={}& \left[ \cosh\alpha(l-a)\cosh\alpha a -\sinh\alpha(l-a)\sinh\alpha a \right]B_\omega(0)\\
&-\frac{1}{\alpha} \left[ \cosh\alpha(l-a)\sinh\alpha a +\sinh\alpha(l-a)\cosh\alpha a \right]M_x(0) \\
&- \frac{\sinh\alpha(l-a)}{\alpha}M_s. \end{aligned} \tag{IV.P6.Y} \label {IV.P6.Y} \]
Układ wyznacza $B_\omega(0)$ oraz $M_x(0)$. Po jego uproszczeniu otrzymujemy równanie parametrów stanu
\[\begin{aligned} 0={}&\alpha\left[\cosh\!\bigl(\alpha(l-a)\bigr)-\cosh(\alpha l)\right]B_\omega(0)\\
&+\left[\alpha a\cosh\!\bigl(\alpha(l-a)\bigr)-\sinh(\alpha l)+\sinh\!\bigl(\alpha(l-a)\bigr)\right]M_x(0)\\
&+\left[\alpha(l-a)-\sinh\!\bigl(\alpha(l-a)\bigr)\right]M_s,\\[6pt]
0={}& \alpha\cosh\!\bigl(\alpha(l-2a)\bigr)B_\omega(0) -\sinh(\alpha l)M_x(0) -\sinh\!\bigl(\alpha(l-a)\bigr)M_s.\end{aligned}
\end{array} \tag{IV.P6.X} \label{IV.P6.X} \]
Wyznaczenie funkcji przemieszczeń metodą powrotną
Po wyznaczeniu parametrów początkowych $B_\omega(0)$ i $M_x(0)$ wyznaczamy funkcje $\varphi(x)$ i $\psi(x)$ na obu odcinkach. Z zależności $B_\omega=-\bar E I_\omega\varphi”$ otrzymujemy $ \varphi”(x) =-\frac{B_\omega(x)}{\bar E I_\omega}.$
Dla pierwszego odcinka, $0\leq x\leq a$, $ B_\omega(x)=B_\omega(0)\cosh(\alpha x)-\frac{M_x(0)}{\alpha}\sinh(\alpha x),$ Stąd
$\varphi_1(x)= \frac{1-\cosh(\alpha x)} {\alpha^2\bar E I_\omega}B_\omega(0) +\frac{\alpha x-\sinh(\alpha x)} {\alpha^3\bar E I_\omega}M_x(0).$ Jej pierwsza pochodna wynosi $\ $ \varphi_1′(x)= -\frac{\sinh(\alpha x)} {\alpha\bar E I_\omega}B_\omega(0) + \frac{1-\cosh(\alpha x)}{\alpha^2\bar E I_\omega}M_x(0).$.
Dla modelu uogólnionego, z zależności $B_\omega=-\bar E I_\omega\psi’,$ otrzymujemy $ \psi'(x)=-\frac{B_\omega(x)}{\bar E I_\omega}.$ Przy warunku $\psi(0)=0$: $ \psi_1(x)=
-\frac{\sinh(\alpha x)}{\alpha\bar E I_\omega}B_\omega(0)+\frac{\cosh(\alpha x)-1}{\alpha^2\bar E I_\omega}M_x(0),\, 0\leq x\leq a.$
W przekroju $x=a$ otrzymujemy $ \varphi(a)=\varphi_1(a),$ $\varphi'(a)=\varphi_1′(a),$ $\psi(a)=\psi_1(a),$ $ B_\omega(a)=B_\omega(0)\cosh(\alpha a)-\frac{M_x(0)}{\alpha}\sinh(\alpha a), $ $ M_x(a^+)=M_x(0)+M_s.$
Dla drugiego odcinka wprowadzamy $ s=x-a.$. Wówczas $ B_\omega(x)=B_\omega(a)\cosh(\alpha s)-\frac{M_x(a^+)}{\alpha}\sinh(\alpha s),$ Funkcja kąta skręcenia ma postać
\[\begin{aligned}\varphi_2(x)={}&\varphi(a)+\frac{\varphi'(a)}{\alpha}\sinh(\alpha s)\\
&+
\frac{1-\cosh(\alpha s)}
{\alpha^2\bar E I_\omega}B_\omega(a) \\
&+\frac{\alpha s-\sinh(\alpha s)} {\alpha^3\bar E I_\omega}M_x(a^+),\, a\leq x\leq l. \end{aligned}\]
Dla amplitudy deplanacji otrzymujemy
\[ \begin{aligned} \psi_2(x)={}& \psi(a) -\frac{\sinh(\alpha s)}{\alpha\bar E I_\omega}B_\omega(a) \\
&+ \frac{\cosh(\alpha s)-1} {\alpha^2\bar E I_\omega}M_x(a^+), \, a\leq x\leq l. \end{aligned}\]
Ostatecznie:
\[ \varphi(x)= \begin{cases} \varphi_1(x),&0\leq x\leq a,\\ \varphi_2(x),&a\leq x\leq l,\end{cases} \]
\[ \psi(x)= \begin{cases} \psi_1(x),&0\leq x\leq a,\\ \psi_2(x),&a\leq x\leq l. \end{cases} \]
Dla klasycznej teorii Własowa$\psi(x)=\varphi'(x).$
Wykres kąta obrotu pokazno na rys. w tekście
Na rys. IV.P6.2 przedstawiono wykres momentu skręcającego $M_x$, a na rys. IV.P6.3 wykres bimomentu $B_\omega$
Wszystkie wykresu sporzadzono dla $a=0,l$ oraz parametru$ \alpha=\sqrt{\frac{G(I_y+I_z)}{\bar E I_\omega}}=2$
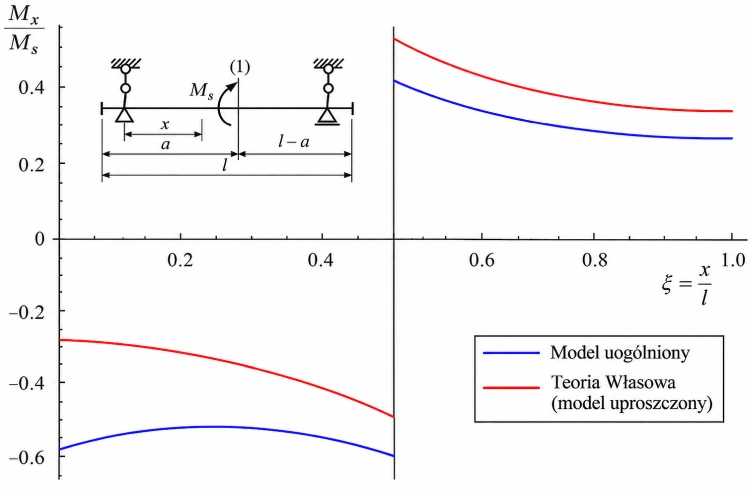
Rys. IX. P6.2 Wykres momentu skręcajacego $M_x$
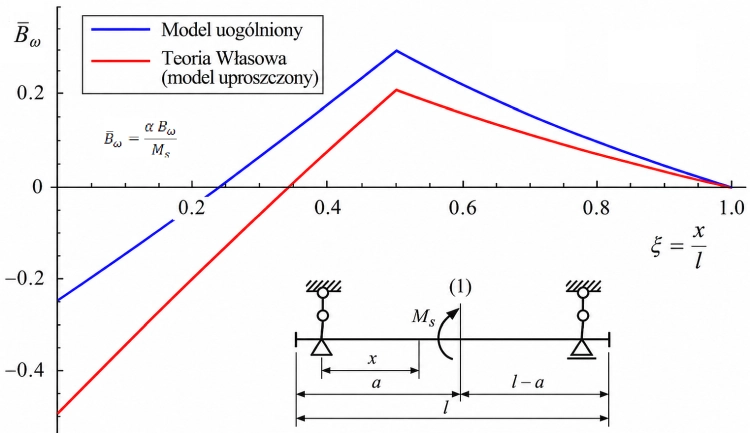
Rys IV.P6.3 Wykres momentu skręcajacego $B_\omega$
Charakterystyki geometryczne przekroju
Wykorzystujemy charakterystyki geometryczne przekroju zdefiniowane w tekście głównym oraz przedstawione w rozdziale dotyczącym charakterystyk geometrycznych przekroju. Obejmują one pole przekroju, momenty statyczne, momenty bezwładności i moment dewiacyjny oraz charakterystyki związane ze współrzędną wycinkową. Nie wprowadzamy ich ponownie jako niezależnych parametrów modelu, lecz wykorzystujemy ich definicje całkowe do redukcji przestrzennego pola naprężeń do sił i momentów przekrojowych. Przyjmujemy główny centralny układ współrzędnych, dla którego
\[ S_y=S_z=0,\qquad I_{yz}=0. \tag{IV.A.31} \label{IV.A.31} \]
Wybór początku współrzędnej wycinkowej jest określany niezależnie od warunków centralności przekroju. Przyjmujemy normalizację współrzędnej wycinkowej tak, aby spełniony był warunek $ S_\omega=0. $ Warunek ten nie wynika z warunków $ S_y=S_z=0, $ lecz stanowi niezależny warunek wyboru początku współrzędnej wycinkowej.
Siła osiowa i momenty zginające
\[ N=\int_A\sigma_{x}\,dA,\qquad M_y=\int_A z\sigma_{xx}\,dA,\qquad M_z=-\int_A y\sigma_{x}\,dA. \tag{IV.A.32} \label{IV.A.32} \]
Centralny, główny układ współrzędnych
Wykorzystujemy charakterystyki geometryczne przekroju zdefiniowane w tekście głównym oraz przedstawione w rozdziale dotyczącym charakterystyk geometrycznych przekroju. Obejmują one pole przekroju, momenty statyczne, momenty bezwładności i moment dewiacyjny oraz charakterystyki związane ze współrzędną wycinkową. Nie wprowadzamy ich ponownie jako niezależnych parametrów modelu, lecz wykorzystujemy ich definicje całkowe do redukcji przestrzennego pola naprężeń do sił i momentów przekrojowych. Przyjmujemy główny centralny układ współrzędnych, dla którego
\[ S_y=S_z=0,\qquad I_{yz}=0. \tag{IV. 31} \label{IV.31} \]
Wybór początku współrzędnej wycinkowej jest określany niezależnie od warunków centralności przekroju. Przyjmujemy normalizację współrzędnej wycinkowej tak, aby spełniony był warunek $ S_\omega=0. $ Warunek ten nie wynika z warunków $ S_y=S_z=0, $ lecz stanowi niezależny warunek wyboru początku współrzędnej wycinkowej.
Literatura
- Marguerre M. K., Torsion von voll- und hohlquerschnitten*, Der Bauingenieur, vol. 21, pp. 317–322, 1940
- Vlasov, V. Z., Tonkostiennyje uprugije stierzni, Gos. Izd. Fiz. Mat. Literat., Moskva, 1959 / Thin-Walled Elastic Beams, Israel Program for Scientific Translations, Jerusalem, 1961
- Sapountzakis E. J., *Bars under Torsional Loading: A Generalized Beam Theory Approach*, ISRN Civil Engineering, 2013, pp. 1–39, [http://dx.doi.org/10.1155/2013/916581]
- STRENCO, *ConSteel – Oprogramowanie dla budownictwa*, 2016, 2019, [http://www.strenco.pl/strenco]
- Consteel Software, *ConSteel 14 Manual*, 2020, [http://www.consteelsoftware.com/en/downloads/manuals-documents]
- CTICM, *LTBeam Software (1.011)*, 2013, [http://www.cesdb.com/ltbeam.html]
- Birger I., A., Panovko J., G., Spravochnik. Prochnost, ustojchivost, kolebania, Moschinostrojenie, Moskva 1968
- Niezgodziński M., E., Niezgodziński T., Wzory, wykresy i tablice obliczeń wytrzymałościowych , IX Wyd. WNT 2004
- Niewiadomski Z., Wytrzymałość prętów cienkościennych – w pracy Bogucki W. (Red.), Poradnik projektanta konstrukcji metalowych: praca zbiorowa. Tom I., cz.1.1. Arkady, Warszawa), 1980
- Piechnik S., Wytrzymałość materiałów dla wydziałów budowlanych, PWN, Warszawa–Kraków, 1980
- PN-EN 1992-1-1:2008. Eurokod 2: Projektowanie konstrukcji z betonu Część 1-1: Reguły ogólne i reguły dla budynków. Warszawa, PKN
- Birger I. A., Panovko Ya. G., ,Spravochnik. Prochnost, ustojchivost, kolebania, Maschinostrojenie, Moskva, 1968
- Simo, J.C. and Vu-Quoc, L. (1986), A Three-Dimensional Finite-Strain Rod Model. Part II: Computational Aspects</em>, Computer Methods in Applied Mechanics and Engineering, 58, 79–116
- Doran, C. and Lasenby, A. (2003) Geometric Algebra for Physicists. Cambridge University Press
- Hestenes D. and Sobczyk G. (1984), Clifford Algebra to Geometric Calculus. Reidel Pub., Boston.
- Piechnik S. (2000). Pręty cienkościenne – otwarte. Politechnika Krakowska, Kraków
- Piechnik, S. (2006), Algebra of systems of forces applied to the flat material line</em>. Journal of Theoretical and Applied Mechanics, 44(1), 107–125
- Simo J.C. (1985). A Finite Strain Beam Formulation. The Three-Dimensional Dynamic Problem. Part I. Computer Methods in Applied Mechanics and Engineering, 49(1), 55–70
- Simo J.C., Vu-Quoc L. (1986). A Three-Dimensional Finite-Strain Rod Model. Part II: Computational Aspects. Computer Methods in Applied Mechanics and Engineering, 58(1), 79–116
- Simo J.C., Vu-Quoc L. (1988). On the Dynamics in Space of Rods Undergoing Large Motions – A Geometrically Exact Approach. Computer Methods in Applied Mechanics and Engineering, 66(2), 125–161
- Ibrahimbegovic A. (1997). On the Choice of Finite Rotation Parameters. Computer Methods in Applied Mechanics and Engineering, 149, 49–71
- Shuster, M. D. (1993). A Survey of Attitude Representations, The Journal of the Astronautical Sciences, 41(4), 439–517
- Hamilton W.R. (1866). Elements of Quaternions. Vol. I. Longmans, Green & Co., London
- Kuipers J.B. (1999). Quaternions and Rotation Sequences: A Primer with Applications to Orbits, Aerospace and Virtual Reality. Princeton University Press, Princeton
- Jelenić G., Crisfield M.A. (1999). Geometrically Exact 3D Beam Theory: Implementation of a Strain-Invariant Finite Element for Statics and Dynamics. Computer Methods in Applied Mechanics and Engineering, 171(1–2), 141–171
- Crisfield M.A., Jelenić G. (1999). Objectivity of Strain Measures in the Geometrically Exact Three-Dimensional Beam Theory and Its Finite-Element Implementation. Proceedings of the Royal Society A, 455(1983), 1125–1147
- Zupan E., Saje M., Zupan D. (2009). The Quaternion-Based Three-Dimensional Beam Theory. Computer Methods in Applied Mechanics and Engineering, 198(49–52), 3944–3956
- Birger I. A., Panovko J. G., Spravochnik. Prochnost, ustojchivost, kolebanija, Maschinostrojenie, Moskva, 1968
- Piechnik S., Pręty cienkościenne otwarte, Wydawnictwo Politechniki Krakowskiej, Kraków, 2000
- Piechnik S., Mechanika techniczna ciała stałego, Wydawnictwo Politechniki Krakowskiej, Kraków, 2007
- Chodor L., Bijak R., Sensitivity Analysis of Thin-Walled Bars, European Workshop „Thin-Walled Steel Structures”, 26–27 September 1996, Krzyżowa (Kreisau), Poland
- Doran, C. J. L. (1994), Geometric Algebra and its Application to Mathematical Physics, Dissertation submitted for the degree of Doctor of Philosophy, University of Cambridge
- Piechnik, S. (1978), Kinematyczna równoważność układów sił, Mechanika Teoretyczna i Stosowana, 16(1), 71–79
- Bijak R., Chodor L., Zginanie i skręcanie dwuteowników bisymetrycznych, 61. Konferencja Naukowa KILiW PAN oraz KN PZITB Krynica 2015, 20–25 września 2015 r. Krynica-Zdrójj
- Rutrcki J., Cienkościenne konstrukcje nośne. Obliczenia wytrzymałościowe, PWN, Warszawa 21966
- Brzoska Z., Statyka i stateczność konstrukcji prętowych i cinkościennych, PWN, Warszawa 1961
- Kuipers, J. B. (1999), <em>Quaternions and Rotation Sequences: A Primer with Applications to Orbits, Aerospace, and Virtual Reality</em>, Princeton University Press, Princeton, New Jersey
- Hestenes, D. and Sobczyk, G. (1984), <em>Clifford Algebra to Geometric Calculus: A Unified Language for Mathematics and Physics</em>, D. Reidel Publishing Company, Dordrecht
- Kasprzyk T., Zadanie 5. Rozwiązanie przykładowe, Politechnika Wrocławska KMBiIM ZWM, Wrocław maj 2021
________________________________


